微信登录
 QQ登录


SCUTTLE机器人底盘脚轮操纵悬架结构
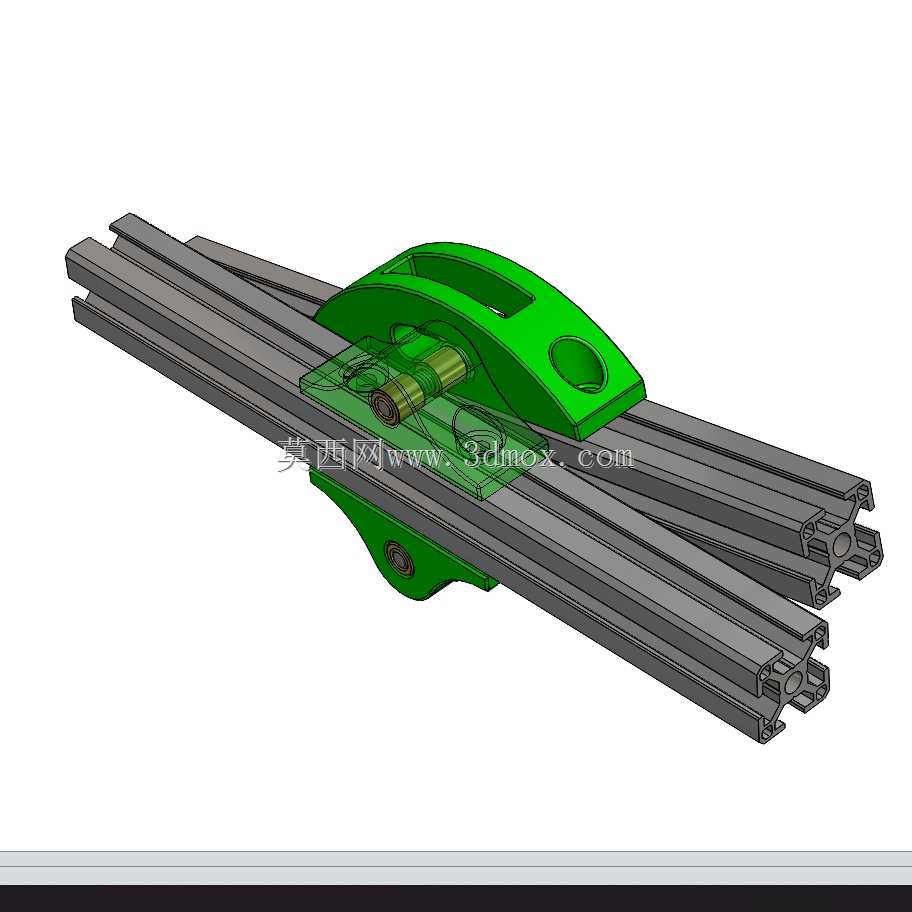
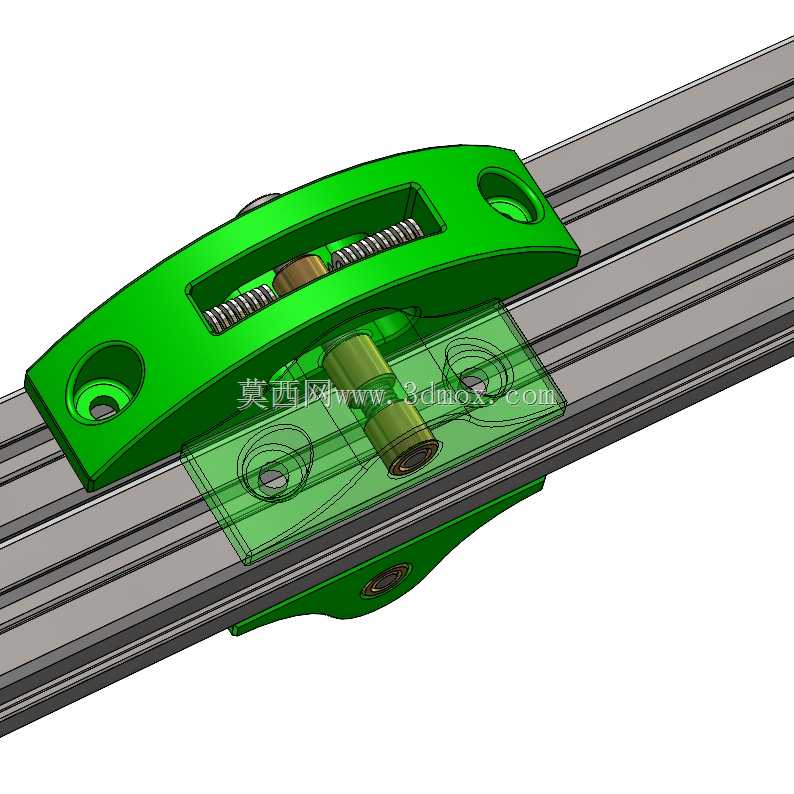
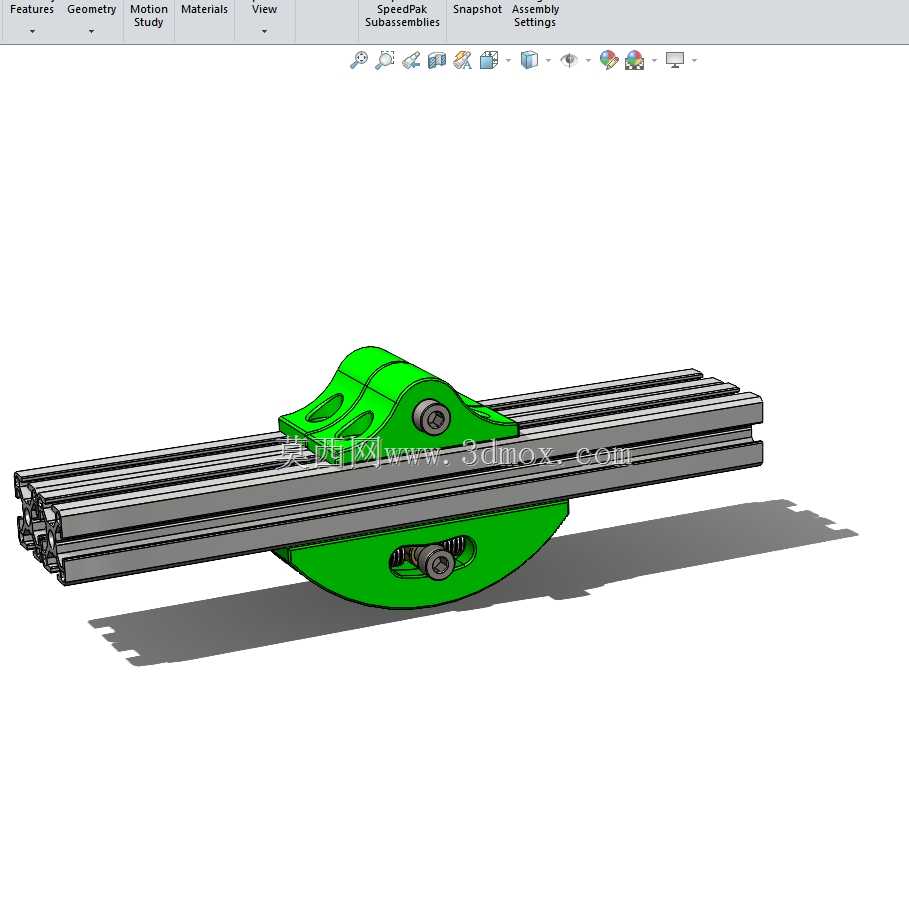
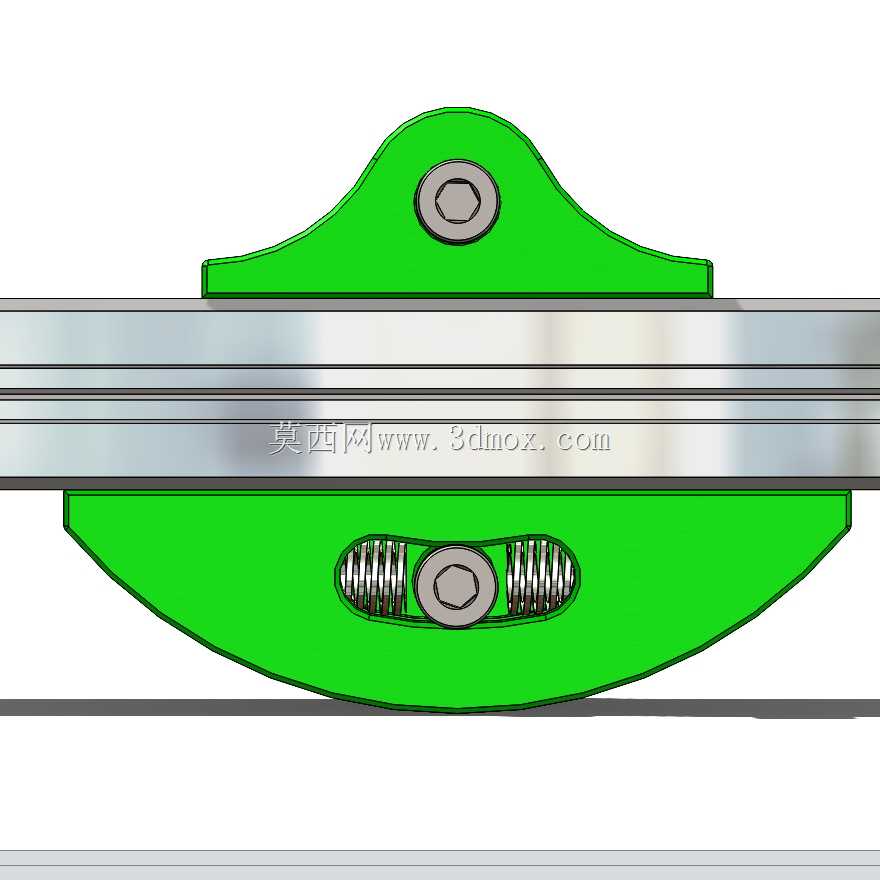
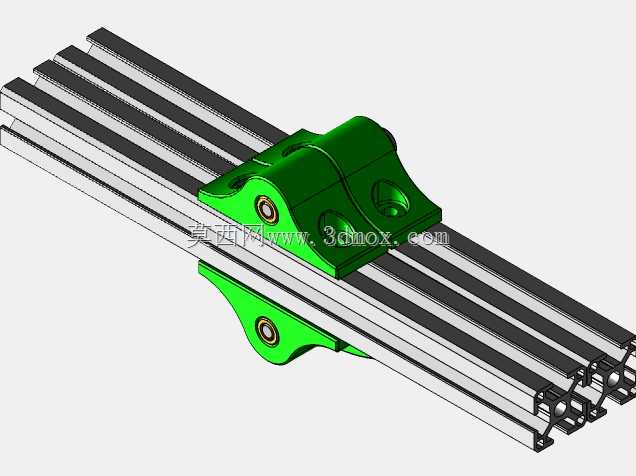
该结构主要适配SCUTTLE类小型移动机器人底盘,针对前侧脚轮的运动限位需求设计,替代原有前挤压件完成脚轮与底盘铝型材框架的连接,解决原有结构脚轮活动范围不受控、行走时易出现侧摆偏移的问题,在仓储巡检、小型物料转运类移动机器人的底盘改造场景中具备较高适配性。从功能特性来看,该操纵杆结构可给前侧脚轮提供受限的转动自由度,既保证机器人转向时脚轮可随动偏转,又能限制脚轮的过度摆动,避免机器人快速变向、过小型障碍时出现轮体卡滞、侧翻的问题。结构整体依托标准工业铝型材的槽道完成安装,无需对原有底盘框架做打孔、焊接等破坏性改造,安装时仅需替换原有前挤压件,将结构卡入铝型材槽道后通过紧固件锁紧即可,适配市面上常规截面的20系列、
30系列工业铝型材搭建的机器人底盘。设计过程中核心围绕弹簧与螺栓轴的匹配逻辑展开,通过调整弹簧刚度匹配不同负载等级的机器人底盘,保证脚轮在受压、回弹过程中始终保持合理的阻尼特性,既不会因为刚度过大导致脚轮缓冲不足,过坎时硬冲击传递到上层搭载的传感器、控制元件,也不会因为刚度过小导致脚轮回弹拖沓,行走时出现持续上下晃动。结构配套的M8衬套采用黄铜材质,具备自润滑特性,可降低枢轴转动过程中的磨损,延长结构维护周期,配套的M6嵌入式螺母直接集成在3D打印支架上,省去了额外安装螺母的工序,支架设计有两个适配型号,可对应不同安装宽度的铝型材框架。安装边界方面,结构整体沿铝型材长度方向的占用尺寸控制在120mm以内,
垂直方向突出铝型材表面的高度不超过45mm,不会占用底盘上层的电控、电池安装空间,脚轮安装位的中心距铝型材下表面的距离预留有12mm的调节余量,可适配不同轮径的脚轮安装,同时可通过调整垫片厚度微调脚轮的接地预压力,保证四个轮体均匀接地,避免出现个别轮体悬空打滑的问题。结构的枢轴转动部位设计有防尘间隙,可阻挡地面扬尘、细小碎屑进入转动副,在车间、库房等多尘环境下也能稳定工作,无需频繁拆解清理。
- 上一篇:双轴对辊式办公碎纸设备结构设计
- 下一篇:实木单侧扶手直跑家用楼梯结构设计

- 全部评论(0)

- 模板大小: 6.6 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 通用机械零部件