微信登录
 QQ登录


仿生多足拾取投放执行机构设计
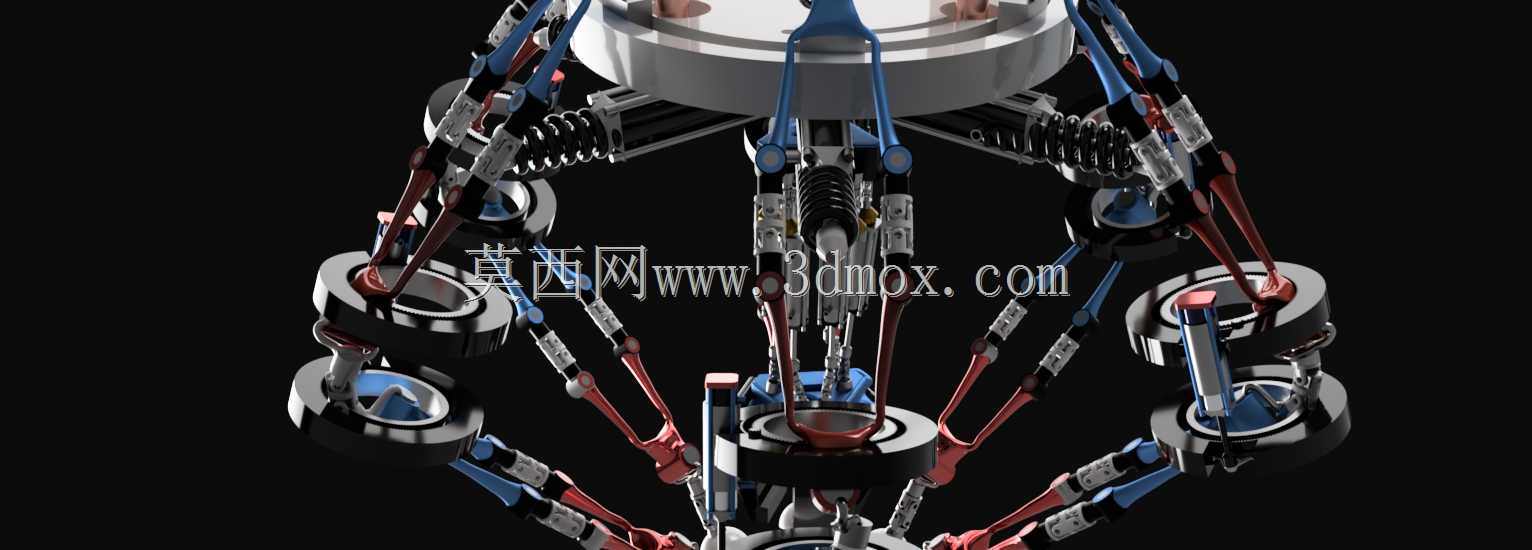
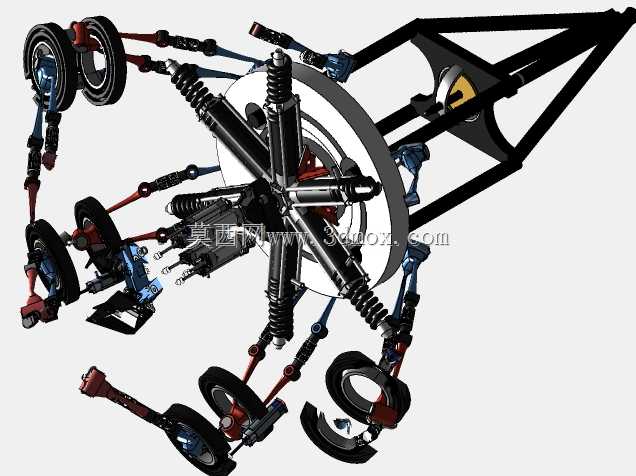
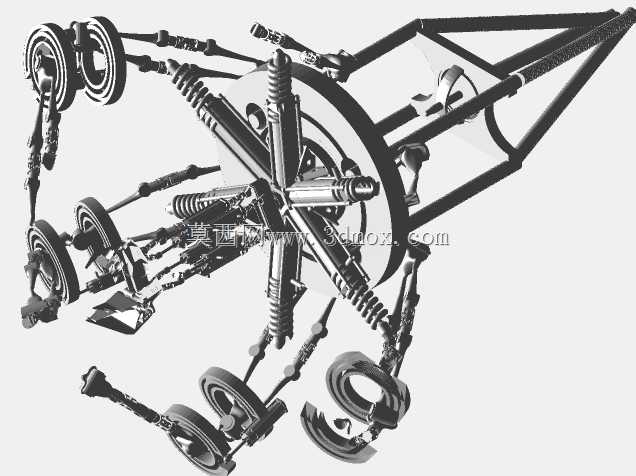
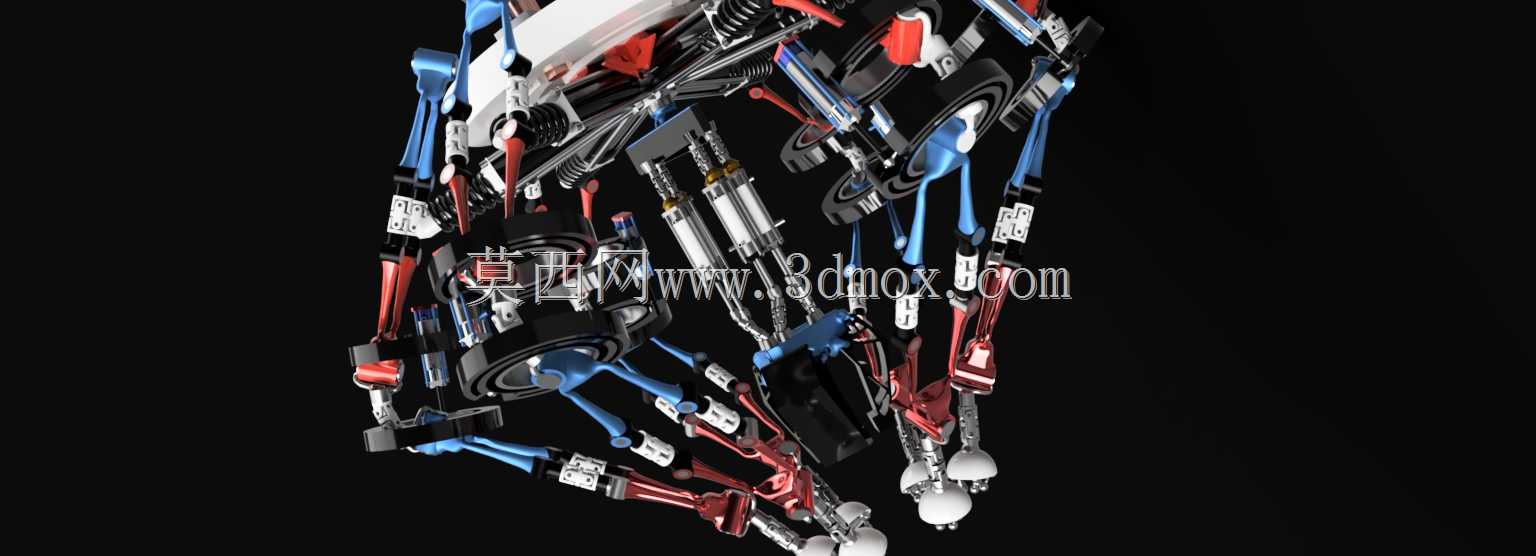
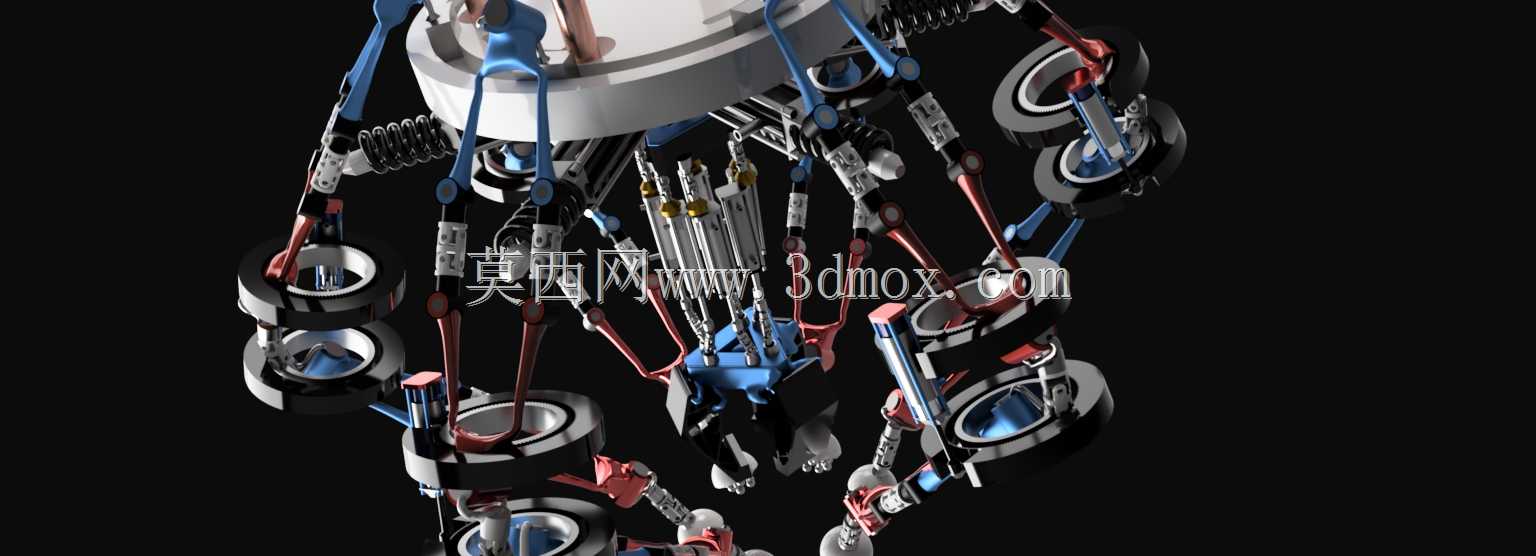
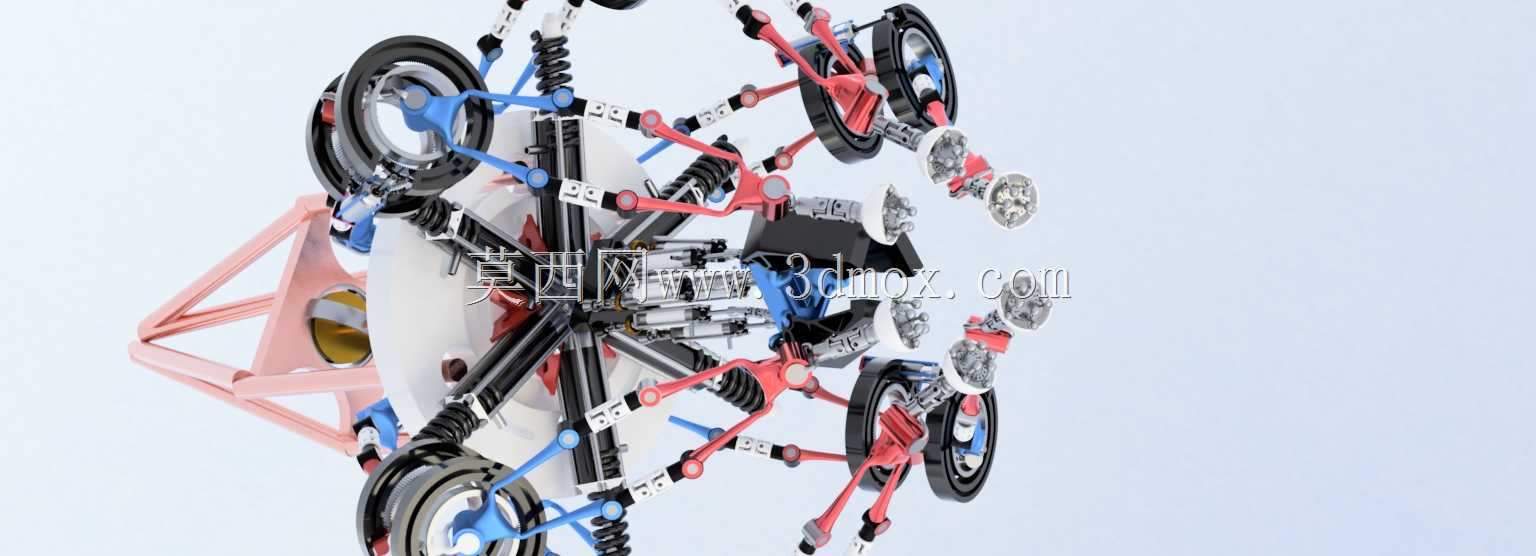
这套仿生拾取投放执行机构的设计初衷,是面向受生物运动逻辑启发的空中作业载具,解决非结构化场景下的物体抓取、转移、放置作业需求,区别于传统工业夹爪固定行程、刚性接触的特性,该机构参考了人手多关节协同的包裹逻辑、章鱼触手的柔性自适应特性,采用多组并联连杆支腿作为执行末端,单组支腿集成了弹性缓冲元件、多段铰接转动副、末端接触承托结构,可在接触不同外形、不同尺寸的目标物体时,自动适配接触面轮廓,无需提前录入物体三维尺寸参数即可完成稳定包覆抓取,避免刚性夹爪易出现的夹伤工件、夹持滑脱、对位精度要求过高的问题。
从实际作业场景来看,该机构可适配低空作业无人机的挂载需求,也可经过安装接口调整后搭载在轻型协作机械臂末端,用于异形工件分拣、易碎物品转运、狭小空间内的物体取放作业,比如仓储场景中零散异形货品的快速拣选、应急救援场景中狭小缝隙内的物品拾取、实验室场景中易碎玻璃器皿的转移,相比传统两指、三指刚性夹爪,其多支腿协同包覆的抓取方式,对物体外形的包容度更高,单组机构可覆盖直径从30mm到200mm区间的规则、不规则物体,无需频繁更换夹爪端拾器。
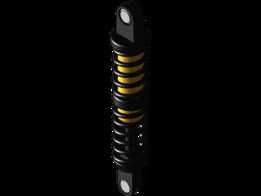
结构设计层面,整套机构共包含八百余个独立零部件,核心的支腿驱动采用中心盘分布式布局,所有支腿的上端铰接在中心固定盘上,中心盘内部预留了驱动元件的安装空间,可根据负载需求选择绳索牵引驱动、微型直线舵机驱动或者气动人工肌肉驱动,不同驱动方式可适配不同的负载等级与响应速度要求;每一条支腿都采用三段式铰接结构,相邻铰接段之间设置了阻尼弹簧元件,在支腿接触物体时可提供自适应的退让量,避免硬接触造成的机构损坏或者物体表面损伤,支腿末端设置了带防滑纹理的承托块,当所有支腿完成包覆动作后,末端承托块会运动至物体下方形成闭合承托面,即使物体表面光滑、没有可供夹持的凸起结构,也能通过底部托举+侧面包覆的组合受力方式完成稳定抓取,不会出现物体脱落的情况。
安装边界方面,机构上端的中心固定盘采用标准法兰接口设计,法兰盘上预留了6个均布的M4安装螺孔,可直接对接市面上主流的轻型无人机挂载平台、协作机械臂末端法兰,整套机构在完全收拢状态下的最大外径为180mm,完全展开状态下的最大抓取外径可达260mm,收拢状态下的整体高度为220mm,安装时需要预留的最小安全运动半径为150mm,避免支腿展开过程中与周边设备发生运动干涉。
设计过程中针对支腿的运动行程做了多次运动学仿真验证,每一组支腿的铰接点转动角度都经过参数化优化,确保在抓取不同直径物体时,所有支腿的接触力分布均匀,不会出现单一支腿受力过大的情况;同时支腿的连杆截面采用了轻量化的镂空设计,在保证结构强度满足1.5kg额定负载要求的前提下,尽可能降低整体自重,减少对搭载平台的负载消耗,所有铰接转动副都预留了自润滑衬套的安装位,长期往复运动下无需频繁加注润滑脂即可维持稳定的转动精度,降低后期维护成本。
不同于传统工业端拾器针对特定工件定制化设计的思路,该机构的核心设计逻辑是通用化自适应抓取,通过多支腿的协同运动模拟生物肢体的抓取动作,不需要针对特定工件做专门的夹爪型面加工,可适配多品种、小批量的柔性作业场景,在小批量定制生产、应急作业、复杂环境探测等场景下,相比传统专用夹爪具备更强的场景适配能力,整套模型的所有零部件都做了可装配性验证,不存在干涉问题,可直接用于3D打印样件制作、原理样机验证,也可根据实际负载需求对连杆壁厚、弹簧刚度、驱动元件参数做针对性调整,适配不同的作业参数要求。
- 上一篇:轮组式环形靶标射击验证原型装置
- 下一篇:履带式卡通探测机器人瓦力造型结构

- 全部评论(0)

- 模板大小: 217.55 MB
- 售价:5金币
- 下载次数: 20
- 系统要求: STEP / IGES,Rendering,STL
- 软件分类: 工业机器人