微信登录
 QQ登录


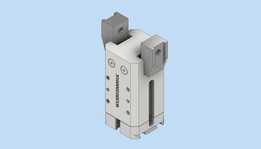
适配3D打印制作的伺服驱动铰接夹持装置
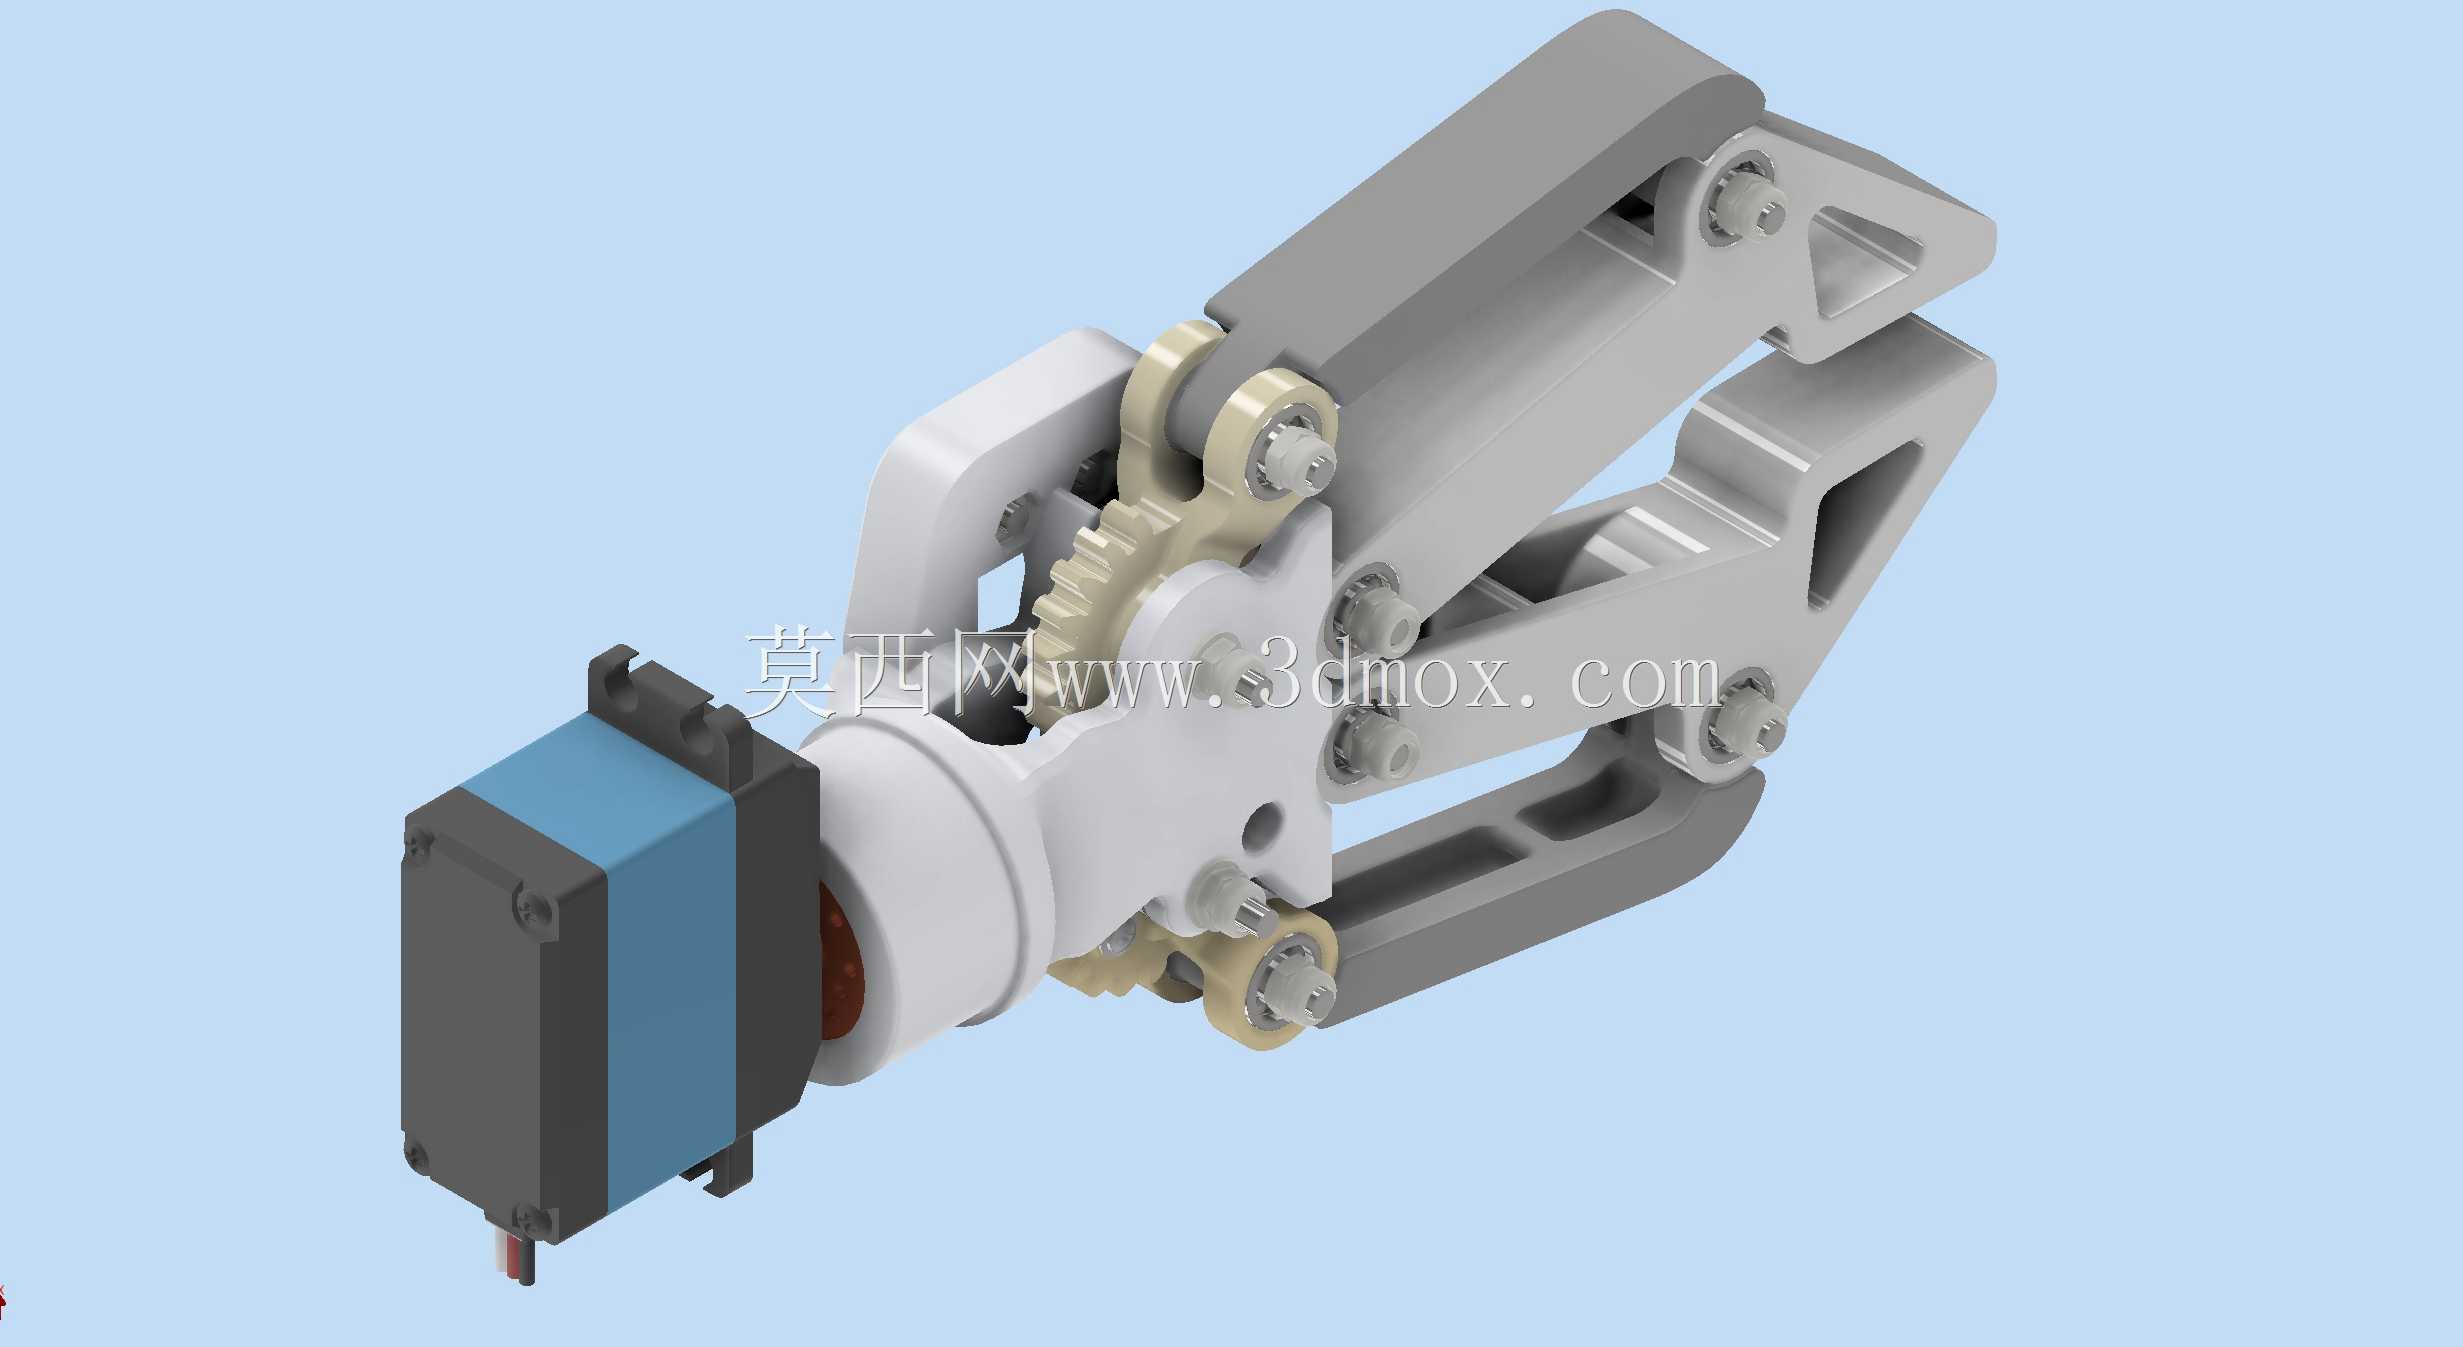
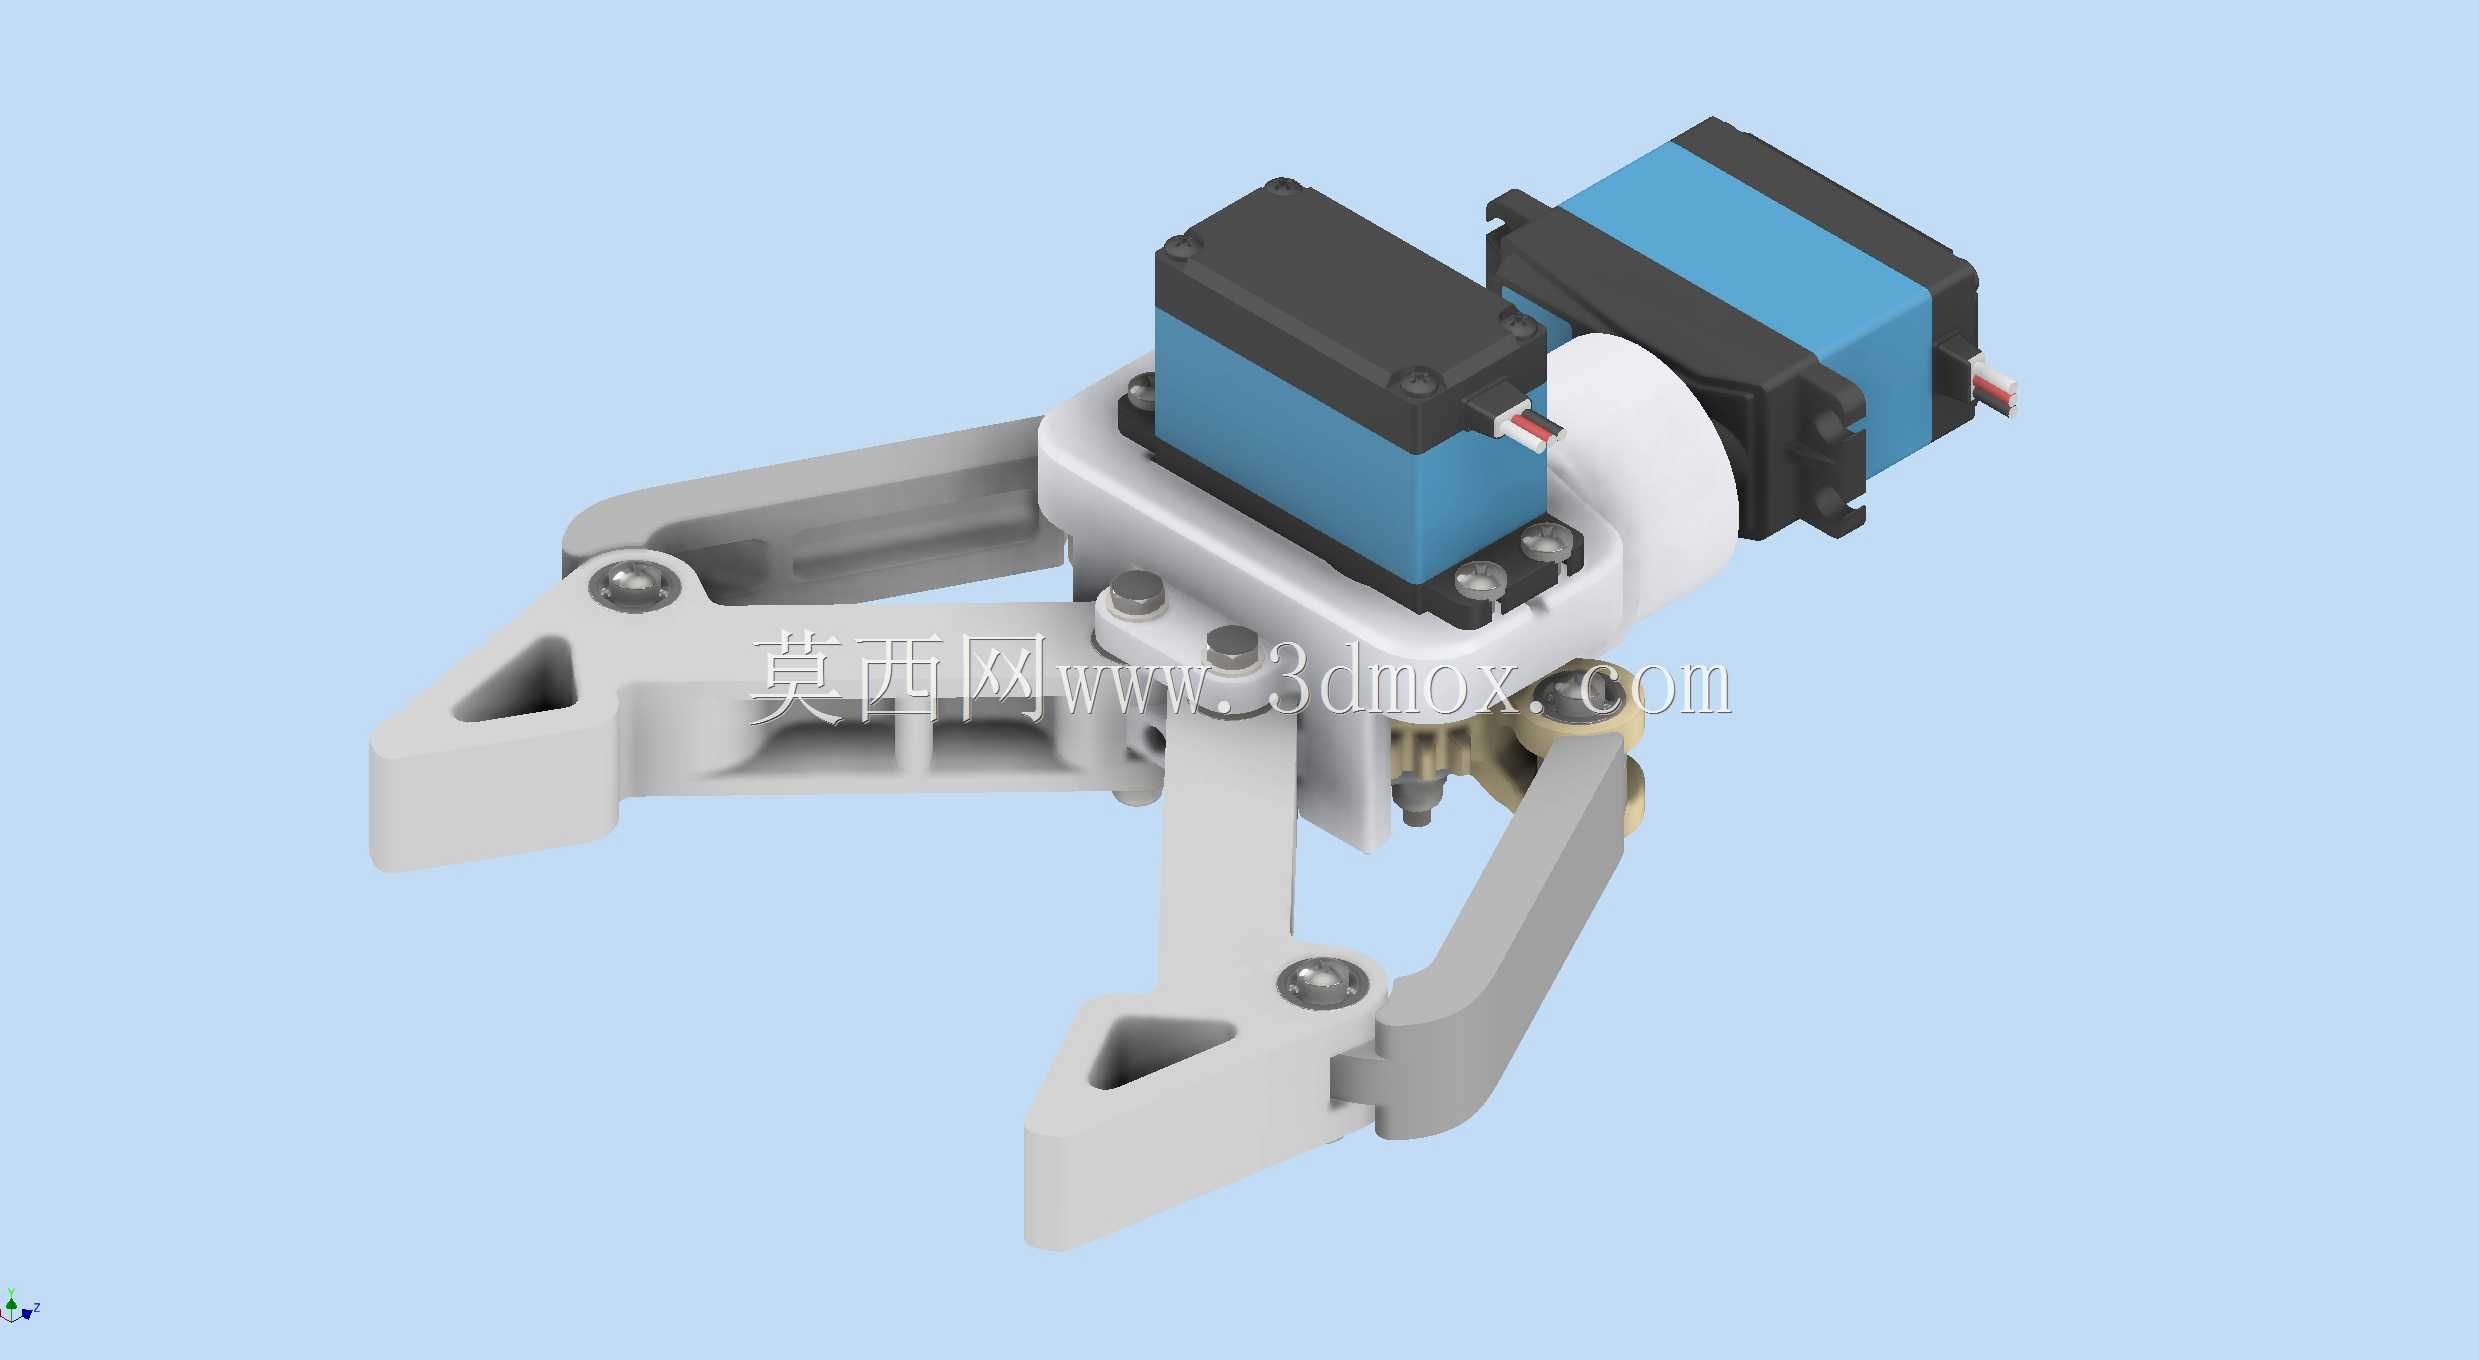
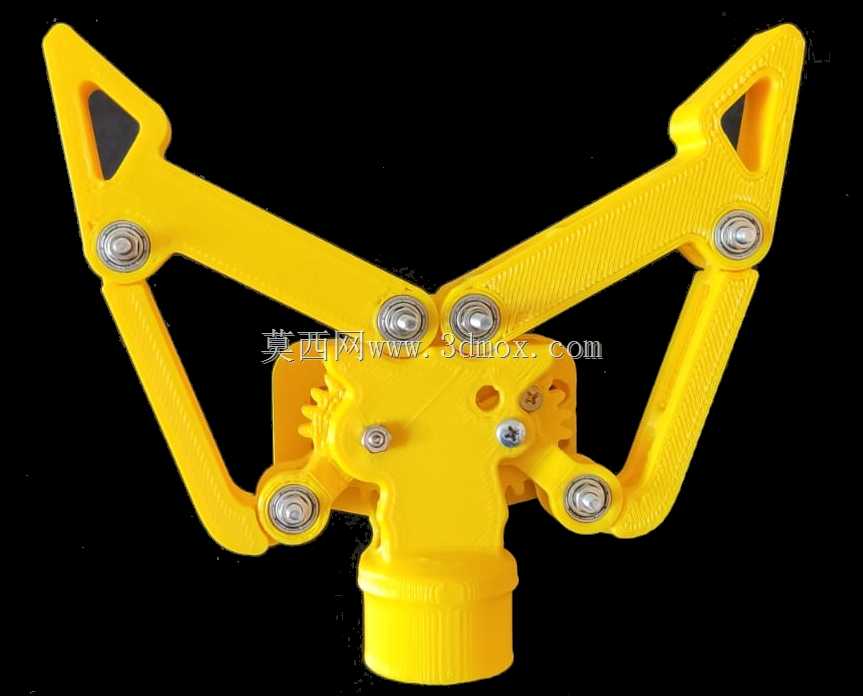
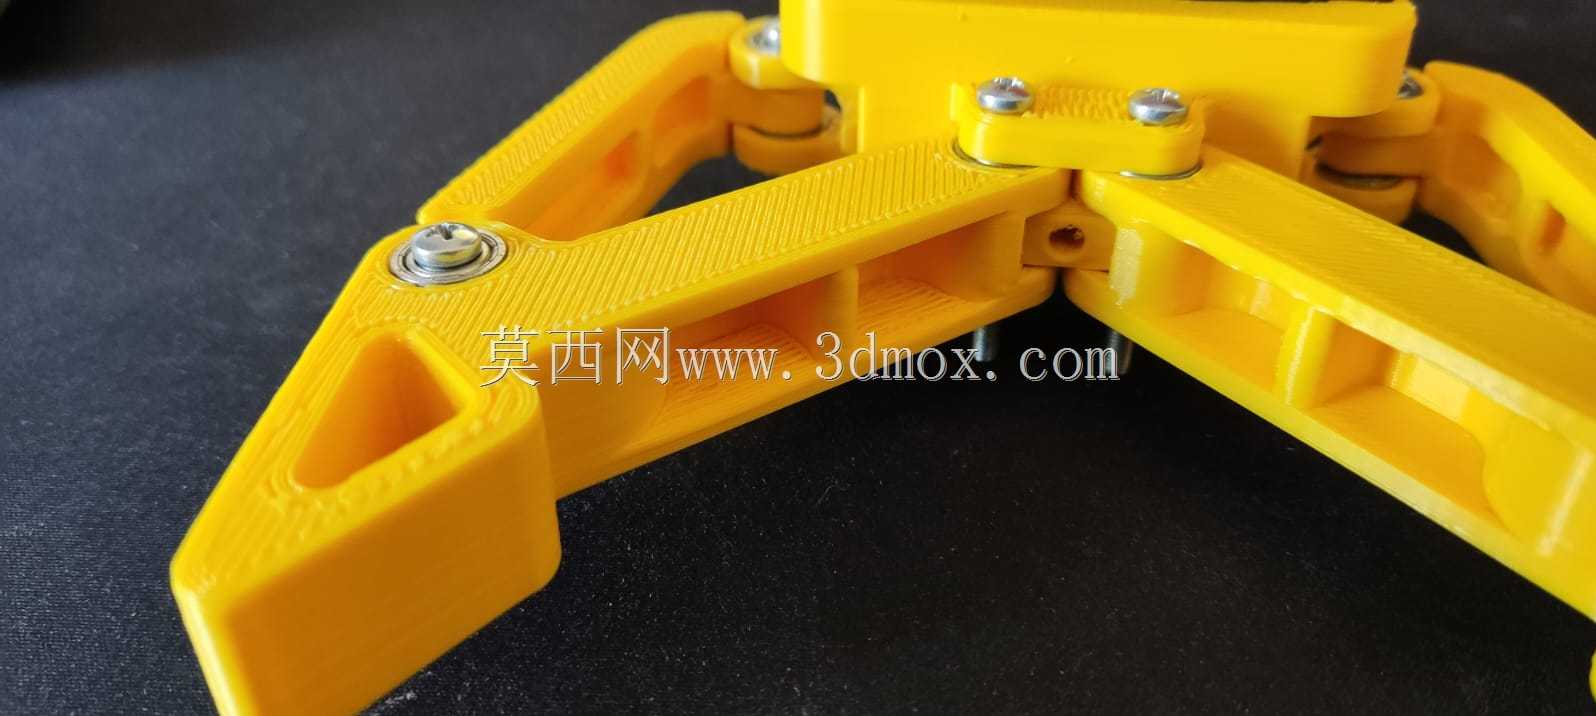
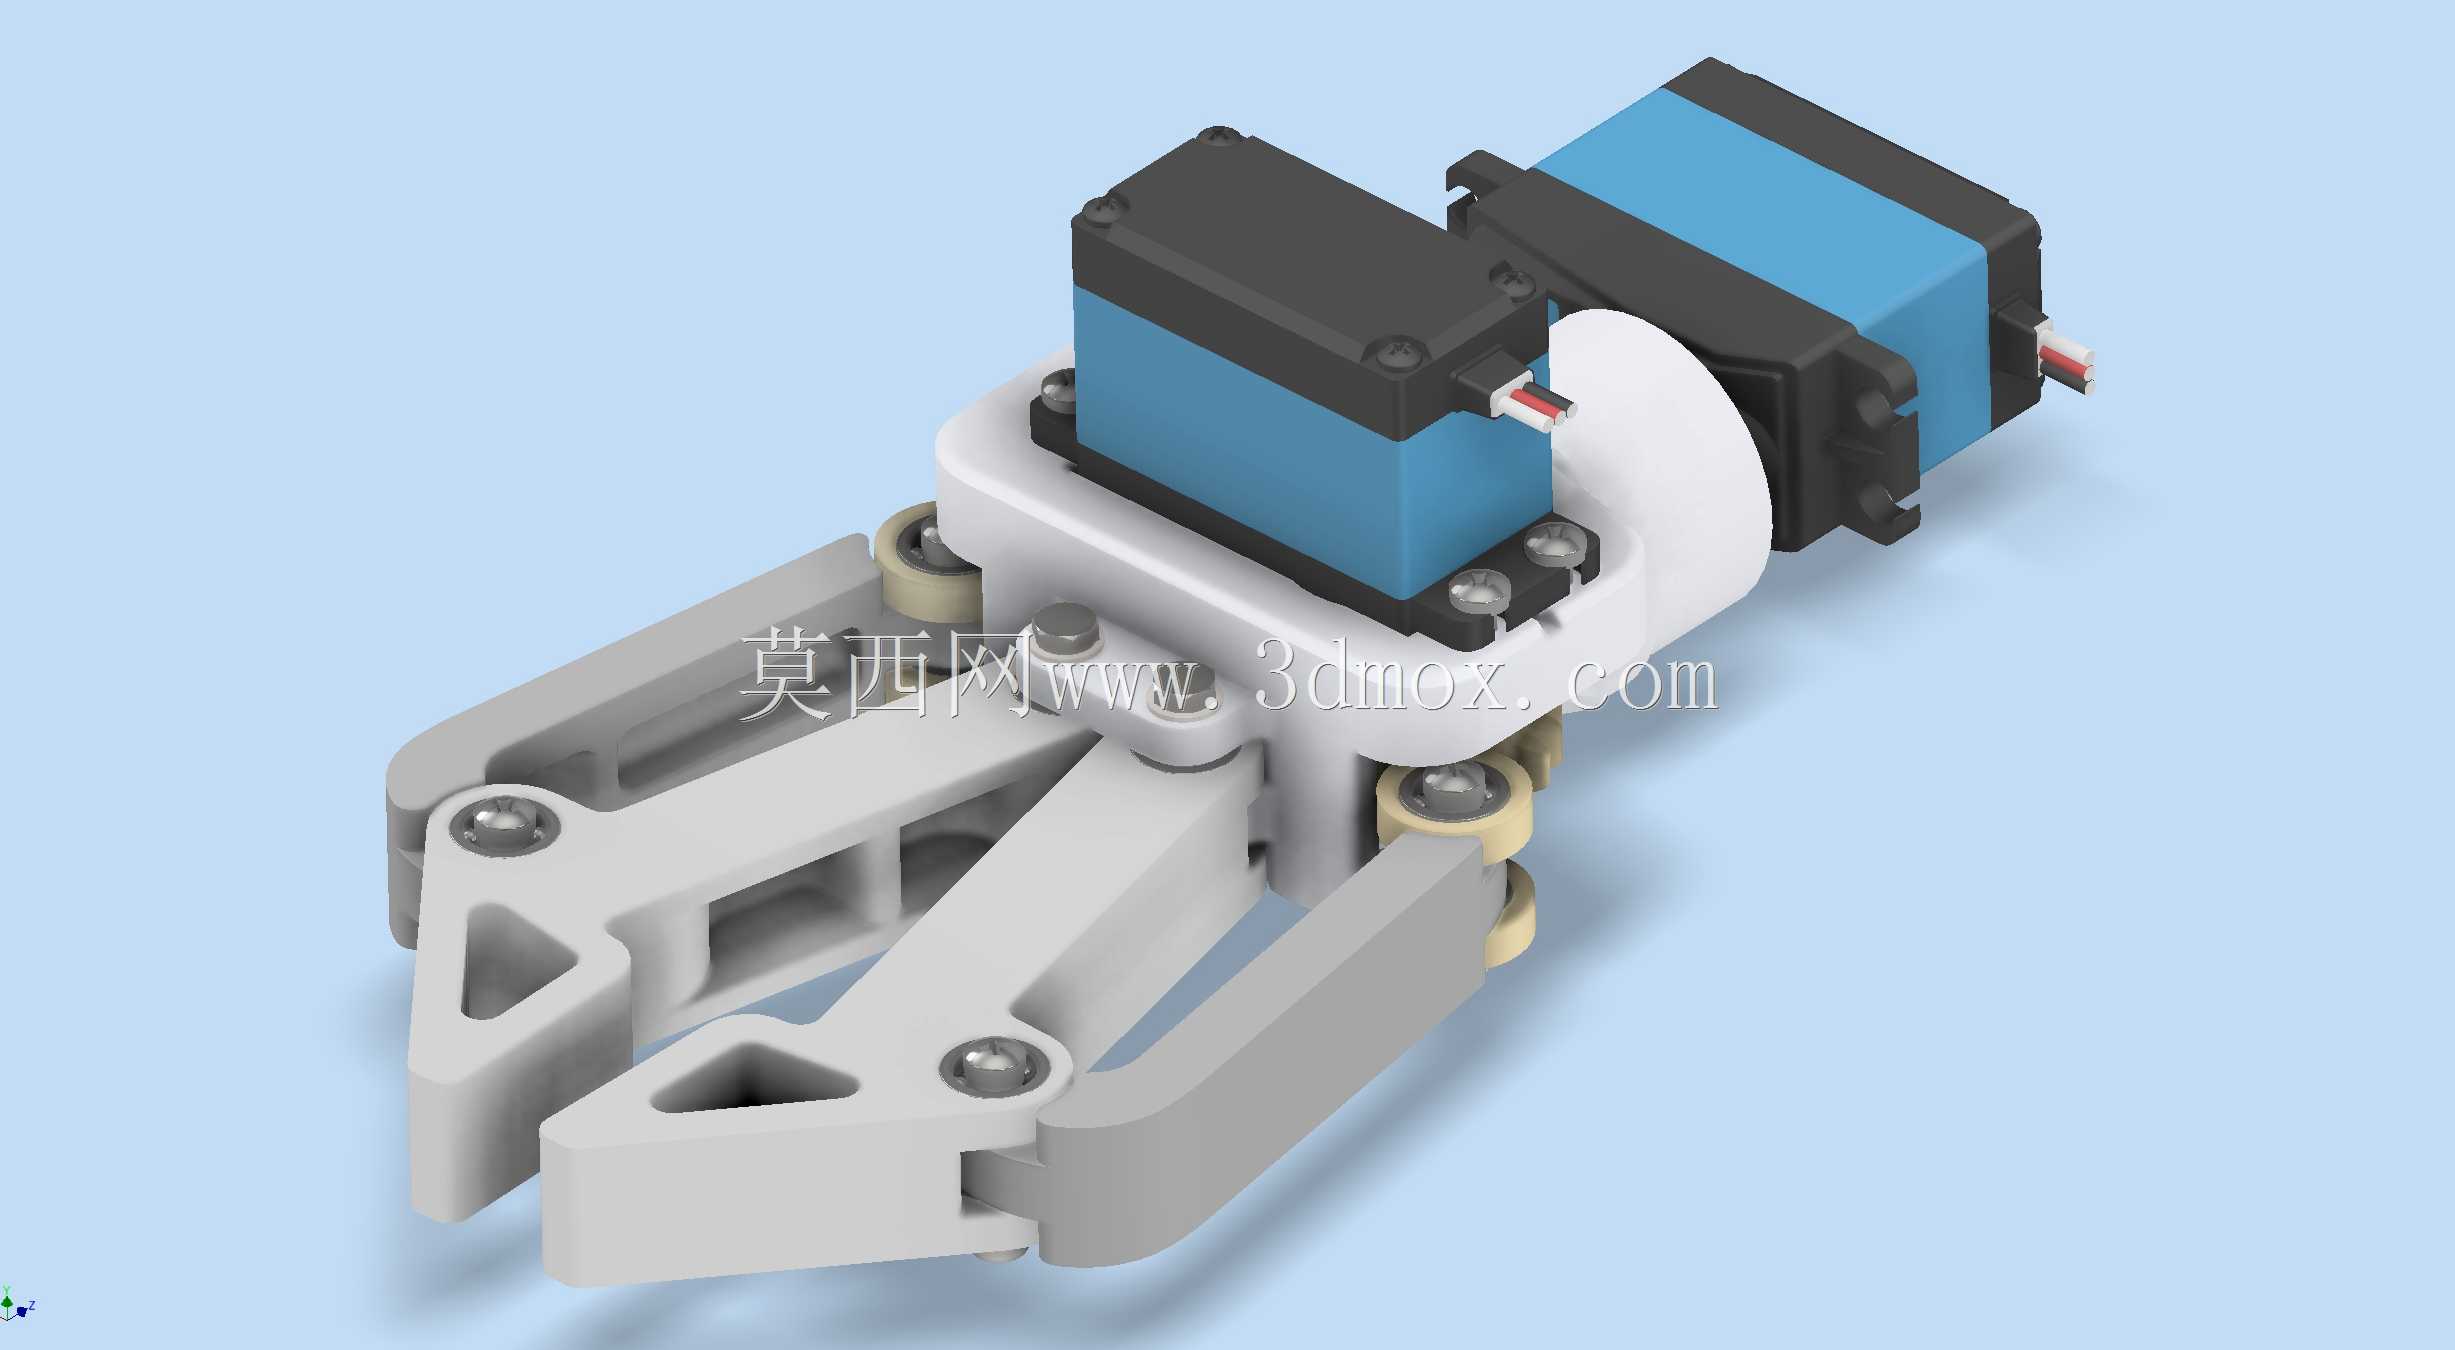
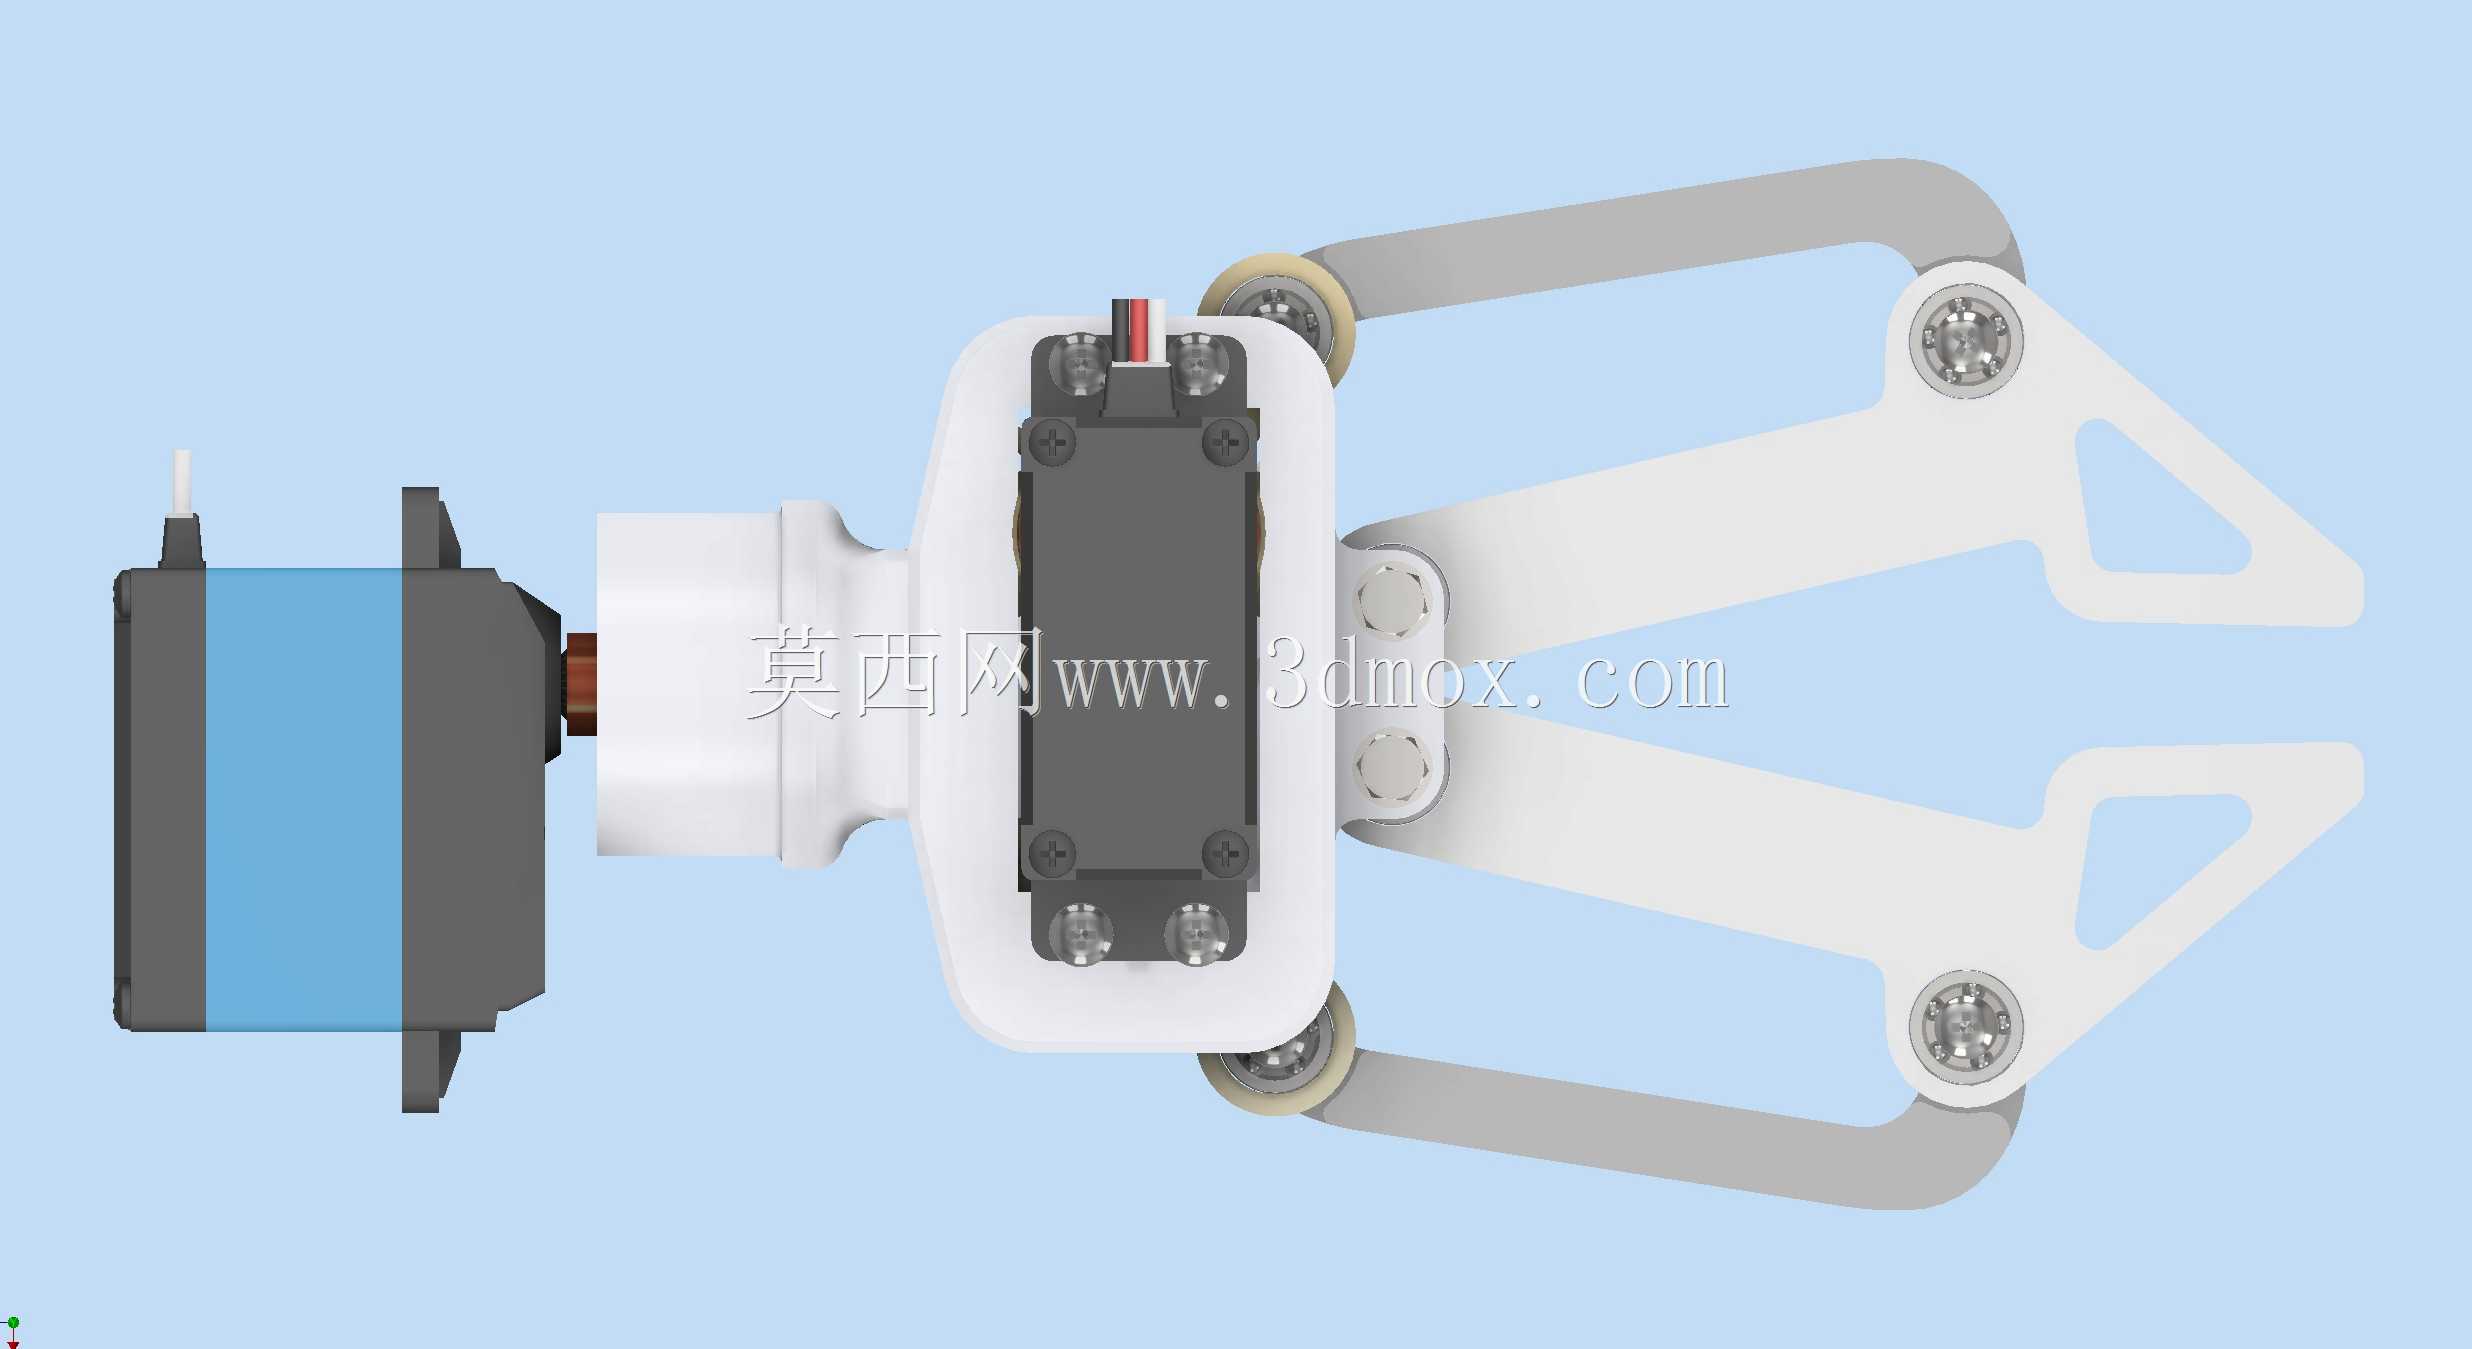
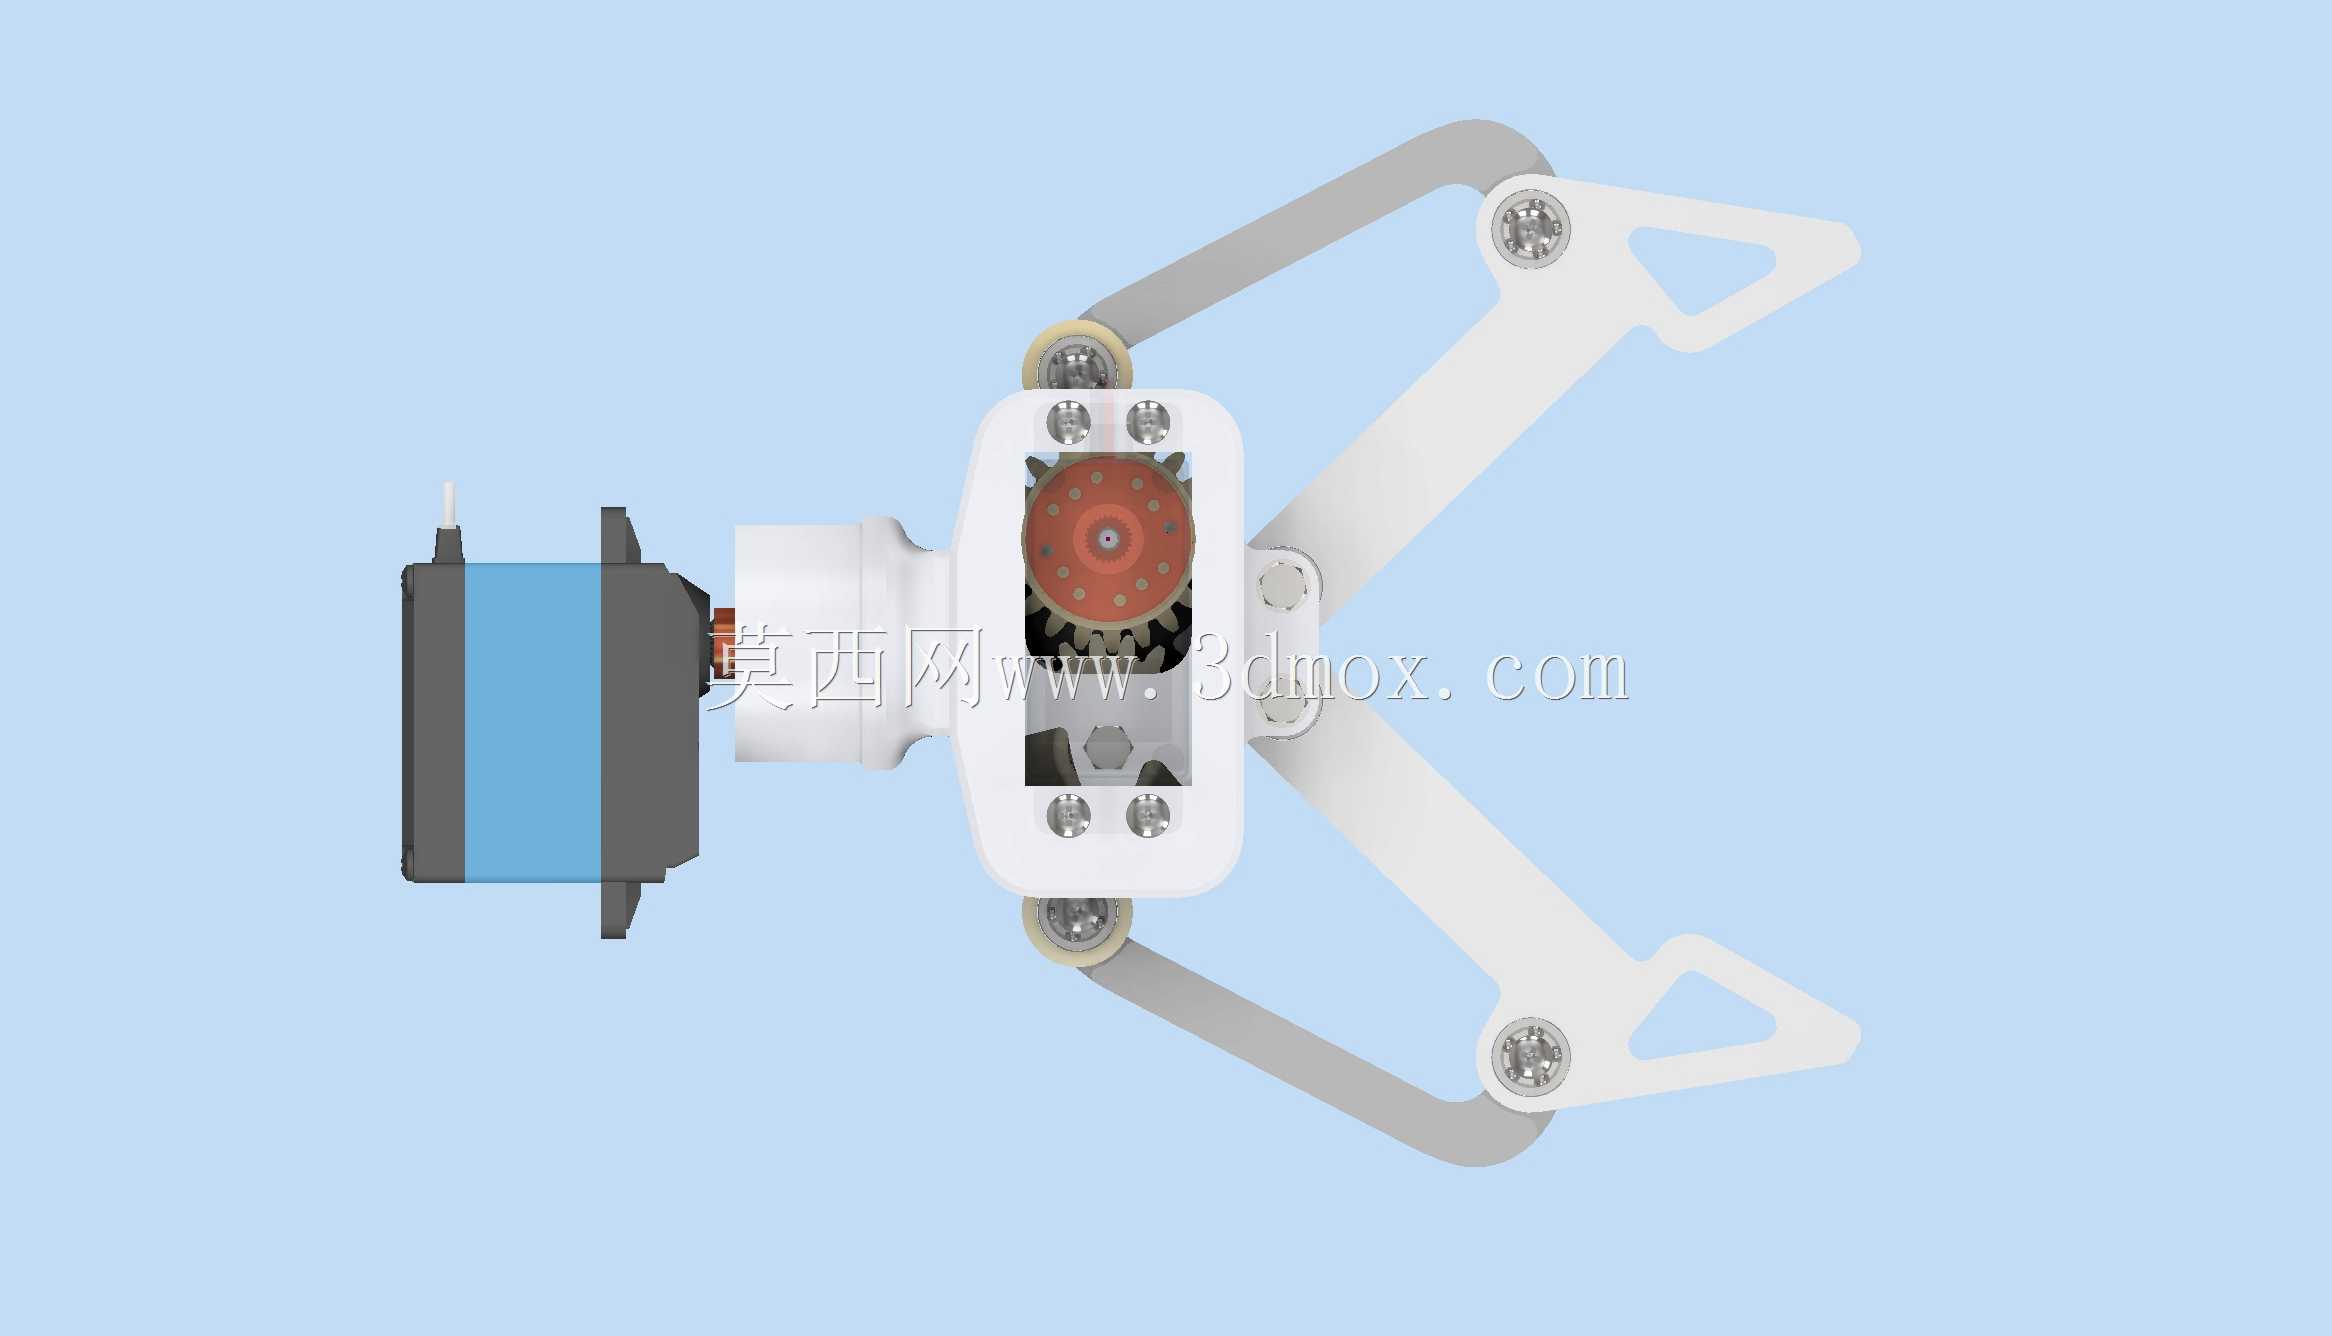
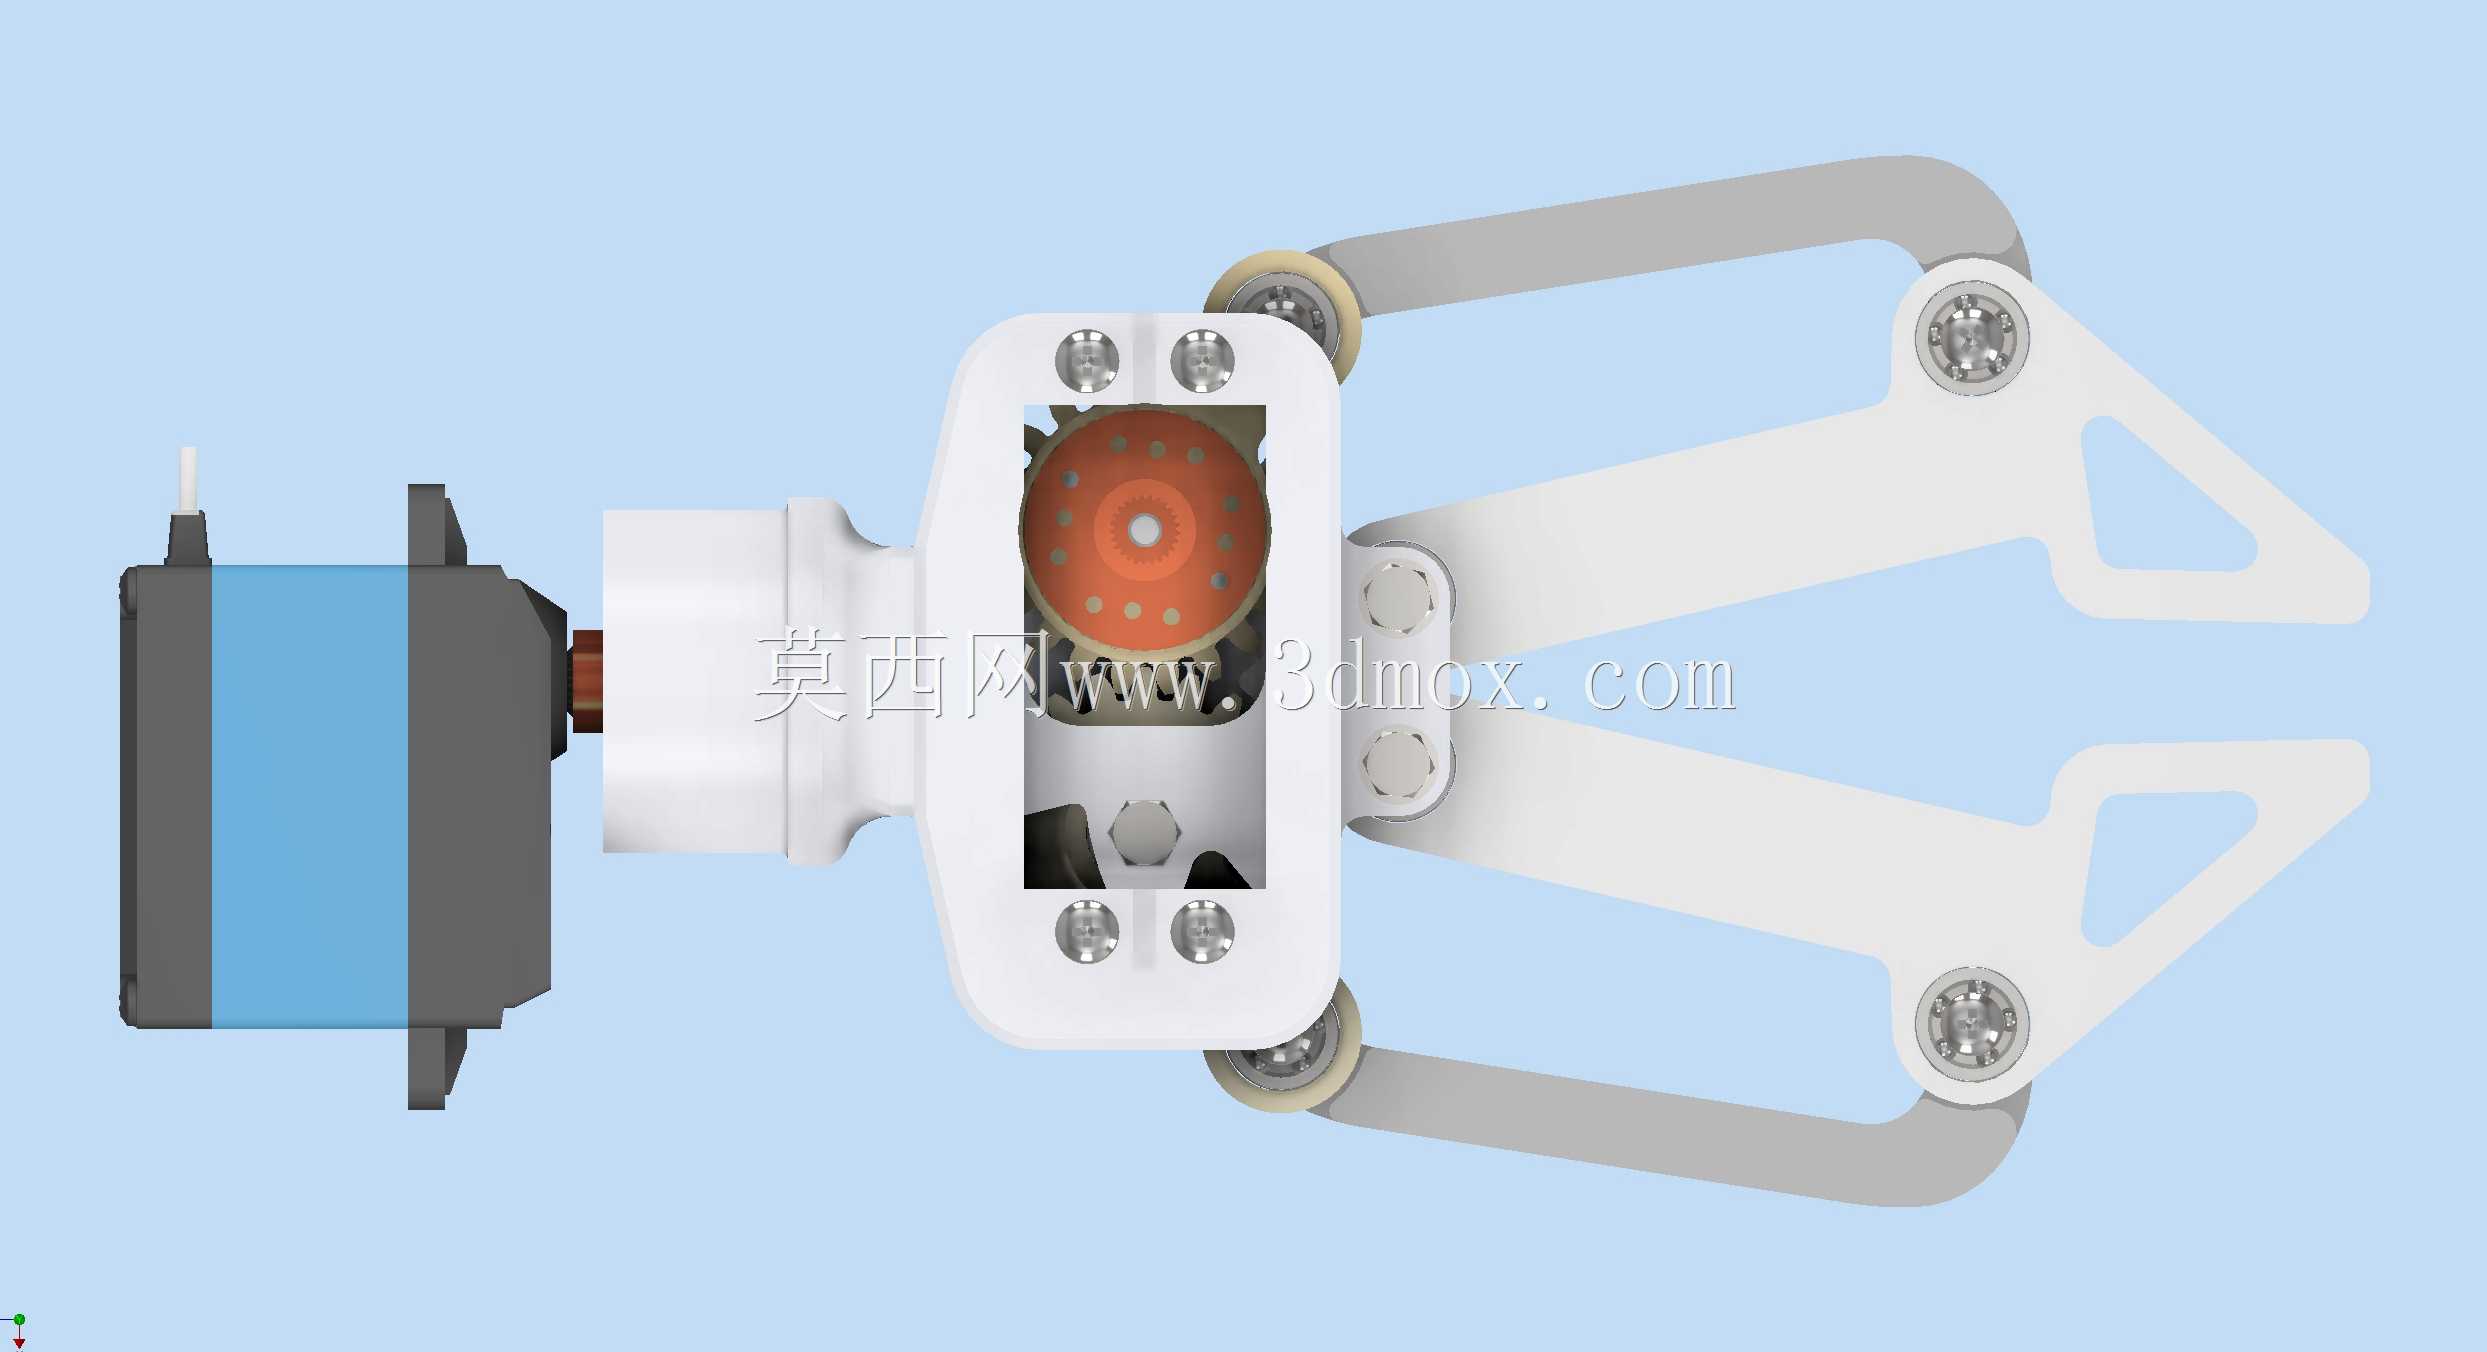
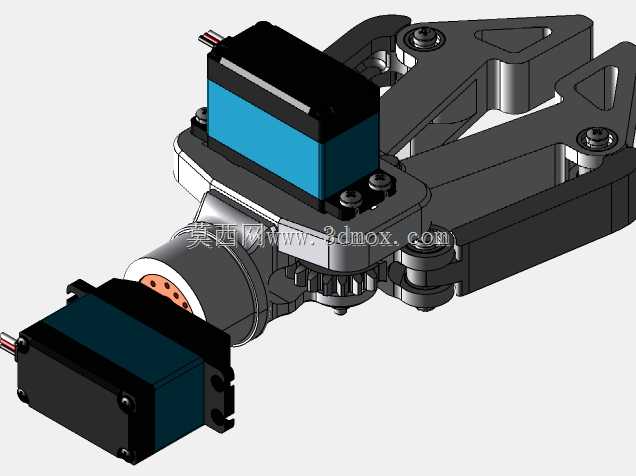
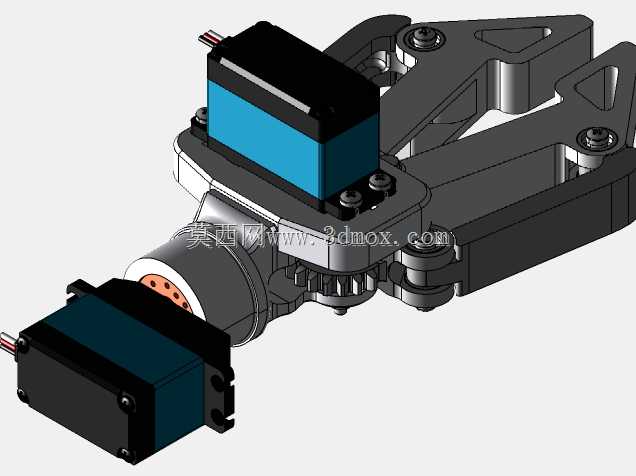
这款铰接式夹持装置是面向桌面级3D打印工艺优化设计的末端执行部件,核心适配小型桌面机械臂、教学实训机器人平台的抓取作业需求,在轻工分拣、教学实验、小型工件转运场景中可直接替代传统定制夹爪,降低末端执行器的制作与迭代成本。整套机构采用单伺服直驱的连杆传动布局,驱动源选用25Kg级大扭矩舵机,供电区间覆盖4.8V到6.8V,可直接对接多数开源机器人控制板的舵机驱动端口,无需额外增设功率放大模块,适配常规Arduino、STM32等主流开源控制方案的接线逻辑。
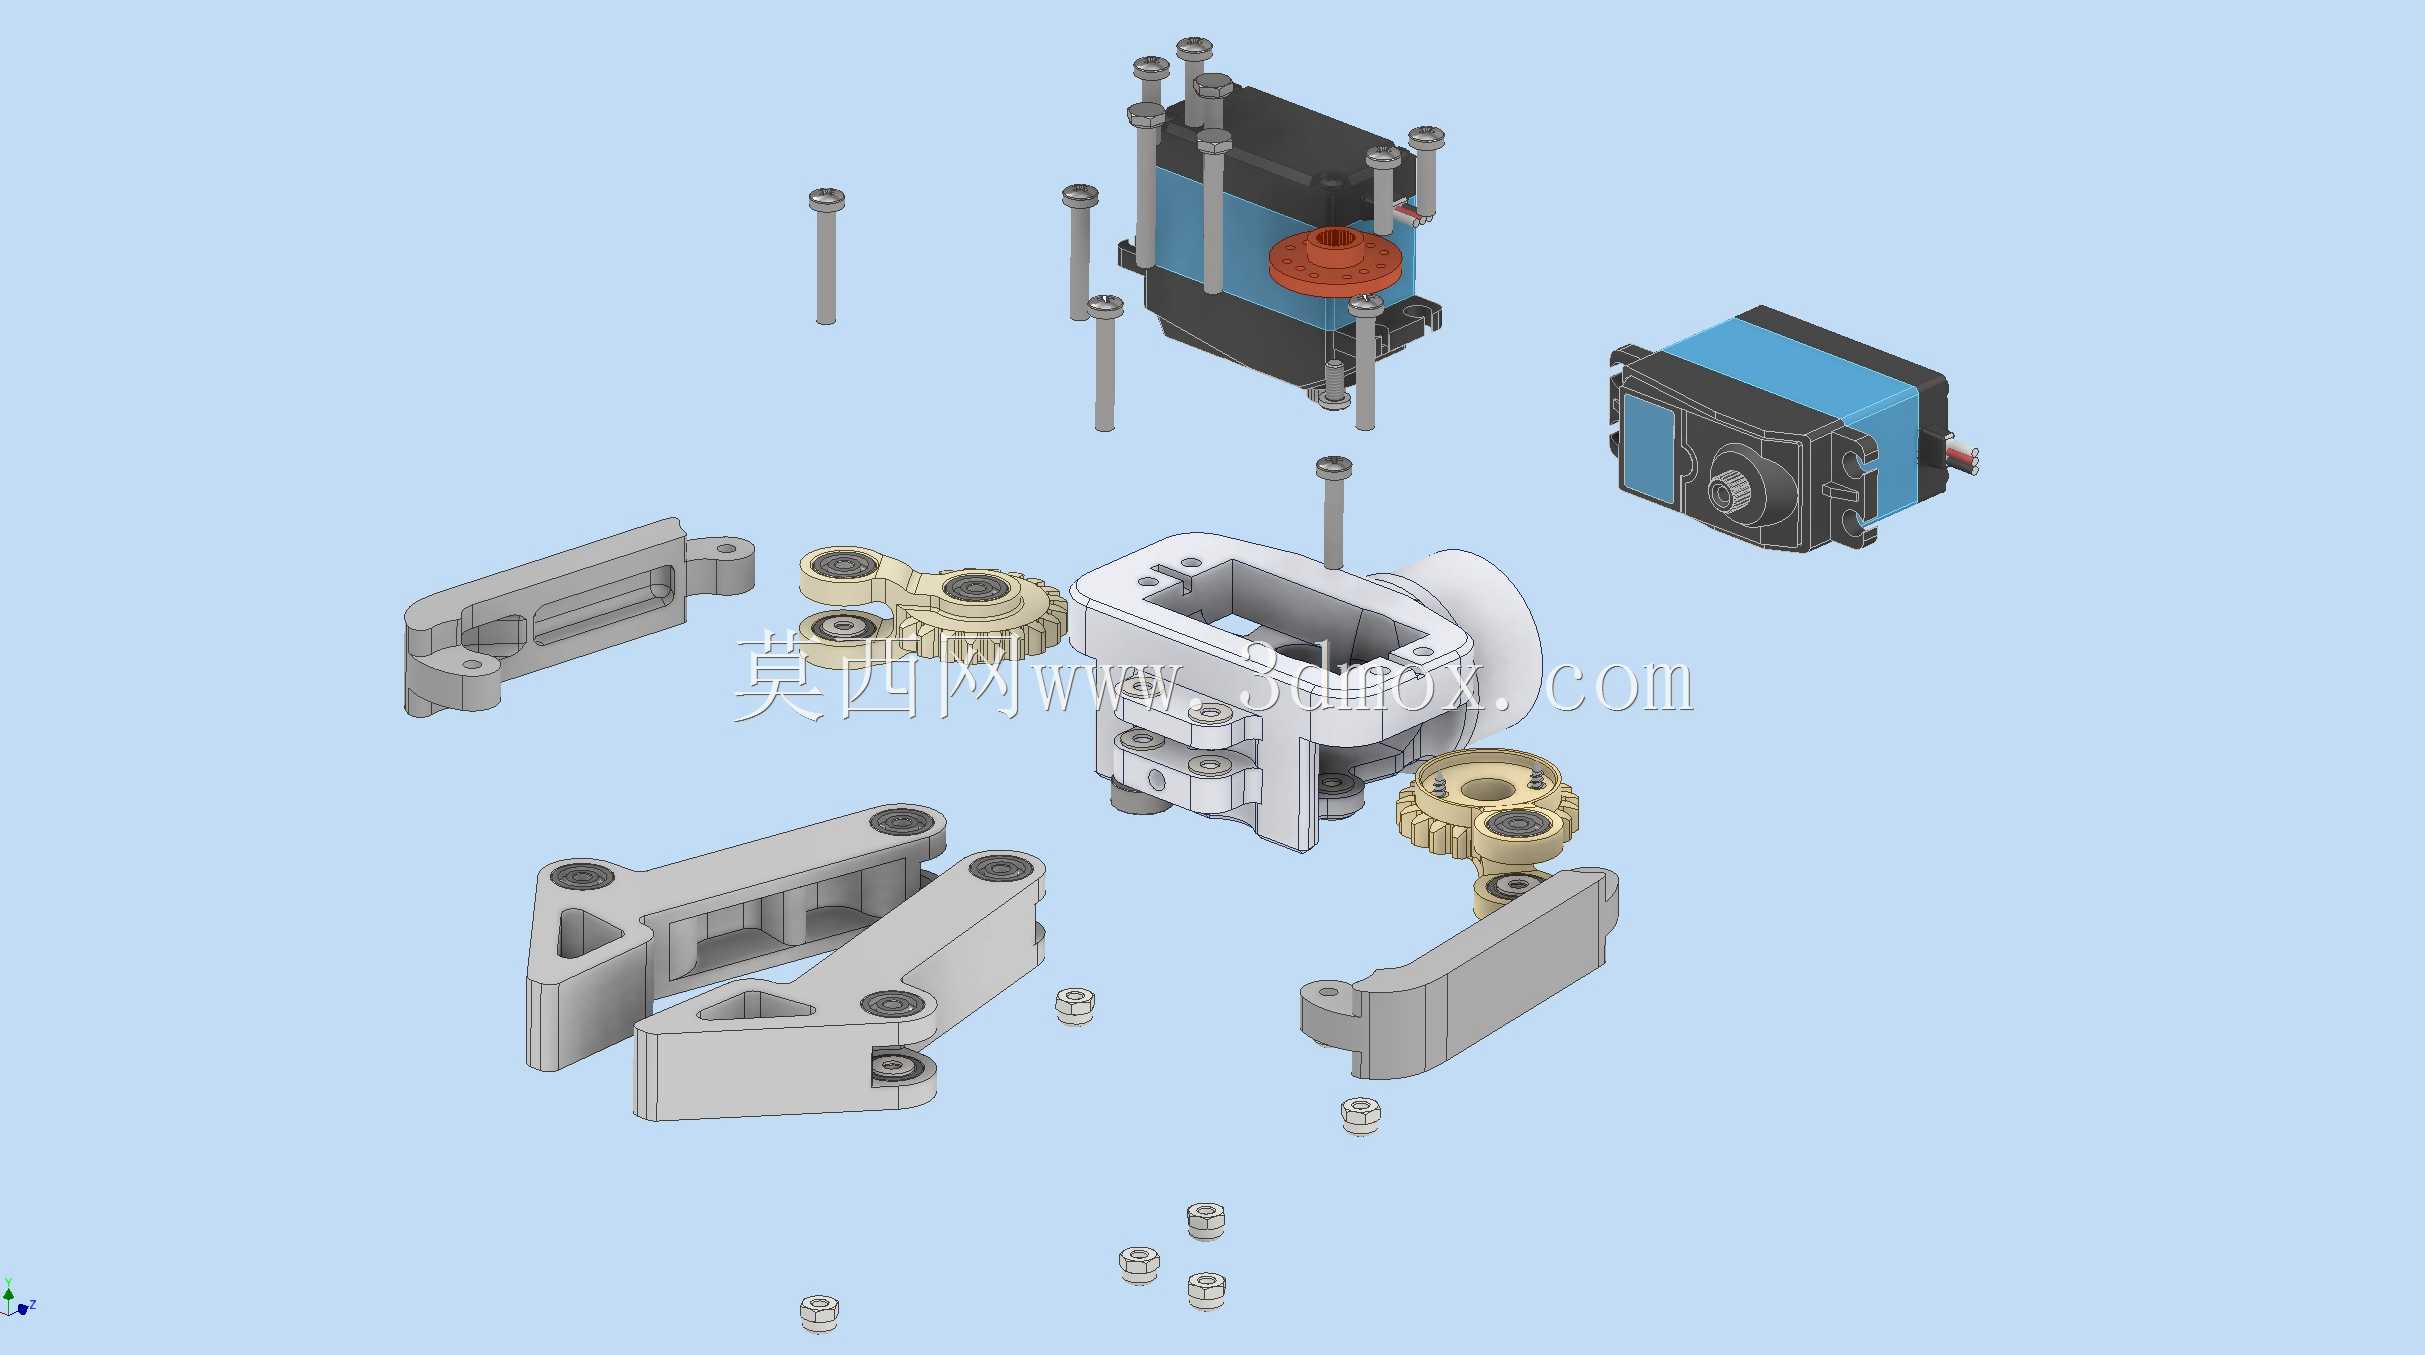
设计阶段针对3D打印的工艺特性做了全链路适配,所有结构件的壁厚均控制在1.8mm到3mm区间,无大于45度的悬空打印结构,无需额外添加支撑即可在FDM打印机上完成制作,打印完成后仅需去除少量打印溢边即可完成装配,无需二次机加工修整。各连杆铰接位置全部嵌入标准SKF 623-2Z型微型滚珠轴承,替代传统的轴孔直接摩擦配合,将铰接位置的转动阻尼控制在极低水平,避免3D打印件因层纹导致的转动卡滞问题,同时大幅降低反复开合过程中的结构磨损,延长夹爪的无维护使用寿命。
从功能特性来看,该夹持器采用自适应包络的夹持逻辑,两指的连杆机构具备随动补偿能力,接触异形工件时可通过连杆的相对转动自动调整指面贴合角度,无需额外的力传感器即可实现对规则方块、圆柱件、不规则异形小件的稳定包络抓取,不会出现传统平行夹爪对异形工件夹持点接触导致的滑脱问题。夹指内侧预留了防滑垫安装槽,可粘贴1mm厚的硅胶防滑垫,进一步提升对光滑表面工件的抓取摩擦力,针对重量在1kg以内的小件可实现稳定夹持不脱落。
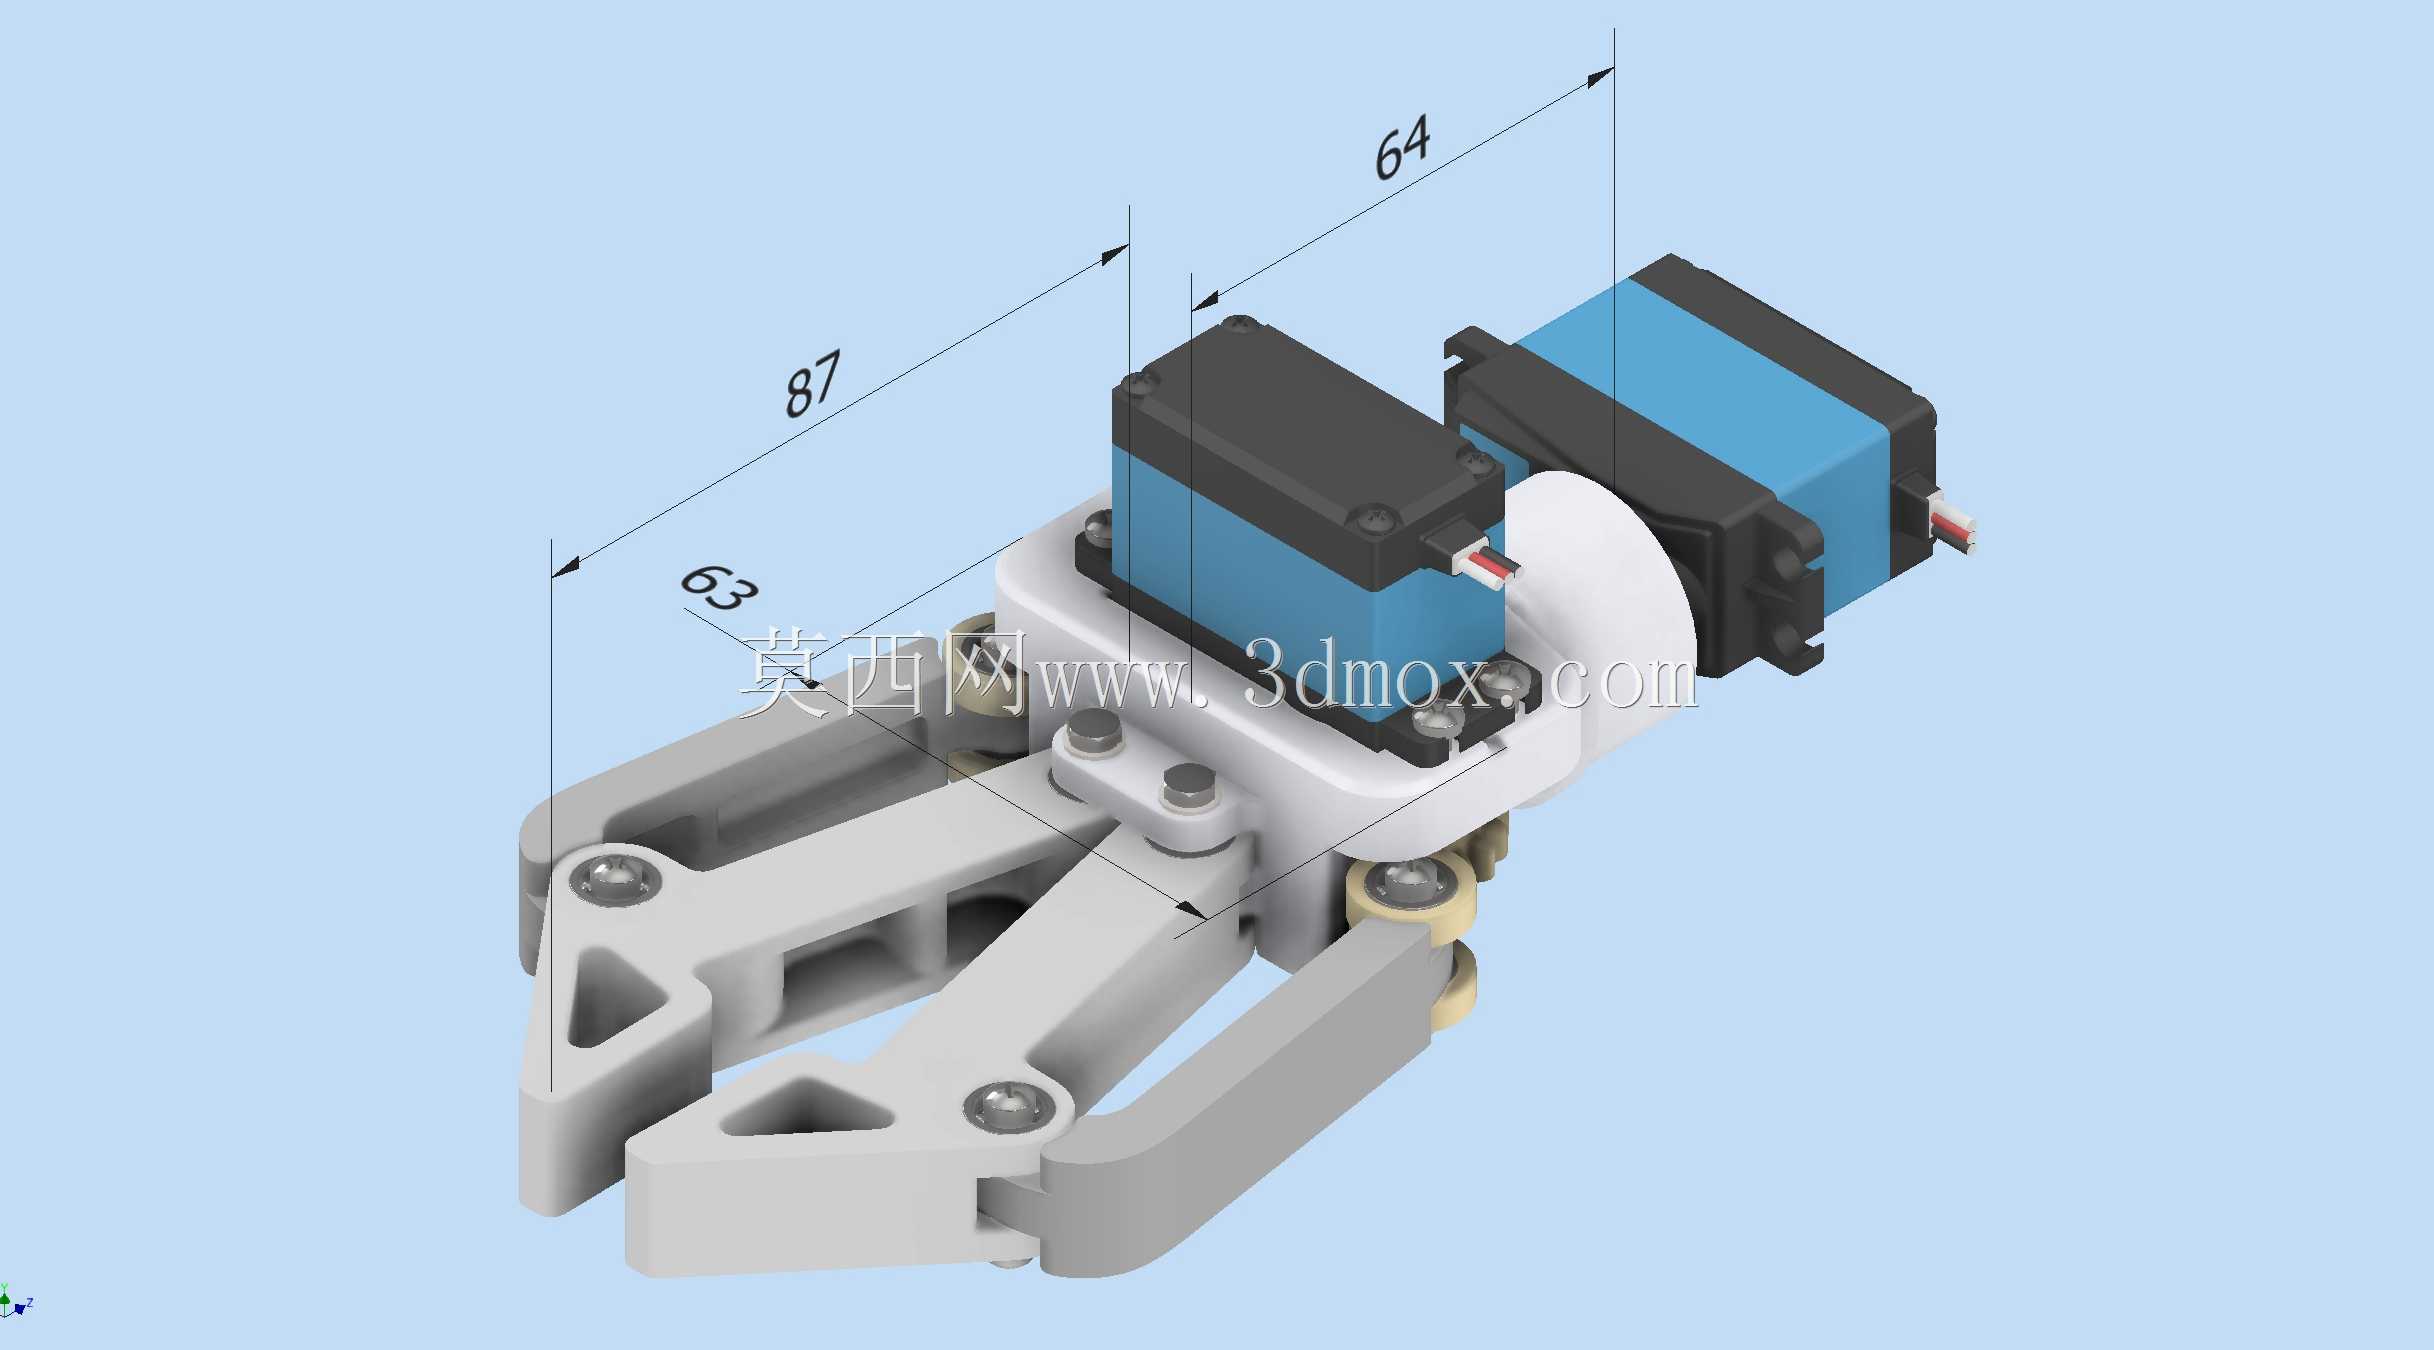
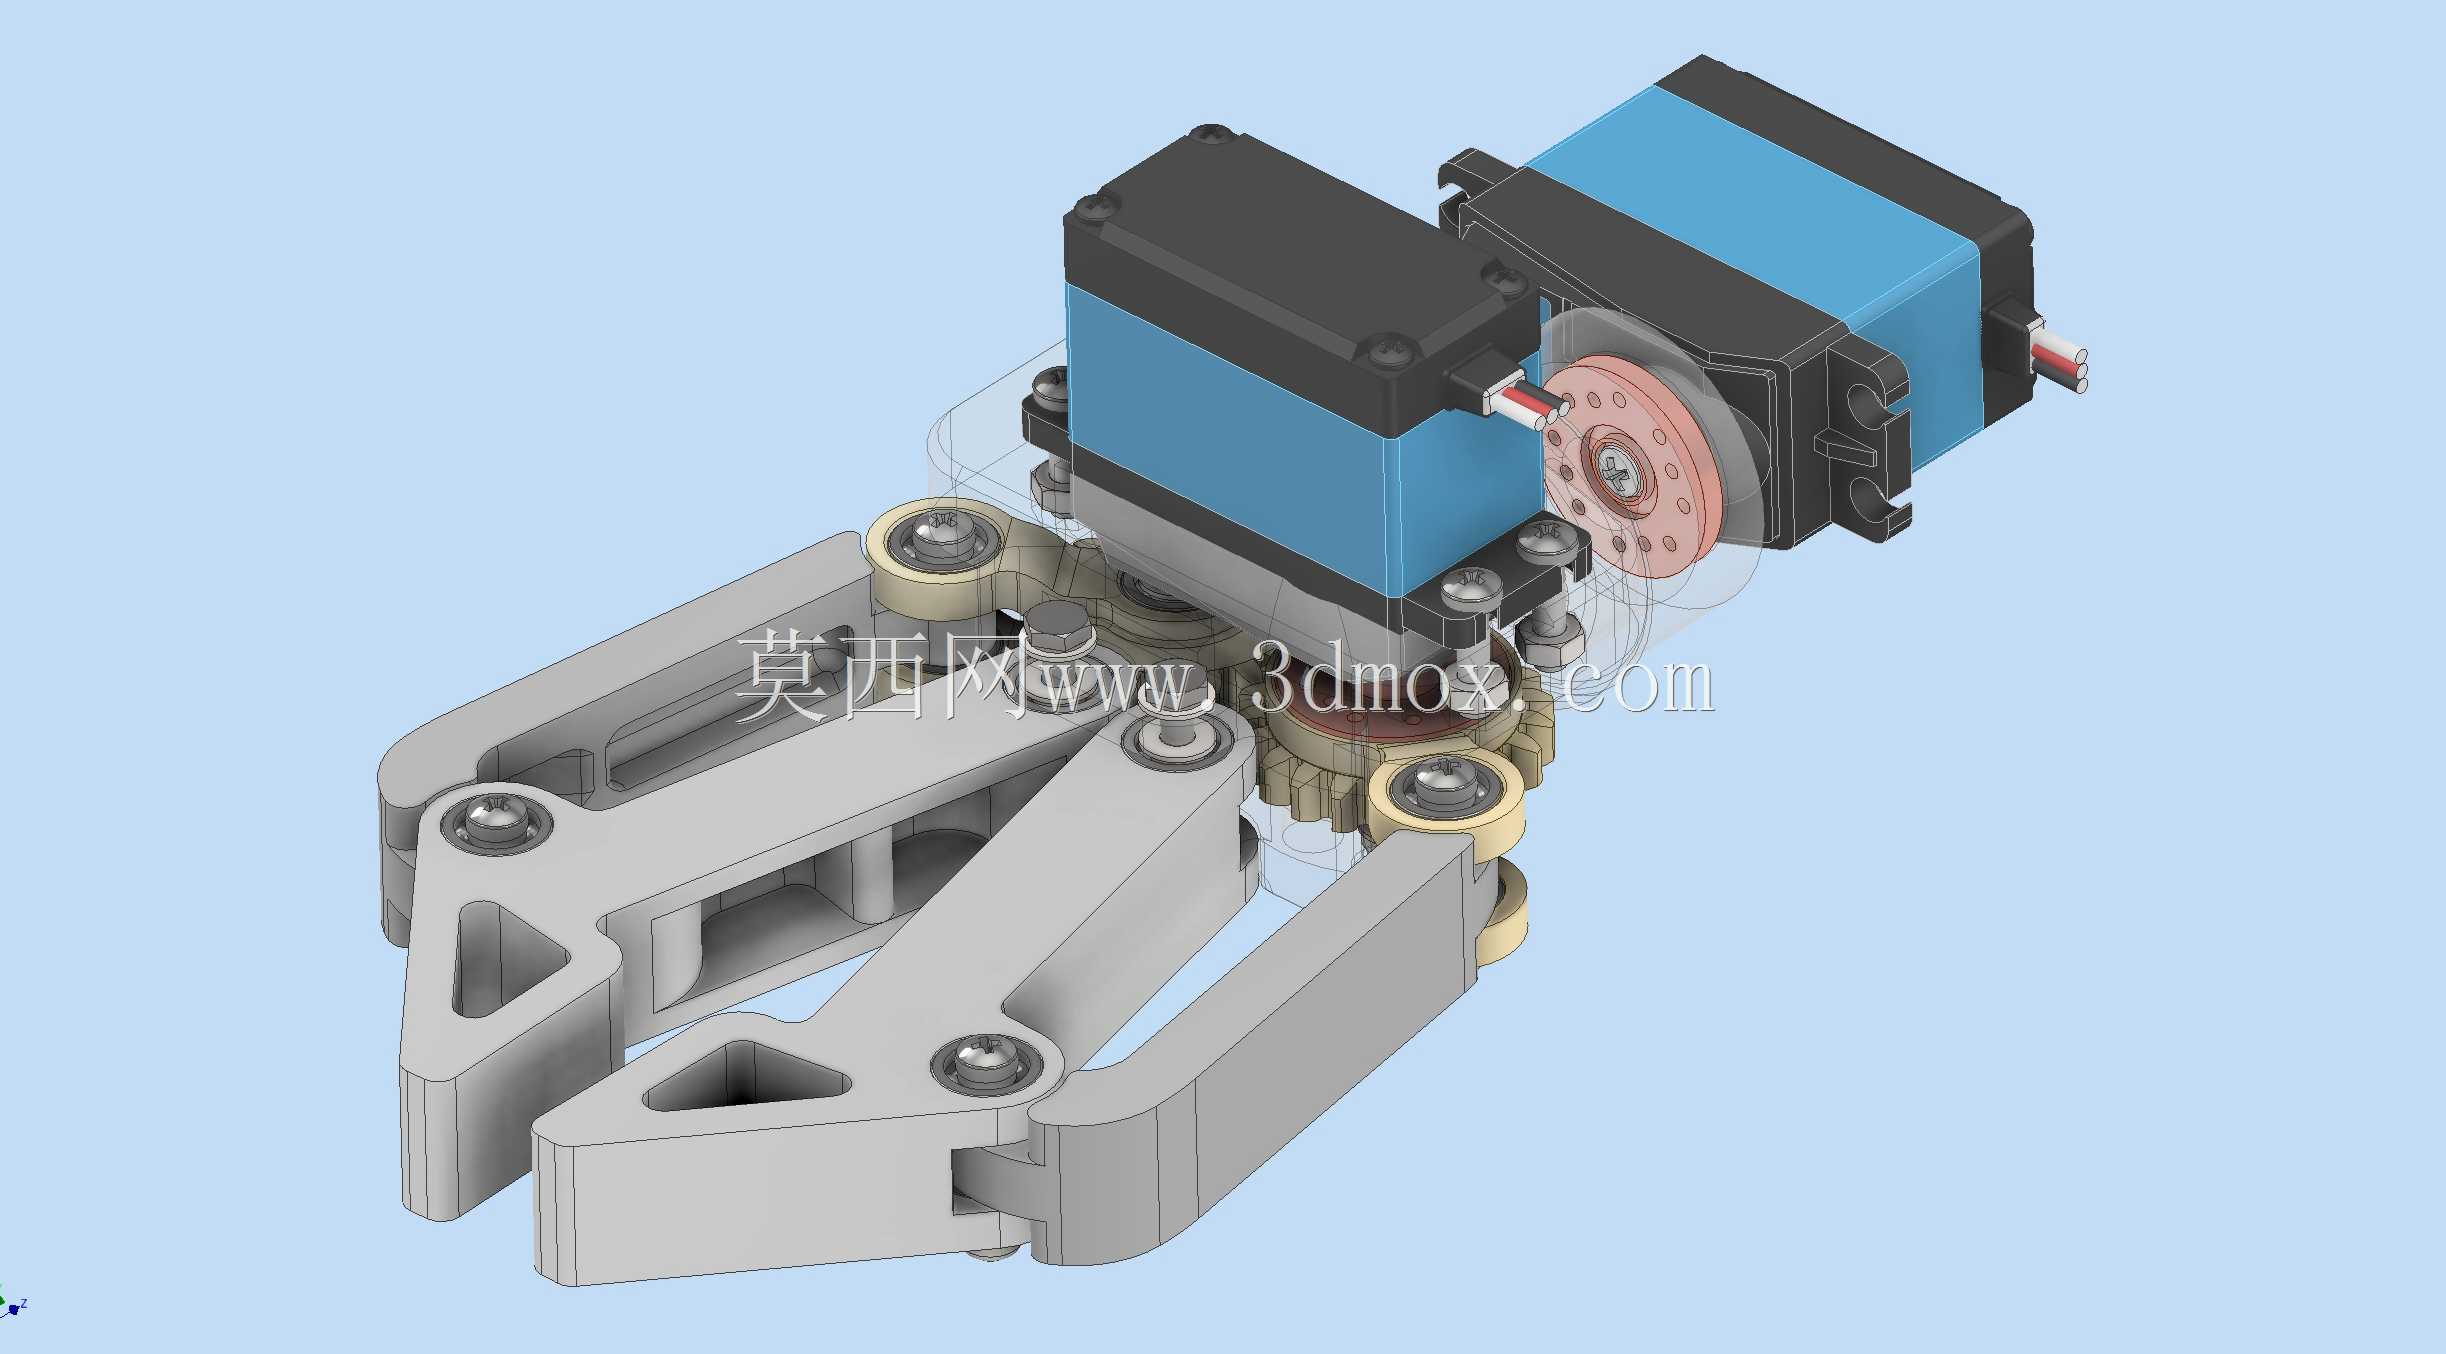
安装边界层面,整套夹持机构的伺服端采用标准25T舵机输出齿配合,法兰安装孔位兼容市面主流MG996R、DS3225等型号舵机的安装尺寸,夹爪整体收拢状态下的横向宽度仅68mm,张开后最大指端间距可达75mm,可覆盖多数桌面级小型作业场景的工件尺寸范围。整体结构采用紧凑化布局,伺服电机完全内嵌在夹爪主体结构内部,无外凸的驱动部件,避免作业过程中驱动部分与周边设备、工件发生干涉,整体重量控制在180g以内,不会给搭载的小型机械臂带来过大的末端负载负担,适配负载2kg以内的桌面级四轴、六轴机械臂的安装要求。
传动结构的设计上,主动齿轮直接固定在舵机输出轴上,通过两级齿轮啮合将动力传递到两侧的驱动连杆,齿轮啮合间隙控制在0.1mm到0.2mm之间,既避免间隙过大导致的夹持回程误差,也防止间隙过小导致3D打印件热胀冷缩出现卡齿问题。所有铰接轴均采用标准M3螺丝配合尼龙防松螺母锁紧,装配时可通过调整螺母的锁紧力度控制铰接位置的转动阻尼,适配不同夹持力度的作业需求,无需额外定制专用销轴,全部紧固件均为市面通用标准件,替换采购成本极低。
在实际应用场景中,该夹持装置可直接用于桌面3D打印机的成品自动取件改造,搭配小型直线滑台即可完成打印完成后的工件自动下料作业;也可用于教学场景下的机器人实训平台,学生可直接通过3D打印制作整套夹爪结构,直观理解连杆传动、自适应夹持的机械原理,无需采购昂贵的工业级夹爪配件;在小型轻工分拣场景中,可搭配视觉识别模块完成不同形状小件的分拣抓取,针对塑料件、3D打印成品、小型电子元件等轻质工件的转运作业具备极高的适配性。整套结构的零件拆分逻辑充分考虑3D打印的摆放要求,所有零件均可在120mm见方的打印平台上完成制作,无超大尺寸结构件,普通入门级FDM打印机即可满足全部零件的制作要求,装配全程仅需一把M3内六角扳手即可完成,无需专用工装辅助。

- 全部评论(0)

- 模板大小: 16.4 MB
- 售价:5金币
- 下载次数: 241
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件