微信登录
 QQ登录


迷宫解算差速移动机器人结构设计
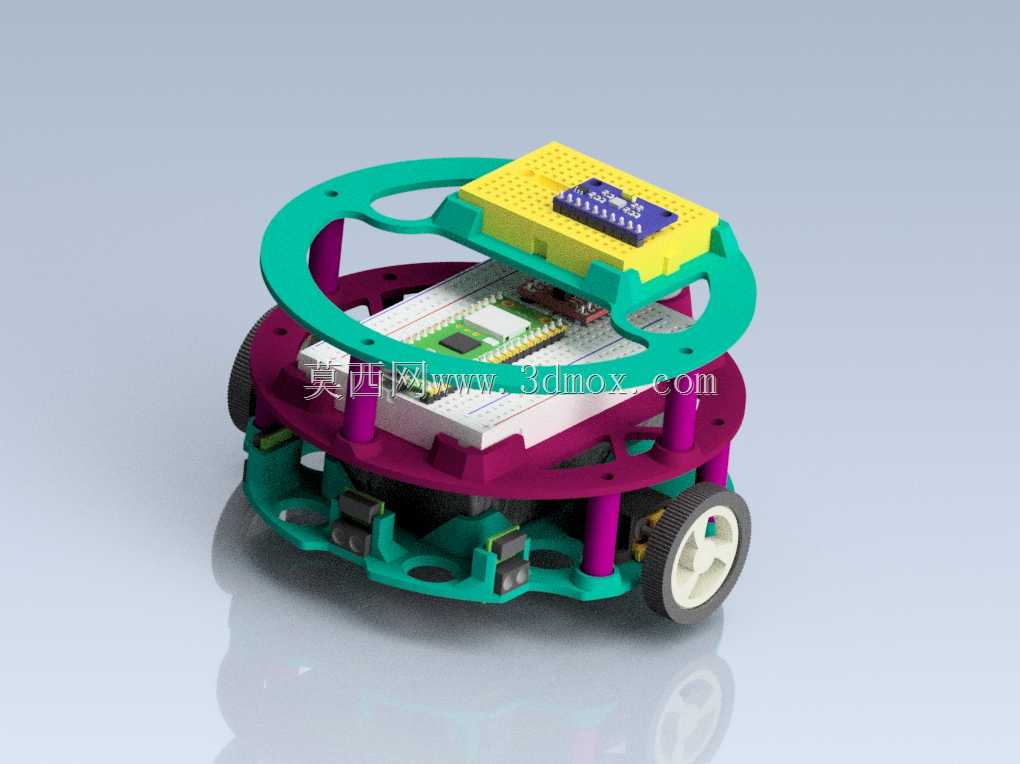
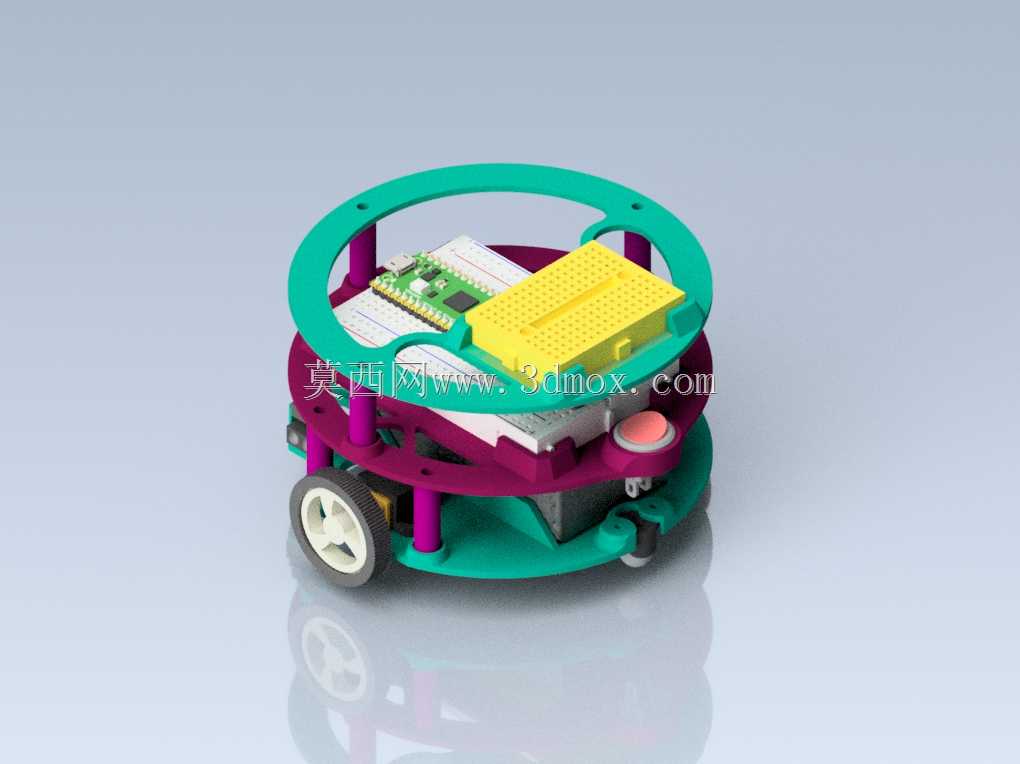
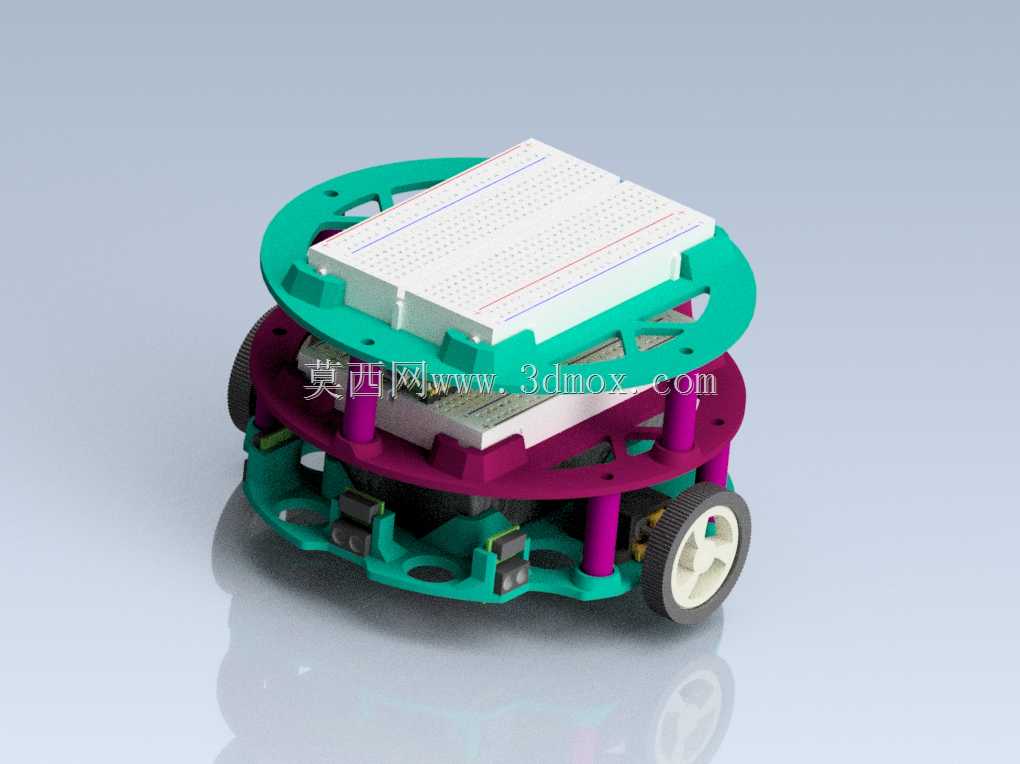
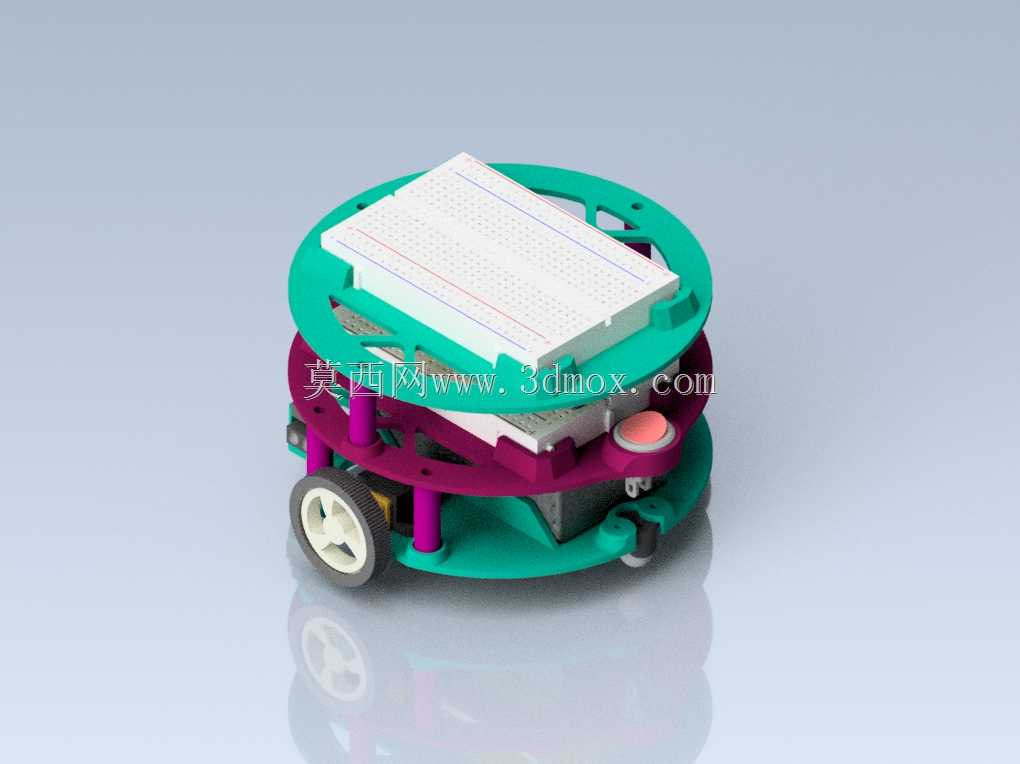
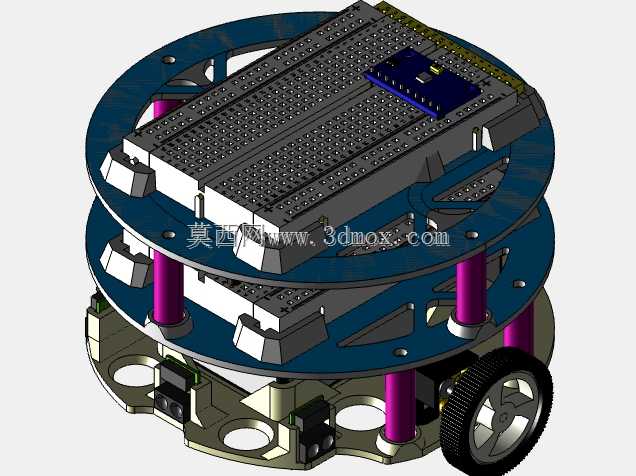
该作品面向小型迷宫竞赛与自主导航验证场景,呈现的是一台能够在狭窄通道内完成路径识别、转向修正和迷宫遍历的差速移动机器人。整机采用分层堆叠式结构,底盘直径约130毫米,高度约80毫米,可在20厘米×20厘米尺度的迷宫单元内运行,适合用于高校机器人比赛、嵌入式控制实验、传感器布置验证以及小型自主移动平台开发。
从运动形式看,机器人采用两轮差速驱动加球形脚轮支撑的三脚布局。两个驱动轮分别布置在底盘两侧,由微型电机独立驱动,通过左右轮速差实现直行、原地转向和小半径转弯。球形脚轮位于第三支撑点,主要承担随动支撑作用,使底盘在不规则地面或轻微高度差下仍能保持稳定。该布局的优势在于结构紧凑、控制逻辑清晰,转弯占用空间小,适合迷宫通道中频繁换向的工况。设计时需要重点关注驱动轮与脚轮之间的载荷分配,若重心过度偏向脚轮,会降低驱动轮抓地能力;若重心偏离回转中心,则会增加转向阻力和姿态偏差。
感知部分配置了三个模拟Sharp红外测距传感器,传感器正面相互形成约90度夹角,用于检测迷宫壁面距离。这样的布置可以让机器人在通道中同时获取前方及侧方边界信息,为沿墙行走、路口判断和路径决策提供输入。传感器安装在底盘上层或前端支架附近时,需要保证探测方向与车体坐标方向一致,并避免电路板、立柱或线束进入探测视场。对于迷宫机器人而言,传感器高度也需要结合迷宫挡板厚度和墙面反射特性确定,过高或过低都可能造成距离读数波动。
结构上,机器人设置了多层功能基板。底层主要承担电机、轮系、脚轮和电池支架的安装;中间层布置电源开关、控制板以及驱动模块;上层用于安装导航与传感相关电路板。基板之间通过M3螺钉和小立柱连接,立柱既承担层间支撑,又形成电气模块之间的物理间隔,方便布线、检修和模块替换。分层设计使电池、电机驱动、主控和传感器在垂直方向上有序排布,减少了导线交叉,也便于根据竞赛规则调整顶层模块高度。
电源部分采用3.7伏18650锂电池,电池支架集成在底盘区域,靠近驱动轮和脚轮形成的支撑三角形内部,以降低整机重心。电源开关布置在便于操作的位置,主控原型板可搭载Raspberry Pi Pico W,用于运动控制和传感数据处理;双H桥电机驱动器负责将控制信号转换为电机输出。针对不同硬件方案,作品中还体现了两种上层基板思路:一种用于容纳中型原型板,另一种用于容纳导航MPU模块所在的迷你原型板。这种模块化基板思路有利于在同一底盘平台上切换控制方案,而不必重新设计全部支撑结构。
外形与安装边界方面,圆形底盘能够减少机器人在迷宫拐角处与侧壁发生剐蹭的概率,外圈环形框架还可作为上层防护和安装基准。驱动轮外缘需要控制在底盘轮廓允许范围内,轮胎宽度、轮距和脚轮高度共同决定车体通过性。轮距过小会降低直线稳定性,轮距过大则会增大转向所需通道宽度;脚轮高度误差会引起底盘俯仰,进而影响红外传感器的探测角度。因此在三维建模时,应将电机安装孔、轮轴中心、脚轮球心、基板立柱孔位和电池仓边界统一到同一装配基准中,并通过干涉检查确认轮胎转动、线束走向和螺钉装拆空间。
该结构还考虑了部件更换需求。脚轮组件被设计为可根据实际场地和物理样机状态更换的模块,当轮子位置、重心分布或脚轮尺寸变化时,整机支撑几何会随之改变,需要重新校核底盘水平度和传感器朝向。当前版本更偏向初步测试平台,重点在于验证迷宫运动机构、传感布局和分层电子架构;后续若进入正式竞赛或产品化阶段,可进一步将分散的原型板整合为专用PCB,缩短线束长度,降低装配误差,并提高系统在反复启停、转向和碰撞接触下的可靠性。
- 上一篇:迷宫探测差分移动机器人结构
- 下一篇:科幻戴立克反派机器人打印实体造型

- 全部评论(0)

- 模板大小: 51.49 MB
- 售价:5金币
- 下载次数: 28
- 系统要求: STEP / IGES,Rendering,Autodesk Inventor
- 软件分类: 机器人