微信登录
 QQ登录


肌电信号控制多自由度仿生假手结构
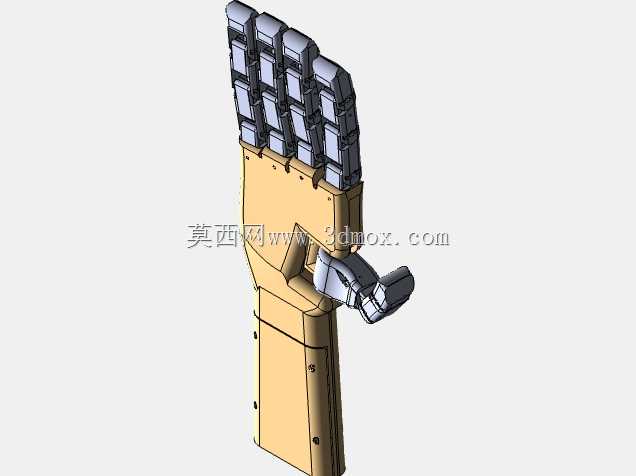
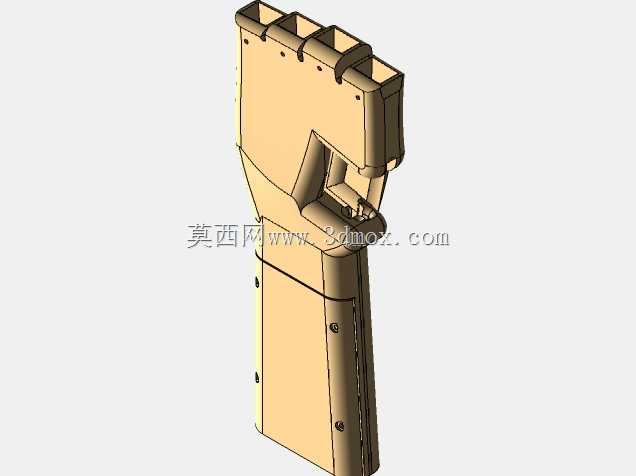
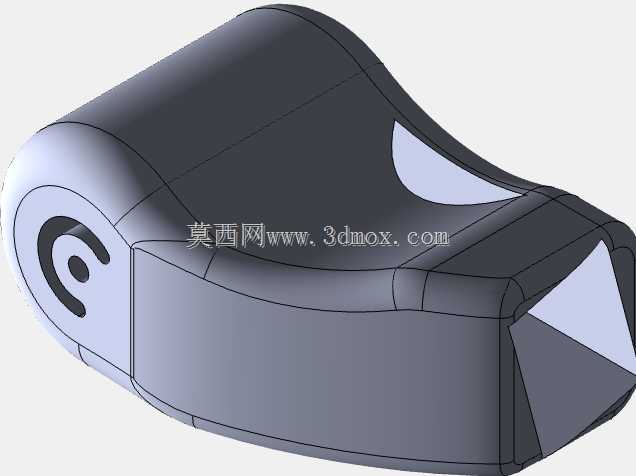
这款仿生假手的结构设计核心围绕欠发达地区肢体残障人群的日常使用需求展开,区别于传统高成本商用肌电假手,整体结构在满足基础抓握功能的前提下,尽可能压缩加工与制造成本,所有非传动受力结构件均适配熔融沉积成型3D打印工艺,采用聚乳酸耗材即可完成主体结构制造,无需高精度机加工或特种成型工艺,大幅降低终端用户的获取门槛。从功能维度看,整手共设置15个独立活动自由度,五根手指的每一节指关节都对应独立的驱动输出单元,不存在传统欠驱动假手的联动耦合限制,能够根据被抓取物体的外形自适应调整各指节的弯曲角度,无论是柱状的水杯、薄片状的纸张、不规则形态的水果还是细小的笔杆,都能实现稳定的包覆抓握,不会出现传统假手抓持小物件易脱落、
抓持易碎物力度过大的问题。设计过程中优先考虑了日常使用的安装适配性,手掌基座的内腔预留了肌电信号采集模块、微型驱动电机、布线槽的安装空间,掌根位置设置了标准的接受腔连接接口,能够适配不同残肢长度的前臂接受腔安装,无需对残肢端进行二次适配改造,连接边界的尺寸公差控制在0.2mm以内,保证安装后无旷量、不会在日常使用中出现连接松动。指节部分的铰接结构采用内嵌式销轴设计,销轴孔与指节结构一体打印成型,配合自润滑的聚乳酸材质特性,日常活动无需额外添加润滑脂,铰接处的转动阻尼经过反复调校,既不会因为阻尼过小导致指节自然下垂,也不会因为阻尼过大增加驱动电机的负载。拇指部分额外设置了侧向摆动自由度,能够实现与其余四指的对掌动作,
这一设计是保证假手能够完成捏持细小物件动作的核心,区别于部分简化版假手拇指固定不可动的设计,该结构的拇指可在垂直于手掌平面的范围内摆动30度,配合其余四指的弯曲动作,可完成捏钥匙、持筷子、扣纽扣等精细动作。从结构受力角度看,指节的受力筋采用渐变厚度设计,指根位置的筋厚达到3mm,向指尖位置逐步过渡到1.5mm,在保证整体结构强度能够承受5kg抓持重量的前提下,尽可能降低整手的自重,整手装配完成后的总重量控制在420g以内,长期佩戴不会给残肢端造成过大的负重压力。掌部的外壳采用圆弧过渡设计,所有外露的棱边都做了R2以上的圆角处理,避免日常使用中剐蹭衣物或者划伤皮肤,外壳表面预留了防滑纹理的安装位,可粘贴薄硅胶垫提升抓持物体时的摩擦力。
驱动单元的安装位采用模块化设计,每个指节对应的驱动电机可独立拆装,单个电机出现故障时无需拆解整手即可完成更换,降低后期维护的难度与成本。布线槽全部隐藏在结构内部,从掌根位置的总接口延伸到每个指节的驱动位,外部无裸露线材,避免日常使用中线材被勾扯损坏。肌电信号采集模块的安装位设置在掌根靠近接受腔的位置,能够紧贴残肢端的皮肤表面,准确采集前臂肌肉收缩产生的肌电信号,信号处理板的安装位预留了足够的屏蔽层空间,避免驱动电机运转时的电磁干扰影响信号识别准确率。在实际应用场景中,这款假手能够覆盖上肢截肢人群90%以上的日常生活动作需求,包括进食、穿衣、握持工具、书写、抓取日常物品等,不需要复杂的操作训练,仅通过残肢肌肉的收缩动作即可控制假手的张开与闭合,各指节的动作力度可根据肌电信号的强度自适应调整,抓持易碎物品时不会因为力度过大造成损坏,抓持较重物品时可自动提升握持力保证抓持稳定性。结构设计过程中充分考虑了不同使用环境的适应性,所有结构件的材料都具备日常防水能力,日常洗手、接触普通生活污水不会造成结构损坏,铰接位置的间隙控制在0.1mm,灰尘、细小沙粒难以进入铰接缝隙,不会因为日常使用进入杂物导致关节卡滞。

- 全部评论(0)

- 模板大小: 5.87 MB
- 售价:5金币
- 下载次数: 293
- 系统要求: SOLIDWORKS,SOLIDWORKS
- 软件分类: 通用机械零部件