 微信登录
 QQ登录


红土网球场边线自动清洁移动机器人
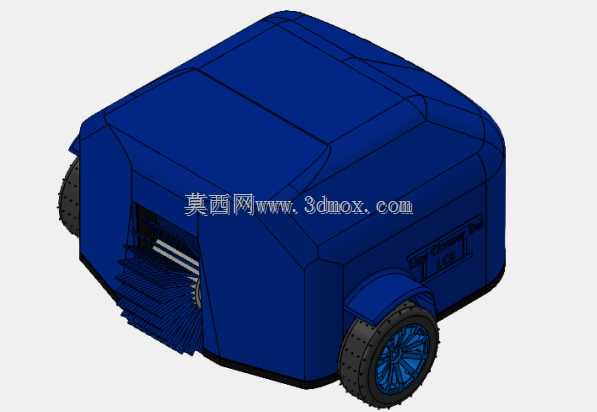
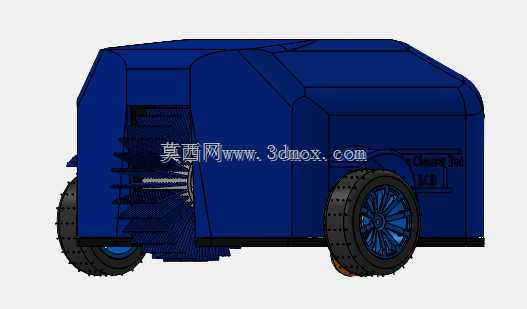
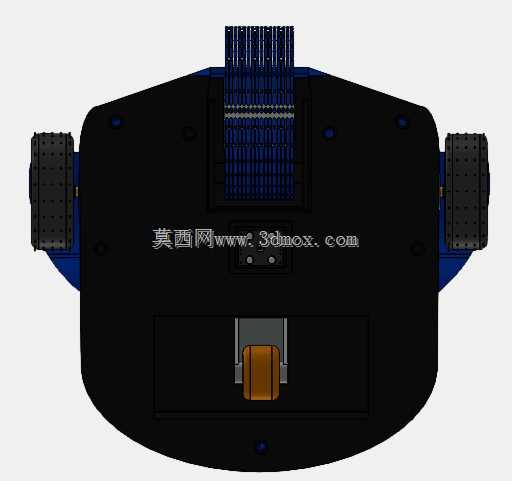
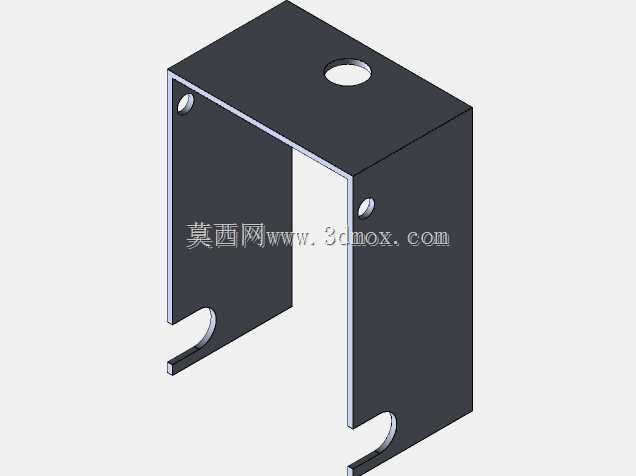
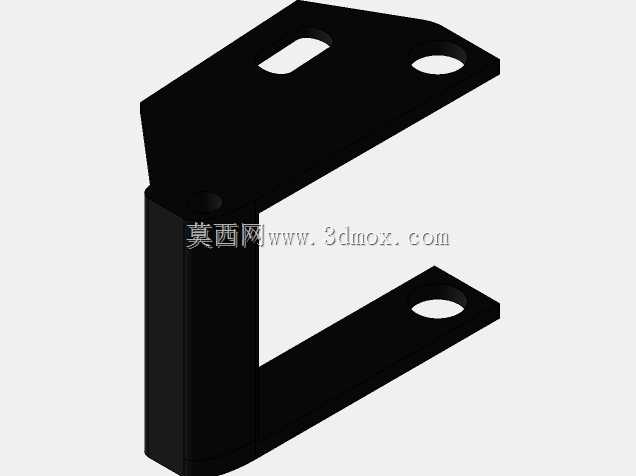
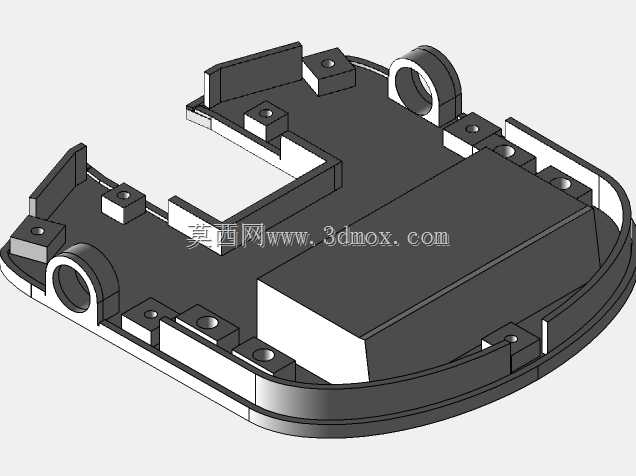
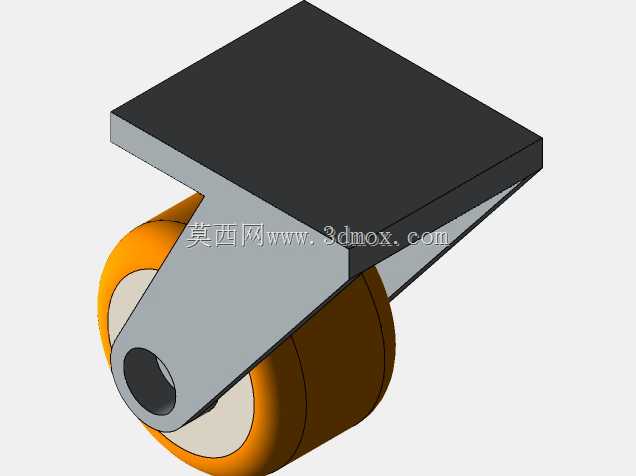
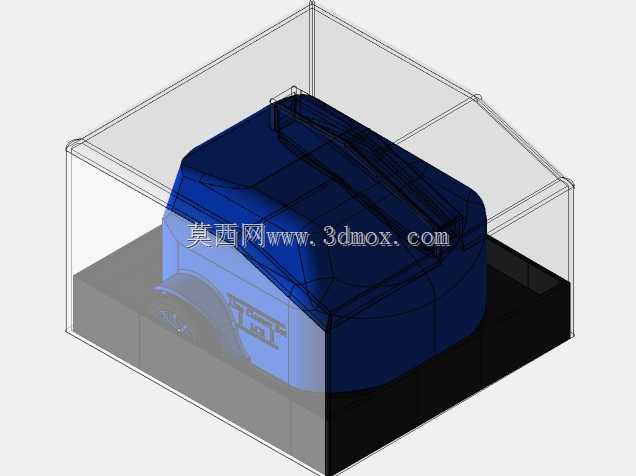
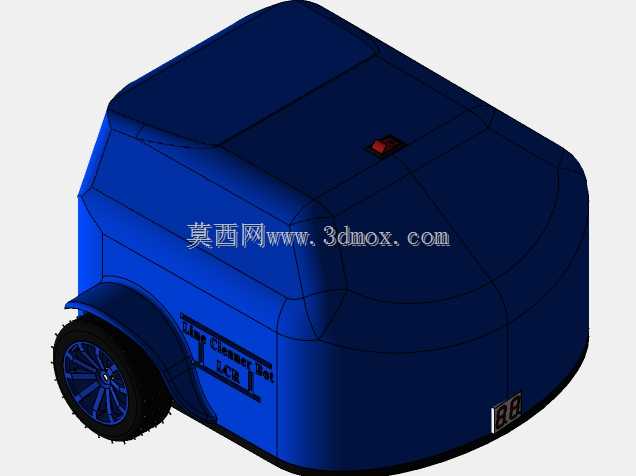
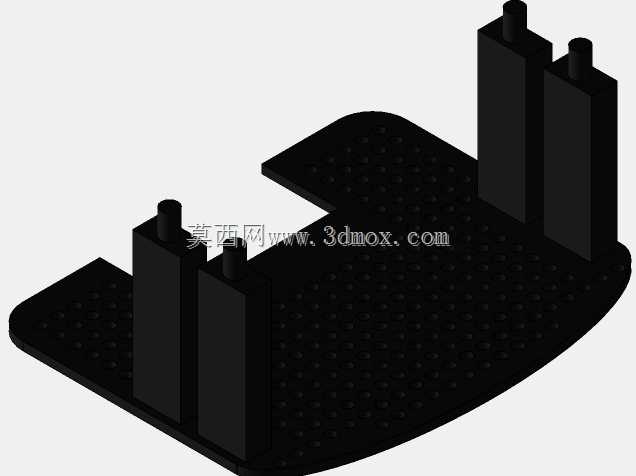
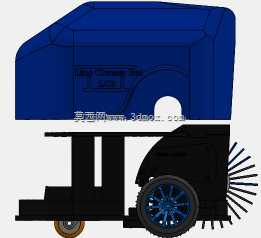
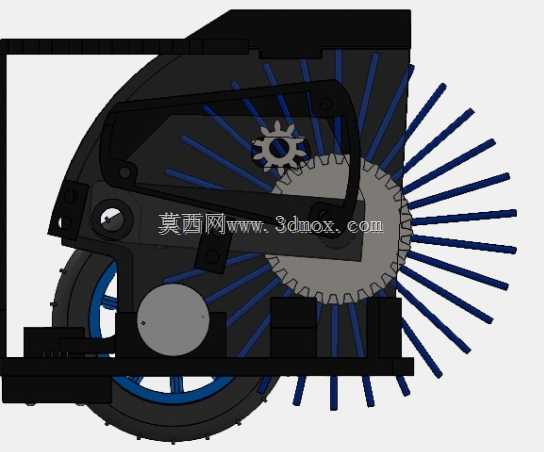
这款移动清洁设备的核心应用场景聚焦于红土网球场的边线维护作业,熟悉红土场地运维的从业者都清楚,日常使用过程中球员跑动、风吹扬尘会逐步模糊场地边线标识,传统人工清理不仅耗时久,还容易因施力不均破坏红土层平整度,这款设备正是针对这一场景痛点开发的专用作业装置。从功能实现逻辑来看,设备搭载差速轮式移动底盘,三个行走轮的布局经过多轮场地实测验证,转弯半径控制在极小范围,能够沿着预设的场地边线轨迹自主行进,不会出现传统两轮差速底盘在松软红土面上容易侧滑、跑偏的问题。底盘前端集成旋转圆柱刷清洁组件,刷毛伸出长度、刷体对地压力都做了适配红土材质的参数匹配,作业时只会扫动表层浮土还原边线标识,不会过度刮蹭破坏红土场地的压实层结构,
避免后续场地出现坑洼影响球员运动安全。设备的结构设计充分考虑了户外场地作业的实际约束,底盘部分采用3D打印ABS材质成型,兼顾结构强度与轻量化需求,即使长时间在户外暴晒环境下作业,也不会出现壳体变形的问题;上部外壳采用PLA材质,在降低整体自重的同时,能够为内部的控制模块、供电组件提供可靠的防护,避免作业过程中扬起的红土颗粒进入设备内部造成电路故障。导航定位部分采用高分辨率正交编码器搭配颜色传感器的组合方案,编码器实时反馈轮组转动数据,结合预设的场地尺寸参数计算实时位置,减少松软路面上轮组打滑带来的定位误差,颜色传感器则可以实时识别场地边线的白色标识与红土区域的色彩差异,动态修正行进路径,确保清洁作业始终对准边线区域,
不会出现清洁轨迹偏移的问题。从安装边界与外形尺寸来看,设备整体采用方正紧凑的壳体设计,宽度控制在常规网球场边线宽度的合理适配范围,作业时不会越界扫到边线外侧的红土区域,整体高度经过优化,重心落在底盘几何中心附近,即使在场地有轻微坡度的区域作业,也不会出现倾翻风险。轮组采用带防滑纹理的橡胶材质,胎面纹路专门针对红土路面的附着特性设计,不会在作业过程中在红土面上留下过深的轮印,减少后续场地平整的工作量。清洁刷组件采用快拆结构设计,日常维护时不需要额外工具就可以完成刷毛的更换与清理,适配场地运维人员的日常操作习惯。设备的路径规划逻辑充分结合网球场的标准尺寸参数,覆盖所有边线、底线、发球线的清洁需求,作业过程中可以自动完成路径切换,
不需要人工频繁干预,单次充电的作业续航能够覆盖整片标准红土网球场的边线清洁工作量。在结构细节处理上,设备壳体的边角全部做了圆弧过渡处理,避免作业过程中意外剐蹭到场地球员或者周边设施,壳体表面做了哑光防刮处理,长期户外使用不会出现明显的外观磨损。内部走线全部采用隐藏式布局,控制模块与供电模块都设置了独立的密封舱,即使作业过程中遇到突发小雨,也不会出现电路短路的问题,能够适应户外场地多变的作业环境。
- 上一篇:小型船舶立式电动舵桨推进装置
- 下一篇:飞宇WG2穿戴式云台稳定器结构设计

- 全部评论(0)

- 模板大小: 25.69 MB
- 售价:5金币
- 下载次数: 175
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 通用机械零部件
