微信登录
 QQ登录


肌电控制可换附件多功能上肢假肢
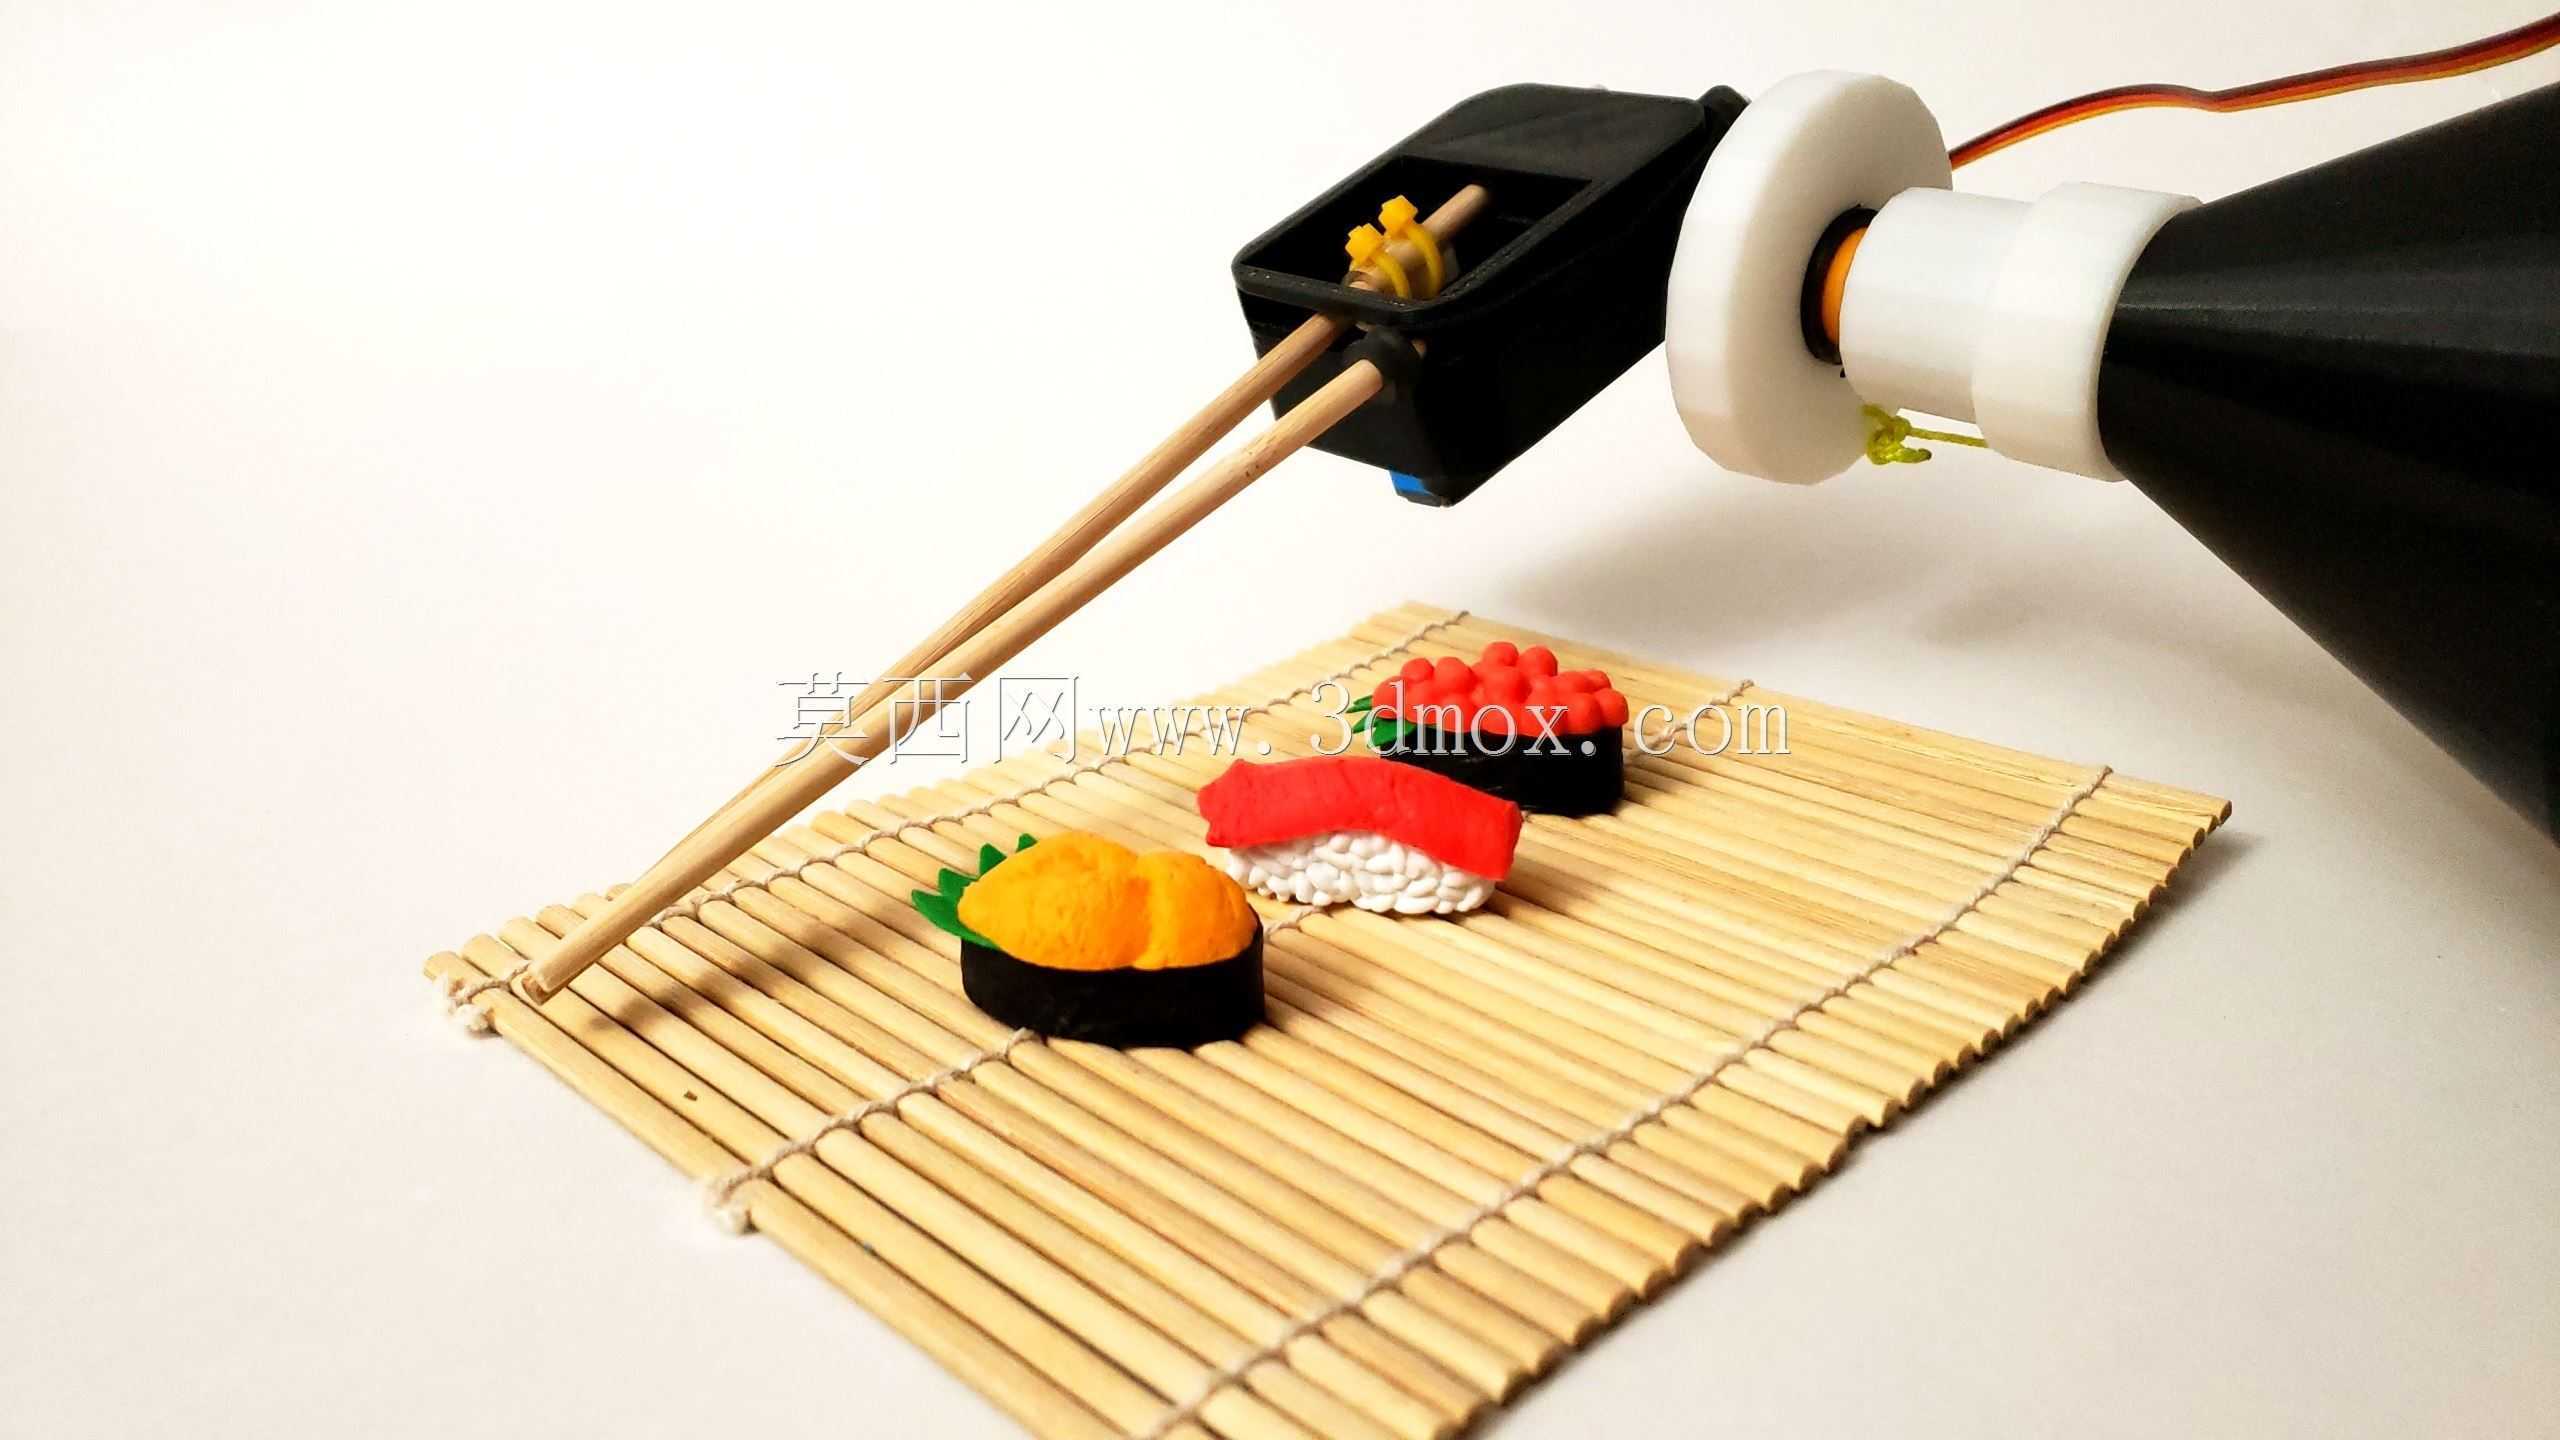
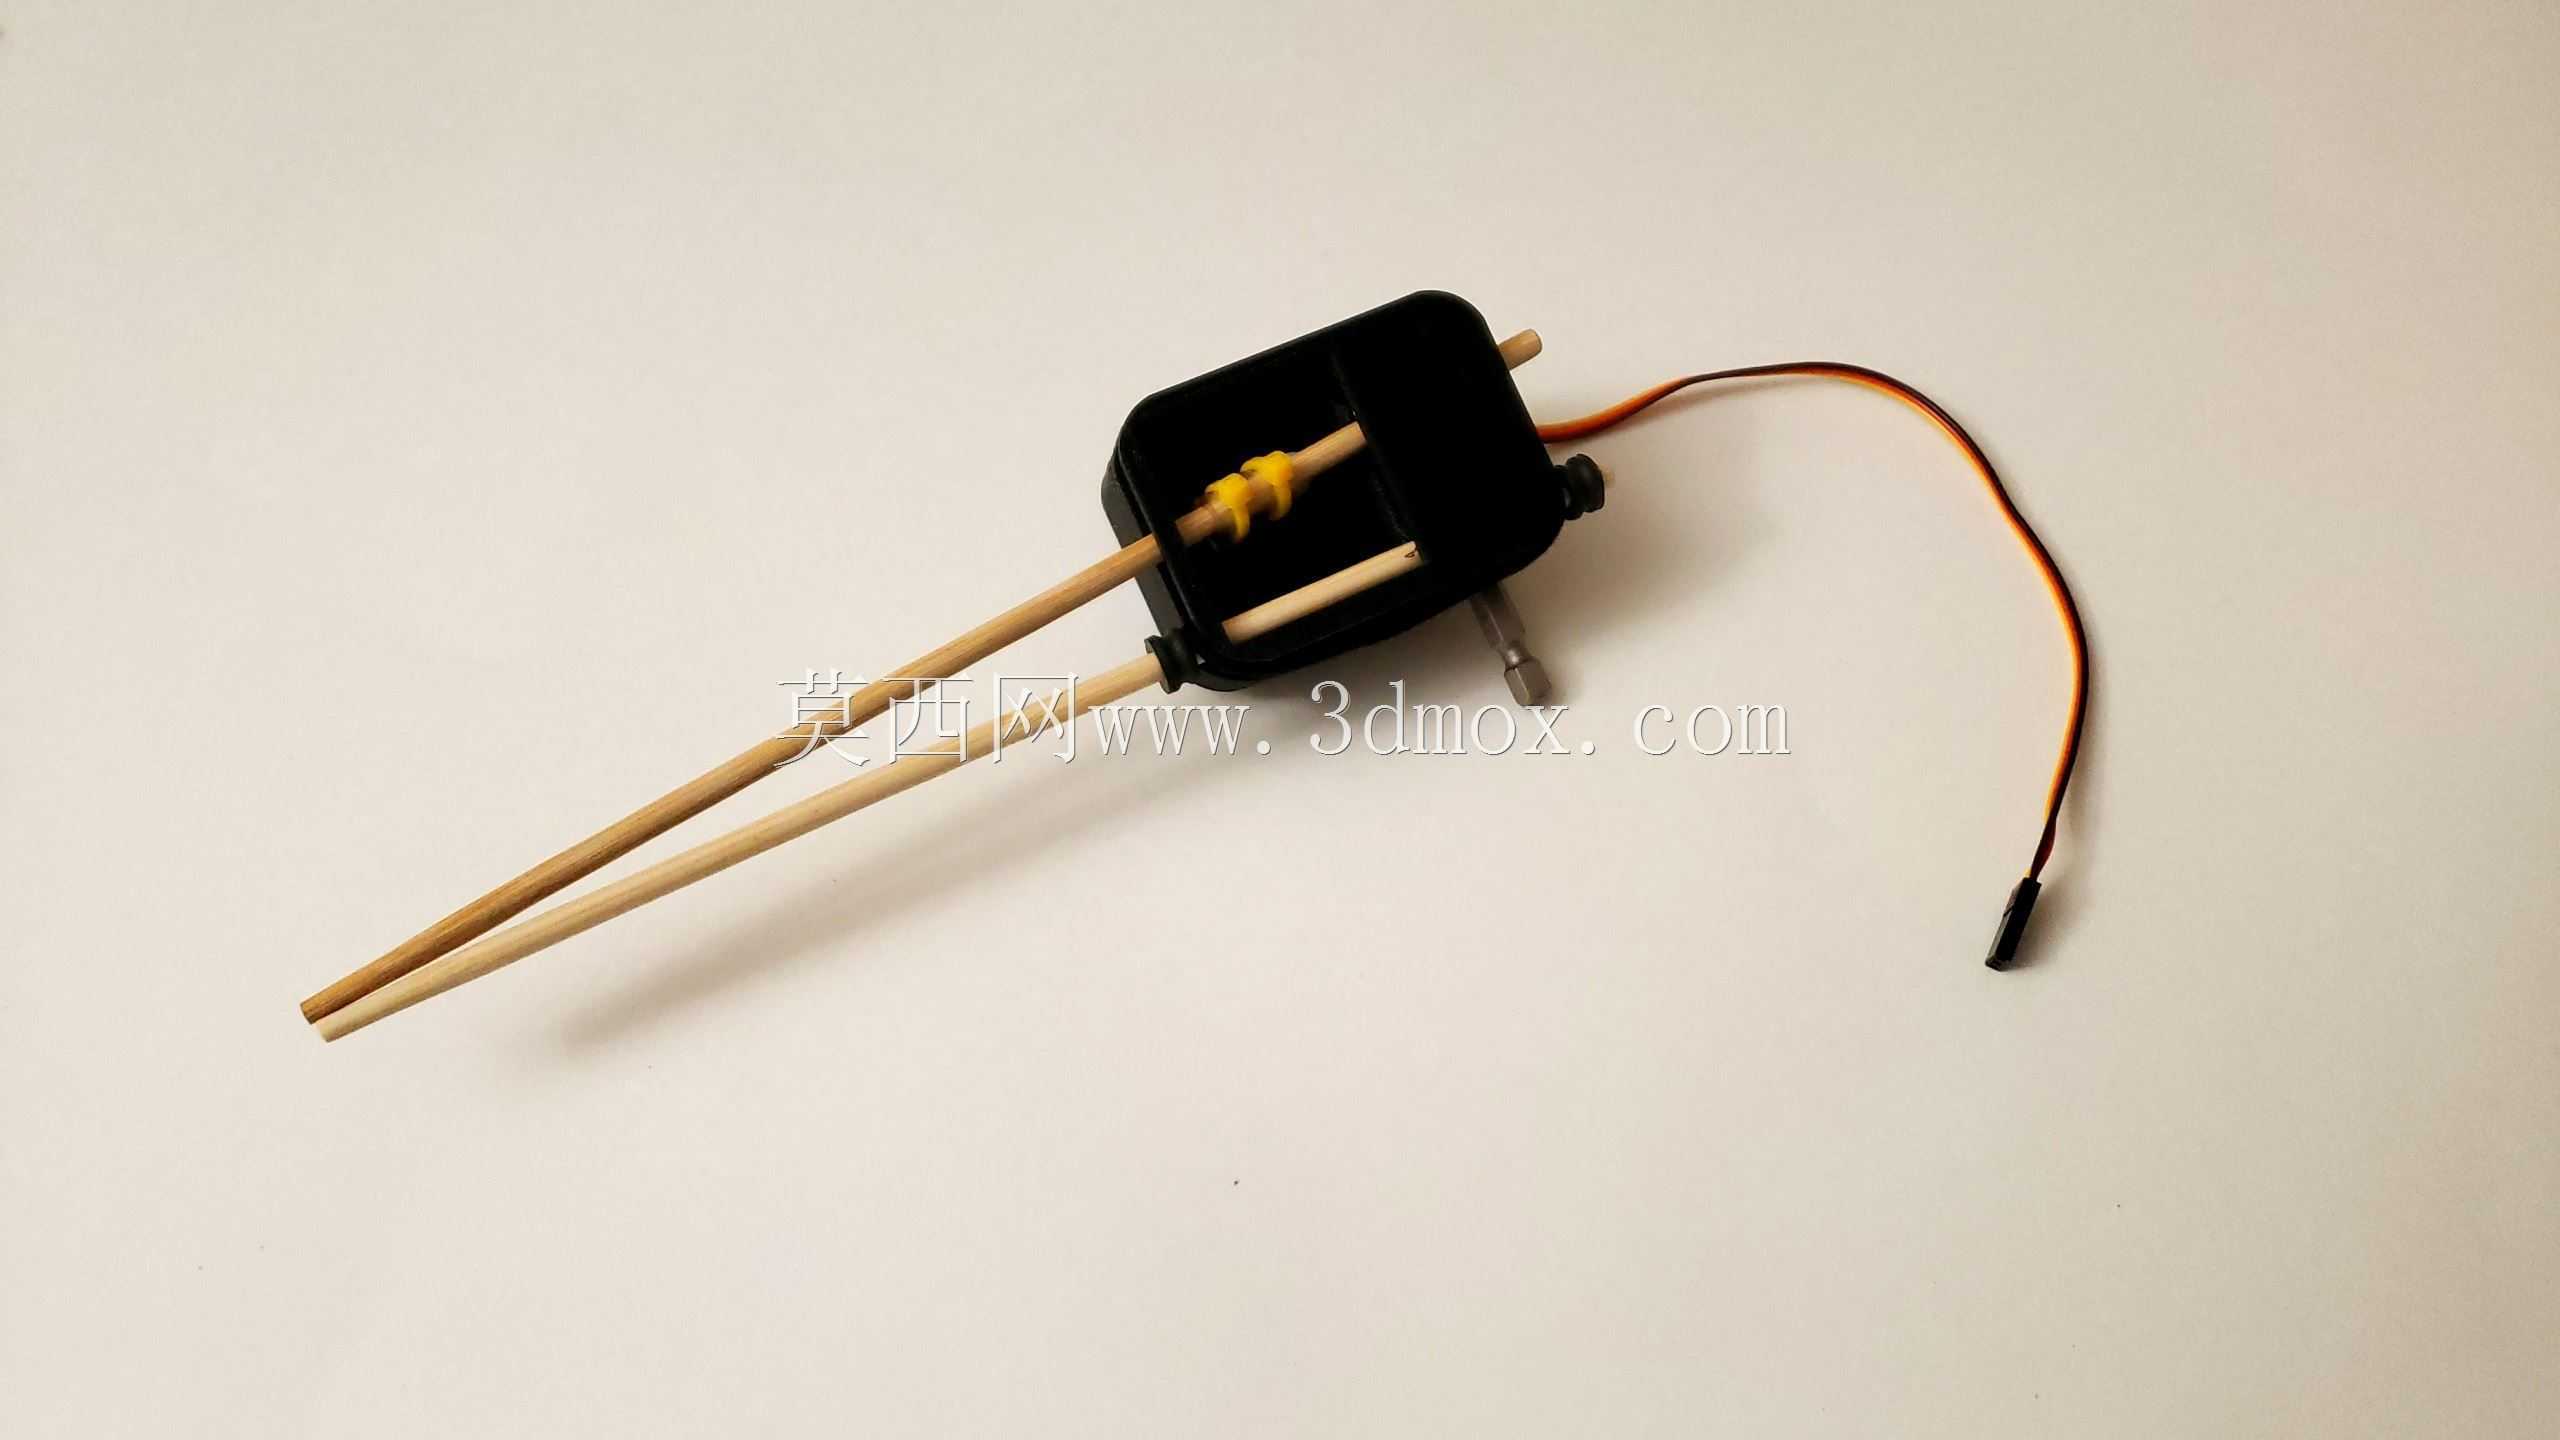
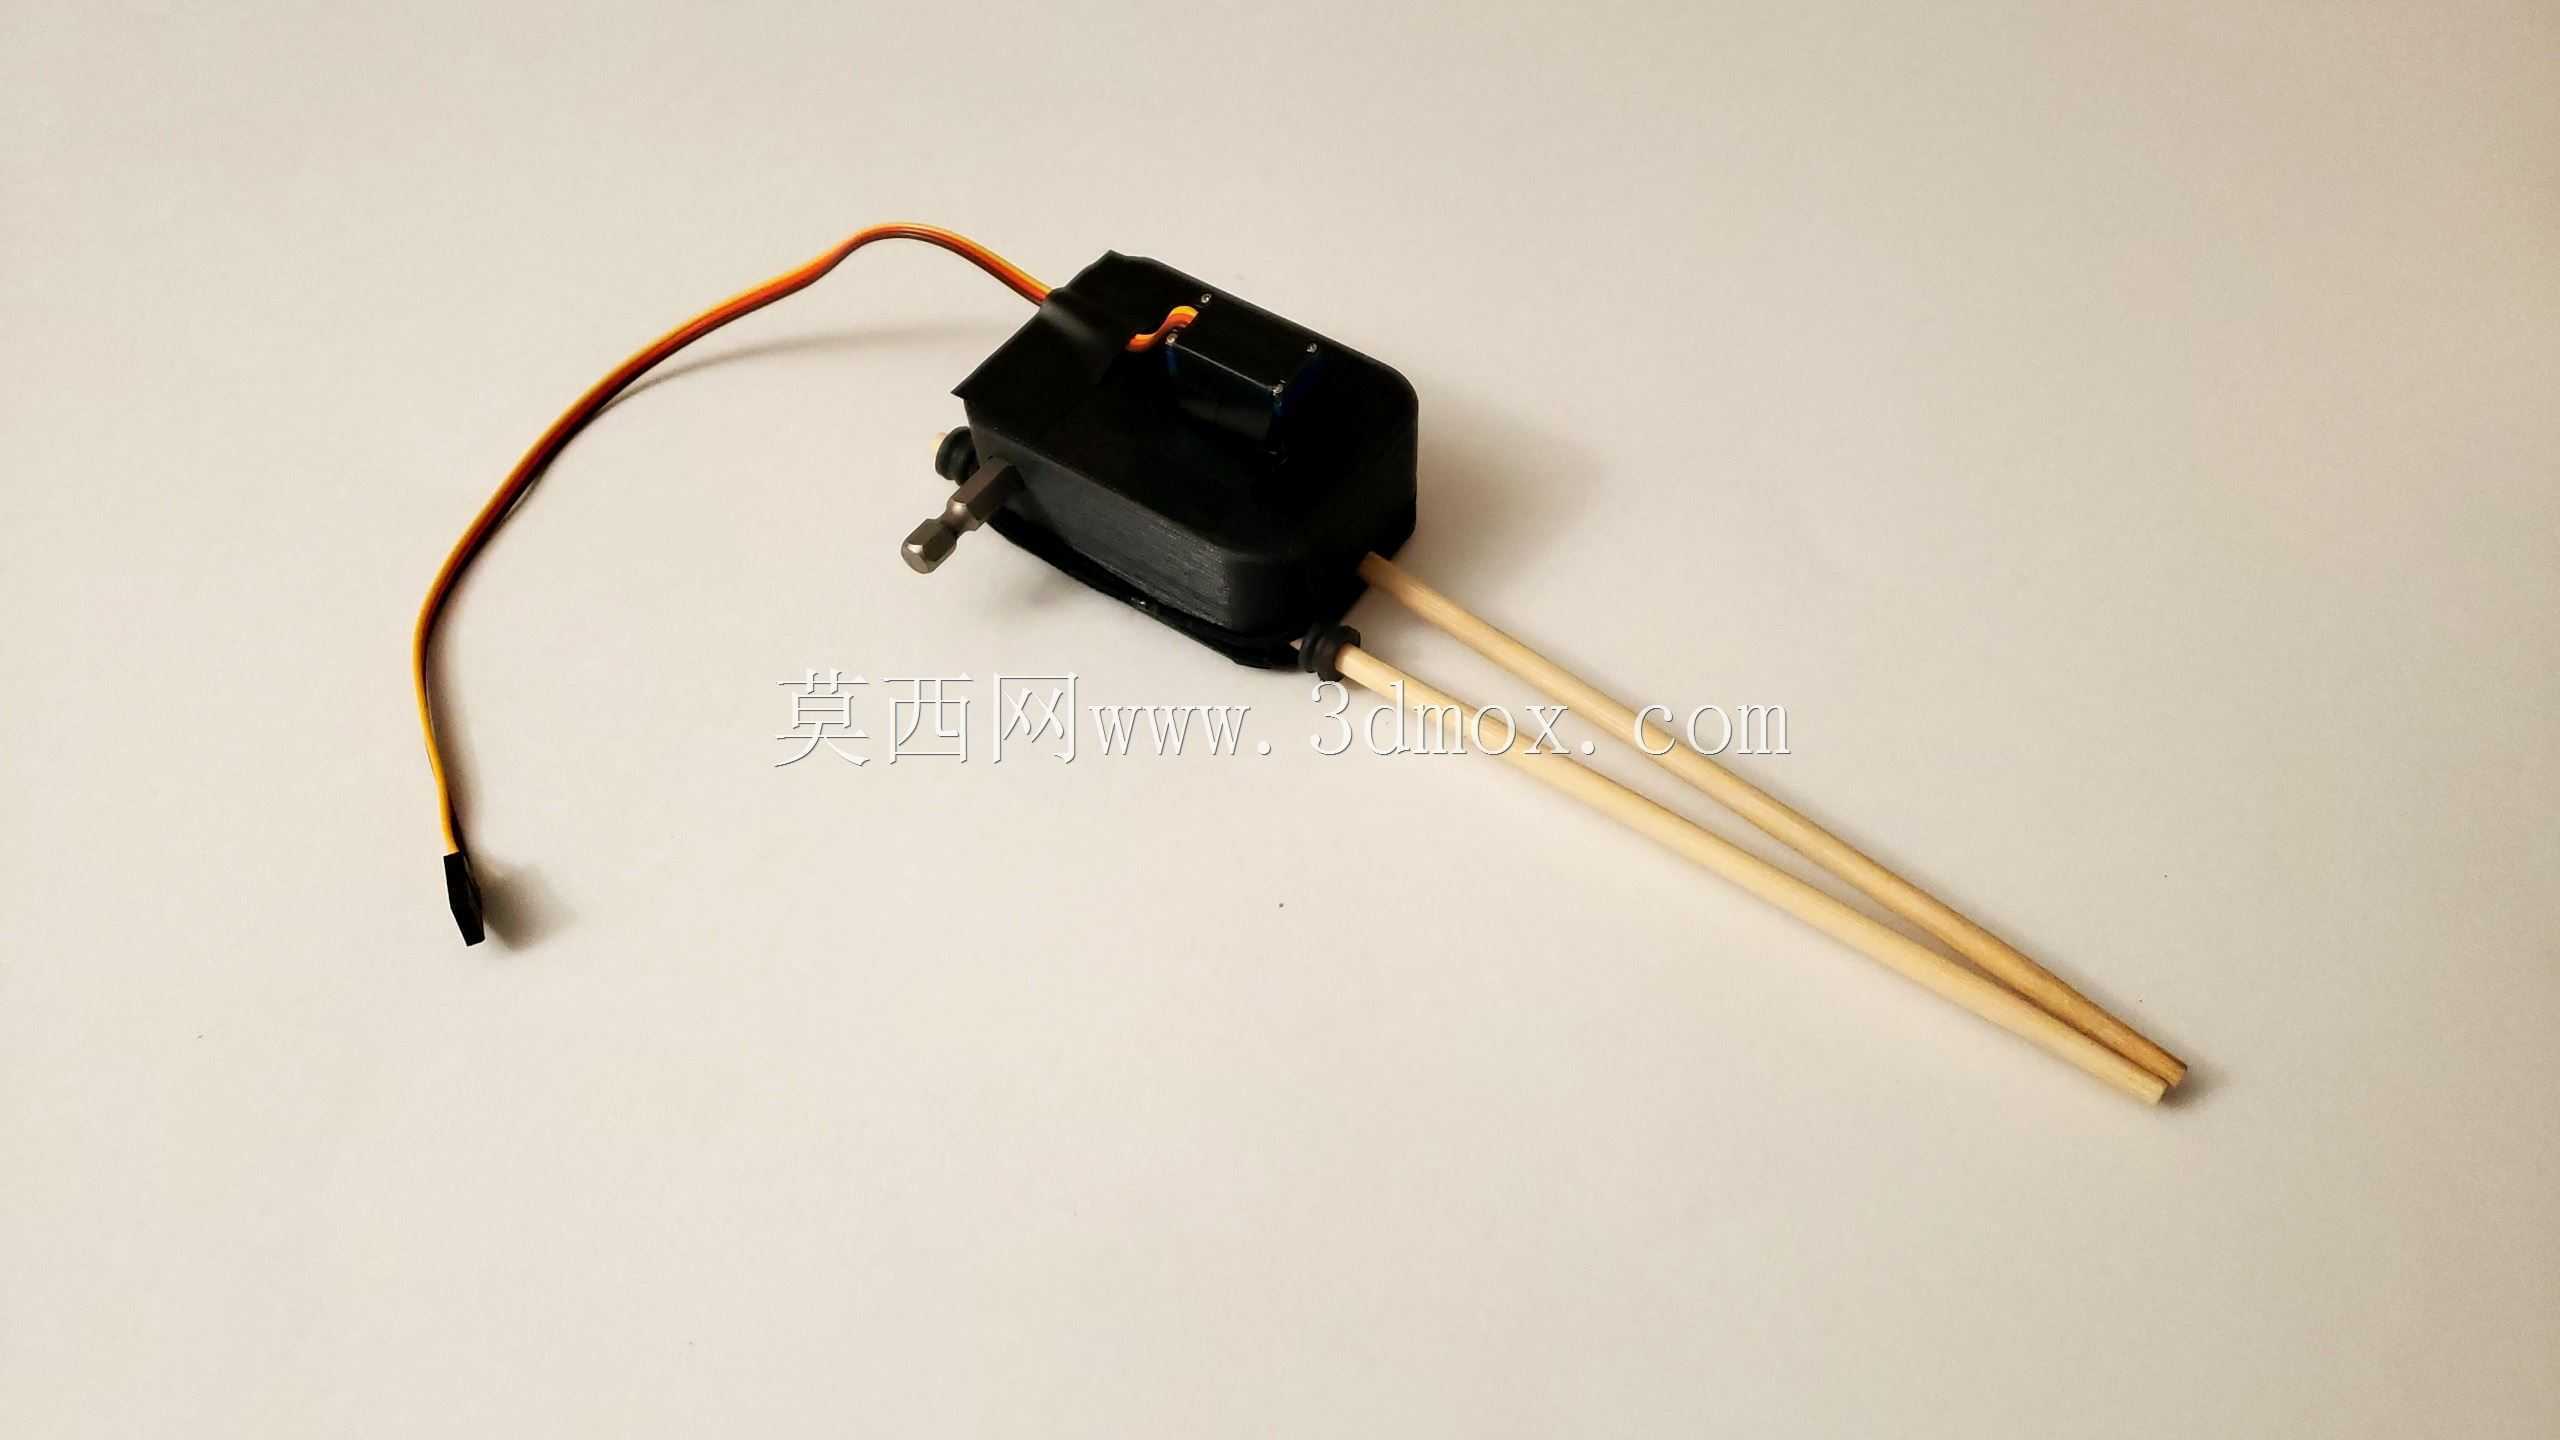
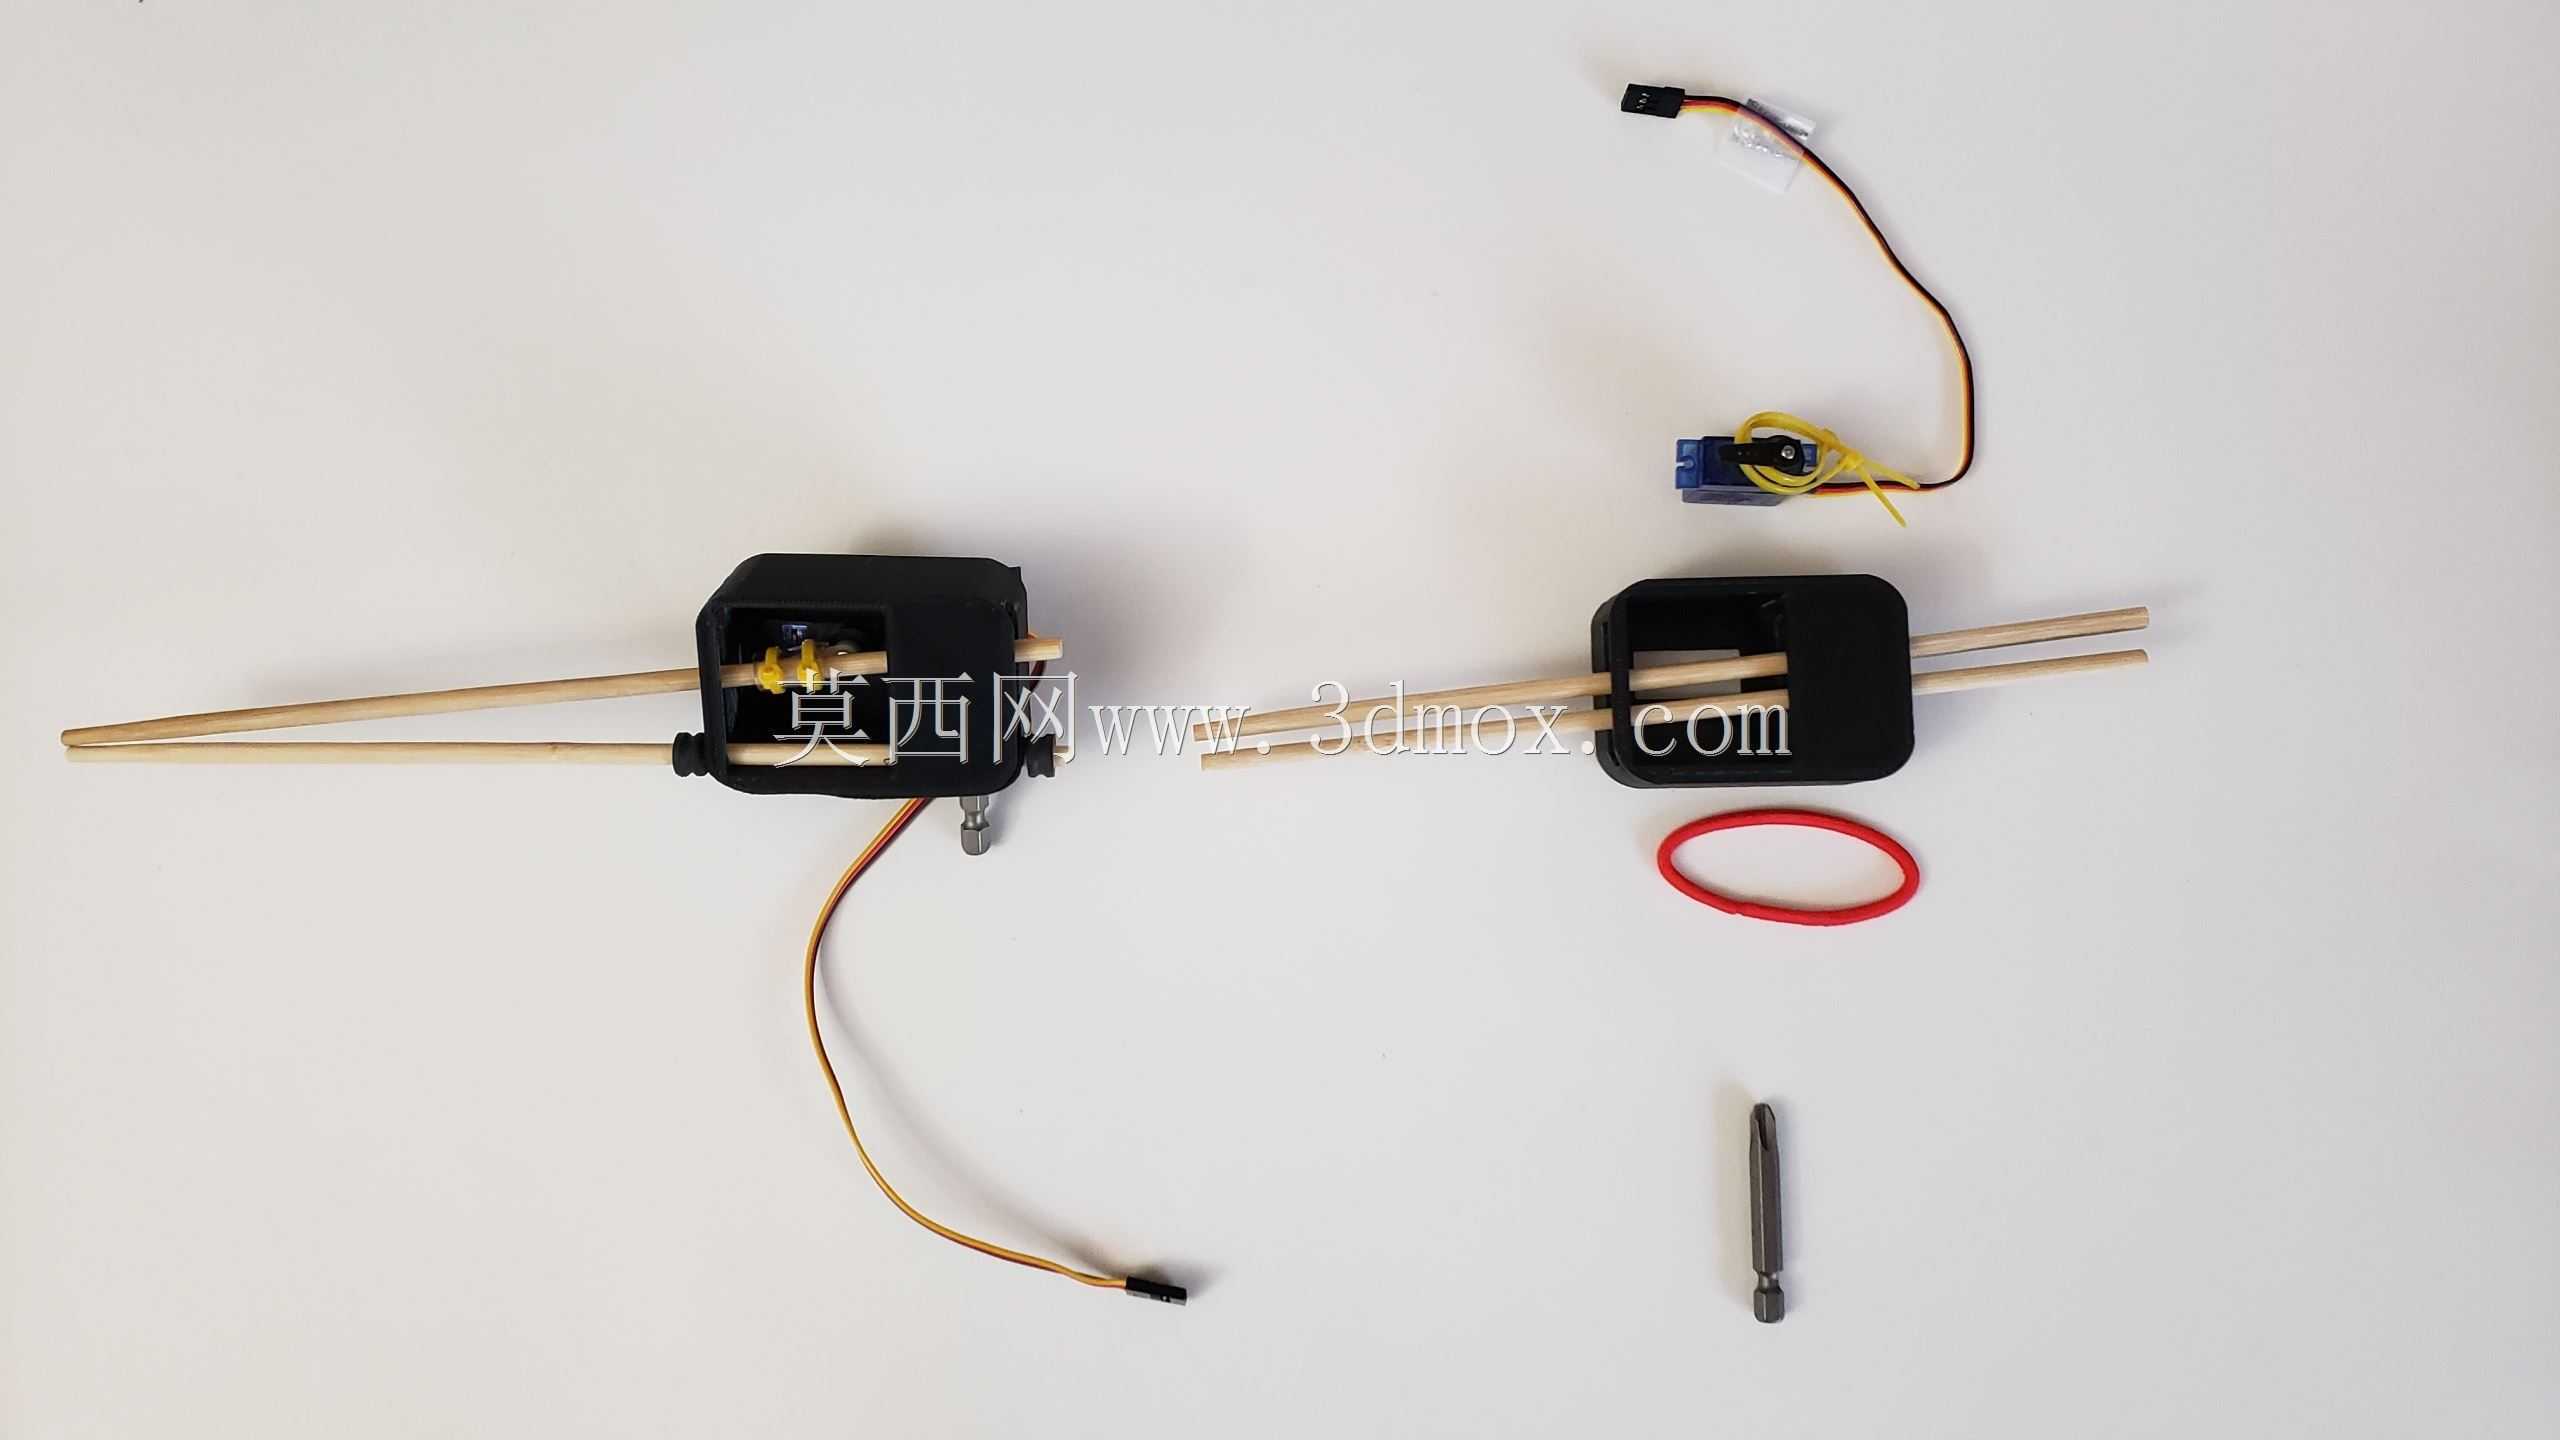
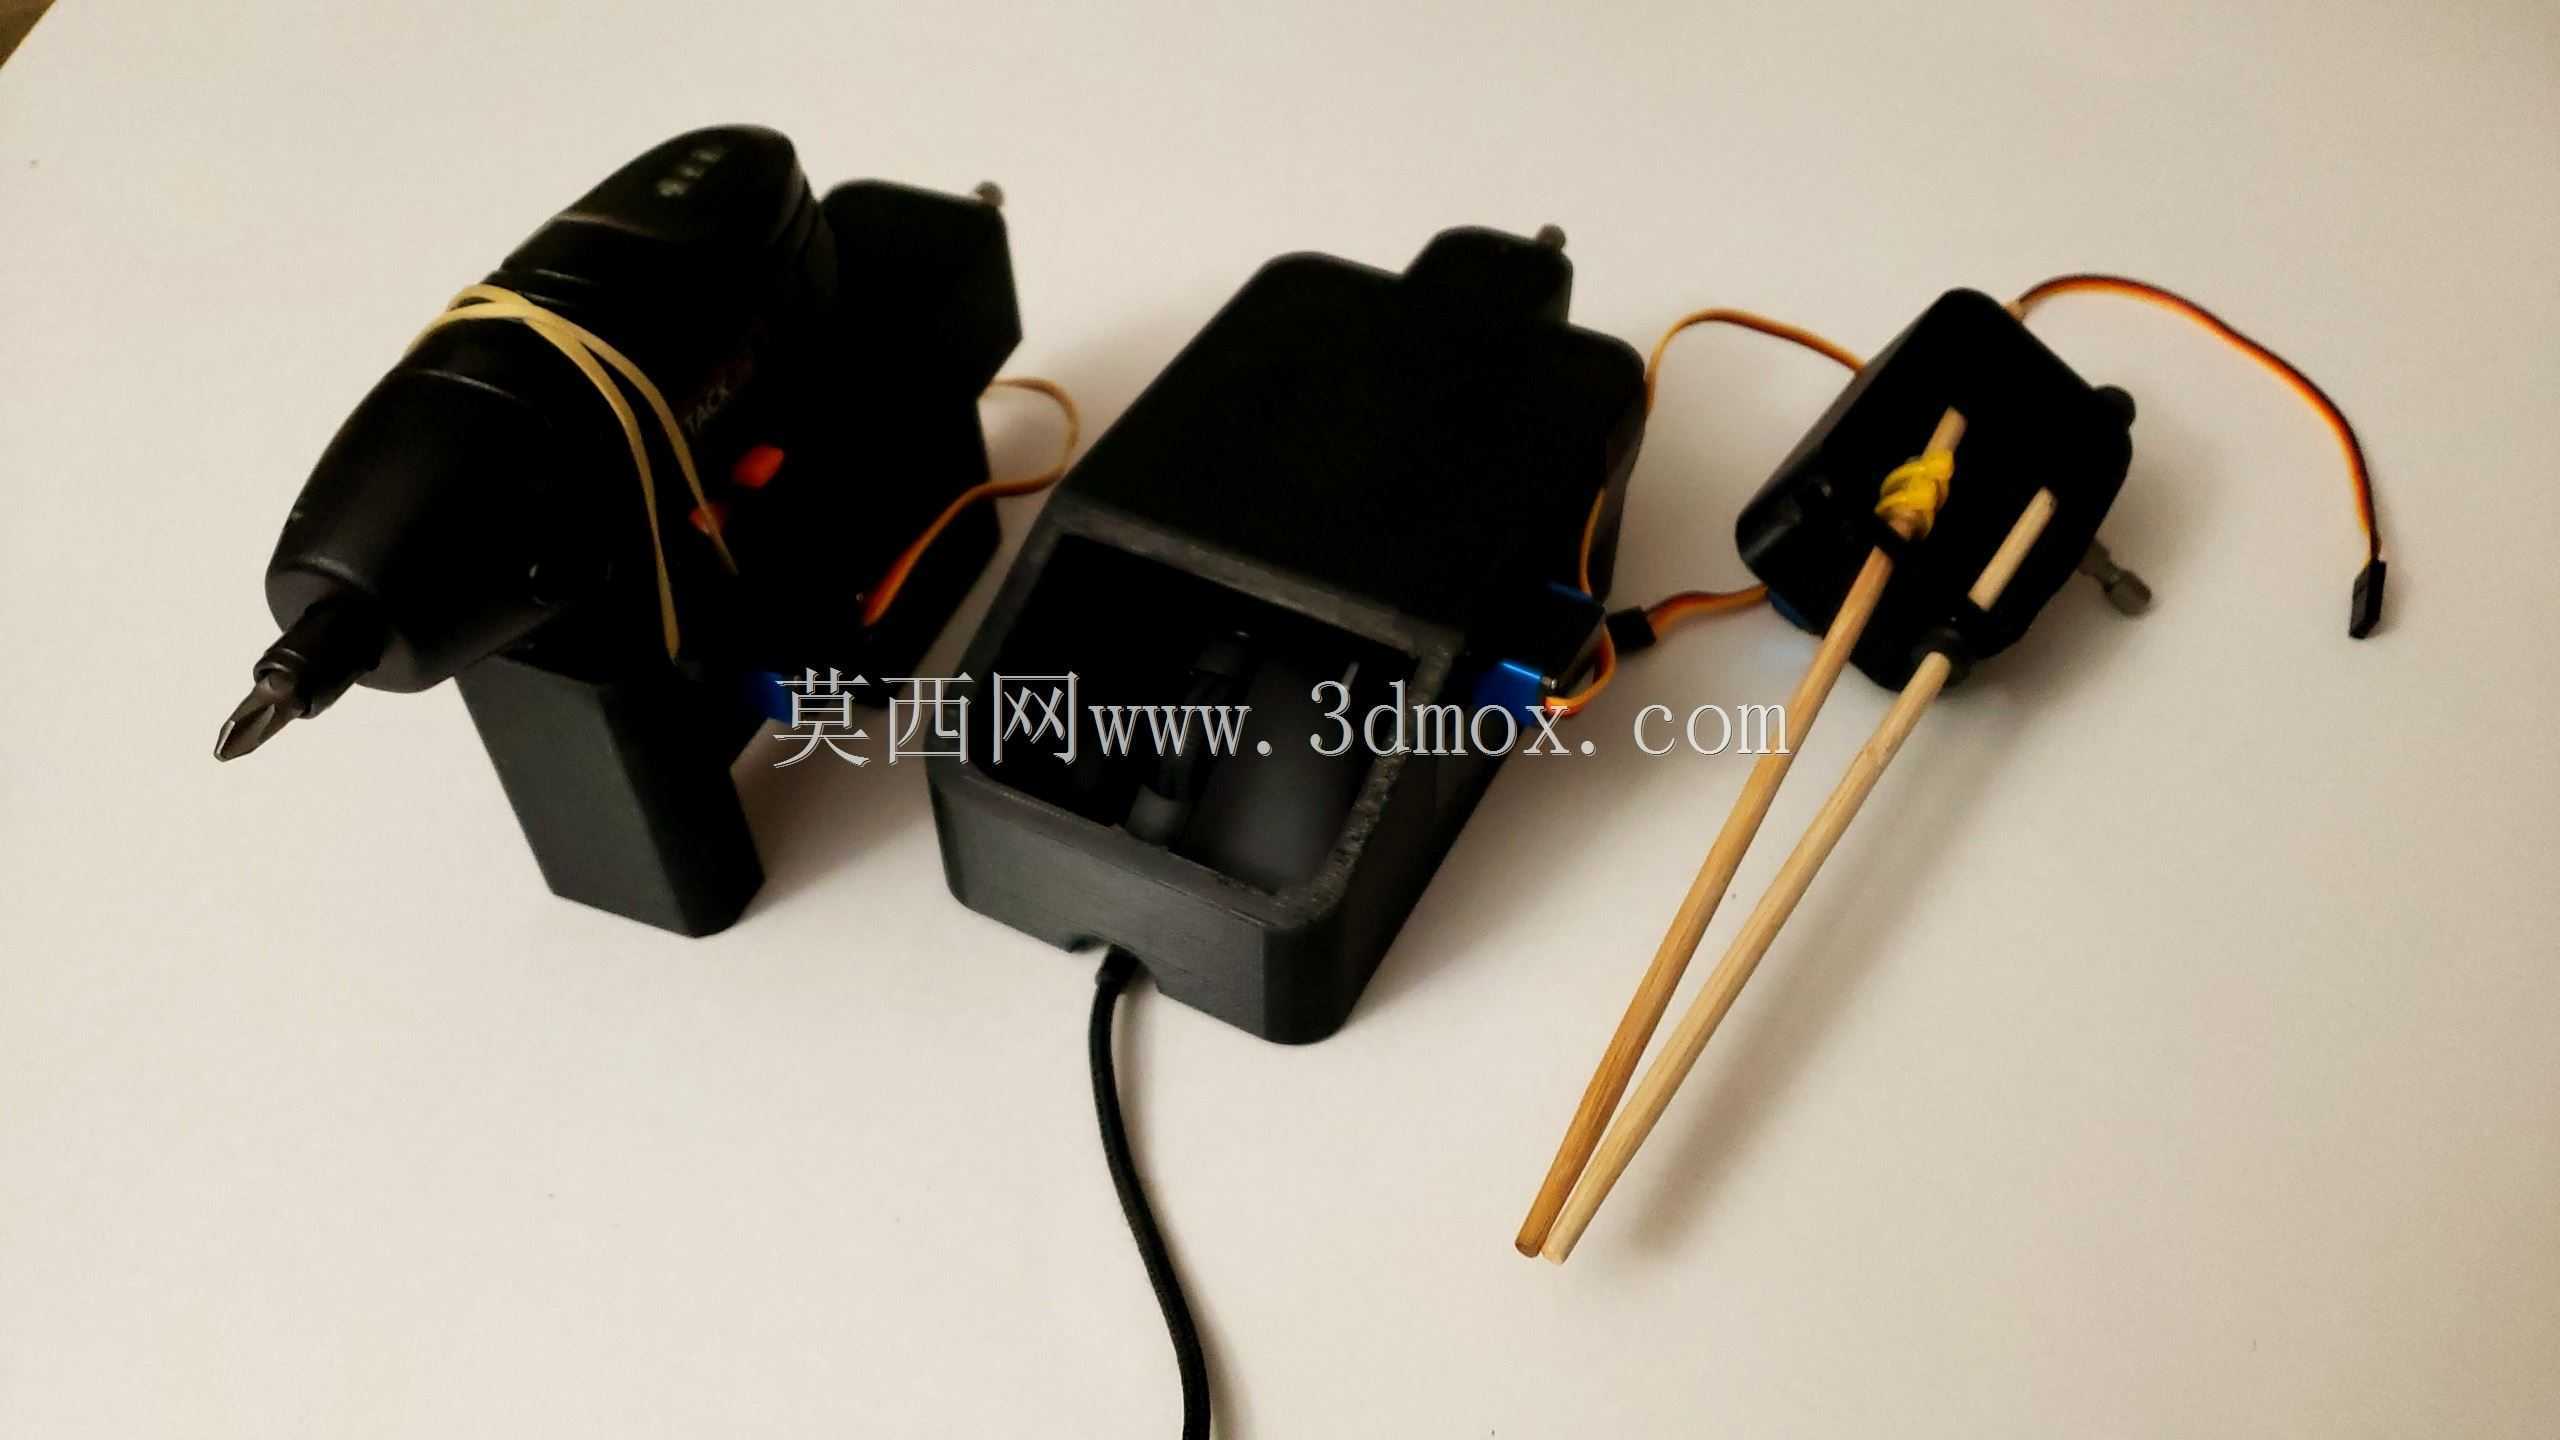
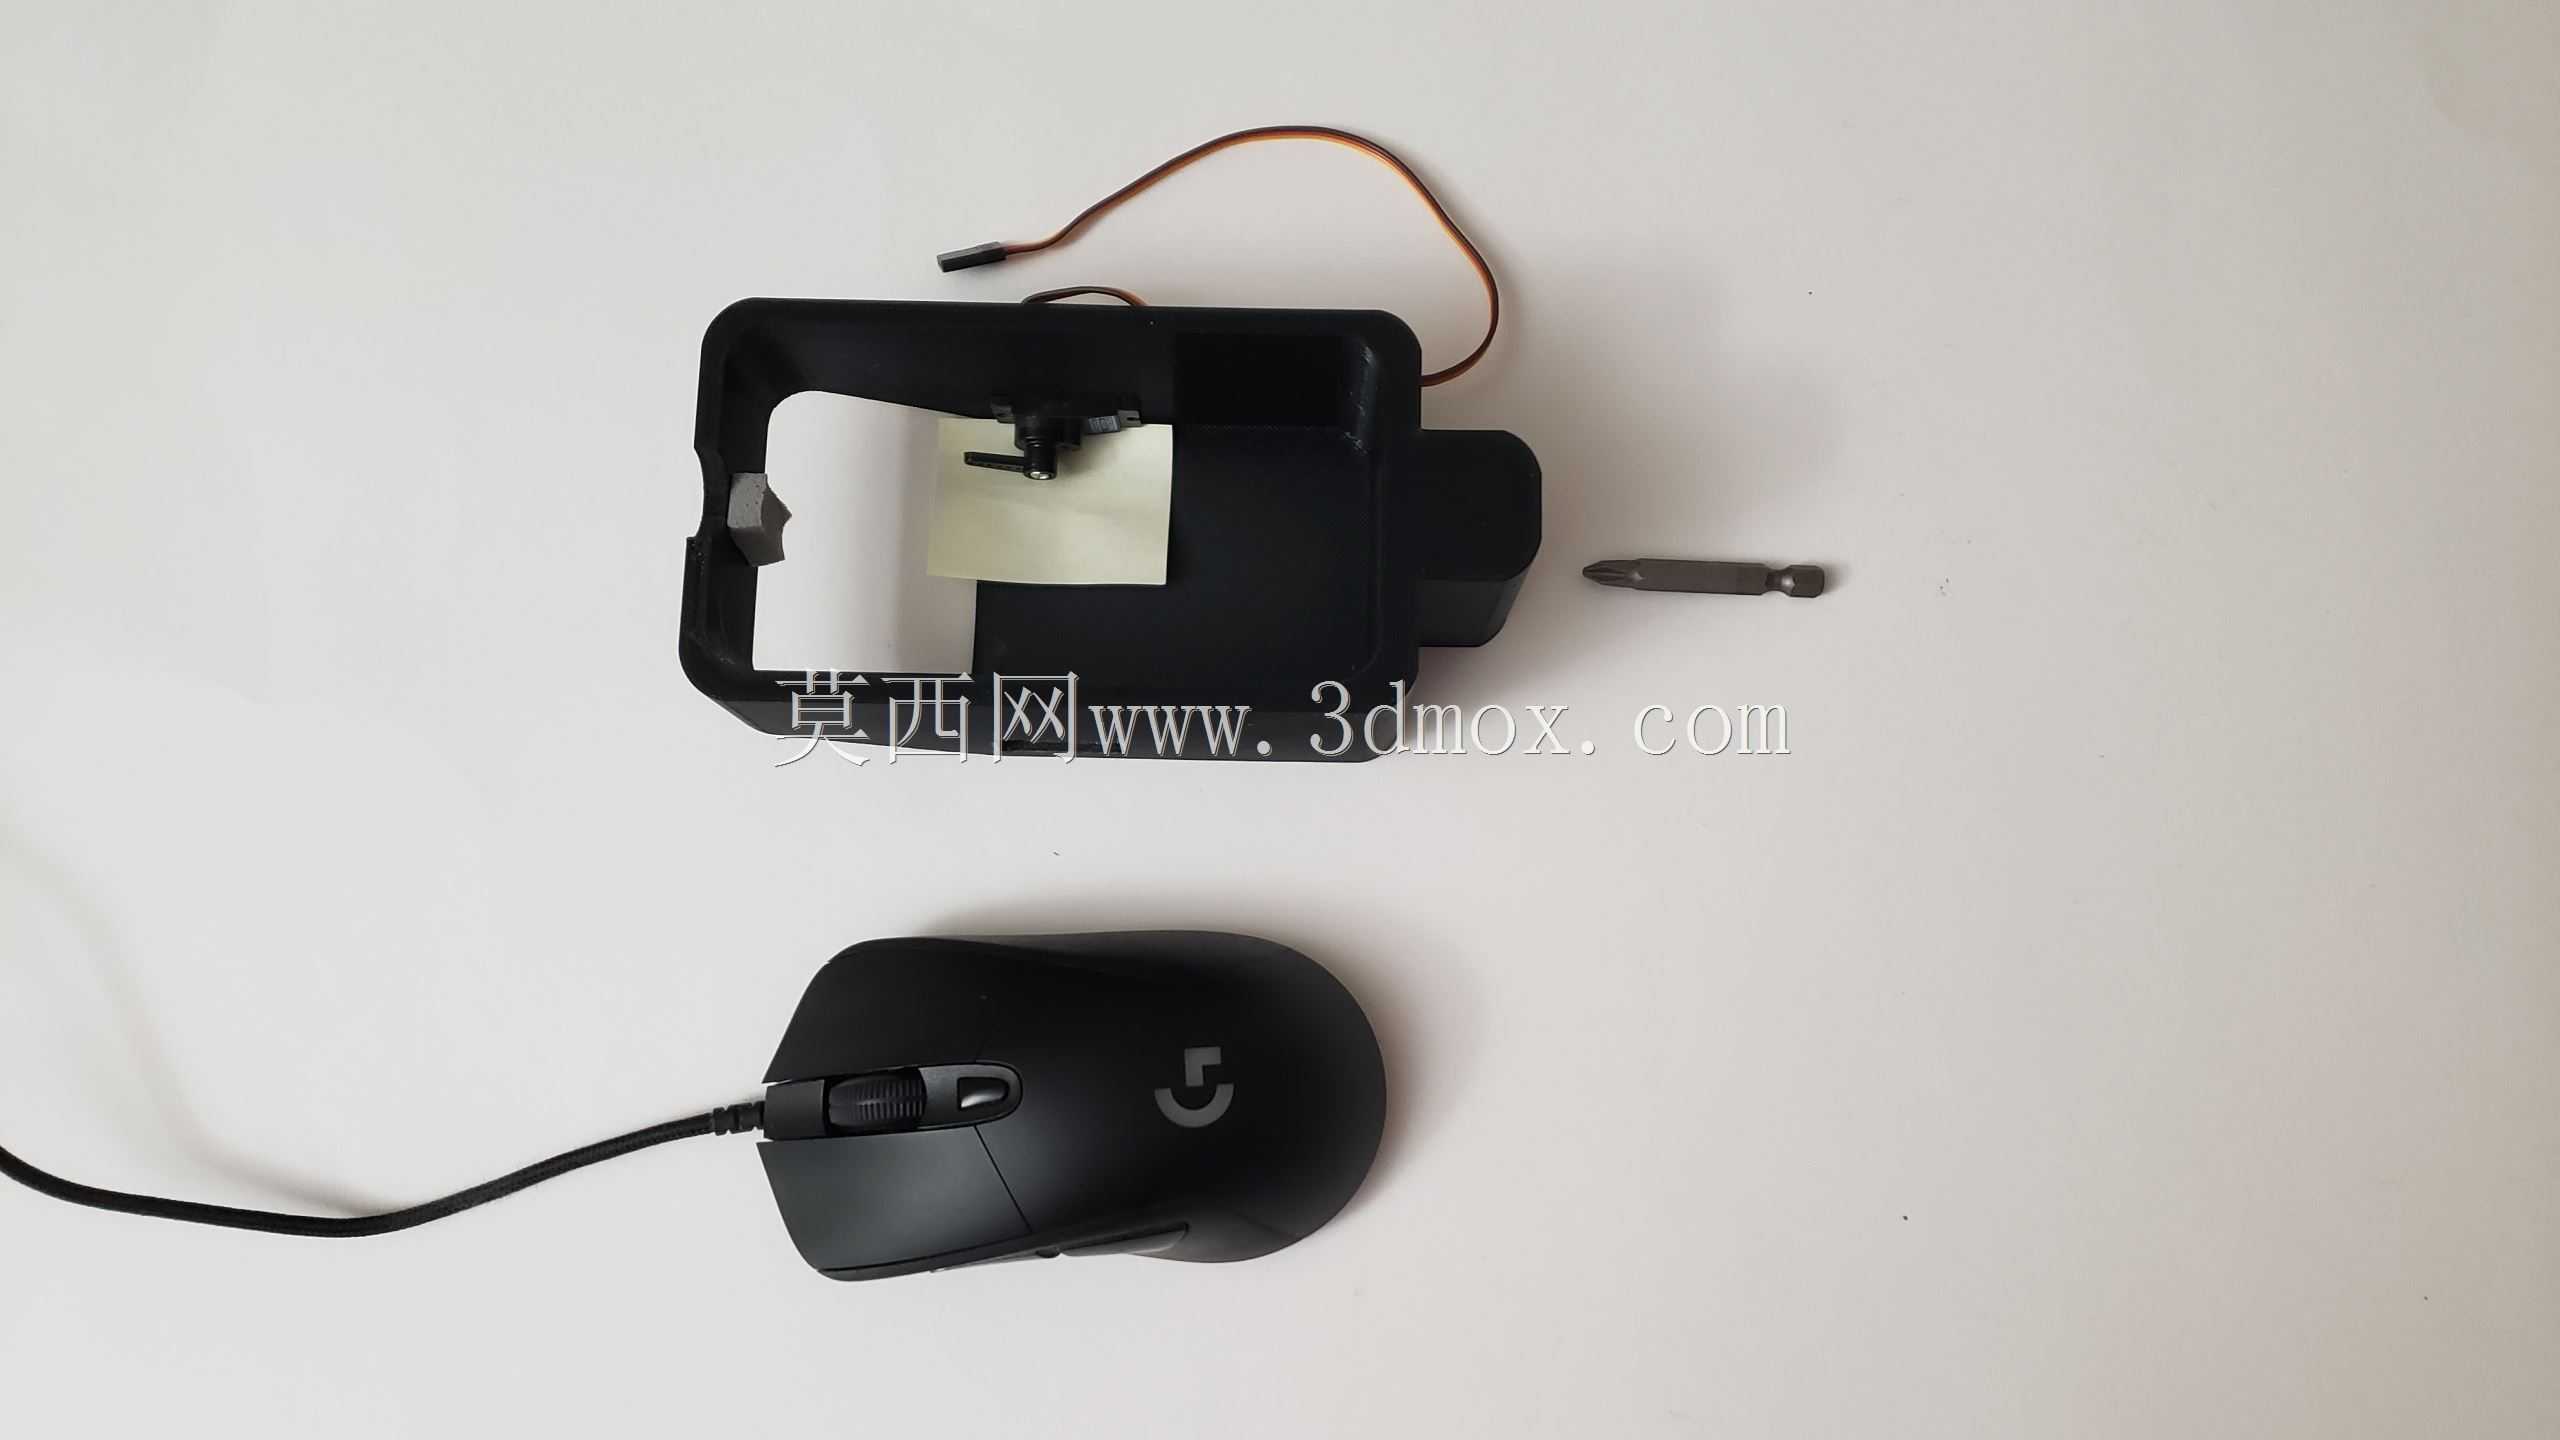
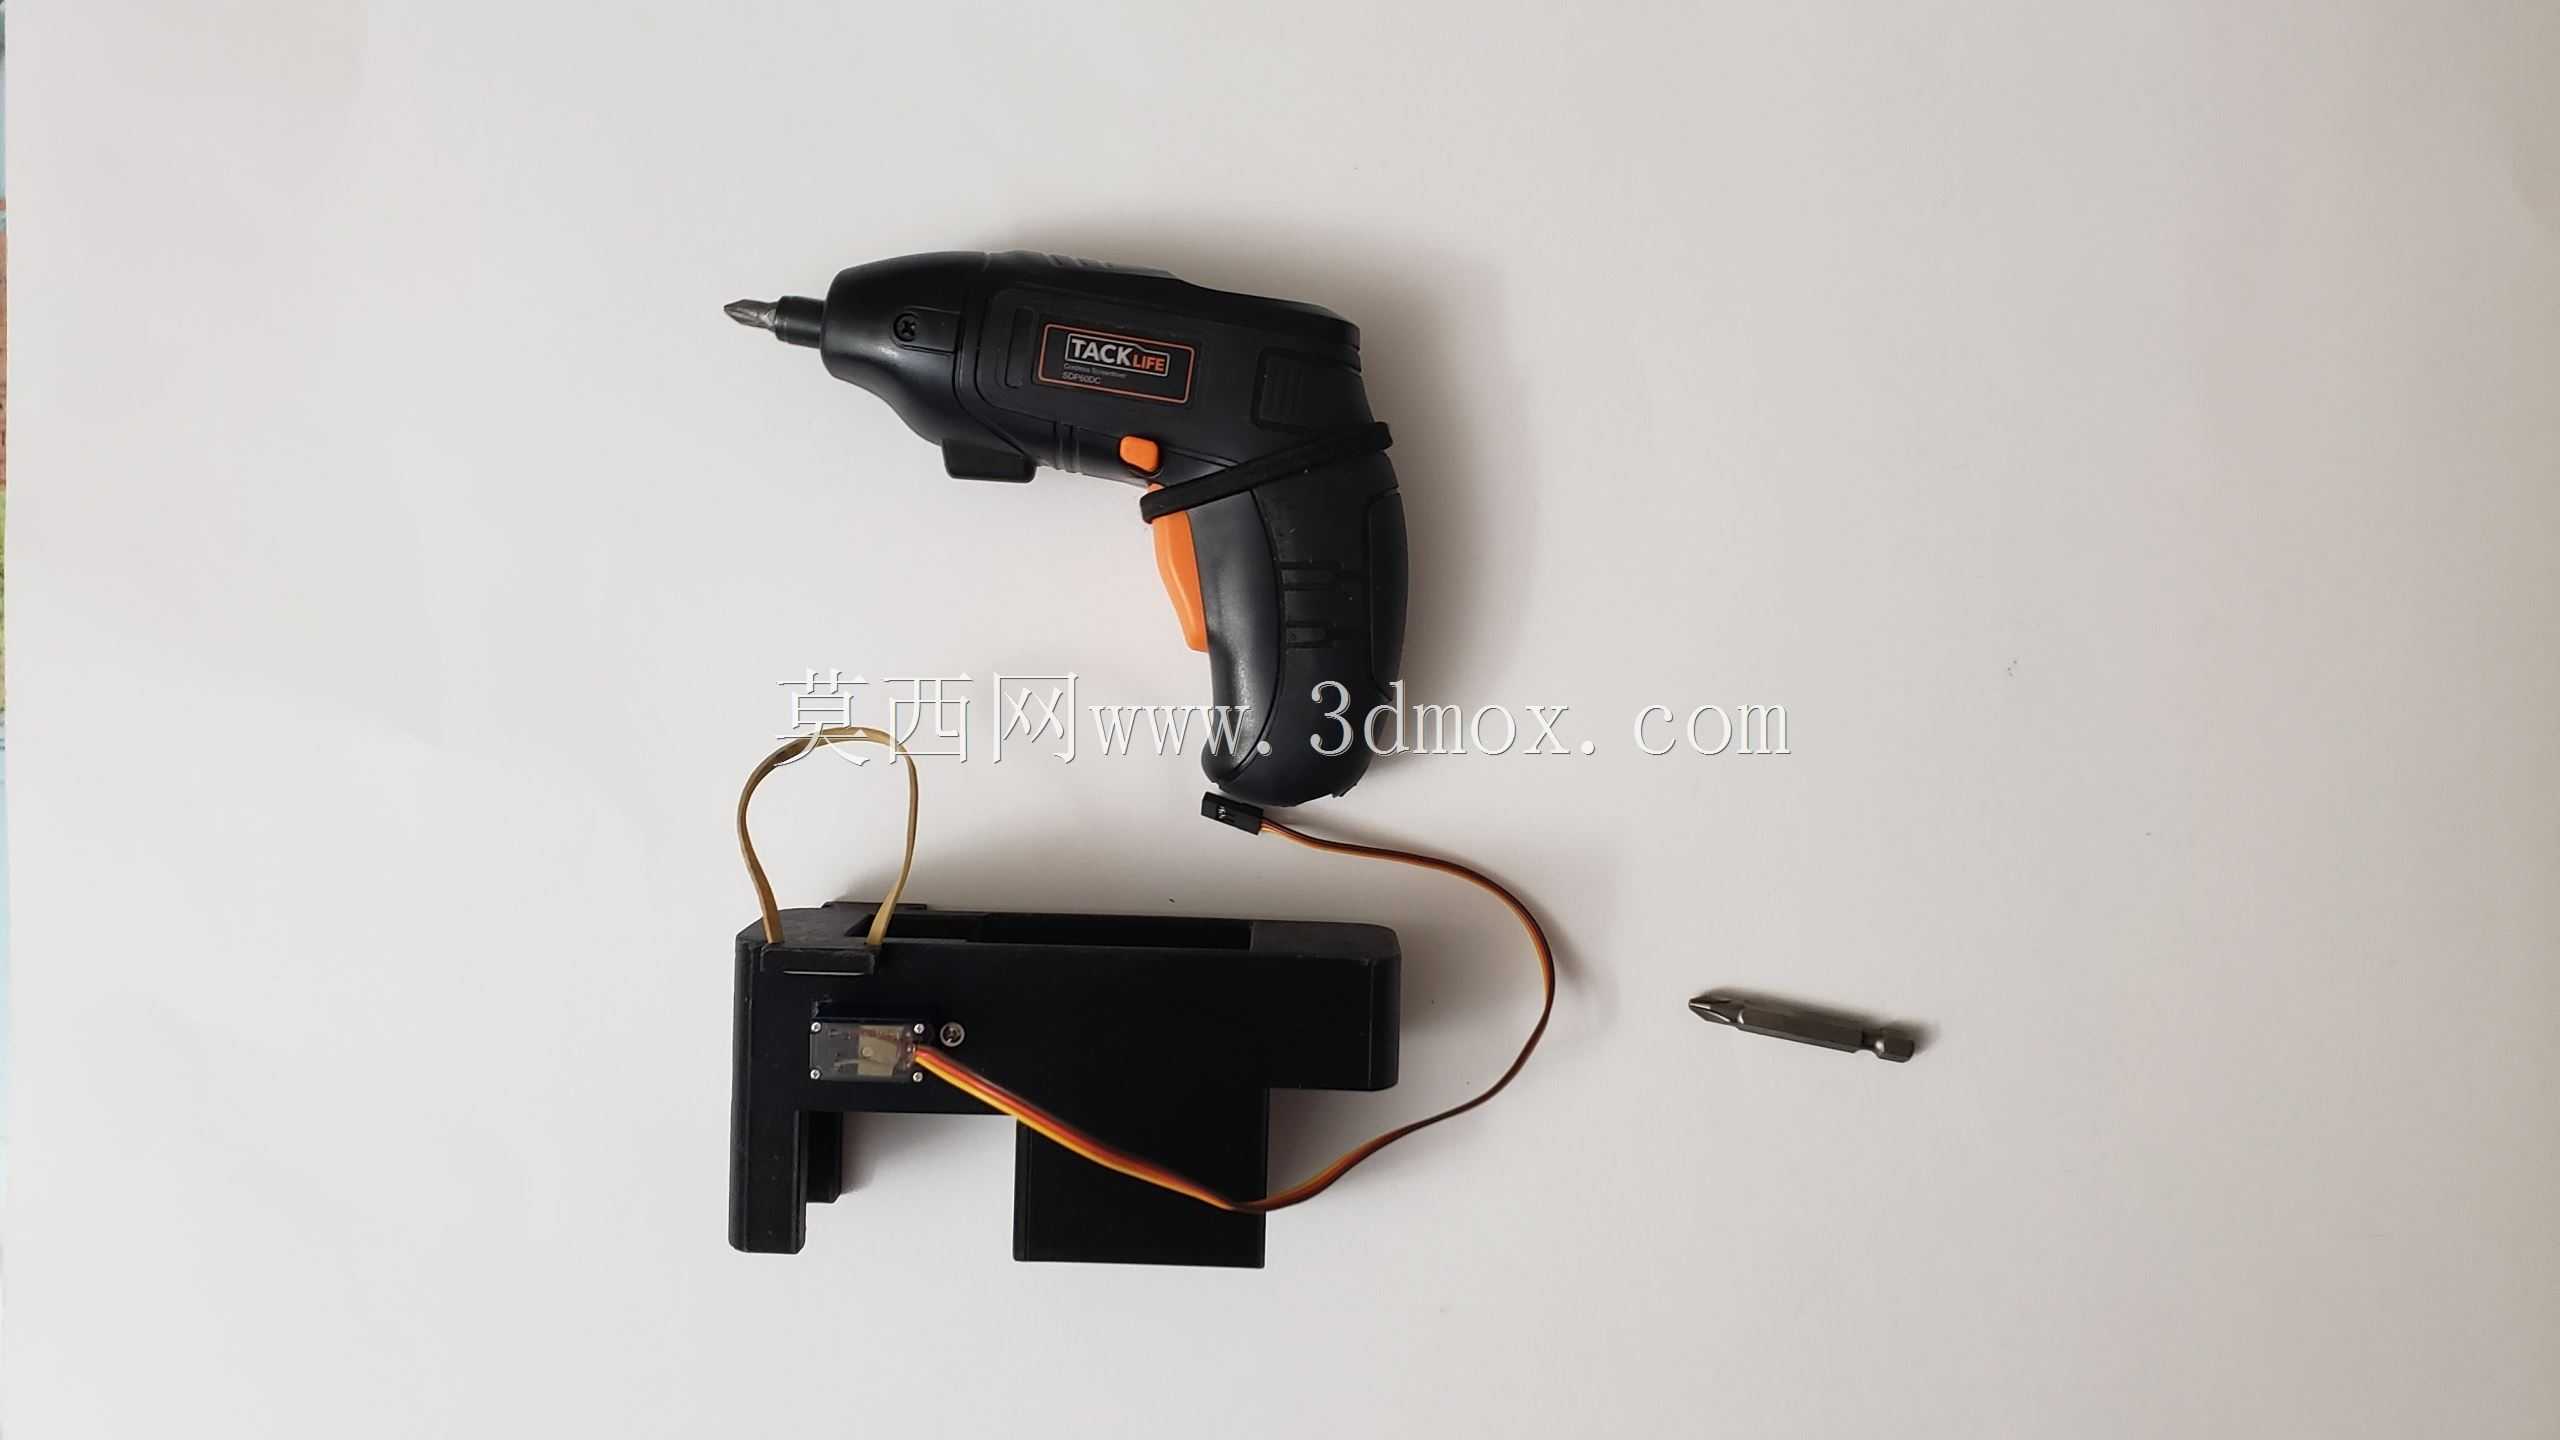
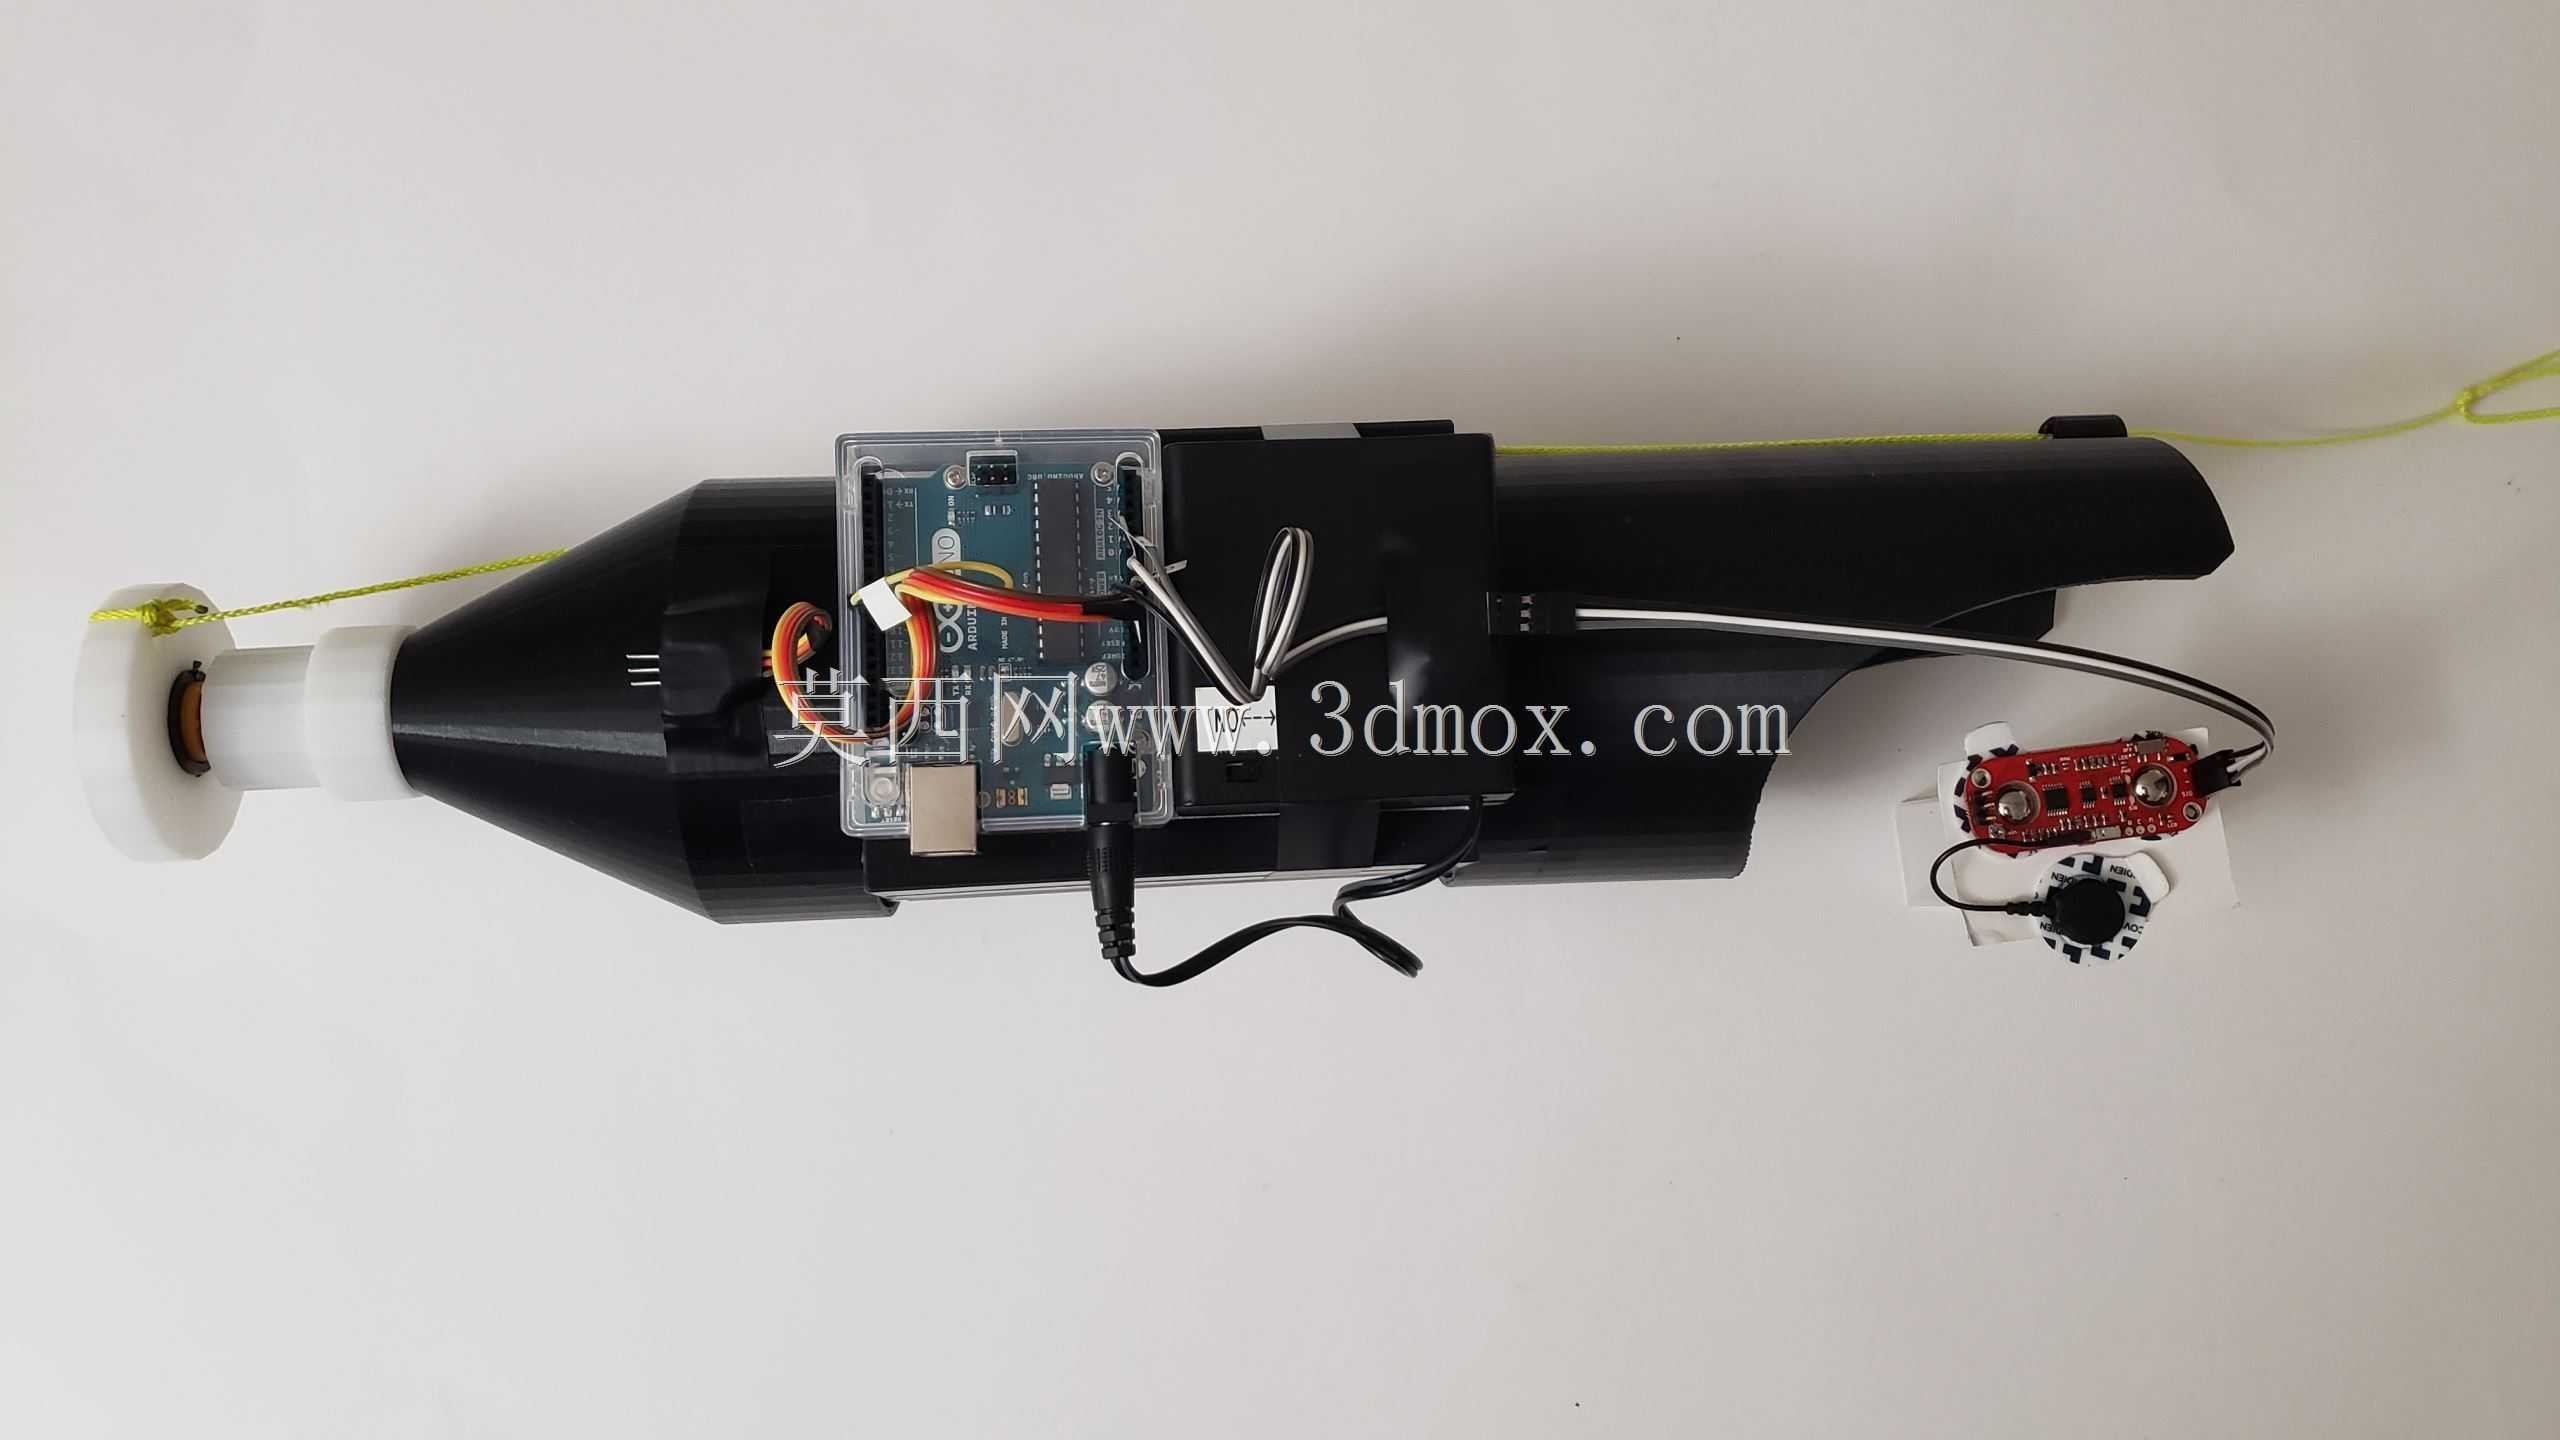
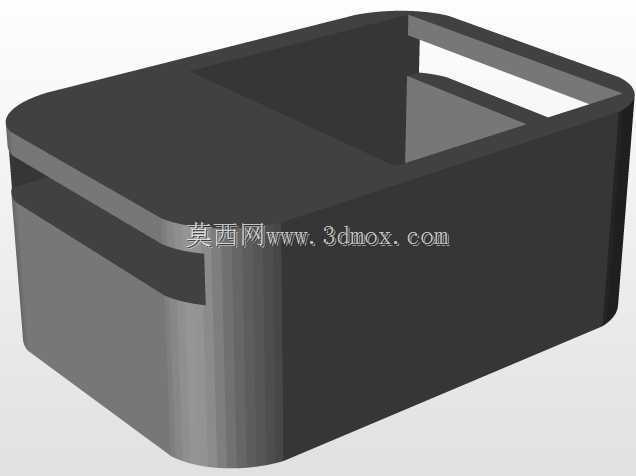
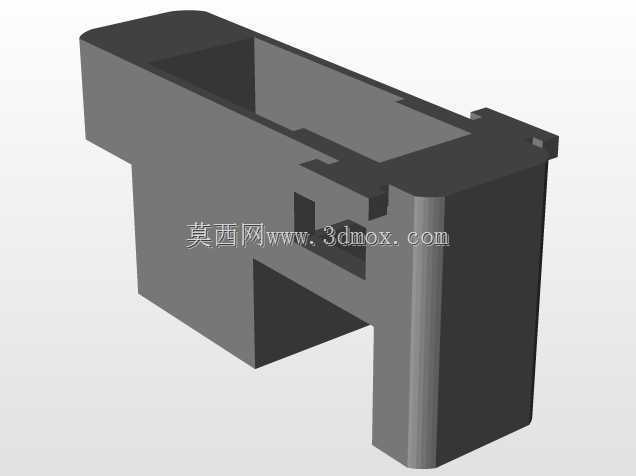
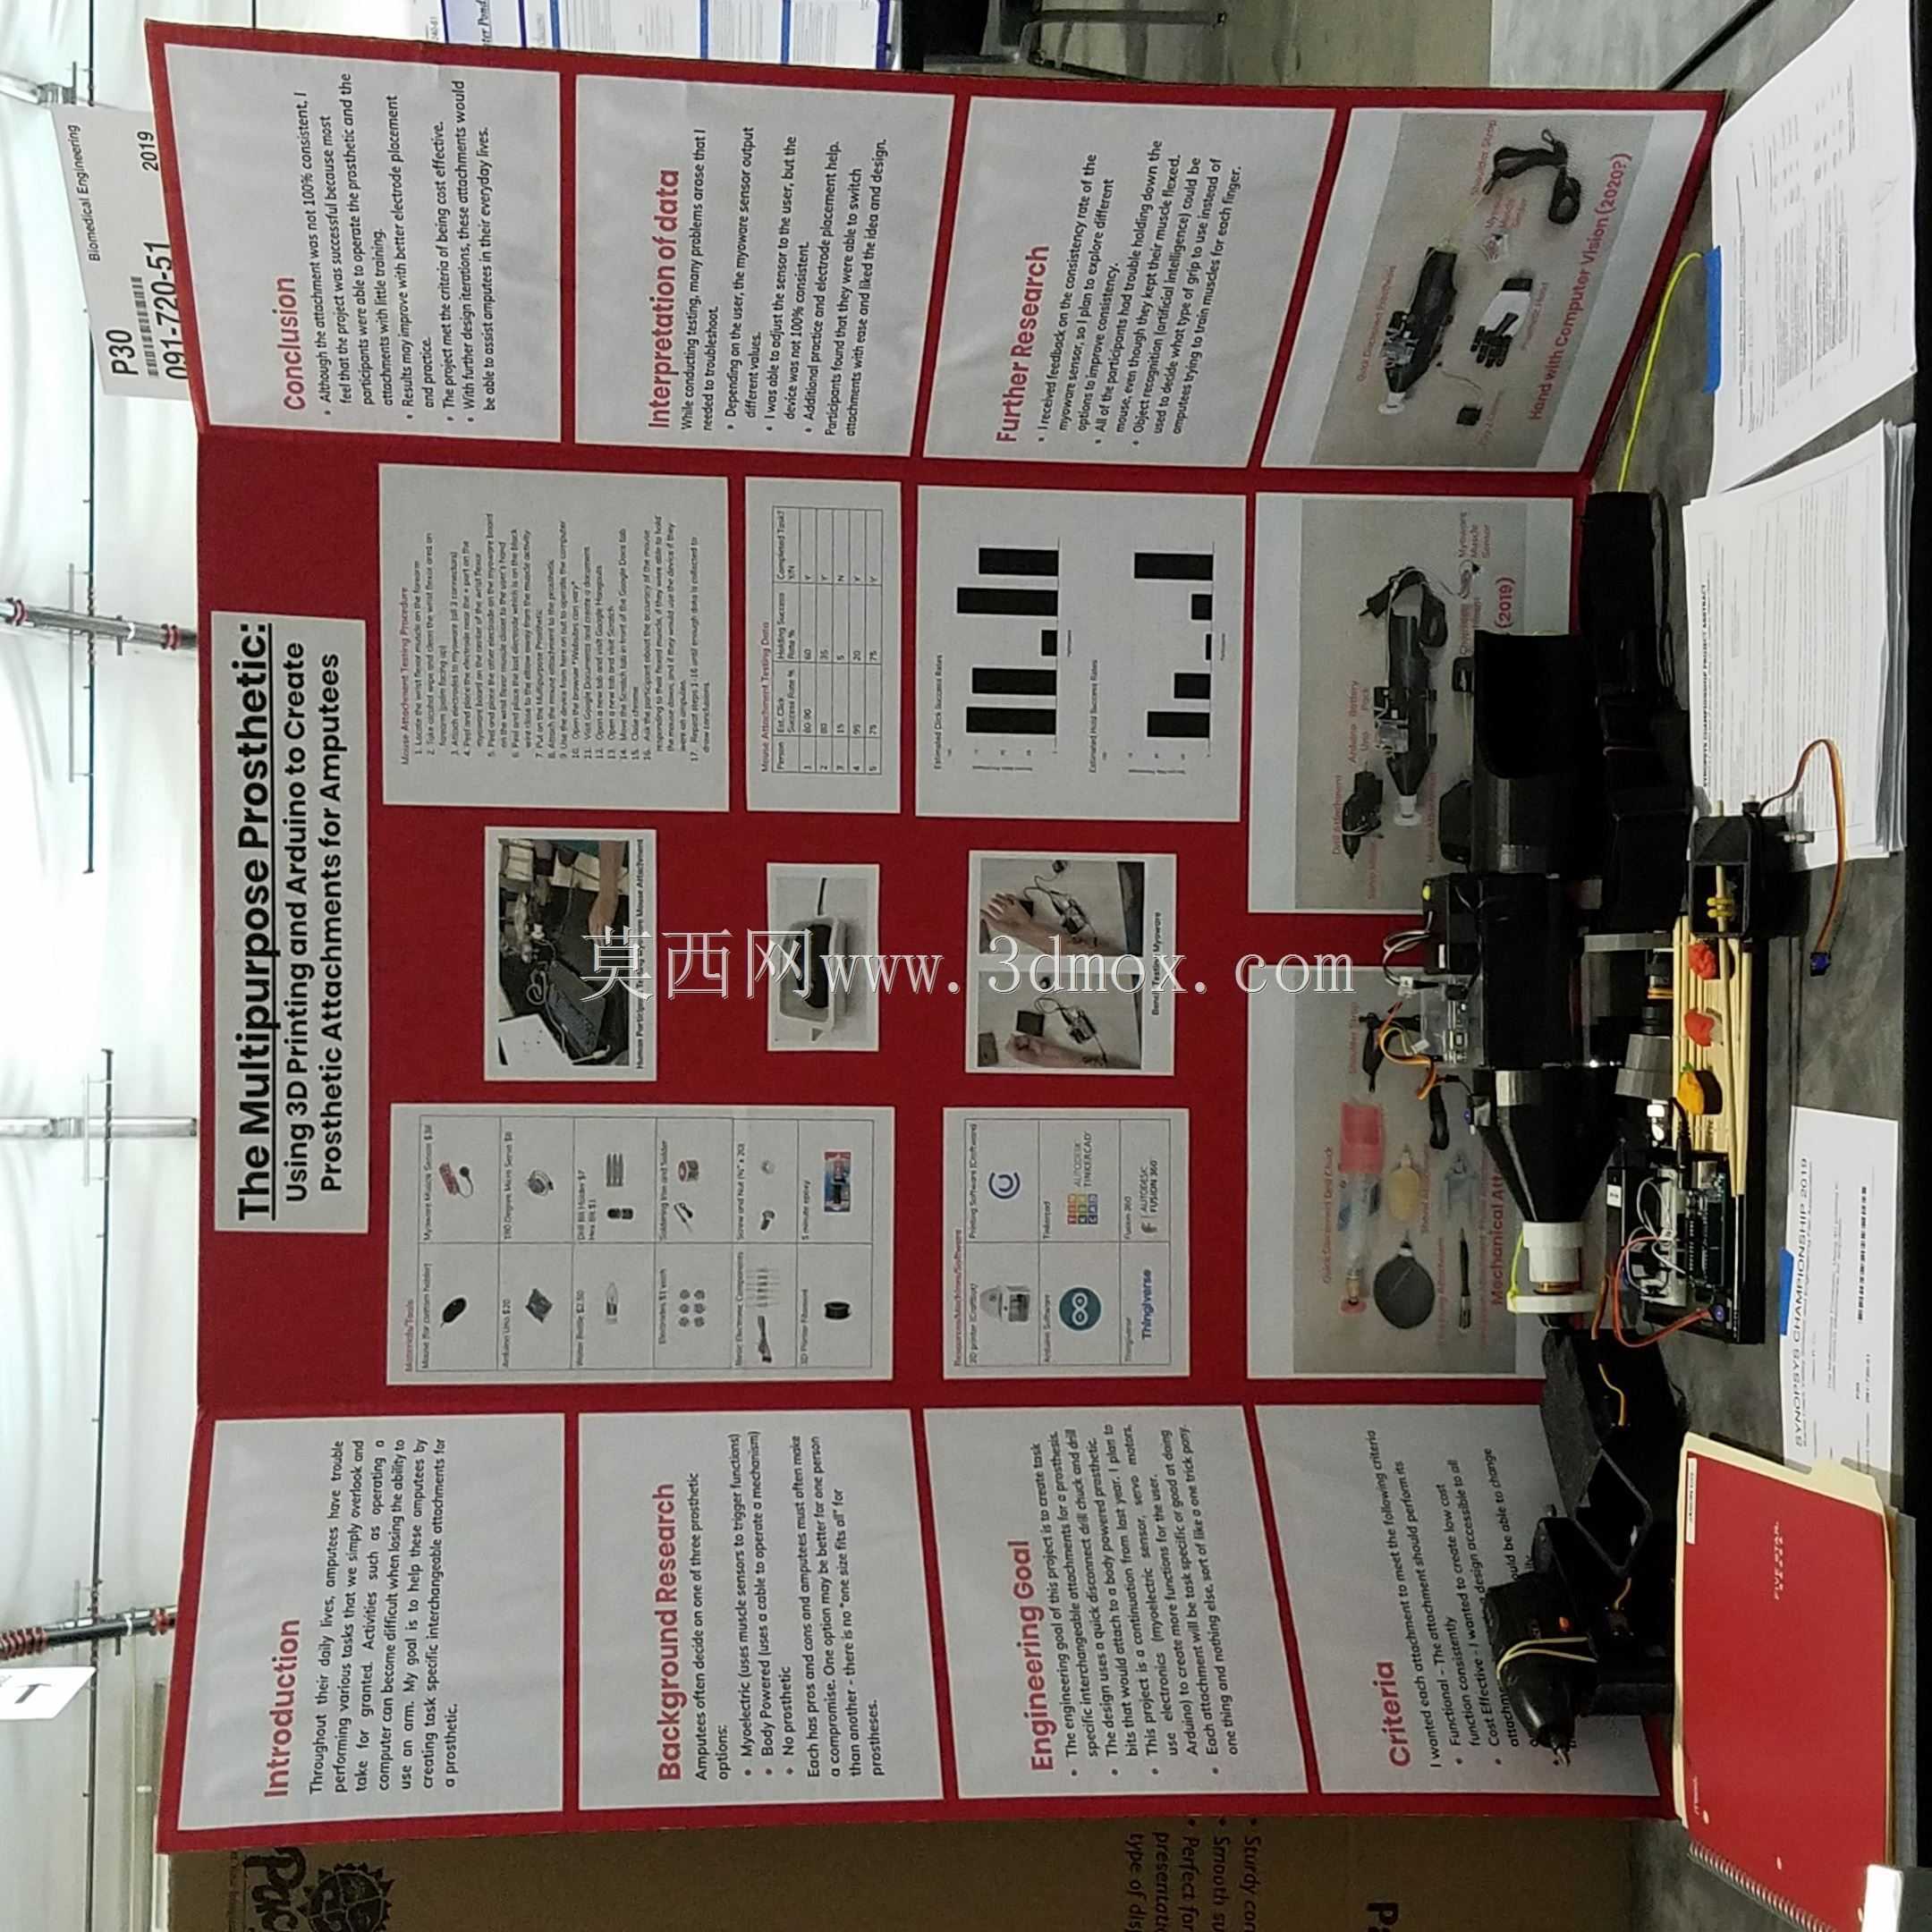
这款上肢辅助装置的核心设计逻辑,是围绕截肢用户日常高频动作的替代需求搭建,区别于传统一体化假肢的固定功能设定,整套结构采用快拆式接口作为核心连接枢纽,接口端采用标准锥面配合加侧向弹性销锁止结构,锁止行程控制在3mm以内,用户仅需残肢小幅摆动触发解锁按键,即可在1秒内完成不同功能附件的切换,无需借助健侧手辅助操作,适配单侧上肢截肢用户的独立使用场景。从实际应用场景覆盖来看,整套装置可搭配的附件覆盖三类核心日常需求:第一类是进食辅助类,比如配套的筷子夹持附件,夹持端采用自适应V型槽结构,可适配直径2mm到12mm的餐具、食物握持,夹持力通过内置弹性件预紧,预紧力设置在8N到15N区间,既不会夹碎寿司、豆腐这类软质食物,也能稳定握持木质、
金属材质的餐具,满足居家进食、外出就餐的使用需求;第二类是电子设备操作类,配套的鼠标点击附件,端部采用硅胶触控头,点击行程控制在1.2mm,触发力度设置在1.5N,匹配普通鼠标左键的触发参数,可实现桌面端电脑的点击、拖拽操作,解决上肢截肢用户无法独立操作办公设备的痛点;第三类是日常工具类,配套的钻夹头转接附件可夹持直径0.6mm到6mm的直柄工具,满足拧螺丝、小型钻孔这类轻量手工操作需求。结构设计层面,驱动单元内置在假肢接受腔前端的舱体内,采用微型伺服作为动力输出,舵机盘与快拆接口的输入端采用D型轴配合,配合面长度8mm,可传递最大1.2N·m的输出扭矩,足够驱动各类附件完成常规动作,不会出现扭矩不足导致的动作失效。
肌电信号采集模块布置在接受腔与残肢接触的内侧壁,对应前臂屈肌的体表位置,采集电极采用镀金铜片材质,接触阻抗控制在5kΩ以内,可稳定采集肌肉收缩时的肌电电位信号,信号经过板载放大电路滤波后传输至控制单元,控制阈值可根据不同用户的肌电信号强度做自适应校准,避免因个体肌电信号差异导致的误触发。安装边界方面,整套装置的接受腔适配端直径可根据用户残肢维度做定制调整,标准款接口端外径42mm,前端伸出长度控制在120mm以内,整体重量控制在280g以内,长时间佩戴不会对残肢造成过大的压迫负担,快拆接口的同轴度公差控制在0.05mm以内,切换附件后不会出现附件偏摆、动作错位的问题。从实际测试的使用反馈来看,
不同用户的肌电信号触发成功率存在个体差异,部分肌肉萎缩程度较高的用户需要适当调整信号放大增益,调整后可实现90%以上的动作识别准确率,整套结构的所有受力部件均采用轻质工程塑料打印成型,部件壁厚设置在2.5mm到3mm之间,既满足结构强度要求,也最大限度控制了整体重量,适合日常长时间佩戴使用。
- 上一篇:多关节仿生机械假手结构设计
- 下一篇:仿生多自由度可动机械手掌结构设计

- 全部评论(0)

- 模板大小: 47.07 MB
- 售价:5金币
- 下载次数: 55
- 系统要求: STL,Other,Rendering
- 软件分类: 机械手