微信登录
 QQ登录


光学字符识别自动评分教学实验装置
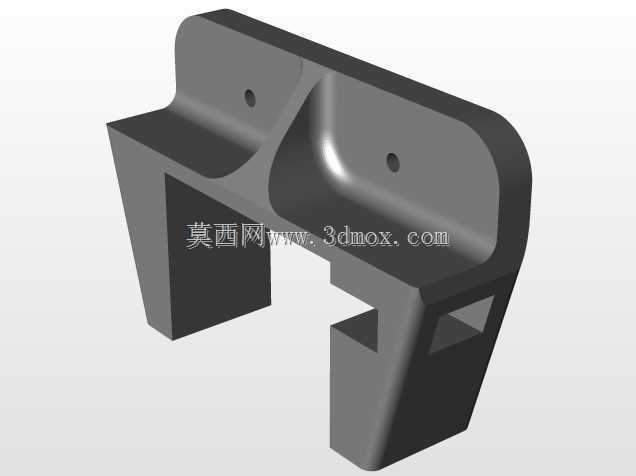
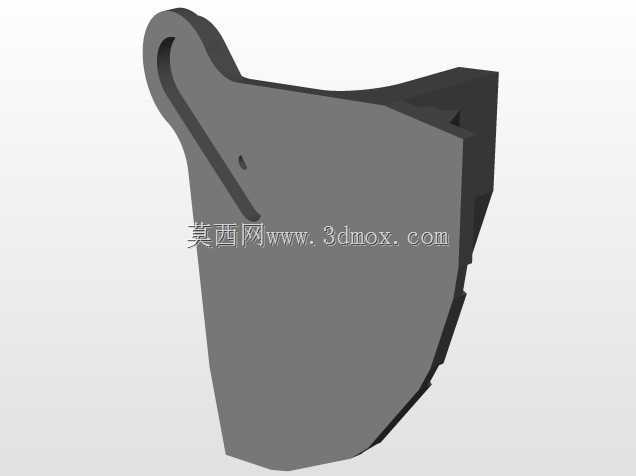
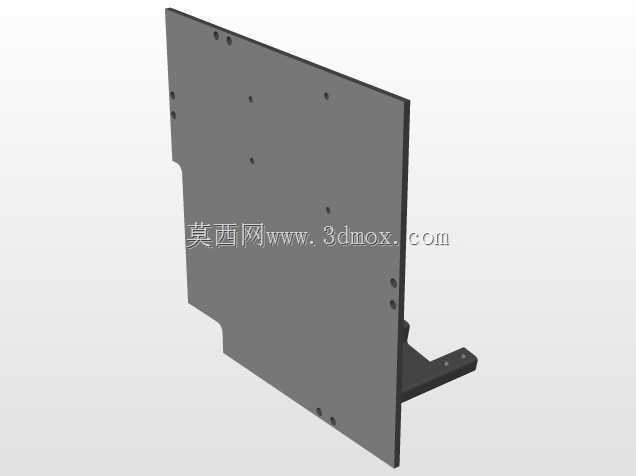
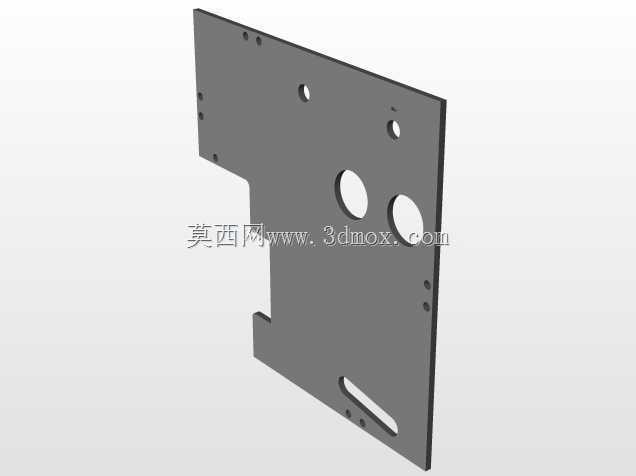
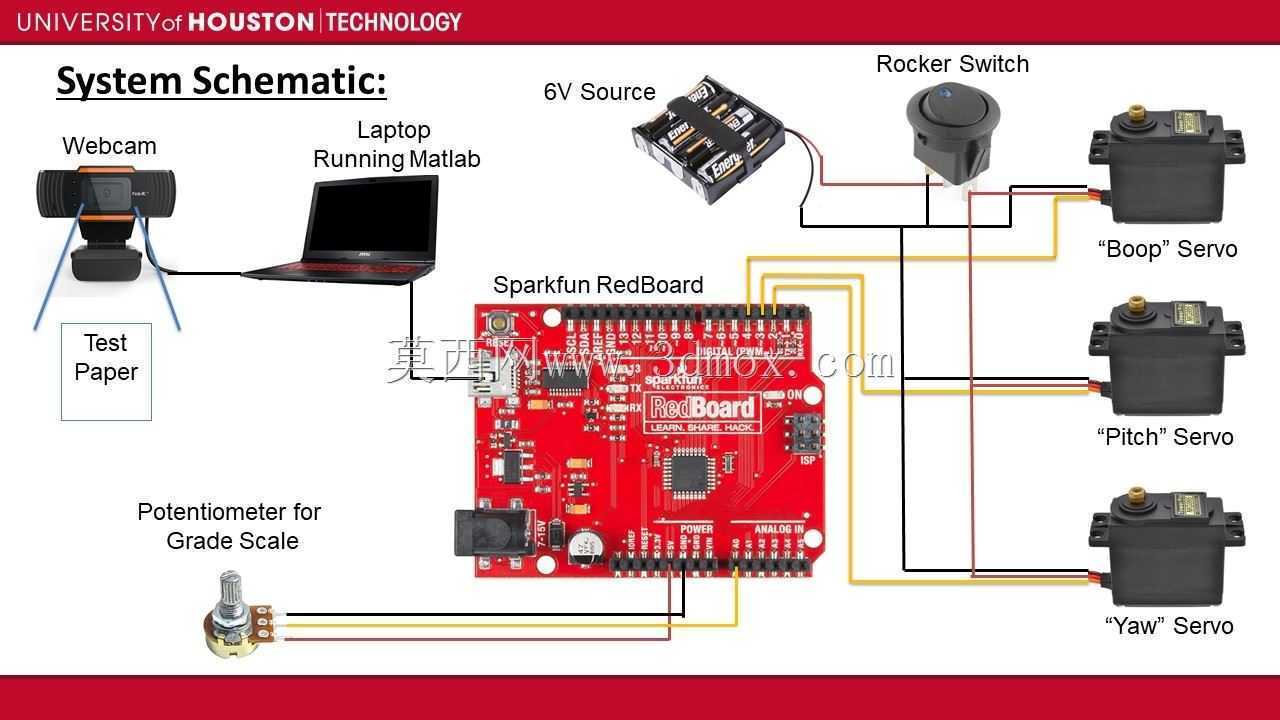
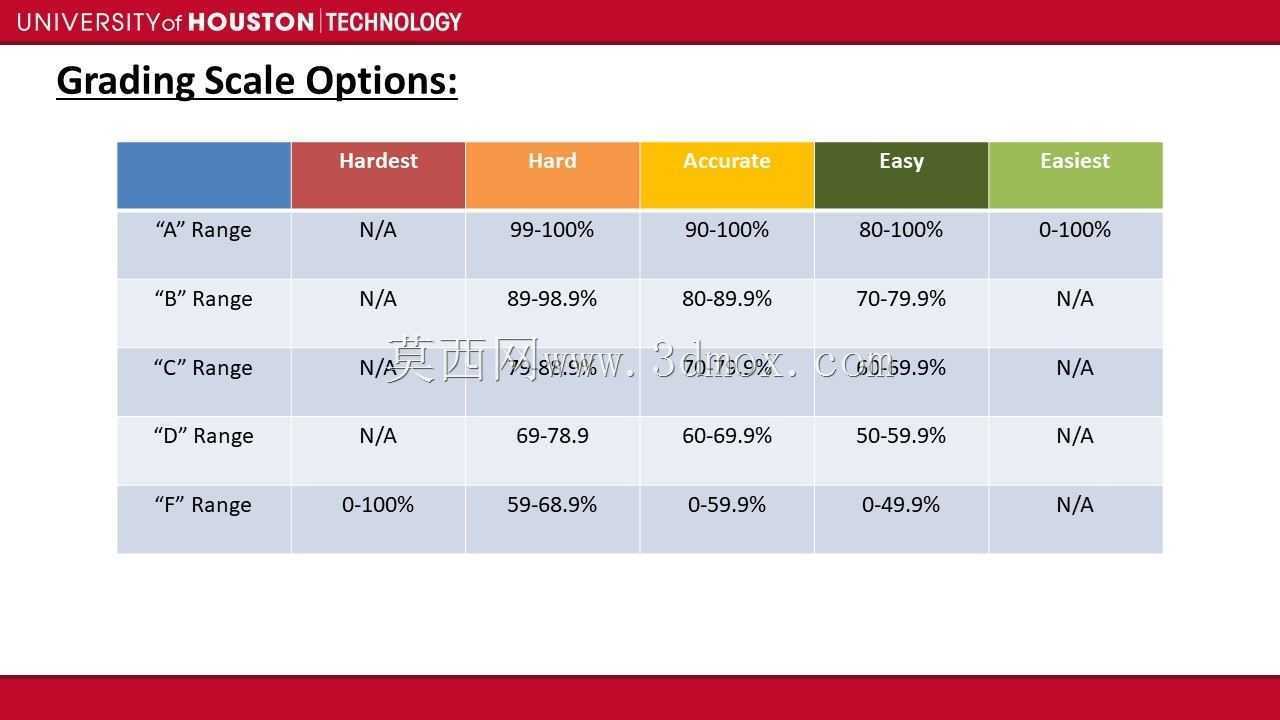
这套装置面向高校机器人导论课程的实践教学场景开发,核心用途是替代人工完成客观类答题纸的自动批阅工作,相比传统光标阅卷设备,它能通过光学字符识别直接读取手写或印刷的答题内容,不仅能判断选项对错,还能在纸面对应位置直接标注评分结果,适配日常小测验、课堂作业的快速批阅需求,适合小班化教学场景下的高频次作业批改使用,无需定制专用答题卡,普通打印纸张即可完成识别批阅。从功能实现逻辑来看,整套装置的执行端依托舵机搭建多自由度的纸面标记机构,识别端采用高清摄像头采集纸面图像,配合主控单元完成字符识别、评分逻辑运算后,驱动标记机构移动到对应答题位置,通过印章类标记头完成对错标注与分数标记,整套动作流程无需人工干预,
放置好答题纸后即可自动完成单页全区域的批阅工作。设计过程中优先考虑了教学场景的易搭建特性,所有结构承载件均采用熔融沉积成型工艺加工,壁厚设置为三层,填充率控制在18%,既保证结构件有足够的刚度支撑舵机与摄像头的安装,又能控制打印耗材的用量,降低学生复刻搭建的成本。结构布局上,摄像头安装位置距离纸面约30厘米,这个高度是经过多轮调试确定的最优值,既可以完整覆盖A4幅面的答题区域,又能保证采集到的字符图像清晰度满足识别算法的要求,不会因为视场角过大出现边缘字符畸变,也不会因为高度过低导致单次采集覆盖区域不足,增加图像拼接的运算量。标记执行机构采用多连杆舵机驱动方案,三个舵机分别负责横向移动、纵向移动与标记头的下压动作,
运动范围覆盖整个A4纸面的答题区域,安装边界上整套装置的底座尺寸与A4纸张幅面匹配,不需要额外占用过大的桌面空间,适合实验室桌面摆放使用。电路连接部分预留了标准接口,电位器用于调节舵机的初始零位,瞬时按钮用于启动单次批阅流程,电源采用常规低压供电方案,搭配开源主控板即可完成所有控制逻辑的烧录运行,学生可以在基础框架上自行修改识别算法、调整标记逻辑,拓展实现错题归类、得分统计等延伸功能。装置的走线全部沿结构件的预留槽位布置,避免运动过程中出现线缆缠绕干涉的问题,标记头采用通用的印章配件,可根据需求更换不同的标记内容,补充印油也无需拆解整套结构,日常维护操作十分简便。在实际调试过程中,针对纸面不平整的问题,
标记头位置预留了5毫米的浮动行程,保证下压时能和纸面充分接触,不会出现标记缺漏的情况;摄像头位置加装了简易遮光挡边,减少桌面环境光线变化对图像采集质量的影响,提升不同光照环境下的识别准确率。整套装置的结构没有复杂的异形曲面,所有打印件都无需添加支撑即可完成加工,装配时仅需常用的内六角螺丝与螺母即可完成全部组装,不需要特殊的工装夹具,适合教学场景下的学生自主搭建与二次开发,能帮助学生直观理解机器视觉、运动控制、机构设计的相关知识点,把理论课程内容和实际硬件搭建结合起来。
- 上一篇:铰接式六轮野外探索移动机器人结构
- 下一篇:并联Delta机器人机械结构设计方案

- 全部评论(0)

- 模板大小: 12.7 MB
- 售价:5金币
- 下载次数: 36
- 系统要求: STL,Rendering,Other
- 软件分类: 工业机器人