微信登录
 QQ登录


航天线缆双爪式自动锁紧执行机构
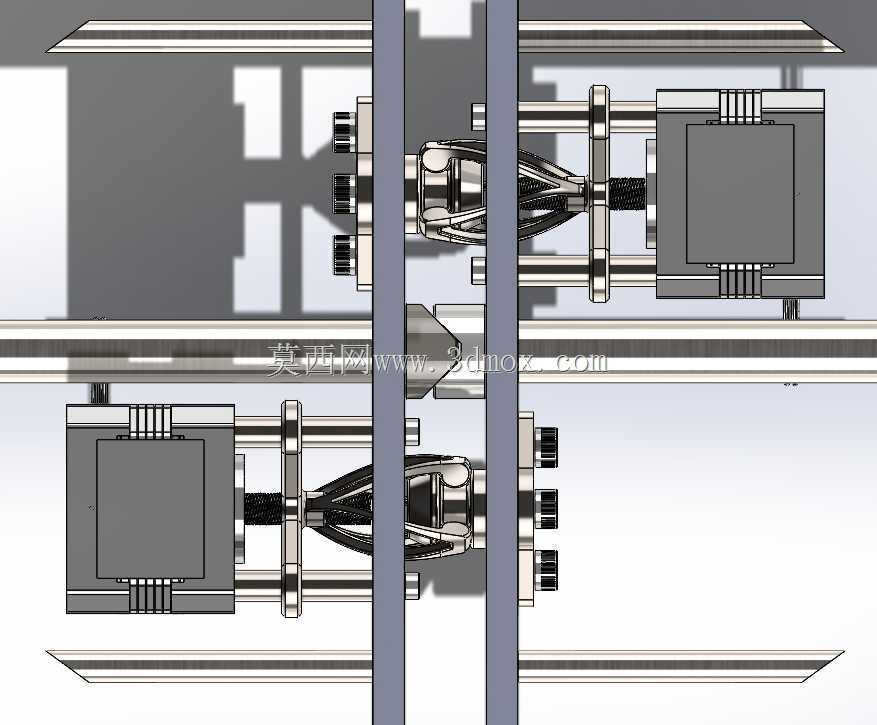
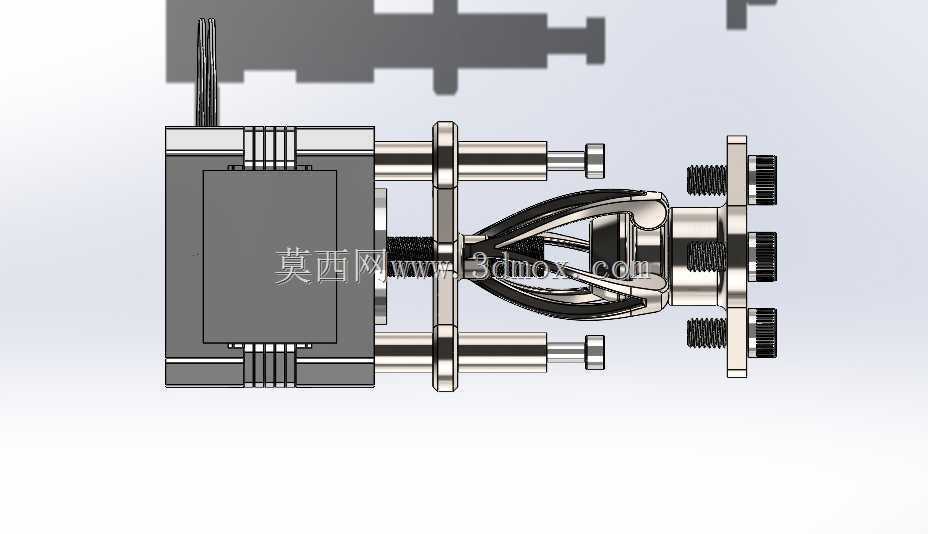
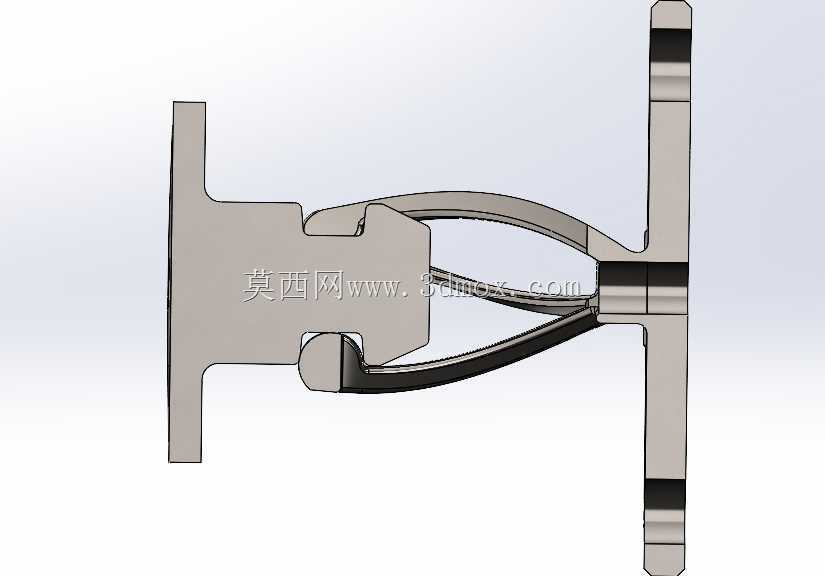
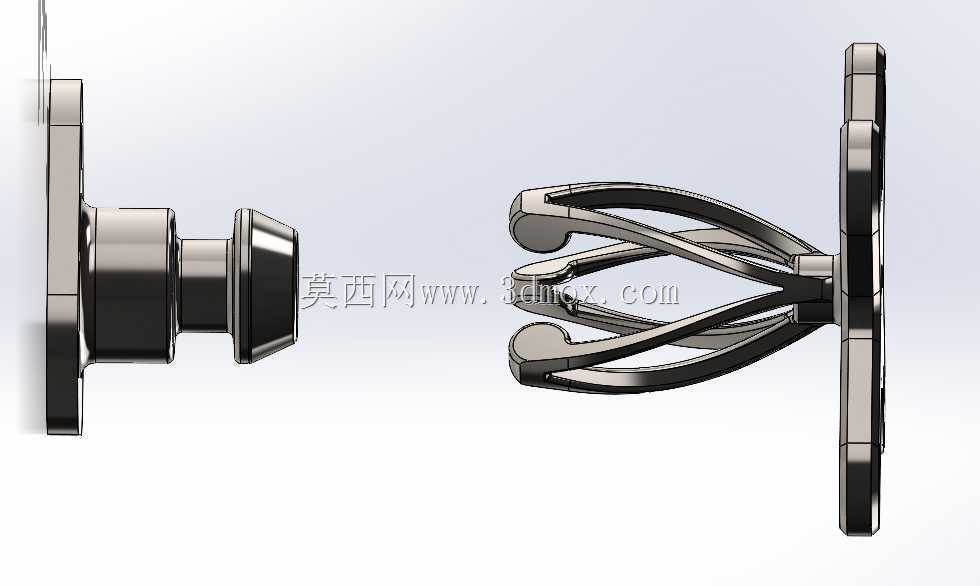
这套双工位锁紧执行机构最初面向航天在轨装配与地面高可靠性工装场景开发,核心要解决的是多股集束线缆在振动、温变与冲击载荷下的可靠锁固问题。传统线缆扎带、卡箍在航天工况下存在两个明显短板:一是人工操作预紧力离散度大,长期热循环后容易出现松脱;二是锁止后没有明确的到位反馈,误触发解锁或者未完全锁死都可能引发线缆拖拽失效。这套机构把锁止动作转化为弹性爪与销钉的过楔配合,用机械几何约束替代单纯的摩擦力锁紧,从原理上规避了意外松脱的风险。
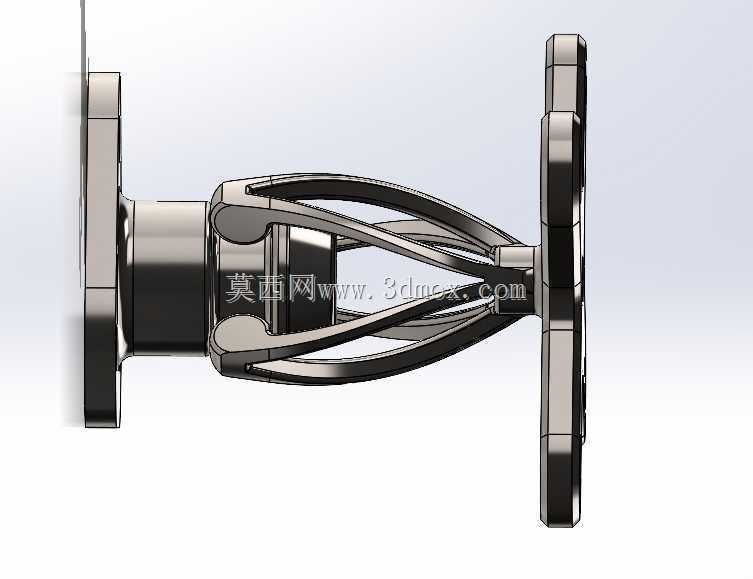
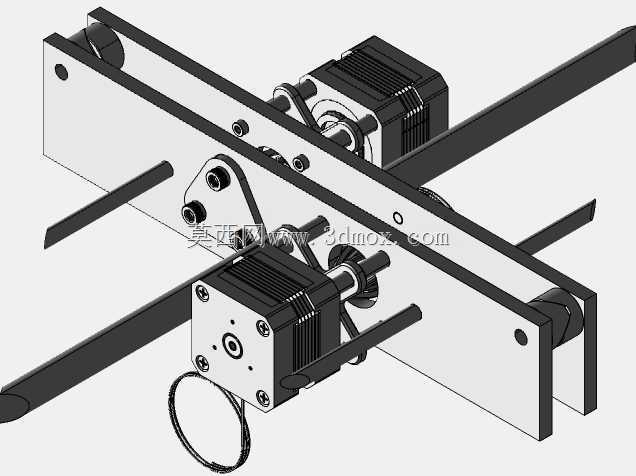
从布局上看,单块安装面板上对称布置两套完全独立的锁止单元,两套单元共用安装基准但驱动互不干涉,单套机构总重量控制在四百克量级,双套合计约八百克,在航天载荷对重量极度敏感的前提下,还预留了通过选用更高规格步进驱动部件进一步减重的空间。每套单元的执行末端配置两片钛合金弹性爪,爪臂围绕销钉轴线对称分布,销钉同样采用钛合金加工,销体上加工有深度约八分之一英寸的环形锁止凹槽。锁止动作启动时,驱动侧通过丝杠把旋转运动转化为直线推力,将集束线缆推向预装的定位销钉;爪臂首先接触销钉外圆的倾斜导入面,随着推进行程增加,爪臂沿销钉锥面发生受控弹性张开,直到爪端卡入销钉的环形凹槽,此时弹性变形释放,爪臂牢牢抱合在凹槽内,形成双向轴向约束。
驱动部分选用Nema17规格步进电机配合精密丝杠,直线进给的增量分辨率可以达到1/3200英寸级别,这个精度远高于普通卡箍的调节粒度,工程师可以根据线缆束的实际直径、外层包覆硬度精确设定预紧行程,既不会因为压接力过大损伤线缆屏蔽层与内芯,也不会因为预紧不足导致锁止后存在窜动间隙。电机侧配套加工了钛合金扶手持座,支座一方面把电机壳体刚性固定在安装面板上,抵消丝杠传动产生的反扭矩,另一方面对爪臂的开合行程起到侧向导向作用,避免长悬臂爪在反复动作中出现偏摆。
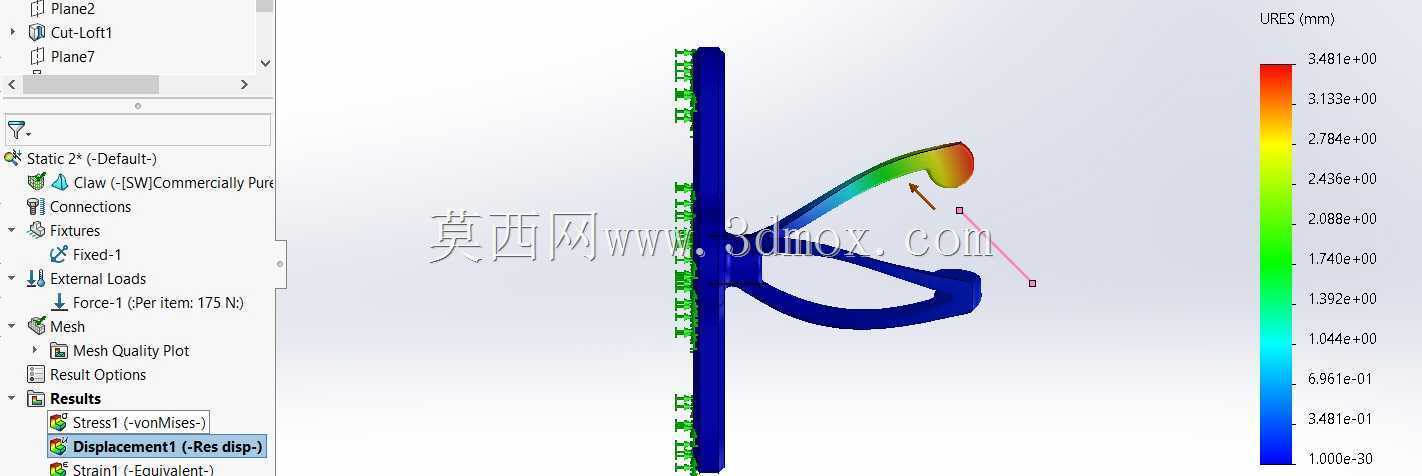
力学设计上,爪臂发生八分之一英寸变形量以克服锁止斜面阻力时,单根爪臂需要施加约175N的驱动力,单套机构三根臂协同工作时总锁止出力可达525N。由于凹槽锁止面与水平面呈近似95度的负角度楔合,解锁拔出销钉所需的力是插入锁止力的8倍以上,按照525N锁紧力计算,意外脱开需要超过4200N的轴向拉力,常规航天工况下的线缆拉扯、振动冲击完全无法达到这个阈值,从根本上杜绝了无意激活解锁的可能。如果工况存在极端瞬时冲击,还可以通过电机编程实现三次连续推拉动作,在极短间隔内输出峰值约9N的冲击载荷,让爪臂完全落座到凹槽底部,消除装配残余间隙。
整套机构的耐温区间覆盖零下10摄氏度到130摄氏度,钛合金构件在这个温区内弹性模量稳定,不会因为低温脆化或者高温蠕变改变爪臂的开合刚度。安装边界方面,面板预留了电机安装孔、销钉定位孔与线缆过槽,两套锁止单元的中心距、爪臂开合空间都在三维模型中完整保留,工程师在整星布线或者地面自动化工装布局时,可以直接把该机构作为标准执行模块调用,既可以用于航天器内部线缆的自动锁固工位,也可以移植到高可靠工业设备的线束装配工位,替代人工完成一致性要求极高的锁线作业。建模时所有配合面、运动间隙、弹性变形预留量都按实际装配公差还原,丝杠导程、电机法兰尺寸、爪臂壁厚与凹槽深度的参数关联完整,设计人员可以直接在此基础上根据自身线缆直径调整爪的开口行程与销钉凹槽位置,快速衍生出适配不同线径规格的锁紧方案。
- 上一篇:遥控航模用RX信号接收装置结构
- 下一篇:电力变压器配套扶手夹持固定夹爪

- 全部评论(0)

- 模板大小: 40.54 MB
- 售价:5金币
- 下载次数: 58
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 变压器/电感器