莫西3D模型平台,坚持走精品路线!
当前位置: 莫西网 > 3D模型下载 > 通用机械零部件 > 航天用约束铰接臂与电动移动系统结构
用户头像

航天用约束铰接臂与电动移动系统结构
项目分类:通用机械零部件 发布时间:2024-08-22 ID:766873
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构
  • 航天用约束铰接臂与电动移动系统结构

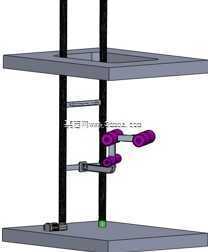
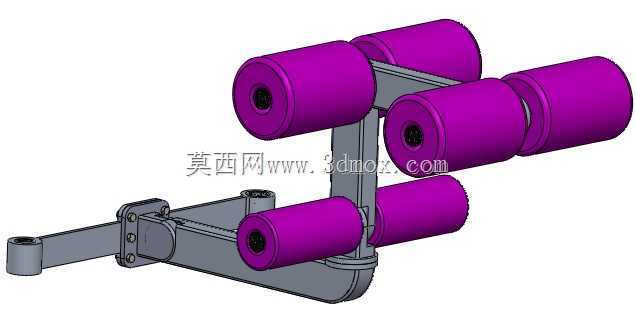
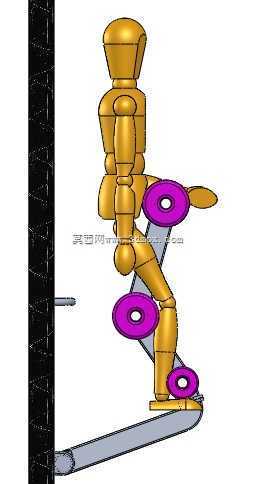
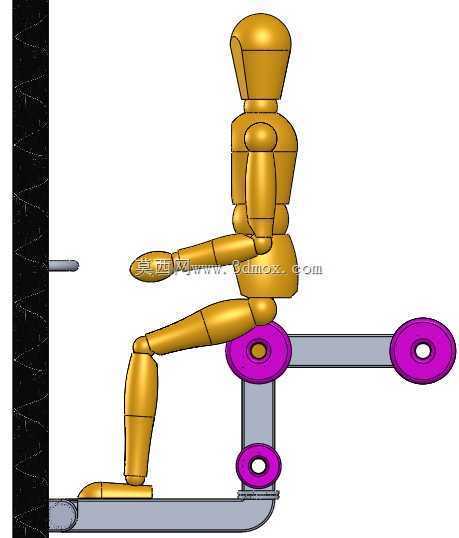
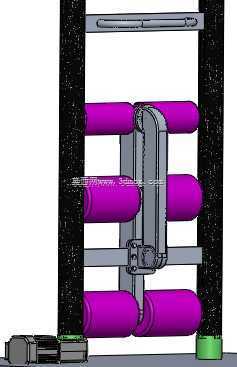
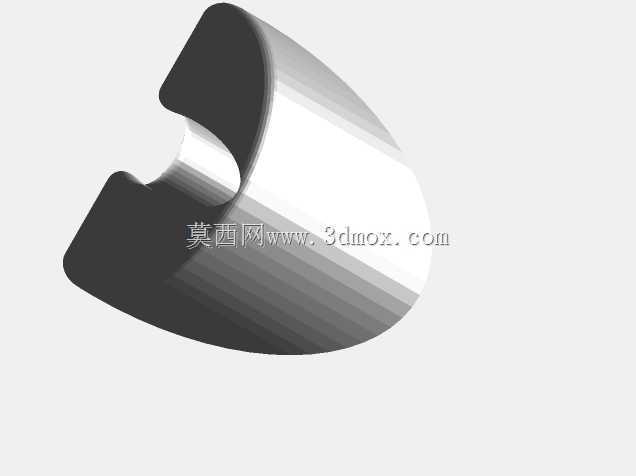
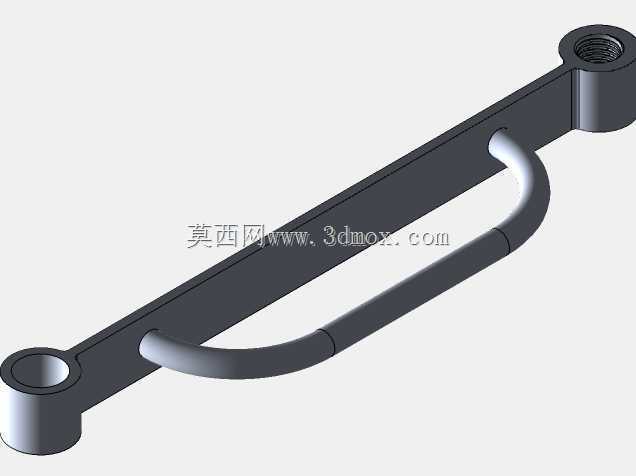
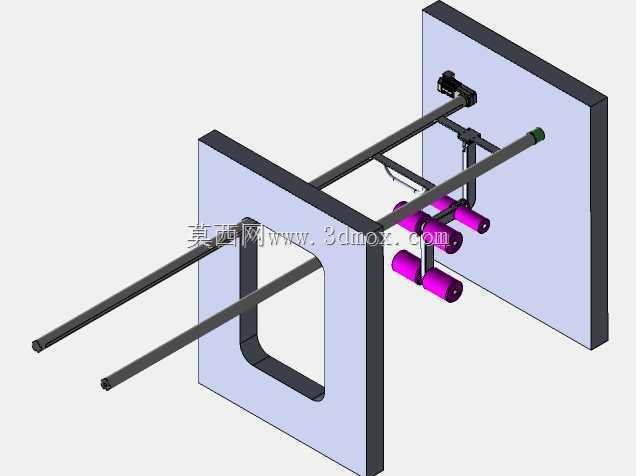
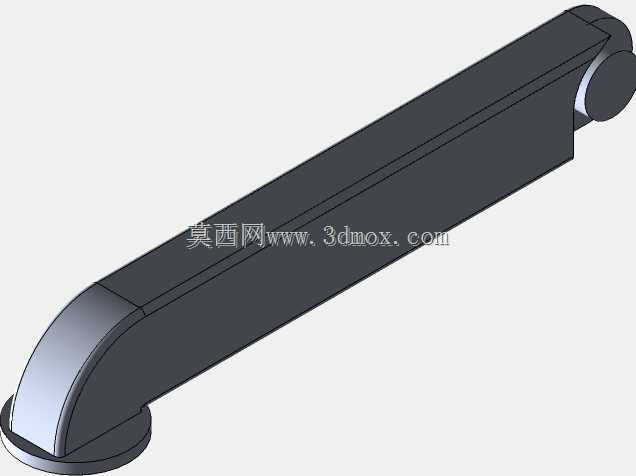
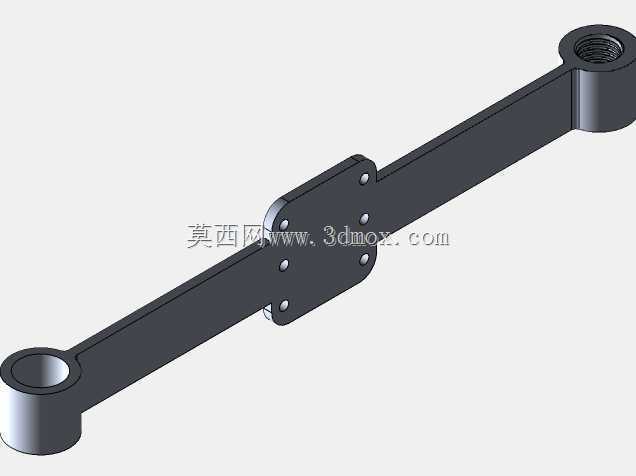
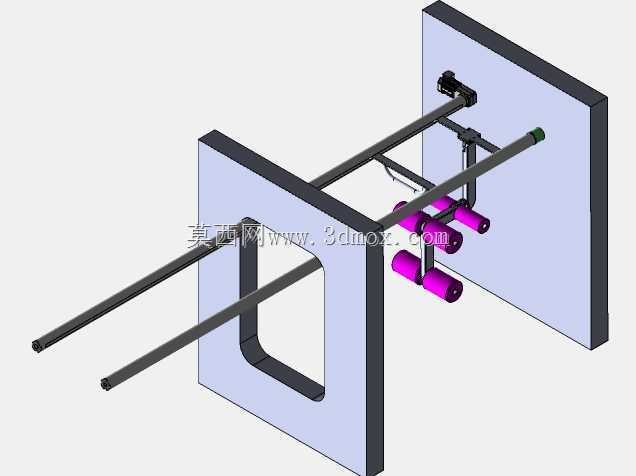
  这套结构的设计初衷,是解决微重力及变重力场景下的人员驻留与舱段间转运问题,在航天器在轨运行、着陆器行星表面着陆两个核心工况下都能发挥作用。先从约束铰接臂的功能逻辑说起,其主体采用多段铰接式框架结构,框架上搭载的多组圆柱形辊状部件,是人员固定的核心接触单元,辊面做了圆弧过渡处理,避免棱角对航天服造成剐蹭损伤,铰接节点处设置了阻尼限位结构,既可以在无外力时保持当前姿态,也能在人员施力时顺畅调整形态,当需要作为固定约束位使用时,宇航员可以倚靠在辊组围成的空间内,依靠重力与结构的贴合限位实现自身固定,无需额外绑带即可完成作业姿态保持;当需要作为休憩支撑使用时,铰接臂可以通过多节点联动折叠,将辊组调整为符合人体工学的支撑面,形成临时座椅结构,

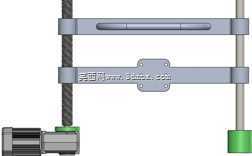
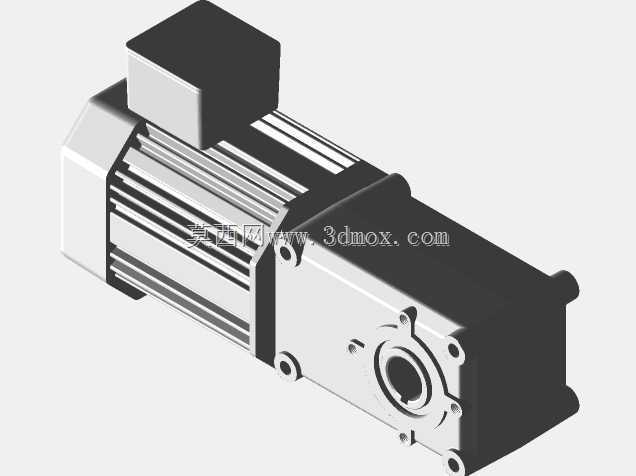
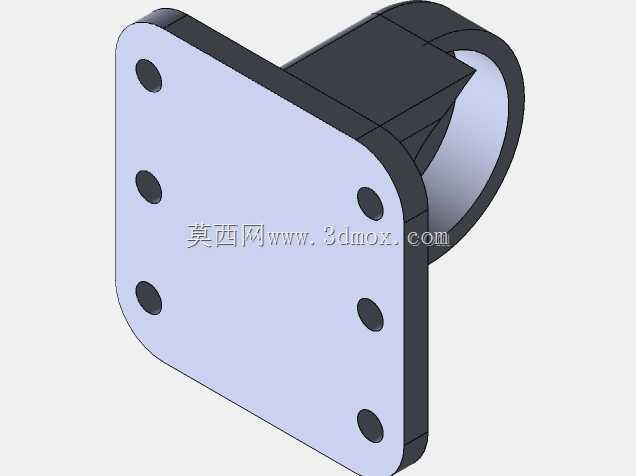
  适配不同重力场下的坐姿受力需求,哪怕是低重力环境下,结构的自重限位也能避免座椅形态意外松脱。再看配套的电动移动系统,其与铰接臂的底座采用刚性连接设计,底座处设置了滑动配合结构,能够沿着舱内预设的导轨做直线往复运动,移动驱动采用内置式传动结构,动力输出端与导轨面的接触轮做了防滑纹理处理,避免微重力下传动打滑,移动行程覆盖着陆器舱内宇航员活动甲板到舱门出入口的全段距离,在航天器着陆过程中,该移动系统可以带动铰接臂上的宇航员平稳移动到指定位置,充当舱段间的临时转运电梯,避免宇航员在着陆冲击、姿态调整过程中发生碰撞。从安装边界来看,整套结构的底座安装孔位采用标准化间距设计,能够适配现有航天器舱内的通用安装接口,

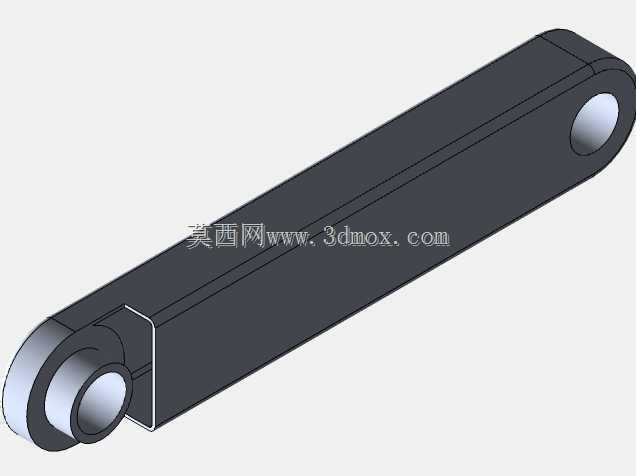
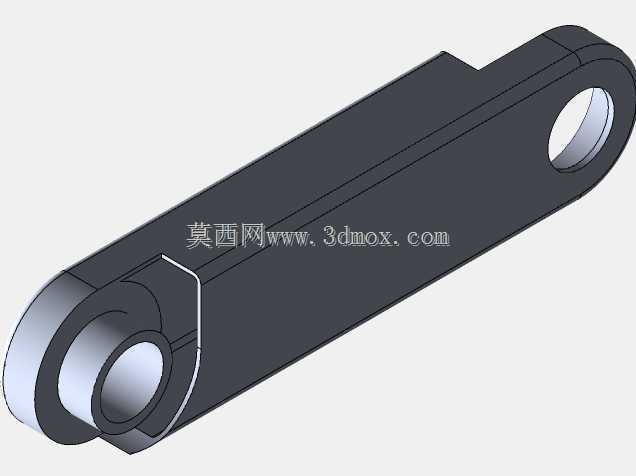
  不需要对舱体结构做额外改造即可完成装配,铰接臂完全展开时的横向占用空间控制在舱内通道允许的宽度范围内,折叠后整体体积缩减60%以上,能够在非使用状态下收纳到舱壁侧方的储物区域,不会占用舱内核心通行空间。结构的受力设计上,所有铰接节点的销轴都采用了双剪切面设计,能够承受着陆冲击时的瞬时过载,辊组内部采用空心结构设计,在保证结构强度的前提下尽可能降低整体自重,适配航天设备对重量控制的严苛要求,框架主体的弯折处都做了圆角过渡处理,避免应力集中导致的结构疲劳损伤,长期使用下也不会出现结构开裂问题。在实际应用场景中,这套结构既可以在航天器长期在轨运行时作为宇航员的临时作业固定位、休憩支撑位使用,也能在着陆器降落行星表面的过程中,

  完成宇航员在不同舱段甲板间的安全转运,不需要宇航员手动攀爬移动,降低了着陆冲击阶段的人员受伤风险,同时铰接臂的多姿态调整能力,也能适配不同身高、不同作业姿态下的固定需求,不需要针对个体差异调整结构参数,使用时的操作门槛极低,宇航员只需要施加较小的外力即可完成姿态调整,电动移动系统的控制按键设置在铰接臂扶手位置,宇航员在固定状态下即可单手操作移动,不需要额外的辅助人员配合。

------分隔线----------------------------
说点什么吧
  • 全部评论(0)
    还没有评论,快来抢沙发吧!