 微信登录
 QQ登录


火星双楔入式栖息模块协同运载机器人
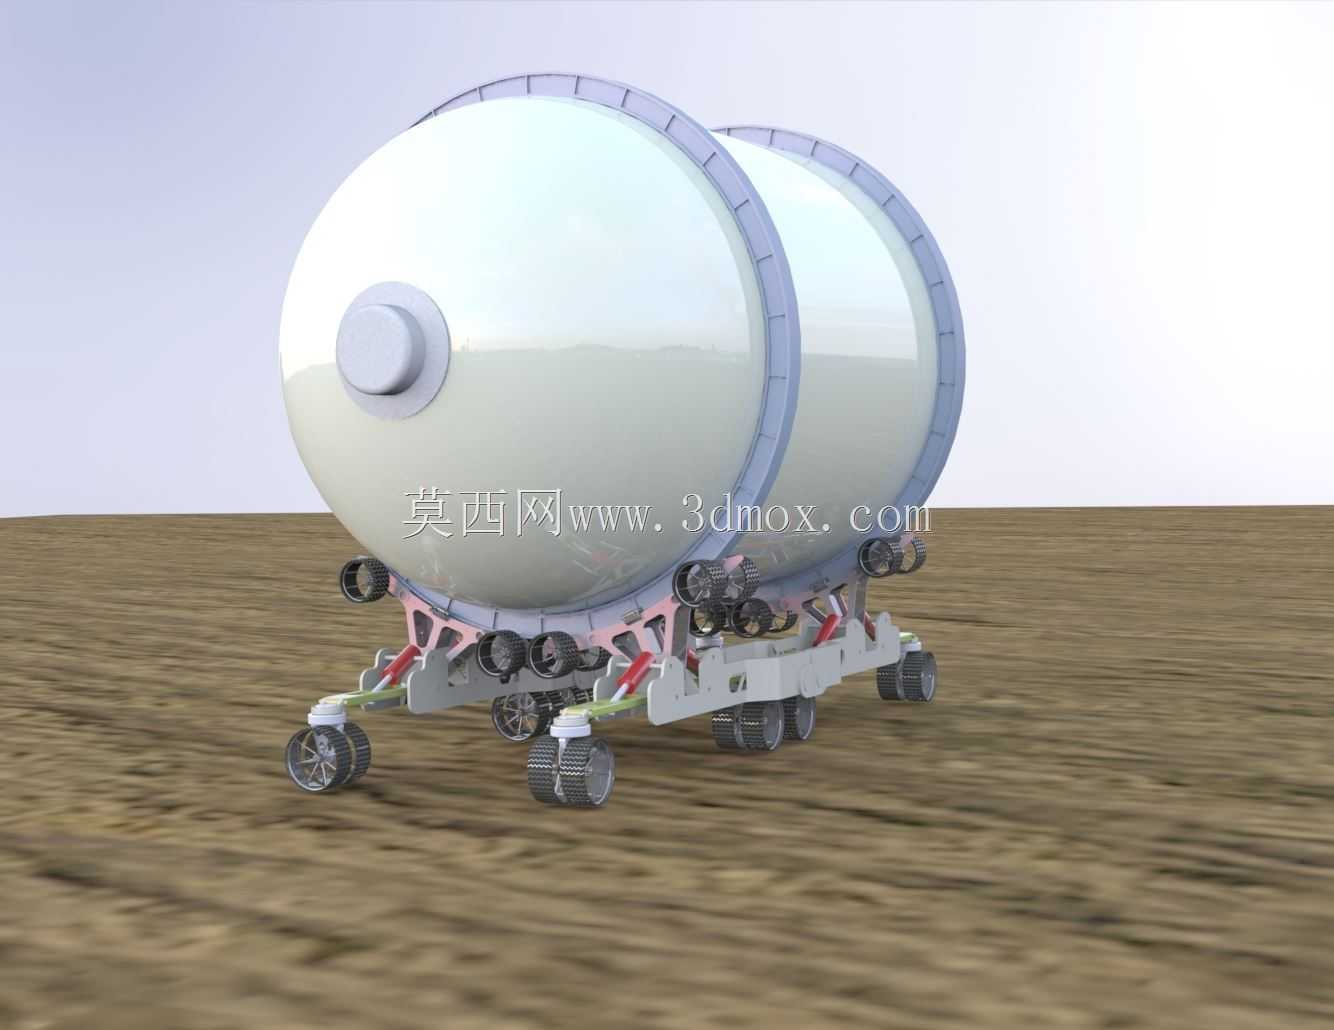
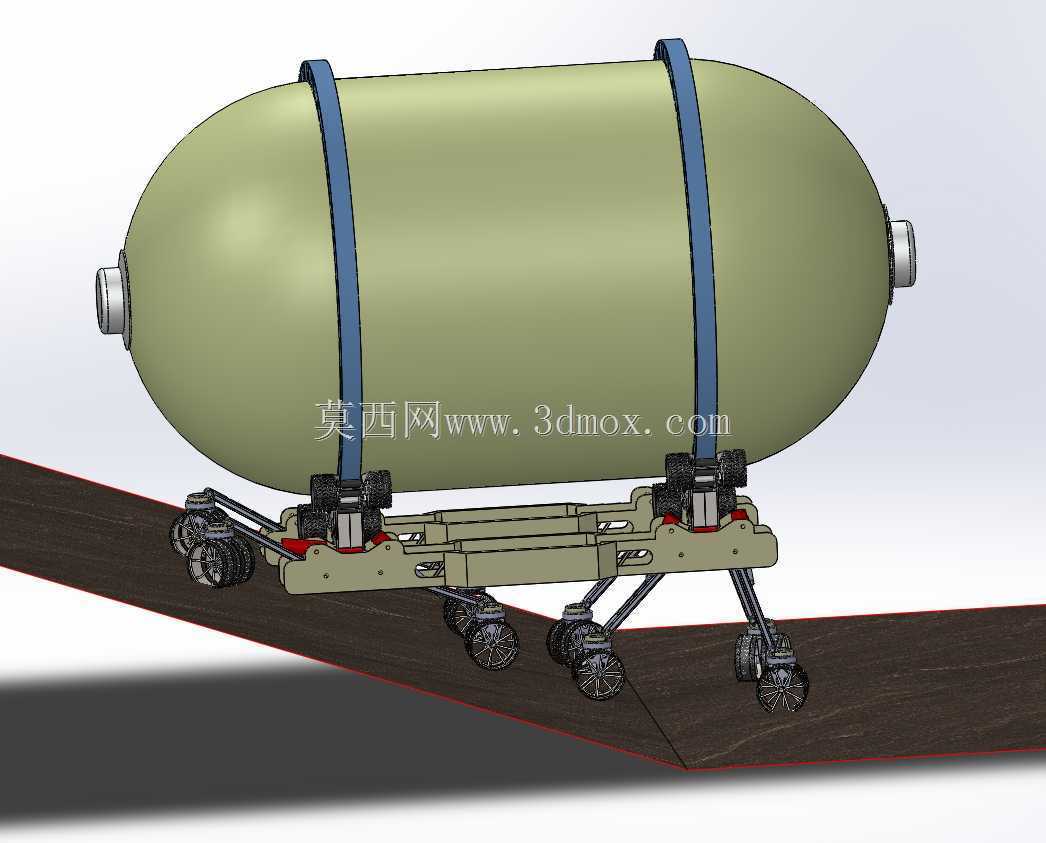
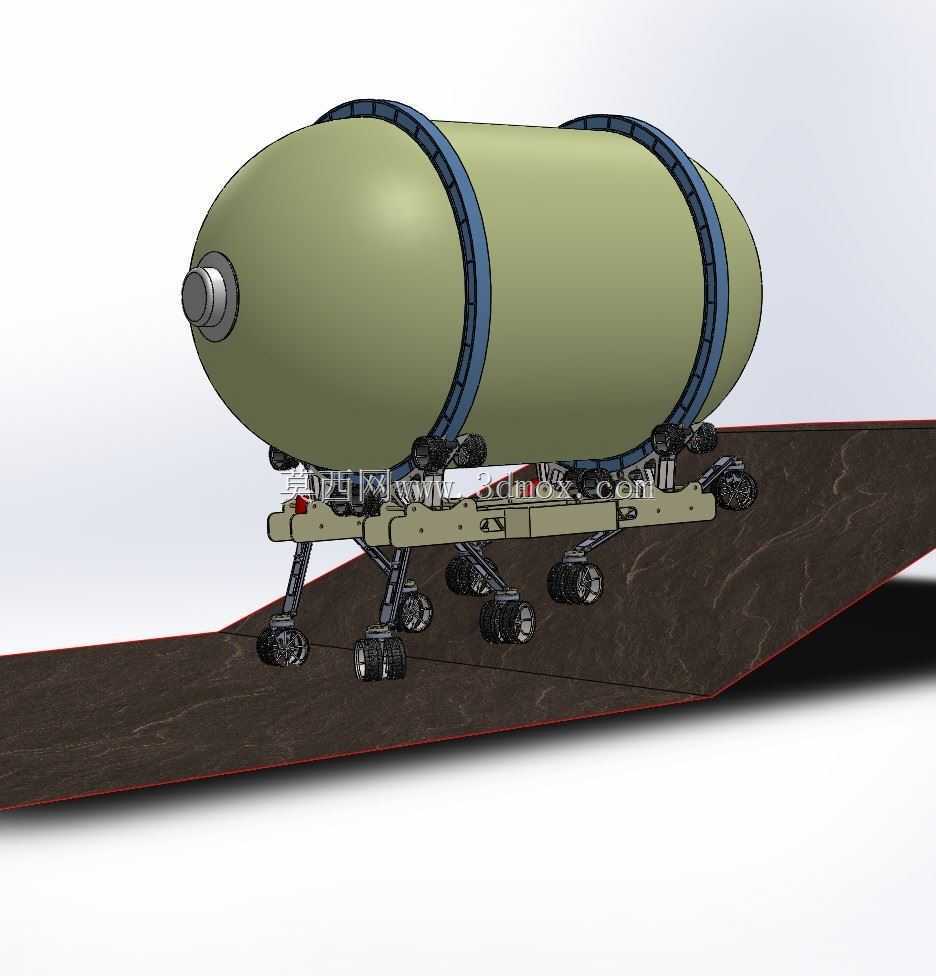
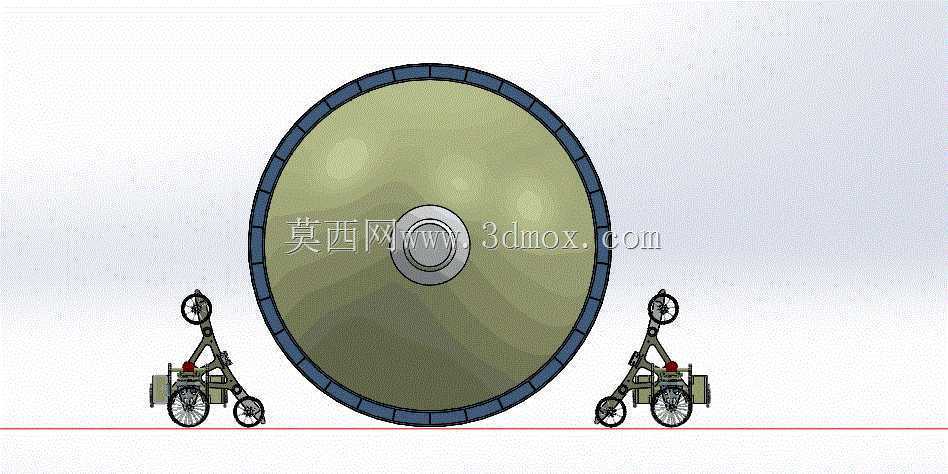
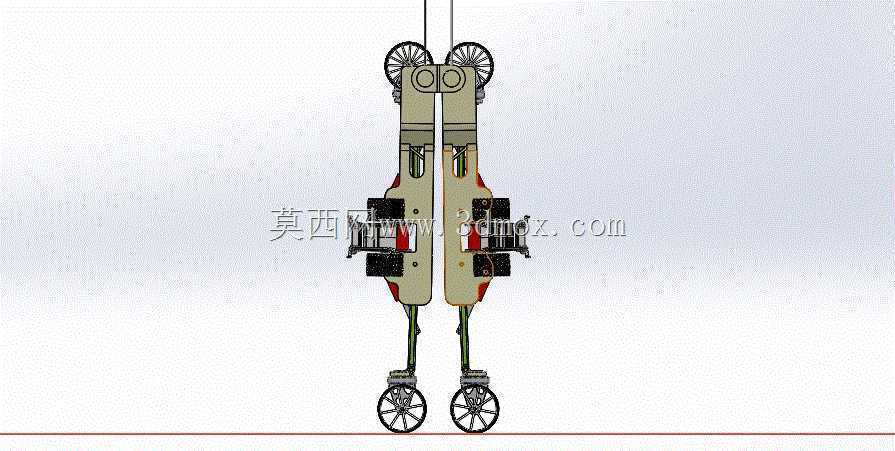
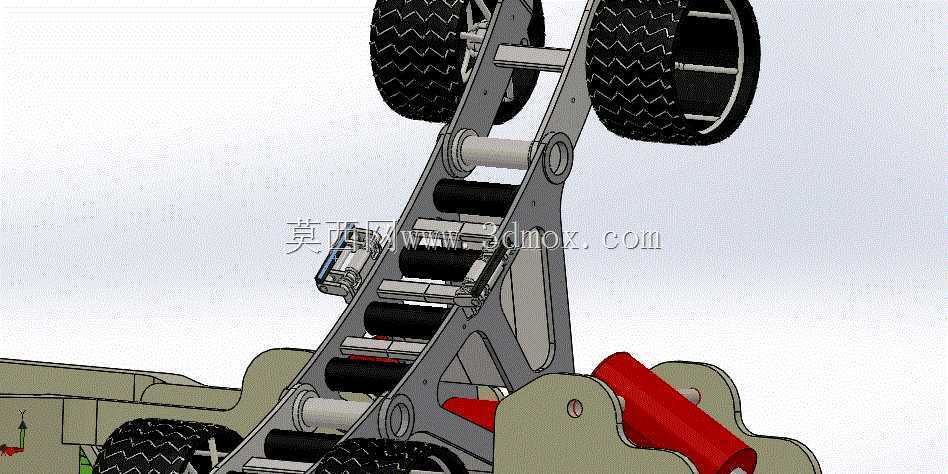
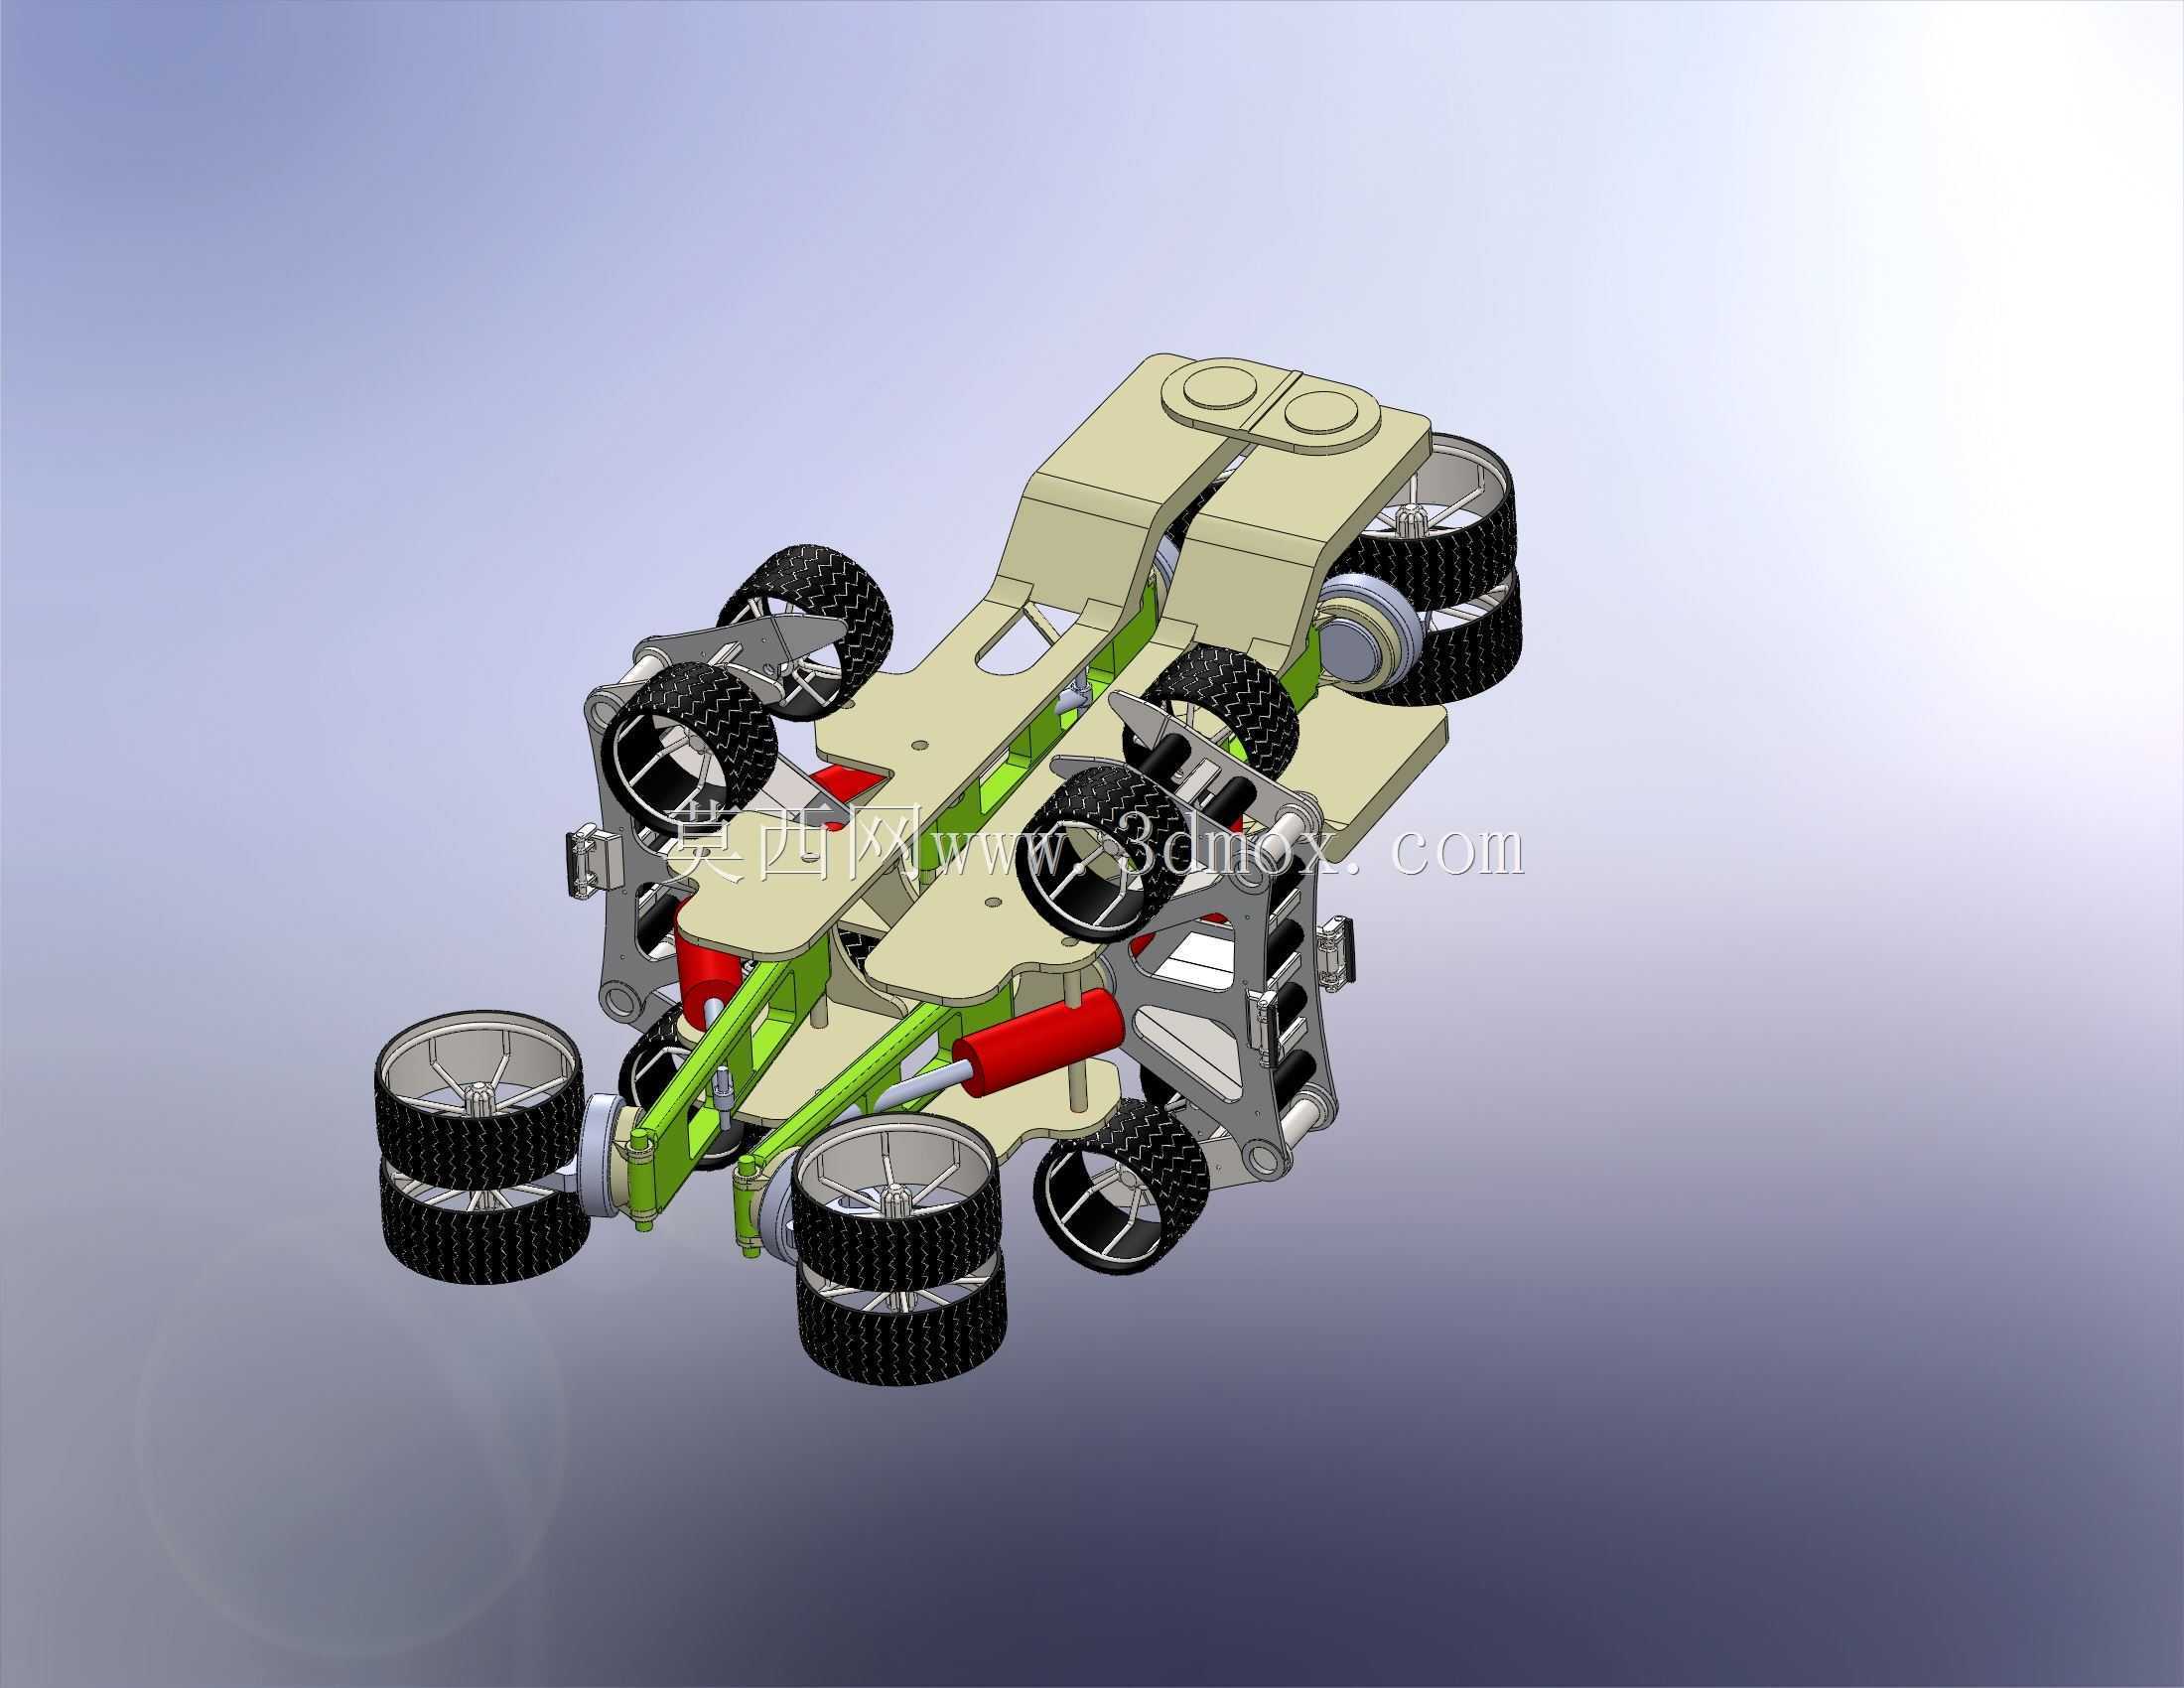
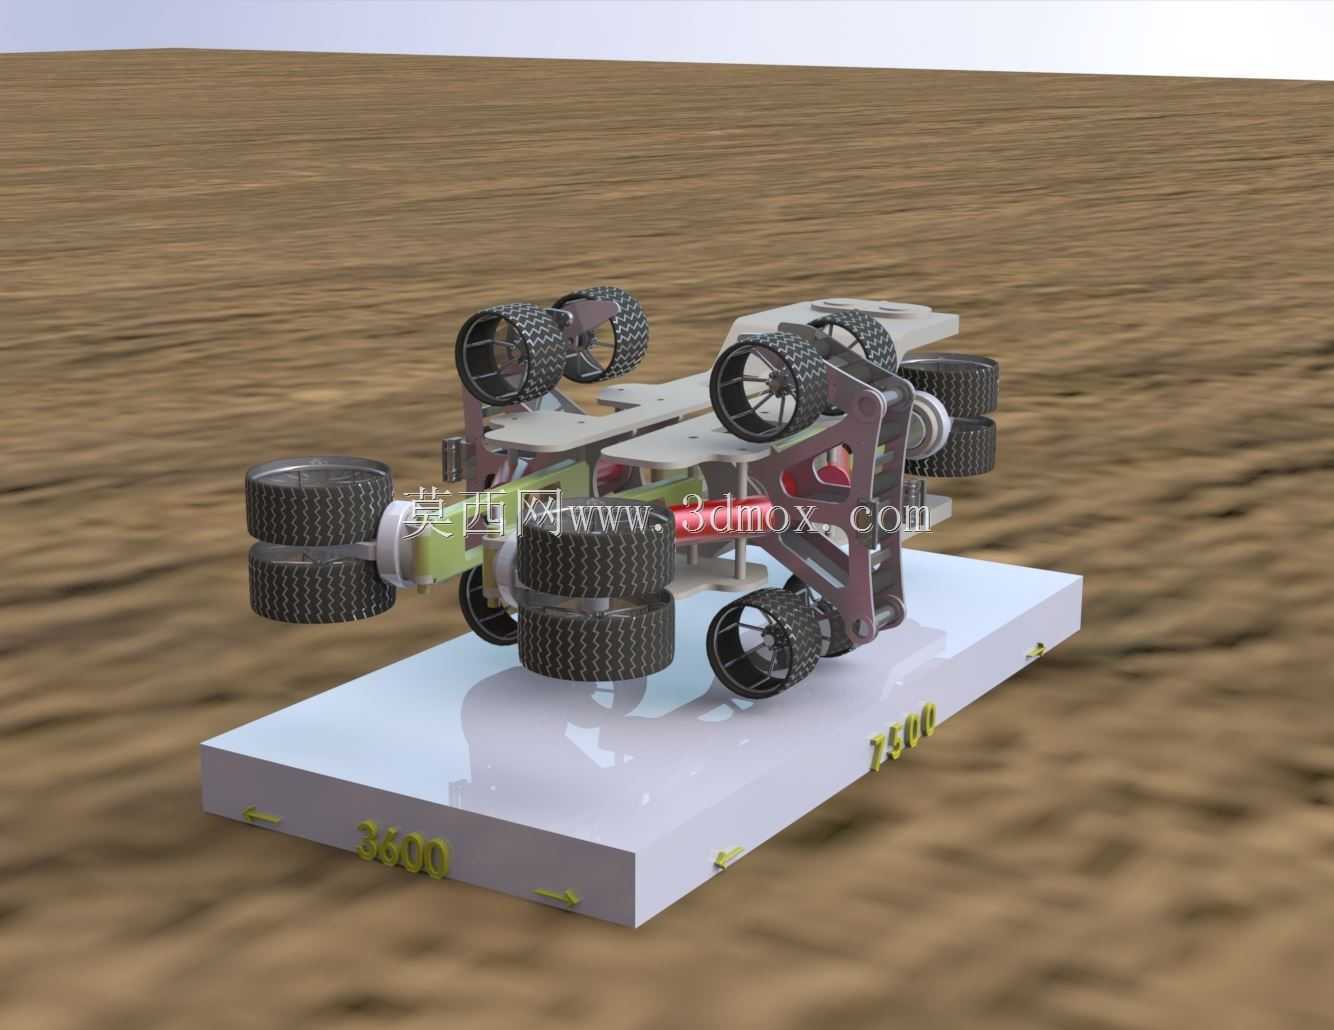
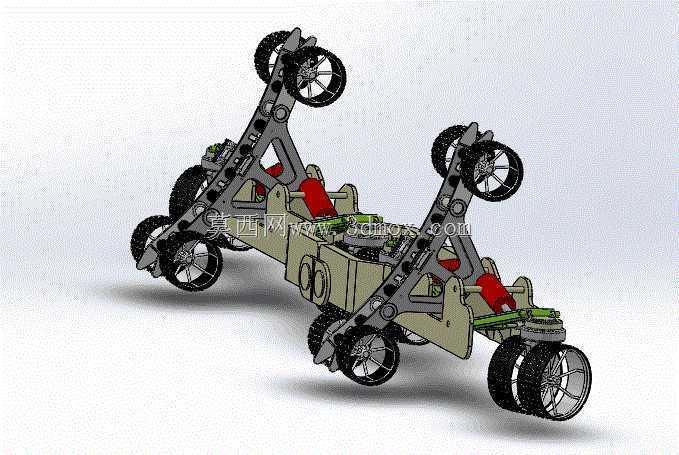
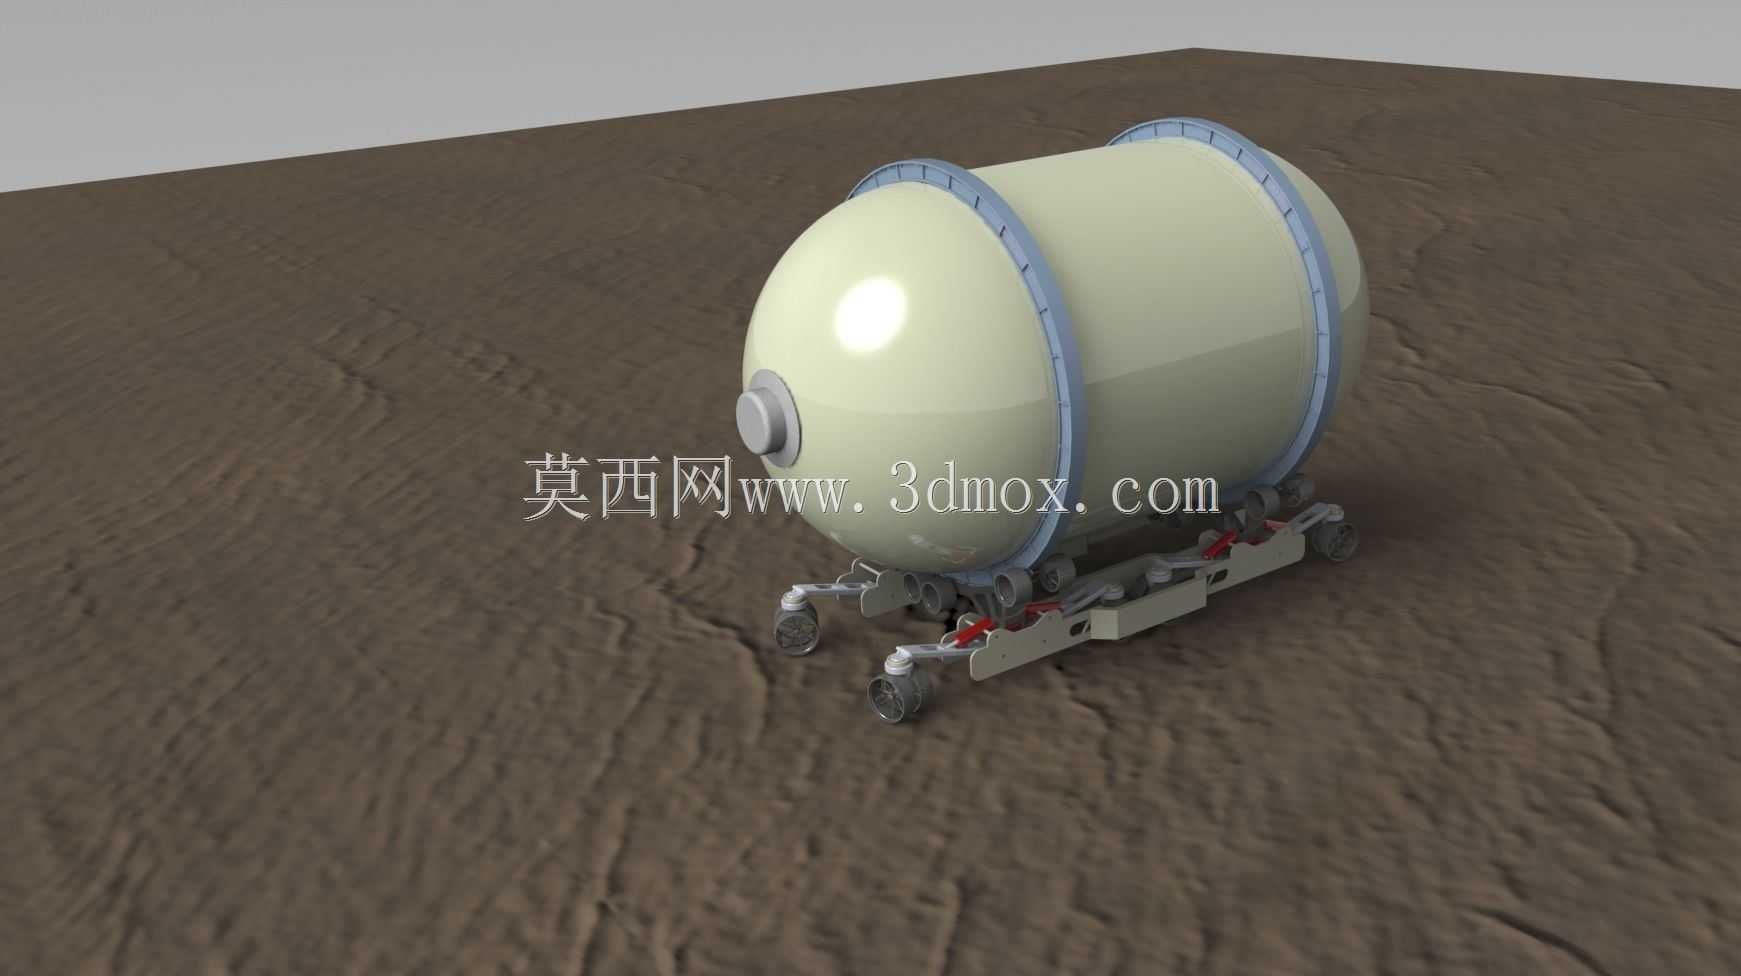
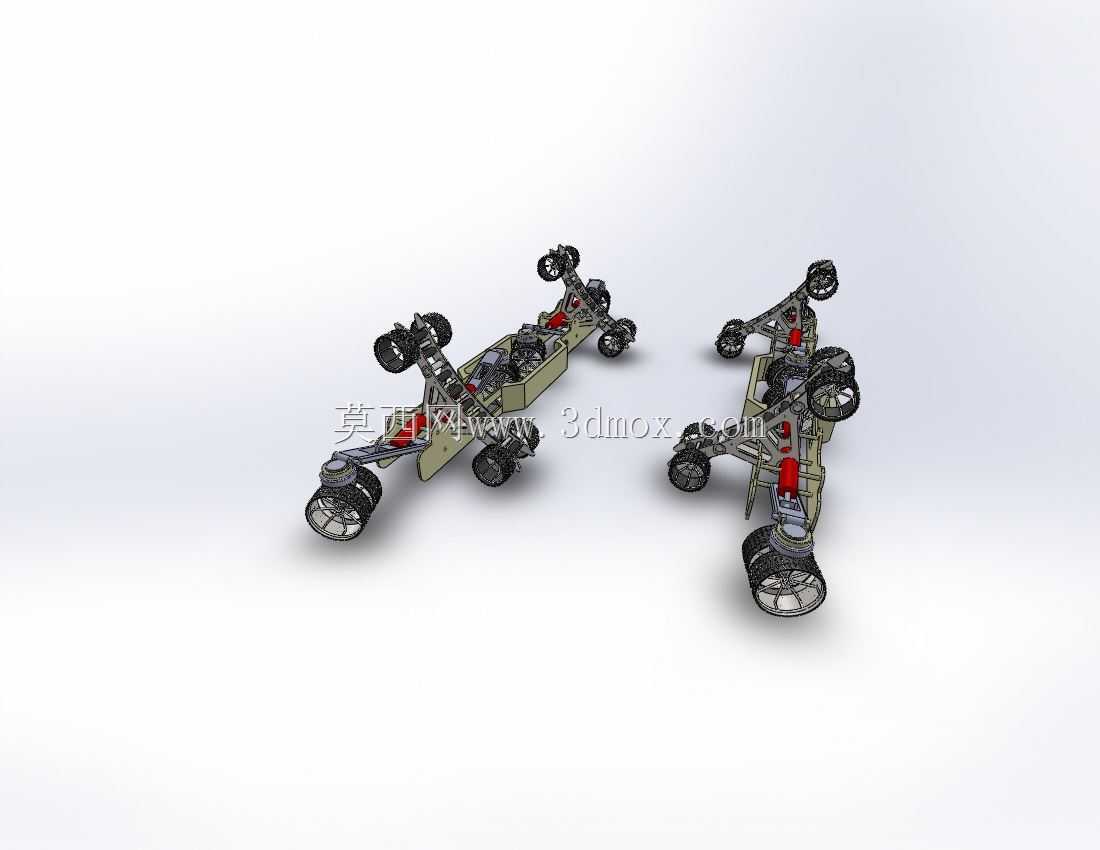
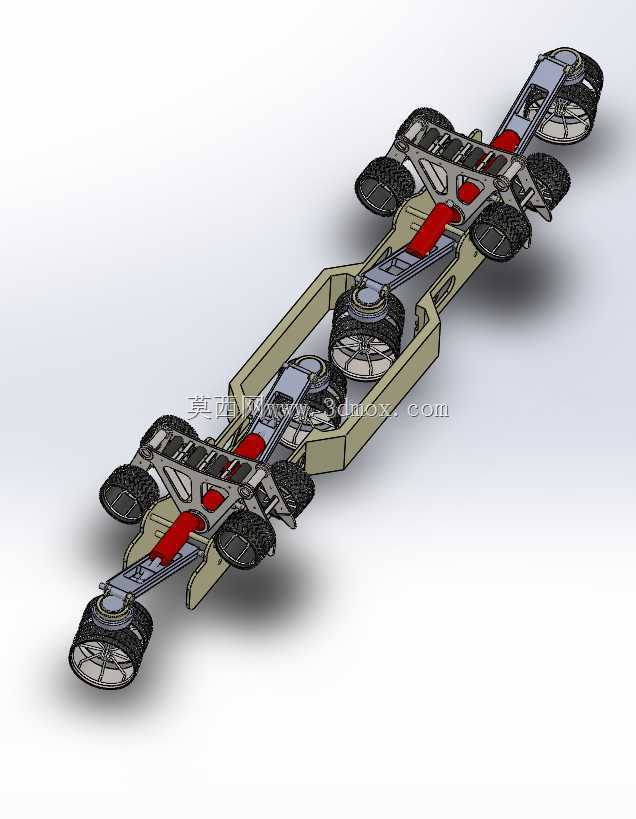
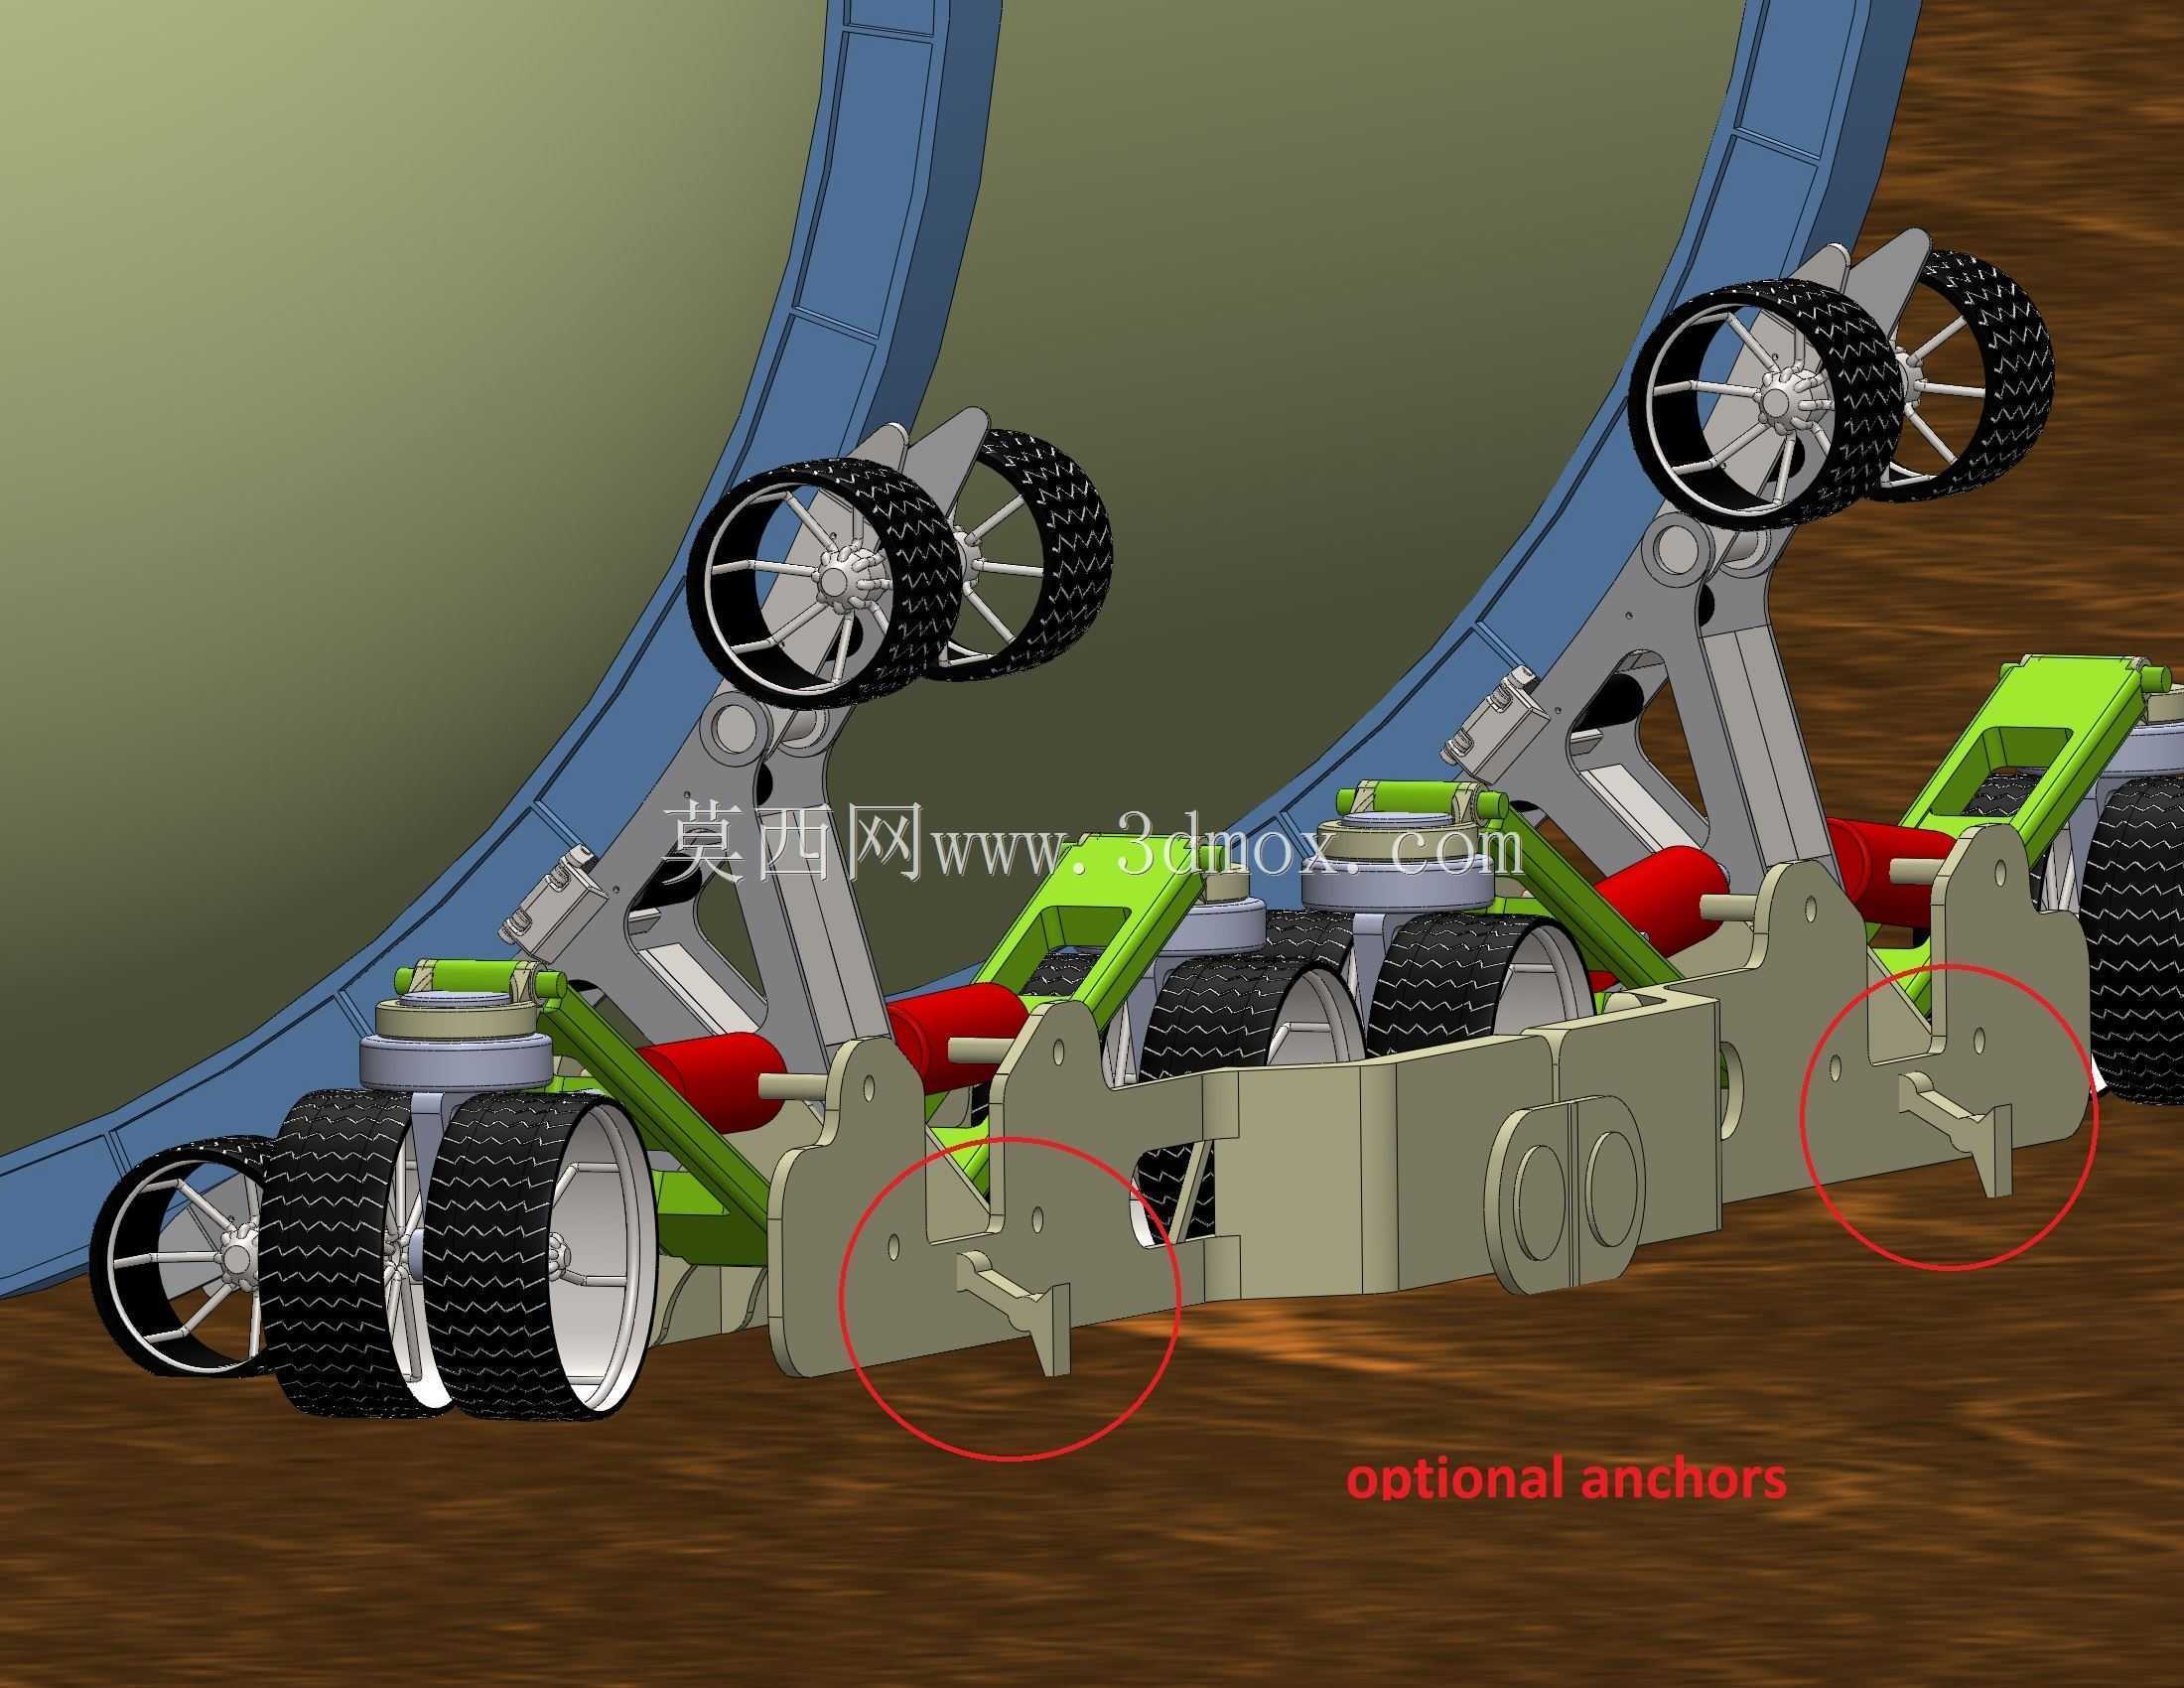
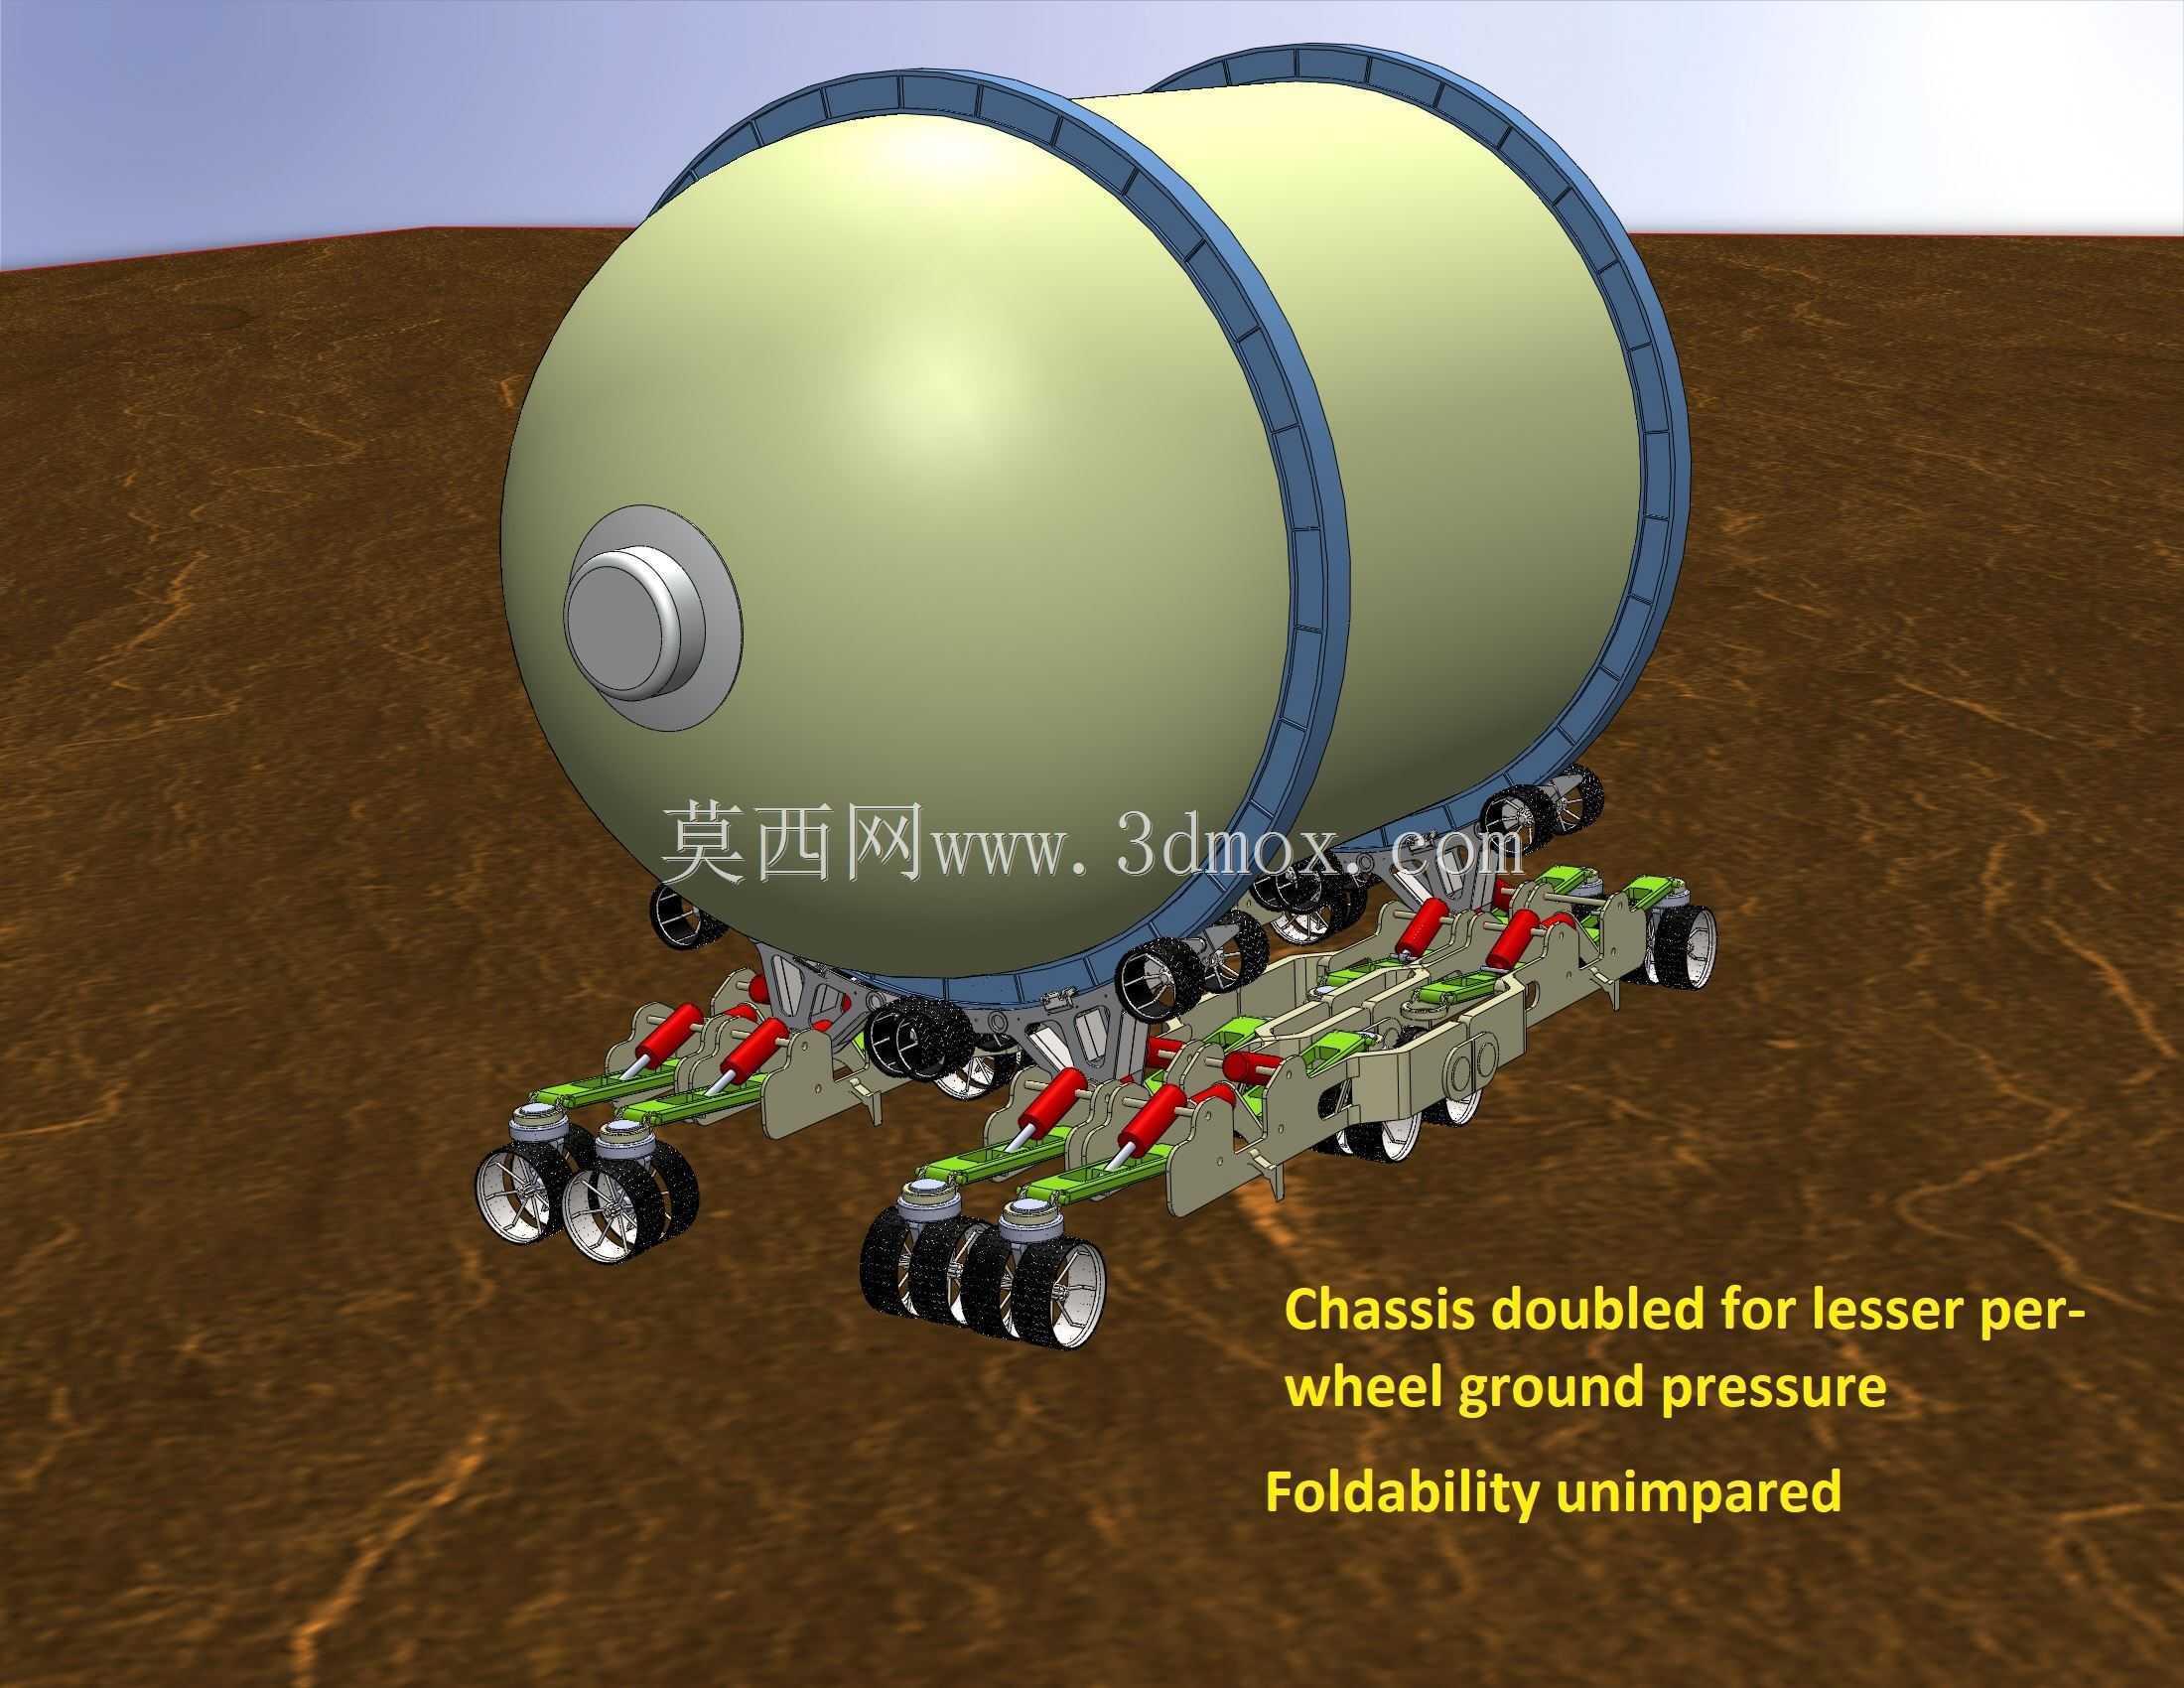
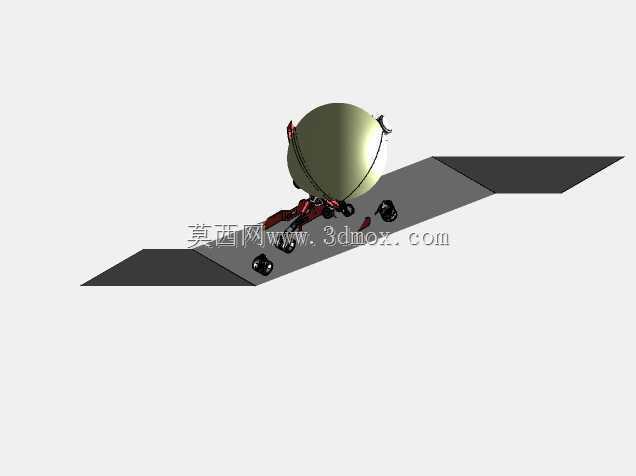
这套双机协同运载平台面向地外天体表面基地建设场景,核心任务是在无外部吊装设备、低重力且地表摩擦条件受限的环境下,完成圆柱形共同栖息模块的短途转运、姿态调整与就位对接。整套系统由两台结构完全对称的可折叠机器人载体与一台被转运的圆柱舱段组成,二者分别从舱体轴向两侧接近目标,依靠相向楔入动作完成抬升,替代传统起重吊具的作业逻辑。
从作业流程看,单台载体先沿栖息模块轴线方向贴近舱体侧壁,通过高度调节使楔形爪上的接触环对准舱体加强框位置;两台载体继续相向收缩间距,楔面在水平进给中产生竖直分力,把舱体从地表逐步抬离。这里的关键工程矛盾在于:松软星壤提供的地面摩擦力有限,楔入所需的水平反力容易导致车轮打滑。设计上给出两条解决路径:其一,载体顶部的一组夹爪可预先撑入栖息地下方的固定接口,把水平反力传递给已就位结构,类似人在桌下蹬脚同时手撑桌沿的受力方式;其二,每台载体配置一组锚定撑脚,可在楔入作业时下压并自行排斥于地表之外,形成自稳定支撑,使舱体无需额外支架即可被直接提起。
行走与支撑功能在结构上做了复合设计。每个载体都带有楔形爪、辊子组和支撑轮:辊子在楔入过程中沿舱体环框滚动,降低进给阻力并对中轴线;支撑轮则在滑行阶段承担载体自重,同时通过辊子排布允许舱体沿轴线做微量倾斜调整,以适应平行斜坡上两侧载体高度不一致的工况。轮式臂与车厢主体采用平行安装布局,避免垂直悬置带来的悬臂弯矩,整体刚性更好,收拢后包络更紧凑,也利于发射阶段的密集装填。武器化的移动自由度被约束在单一平面内,轮式臂的角运动由自锁线性螺杆致动器驱动,断电后可保持位置,不会因振动或重力载荷缓慢回缩。
对接与锁定环节,两台载体的夹爪可在共同栖息地模块下方锁合为一体,使舱体与两台行走底盘构成一辆载荷分布均匀的整车。对于太空飞行段,夹爪可转化为占用空间更小的收拢构型;在用两对电缆从宇宙飞船上吊载卸载时,载体可直接放置在地面。由于配备了专门的着陆脚(本视图未完全显示),母舰下放过程中不会出现侧翻。当夹爪连同支撑轮完全展开、轮式臂相对地面方向略微降低后,整车即进入行驶就绪状态。
外形与安装边界方面,被转运舱体为大直径圆柱壳,两端设有带加强环的框式接口,环面均布连接点,供楔形爪接触与锁扣;舱体底部预留与夹爪匹配的下接口,抬升后承载点落在舱体强框处,避免薄壳蒙皮受集中力。载体本体为低矮箱式车架,两侧伸出多组轮式臂,臂端配置小直径越野轮,轮组具备独立起伏行程,可跨越石块与浅坑;车架上部布置楔入机构与辊子组,收拢状态下整机高度低于舱体中心线,展开后支撑轮向外扩展以增大支撑多边形。三维建模时需重点核对三处配合边界:一是楔形爪接触环与舱体加强框的径向间隙,进给到位后应贴合环面而非压在蒙皮上;二是两台载体相向运动的行程极限,最小间距要保证楔角能把舱体抬至轮胎离地高度,最大间距需满足脱离舱体时不发生干涉;三是轮式臂下摆角与支撑轮展宽,着陆冲击和斜坡作业时轮胎不得与车架底部及舱体外壁碰撞。
从选型角度看,该方案适合多舱段基地的模块化部署:舱段落地后由两台载体协同拾取、转运并对接至共同栖息地,无需在每个舱段上集成昂贵的自主行走机构,重复使用的运载载体也降低了单次发射质量。结构设计中应关注螺杆致动器的自锁可靠性、楔面耐磨处理、辊子与环框的对中公差,以及星壤锚定撑脚的接地比压控制,这些细节直接决定楔入抬升动作能否在低摩擦表面稳定完成。
- 上一篇:航天员半柔性约束移动辅助装置
- 下一篇:轻量化桁架式机器人夹持机械臂

- 全部评论(0)

- 模板大小: 122.38 MB
- 售价:5金币
- 下载次数: 46
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人
