微信登录
 QQ登录


四自由度桌面级拾取作业机械臂结构设计

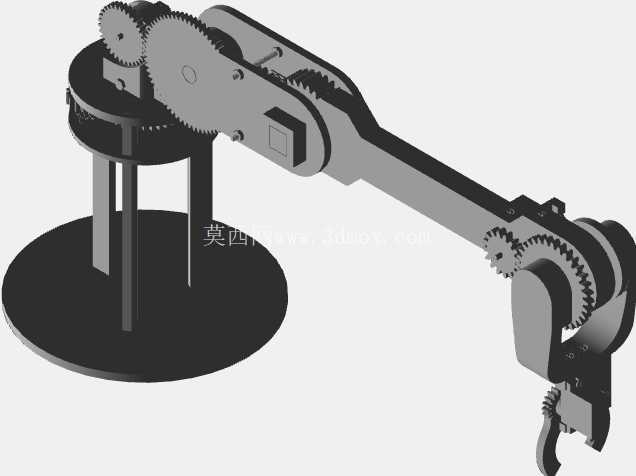
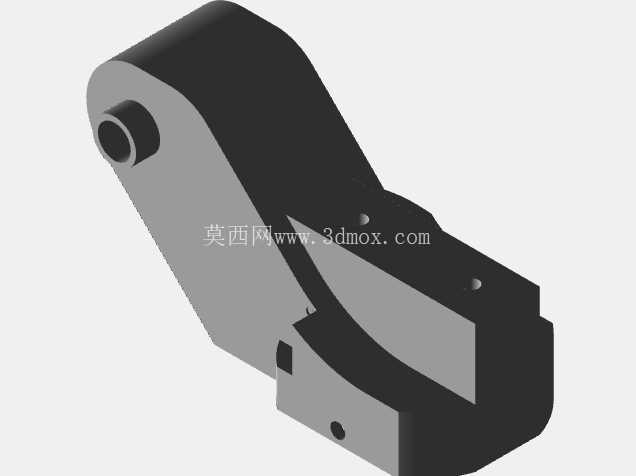
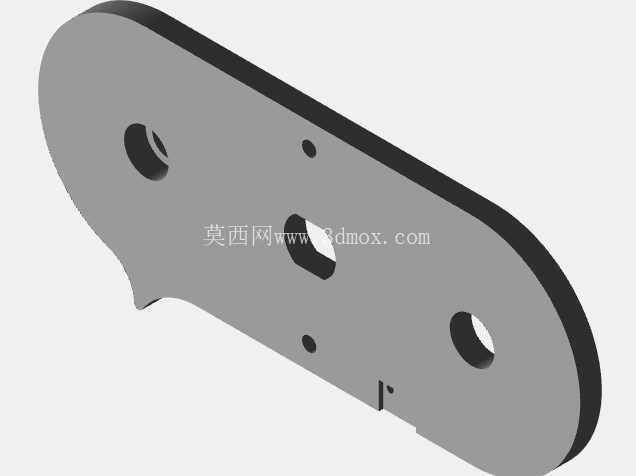
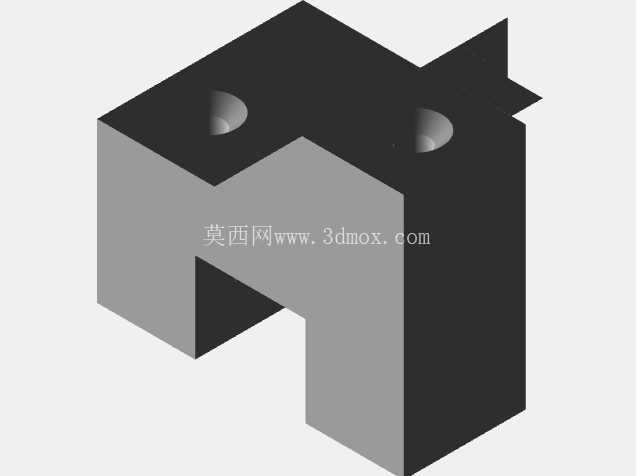
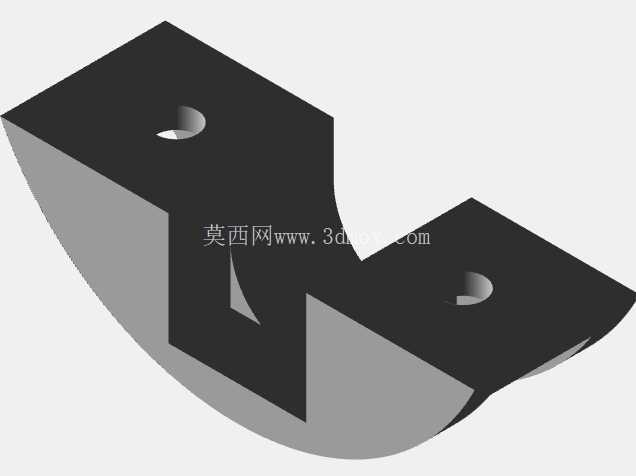
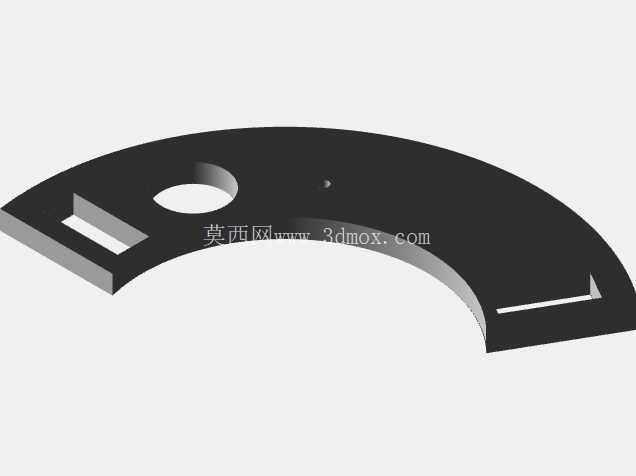
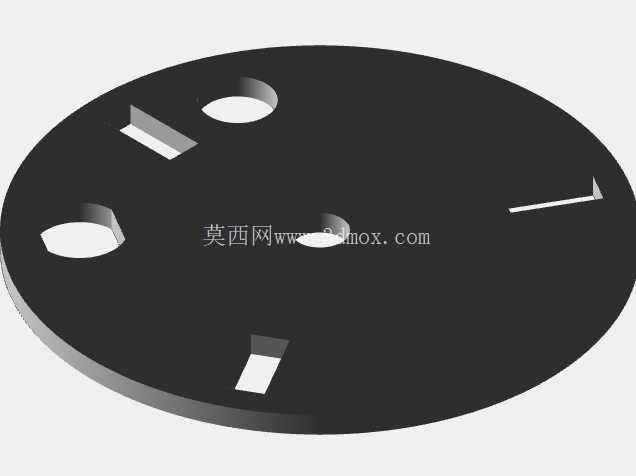
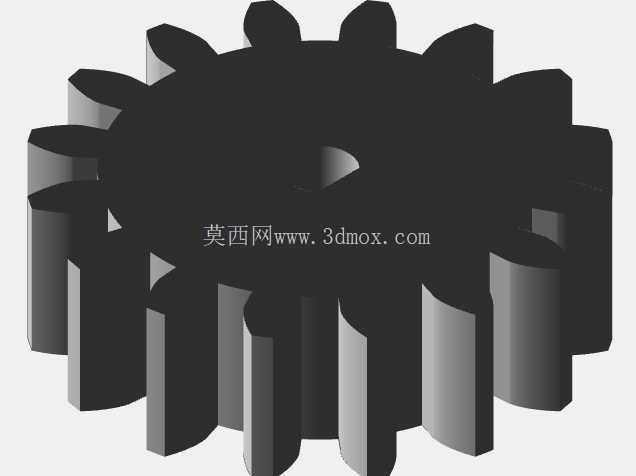
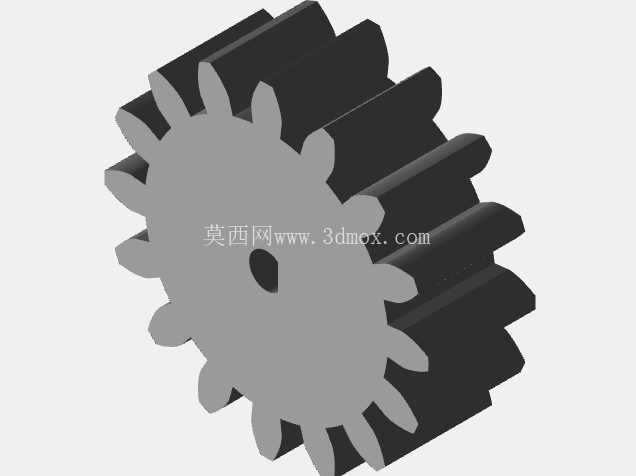
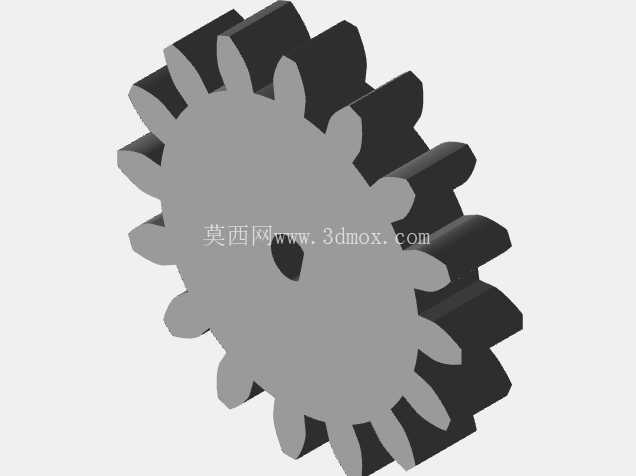
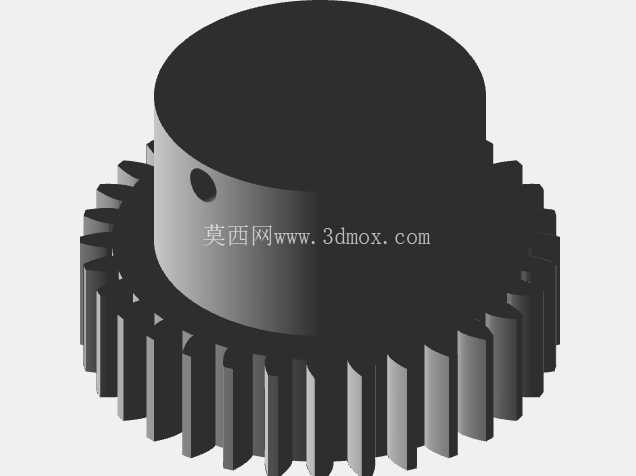
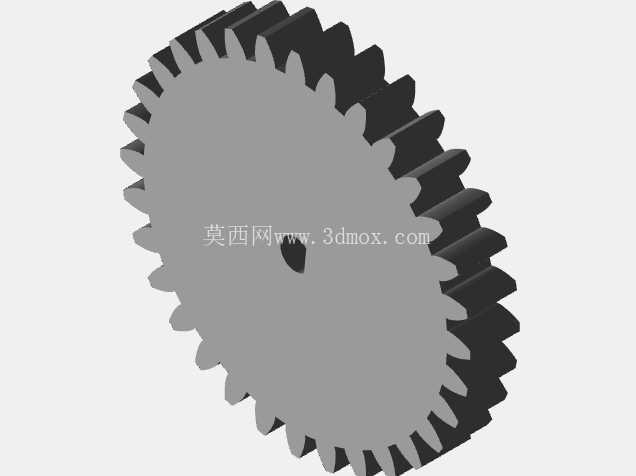
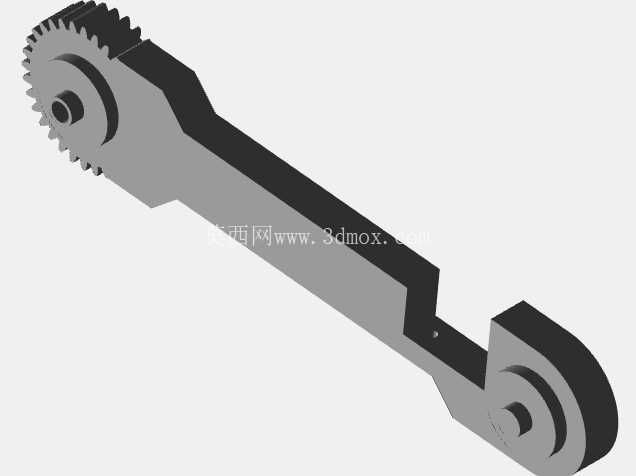
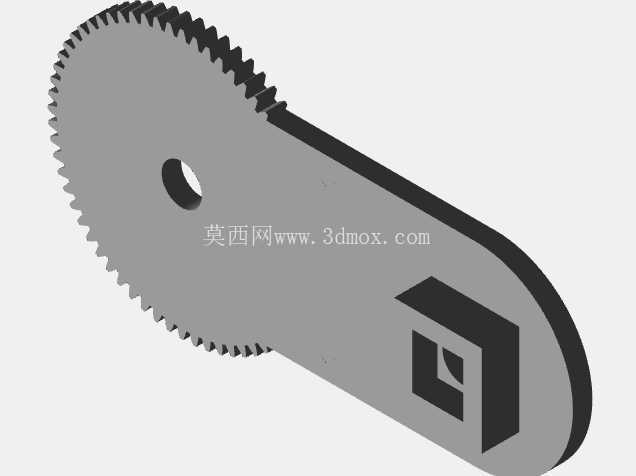
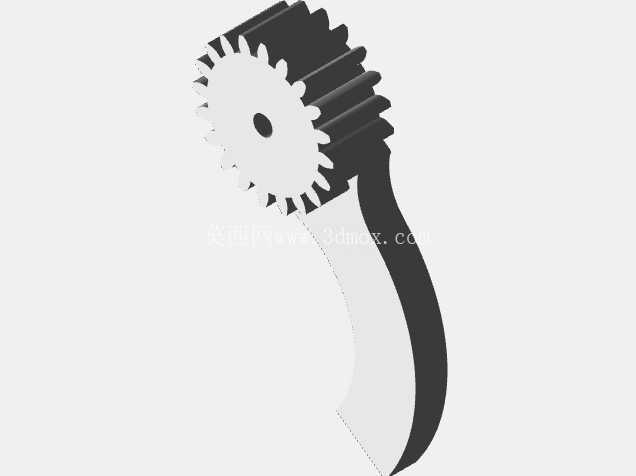
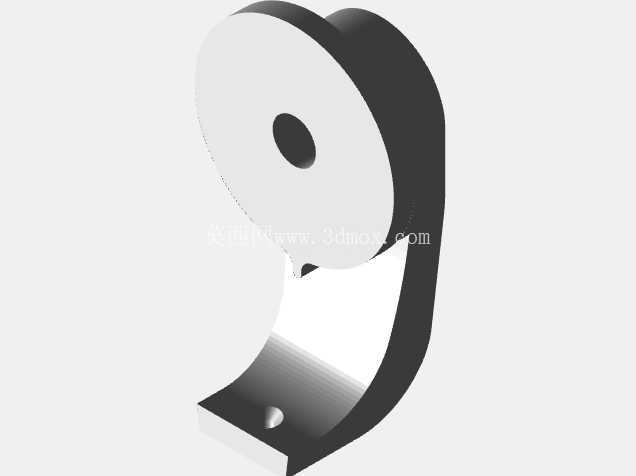
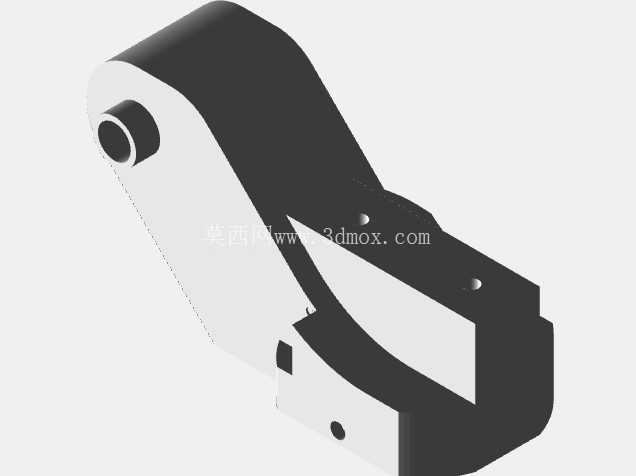
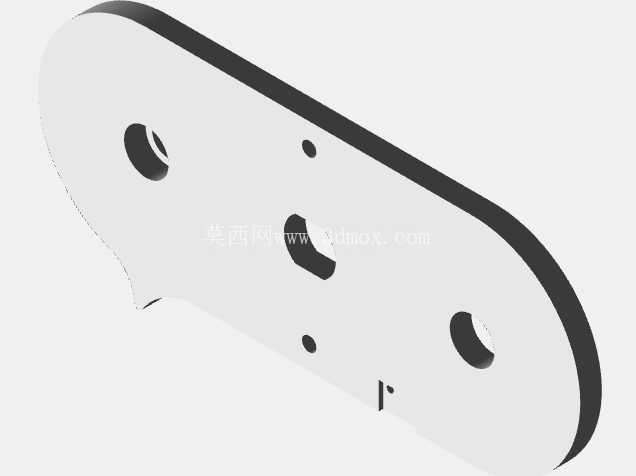
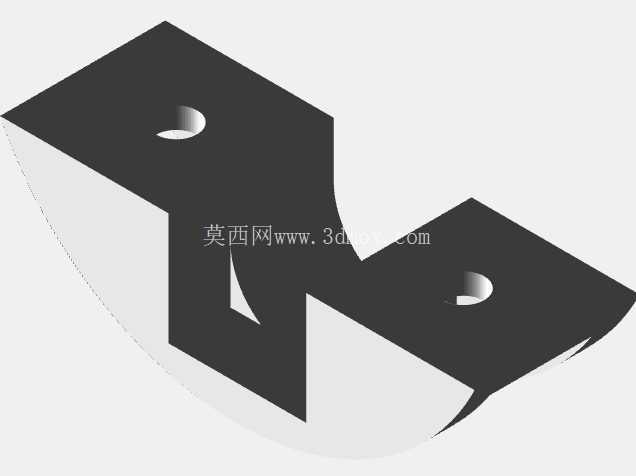
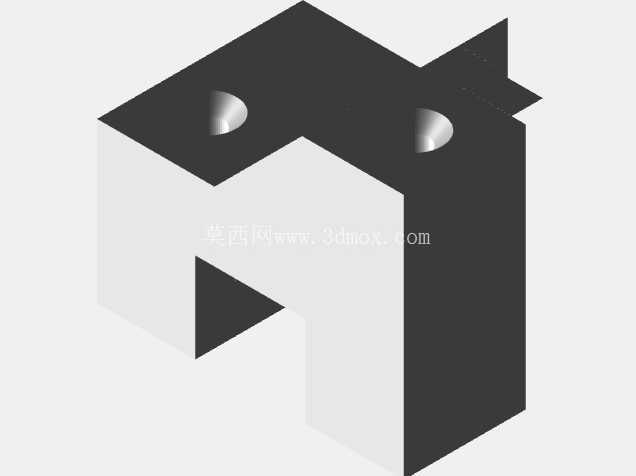
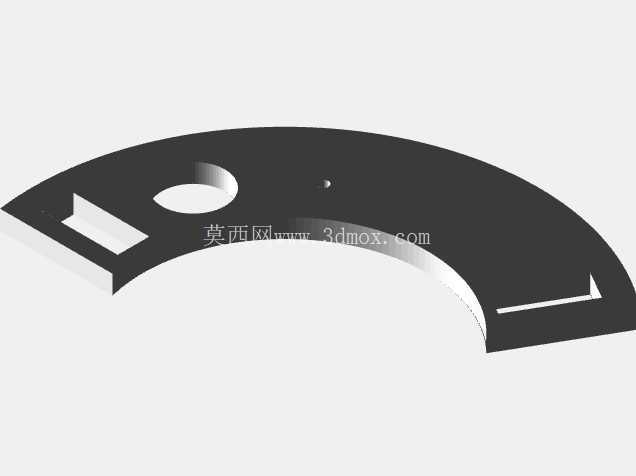
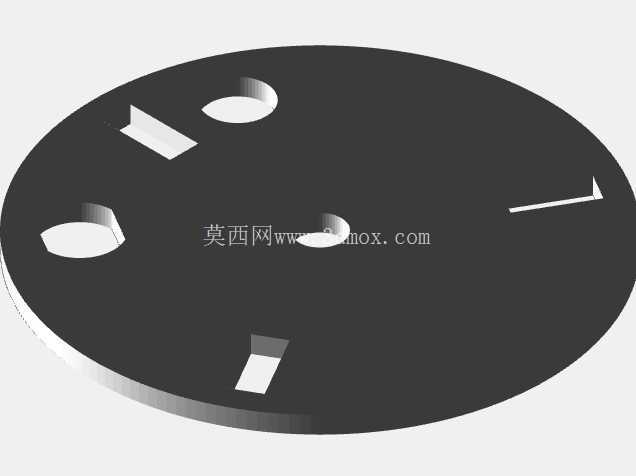
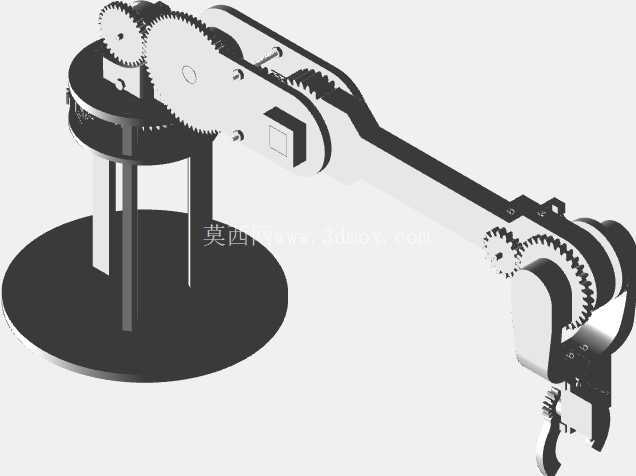
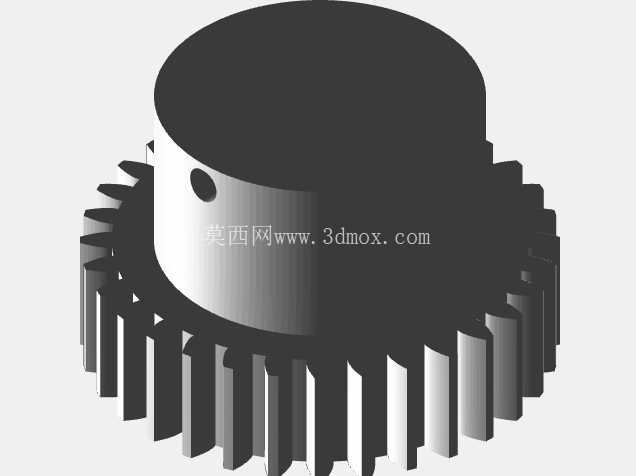
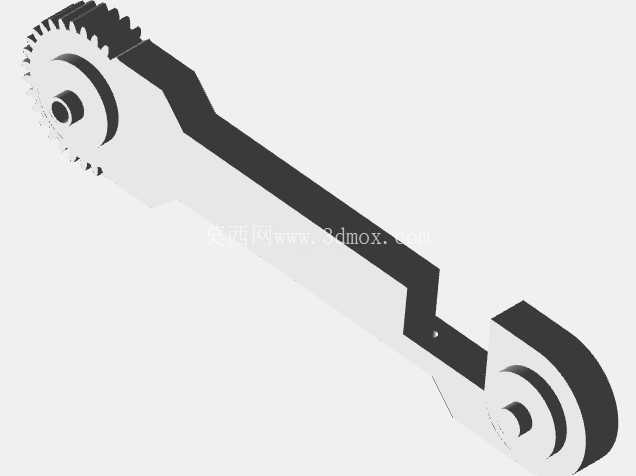
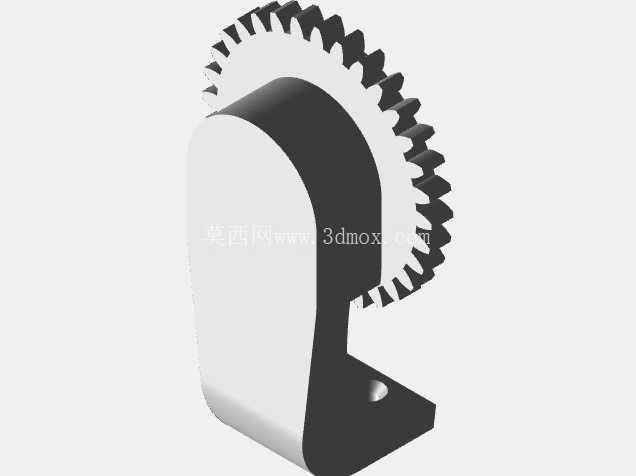
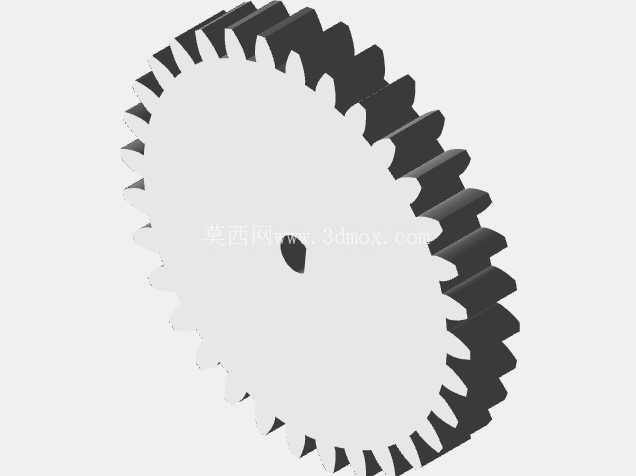
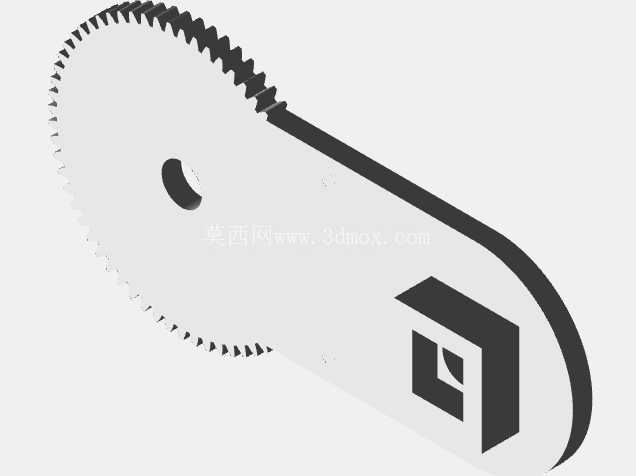
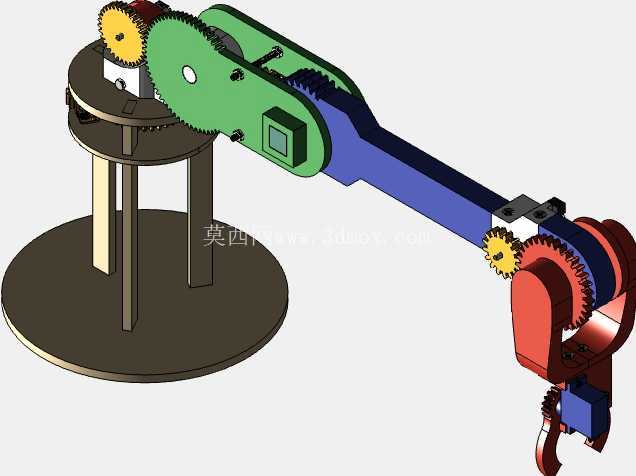
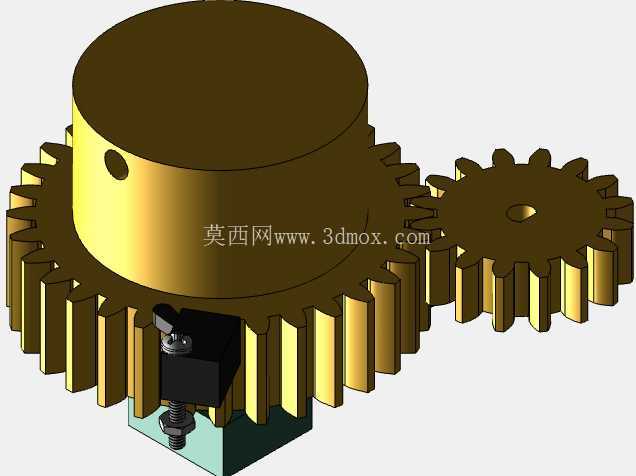
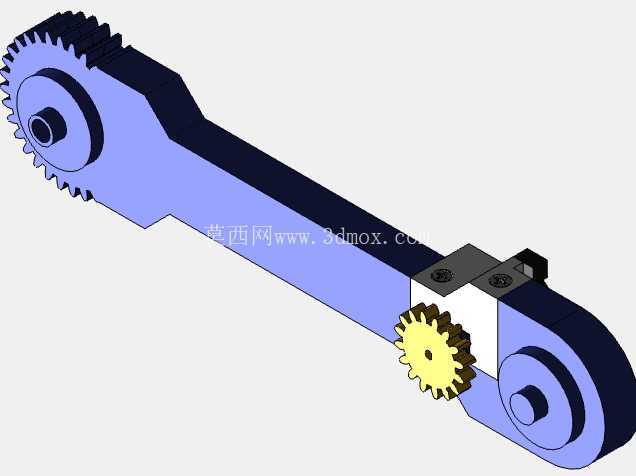
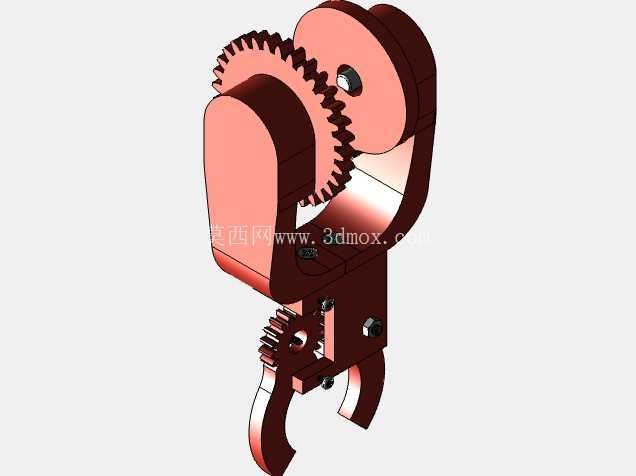
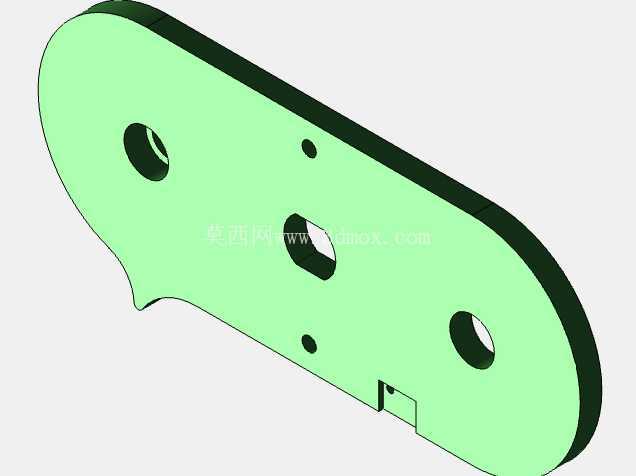
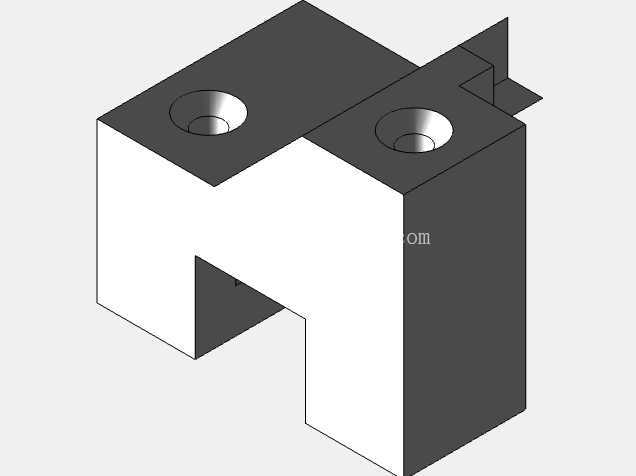
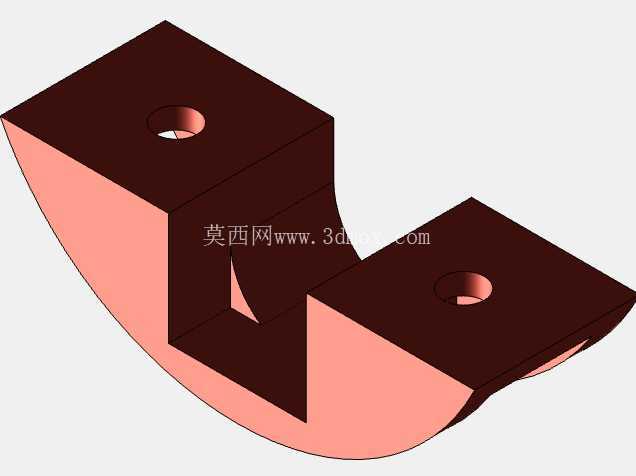
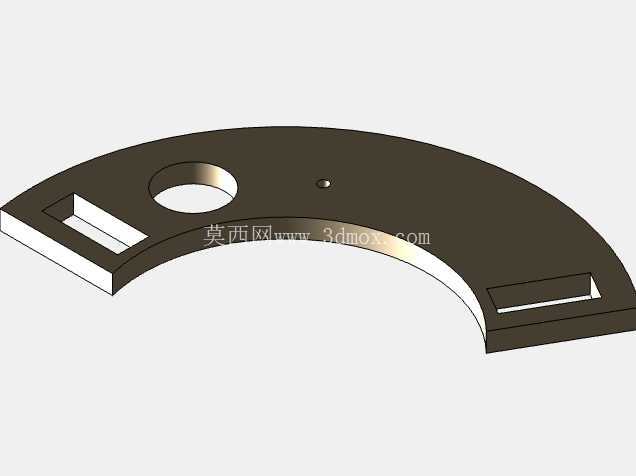
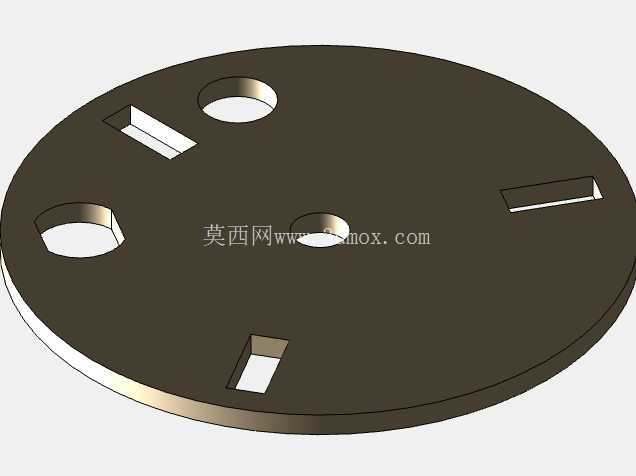
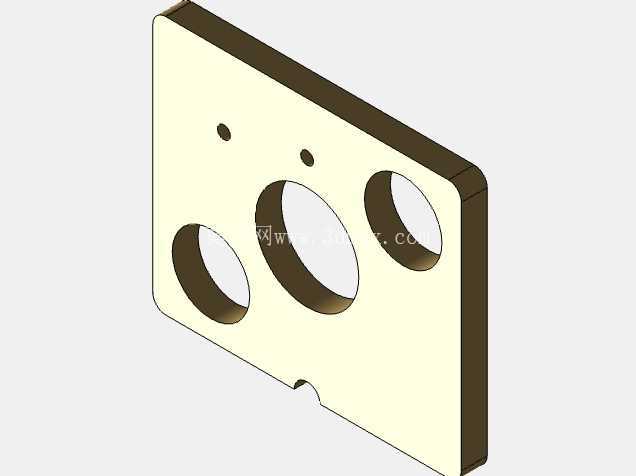
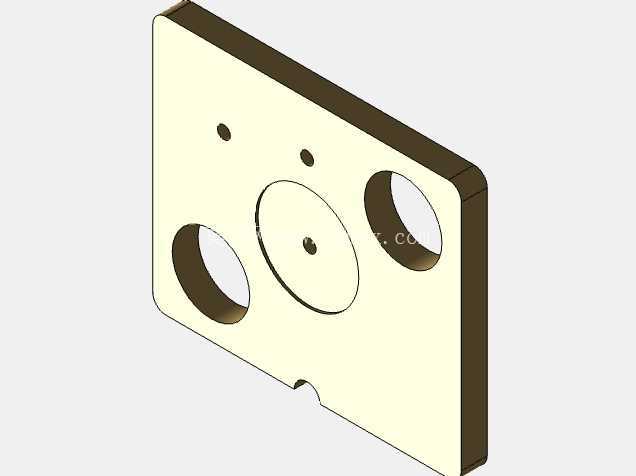
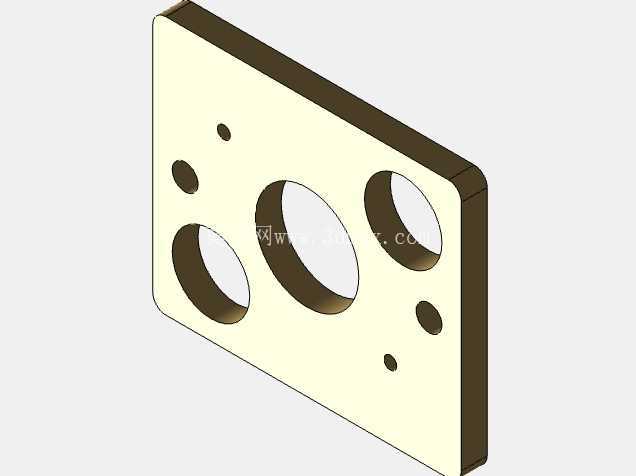
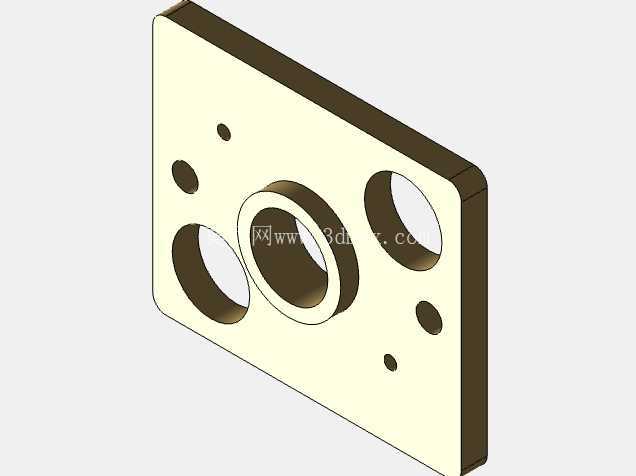
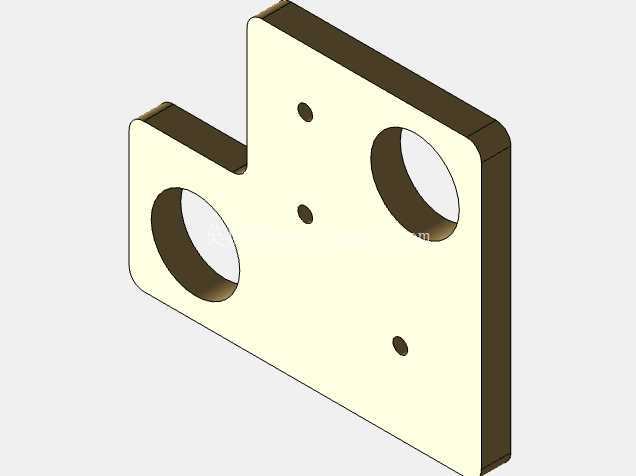
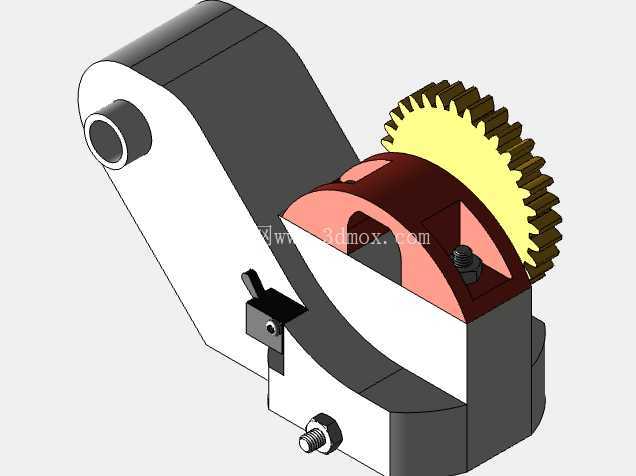
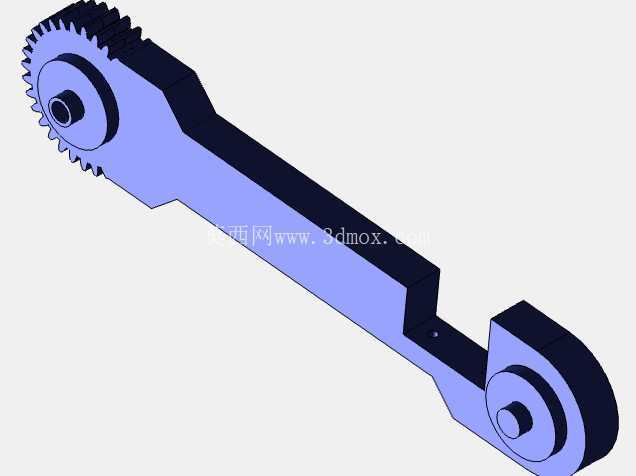
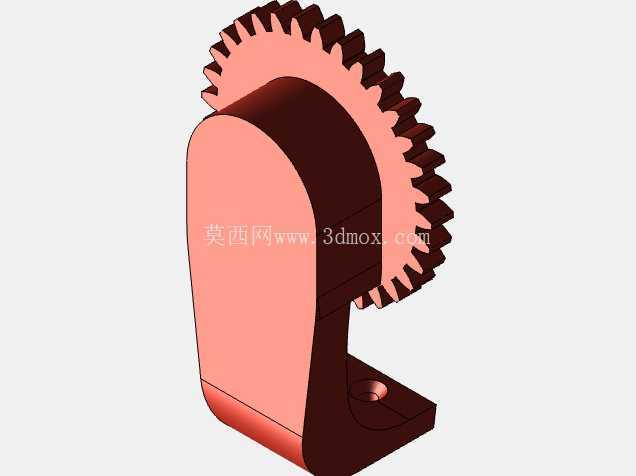
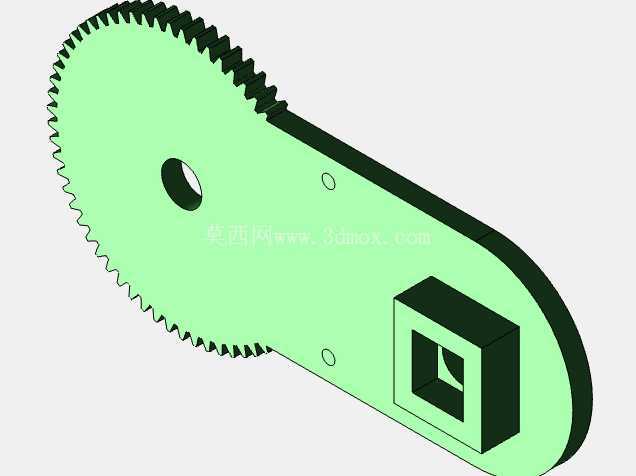
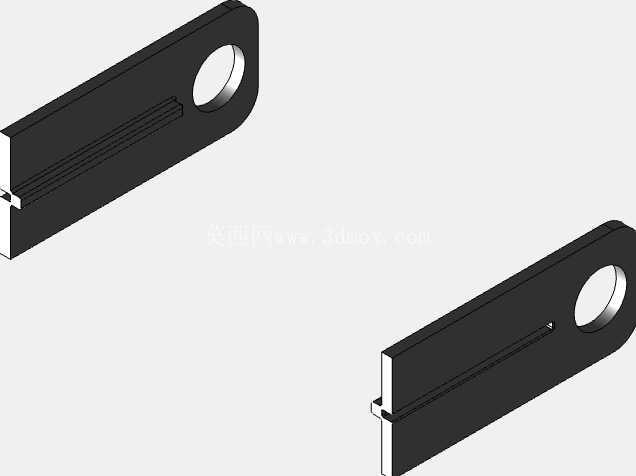
该机械臂为桌面级轻载作业执行机构,核心面向教学实训、轻量物料拾取、小型作业场景的自动化操作需求,可适配固定工位的小范围物件转移、简易工序操作任务,尤其适合创客空间、高校机器人实训场景下的二次开发与功能验证。从结构设计逻辑来看,整体采用四自由度串联构型,关节布局覆盖腰部回转、大臂俯仰、小臂俯仰、末端执行器开合四个动作维度,作业半径覆盖桌面级300-400mm范围,可满足常规工位内的物件取放需求,安装时仅需固定底座即可完成整机部署,对安装平面的平面度要求不超过0.2mm/m,底座预留标准安装孔位,可直接固定在铝型材工作台或木质实训台面上。
驱动层面选用微型金属齿轮电机作为关节动力源,针对轻载拾取场景的负载特性,关节传动采用1:2的齿轮减速比,在保证输出扭矩足够支撑末端500g以内负载的同时,将关节转速控制在合理区间,避免高速运动带来的定位冲击与抖动问题。位置反馈环节采用数字增量编码器作为关节位置检测元件,编码器直接与电机输出轴联动,可实时反馈关节转动角度,配合控制板实现闭环位置控制,重复定位精度可控制在±1mm范围内,满足轻载拾取作业的精度要求;每个关节配套零位检测开关,开关直接接入控制器IO端口,上电时可自动完成关节零位校准,无需手动标定初始位置,降低二次开发的调试难度。
结构件设计充分考虑增材制造工艺特性,所有非标准结构件均采用PLA材质打印适配,壁厚设置为2.5mm,填充率选用25%-50%区间,在保证结构刚性满足轻载作业要求的同时,尽可能降低整机自重,底座部分特意做了加厚加重设计,可抵消大臂伸展时的倾覆力矩,避免作业过程中整机侧翻,若需提升底座稳定性,也可在底座空腔内嵌入金属配重块进一步降低整机重心。末端执行器采用平行夹爪构型,夹爪开合行程适配20-80mm宽度的物件抓取,夹指内侧预留防滑垫安装槽,可粘贴橡胶垫提升抓取摩擦力,避免拾取表面光滑物件时出现滑脱问题。
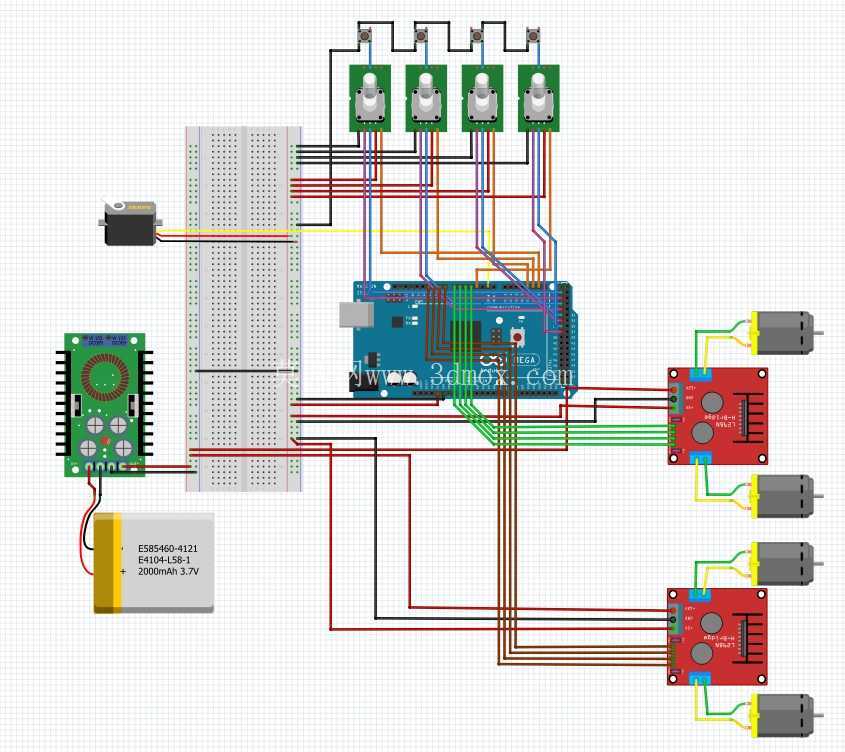
控制部分采用通用开源控制板作为核心控制器,板载足够的PWM输出端口与中断输入端口,可同时满足四路电机驱动、四路编码器信号采集、四路零位开关信号读取的接口需求,驱动模块选用大电流直流电机驱动板,可稳定输出每路2A以上的驱动电流,满足电机启停瞬间的峰值电流需求。供电系统采用7.4V大容量锂电池作为主电源,经降压模块转换为5V电压为控制板与编码器供电,整机续航可满足连续4小时以上的实训作业需求,也可直接外接直流稳压电源供电,适配实验室固定工位的长时间使用场景。接线布局上所有线缆均沿机械臂臂身内侧走线槽布置,避免关节运动过程中出现线缆拉扯、磨损问题,线缆转弯处预留足够的弯曲余量,保证关节全行程运动时线缆不会出现拉扯受力的情况。
从实际使用场景来看,该机械臂可完成小型零件分拣、教学演示、简单物料搬运等任务,也可作为二次开发平台,通过更换不同形式的末端执行器,拓展出绘图、点胶、简易装配等功能,整体结构模块化程度高,关节部件、驱动部件、控制部件均采用标准化接口,损坏后可快速更换,维护成本极低,非常适合机器人入门学习者进行结构拆装、控制调试的实操训练,也可作为小型自动化工位的低成本执行机构使用。

- 全部评论(0)

- 模板大小: 207.73 MB
- 售价:5金币
- 下载次数: 488
- 系统要求: OBJ,STEP / IGES,STL,Autodesk Inventor,Wavefront OBJ,Rendering
- 软件分类: 工业机器人