微信登录
 QQ登录


六自由度斯图尔特并联运动平台结构
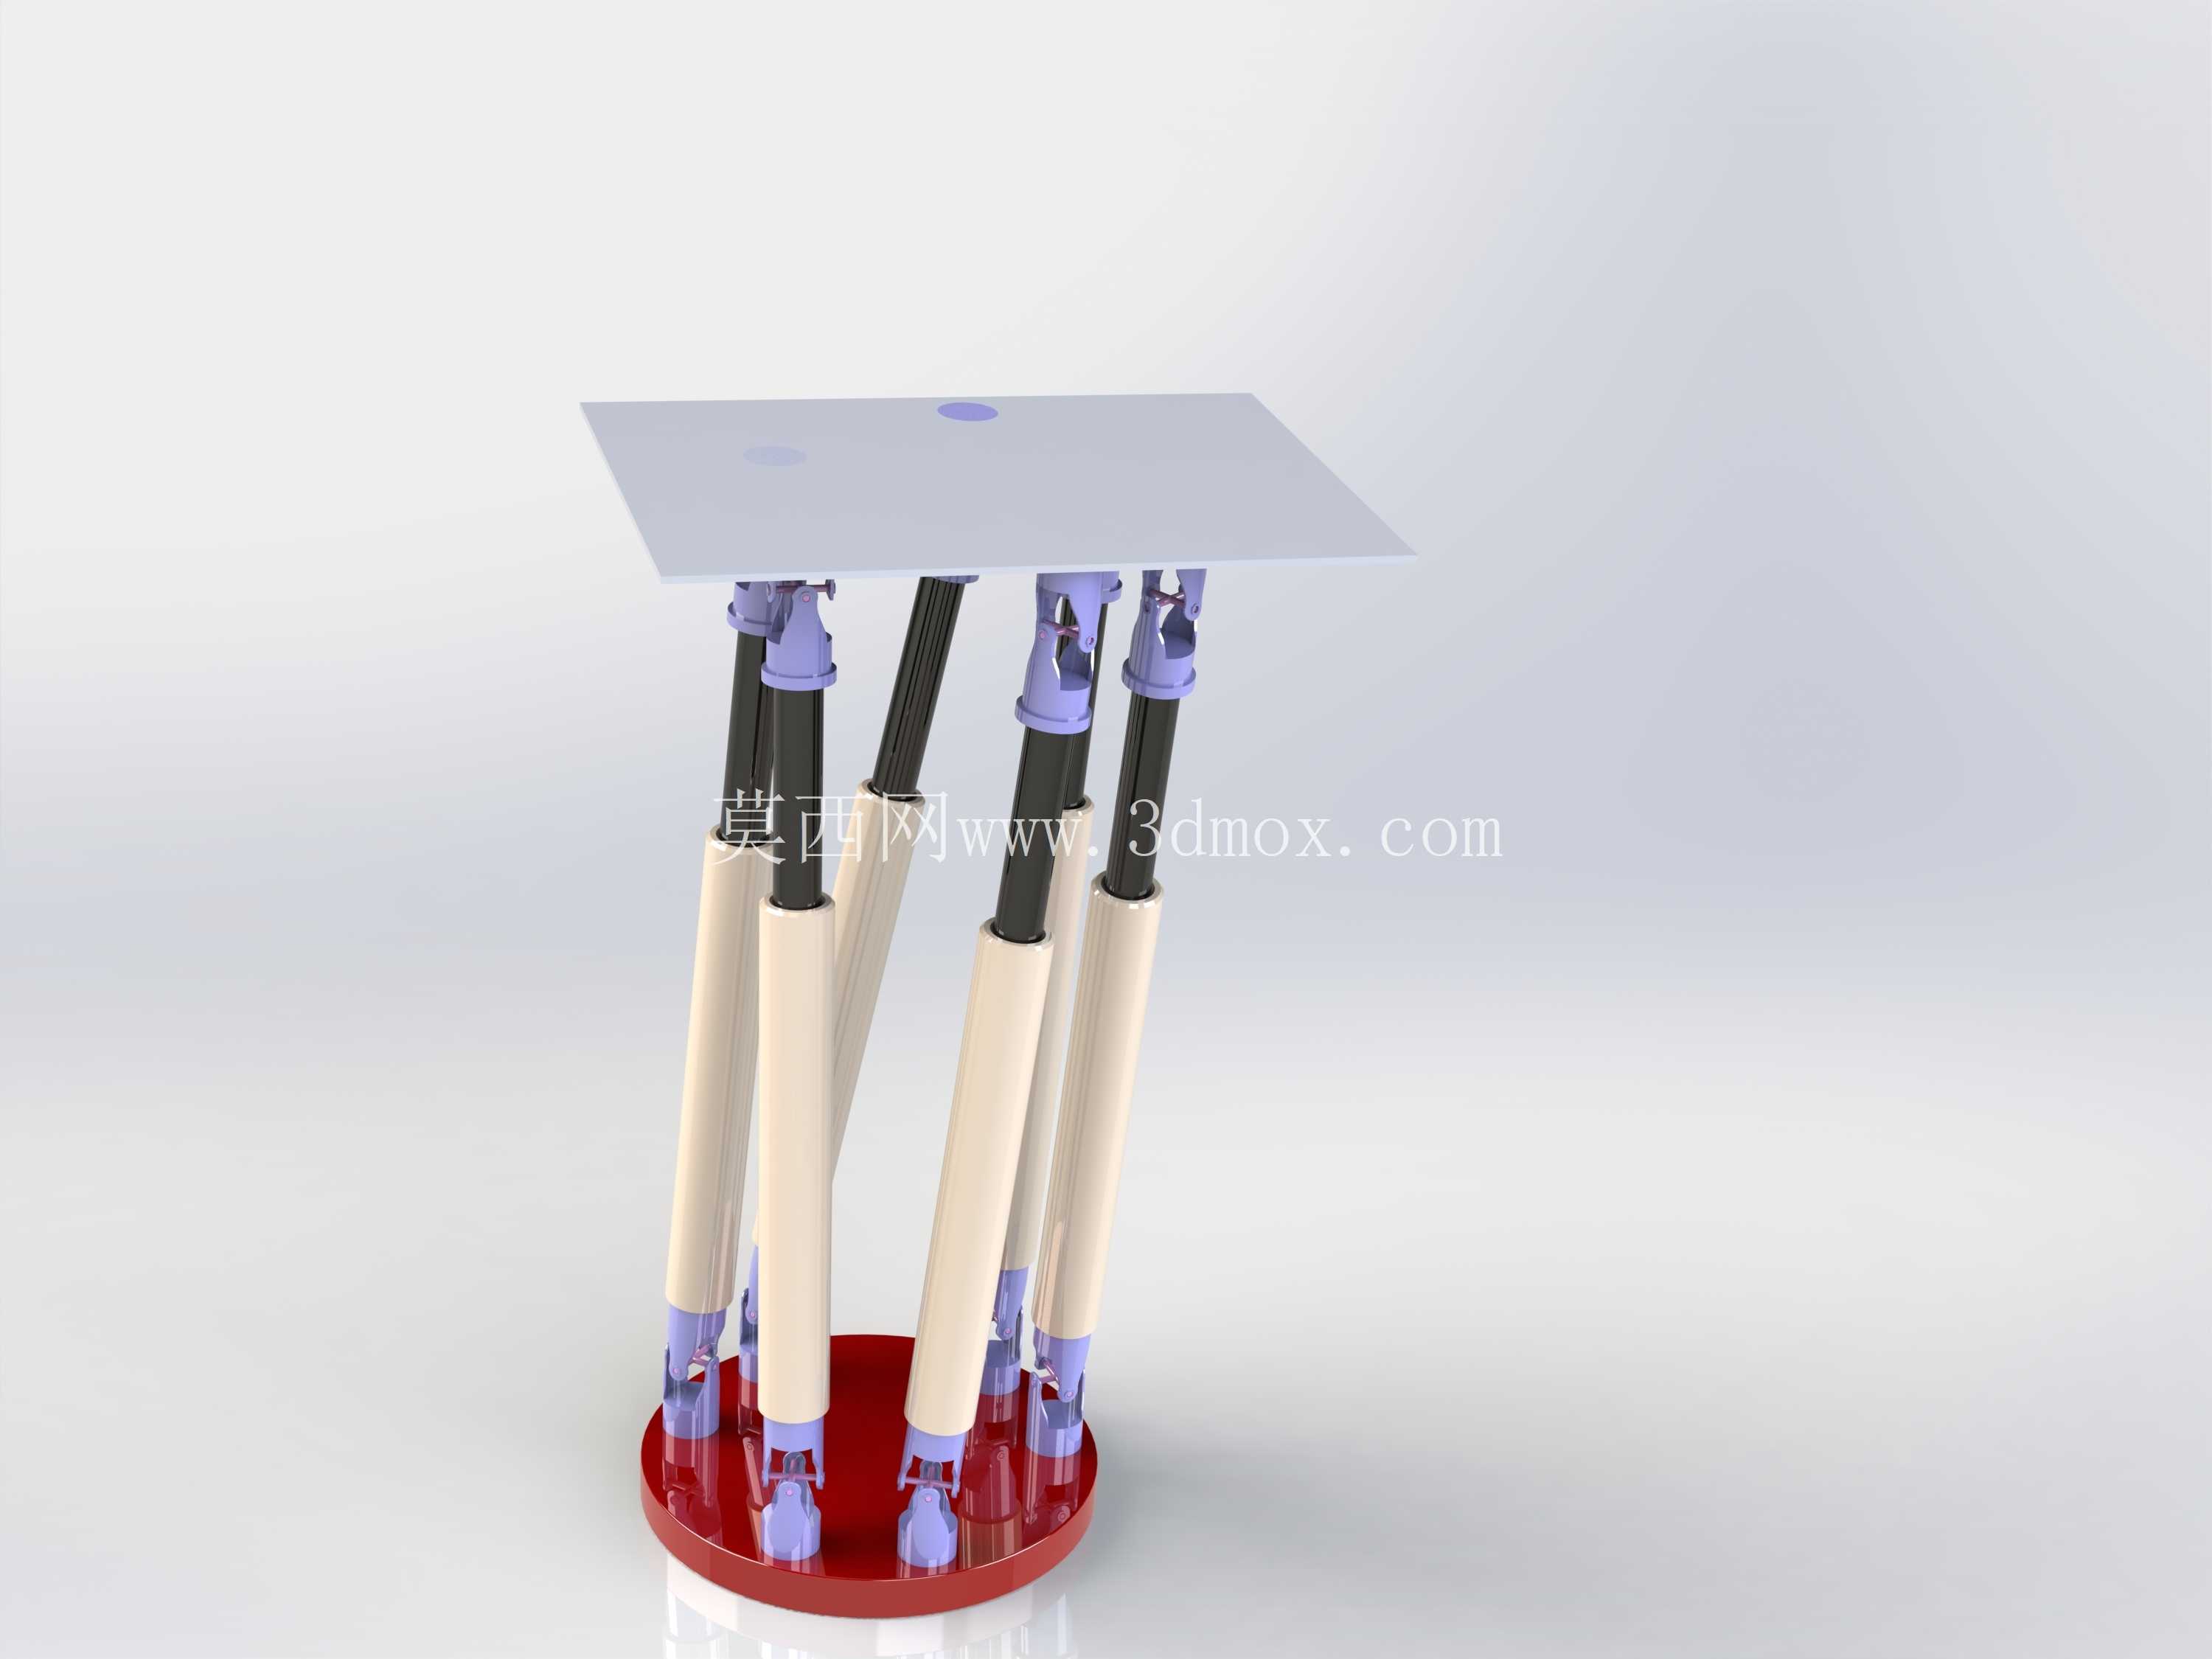
在精密运动控制领域,斯图尔特并联平台是多自由度位姿调节场景下的核心执行机构,这类结构最早被应用于飞行模拟器的运动体感模拟,随着精密制造、光学检测、航空航天装调领域的需求升级,其应用边界已经拓展到精密工件位姿补偿、振动主动隔离、多轴加载测试等多个工程场景。区别于串联式多轴机构的悬臂式受力结构,该并联平台采用六条支腿对称分布的承力架构,所有支腿同时承担负载与运动调节功能,整体结构刚度远高于同行程的串联机构,在大负载、高精度位姿调整场景下具备不可替代的结构优势。
从实际使用场景来看,这类六自由度平台可作为光学镜片检测的精密调姿工装,配合激光干涉仪完成镜片全角度面形检测;也可搭载在振动试验台上,复现多维度的振动工况,完成车载、机载精密元器件的环境可靠性测试;在精密装配场景中,还可作为柔性对接工装,通过六自由度的微位移调节,完成大尺寸部件的无应力精准对接,避免硬对接造成的工件表面损伤或装配应力残留。
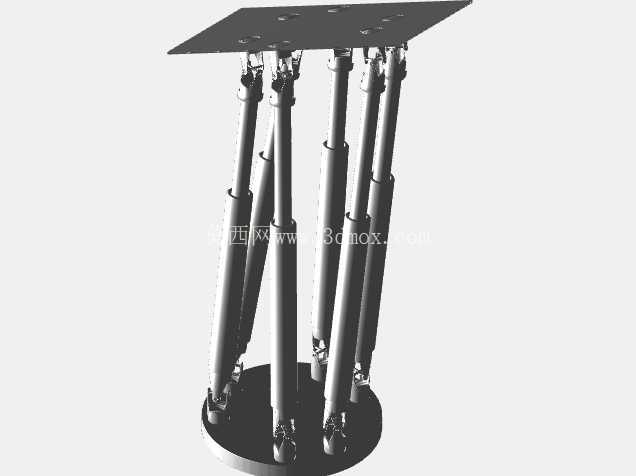
该平台的整体结构分为上平台、下底座以及六条可伸缩支腿三个核心部分,上平台为工件安装基准面,表面预留标准化的安装螺纹孔阵列,可适配不同规格的工装夹具安装,安装面的平面度公差控制在0.02mm以内,保证工件安装后的基准精度。下底座为整体承力结构,采用圆形对称布局,六条支腿的下铰点均匀分布在底座的安装圆周上,铰点位置的位置度公差严格控制,避免因安装误差导致的运动学解算偏差。六条支腿采用对称式空间布局,每条支腿包含伸缩执行器、上下十字万向铰两个核心部分,十字万向铰的转动范围经过严格校核,保证平台在全行程运动过程中不会出现铰点卡死、支腿干涉的问题。
设计过程中首先需要完成运动学正反解的参数核算,根据目标行程确定上下铰点的分布半径、支腿的初始长度以及最大伸缩量,该平台沿X轴方向的前后移动行程可达50mm,同时可实现绕三个坐标轴的转动调节,满足多数精密调姿场景的行程需求。支腿的执行器可根据负载需求选择电动缸或者液压缸,轻载高精度场景下选用伺服电动缸配合滚珠丝杠传动,可实现微米级的伸缩调节精度,重载场景下可更换为液压执行器,提升整体负载能力。支腿与上下平台的连接采用十字销铰接结构,铰接副预留合适的配合间隙,既保证转动灵活性,又避免间隙过大导致的平台位姿精度损失。
安装边界方面,下底座的安装法兰预留均匀分布的地脚安装孔,可直接固定在铸铁平台或者混凝土基础上,安装时需要保证底座上表面的水平度,避免基础倾斜导致的平台运动行程损失。上平台的负载安装需要尽量保证负载重心与平台中心轴线重合,避免偏载过大导致单条支腿受力超出额定负载,影响平台使用寿命。在电控配套层面,六条支腿的运动需要配合实时运动控制器完成解算,根据目标位姿实时计算每条支腿的伸缩量,保证平台运动过程的平稳性,避免出现运动冲击导致的精度下降。
从结构受力角度分析,并联结构的六条支腿共同分担负载,单条支腿的受力远小于串联机构同位置的关节受力,因此整体结构的固有频率更高,动态响应速度更快,在高频运动模拟场景下的表现优于串联结构。设计过程中还需要对支腿的干涉情况做全行程仿真校验,遍历平台所有可达位姿,确认支腿之间、支腿与上下平台之间不存在运动干涉,同时校核铰接副的转动角度范围,保证每个铰接副的转角都在许用范围之内,避免运动过程中出现结构硬碰撞。此外,支腿的伸缩行程需要预留10%左右的安全余量,避免控制误差导致支腿运动到极限位置造成硬限位冲击。
- 上一篇:CODATX射频识别读取模块电路板结构设计
- 下一篇:重型车辆钢丝绳收纳固定支撑构件

- 全部评论(0)

- 模板大小: 5.69 MB
- 售价:5金币
- 下载次数: 47
- 系统要求: SOLIDWORKS,3D Manufacturing Format,Other,Rendering,Snagit
- 软件分类: 通用机械零部件