微信登录
 QQ登录


拉铆质检包装一体化自动流水线
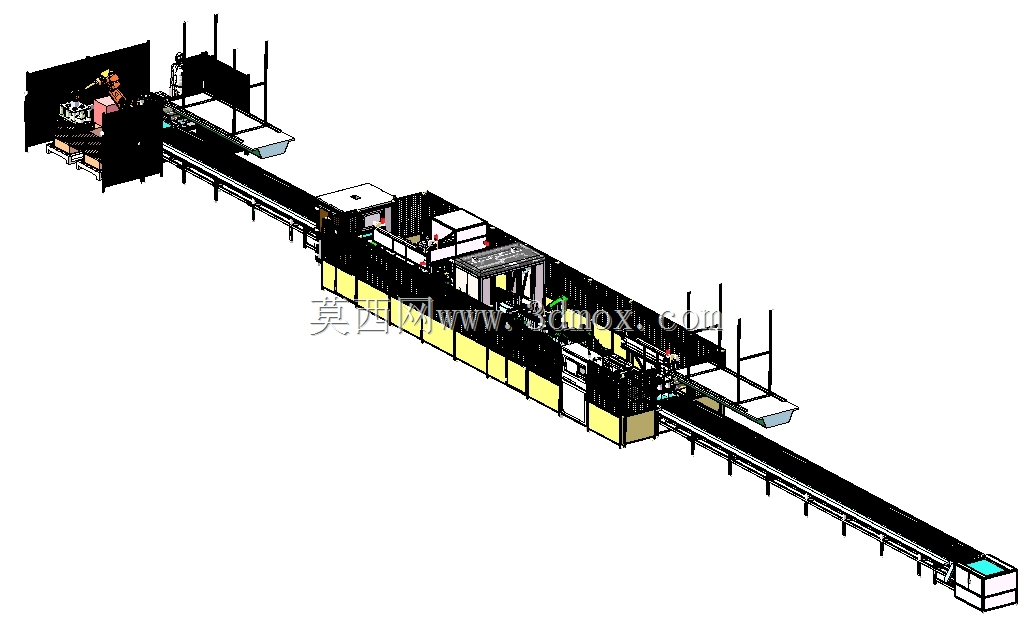
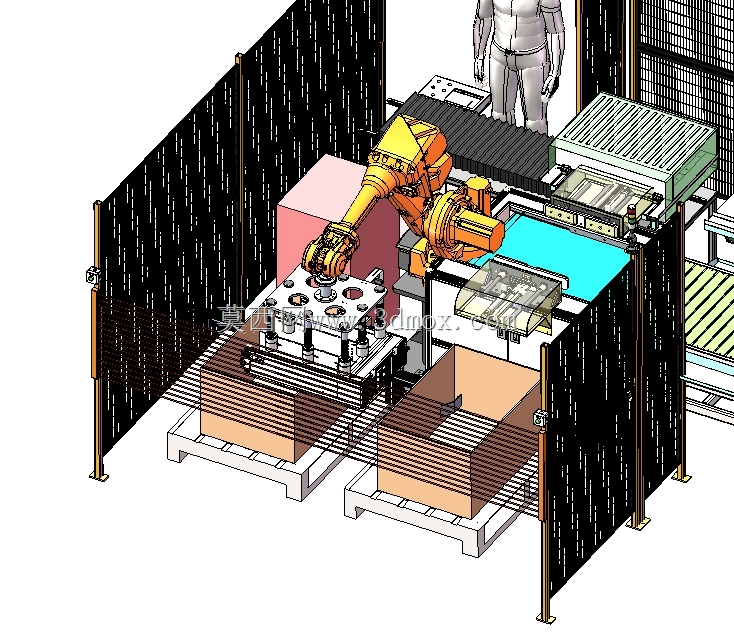
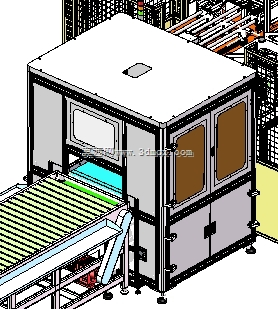
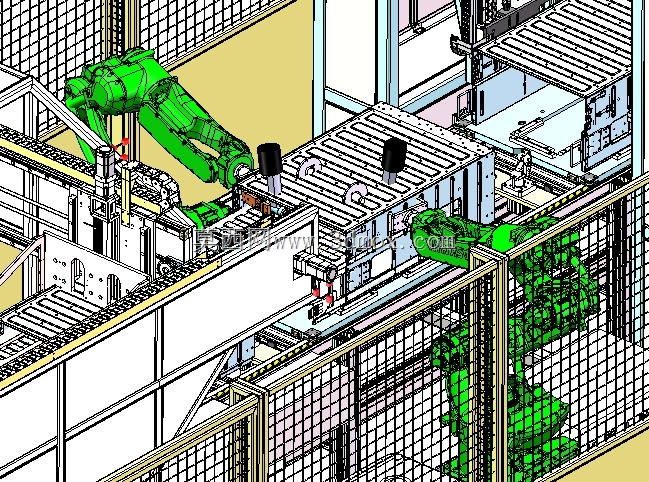
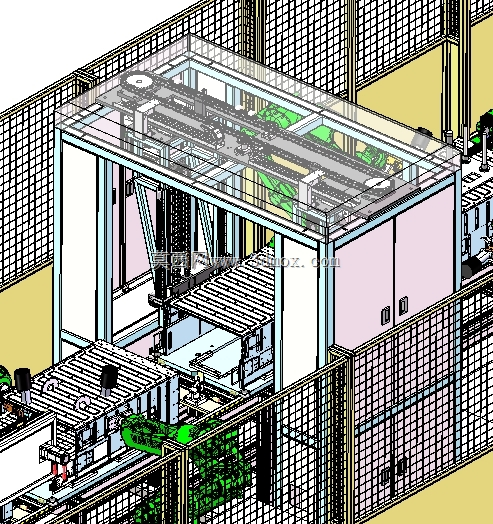

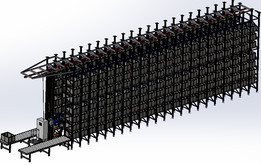
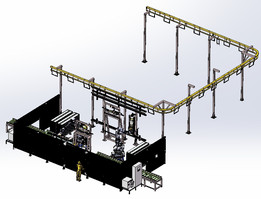
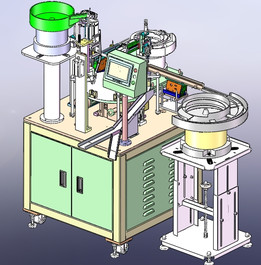
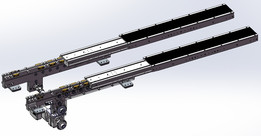
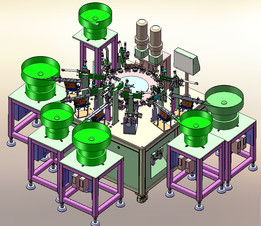
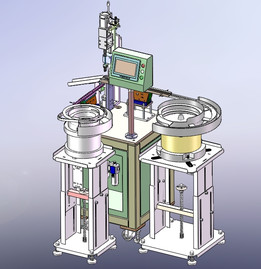
这条产线主要面向中小型钣金件、支架类零件在拉铆工序后的连续化生产场景,常见于家电钣金、汽车零部件、机柜框架、电梯门板、仓储货架附件等需要压铆或拉铆螺母、铆钉的加工车间。现场布局不是单台孤立设备,而是把工件上料、定位、机器人拉铆、视觉复检、不合格品分流、成品输送和后段包装衔接整合在一起,减少工件在铆接工位与检验工位之间的人工搬运。
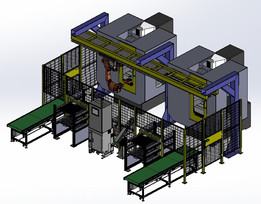
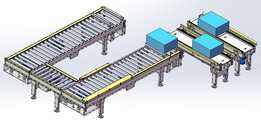
从结构上看,线体采用长距离输送主线作为骨架,工件随工装托盘或定位治具进入各作业段。输送段两侧布置防护栏、检修通道和设备支架,关键工位上方设置视觉光源、相机安装架和机器人作业区域。机器人拉铆单元位于线体中段,周边预留拉铆枪、送钉机构、线缆拖链和维护空间。视觉检测部分承担两类任务:铆接前识别工件姿态、孔位和待铆位置,铆接后复查铆钉是否到位、是否漏铆、是否变形或存在明显外观异常。检测结果可与后续分流机构联动,合格件继续流向包装段,异常件进入暂存或返修位置。
设计这类设备时,首先要处理的是工件节拍与机器人作业半径的匹配。输送线速度不能只按理论产能设定,还要考虑相机拍照、铆钉进给、机器人拉铆、结果判定和工件避让所需时间。多品种生产时,治具定位面、夹紧点和传感器触发位置需要具备快速切换能力;若工件外形差异较大,通常会在主线旁设置可更换托盘或仿形定位块,避免每次换型都大规模调整机械结构。
视觉系统的安装位置直接影响检测稳定性。相机支架应尽量远离振动源,光源角度要兼顾铆钉轮廓、孔边反光和钣金表面色差。对于黑色钣金、拉丝面板或喷涂件,单纯依赖固定光照容易出现误判,结构设计时需要给光源调节、相机焦距调整和防护罩拆装留出操作空间。镜头下方不宜布置容易积尘的开放机构,线缆和气管也应避开拍摄视野。
机器人拉铆工位的核心在于铆枪姿态与工件法向的一致性。拉铆枪若与孔位轴线偏角过大,容易造成铆钉拉偏、孔口压伤或铆接强度不足。三维布局时需要校核机器人在最远端、最近端和高度极限位置的可达性,同时检查铆枪与夹具、护栏、工件边缘之间的干涉。送钉管和拉力信号线应采用高柔性拖链布置,折弯半径不能过小,枪体末端还要预留快换和维护空间。
输送系统在整线中承担节拍缓冲作用。主线可采用倍速链、皮带输送或辊道形式,具体取决于工件重量、托盘形式和车间洁净度要求。需要精确定位的工位应设置阻挡器、顶升定位机构和夹紧组件,不能仅靠输送带摩擦停件。线体两端的转弯、过渡和下料段要控制高度差,防止托盘冲击或工件滑移。对于后段包装区域,还需考虑人工装箱、封箱或码垛设备的接入边界,输送高度一般要兼顾操作者取放件的舒适性。
外形尺寸方面,此类一体化产线通常沿车间长度方向展开,占地呈狭长形。布置时不能只看设备本体长度,还要在机器人两侧维护区、相机调整区、电气柜开门区、不合格品取出区和包装操作区预留空间。线体高度受工件尺寸、铆枪下探深度和人员观察视角共同约束,底部支脚需具备水平调节能力,长距离线体还要分段设置支撑,避免中段挠度累积。
安装边界上,应重点核对地面承重、气源压力、电控走线、安全防护和急停回路。机器人作业区需要与人工通道明确隔离,维护门打开时应能触发安全停止;视觉工位周围应避免强烈环境光直射;拉铆设备附近会产生拉钉芯杆和少量噪声,结构上可设置收集槽或防护挡板。整体建模时,输送梁、支腿、护网、机器人底座、相机架、电气柜和包装台均按实际装配关系表达,便于后续在方案评审阶段检查人员动线、设备干涉和产线扩展方向。
- 上一篇:铝棒冷态自动上料桁架机械手
- 下一篇:多规格格斗竞技机器人整机结构方案

- 全部评论(0)

- 模板大小: 1.66 MB
- 售价:5金币
- 下载次数: 123
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人