微信登录
 QQ登录


无障碍仿生刚性机械假手结构设计


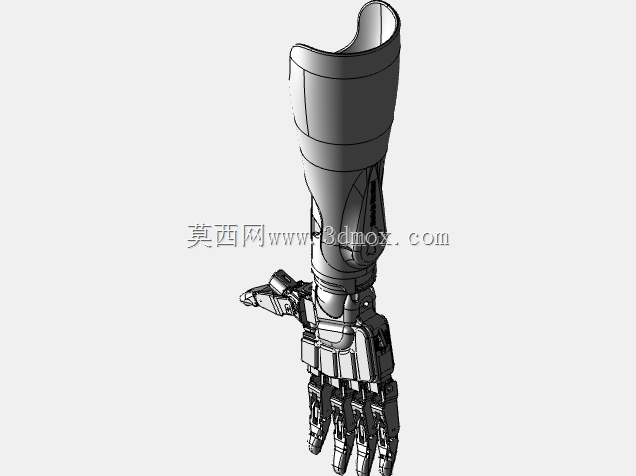
这套手部假肢结构面向助残康复辅具与仿生操作末端的工程验证场景,整体采用纯刚性连杆传动思路,舍弃了绳驱、腱绳这类易松弛、需频繁张紧维护的方案,所有指节屈伸动作都通过铰接硬杆传递力矩,传动路径清晰,装配后回程间隙可控,长期使用下形变累积更小,也更便于后期维护更换磨损件。
从实际用途来看,该结构可作为上肢截肢用户的日常抓取辅具原型,也能充当轻量化仿生机械手的教学验证平台,用来演示欠驱动手指的自适应包络逻辑。日常取放水杯、握持工具、捏取小物件这类动作,都能通过各指节的联动弯曲实现;刚性杆在传递捏合力时几乎没有弹性滞后,手指碰到物体后阻力上升,电阻反馈回路即可识别接触状态,不需要额外布置复杂的触觉阵列,就能给控制端提供弯曲程度与受力变化的参考信号。
驱动布局上,掌部内腔整合了两类动力源:N0变速箱微型电机负责提供基础握持扭矩,配合减速箱放大输出力,保证抓握物体时不松脱;SG-90伺服电机则承担指节姿态的位置调节,响应速度快,角度控制直观,适合完成单根手指的屈伸定位。整套动力与传动部件的供电由四节18650电池集中提供,电池仓在掌腕衔接处预留了规整安装空间,走线沿连杆间隙与掌壳内侧线槽布置,既避免运动干涉,也方便电池拆装更换。
设计思路上,五指的铰接点位完全参照人体手部关节比例排布,指节长度、掌骨宽度都贴合普通人手尺寸边界,掌壳轮廓做了圆弧过渡,外部可包覆仿生硅胶皮肤,兼顾佩戴贴合度与外观拟人性。连杆机构采用多组四连杆组合,每根手指的近节、中节、远节能够按照近似人手的运动轨迹联动弯曲,抓取不同形状物体时,指面可以自适应贴合物件轮廓,不需要对每个关节单独做复杂闭环控制,就可以实现稳定的包络抓取。
安装边界方面,腕部预留了标准对接法兰接口,可与不同长度的前臂接受腔连接,接口处的螺孔位置统一,适配常规假肢腕部连接件;整体外廓尺寸与成年人手部相当,掌宽、指长均在常规人手尺寸区间内,连杆铰接处采用小直径销轴配合,转动副间隙控制在装配公差范围内,既保证手指活动灵活,又不会出现横向晃动。掌壳内部做了分区隔档,电机、减速箱、电池、反馈电阻各自占据独立腔体,部件之间互不干扰,装配时可按腔体顺序逐层装入,后期检修单个部件也无需拆解整手结构。
结构细节上,所有连杆都做了轻量化开槽处理,在保证抗弯强度的前提下降低整体自重,长时间佩戴不易产生疲劳;手指指腹位置预留了贴片安装平面,可后续加装防滑垫或柔性接触层,提升抓取光滑物体时的摩擦力。电阻反馈元件直接联动指节转轴,手指弯曲角度变化对应电阻值线性改变,控制板采集该信号即可判断当前手指开合度,碰到障碍物导致指节停止运动时,电阻变化速率突变,系统便能及时锁定握持力,避免夹损物件或驱动过载。
这套结构没有采用复杂的一体化集成设计,全部零部件都可拆分加工,连杆、掌壳、指节均适合采用3D打印或数控铣削制作,研发阶段迭代修改单个零件即可调整传动比与抓握行程,对于仿生辅具开发、机械手教学演示以及助残设备原型验证来说,都是一套传动逻辑直观、改装拓展空间充足的参考结构。
- 上一篇:电动地面清洁作业小车结构设计
- 下一篇:可升降座椅式电动代步轮椅结构

- 全部评论(0)

- 模板大小: 14.88 MB
- 售价:5金币
- 下载次数: 58
- 系统要求: Rendering,STEP / IGES
- 软件分类: 机器人