 微信登录
 QQ登录


模块化机器人作业工具搭载框架结构
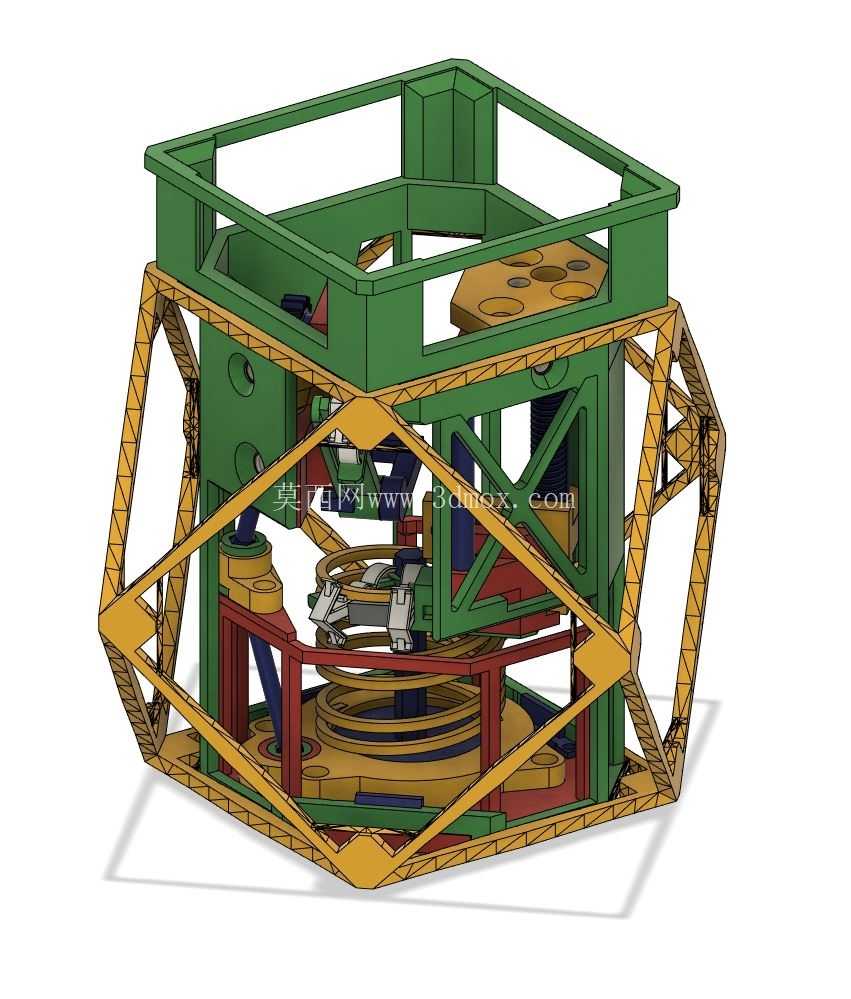
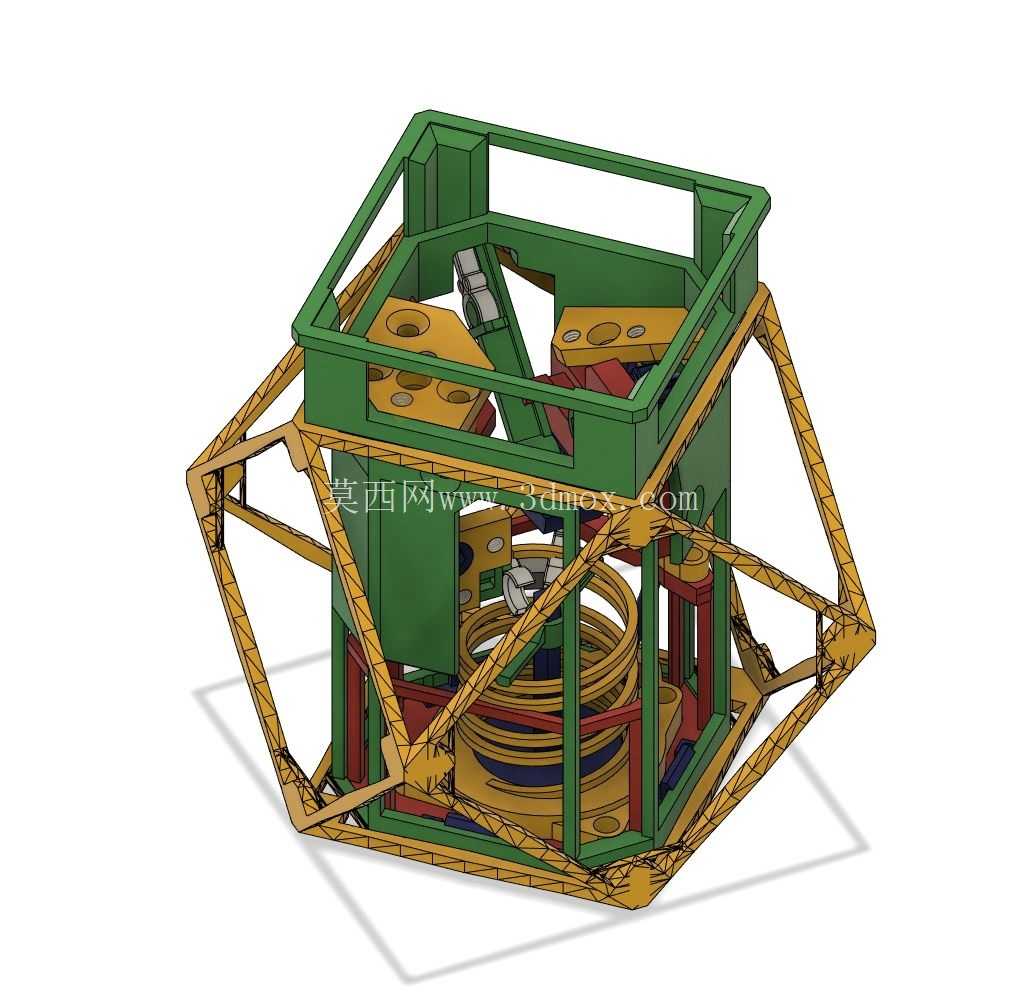
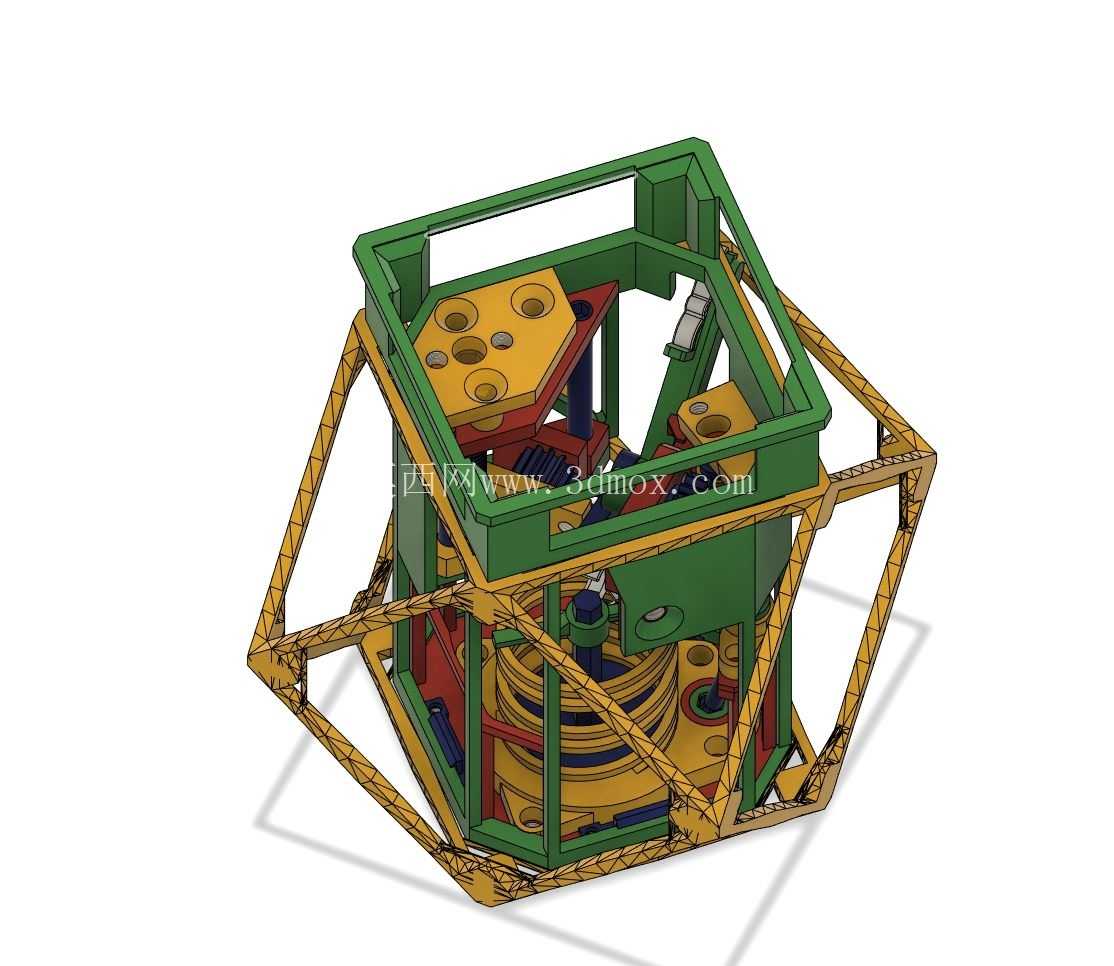
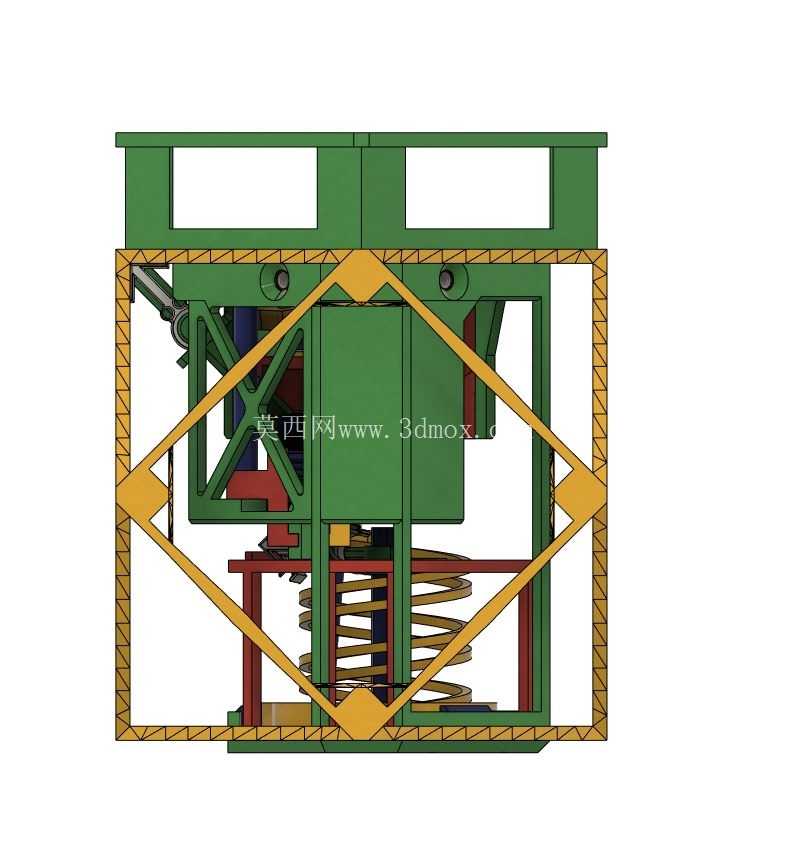
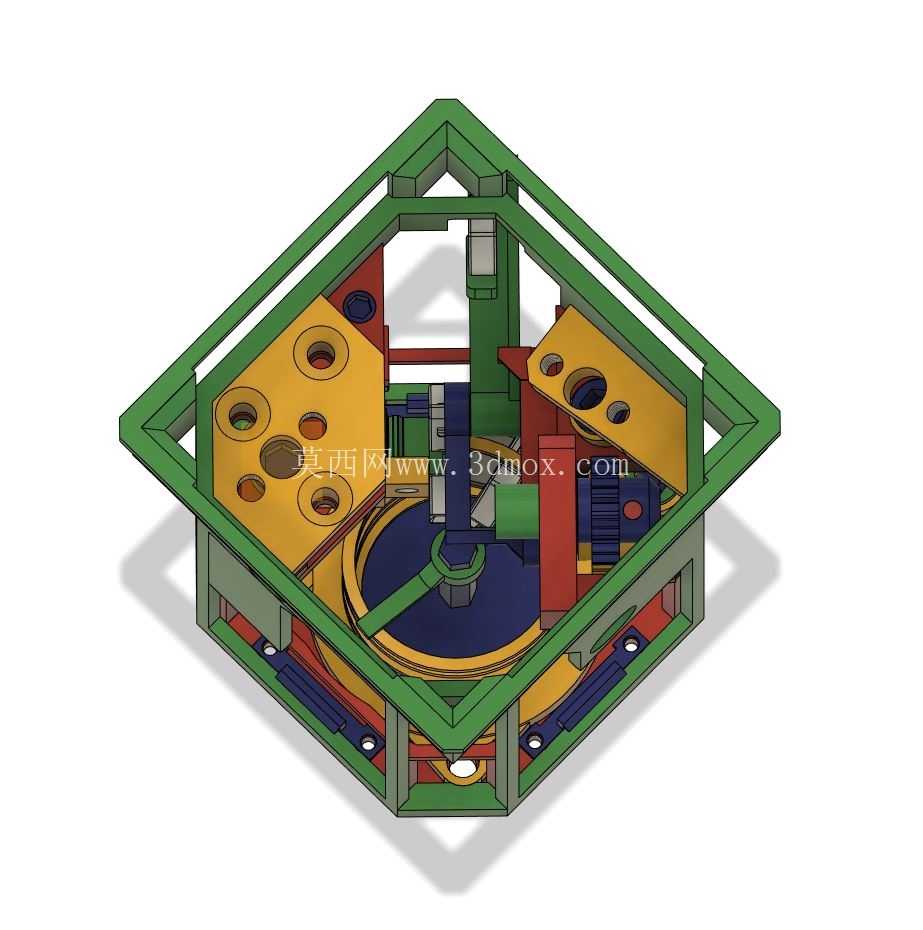
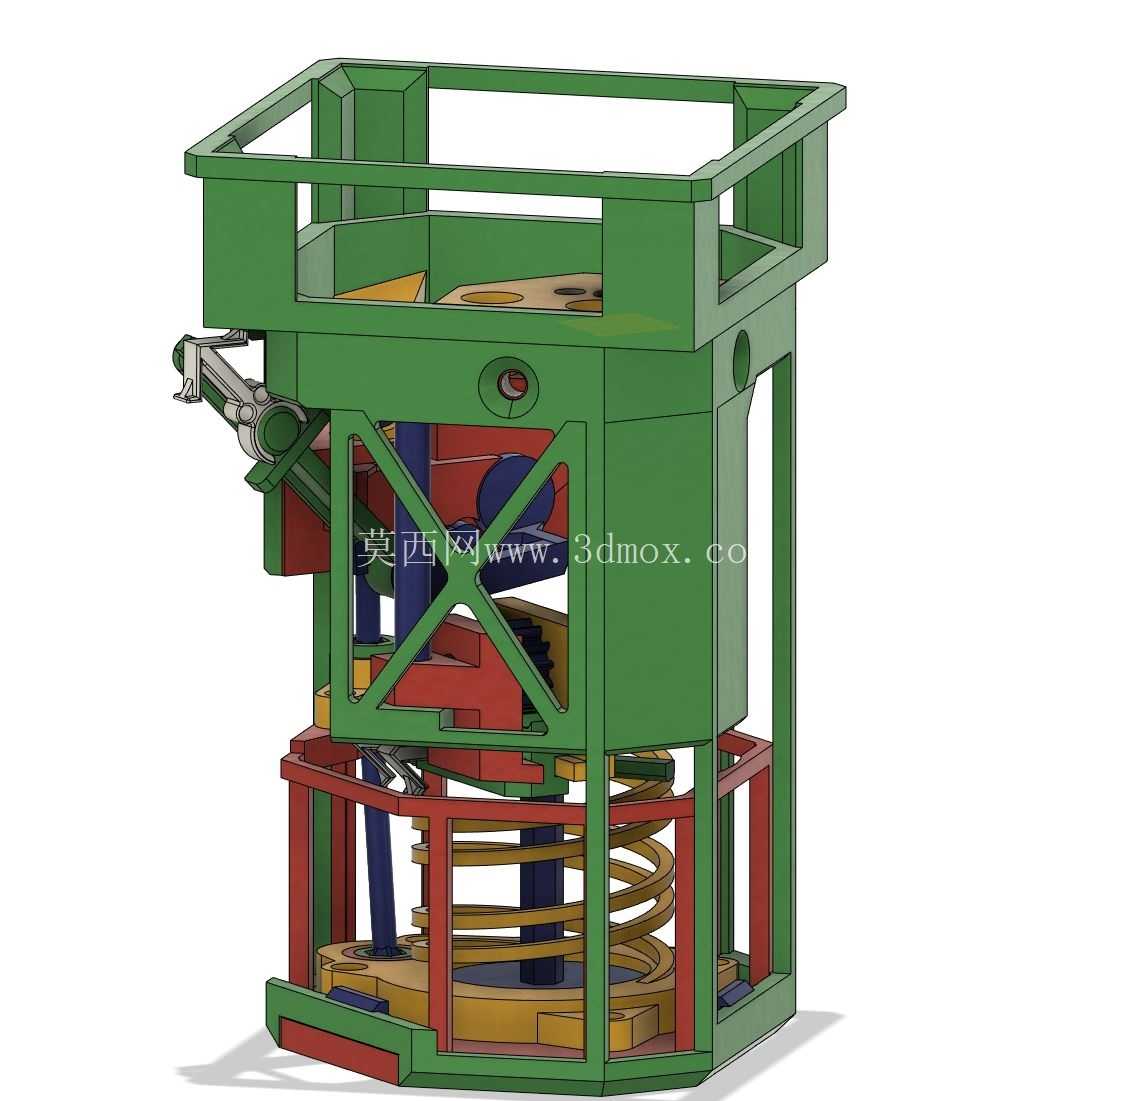
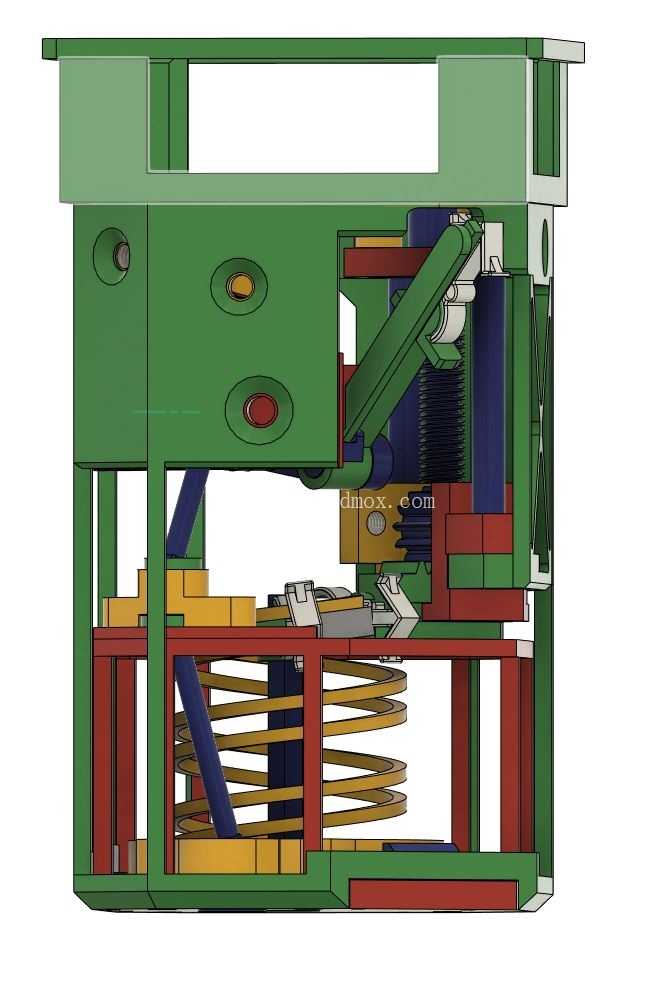
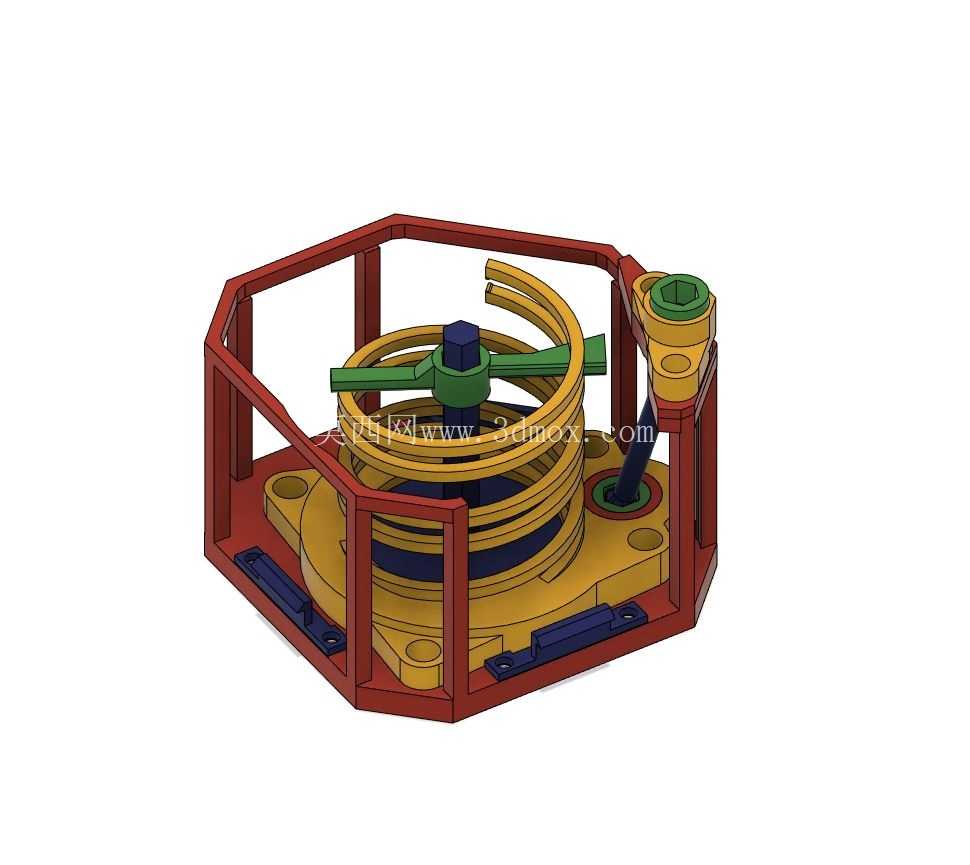
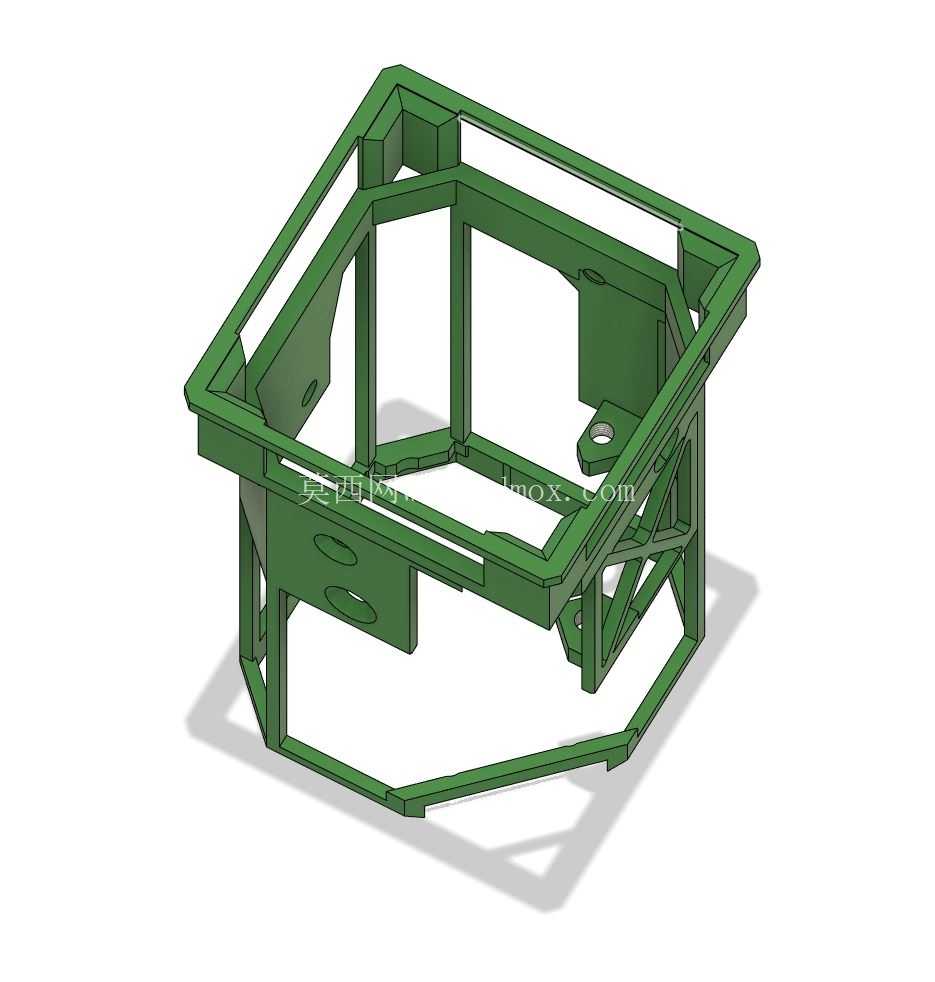
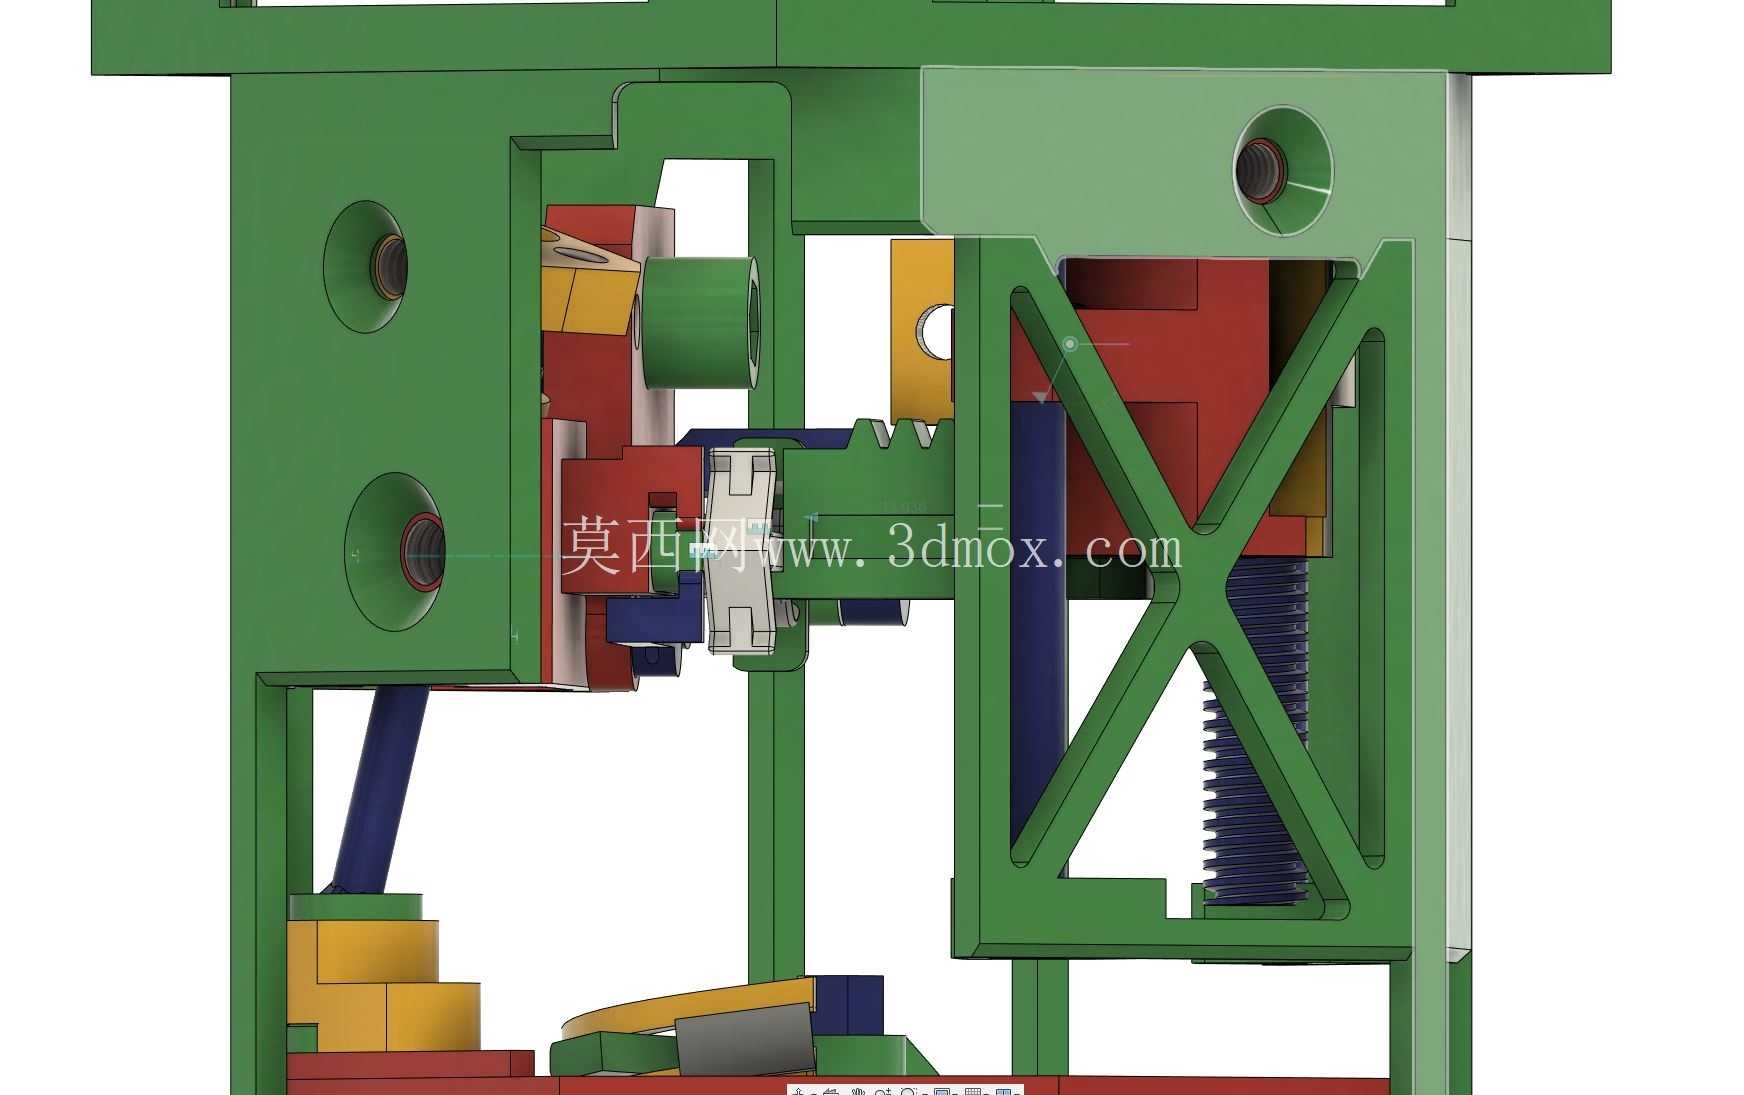
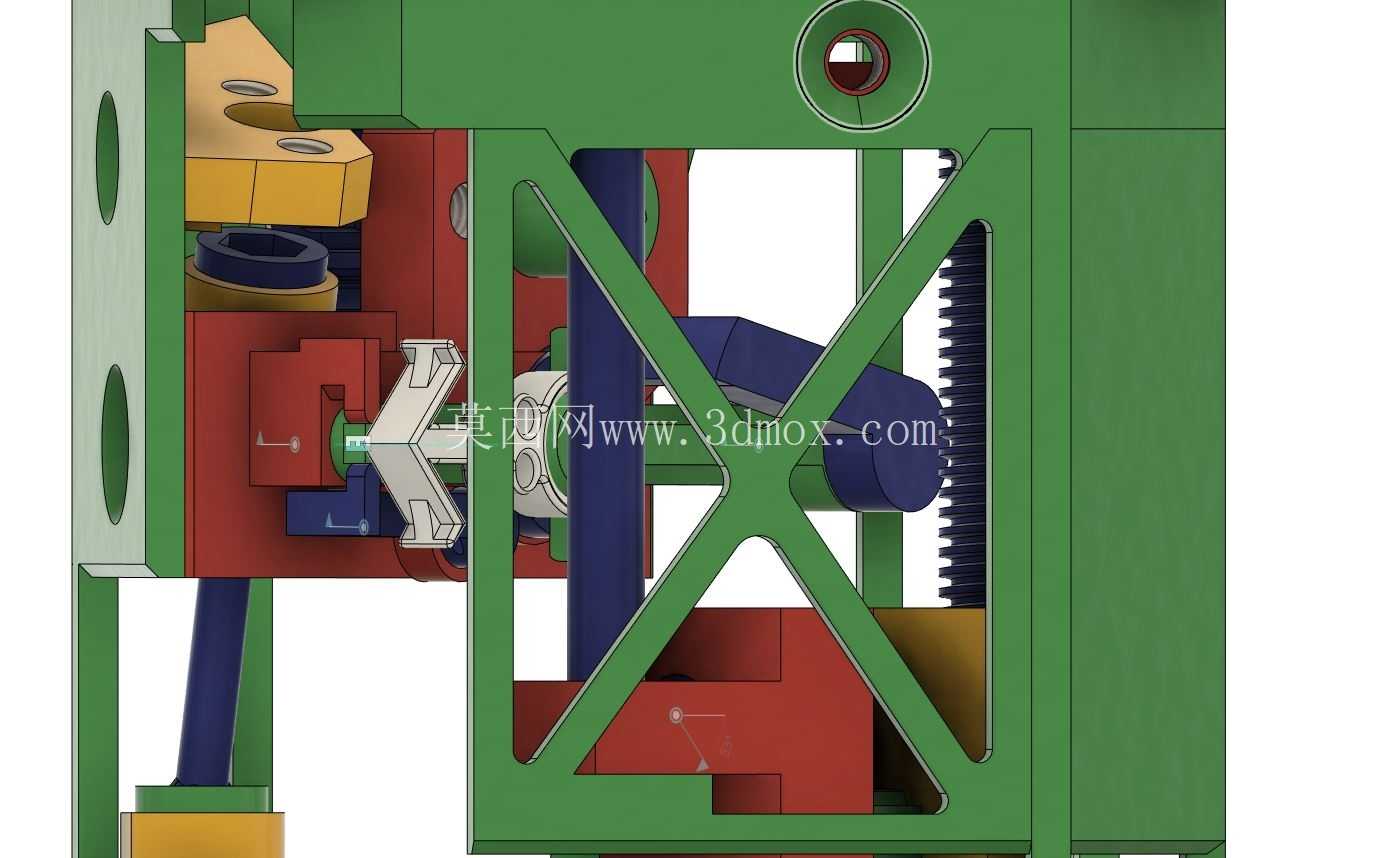
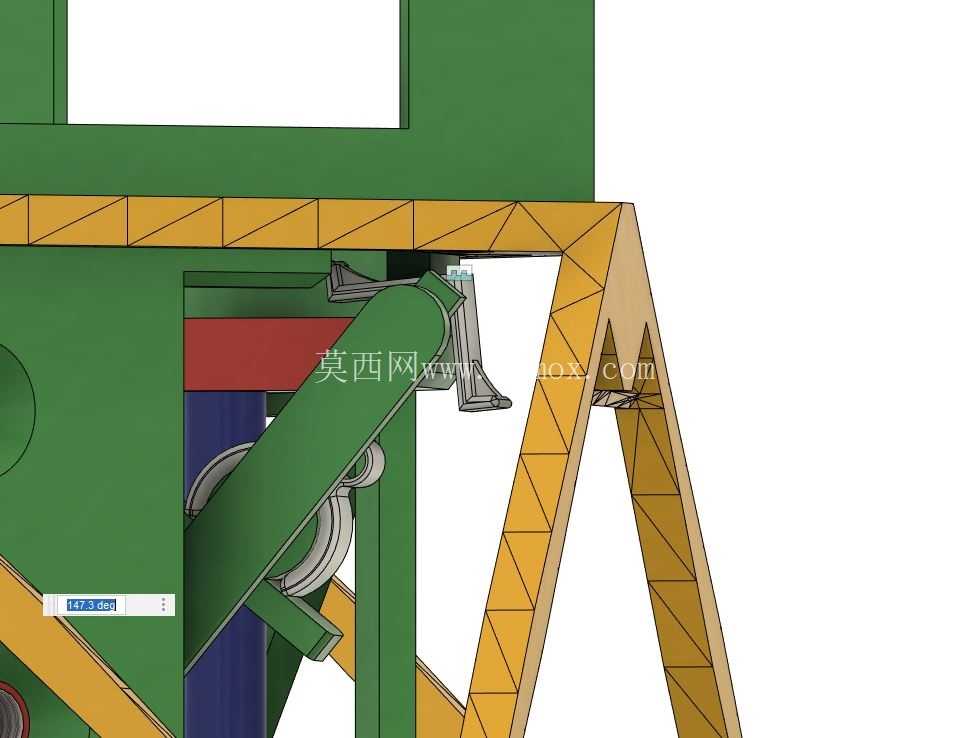
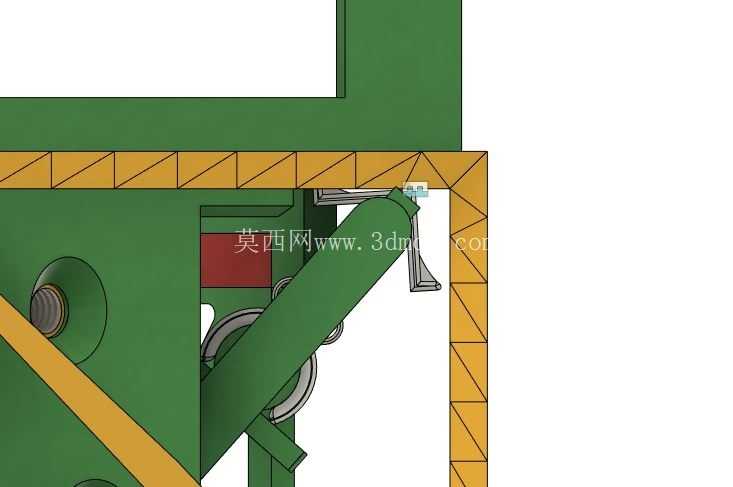
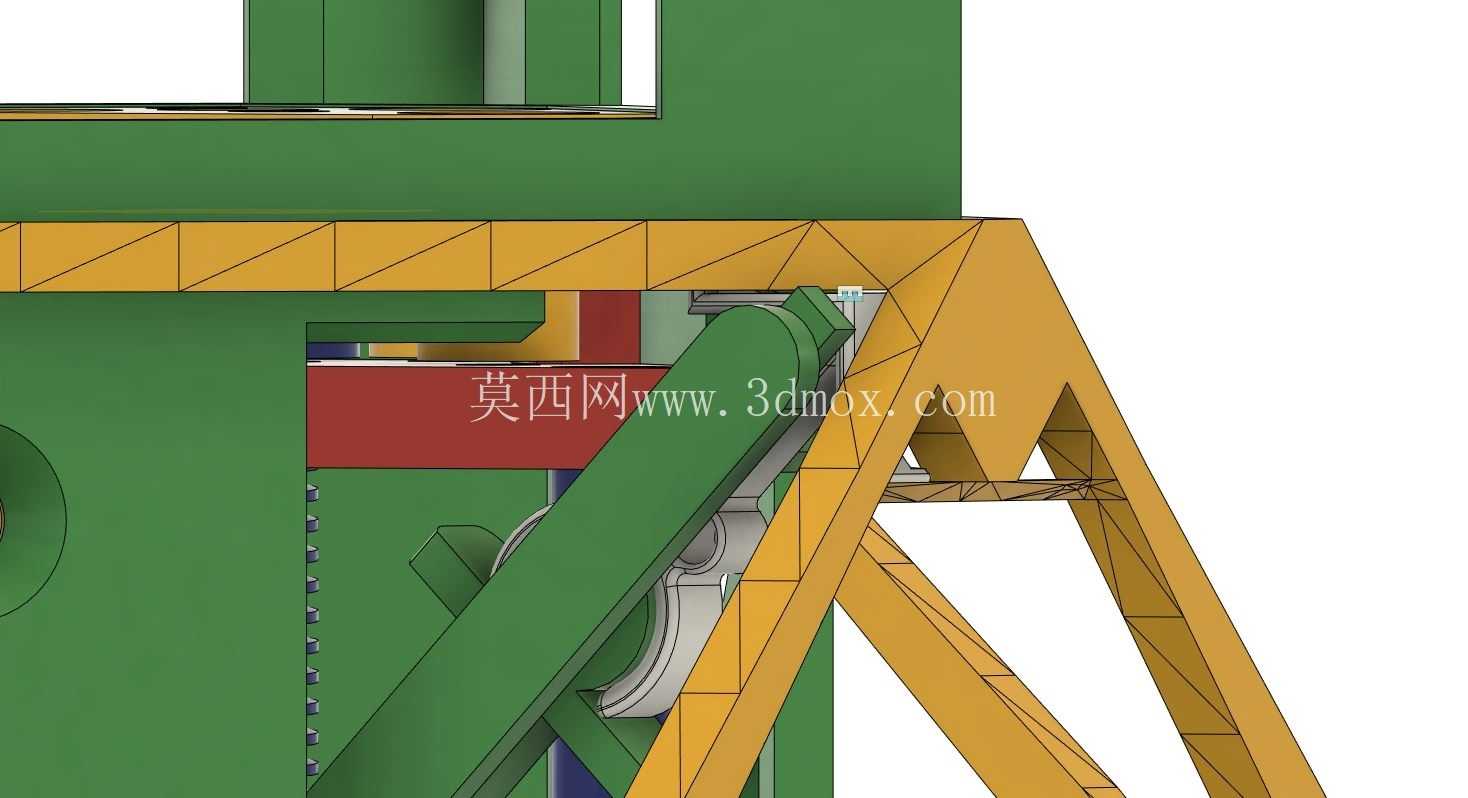
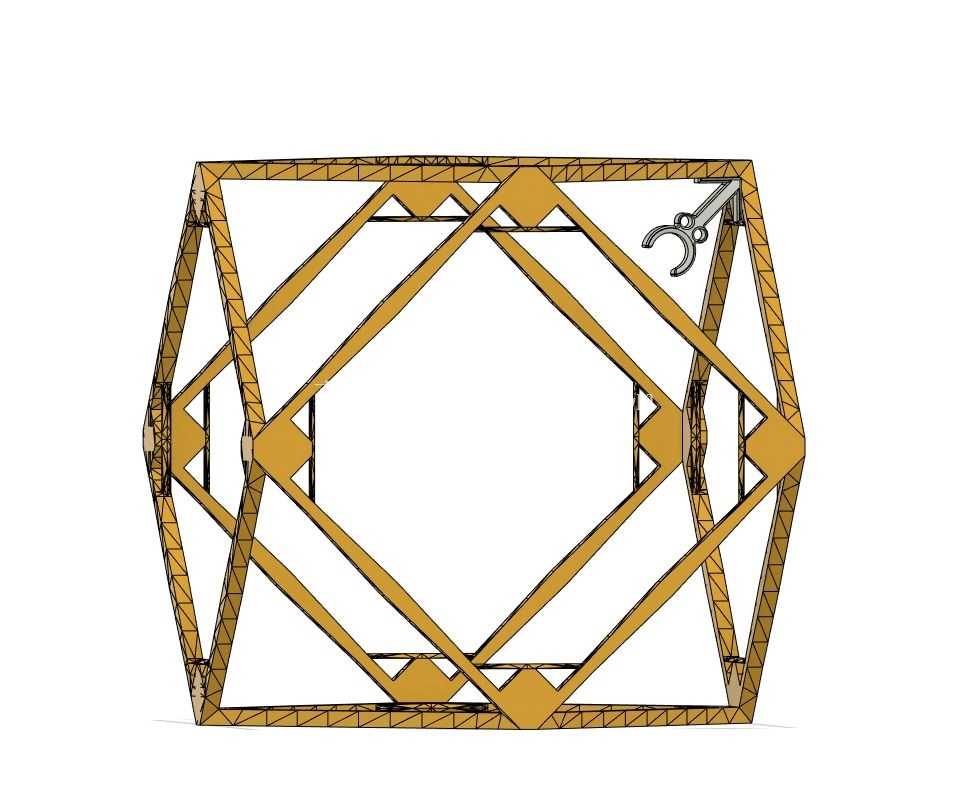
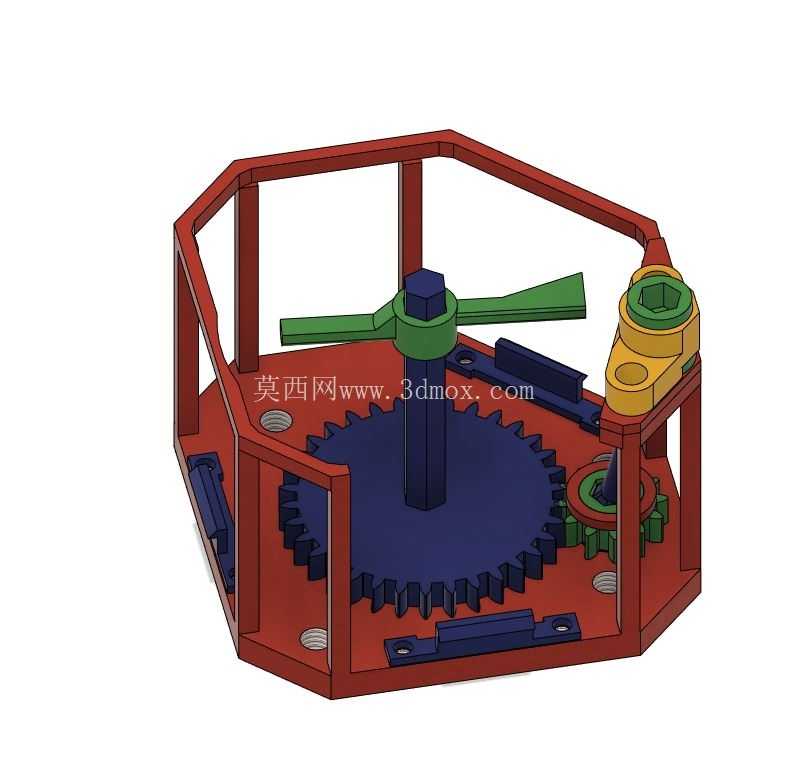
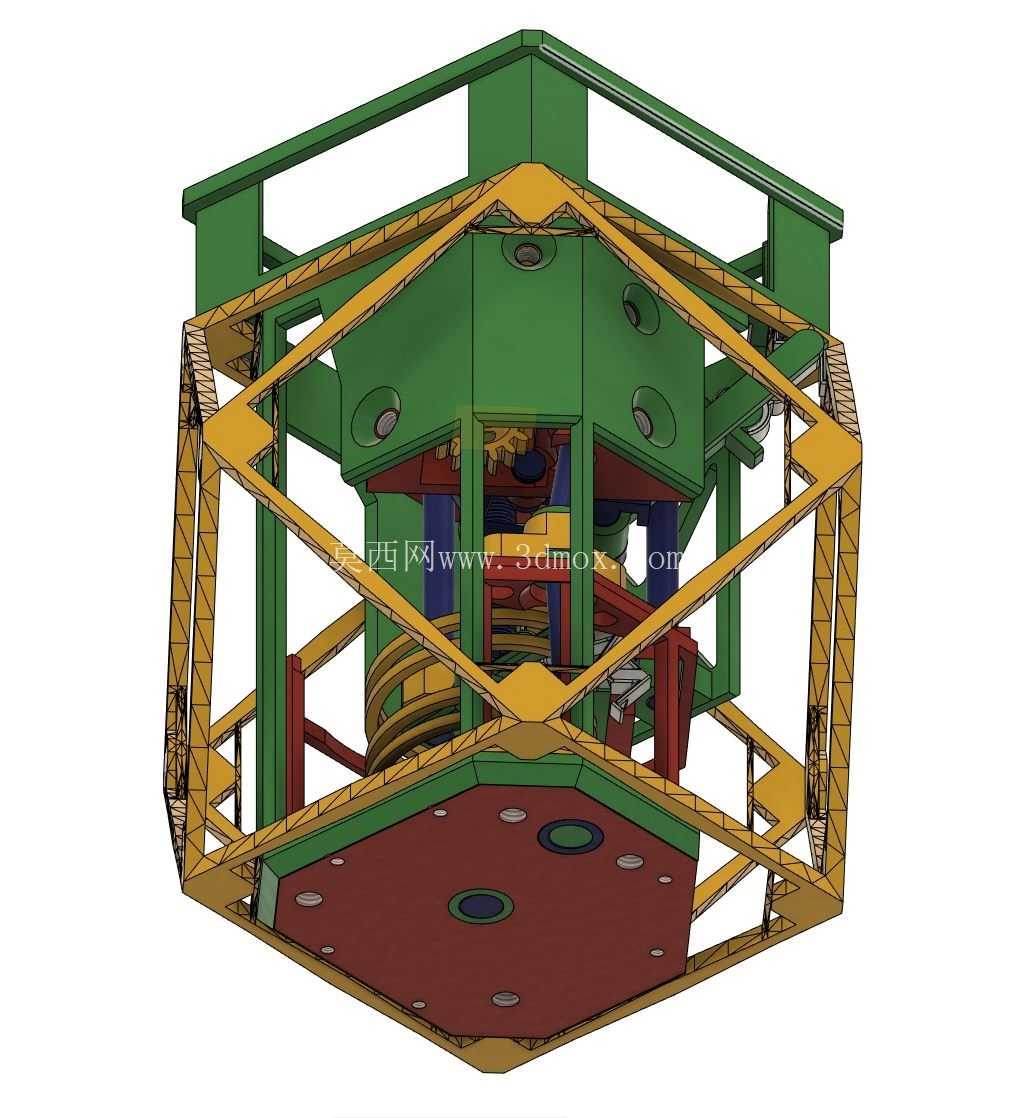
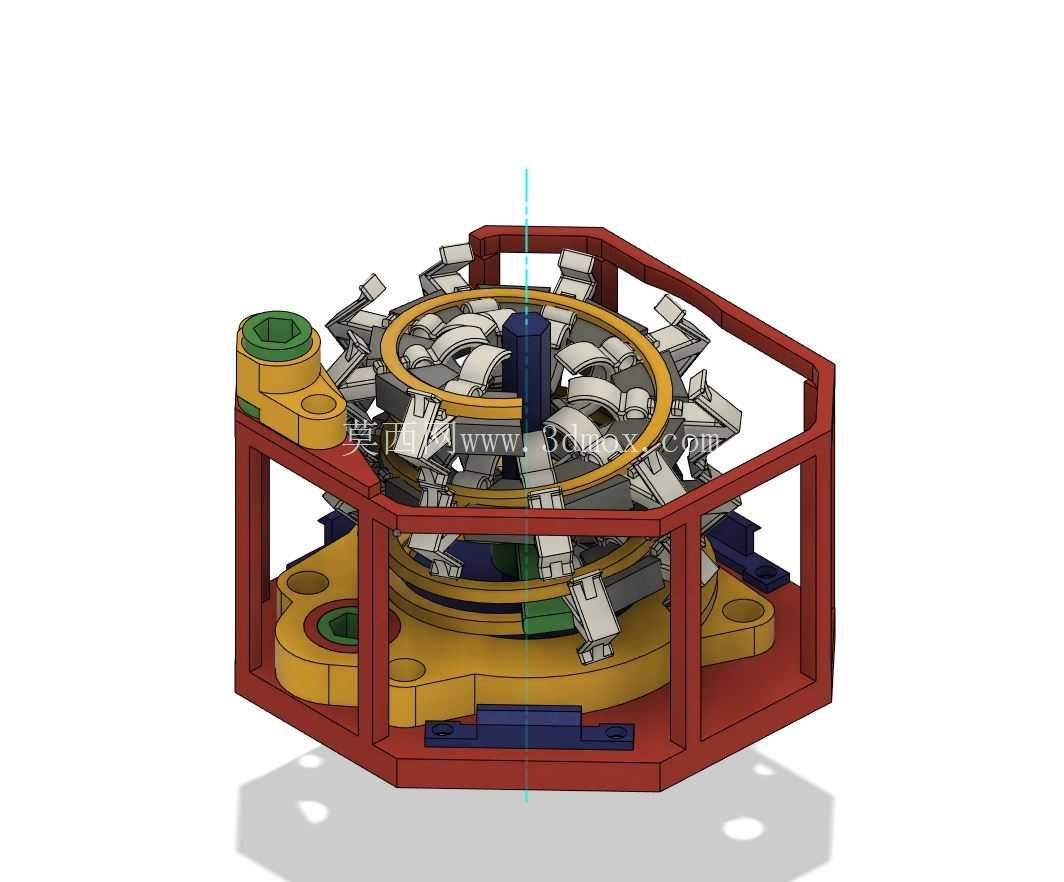
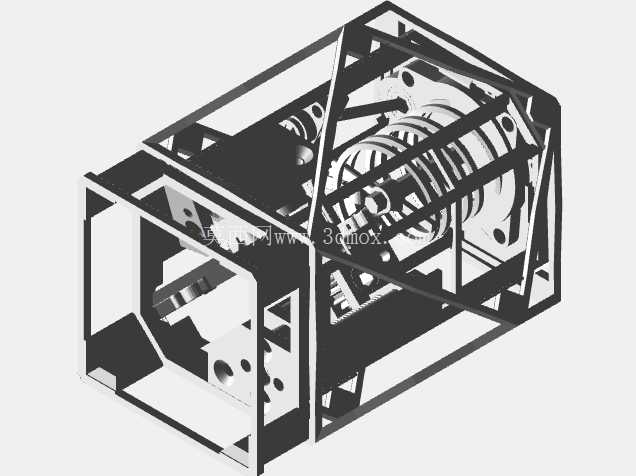
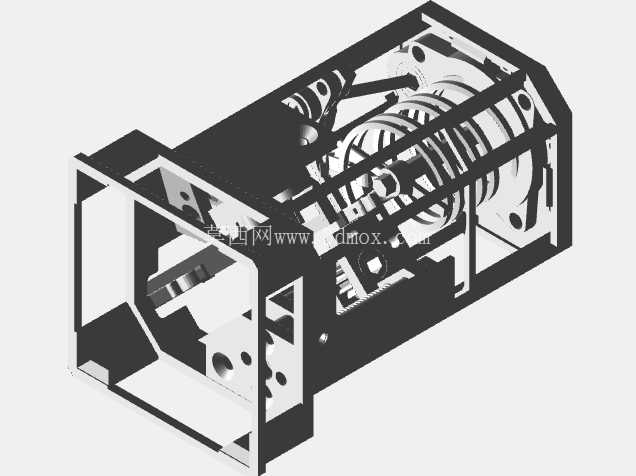
该结构为适配多机器人协同作业场景设计的模块化工具搭载单元,核心应用于集群式机器人构建作业体系中,替代传统多独立移动机器人的分散作业模式,解决原有系统中多机器人独立运动带来的结构冗余、自重过大、控制复杂度高的工程痛点。整体采用外桁架内舱体的双层承载结构,外部为多边形空间桁架构型,杆件采用三角交叉排布形式,在控制整体自重的前提下提升框架抗扭、抗弯折性能,可承受机械臂高速搬运过程中的惯性冲击,桁架杆件的连接节点采用一体化成型的角座结构,避免多零件拼接带来的装配误差累积,同时减少紧固件使用数量,降低后期维护的拆装工作量。
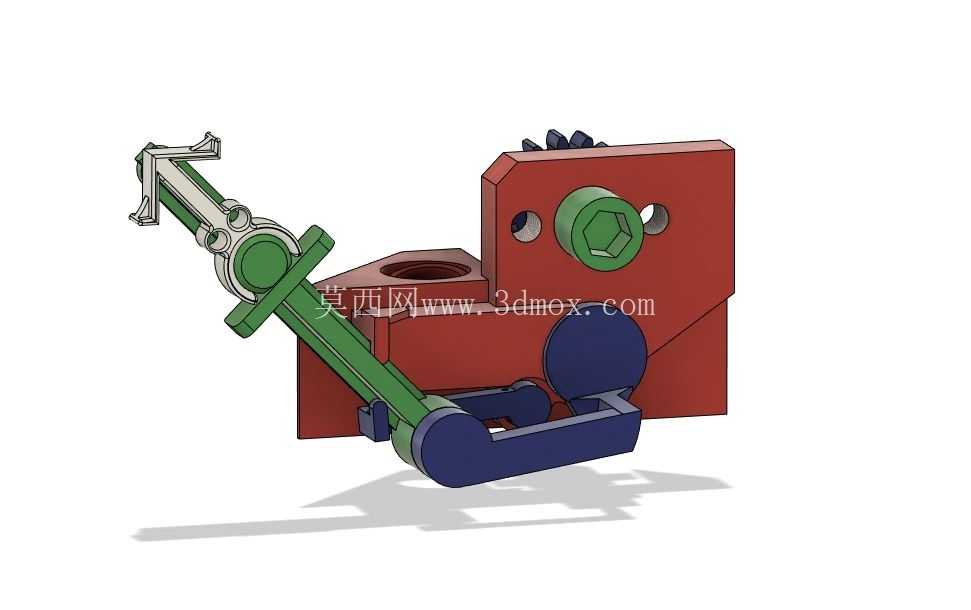
内部舱体为分层式功能布局,上层设置多规格安装孔位的工具搭载台,可适配不同类型作业工具的快速定位安装,孔位采用等间距排布设计,兼容标准工装夹具的安装尺寸,无需额外加工转接板即可完成工具固定;中层设置可拆卸式弹夹舱,采用抽拉式锁止结构,单次可容纳18个作业弹夹,弹夹舱设置到位检测触发位,安装到位后可自动触发锁止机构,作业过程中不会出现松脱,需要更换弹夹时可直接整体抽出舱体,在仓库端完成批量装填后再整体装回,无需在作业现场逐个更换配件,大幅缩减作业中断时间;下层预留电池与驱动电机安装位,安装位设置重心调节槽,可根据搭载电池与电机的实际重量调整安装位置,将整体结构的重心控制在框架几何中心附近,抵消机械臂携带作业时的偏载力矩,提升机械臂运动过程的平衡性,避免因重心偏移导致的机械臂关节负载超限问题。
框架侧面预留多类型拓展接口,可根据实际作业需求挂载不同功能的附属工具:可搭载导线引导工装,在布线作业时引导线缆或管道穿过体素结构,避免线缆剐蹭结构边缘造成外皮破损;可搭载90度弯头放置工装,在管路铺设作业时临时存放弯头配件,减少配件来回取放的行程;也可挂载临时置物托架,在结构侧面临时放置太阳能电池板、屏蔽盖板等片状配件,拓展单次作业的配件携带量。结构的安装边界完全适配对应规格机械臂的末端法兰接口,法兰连接面设置定位销孔与螺纹孔,与机械臂末端的定位销、安装螺栓完全匹配,安装时可通过定位销快速完成对位,拧紧连接螺栓后即可完成搭载,无需额外调整安装姿态。
框架内部的走线槽采用隐藏式设计,所有工具的控制线缆、动力线缆均可从框架内部的走线槽排布至末端法兰处的航插接口,避免线缆外露在桁架外侧,防止作业过程中线缆被结构件剐蹭、勾挂造成损坏。该结构的设计思路围绕减少机器人系统整体复杂度展开,通过统一的搭载框架让同一机械臂可携带多种作业工具完成不同工序内容,省去多个独立机器人各自配置运动机构、动力系统的冗余设计,在保证作业功能覆盖完整性的前提下,将整体系统的自重控制在合理区间,桁架结构的镂空设计也可减少作业过程中的风阻影响,在户外高空作业场景下降低风载荷对机械臂运动精度的干扰。舱体内部的所有安装位均设置了防呆设计,不同类型的工具、配件只能对应安装到匹配的位置,避免现场装配时出现错装、反装的问题,降低作业人员的操作门槛。框架的外部桁架同时兼具防护功能,在作业过程中如果发生碰撞,外部桁架会先于内部舱体接触障碍物,吸收碰撞能量,保护内部搭载的精密工具、电池与电机部件不受损坏,碰撞后如果桁架杆件出现变形,可单独更换对应位置的杆件,无需整体更换整个框架,降低后期维护成本。
- 上一篇:仿生敏捷六足移动机器人结构设计
- 下一篇:多关节线缆内置式工业操作机械臂结构

- 全部评论(0)

- 模板大小: 9.34 MB
- 售价:5金币
- 下载次数: 25
- 系统要求: STL,Rendering
- 软件分类: 工业机器人
