微信登录
 QQ登录


磁驱三角框架棒杆联动运动机构
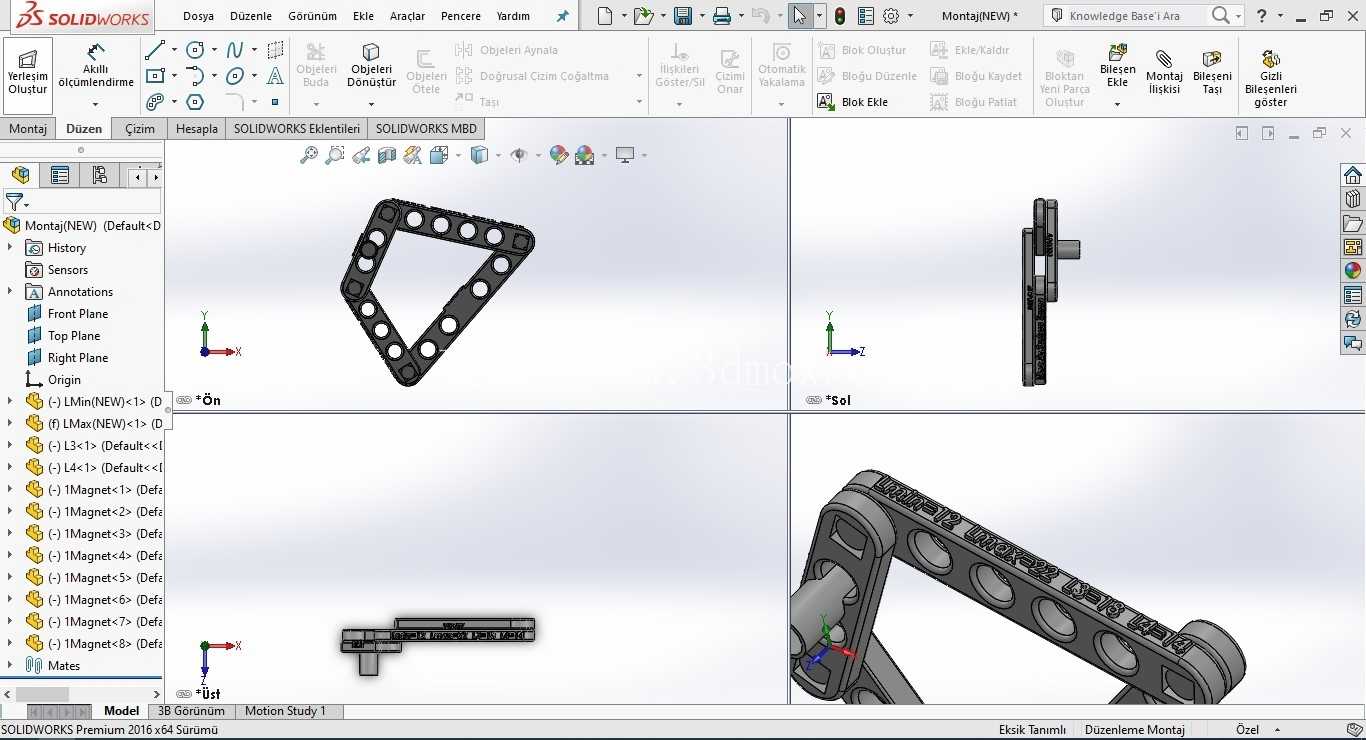
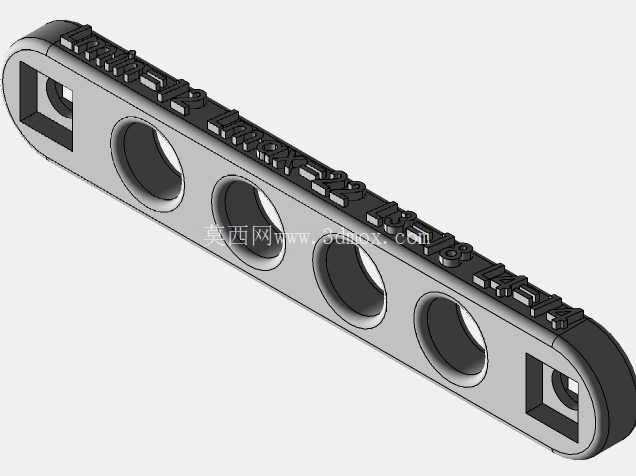
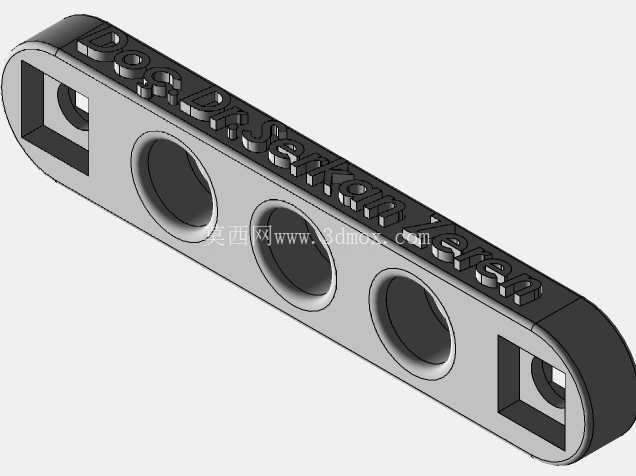
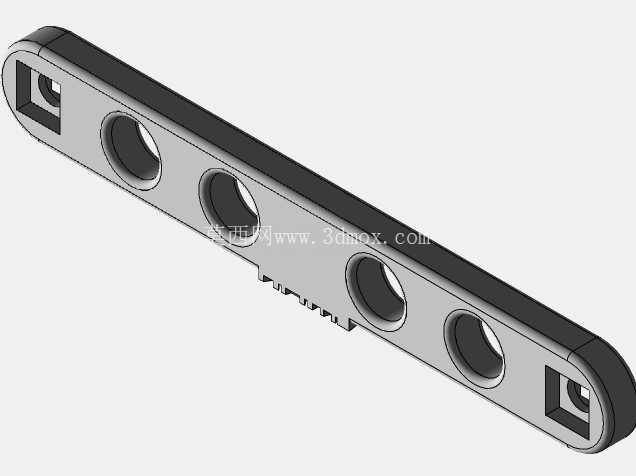
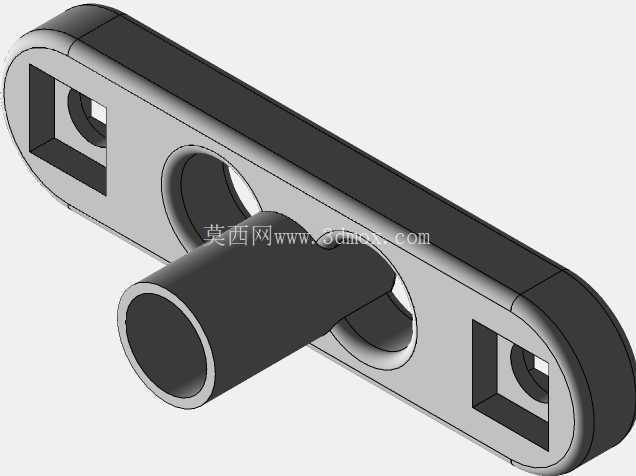
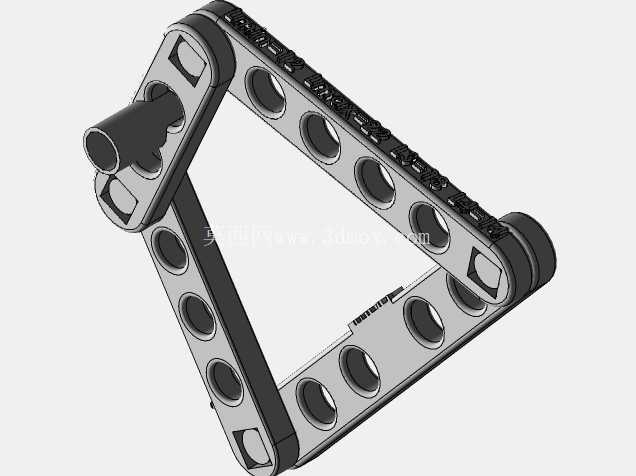
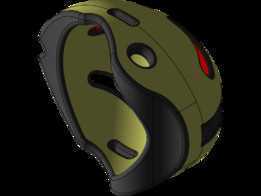
这套磁驱式棒杆联动结构,最初的设计出发点是为运动学研究、机器人分支构型验证提供可直接复用的实体参考构型,区别于常规靠铰接、齿轮、皮带实现传动的连杆系统,它的调节与动力传递完全依托内置磁路的非接触作用力完成,没有传统连杆机构常见的铰接磨损、间隙累积问题,在需要长期往复运动、免维护的精密传动场景里有独特的应用优势。从实际应用场景来看,这套结构可以直接适配小型桌面级机械臂的关节联动段、精密检测设备的姿态调整模组、特殊环境下(无尘、强腐蚀、需要密封隔离传动)的执行端传动单元,因为磁传动不需要在密封舱壁上开设传动轴过孔,能完全实现动力侧与执行侧的物理隔离,这一点在洁净室传动、真空腔体内部构件调整的场景里,比常规接触式传动结构的适配性高很多。
从功能特性上拆解,这套机构的核心是三角构型的主框架,框架上均匀排布的镂空孔位一方面是做轻量化处理,在保证整体结构刚性的前提下降低运动件的惯量,让磁驱的响应速度更快,另一方面这些孔位也是磁体安装、杆件铰接点位的预留位,不同的孔位组合可以实现不同的传动比、不同的摆动行程调整,不需要重新加工主体框架就能完成多组运动参数的适配。配套的棒杆构件做了等截面减重设计,侧面的安装槽可以直接固定永磁体模块,磁体的磁极方向、安装间距可以根据需要的传动力矩调整,当其中一根棒杆受外力或者内置驱动产生位移时,靠磁体之间的吸斥作用力就能带动其余关联棒杆完成预设轨迹的联动,整个传动过程没有接触摩擦,运行噪音极低,也不需要定期加注润滑脂维护。
设计思路上,这套结构没有沿用常规连杆机构的刚性传动逻辑,而是把磁路的作用力曲线和杆件的运动轨迹做了匹配计算,在建模阶段就反复调整了三角框架的铰接点间距、棒杆上磁体的安装位置,确保整个运动行程里磁作用力的变化是平滑的,不会出现传动死点或者力矩突变的情况。三角框架的构型选择本身也是为了提升整体结构的稳定性,三角形的固有刚性可以让整个机构在承受侧向负载的时候不会出现框架形变,避免因为框架变形导致磁间隙变化,影响传动的稳定性。从安装边界来看,三角主框架的三个角位都预留了标准安装孔,可以直接固定在设备的安装基板上,不需要额外设计定制转接件,配套的棒杆末端预留了执行端安装接口,可以直接夹装检测探头、小型作业工具等末端执行件,整体机构的外轮廓尺寸紧凑,在安装空间狭小的设备内部也能完成布设,运动过程中所有构件的摆动范围都在框架投影的边界内,不会出现超出安装边界的运动干涉,在做设备整体布局的时候不需要额外预留过大的安全避让空间。
从工程验证的角度来说,这套结构的运动学特性完全可以通过三维建模软件的运动仿真模块完成验证,调整磁体参数、杆件长度、铰接点位就能快速迭代出不同负载能力、不同运动行程的衍生构型,对于做新型传动机构研发、机器人构型创新的结构工程师来说,能省去大量从零开始做构型验证的时间,磁驱非接触传动的特性也让它在很多传统传动结构无法适配的特殊工况里有不可替代的应用价值,比如在需要避免金属摩擦产生粉尘的半导体生产设备里,这种无接触传动的结构就不会产生磨损碎屑,能满足洁净度要求;在有防爆要求的工况里,没有摩擦火花的特性也能提升设备运行的安全性。
- 上一篇:带传动机构皮带轮配套传动组件结构
- 下一篇:ARMADAS模块化星球营地管道系统结构

- 全部评论(0)

- 模板大小: 27.07 MB
- 售价:5金币
- 下载次数: 16
- 系统要求: Snagit,Rendering,SOLIDWORKS
- 软件分类: 通用机械零部件