微信登录
 QQ登录


四连杆伺服驱动机器人抓取夹具结构
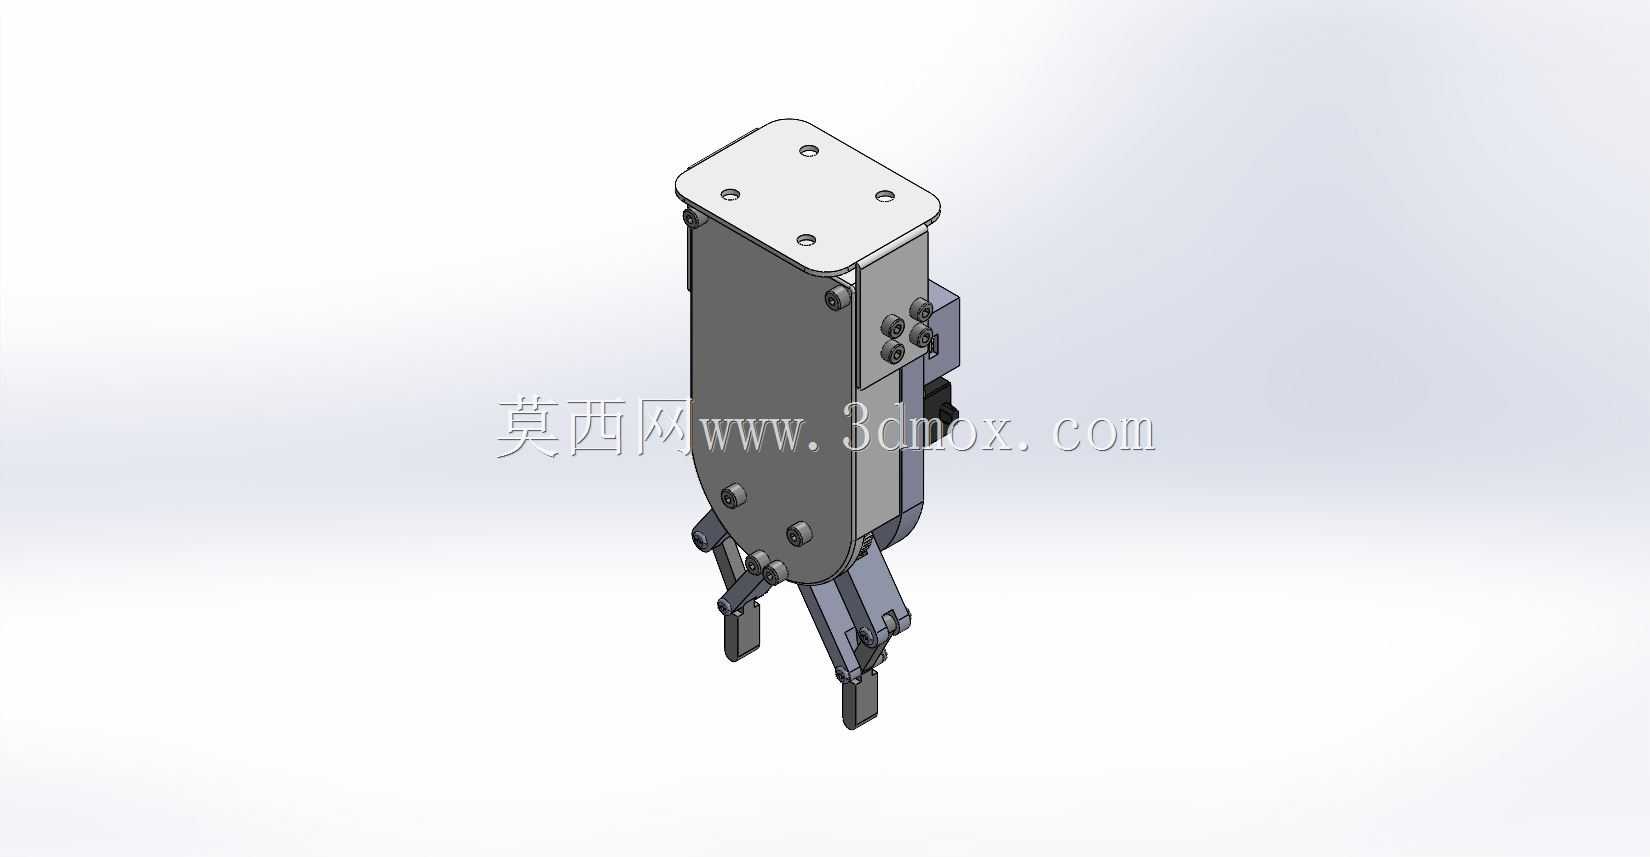
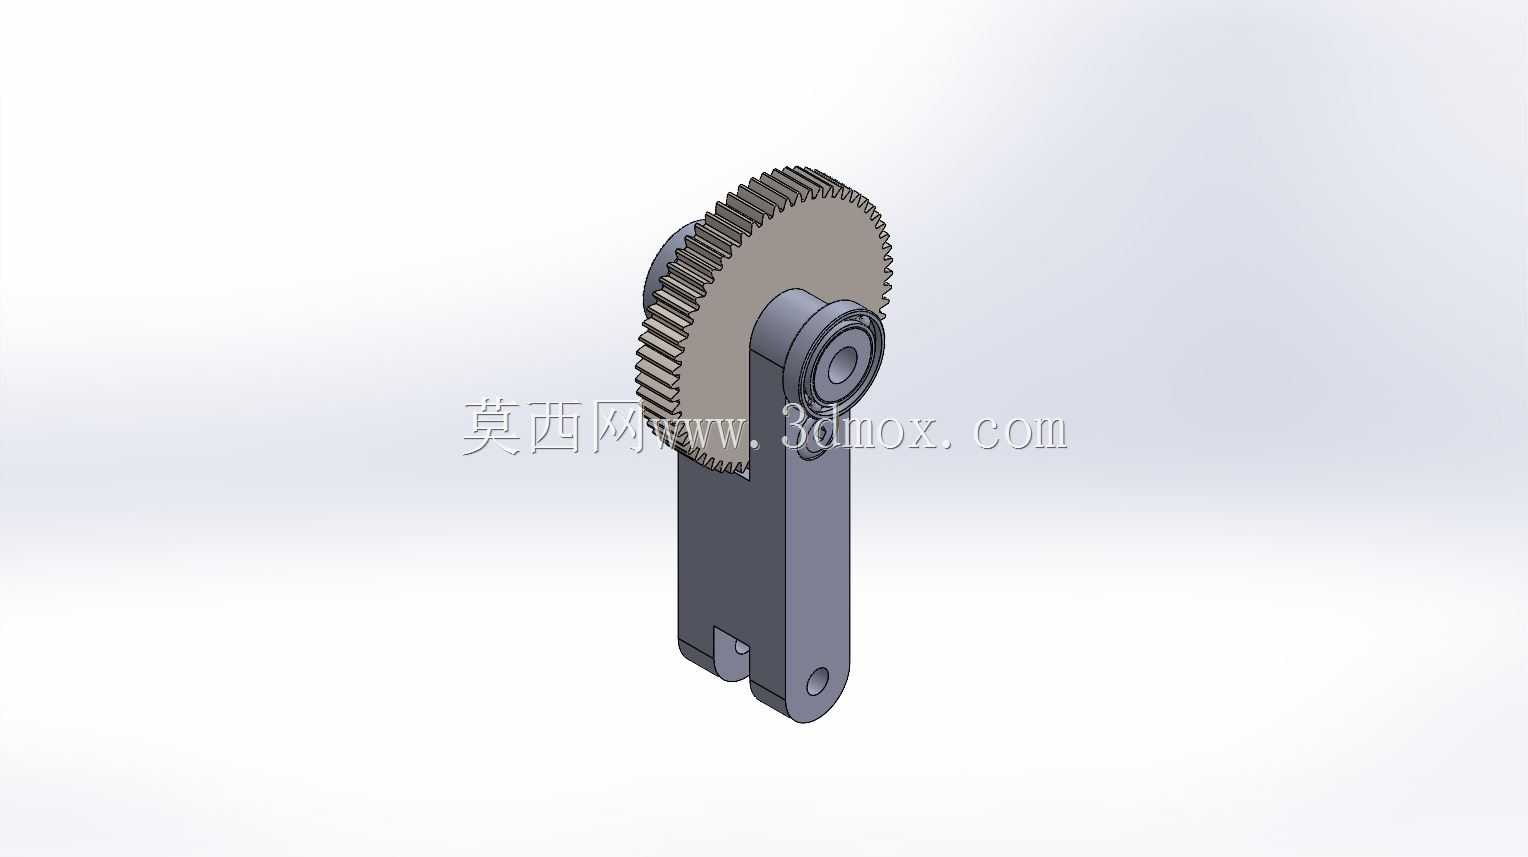
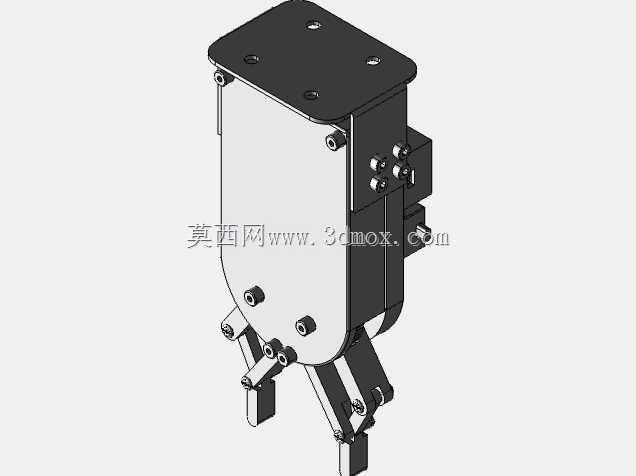
这套四连杆结构的抓取夹具,主要面向轻载工业机器人末端执行场景,适配3C电子小件分拣、实验室样本转运、小型零部件上下料这类对夹持精度、响应速度有要求的工位,替代传统气动夹爪在洁净空间、气源布设不便场景下的使用需求。整套机构的动力输入端采用舵机直连齿轮组的传动方案,齿轮参数完全遵循ISO标准计算匹配,大齿轮与小齿轮的模数保持一致,大齿轮齿数56齿、小齿轮齿数30齿,传动过程中侧隙控制在0.02mm以内,既保证动力传递的平顺性,也避免反向传动时的空程误差,确保夹爪开合位置的重复定位精度满足±0.1mm的使用要求。夹爪的开合动作通过四连杆机构实现动力传递,相比单转轴的直连夹爪,四连杆结构可以让夹指在开合行程中保持近似平行的夹持姿态,不会出现夹指末端外张导致的工件脱落问题,针对方形、圆柱形的小型工件都能形成稳定的面接触夹持,不会像V型指夹爪那样对异形工件适配性差。夹指末端预留了M3的螺纹安装孔,可以根据实际夹持的工件材质、外形更换聚氨酯防滑垫、定制仿形指套,不需要改动主体结构就能适配不同的生产工位,大幅降低产线换型时的夹具改造成本。
主体安装法兰采用标准的30mm×40mm矩形安装面,四个安装孔位呈对称分布,孔距适配主流桌面级机械臂、SCARA机器人的末端安装接口,不需要额外制作转接板就能直接装配,安装面的平面度控制在0.01mm以内,装配后不会出现夹具偏斜导致的夹持同轴度误差。整套夹具的主体结构采用6061铝合金加工而成,侧壁厚度设置为3mm,在保证整体结构刚性的前提下控制整体自重,避免负载过大超出机械臂的末端承载上限,齿轮组采用POM材质加工,传动过程中噪音低于45分贝,适合在实验室、无尘车间这类对噪音控制有要求的场景使用。
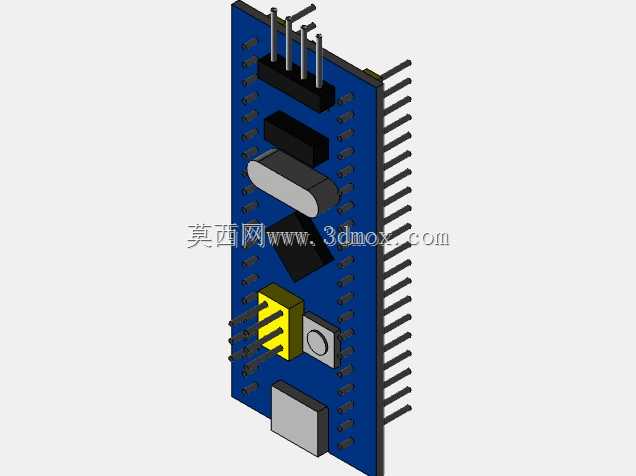
控制层面直接适配STM32控制板的IO接口,舵机的控制信号、供电线路都在夹具内部做了走线槽设计,外部走线不会随夹爪开合产生拖拽,避免长期运行后线路磨损导致的故障。夹爪的开合行程可以通过舵机转角参数自由调整,最大开合距离为40mm,单指的加持力可以通过舵机电流参数做闭环控制,加持力范围在5N到20N之间可调,既可以夹持重量不超过500g的硬质金属零件,也能夹持薄壁塑料件、纸质包装这类易损工件,不会因为加持力过大导致工件变形损坏。
在结构设计阶段,所有转动副的位置都预留了0.1mm的装配间隙,转轴采用304不锈钢销轴配合铜套做转动支撑,长期往复运行的磨损量控制在0.005mm/100万次以内,不需要频繁加注润滑脂就能维持稳定的动作精度,维护成本远低于传统的气动夹爪。夹具的整体外形做了圆角过渡处理,没有突出的尖锐结构,在协作机器人场景下使用时不会对操作人员造成磕碰伤害,符合协作机器人末端执行器的安全设计要求。传动部分的齿轮组外侧设置了可拆卸的防护盖板,日常维护时只需要拆下两颗固定螺丝就能检查齿轮啮合状态、清理内部积尘,不需要完全拆解夹具主体。夹指的开合位置设置了机械硬限位,当舵机出现失控过转时,硬限位结构会阻挡连杆过行程,避免齿轮崩齿、连杆变形这类故障的发生,提升整套机构的运行可靠性。
- 上一篇:FRC赛事Swerve全向转向驱动底盘结构
- 下一篇:四自由度拾取搬运工业机械臂结构

- 全部评论(0)

- 模板大小: 14.87 MB
- 售价:5金币
- 下载次数: 32
- 系统要求: STEP / IGES,Rendering,SOLIDWORKS
- 软件分类: 工业机器人