 微信登录
 QQ登录


多传感器融合四旋翼飞行载具结构设计
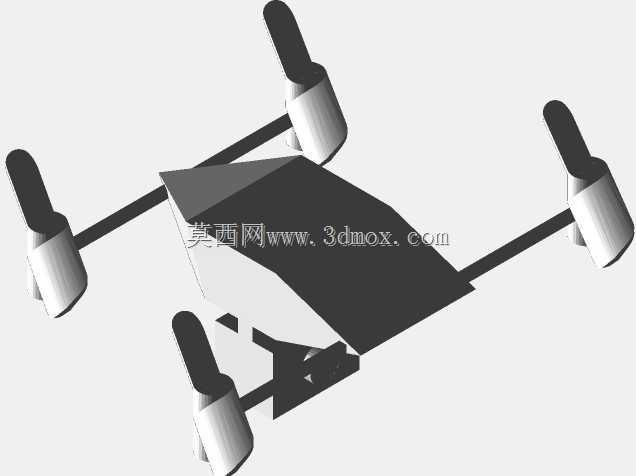
先看动力端的传感布局,四个旋翼电机的安装座内都集成了环境传感单元,安装位直接嵌在电机固定座与机臂的连接端面,没有额外突出的安装支架,避免了飞行过程中支架产生的紊流影响桨叶进气效率,这类传感单元可以实时采集当前位置的海拔气压、来流风速以及旋翼下洗气流的扰动数据,采集到的信号直接通过机臂内部预埋的走线槽传递到中心舱的控制板,省去了外部走线带来的风阻和线材磨损问题。桨叶固定螺钉的位置也做了结构改进,螺钉内部预留了微型压力传感的安装腔,能够实时监测每一片桨叶在旋转过程中受到的气动压力,当某一片桨叶经过紊流区出现负载突变时,控制系统可以在毫秒级调整对应电机的输出功率,避免单侧拉力失衡导致的姿态倾斜。这套四旋翼结构的设计初衷,是针对常规消费级无人机在复杂低空环境下飞行稳定性不足、抗扰动能力弱的痛点做的结构优化,核心围绕多传感器协同的布局逻辑展开,没有沿用市面上通用的快拆机架方案,而是把传感模块的安装位和机架受力路径做了一体化整合。从实际应用场景来看,这类结构适配的作业场景覆盖了低空近地测绘、小载荷包裹投送、复杂地形巡检这几类对飞行姿态稳定性要求较高的领域,尤其是在建筑楼宇间存在紊乱气流、山地坡面存在上升下沉气流的环境下,常规无传感反馈的机架很容易出现姿态失稳、桨叶负载骤变导致的炸机问题,这套结构在设计阶段就把各类传感单元的安装位置做了针对性排布。
中心机身的结构设计上,没有采用常见的上下壳卡扣连接方式,而是用了碳纤维板材加铝制衬套的螺接框架,中心舱内部第一层预留了水银开关传感的安装位,这个位置刚好处于整机的重心平面上,能够精准感知机身的倾斜角度和俯冲、拉升过程中的加速度变化,当检测到机身单侧倾斜角度超过安全阈值、或者下降速度过快时,会直接触发动力补偿逻辑,不需要等待飞控的姿态解算数据,响应速度比常规的惯性测量单元更快。中心舱第二层是压力传感板的安装位,这个位置的上盖预留了均匀的通气网格,既能够保证传感单元准确感知外部气压变化,也能避免飞行过程中杂物、雨滴直接落到传感元件表面造成数据误差,这个传感单元的主要作用是在搭载相机或者小型包裹载荷时,实时监测载荷的安装状态和重量分布,当载荷出现偏移或者投放后重量骤变时,会把数据同步传递给四个旋翼的动力控制端,快速调整各桨叶的转速匹配当前的整机重量。
电池仓的设计放在了中心舱的最下方,和重心位置完全重合,电池仓侧壁预留了距离传感的安装窗口,这个传感单元朝向机身正下方,能够实时测量整机与地面或者障碍物之间的距离,同时和电机端的传感数据做交叉校验,当电池剩余容量不足、或者距离障碍物过近时,会触发自动返航的逻辑,避免低电量下动力不足导致的坠机。机臂和中心舱的连接位置做了加强筋结构,没有采用折叠铰链的设计,因为折叠结构虽然方便收纳,但在长期飞行振动下容易出现连接间隙,导致机臂共振影响飞行稳定性,一体化的碳管加铝制嵌件的连接方式,能够把机臂的形变量控制在0.2mm以内,即使在较大的阵风载荷下,也不会出现机臂震颤导致的传感数据误差。
整机的外形尺寸控制在对角电机轴距350mm的范围内,旋翼旋转时的最大外轮廓直径不超过380mm,中心舱的长宽尺寸为120mm*120mm,高度45mm,所有的传感元件都没有突出机身外轮廓,安装边界完全控制在旋翼旋转的投影范围以内,避免了飞行过程中传感单元碰到障碍物造成损坏。起落架的结构采用了和机身下壳一体化的注塑支撑,高度只有20mm,既能够保证起飞降落时下方的距离传感有足够的检测空间,也不会因为起落架过高导致整机重心上移影响飞行稳定性,起落架的底部做了弧形的缓冲倒角,降落时可以分散冲击载荷,避免冲击力直接传递到中心舱内的传感元件造成数据漂移。整套结构的受力路径做了专门的优化,旋翼产生的拉力通过机臂直接传递到中心舱的四个角点,再通过碳纤维框架分散到整个机身,电池和载荷的重量直接作用在中心舱的底部平面,和拉力的作用线完全重合,不会出现额外的扭转力矩,即使在大机动飞行的情况下,机身的结构形变量也不会影响各个传感单元的检测精度。
- 上一篇:英特尔伽利略二代四轴飞行器外壳结构
- 下一篇:四轴多旋翼无人机整机结构设计方案

- 全部评论(0)

- 模板大小: 404.98 KB
- 售价:5金币
- 下载次数: 24
- 系统要求: STL
- 软件分类: 无人机
