微信登录
 QQ登录


尼尔机械纪元发条式小机器人造型结构
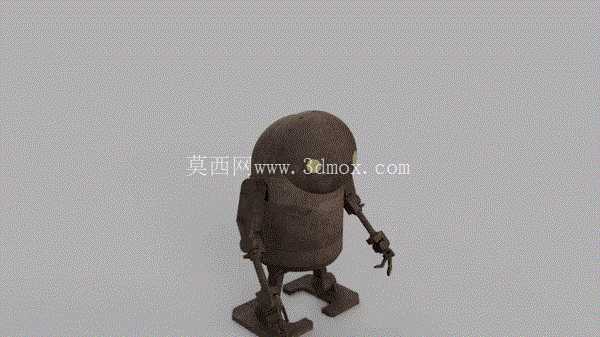
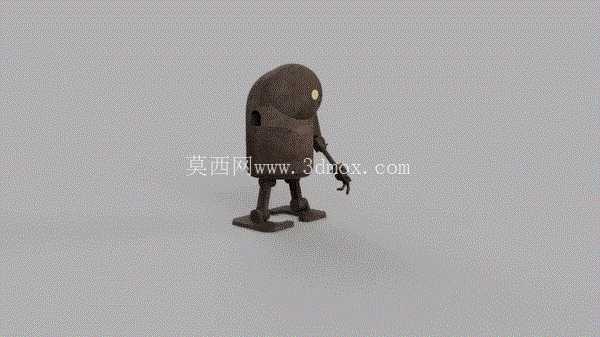
这款仿生行走玩偶的结构设计,核心围绕纯机械无动力驱动的行走逻辑展开,整体参考发条玩具的成熟传动架构,将仿生肢体的运动自由度做了针对性取舍,在保证行走动作连贯的前提下,尽可能压缩结构复杂度,降低加工与装配的难度门槛。从实际应用场景来看,这类结构既可以作为机械原理教学的演示教具,直观展示连杆联动、步态规划的基础逻辑,也可作为潮玩手办的内部支撑骨架,替换外部蒙皮后适配不同IP的玩偶造型开发,甚至可以作为小型桌面摆件的动力核心,通过上弦即可实现自主行走,无需额外供电。
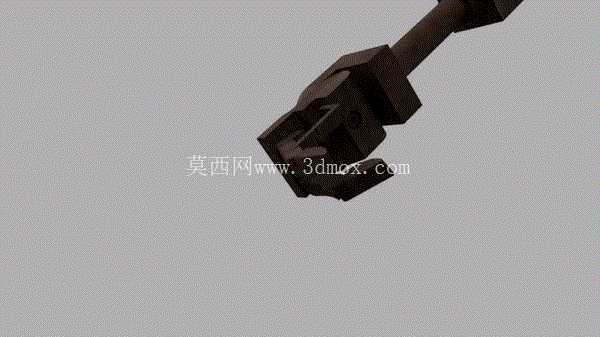
设计过程中首先对步态逻辑做了拆解,放弃了垂直轴旋转的自由度,将运动范围限定在前后行走的平面内,大幅简化了传动链路。腿部结构拆分为大腿、小腿、脚三个独立构件,铰接点位置参考人类膝关节的偏高布局,脚部做对半拆分设计,预留弯曲活动余量,行走过程中左脚脚内的组件会随步态周期接触支撑面,配合重心偏移实现稳定的一步一行进,不会出现侧翻问题。手臂部分同样采用三段式拆分,上臂、前臂、手分别通过铰接结构连接,上臂做对半剖分设计,在垂直轴上预留旋转余量,通过深度轴上的旋转关节模拟肘部弯曲动作,手部设置三根手指,两根大指与一根短指反向布置,还原参考形象的手部特征的同时,也预留了挂载小型配件的接口。
从安装边界来看,整体结构的尺寸控制在掌心可容纳的范围,所有铰接点的轴径统一采用通用规格,装配时无需特殊定制紧固件,常规的铜轴或者打印轴即可完成组装,各活动构件之间预留0.2mm的装配间隙,避免3D打印过程中出现的层纹、公差导致的运动卡滞。躯干部分作为核心承载件,内部预留发条驱动模块的安装腔,传动齿轮组全部内嵌在躯干内壁,不会外露影响外观完整性,手臂与腿部的铰接轴都采用隐藏式设计,从外部看不到轴端结构,保证外观的整体性。
结构设计上做了多处容错处理,比如腿部的限位凸台,会限制小腿的后摆角度,避免行走过程中出现关节过屈导致的步态紊乱;手部的手指根部做了圆角过渡,避免反复活动后出现应力集中断裂的问题;脚部的底面做了微弧处理,在接触支撑面时可以平滑过渡,不会出现卡滞顿挫的情况。所有构件的壁厚都控制在1.5mm以上,既保证了结构强度,也不会因为壁厚过大导致打印件变形,对于FDM打印工艺的适配性较好,不需要额外添加支撑即可完成大部分构件的打印,仅手臂与腿部的铰接位置需要添加少量易拆除的支撑。
实际装配逻辑上,优先组装腿部连杆组件,将大腿、小腿、脚的铰接轴预装完成后,再卡入躯干底部的对应轴孔,随后组装手臂组件,将上臂的对半结构扣合在肘部旋转轴上,再依次连接前臂与手部,最后装入发条驱动模块,将驱动输出轴与腿部的主动连杆对接,上弦测试时可以观察到腿部与手臂的联动动作,行走过程中手臂会随步态小幅前后摆动,还原类人行走的自然姿态。这类纯机械联动的结构设计,核心是在有限的尺寸空间内,通过最少的构件实现最拟真的动作效果,不需要复杂的电控元件,仅靠机械结构本身即可完成预设的动作序列,对于入门级的结构设计学习者来说,是非常好的连杆机构实践案例,可以通过调整铰接点的位置、连杆的长度,改变步态的幅度与行走速度,直观理解平面连杆机构的运动学特性。
- 上一篇:定制化嵌入式新闻信息广播展示台
- 下一篇:带水岸植被的透明水体景观动画场景

- 全部评论(0)

- 模板大小: 34.05 MB
- 售价:5金币
- 下载次数: 114
- 系统要求: STL,STEP / IGES,Fusion 360,Rendering,Snagit
- 软件分类: 3D模型下载