微信登录
 QQ登录


六自由度并联斯图尔特运动平台结构
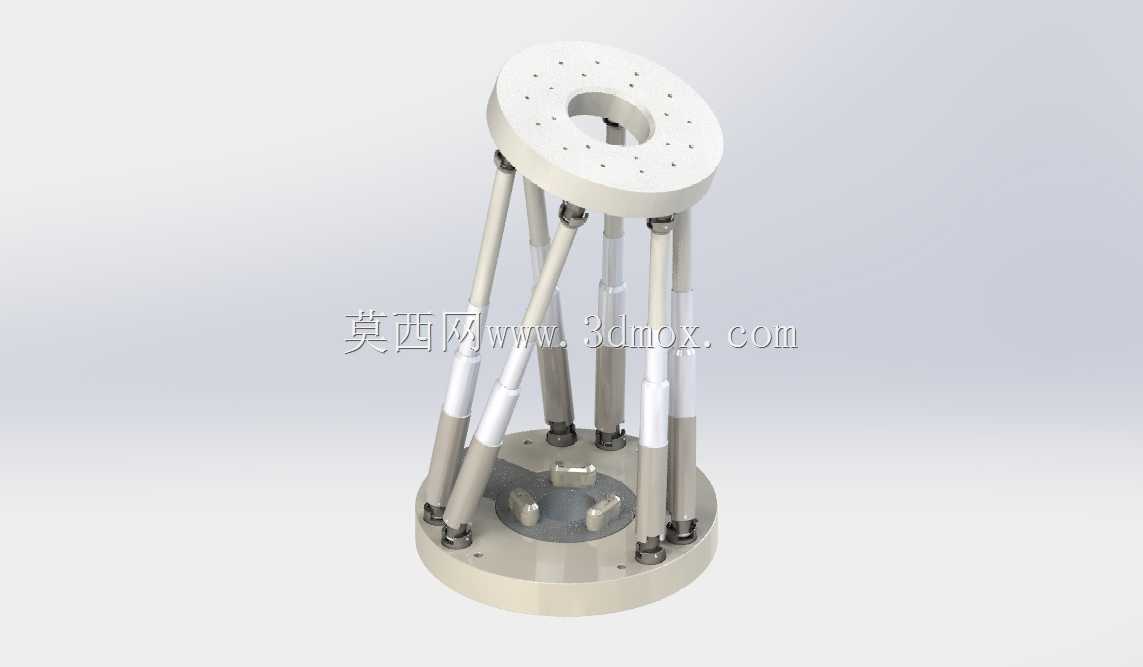
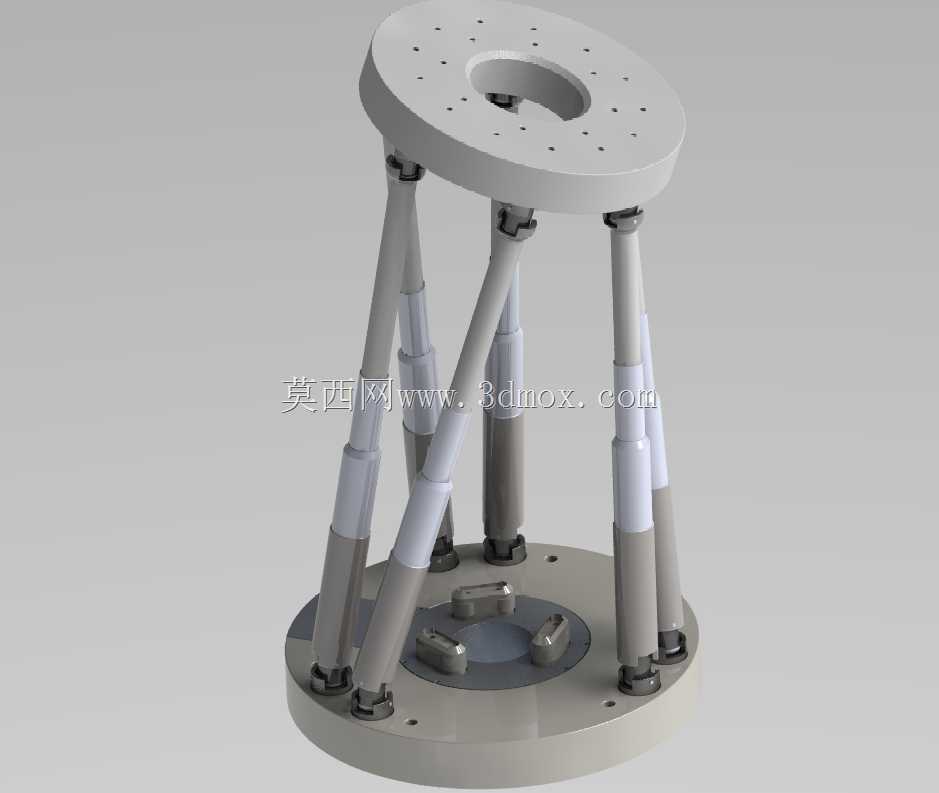
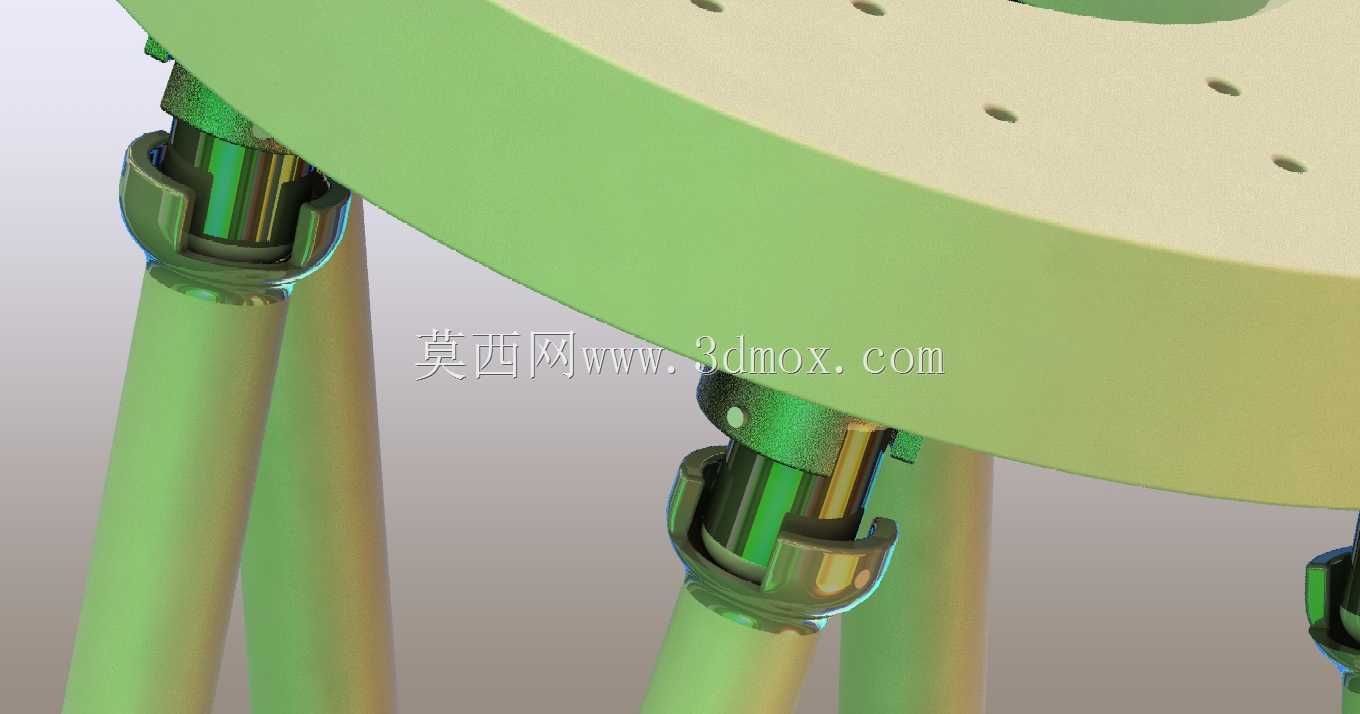
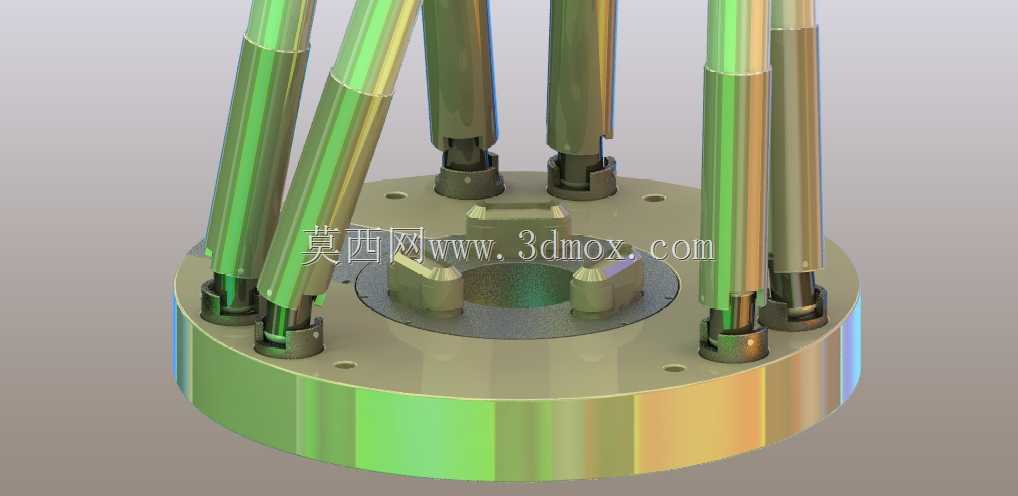
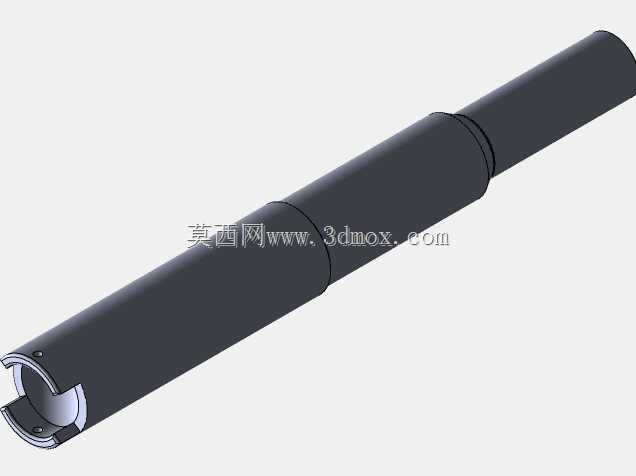
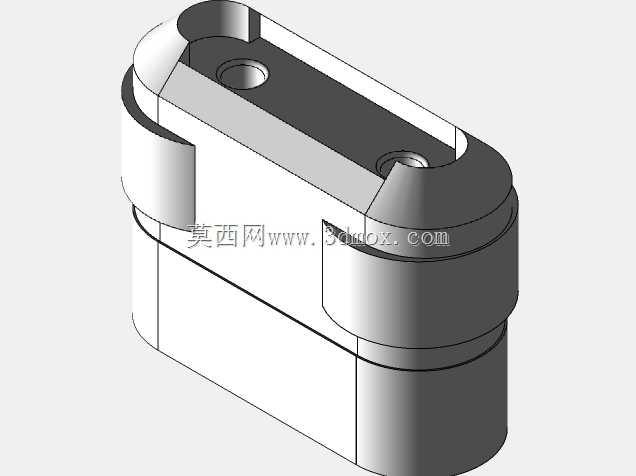
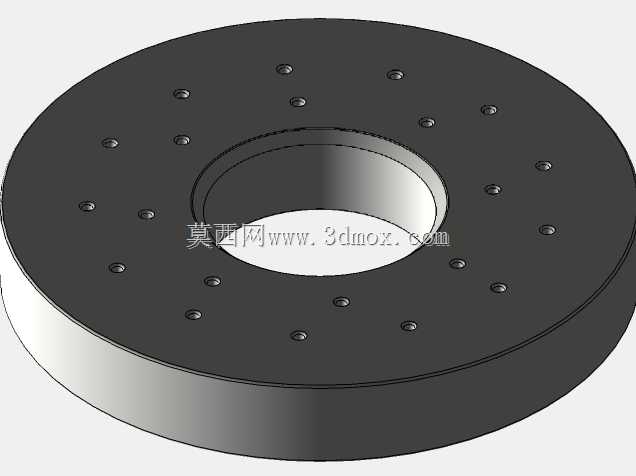
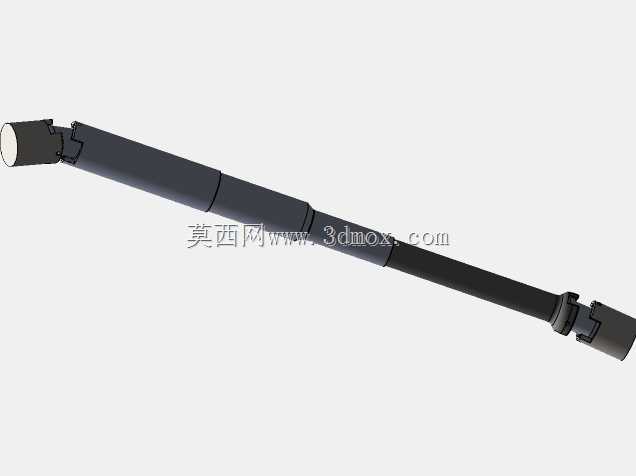
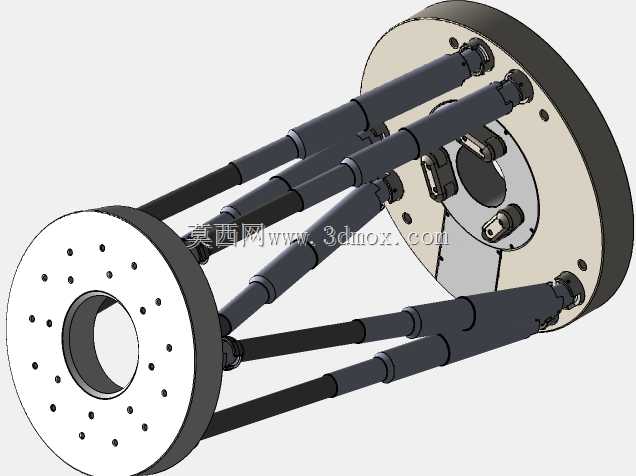
这套并联构型的运动平台,核心采用六支可伸缩支腿上下铰接的经典布局,区别于串联式多轴运动机构,其整体刚度表现远优于同负载等级的串联结构,支腿采用两端虎克铰配合中间伸缩段的设计,每根支腿的伸缩量独立可控,通过六支支腿的协同位移差,可实现上平台在空间内六个自由度的复合运动,覆盖X/Y/Z三个轴向的直线平移,以及绕三个轴向的转动调姿,不存在串联机构的误差累积问题,运动重复定位精度可控制在微米级区间。
从实际应用场景来看,这类结构最早被应用于飞行模拟器的运动体感模拟,通过上平台的多自由度运动复现飞行器飞行过程中的姿态变化与过载体感,后续逐步拓展到精密加工领域的减振隔振工作台、航天器对接过程的姿态调整工装、精密光学设备的多自由度调整基座、医疗领域的手术机器人定位执行端,甚至部分高端运动模拟设备、海浪补偿平台也会采用该类构型,核心是利用其高刚度、高负载自重比、高精度无累积误差的特性,弥补串联机构在大负载高精度场景下的性能短板。
设计层面首先要确定上下平台的铰接点分布,下平台固定端的铰接点采用圆周均布的布局,上平台动端的铰接点对应错开一定角度,避免支腿运动过程中出现空间干涉,每根支腿的行程需要根据目标工作空间反推计算,既要保证目标运动范围内所有支腿的伸缩量都在有效行程内,也要校核极限姿态下支腿的铰接角度是否超出虎克铰的允许摆角范围,避免出现机械死点。支腿的伸缩段如果采用伺服电缸作为执行元件,需要根据平台的额定负载、运动加速度核算每根支腿的轴向推力,同时要考虑动态运动过程中的惯性力分配,避免单根支腿负载超限。上下平台的本体采用高强度铝合金加工,在保证整体刚度的前提下尽可能降低运动部分的自重,减少驱动端的负载压力,铰接位置采用高精度关节轴承,配合预紧安装消除铰接间隙,避免间隙带来的运动精度损失。
安装边界方面,下平台的安装基面需要保证足够的平面度,固定孔位按照下平台铰接点的分布圆周对应设置,安装时需要先调平下平台基座,避免初始安装倾斜带来的运动坐标偏移;上平台的安装面预留了标准的螺纹孔阵列,可根据不同的搭载需求直接固定对应的工装或负载,不需要额外加工转接板。整体结构的运动包络需要在安装前提前核算,极限姿态下上平台的边缘不会超出下平台的投影范围过多,周边预留足够的安全间隙,避免运动过程中与周边设备发生碰撞。日常维护层面,铰接点的轴承需要定期补充润滑脂,支腿的伸缩段要做好防尘防护,避免粉尘进入伸缩配合面导致磨损加剧,影响运动精度。
不同于常规的单轴或两轴调整台,这类六自由度平台的运动解算需要配套的运动控制算法,将目标位姿的坐标转换为六根支腿的对应伸缩量,建模过程中需要精准定义每个铰接点的空间坐标,确保虚拟样机中的运动学模型与实际物理结构完全一致,才能保证后续控制过程中的位姿精度,建模时还要对极限姿态做干涉检查,确认所有运动部件在全行程范围内都不会发生剐蹭,尤其是支腿之间的间隙、支腿与上下平台本体的间隙,在大倾角姿态下要预留足够的安全距离。
- 上一篇:对旋式双桨反向搅拌装置结构设计
- 下一篇:带集成燃料箱的静音式发电机组柜体结构

- 全部评论(0)

- 模板大小: 13.86 MB
- 售价:5金币
- 下载次数: 198
- 系统要求: Rendering,SOLIDWORKS,Snagit
- 软件分类: 通用机械零部件