微信登录
 QQ登录


自主避障轮式移动机器人结构设计


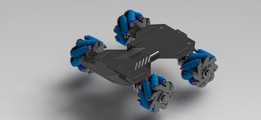
这款轮式自主避障移动载具,核心面向室内狭小空间的巡检、物料短途转运、教学实训场景开发,可在无人工干预的前提下完成预设路径内的自主移动,适配实验室环境巡检、生产线边角物料转运、青少年科创教学演示等实际工况。整机采用双层平板式承载结构,上层基板预留多组M3规格安装孔位,孔位间距按照通用电子模块安装标准排布,可直接固定控制板、驱动模块、传感组件,无需额外打孔加工;下层基板预留电池仓安装位,同时兼顾轮系的安装支撑,两层基板通过铜柱隔离固定,预留15mm的走线空间,方便各类线束的排布与固定,避免线束与运动轮体产生干涉。
行走部分采用双直流电机驱动差速转向方案,配套橡胶纹理轮胎,轮胎外径65mm,轮面宽度22mm,橡胶材质的胎面可在PVC地面、木质地面、普通水泥地面提供足够附着力,差速转向的结构设计让整机最小转弯半径为0,可在狭窄通道内完成原地转向动作,适配宽度不小于200mm的通行空间。避障感知单元采用HC-SR04超声波声纳传感器,安装于载具前端的蓝色支架上,安装高度距离基板平面42mm,探测角度覆盖前方15度锥形区域,可探测2cm-400cm范围内的硬质障碍物,探测精度可满足室内移动场景的避障需求,当传感器探测到前方障碍物距离小于预设安全阈值时,控制单元会自动调整两侧电机的转速差,完成转向绕行动作。
驱动单元采用L298N电机驱动模块,固定于上层基板的左侧位置,模块与控制板之间通过排针连接,可直接输出两路直流电机的驱动信号,支持PWM调速,可根据实际工况需求调整整机的移动速度,最快移动速度可达0.8m/s,最慢可调整至0.1m/s适配精细巡检场景。控制核心采用Arduino UNO开发板,安装于上层基板中部位置,所有传感信号、驱动信号均通过开发板的IO口完成交互,程序逻辑中预设了障碍物距离判定、转向延时、速度调整的参数,可直接烧录基础避障程序完成功能验证,同时预留了5个空闲IO口,可后续扩展红外循迹、蓝牙遥控、机械臂抓取等附加功能。
整机的外形边界尺寸控制在长180mm、宽130mm、高75mm范围内,所有突出部件均未超出基板的投影边界,避免移动过程中突出部件与周边物体产生刮碰;前端传感器支架采用圆弧过渡设计,没有尖锐棱角,即使在教学场景中被学员触碰也不会造成划伤。供电部分采用标准7.4V锂电池组,安装于下层基板的电池仓内,电池仓设置有弹性卡扣,可固定不同容量的同规格锂电池,满电状态下可支持整机连续运行90分钟以上,满足常规实训或短距离巡检的续航需求。
从结构设计的合理性来看,这款载具的所有零部件均采用标准化选型,轮胎、电机、铜柱、螺丝均为市面通用标准件,替换成本极低,基板部分可直接采用亚克力板切割或者3D打印制作,加工门槛低,适合个人开发者或者教学场景快速制作验证。走线设计上所有线束均沿着基板边缘的走线槽排布,通过扎带固定孔位完成固定,不会出现线束散乱垂落干扰轮体运动的问题;电机安装位设置有长条形调节孔,可调整电机的安装位置,张紧轮胎与电机轴的配合间隙,避免长期运行后轮胎出现松动打滑的问题。
在实际工况适配中,这款载具可根据使用场景调整传感器的安装位置,若需要更大范围的避障探测,可在载具的左右两侧额外加装同型号超声传感器,扩展探测范围;若需要完成物料转运功能,可在上层基板加装小型载物平台,承载不超过500g的物料完成点对点的自主转运;在教学场景中,这款载具可作为嵌入式编程、机械结构装配的实训载体,学员可自行调整结构参数、修改控制程序,验证不同的避障逻辑与移动方案。整机的重心控制在基板中心位置,即使在加减速、转向过程中也不会出现侧翻问题,爬坡能力可适配不超过5度的斜坡,满足室内绝大多数平整地面的通行需求。
- 上一篇:六轴关节型工业机械臂简易结构设计
- 下一篇:利弗塔德三级关节机械臂结构设计

- 全部评论(0)

- 模板大小: 1.7 MB
- 售价:5金币
- 下载次数: 294
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人