微信登录
 QQ登录


三自由度RRS并联球平衡执行机构
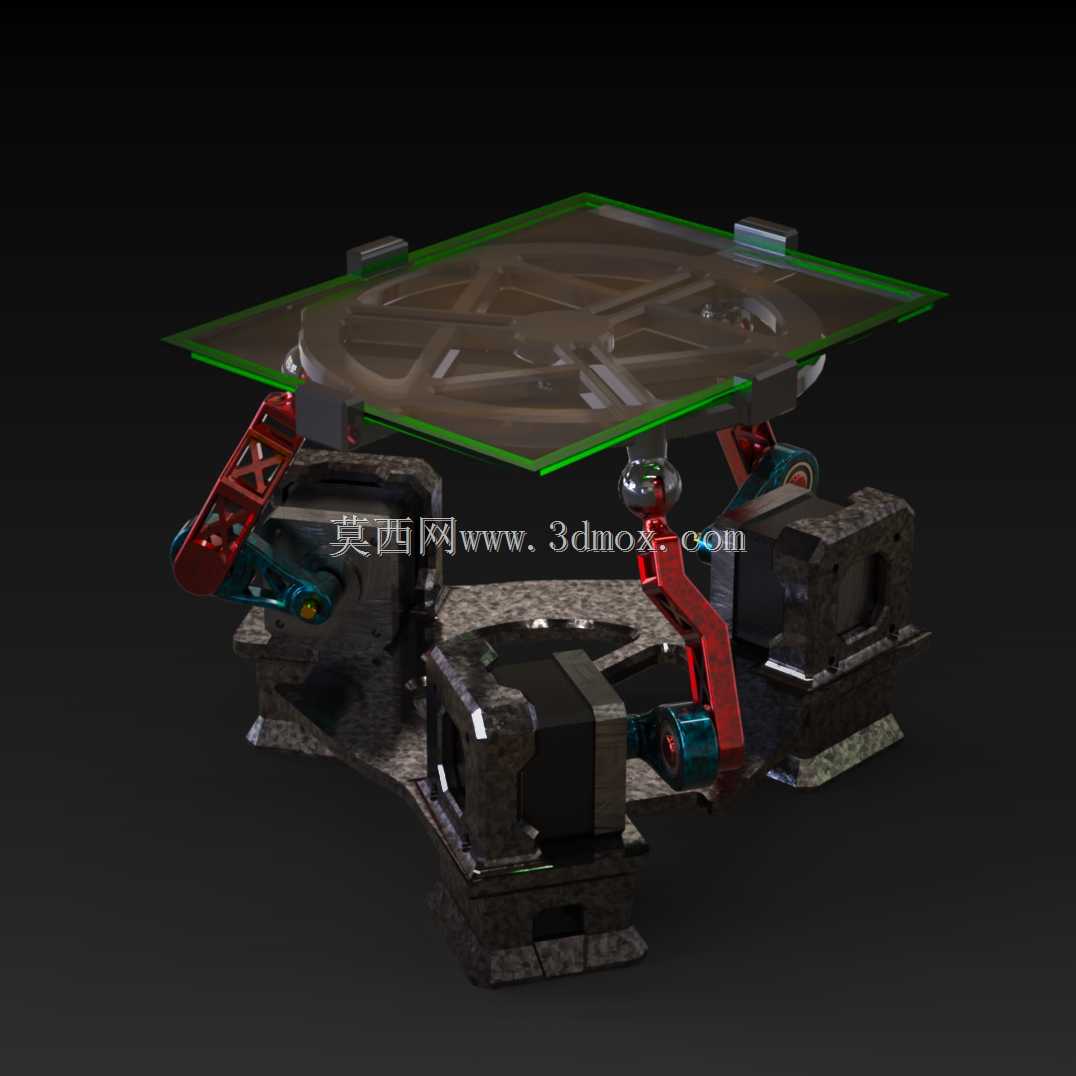
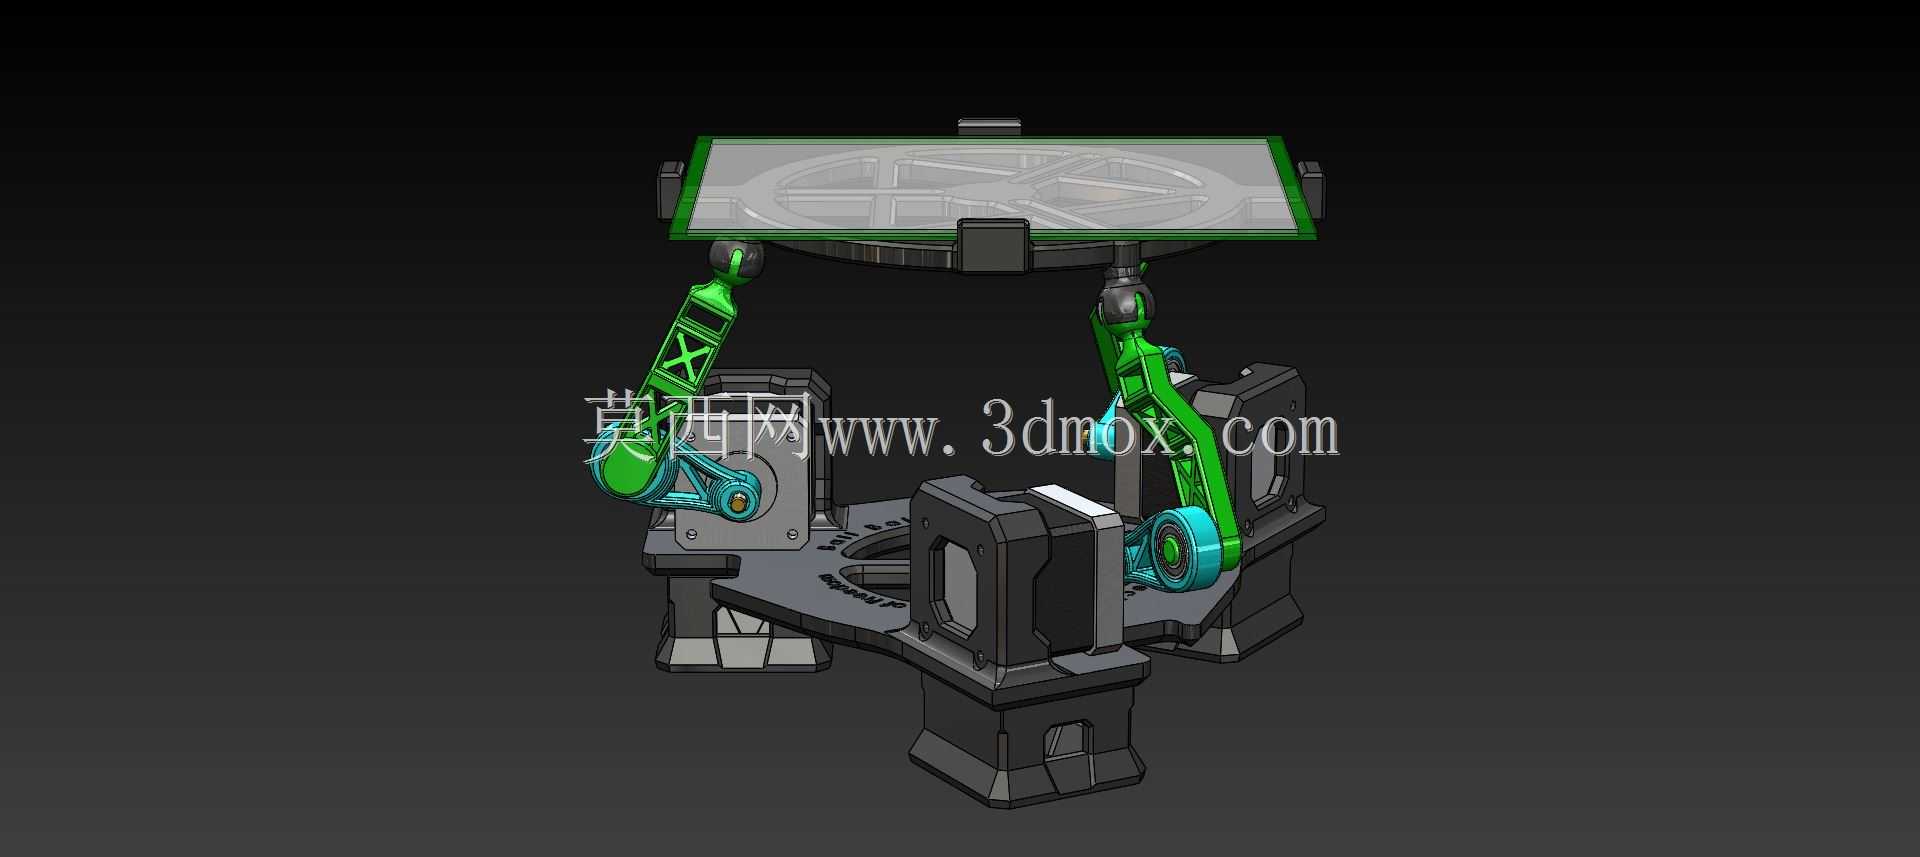
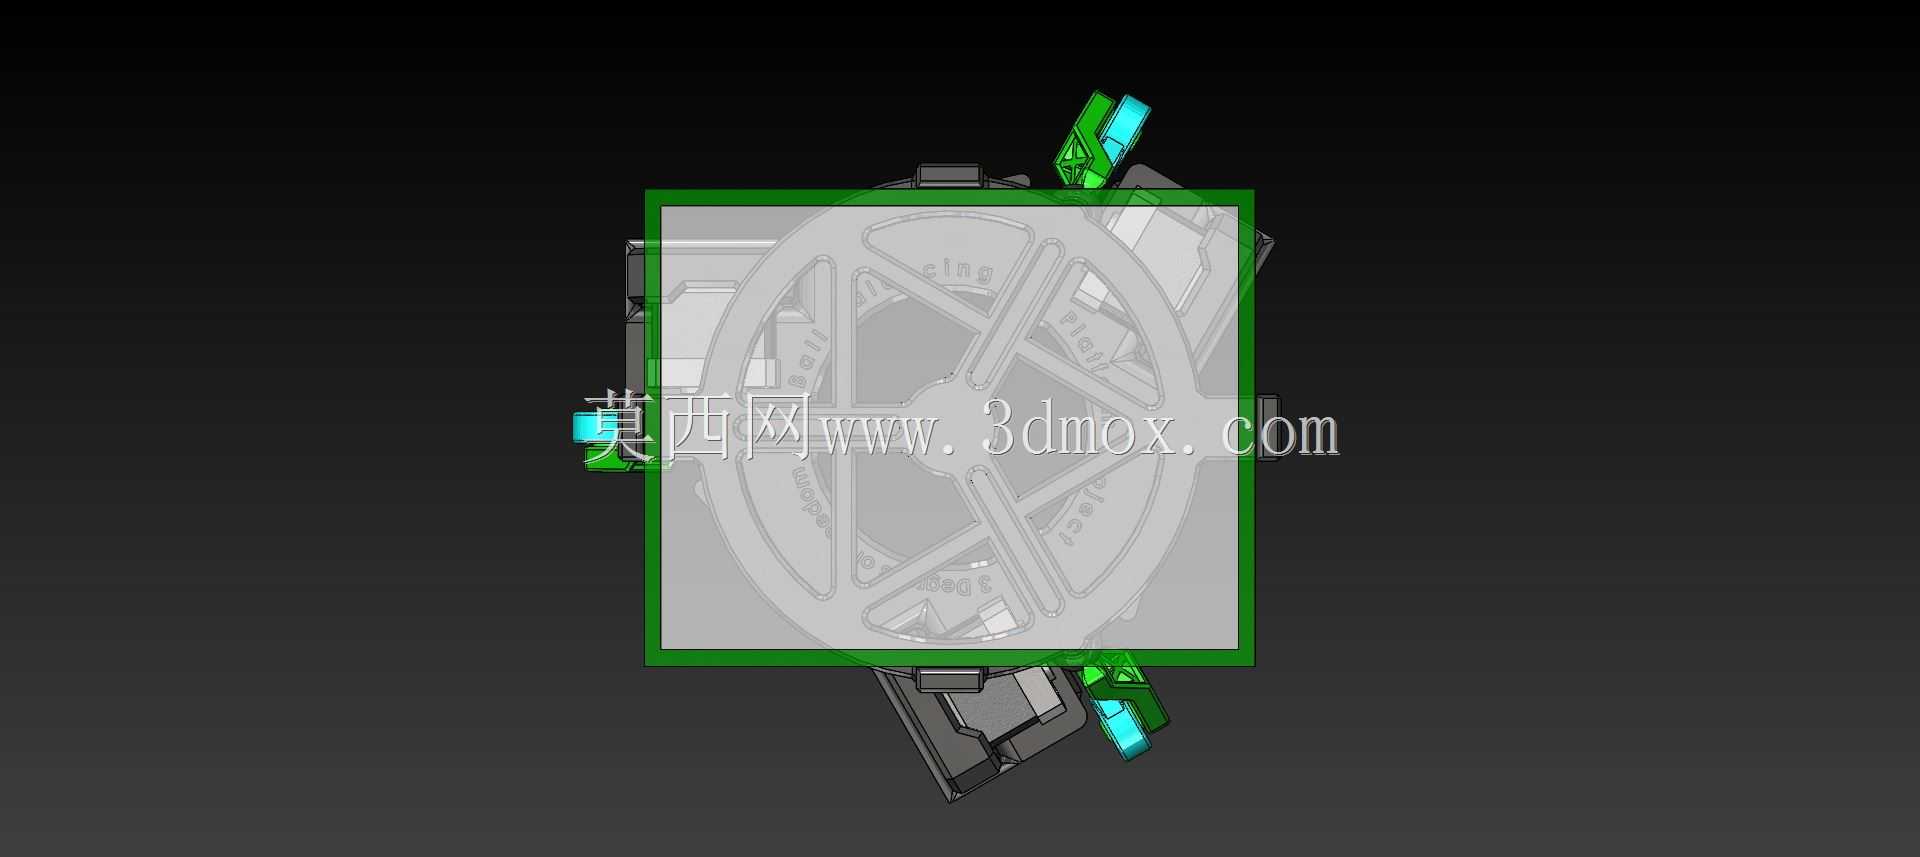
在自动化教学实验、精密位姿调控、多轴联动控制算法验证场景中,这类三自由度球平衡机构是非常典型的并联执行载体,和串联机械臂的开链传动结构不同,它采用RRS构型的并联支链布局,动平台的所有运动载荷由三组对称布置的支链共同承担,整体结构刚性远优于同行程的串联机构,运动过程中的累计传动误差也能控制在更小范围内,很适合用来做平面内球体的定点驻留、轨迹跟随这类对动态响应精度要求较高的控制实验。
从实际功能落地的角度看,这套机构的核心作用是通过动平台的二维倾角调整,配合平面内的小幅平动补偿,让放置在平台上的球体能够稳定停留在指定坐标点,或是按照预设的数学轨迹完成连续运动,很多高校的自动化专业会用这类设备作为经典控制理论、现代控制算法的实物验证载体,相比纯仿真环境,它能真实反映传动间隙、结构形变、负载扰动等实际工程中必然存在的非线性因素,让算法调试更贴近工业现场的实际工况。
设计层面上,三组支链沿动平台周向呈120度对称分布,每组支链都包含转动副、转动副、球面副的运动副组合,固定端的转动副直接和步进电机的输出轴连接,省去了额外的传动减速环节,既减少了传动回程误差,也让运动学逆解的计算过程更直接——只要给定球体需要到达的目标坐标,就能通过逆运动学公式直接解算出三个电机对应的转动角度,不需要做复杂的坐标转换。动平台采用透明硬质平板作为承载面,一方面是减少平台自身重量对支链负载的占用,另一方面也方便在平台下方布置视觉检测模块,实时采集球体的位置反馈信号,配合两套独立的PID控制器分别对X轴、Y轴方向的位移偏差做闭环修正,当球体因为外界扰动偏离目标位置时,系统会在几十毫秒内调整对应支链的伸缩量,通过平台倾角变化产生的重力分量驱动球体回到目标位置。
安装边界方面,整套机构的固定基座采用三点式支撑布局,三个电机安装座的定位孔呈正三角形分布,安装时需要保证基座安装面的平面度公差不超过0.1mm,否则会导致初始零位时动平台存在固有倾角,额外增加控制器的静态补偿量;支链上的球面副配合间隙控制在0.02mm以内,间隙过大会导致平台高频调整时出现抖动,间隙过小则会增加运动阻力,导致电机负载超限。动平台的有效承载区域为边长300mm的正方形范围,球体的适用直径在30mm到80mm之间,球体直径过小会容易受平台表面加工纹理的影响出现运动卡滞,直径过大则会超出平台的倾角调整范围,无法实现全区域的位置控制。
在实际调试过程中,需要先完成运动学正逆解的参数标定,把每个支链的杆长、转动副安装位置、球面副连接点坐标这些实际加工尺寸代入解算公式,抵消零件加工误差带来的模型偏差,之后再分别整定X、Y两个轴方向的PID参数,先调整比例系数保证系统的响应速度,再加入积分项消除静态位置误差,最后通过微分参数抑制超调量,避免球体在目标位置附近出现反复振荡。这套机构除了用于教学实验外,经过参数调整后也可以拓展应用到小型工件的平面姿态调整、精密物料的缓冲击送等场景,只要更换动平台的承载面材质、调整电机的输出扭矩,就能适配不同负载的作业需求。
- 上一篇:带三指夹持器的三轴拾放作业设备结构
- 下一篇:电机驱动连杆式人形双足行走机构

- 全部评论(0)

- 模板大小: 19.6 MB
- 售价:5金币
- 下载次数: 115
- 系统要求: SOLIDWORKS,Rendering,Snagit
- 软件分类: 工业机器人