微信登录
 QQ登录


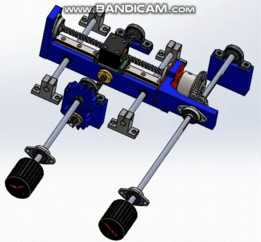
电机驱动连杆式人形双足行走机构
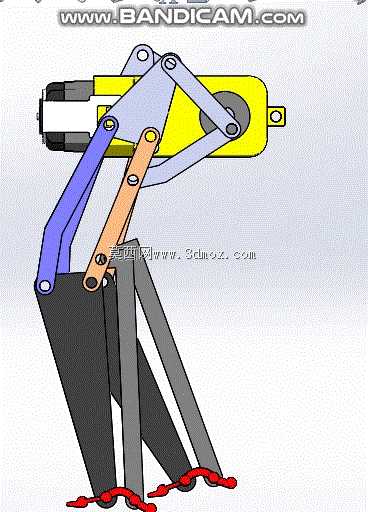
在足式移动机器人的研发迭代过程中,双足行走机构的结构合理性直接决定了整机的动态平衡表现与步态流畅度,这套采用连杆传动的人形双足机构,正是针对小型人形机器人研发场景设计的核心行走执行单元。不同于轮式、履带式移动机构对平整地面的强依赖,该机构依靠多组连杆的铰接配合,能够模拟人类行走时的腿部摆动、重心抬落动作,可适配存在小幅高差、零散障碍物的非结构化地面,在教学演示、小型服务机器人原型开发、仿生机械竞赛等场景中都能作为核心行走模块使用。
从结构设计逻辑来看,整套机构没有采用复杂的多关节独立舵机直驱方案,而是通过单电机配合多组定长连杆的铰接约束,将电机的连续旋转运动转化为双腿交替迈步的复合动作,这种设计思路大幅降低了控制系统的调试难度——不需要为每个关节单独编写复杂的运动协同算法,仅通过连杆的长度配比、铰接点位置的几何约束,就能保证行走过程中左右腿的动作时序完全匹配,从机械结构层面规避了多电机协同误差带来的卡顿、重心偏移问题。设计过程中对各连杆的铰接点位置做了反复的运动学仿真验证,调整了大腿连杆、小腿连杆与传动摇臂的长度比例,确保迈步时足部的抬升高度足够越过常见的地面小障碍,同时支撑相阶段足部与地面的接触面积保持稳定,不会出现侧翻、打滑的趋势。
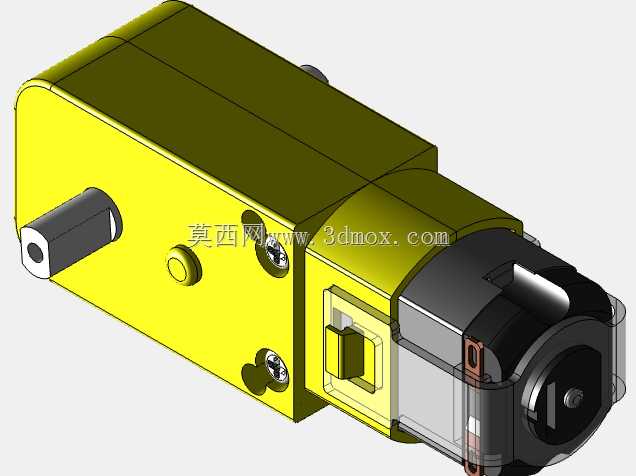
从安装边界与尺寸适配角度来看,整套机构的动力源布置在髋部位置,整体重心靠上,和人类躯干重心分布逻辑一致,上部预留了标准的安装孔位,可以直接搭载控制板、电池、传感器等上部功能组件,不需要额外设计重心配平结构。各连杆之间采用销轴铰接,铰接处预留了标准的轴承安装位,能够有效降低运动过程中的铰接摩擦,长时间运行也不会出现连杆晃动、间隙过大的问题。足部构件采用平底设计,接触地面的边缘做了圆弧过渡,在迈步落地时能够顺畅完成重心从足跟到足掌的转移,不会出现足部卡滞地面的情况。
在实际功能表现上,该机构的关节约束经过优化后,行走过程中重心的上下波动幅度被控制在极小范围内,运行时的整体震动感很弱,不需要额外添加减震结构就能保证上部搭载的传感器稳定工作。整套传动链路的力传递路径经过简化,电机输出的扭矩通过摇臂直接传递到腿部连杆,传动过程中的能量损耗很低,搭配同功率的动力源时,续航表现比多舵机驱动的双足机构更有优势。对于机器人研发从业者来说,这套机构可以直接作为双足机器人的行走底座,只需要在上部搭载对应的感知、控制模块,就能快速完成原型机的搭建,也可以基于这套连杆结构做参数调整,衍生出不同步幅、不同负载能力的双足行走方案,适配不同尺寸的人形机器人开发需求。在仿生机械教学场景中,这套机构也可以作为连杆传动、运动学仿真的教学案例,帮助学习者直观理解闭链传动机构的运动转化逻辑,以及仿生行走机构的重心配平思路。
- 上一篇:三自由度RRS并联球平衡执行机构
- 下一篇:石油管道内壁清蜡除垢作业机器人结构

- 全部评论(0)

- 模板大小: 91.23 MB
- 售价:5金币
- 下载次数: 109
- 系统要求: SOLIDWORKS,STEP / IGES,Snagit,Rendering
- 软件分类: 工业机器人