微信登录
 QQ登录


单球平衡全向移动Ballbot机器人结构
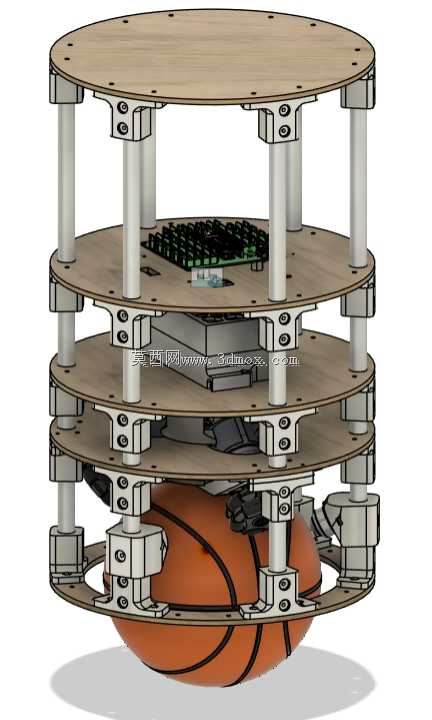
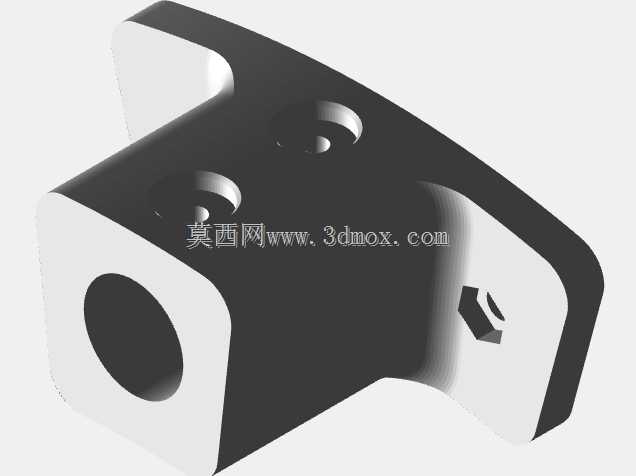
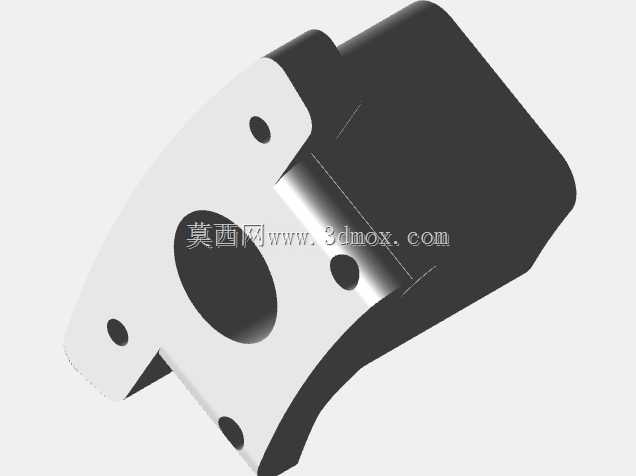
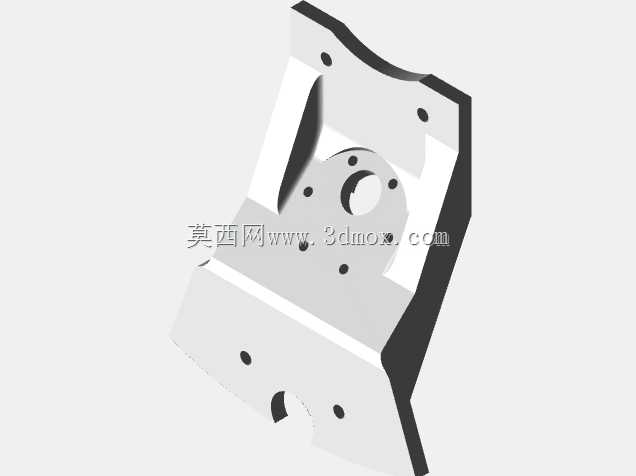
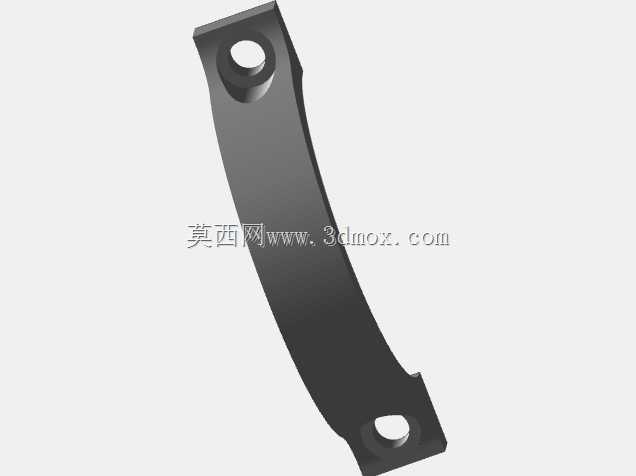
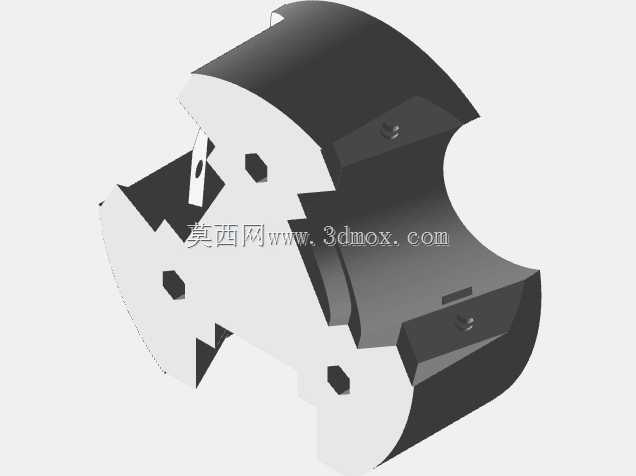
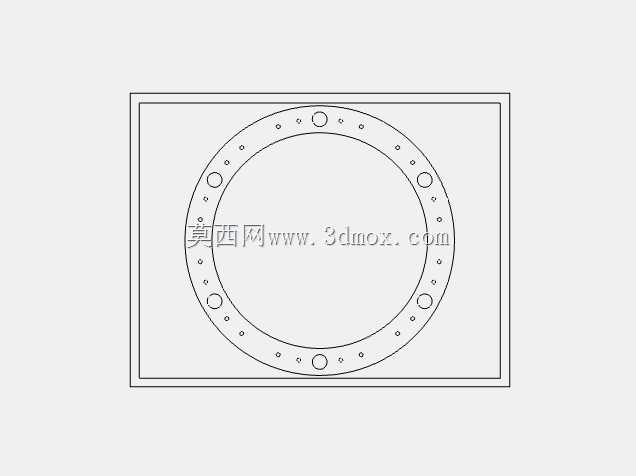
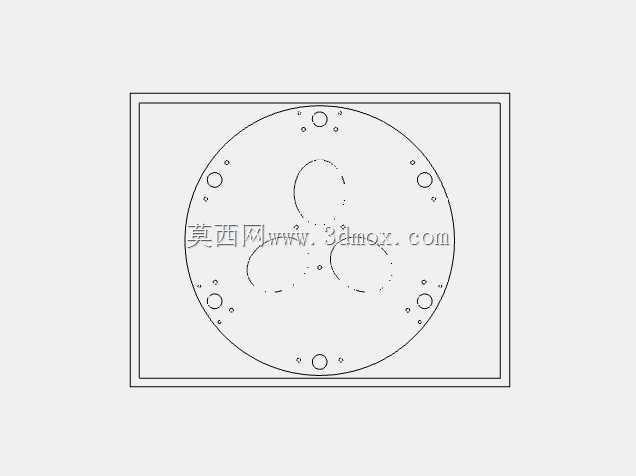
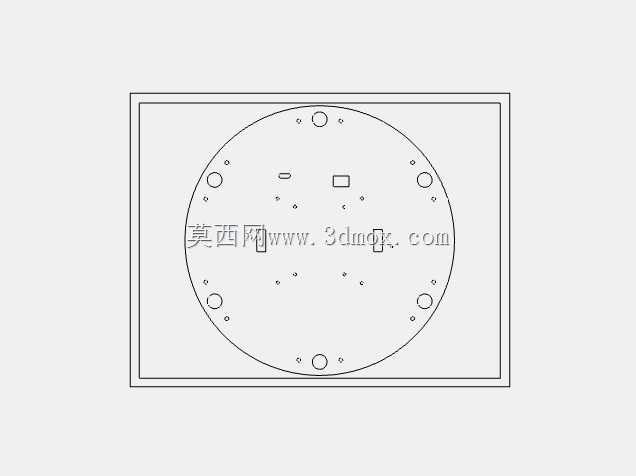
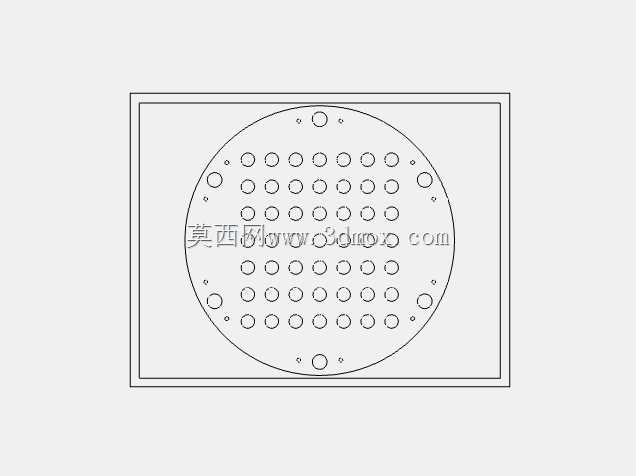
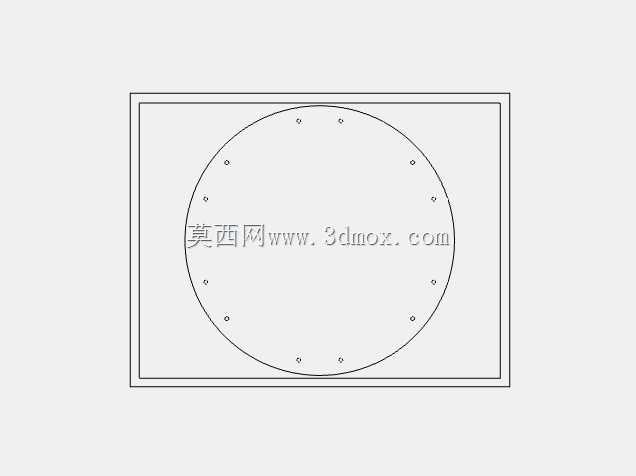
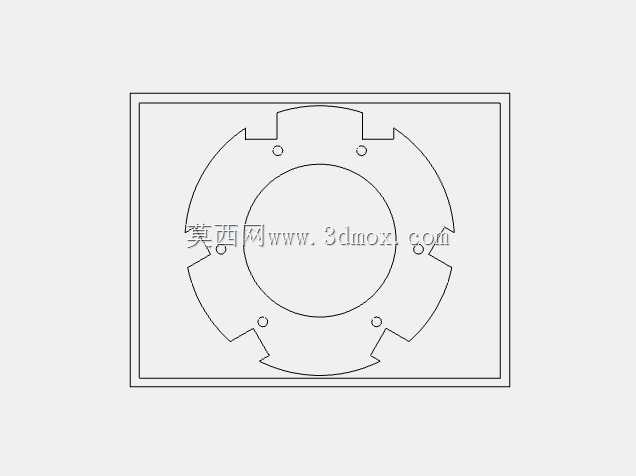
这款单球支承的全向移动平衡机器人,核心设计目标是在人流密集的窄小通行场景下实现无转向半径的平稳位移,适配医院病区的物资配送、写字楼内的文件转运、住宅空间的轻载巡检这类对通行灵活性要求极高的作业环境,相比传统轮式移动设备,它不需要预留转向空间,可在原地完成任意方向的姿态调整,能顺利通过宽度仅比自身轮廓宽10cm的狭窄通道,在人员走动频繁的区域不会因为转向动作剐蹭周边障碍物或干扰通行人员。
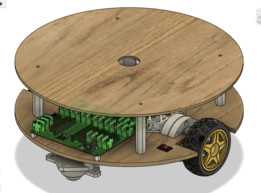
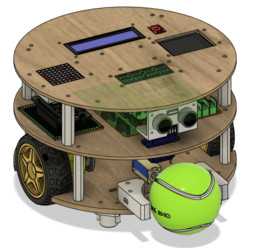
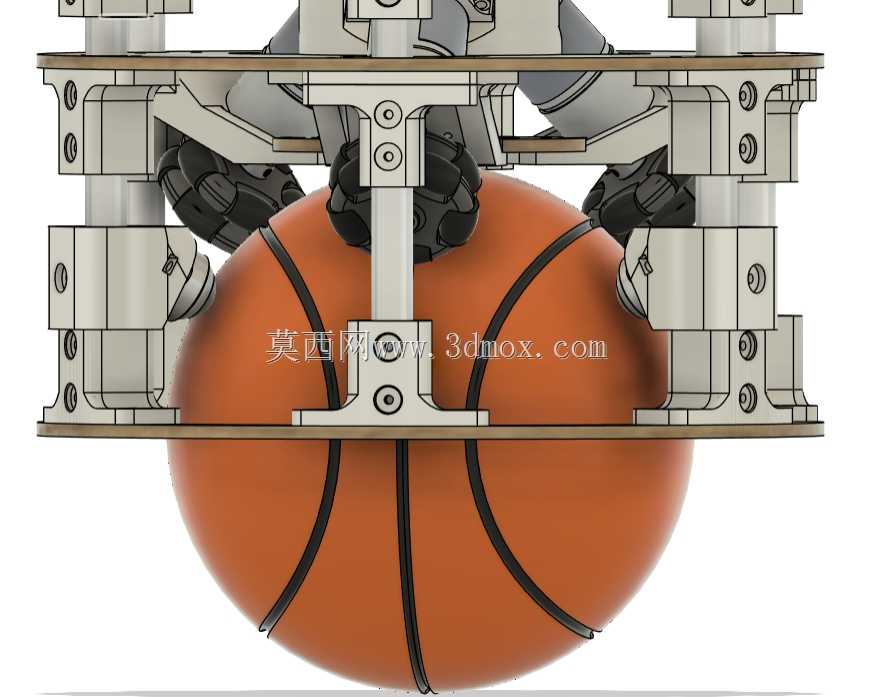
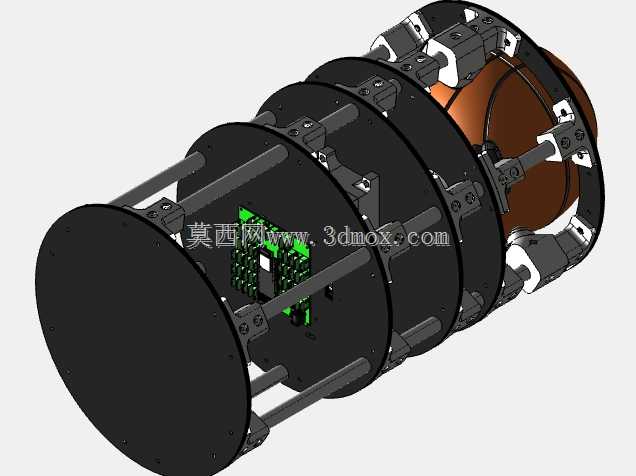
整体采用多层叠式机架布局,层间通过等距分布的铝管立柱实现刚性连接,最底层为球轮驱动安装层,围绕作为主平衡轮的4号篮球均匀布置三组驱动轮组,每组轮组包含全向轮与直流驱动电机,通过三个驱动轮的差速配合,实现对球体转动方向与转速的精准控制,同时在底层预留了电池组的安装位,将大重量部件布置在最下层可有效降低整机重心,提升平衡控制的稳定性。往上第二层为传感与控制层,专门预留了陀螺仪与加速度计的安装基准面,保证传感器的测量基准与整机重心轴线重合,避免安装偏差带来的姿态测量误差,同时布置控制扩展板的安装位,所有走线通过立柱内部的空腔或者层间预留的走线槽排布,避免运动过程中线缆与运动部件发生干涉。第三层与第四层为功能扩展层,可根据实际作业需求搭载不同的功能模块,比如轻载置物托盘、环境检测传感器、小型交互终端等,层板上预先加工了等距排列的安装孔位,可兼容不同尺寸外接模块的安装需求,不需要额外打孔改造。最顶层为防护盖板层,可遮挡内部电气元件,同时预留外设安装接口。
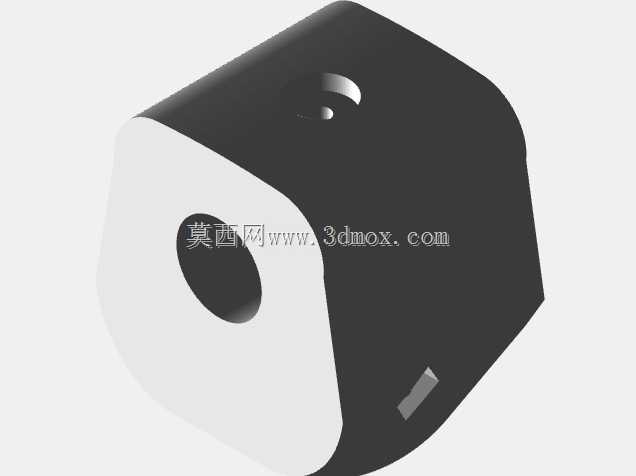
结构件设计上兼顾了加工便捷性与结构刚性,层板采用激光切割的胶合板加工,孔位精度可控制在0.1mm以内,保证各层安装后立柱的垂直度,避免因为层板孔位偏差导致机架出现倾斜,影响平衡控制精度。驱动轮与机架的连接部位、电机安装座这类受力较大的部件采用3D打印的工程塑料制作,可承受驱动过程中的冲击载荷,同时降低整体加工成本,缩短打样迭代周期。全向轮的安装位置经过反复调校,保证轮面与平衡球的表面完全贴合,接触压力均匀,避免出现接触不实导致的打滑问题,同时在轮组旁预留了编码器的安装位,可实时反馈驱动轮的转速,为平衡控制算法提供精准的运动反馈数据。
安装边界方面,整机的外轮廓为圆形,最大直径不超过400mm,整体高度控制在350mm以内,所有向外突出的部件比如电机接线端、传感器接头都不超出层板的外轮廓,避免在狭窄空间通行时发生剐蹭。底部平衡球突出底层机架的高度为50mm,保证球轮与地面接触时机架底部距离地面有足够的间隙,可顺利通过高度不超过10mm的地面凸起或者门槛,不会出现底盘剐蹭地面的问题。各层之间的间距根据搭载部件的高度做了差异化设计,底层驱动层的间距最大,预留出电机、轮组的安装与维护空间,中间控制层的间距满足电路板与接线的操作空间即可,上层扩展层的间距可根据搭载模块的高度调整立柱的长度来适配,具备较强的改造灵活性。
实际使用过程中,这套结构的刚性足以支撑平衡控制过程中的动态载荷,不会因为机架形变导致传感器测量数据出现偏差,多层布局的设计也方便后续的维护升级,更换电池、调试传感器时只需要拆开对应层的固定件即可,不需要完全拆解整机。三组驱动轮的对称布置方式,让球体在各个方向的驱动出力均匀,全向运动过程中不会出现动力输出的死区,配合姿态传感器的实时数据反馈,可在受到轻微外力碰撞时快速调整姿态恢复平衡,适合在人员走动频繁的动态环境中稳定运行。
- 上一篇:三自由度全向移动轮式机器人结构
- 下一篇:双层托盘式室内配送服务机器人结构

- 全部评论(0)

- 模板大小: 79.8 MB
- 售价:5金币
- 下载次数: 98
- 系统要求: STEP / IGES,STL,AutoCAD,Rendering
- 软件分类: 工业机器人