微信登录
 QQ登录


两自由度五杆并联平面作业执行机构
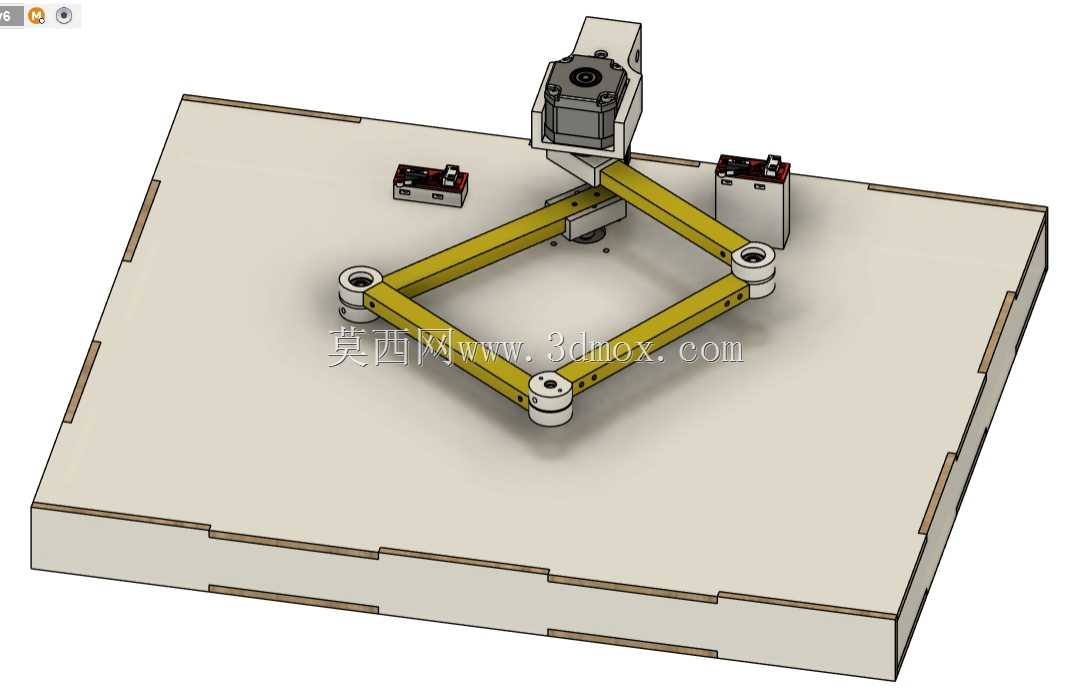
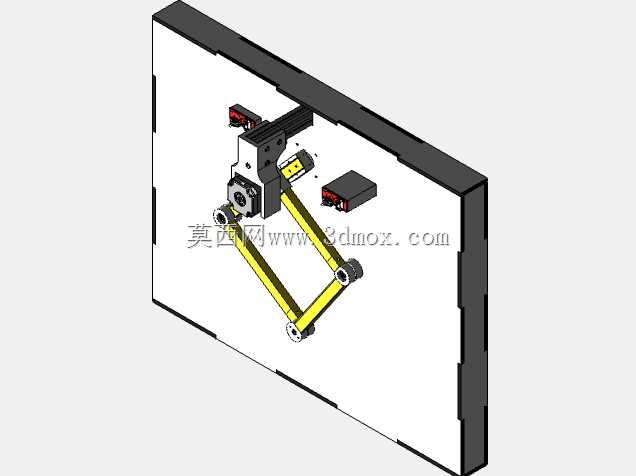
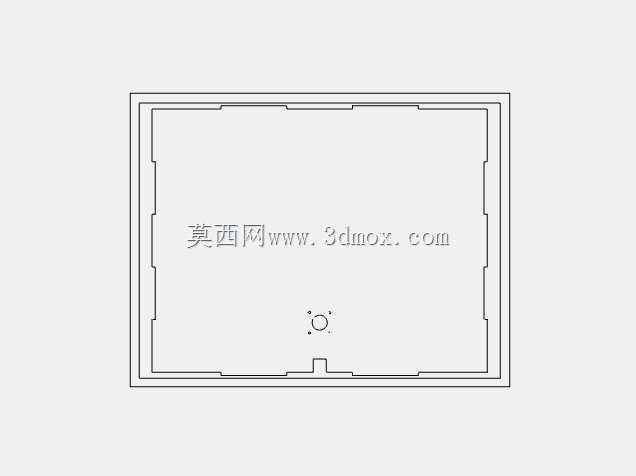
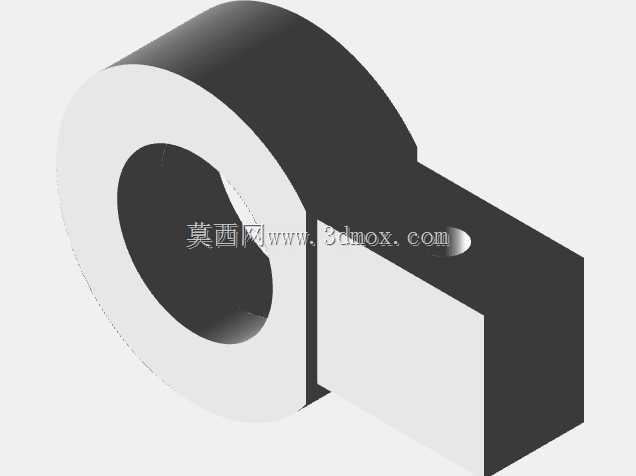
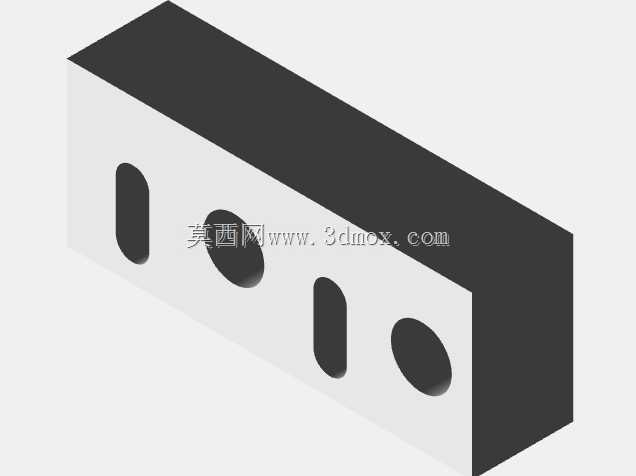
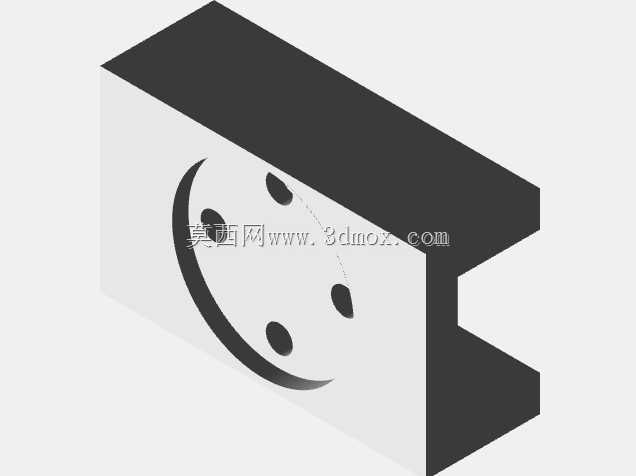
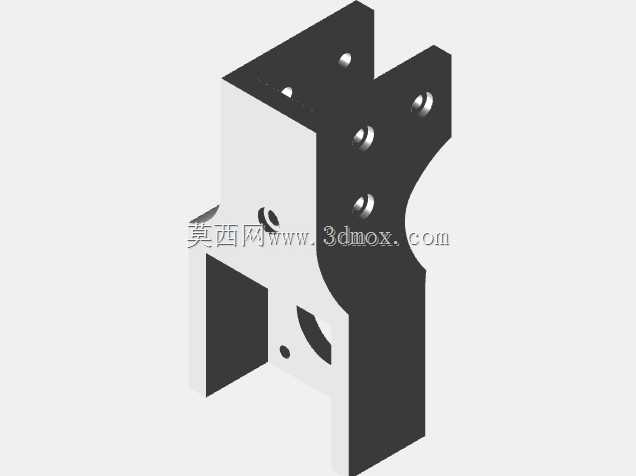
这款平面并联执行机构采用五杆闭链构型搭建,核心运动单元由两组转动副驱动的刚性连杆构成闭环传动链路,区别于传统串联关节机械臂的开链式悬臂结构,闭链构型的传动链路将末端负载分散至两组驱动支链,在同等驱动扭矩输出条件下,末端可承载的作业负载比同臂展开长的串联臂高出40%以上,同时运动过程中连杆的弹性形变被闭链结构约束,末端重复定位精度可控制在0.2mm以内,完全适配二维平面内的高精度作业需求。
从实际应用场景来看,该机构可直接搭载于小型激光切割设备的作业端,替代传统的十字滑台传动结构——传统十字滑台依赖直线导轨做正交方向运动,长行程下导轨的直线度误差会直接累积到切割轨迹上,且导轨副需要定期润滑维护,而这款并联机构的运动副均为转动铰接,铰接点采用带密封的深沟球轴承作为转动元件,无外露滑动摩擦面,日常运维仅需定期检查铰接点预紧力即可,在非金属薄板、瓦楞纸板、薄亚克力材料的激光切割作业中,可实现0-300mm/s的匀速轨迹运动,轨迹跟随误差小于0.15mm,切割断面无明显锯齿状瑕疵。除切割场景外,该机构也可适配电子元器件产线的拾放作业,末端加装真空吸嘴后,可在200mm×200mm的有效作业范围内完成PCB板表面贴片元件、小型结构件的快速转移,单次拾放动作的节拍时间可压缩至0.8s以内,相比同行程的SCARA水平关节机器人,整体结构重量降低60%,安装时无需厚重的安装基座做配重,直接通过底板的定位孔锁附在设备台面即可完成固定。
设计层面围绕教学实训与小型设备集成两个核心方向做了取舍,驱动单元采用标准42系列步进电机,电机输出轴直接与主动杆固连,省去了额外的减速器传动环节,一方面降低了整体结构的复杂度与制造成本,另一方面减少了齿轮传动带来的回程间隙,对于教学场景而言,学生可直接通过电机的转角参数换算末端位置,无需额外考虑减速器背隙带来的参数修正,更便于理解并联机构的运动学正逆解逻辑。连杆部分采用等截面矩形截面杆件,杆件之间的铰接点采用统一规格的法兰轴承与锁紧螺栓连接,所有铰接点的中心距参数均取整为标准公制尺寸,在做运动学建模时可直接代入整数参数计算,降低了理论学习的门槛。底板采用模块化拼接设计,边缘预留了标准的T型槽安装位,可根据作业需求加装工件定位夹具、传感器安装支架等拓展附件,无需在底板上额外打孔加工。
安装边界方面,该机构的整体安装底板尺寸为400mm×300mm,底板厚度18mm,安装时需在台面预留420mm×320mm的平面空间,底板底部预留了M6规格的安装沉孔,孔位间距为380mm×280mm,可直接与标准铝型材工作台面的T型螺母配合锁附。机构的垂直方向总高度为160mm,其中驱动电机顶部距离底板安装面的高度为145mm,作业过程中连杆运动的最大扫掠高度不超过120mm,上方预留20mm的安全间隙即可避免运动干涉。末端执行器的安装接口为标准M4螺纹孔,孔位间距20mm,可直接适配市面上常见的小型激光头、真空吸嘴、画笔夹具等末端作业元件,无需额外做转接法兰加工。
实际调试过程中需要注意,由于五杆机构的工作空间存在奇异位形区域,在运动到工作空间边缘位置时,主动杆的传动角会快速减小,此时需要在控制程序中设置运动边界限制,避免机构进入死点位置导致驱动电机堵转。另外连杆的加工精度会直接影响末端定位精度,建议连杆的铰接孔中心距加工公差控制在±0.02mm以内,铰接轴承的预紧力调整到转动无卡顿且无轴向窜动的状态,即可保证机构长期运行的精度稳定性。对于3D打印自制的场景,连杆部分可采用PETG材料打印,填充率设置为60%以上即可满足刚度需求,底板部分可采用激光切割的密度板或亚克力板制作,完全满足教学演示与轻载作业的使用要求。
- 上一篇:纸箱视觉检测码垛工作站三维设计
- 下一篇:25度倾角光伏板专用清洁机器人结构设计

- 全部评论(0)

- 模板大小: 9.54 MB
- 售价:5金币
- 下载次数: 38
- 系统要求: STEP / IGES,Rendering,AutoCAD,STL
- 软件分类: 工业机器人