微信登录
 QQ登录


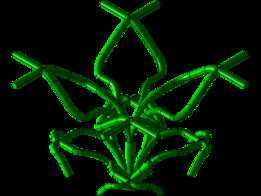
崎岖地形适配多连杆齿轮传动机械腿结构
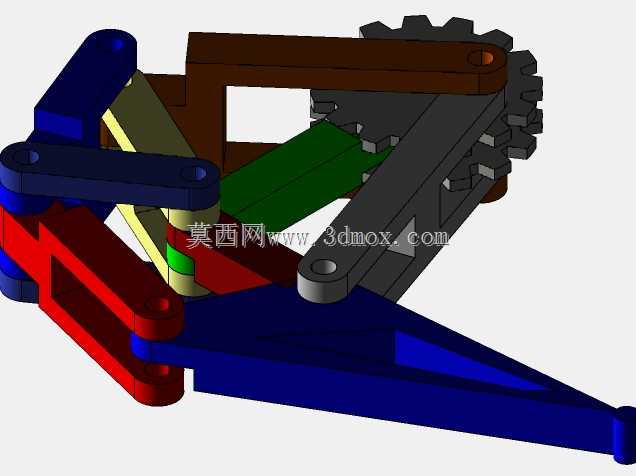
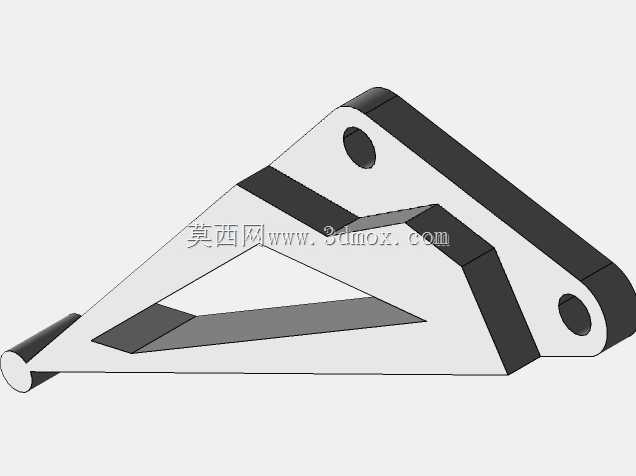
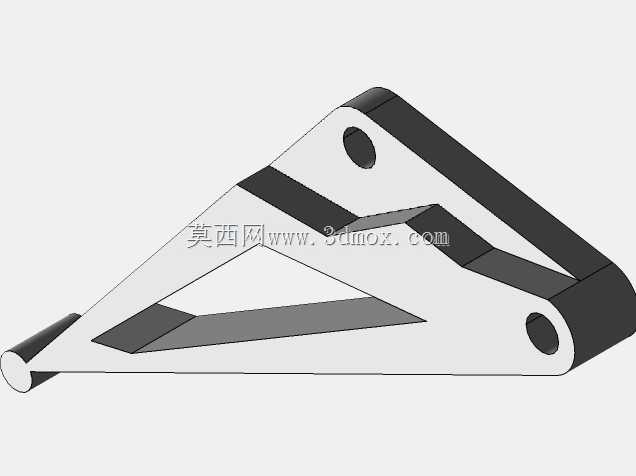
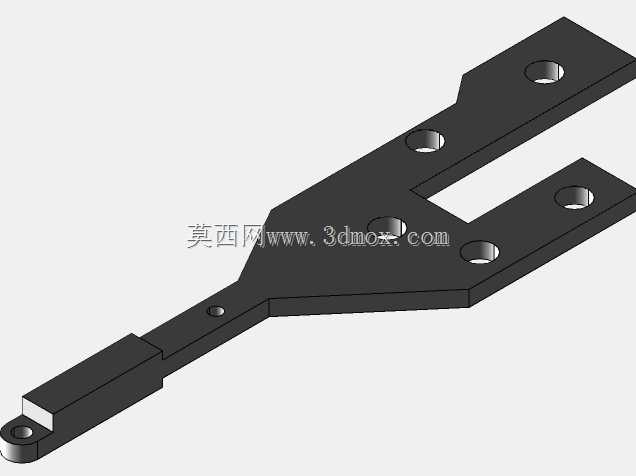
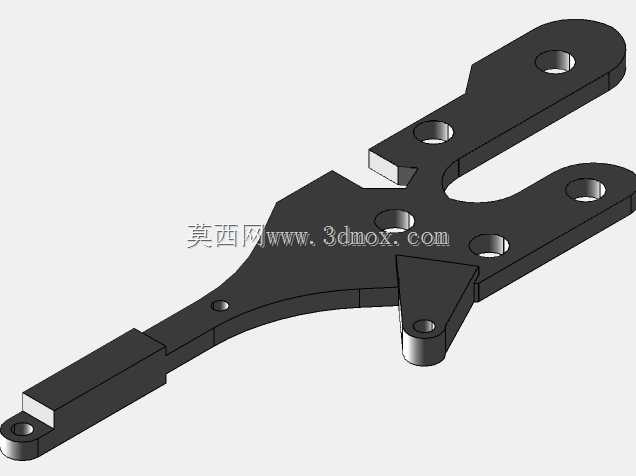
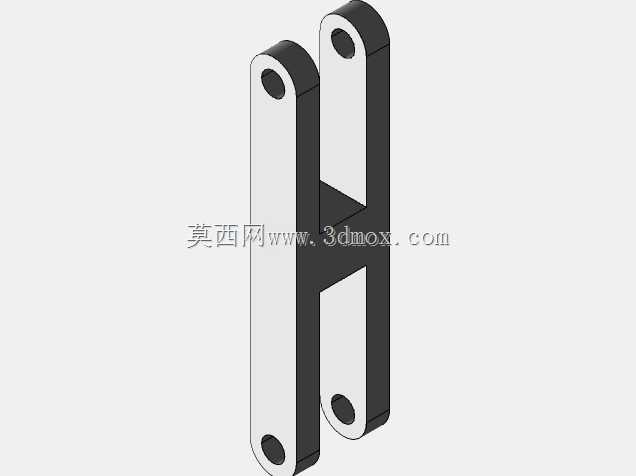
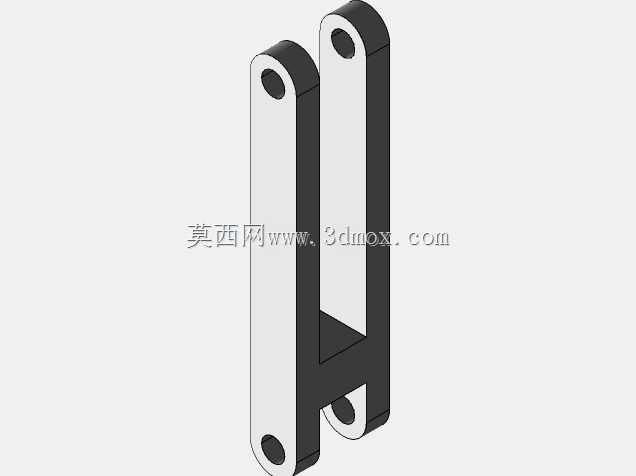
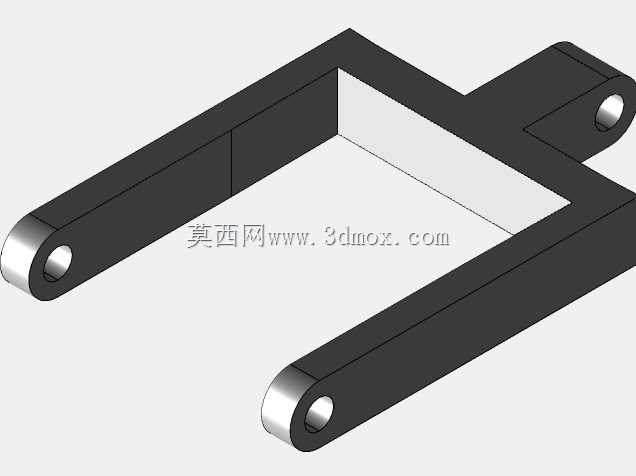
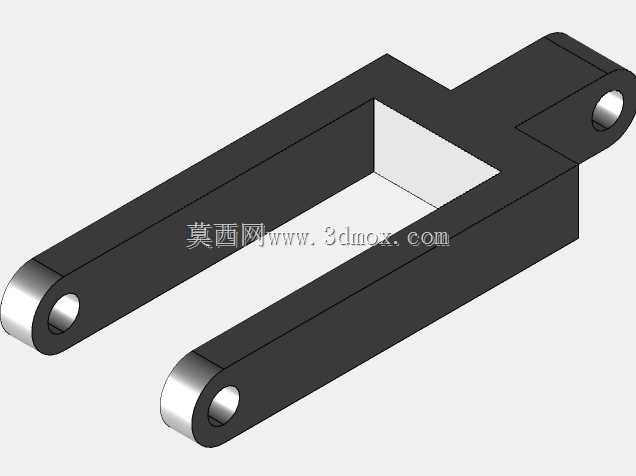
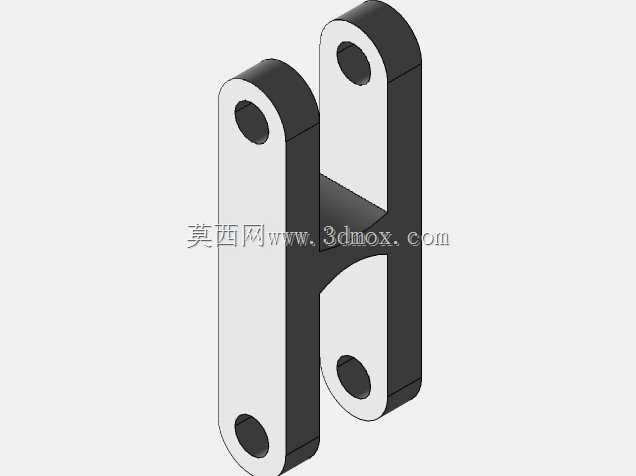
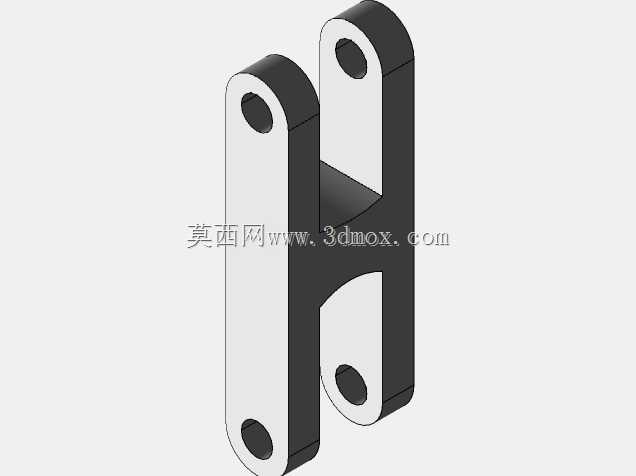
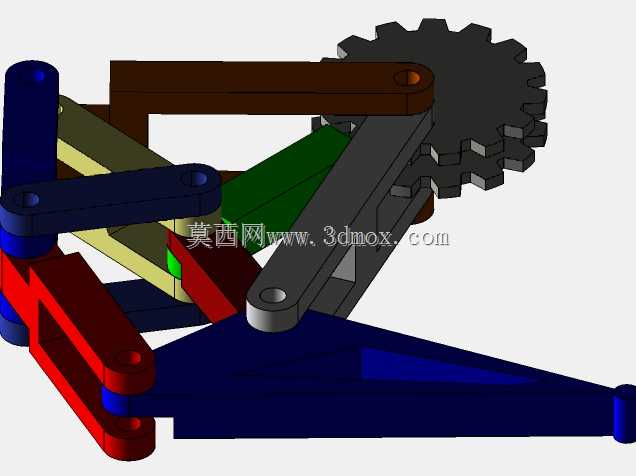
这套机械腿结构主要面向非结构化崎岖地形的移动作业场景,区别于常规轮式、履带式移动机构,其核心优势在于可通过离散的落脚点选择,跨越轮式机构无法通过的凸起障碍、沟壑以及松软易陷的地表,常见于野外勘探机器人、灾后搜救移动平台、山地运输载具的行走单元设计中。从实际作业需求出发,该结构在设计时优先考虑了单腿支撑阶段的结构刚性与摆动阶段的动作灵活性,没有采用冗余自由度过多的串联关节方案,而是通过多连杆耦合配合齿轮组的定比传动,将驱动端的旋转运动转化为足端的类迈步轨迹,既减少了驱动元件的布置数量,也降低了多轴协同控制的算法复杂度,在保证越障能力的同时提升了整机运行的可靠性。
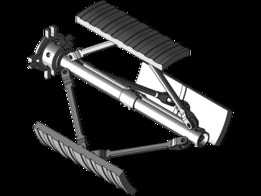
从结构组成来看,该机械腿的主体承载框架采用多组不同长度的连杆铰接而成,上部的齿轮组负责将动力输入轴的转动同步传递到相邻连杆的铰接点,通过连杆间的固定铰接点位约束,让足端在摆动阶段自然形成抬升-前伸-落地的轨迹,支撑阶段则通过连杆的受力角度优化,将地面反力沿连杆轴向传递到上部安装基座,避免铰接轴承受过大的径向弯矩,降低铰接处销轴与轴套的磨损速率。不同颜色区分的连杆分别对应大腿主支撑段、小腿传动段、足端支撑段以及姿态保持连杆,各连杆的铰接孔位均经过公差匹配设计,铰接处预留了标准轴套的安装空间,可根据实际负载等级选配铜基石墨轴套或者滚针轴承,满足不同负载工况下的转动顺滑度与使用寿命要求。
在安装边界方面,该机械腿的上部齿轮组端为整机安装接口,预留了与行走平台基座连接的法兰安装孔位,驱动元件可直接布置在齿轮组的输入轴端,无需额外增加链传动、带传动等中间传动环节,有效压缩了单腿机构的上部安装空间,足端的支撑面做了加宽的平面设计,可根据实际地表情况更换橡胶垫、防滑齿板等不同材质的足端配件,提升在湿滑、松软地表的抓附能力。结构的整体横向宽度控制在紧凑范围内,多腿布置时相邻腿的摆动轨迹不会发生运动干涉,可根据整机负载需求灵活配置四足、六足等不同的多腿布局形式。
设计过程中针对足端的运动轨迹做了反复的点位校核,通过调整各连杆的长度比例以及齿轮组的传动比,让足端在迈步抬升阶段的高度达到可跨越常规障碍的阈值,落地瞬间的速度方向尽量与地面垂直,减少落地时的水平方向冲击力,降低行走过程中的机身颠簸幅度。支撑阶段的连杆受力角度经过优化,当机身重量传递到腿部结构时,主支撑连杆的受力线尽量靠近铰接点中心,减少驱动端需要输出的保持扭矩,降低驱动元件的功率损耗,同时也让结构在静态支撑时具备足够的抗倾覆能力,即使在倾斜坡面停留也不会出现机构锁死失效或者突然折腿的情况。
在实际应用选型时,可根据整机的重量等级调整各连杆的板材厚度以及齿轮的模数,轻载勘探场景下可选用铝合金材质加工连杆,工程塑料材质加工齿轮,降低单腿的整体重量,提升摆动阶段的响应速度;重载运输场景下则可选用合金钢材质加工连杆与齿轮,铰接处配置重载轴承,提升整体的负载能力。该结构没有采用复杂的柔性关节设计,所有运动副均为刚性铰接,后期维护时仅需定期检查铰接处的磨损情况以及齿轮的啮合间隙,更换磨损的轴套或者齿轮即可,维护成本远低于多自由度串联式腿部结构,适合在野外无后勤保障的场景下长期作业。
- 上一篇:发动机端盖钣金防护结构设计
- 下一篇:四缸内燃机用集成式多曲拐曲轴结构

- 全部评论(0)

- 模板大小: 3.79 MB
- 售价:5金币
- 下载次数: 61
- 系统要求: Solid Edge,PTC Creo Elements,Other
- 软件分类: 通用机械零部件