微信登录
 QQ登录


帕金森患者辅助防抖自稳进食勺结构设计
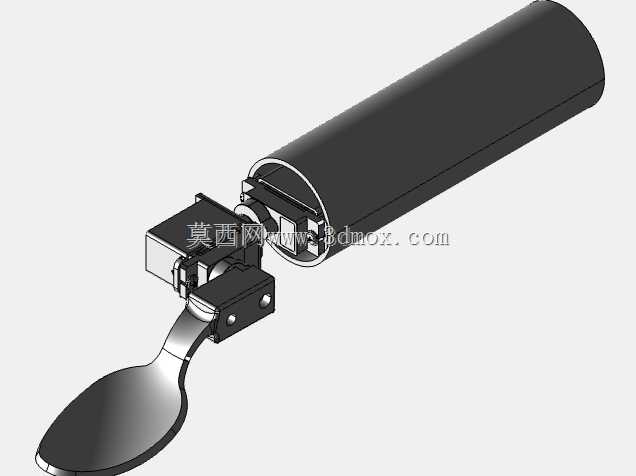
这款防抖自稳进食勺的核心应用场景,是面向存在手部震颤症状的群体,解决自主进食过程中,因肢体不自主抖动导致的食物洒落、无法顺利送食的实际问题,属于康复辅助类的民用机械结构产品,在居家日常用餐、养老机构照护、康复训练场景中都有明确的使用需求。从功能实现逻辑来看,整套结构的核心是通过姿态感知与反向运动补偿抵消手部的抖动位移:勺头与握持手柄之间并非刚性连接,而是通过双轴舵机构成的运动副实现两个自由度的角度调整,当手柄随使用者手部产生上下、左右方向的倾斜或抖动时,安装在手柄腔体内部的陀螺仪传感器会实时采集当前的姿态角度变化数据,传递给控制核心后,驱动两个舵机输出反向的转动角度,让勺头始终保持水平姿态,抵消手部抖动带来的角度偏移,避免勺内食物洒落。
设计过程中首先要考虑的是握持部分的人机尺寸,手柄主体采用圆柱形腔体结构,外径控制在32mm到35mm之间,符合普通成年人手部握持的舒适尺寸,腔体内部需要容纳控制板、两个舵机的驱动模块、电池以及传感器,内部安装空间的排布需要做重心配平,尽量让整体重心落在手柄的握持中心区域,避免额外增加使用者的握持负担。勺头与传动结构的连接部分采用快拆式的卡扣设计,方便日常使用后的拆卸清洗,连接位置的转动间隙控制在0.1mm以内,既保证舵机转动时没有虚位导致的补偿滞后,也避免间隙过小造成的转动卡滞。
传动结构的设计上,两个舵机采用正交排布的方式,一个舵机负责俯仰方向的角度补偿,对应手部上下抖动的位移抵消,另一个舵机负责横滚方向的角度补偿,对应手部左右倾斜的位移调整,两个舵机的输出轴都采用金属舵盘连接,与勺头的安装支架通过螺丝锁紧,保证传动刚度,避免长期使用后出现连接松动导致的补偿精度下降。勺头部分采用常规餐勺的外形尺寸,勺头容积控制在15ml左右,满足正常进食的盛取量需求,勺头与支架的连接位置做了圆角过渡,避免清洁时的卫生死角。
外壳部分采用分体式的装配结构,手柄的上下壳通过定位柱与卡扣配合,不需要额外的螺丝固定,方便后期内部元件的检修与电池更换,外壳的壁厚控制在1.8mm,既满足3D打印工艺的成型强度要求,也不会让整体重量过大,整套结构不含电池的重量控制在80g以内,加上9V电池后的总重量不超过120g,长时间握持不会产生明显的负重感。安装边界上,整套结构的总长度控制在180mm左右,最大外径35mm,和普通餐勺的外形尺寸接近,不会因为结构复杂导致使用时的干涉问题,日常放置在普通餐具收纳架中也不会占用额外空间。
电路部分的安装位在手柄腔体的尾部,和舵机安装区域之间设置有隔离筋,避免舵机转动时的震动影响陀螺仪传感器的采样精度,传感器的安装位置尽量靠近手柄的握持中心,这样采集到的姿态数据更贴近手部实际的抖动状态,减少补偿计算的误差。电池安装位设计在手柄腔体的最末端,通过弹片接触的方式实现供电连接,更换电池时不需要拆开整个手柄,只需要打开尾部的端盖就可以完成更换,端盖与手柄之间采用旋转卡扣的方式固定,开合方便同时连接可靠。
在实际的功能验证中,这套双轴补偿结构可以抵消频率在3Hz到8Hz之间的手部震颤,这个区间刚好覆盖了病理性手部震颤的常见抖动频率,补偿角度范围在正负30度以内,完全覆盖日常进食过程中手部可能产生的倾斜角度,不会出现补偿角度不足导致勺头倾斜的问题。勺头的转动速度可以通过控制程序调整,匹配不同使用者的抖动幅度与频率,保证补偿过程平顺,不会出现突然的动作让使用者产生不适。所有的活动连接位置都预留了润滑脂的填充空间,长期使用下也不会出现磨损导致的转动异响或者卡滞问题,结构件的材料选择上,与食物接触的勺头部分采用食品级的材质,外壳与支架部分采用常规的工程塑料即可满足强度要求,整体结构没有尖锐的棱角,所有外露的边角都做了R2以上的圆角处理,使用过程中不会划伤手部。
- 上一篇:三股线环形编织管状结构设计
- 下一篇:10毫升医用注射器结构三维建模

- 全部评论(0)

- 模板大小: 27.12 MB
- 售价:5金币
- 下载次数: 42
- 系统要求: STEP / IGES
- 软件分类: 通用机械零部件