微信登录
 QQ登录


星表作业模块化管道布设与装配机器人
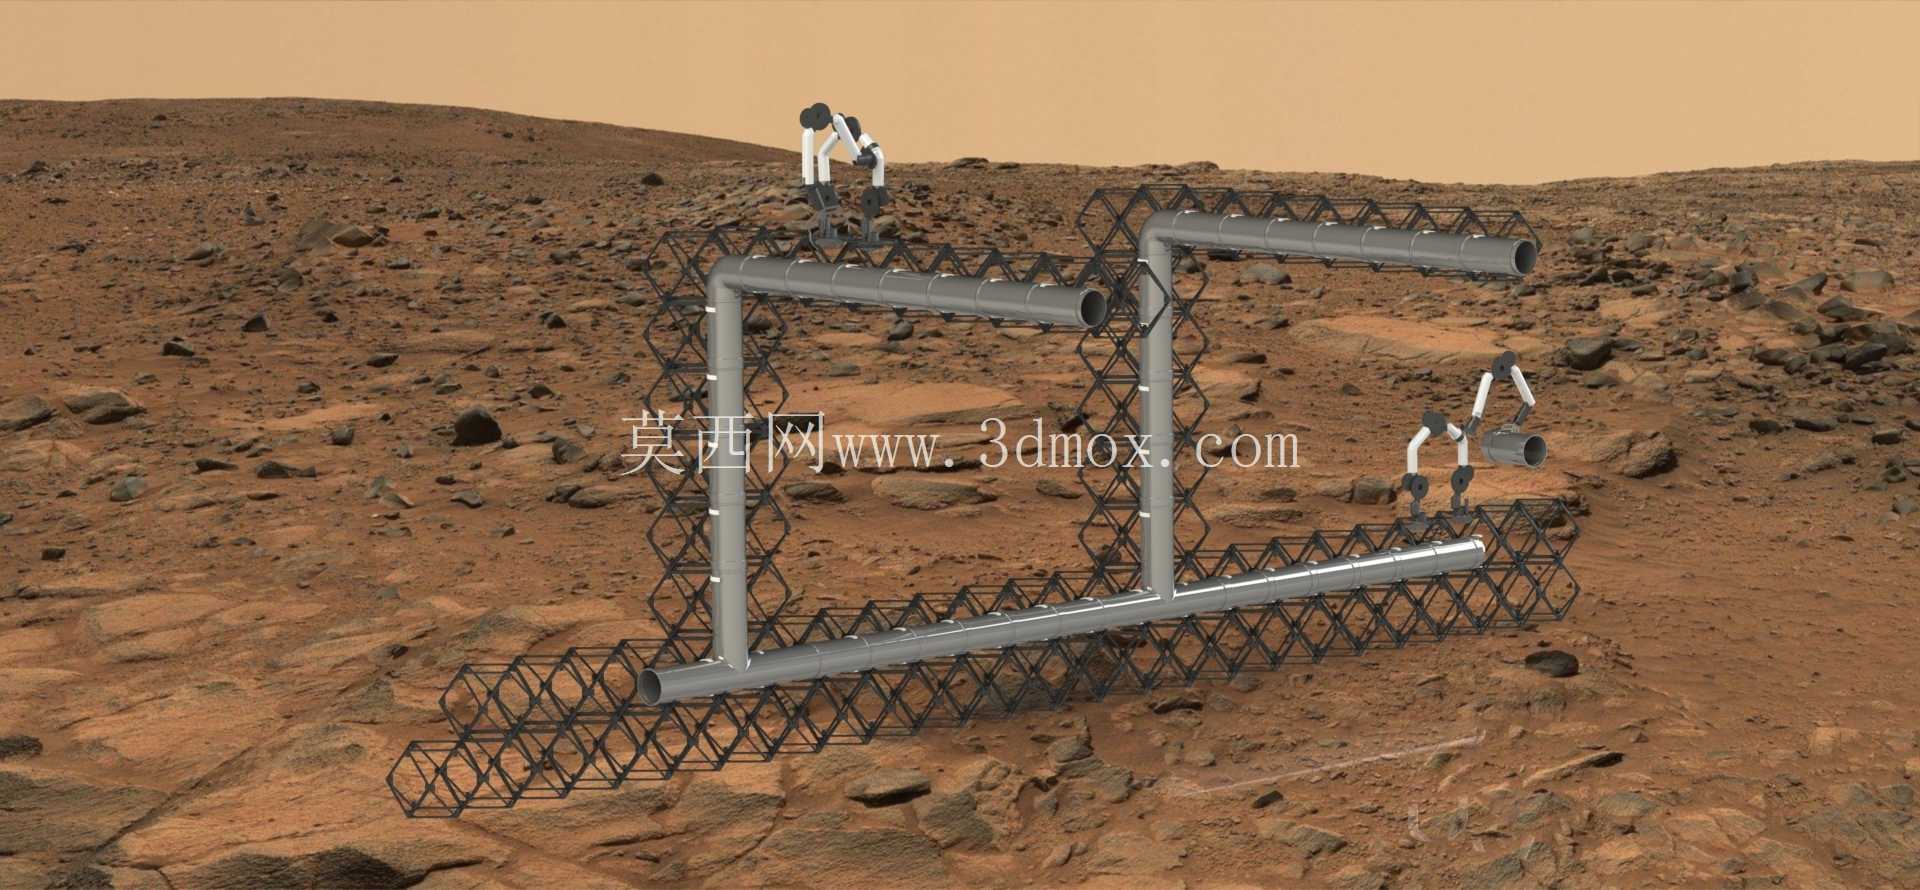
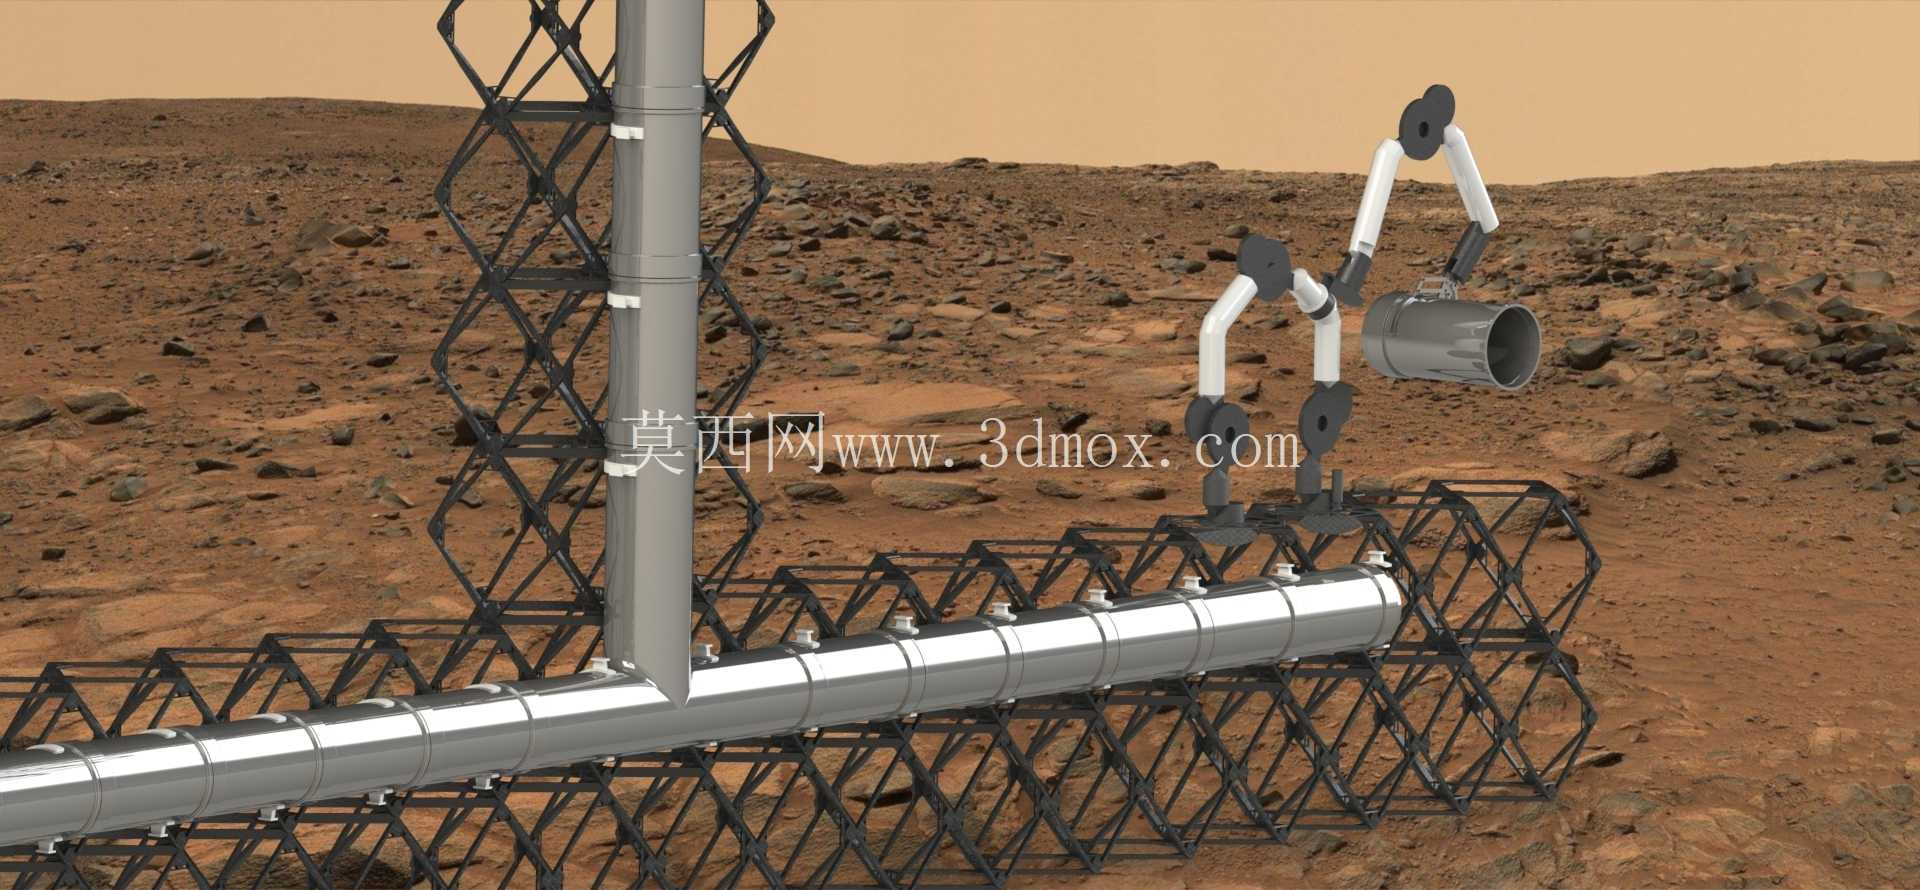
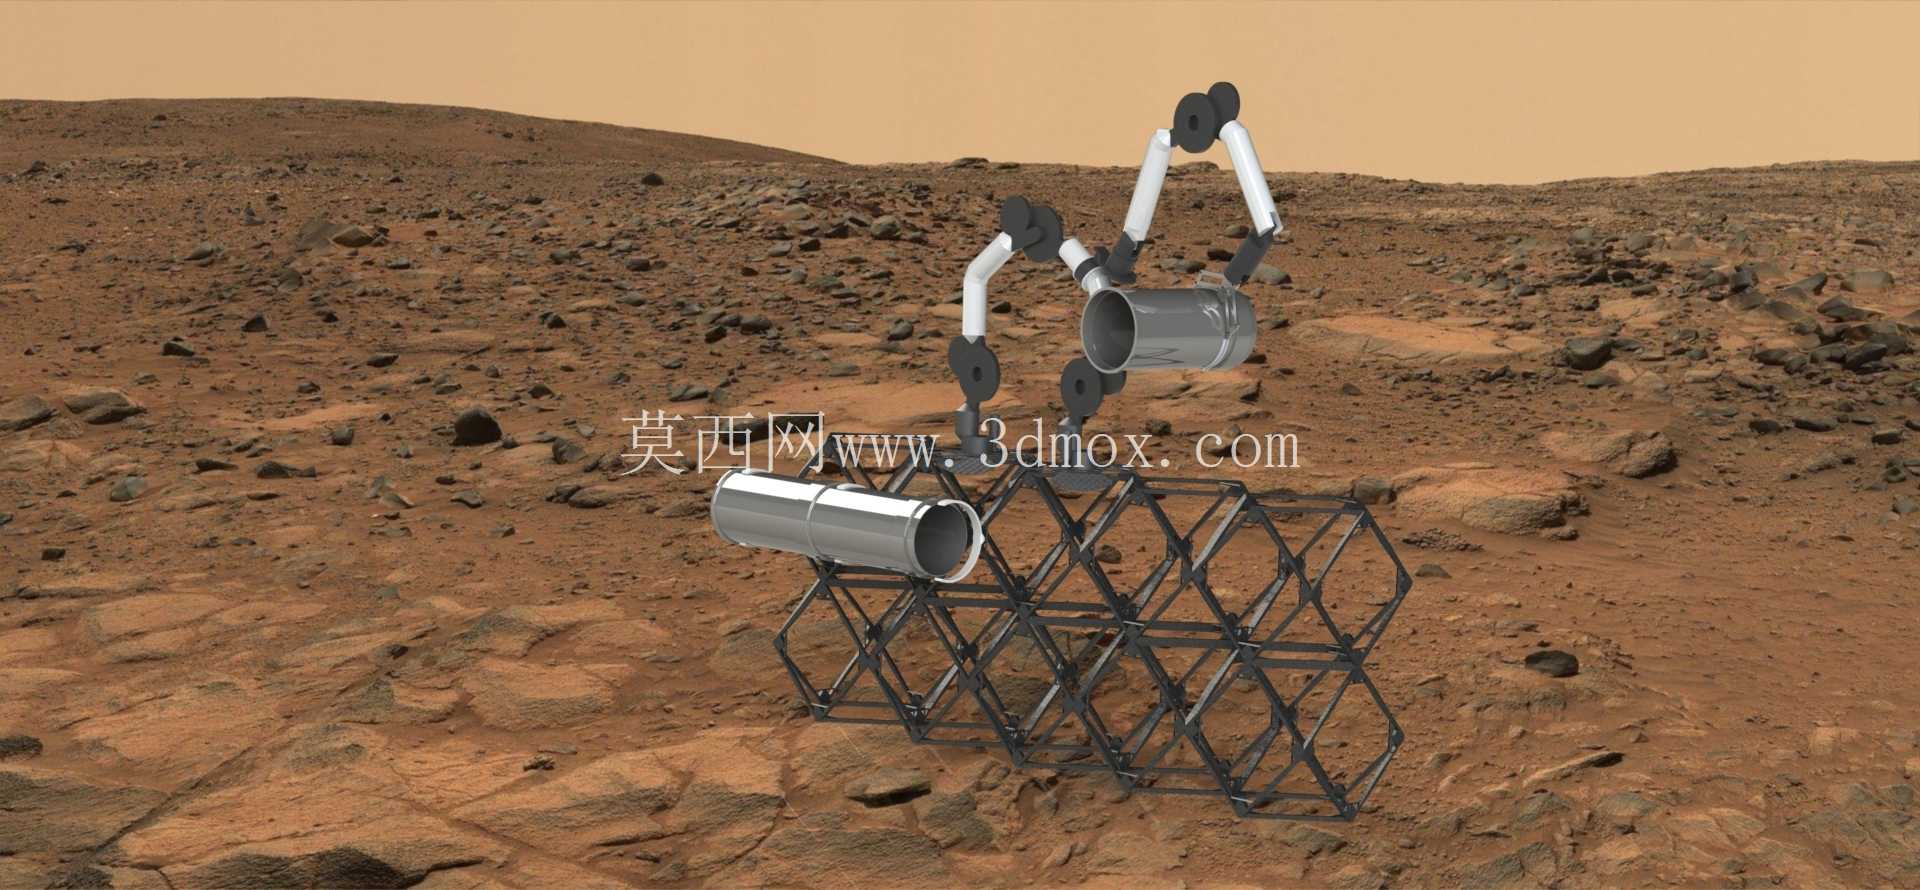
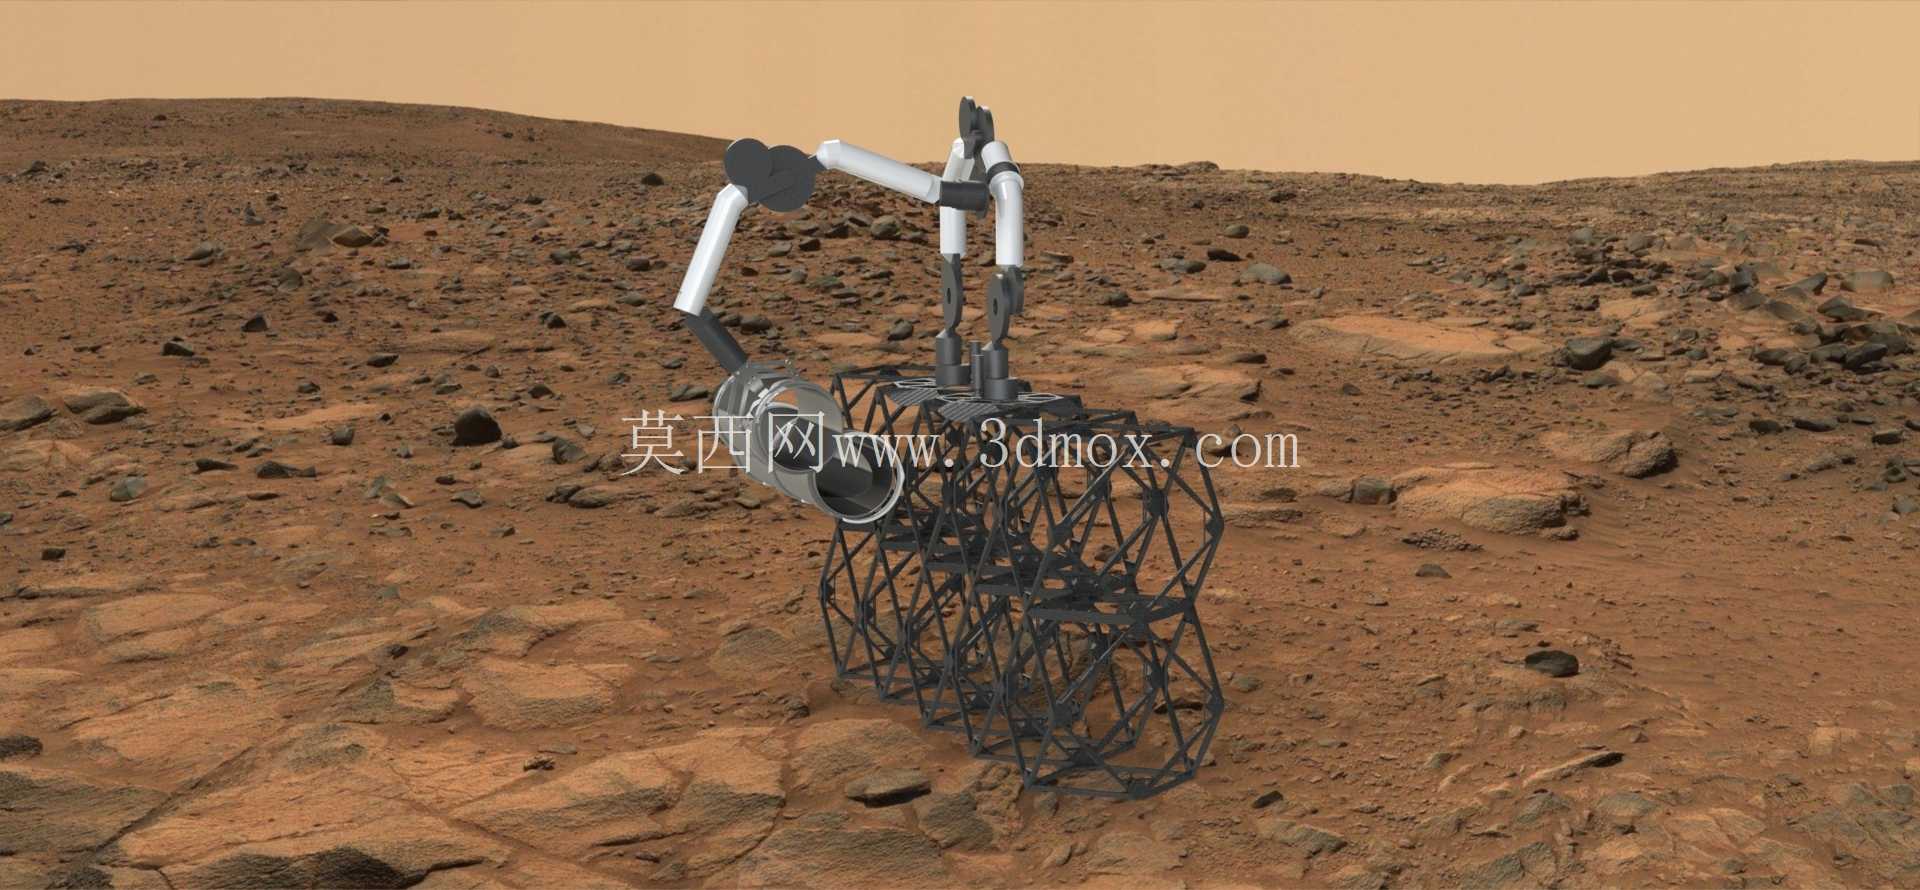
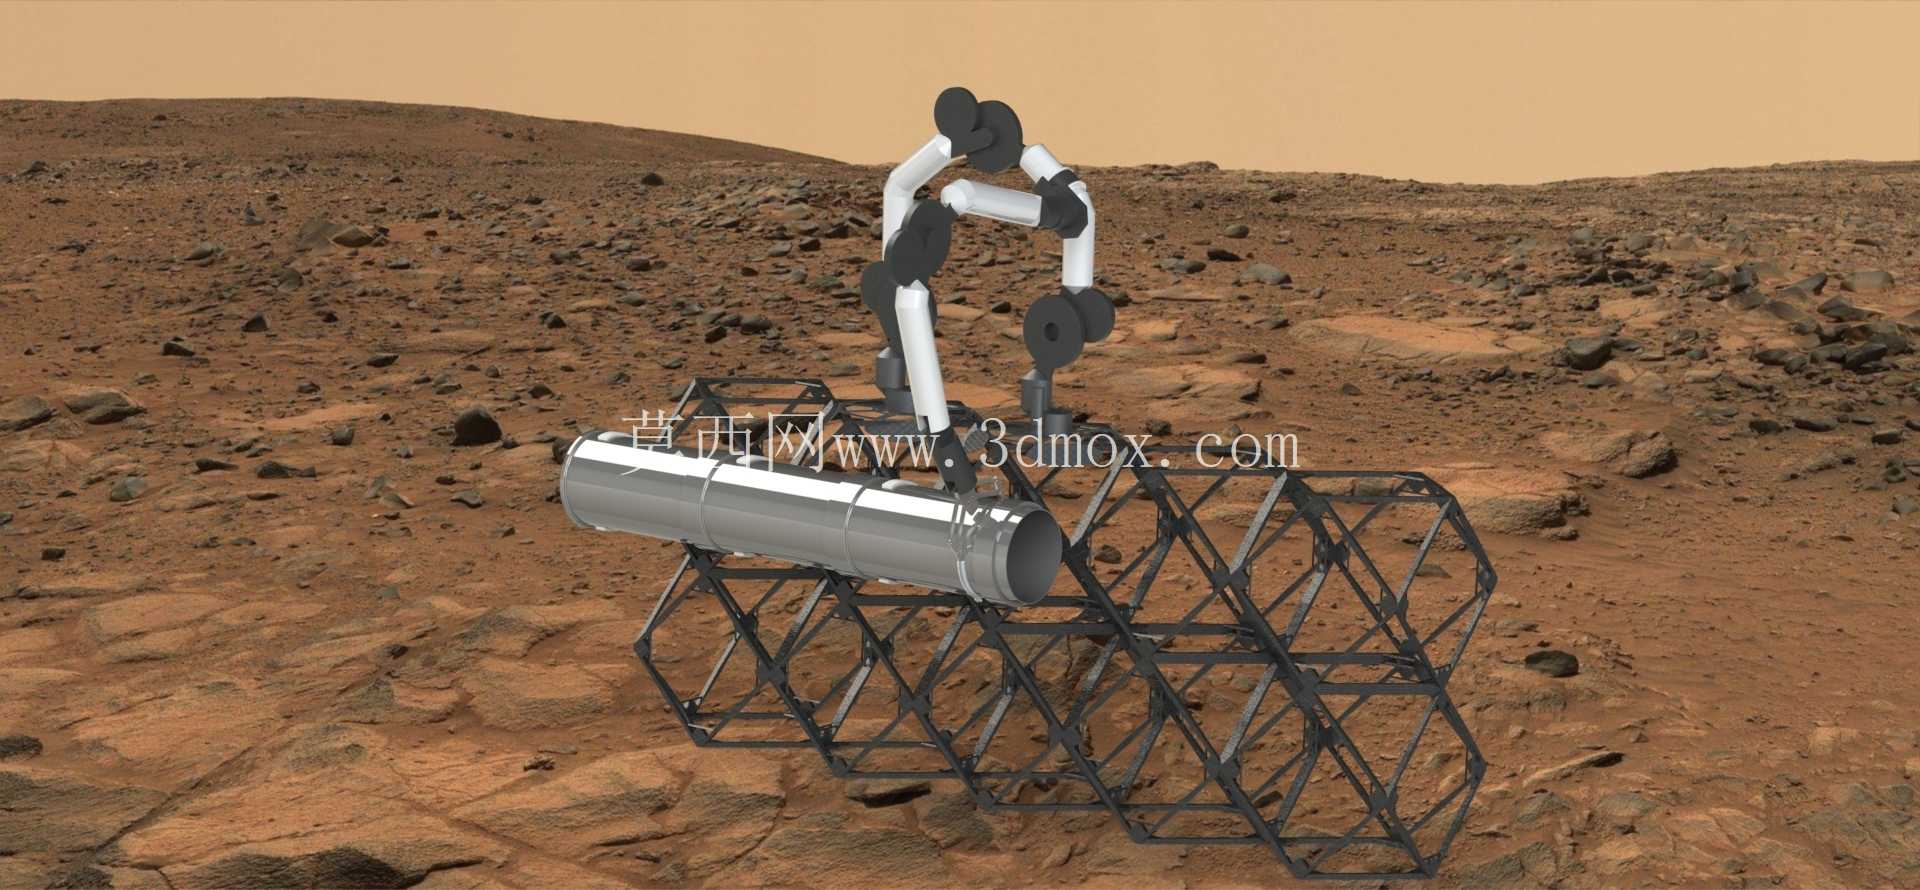
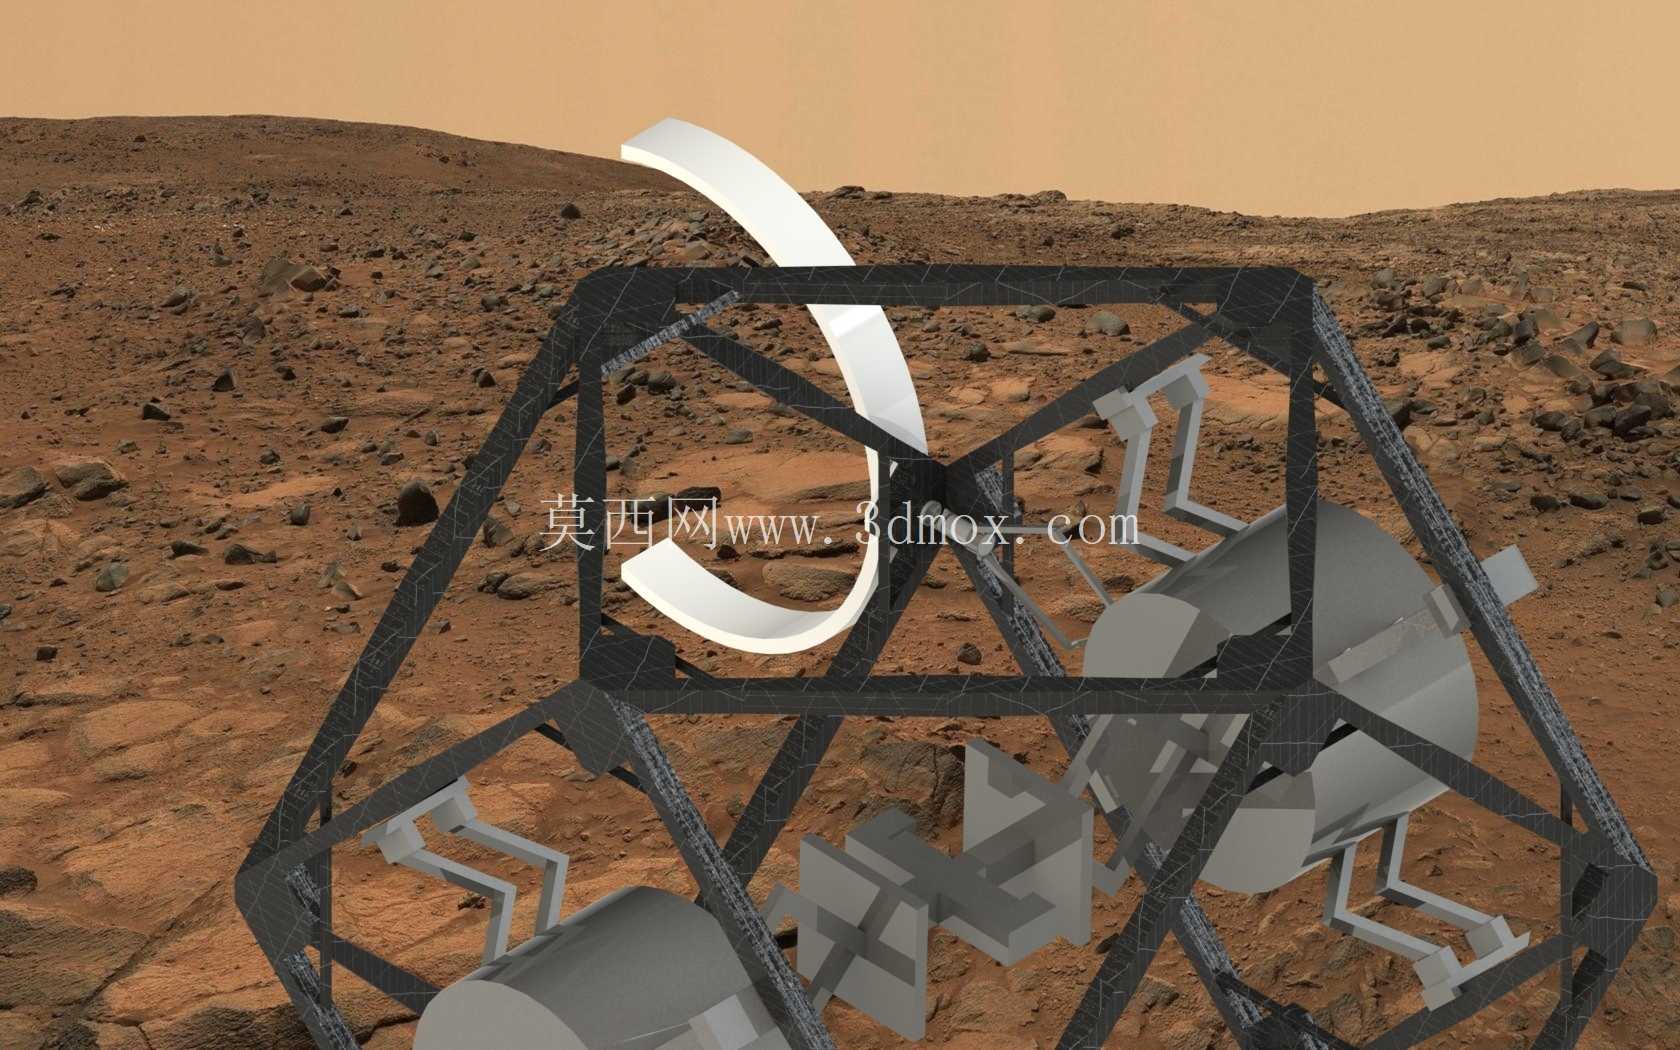
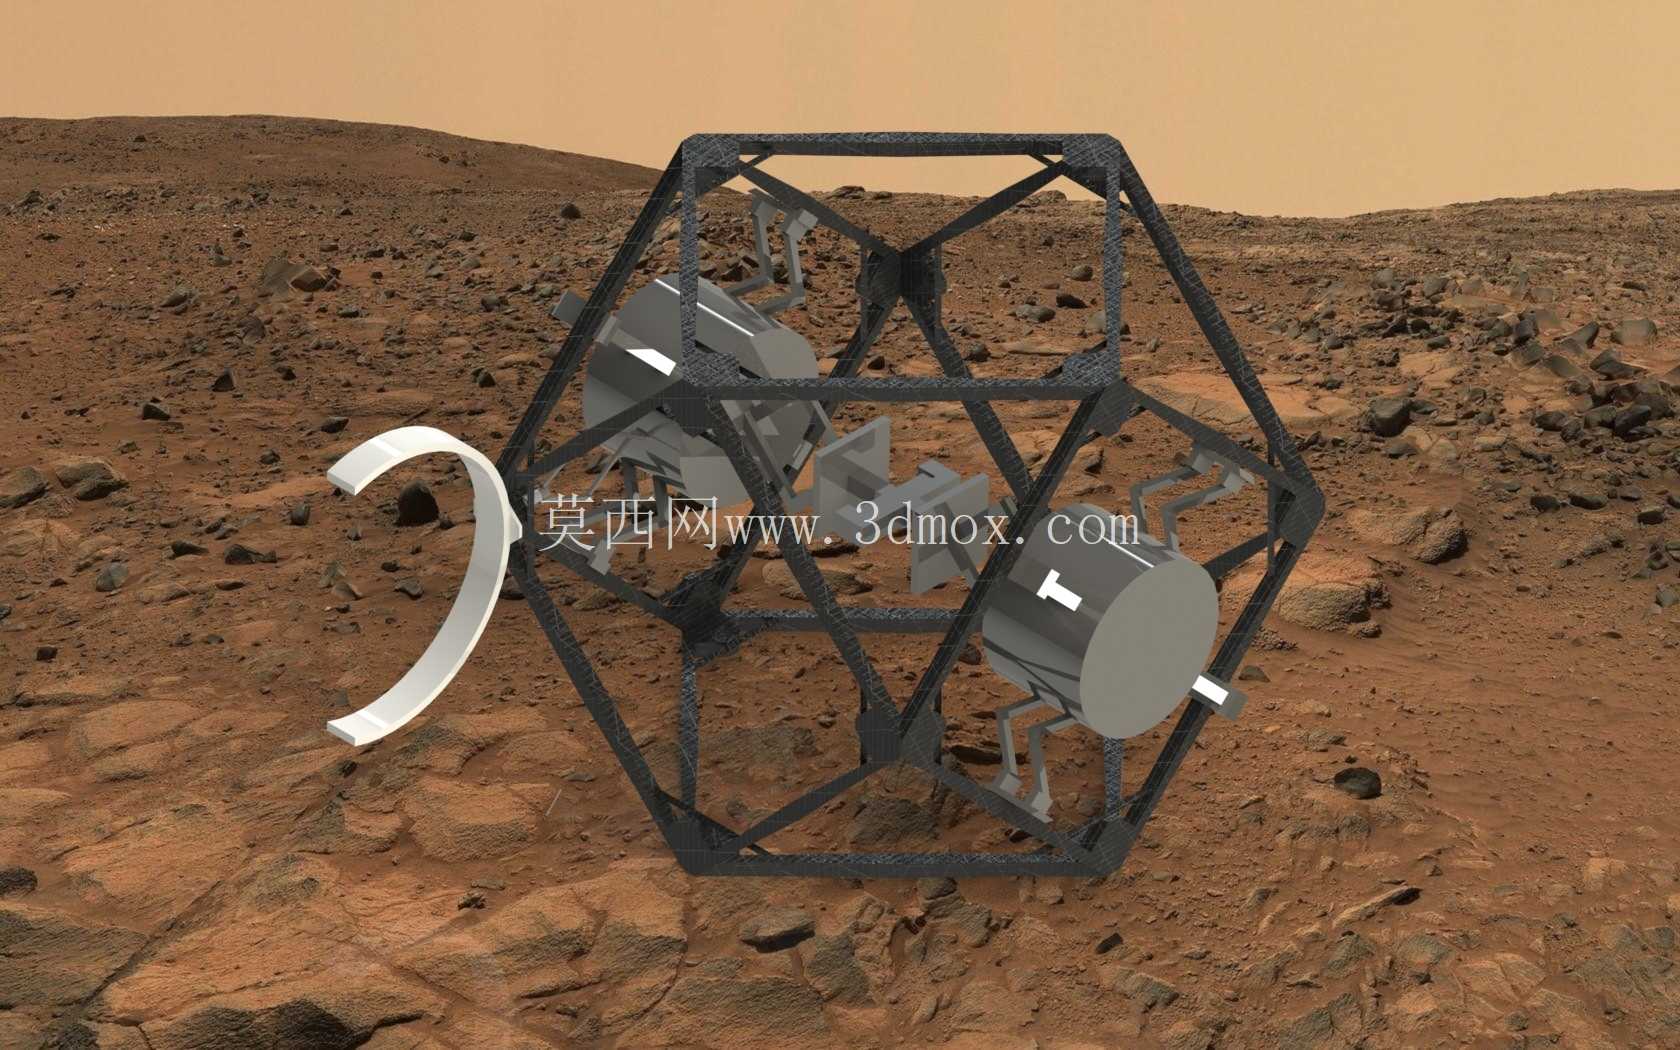
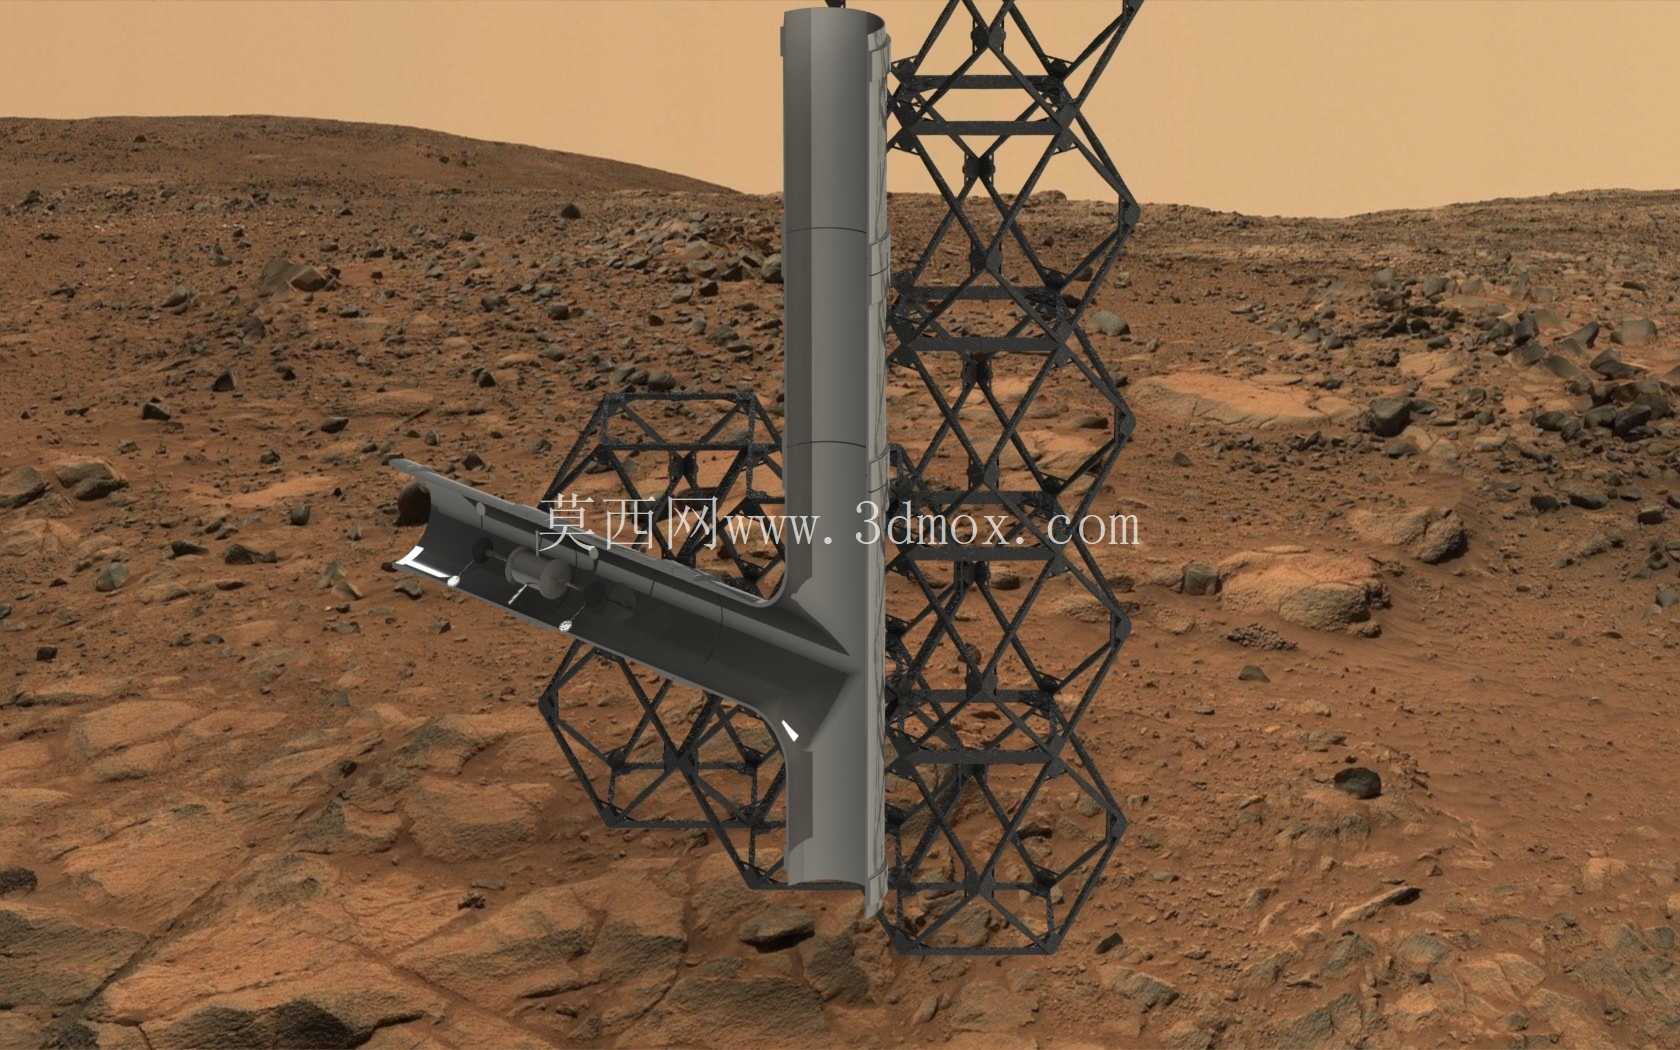
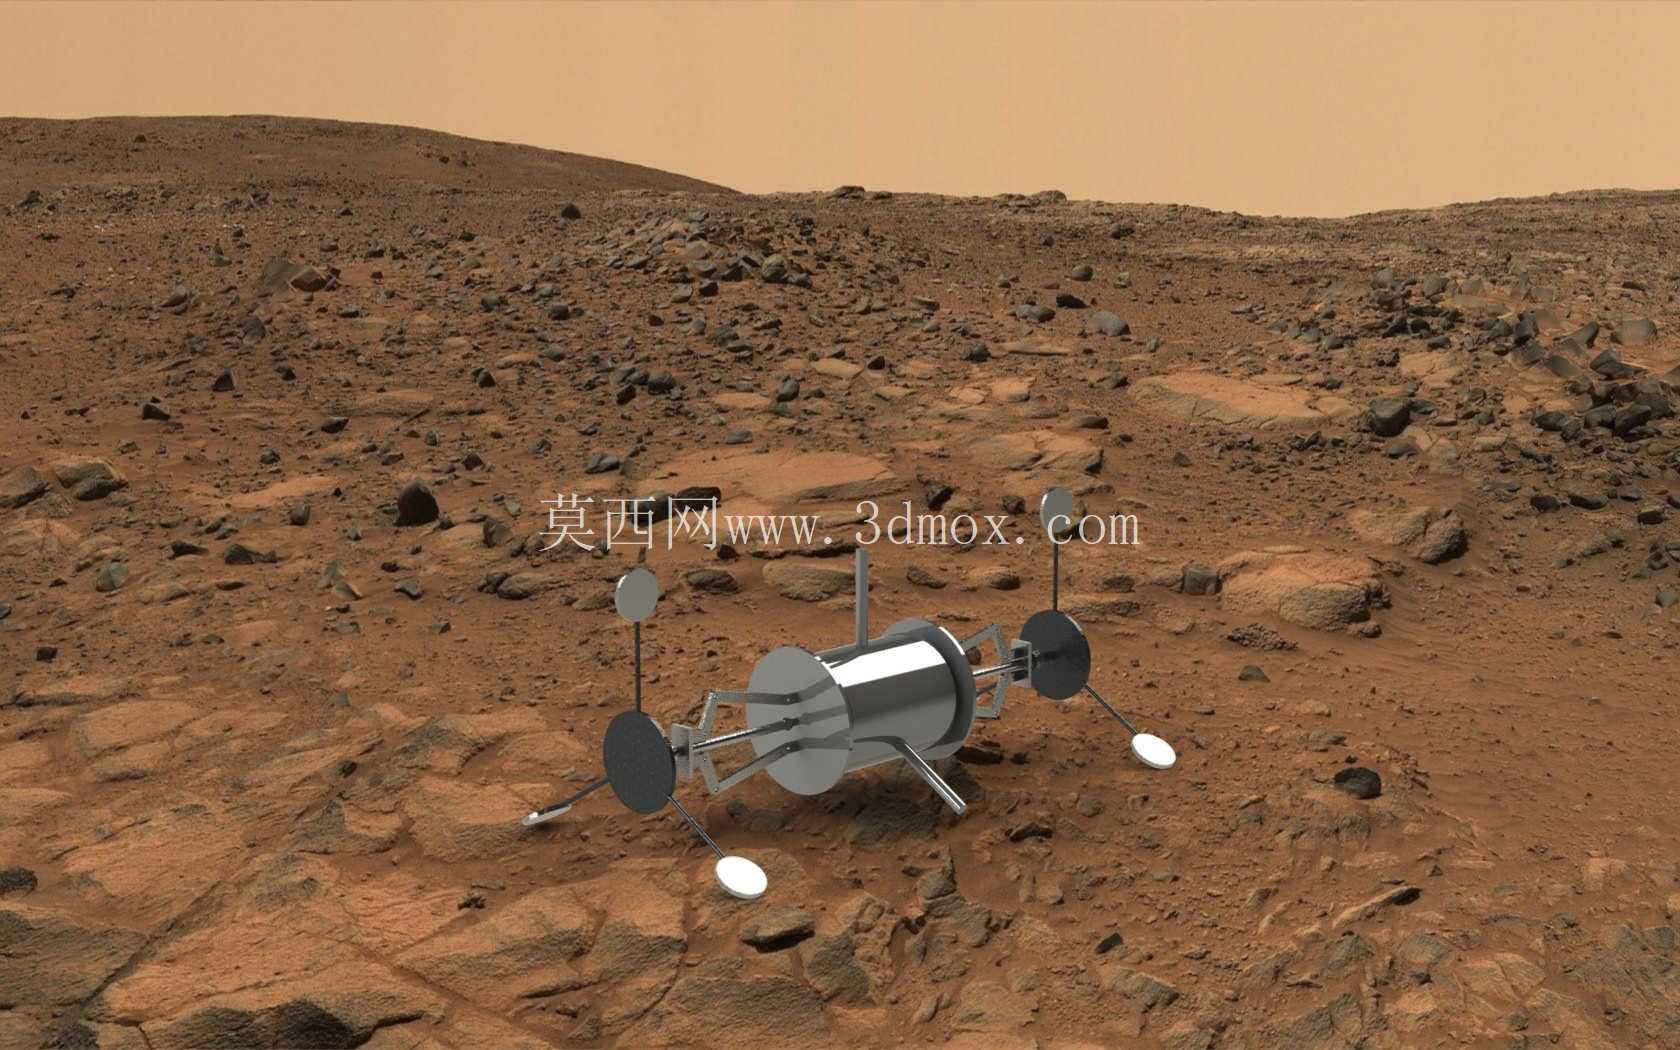
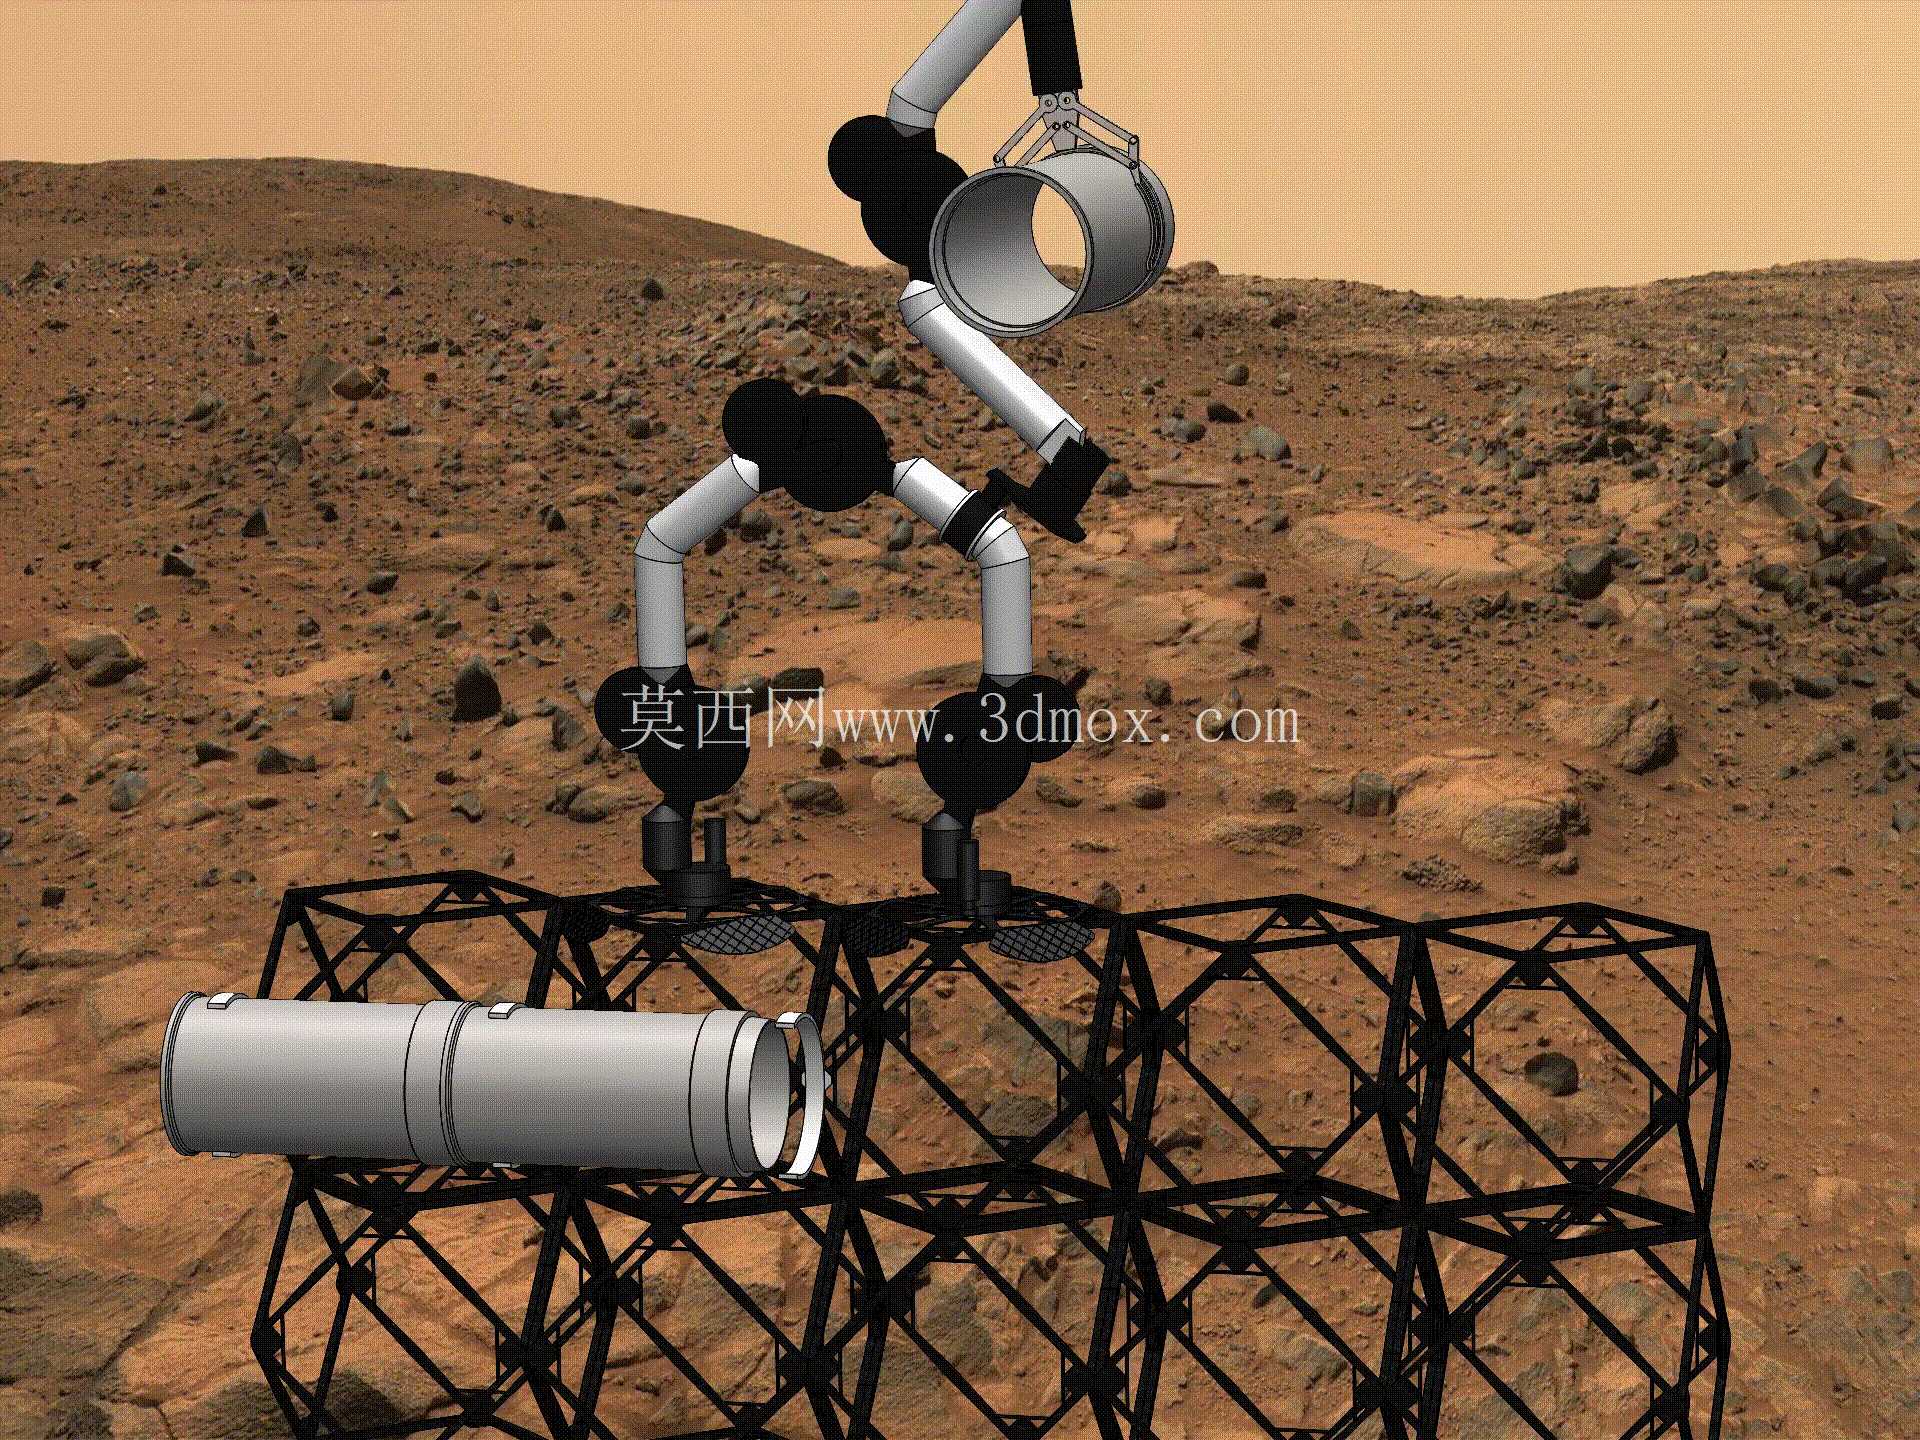
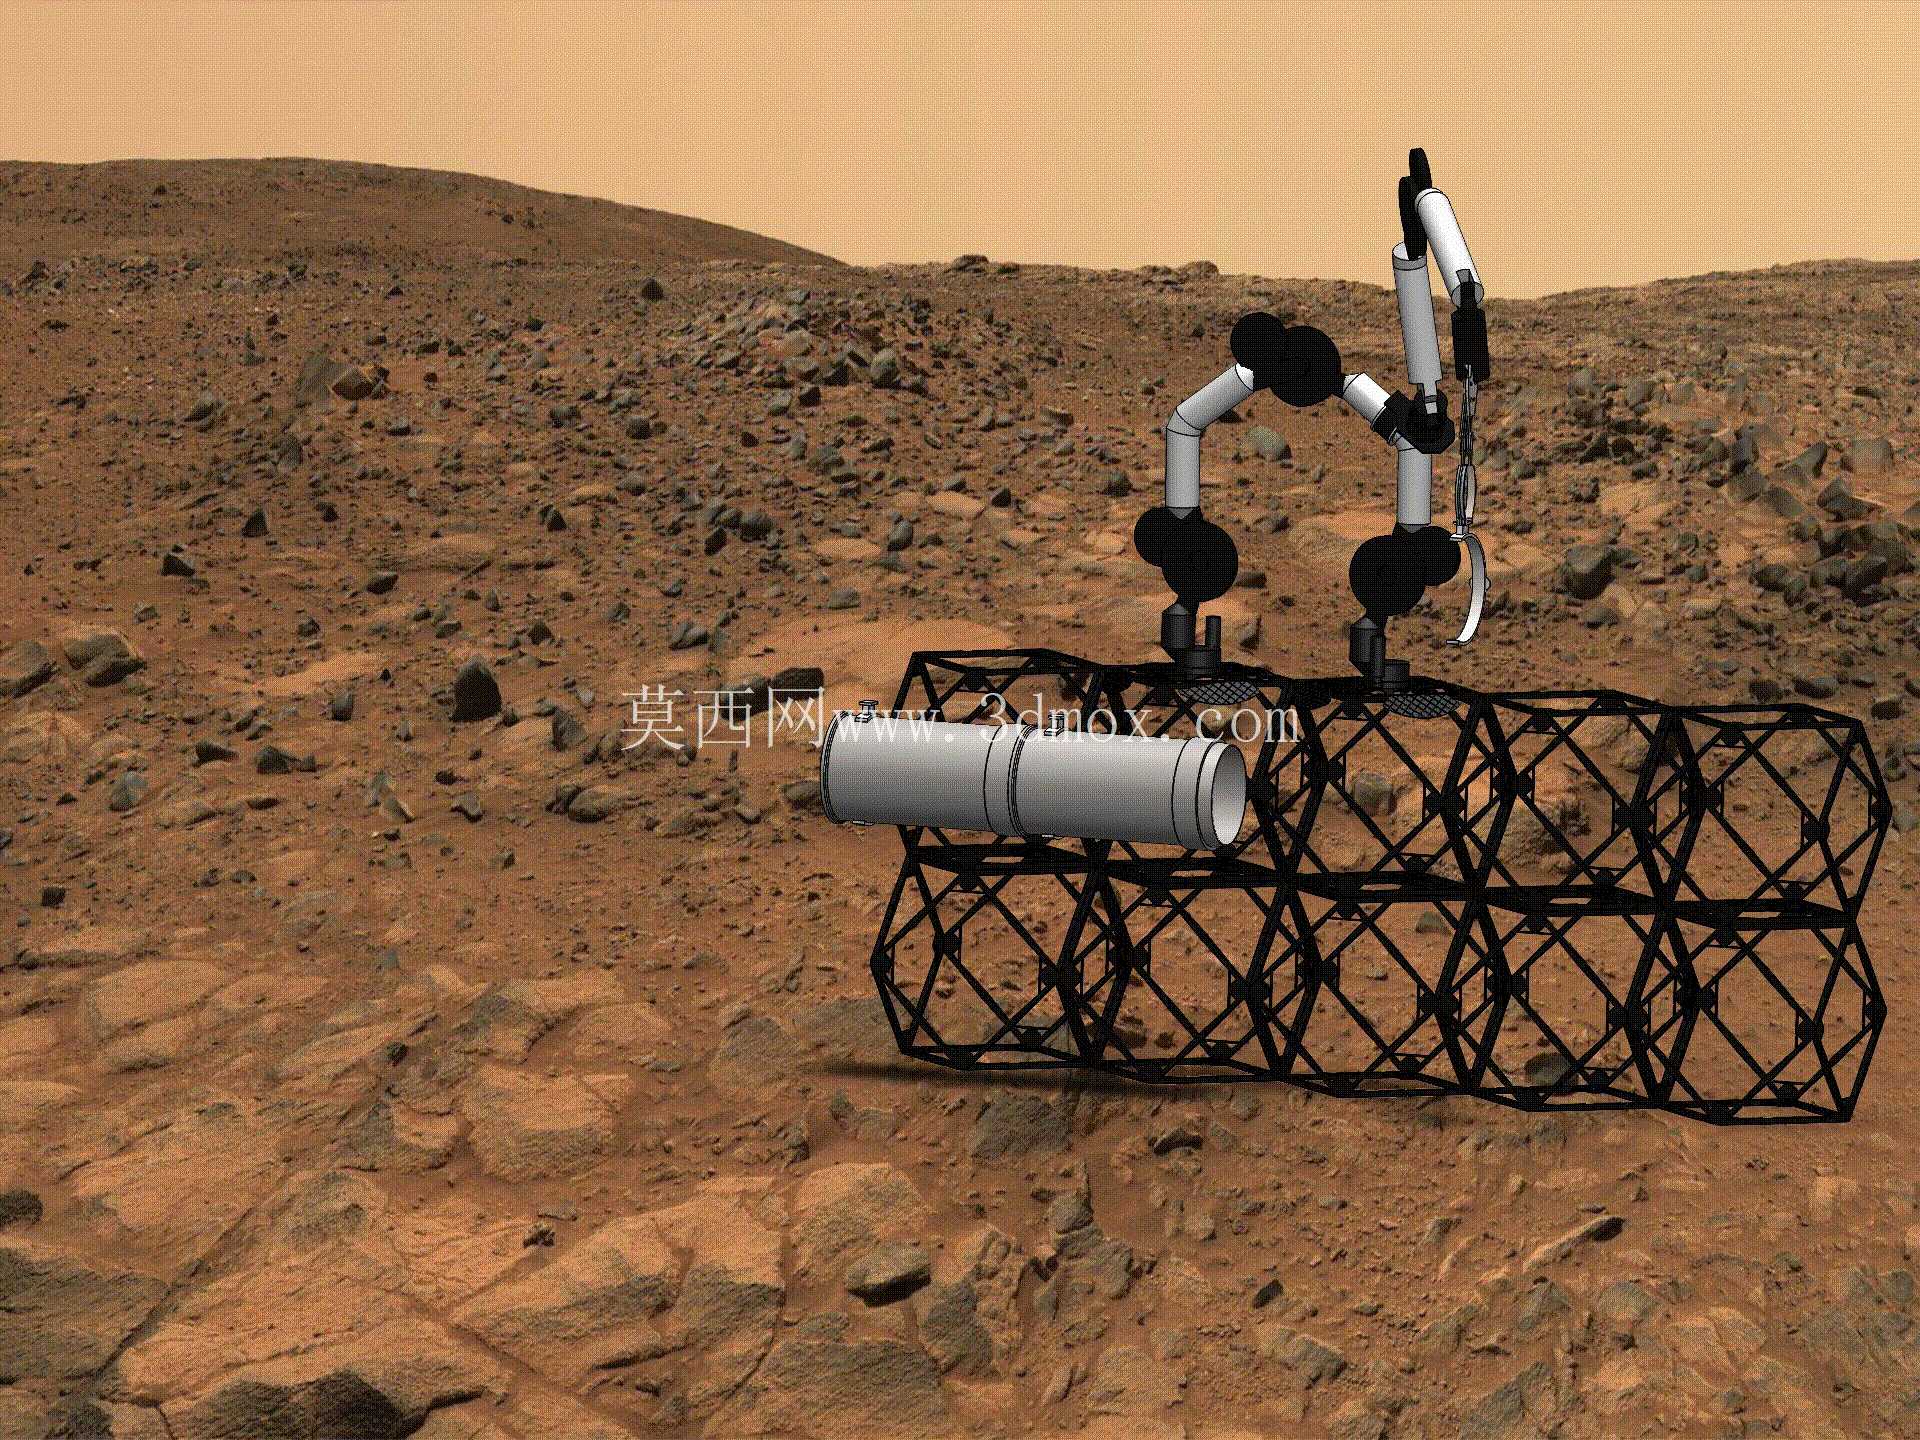
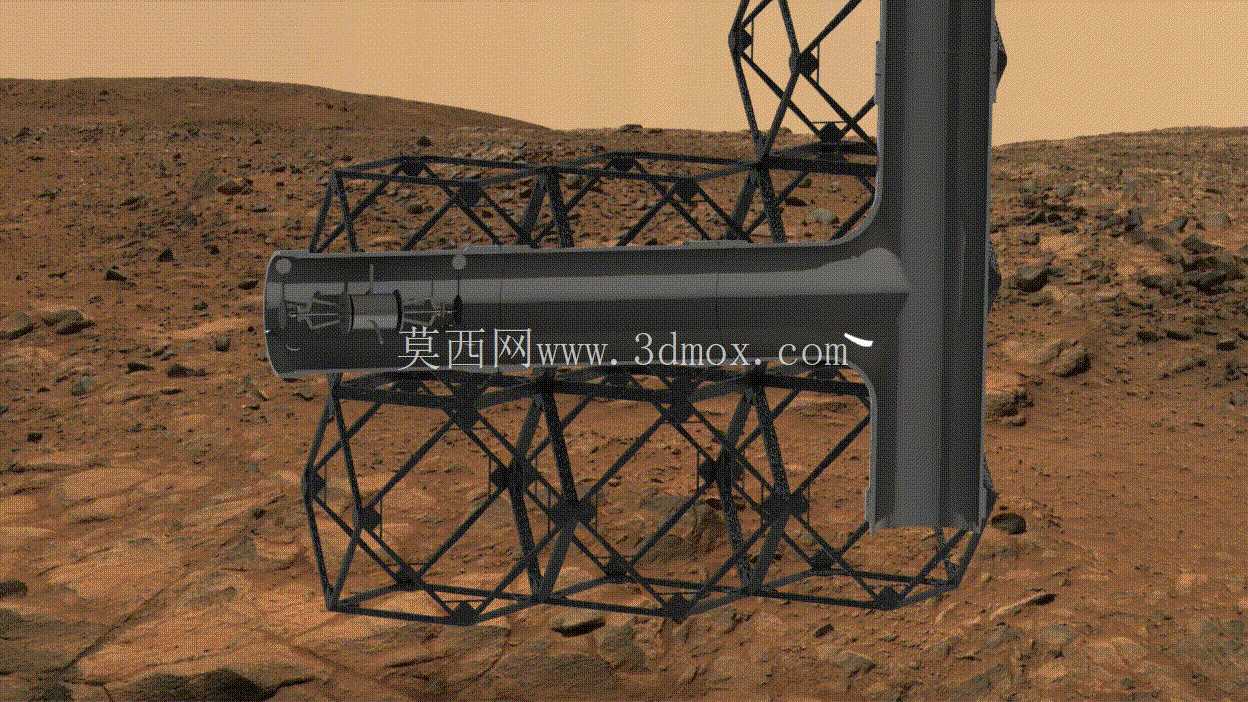
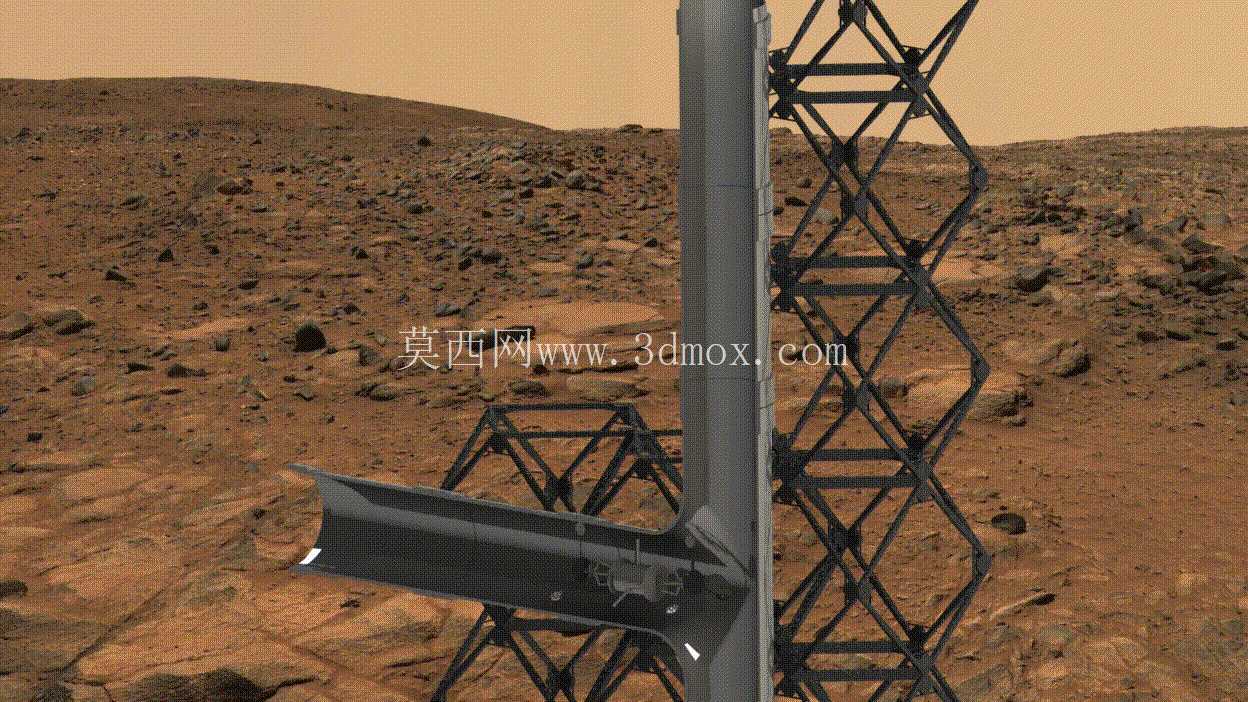
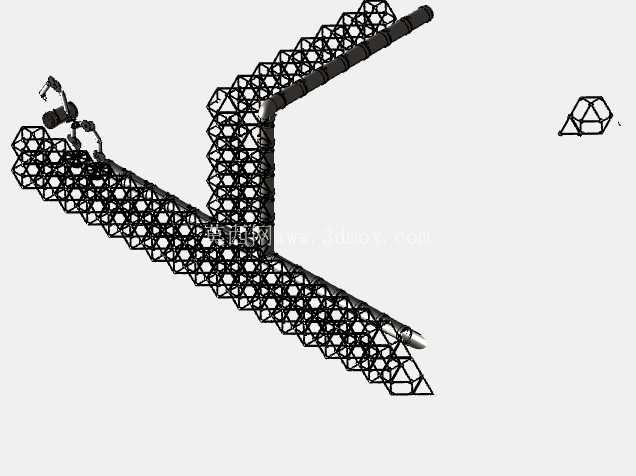
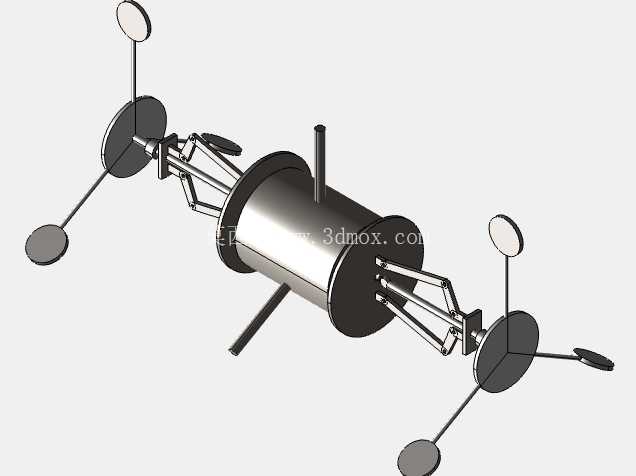
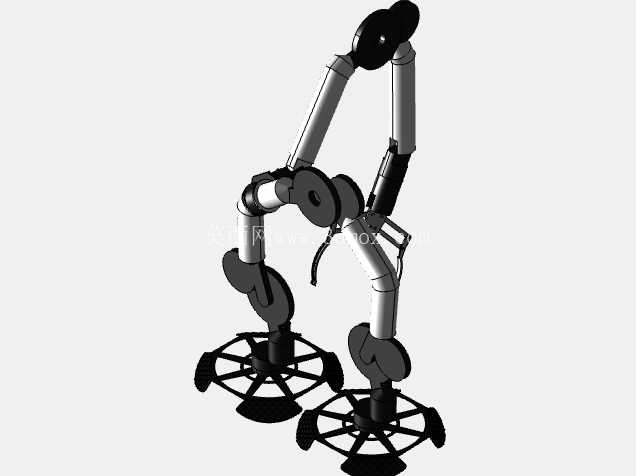
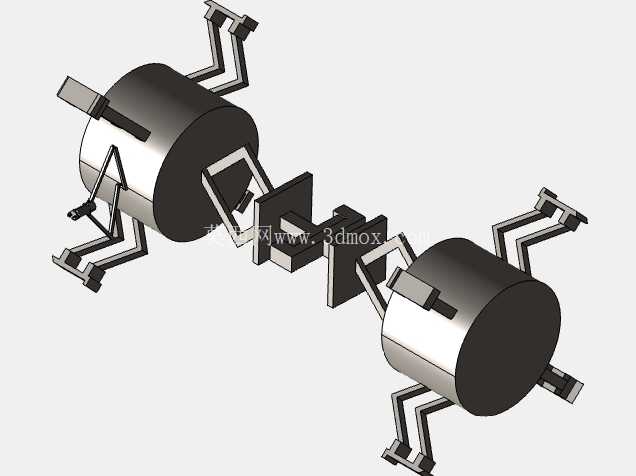
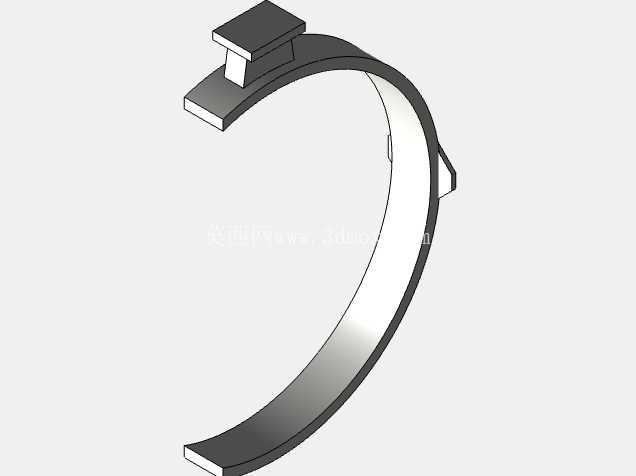
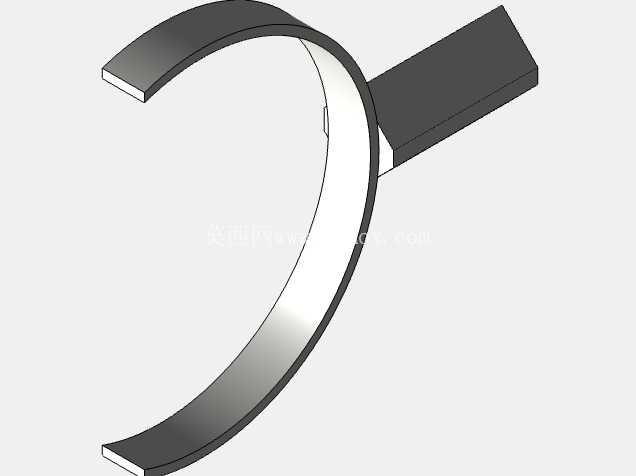
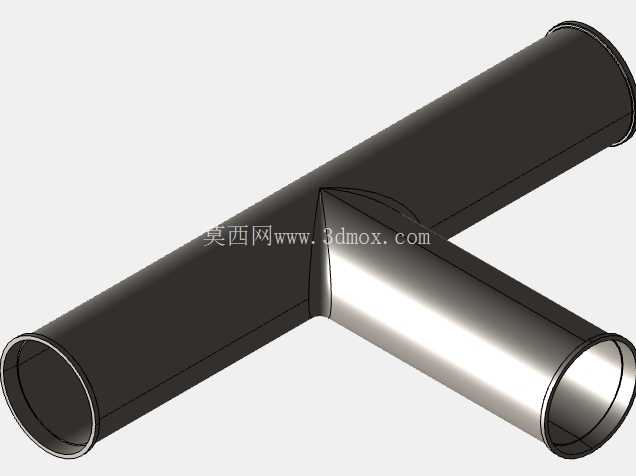
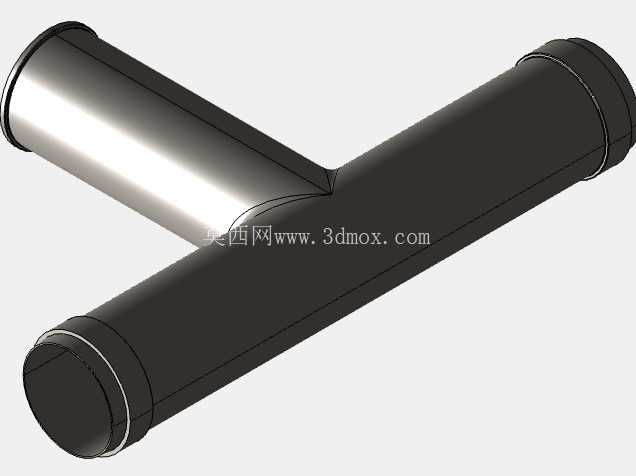
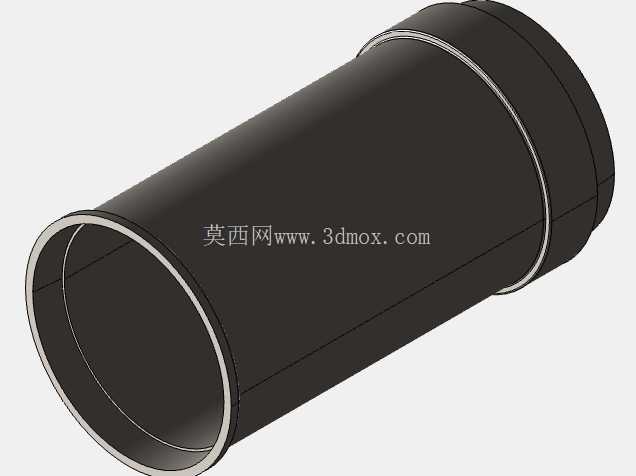
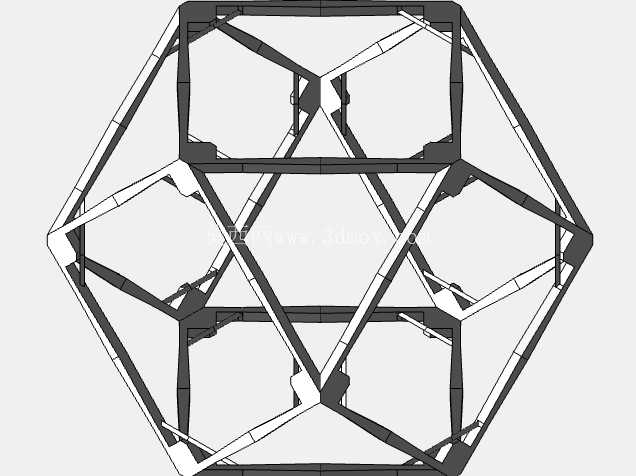
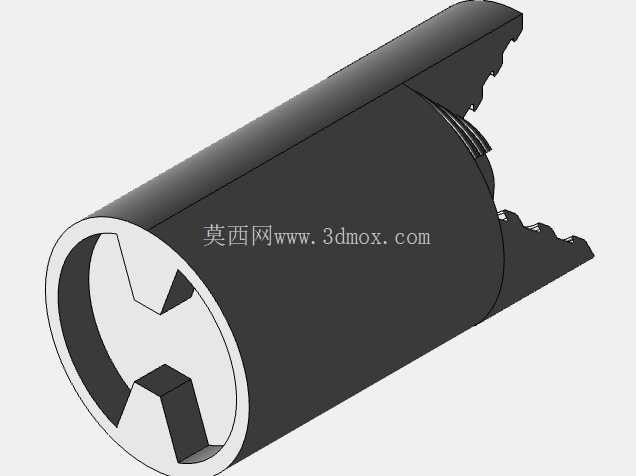
这套面向星表基础设施搭建场景的模块化管道布设与装配作业装备,核心定位是在无人工持续介入的地外天体表面,完成流体输送管网的自主搭建、模块对接与永久连接作业,适配低重力、多扬尘、无大气防护的严苛野外作业环境,整套系统拆分为桁架式支撑骨架、通用流体管道、挂载固定挂钩、多自由度定位机械臂、管内旋转焊接执行端五个可独立运输、在轨/星表快速拼接的单元,所有单元均遵循统一的接口标准,可根据作业面的管路走向需求自由组合排布,不需要针对不同管路走向定制专用工装。
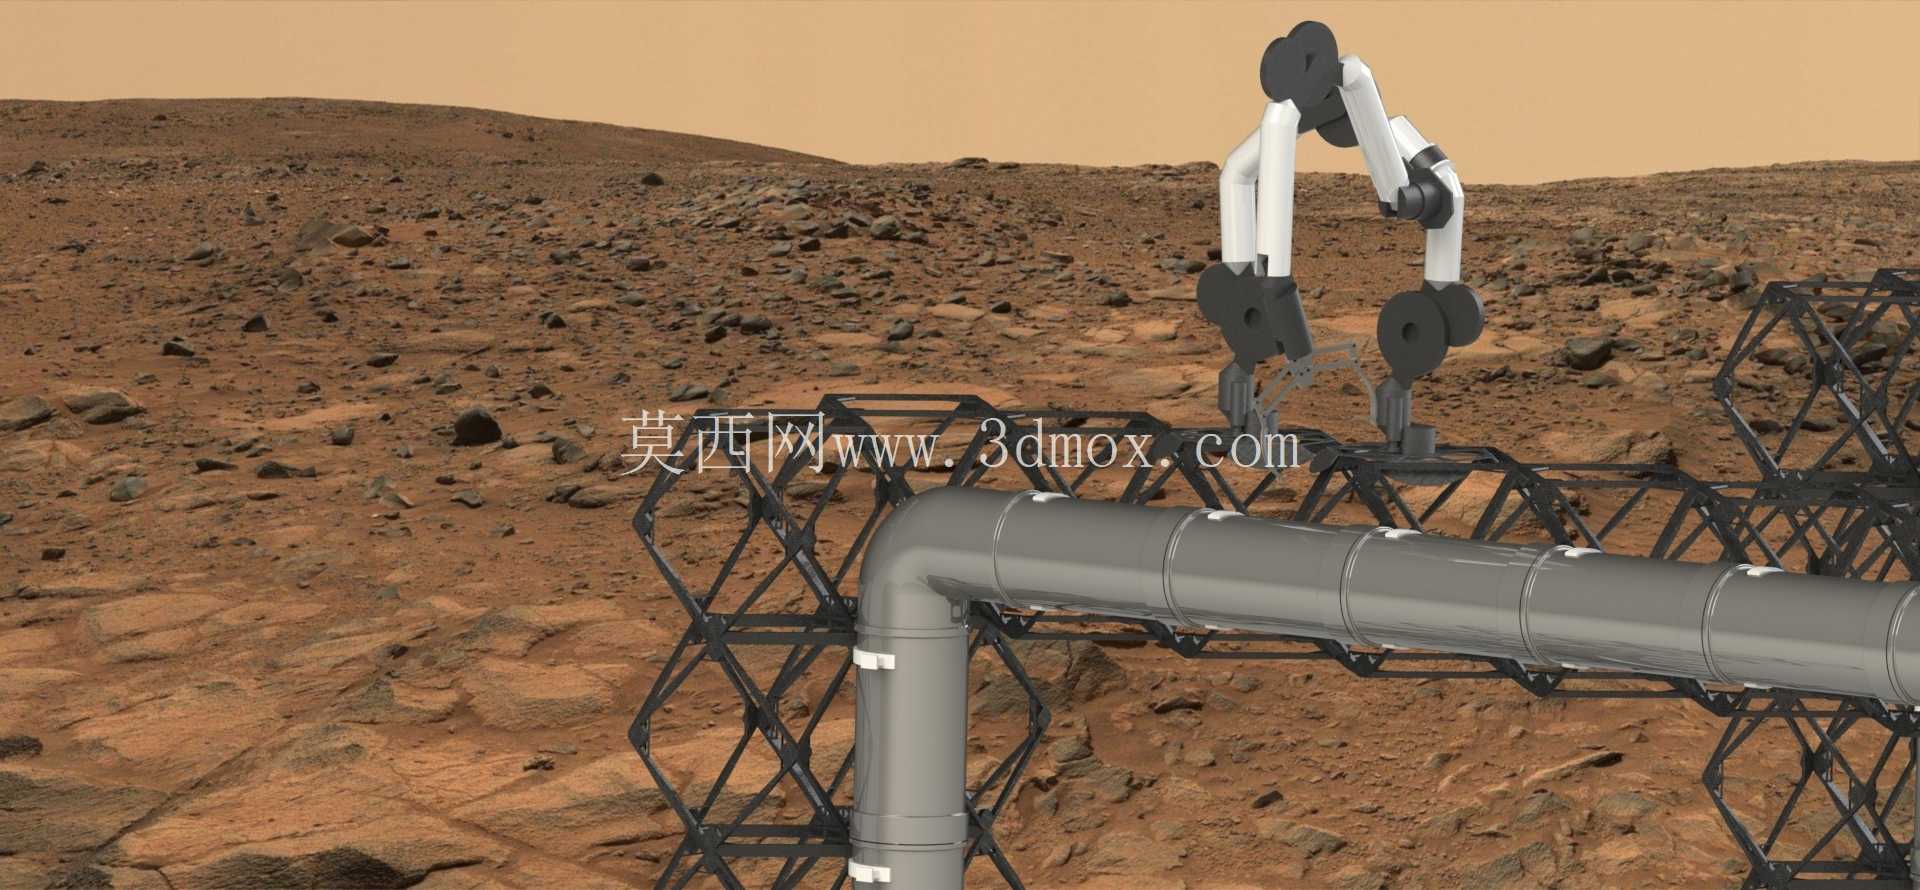
从实际作业逻辑来看,整套系统的支撑体系采用镂空三角桁架结构,这种结构在保证整体抗弯、抗扭刚度的前提下,最大限度降低了结构自重,桁架杆件之间采用标准快接接口,单段桁架的长度、转角模块都做了系列化设计,既可以沿星表平地铺设直线路由,也可以通过转角桁架模块完成90度乃至任意角度的管路转向,桁架的安装边界完全适配标准星表巡视器的载货舱尺寸,单段桁架拆分后可直接装入巡视器货格,不需要额外定制运输托架。管道本身采用大口径薄壁中空结构,内壁做光滑导流处理,通用设计可兼容气态、液态乃至浆态介质的输送,既可以用于星表基地的生命保障流体输送,也可以承担资源开采环节的输料、输水任务,管道外壁预留了统一的卡扣定位槽,和挂钩的夹持型面完全匹配,不需要额外在管道上焊接附属安装座。
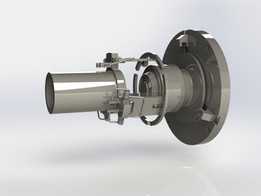
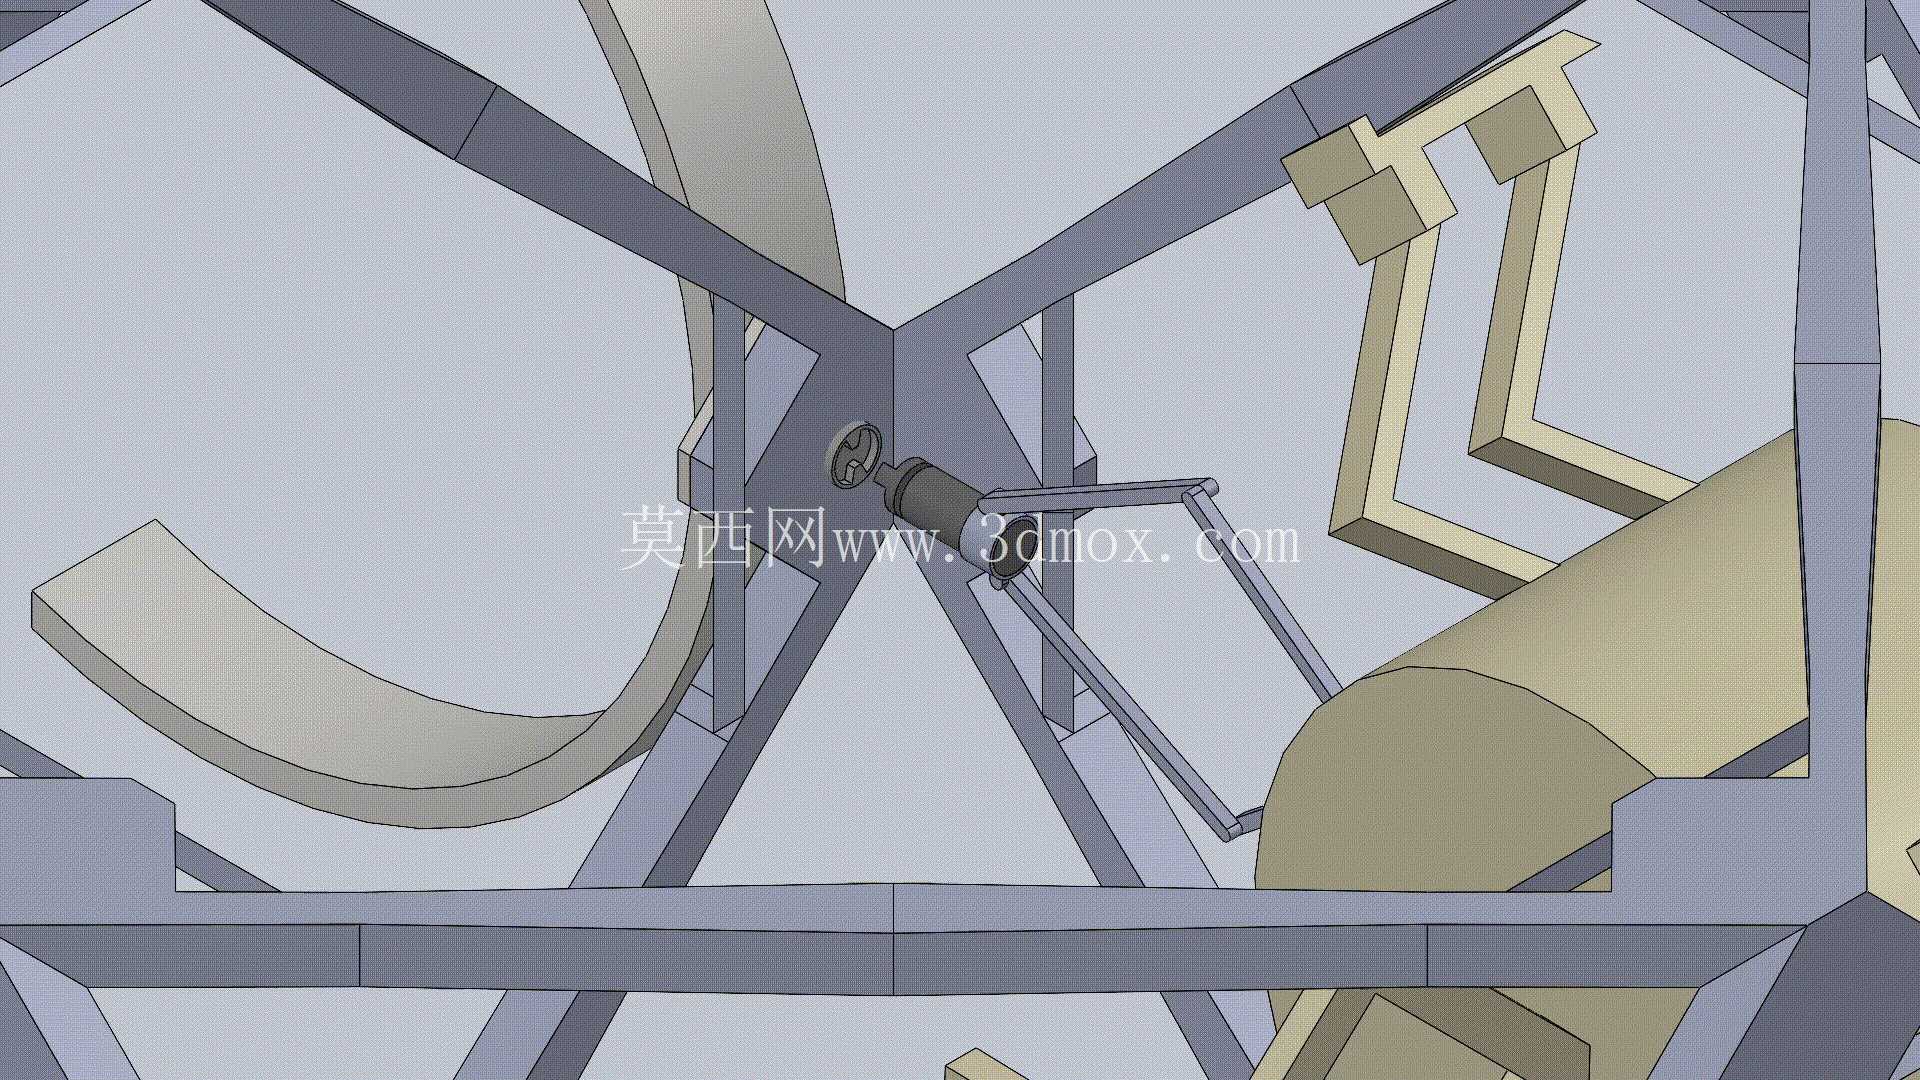
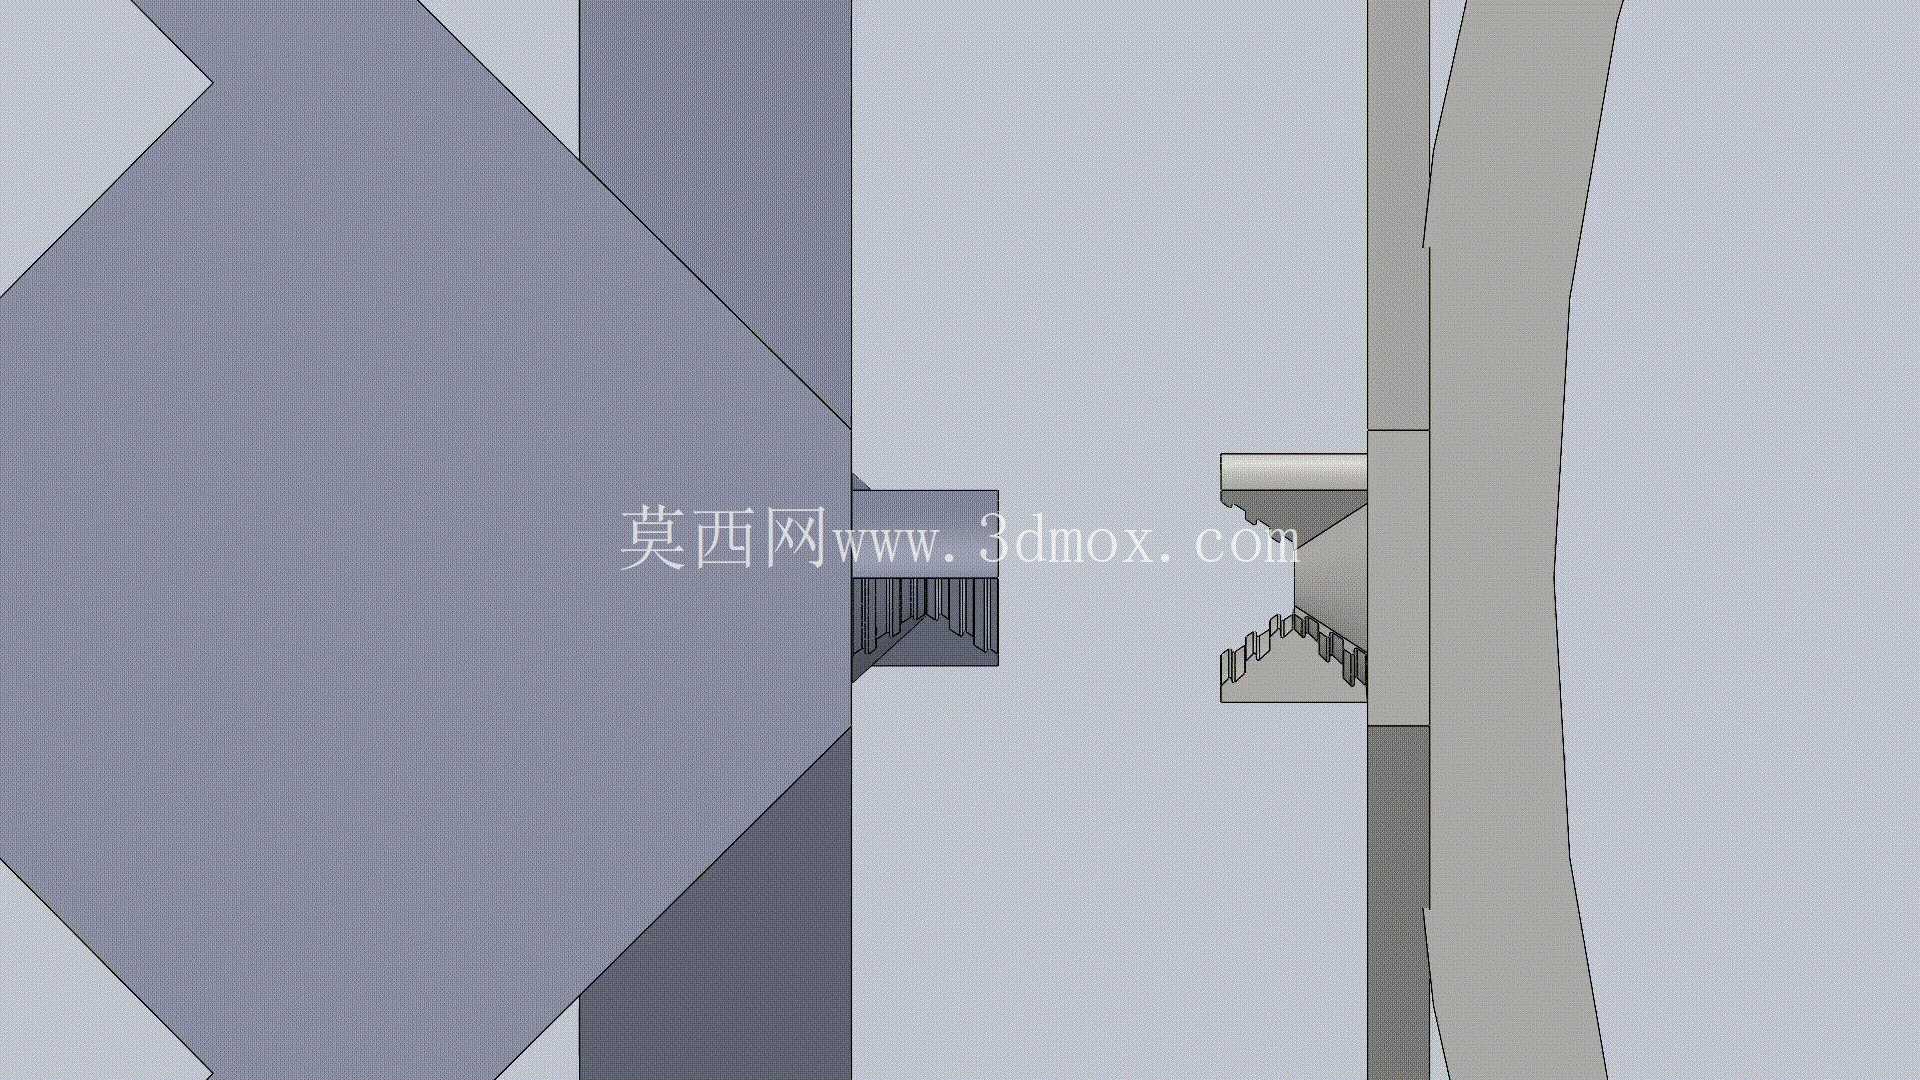
用于将管道固定在桁架上的挂钩组件,参考了成熟的星表栖息舱连接机器人的构型做了适配改进,挂钩的夹紧动作采用可逆式双性机械紧固原理,夹紧后可以提供足够的预紧力抵抗低重力环境下的管路振动、热胀冷缩位移,同时在需要管路改线、模块更换时可以反向解锁,不会破坏桁架和管道的本体结构,挂钩的伺服电机布置位置做了偏置优化,避开了管道和桁架杆件的运动干涉区,挂载后电机外壳不会突出到桁架的通行边界之外,避免后续巡检机器人沿桁架移动时发生剐蹭。
管道模块的就位、挂钩的对位锁紧动作,由一台基于成熟星表作业机械臂衍生而来的定位机器人完成,在原有作业臂的基础上增设了第三组机械臂,两组主臂负责抬持管道段、调整管道的同轴度,第三组辅助臂可以同时抓取挂钩、完成紧固件的对位锁紧,三个臂的作业动作互不干涉,不需要像单臂作业那样频繁更换末端执行器,单段管道的固定作业耗时相比单臂方案压缩近一半。这台定位机器人同时承担管道模块的位姿测量任务,末端搭载的视觉测量单元可以实时识别桁架上的定位基准孔、管道端面的对接标记,自动补偿星表地形沉降带来的桁架位置偏差,保证相邻两段管道的对接同轴度控制在密封允许的公差范围内。
管道段之间的永久连接采用管内旋转焊接方案,焊接执行单元为小型自主行走机器人,作业前从管道的开口端送入管内,沿管道内壁行走至对接焊缝位置,到位后执行机构以自身轴线为旋转轴,整周旋转1200度完成整圈焊缝的连续焊接,焊接过程中焊接头始终保持恒定的伸出长度和焊接压力,不受管道外部桁架结构、地形起伏的影响,焊缝成型均匀一致,焊后不需要额外在管道外部做打磨处理,焊接完成后焊接机器人沿管道内部原路返回,从入口端驶出即可进入下一段管路的焊接作业。整套系统的所有模块都采用通用化接口,桁架、管道、挂钩、作业机器人之间的连接尺寸全部统一,作业过程中如果某一个模块出现故障,可以直接由备用模块替换,不需要对整套管网做拆解,非常适合远离地球、维修补给困难的星表作业场景,后续拓展时只需要追加同标准的桁架和管道段,就可以无限延伸管网的覆盖范围,支撑星表基地从初期小规模驻留到长期大规模运营的流体输送需求。
- 上一篇:可自适应管径的管道内检测行走装置
- 下一篇:发那科六轴短臂紧凑工业机器人

- 全部评论(0)

- 模板大小: 45.13 MB
- 售价:5金币
- 下载次数: 29
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人