 微信登录
 QQ登录


全参数化六轴工业机械臂结构设计
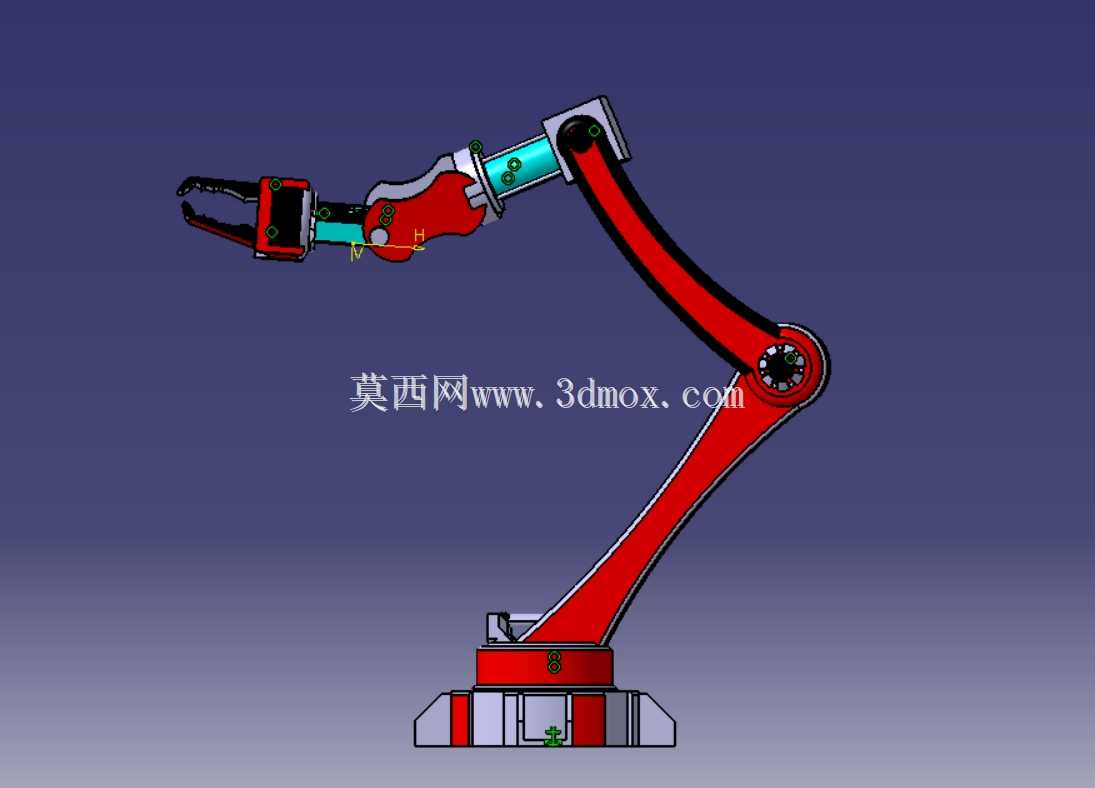
这款六轴机械臂的结构设计,核心围绕工业场景中多自由度作业的实际需求展开,在做整体方案规划时,首先锚定的是产线上下料、精密装配、工件搬运这类典型工位的作业半径与负载边界,底座安装位采用方形法兰对接结构,适配车间常见的设备安装平台预留孔位,安装时无需额外做复杂的转接工装,底座内部预留了走线空腔,可容纳伺服电机动力线、编码器信号线的排布,避免管线外露在作业过程中与周边设备产生剐蹭。
从关节构型来看,六个旋转轴的自由度分配完全覆盖空间内任意位姿的到达需求,腰座关节承担整臂水平方向的回转动作,大臂、小臂关节负责垂直平面内的俯仰调节,腕部三个正交关节则负责末端执行器的姿态调整,每个关节的传动结构都做了限位设计,既保证运动范围内无结构干涉,也避免超程运行对传动部件造成冲击损伤。设计过程中针对每个关节的受力工况做了载荷校核,大臂与腰座的连接部位采用加强筋结构优化应力分布,在保证整体结构强度的前提下,尽可能削减非受力区域的材料厚度,控制整臂自重,提升动态响应速度。
末端执行器采用夹爪式结构,开合行程适配常见的规则工件夹持需求,夹爪接触面预留了防滑垫安装槽,可根据搬运工件的材质更换不同摩擦系数的接触垫,避免夹持过程中出现工件滑脱或者表面压损的问题。整个模型的装配约束完全按照实际设备的装配逻辑搭建,转动副的配合关系与真实关节的运动逻辑一致,可直接用于运动学仿真分析,在仿真环境中可模拟不同工位下的关节运动轨迹,验证关节旋转过程中是否存在连杆碰撞,同时可测算各关节的运动行程、末端可达空间范围,为后续的电控程序编写、工位布局规划提供准确的结构参考。
设计时同步梳理了完整的零件层级关系,每个连杆、关节壳体、紧固件都对应独立的零件模型,可直接导出工程图纸用于生产加工,物料清单可直接匹配标准件选型参数,减少后续生产环节的拆图工作量。针对关节处的传动部件安装位,预留了标准伺服电机、减速器的安装定位止口与螺栓孔位,选型时可直接匹配通用规格的传动部件,无需额外做安装位的二次修改。整臂的外部走线槽沿着大臂、小臂的侧面布置,走线槽采用卡扣式固定结构,后期维护时可快速拆卸更换受损管线,腕部关节处采用中空走线设计,末端执行器的控制管线可从关节中心穿过,避免腕部旋转时管线出现缠绕拉扯的问题。
在结构细节处理上,所有棱边都做了倒角过渡,避免加工装配过程中出现锐边割手的问题,关节旋转配合面预留了密封件安装槽,可适配防尘密封圈,适配车间多粉尘、少量切削液飞溅的作业环境,延长内部传动部件的使用寿命。底座的调平螺栓安装位分布在四个角点,安装时可通过调节螺栓调整整臂的水平度,保证腰座回转时的同轴度精度,减少长期运行带来的关节偏磨问题。
- 上一篇:ABB小型六轴工业机械臂结构设计
- 下一篇:六自由度关节型工业机械臂结构设计

- 全部评论(0)

- 模板大小: 281.85 KB
- 售价:5金币
- 下载次数: 217
- 系统要求: CATIA,Rendering
- 软件分类: 工业机器人

