 微信登录
 QQ登录


搭载麦克纳姆轮的自主地图绘制移动机器人
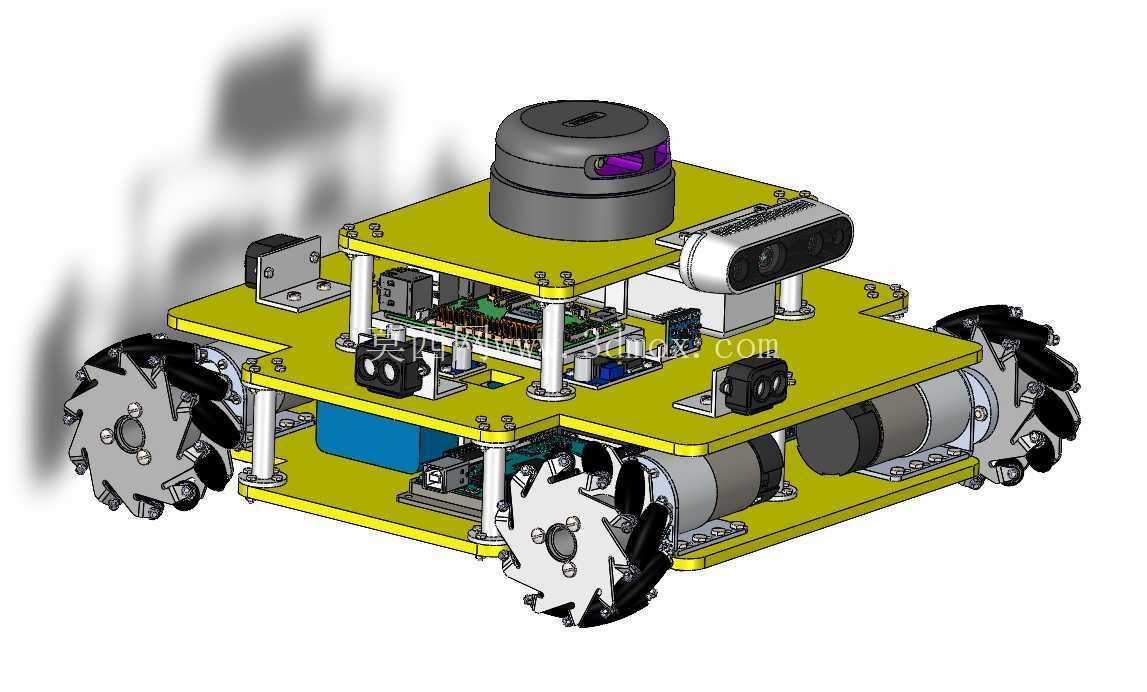
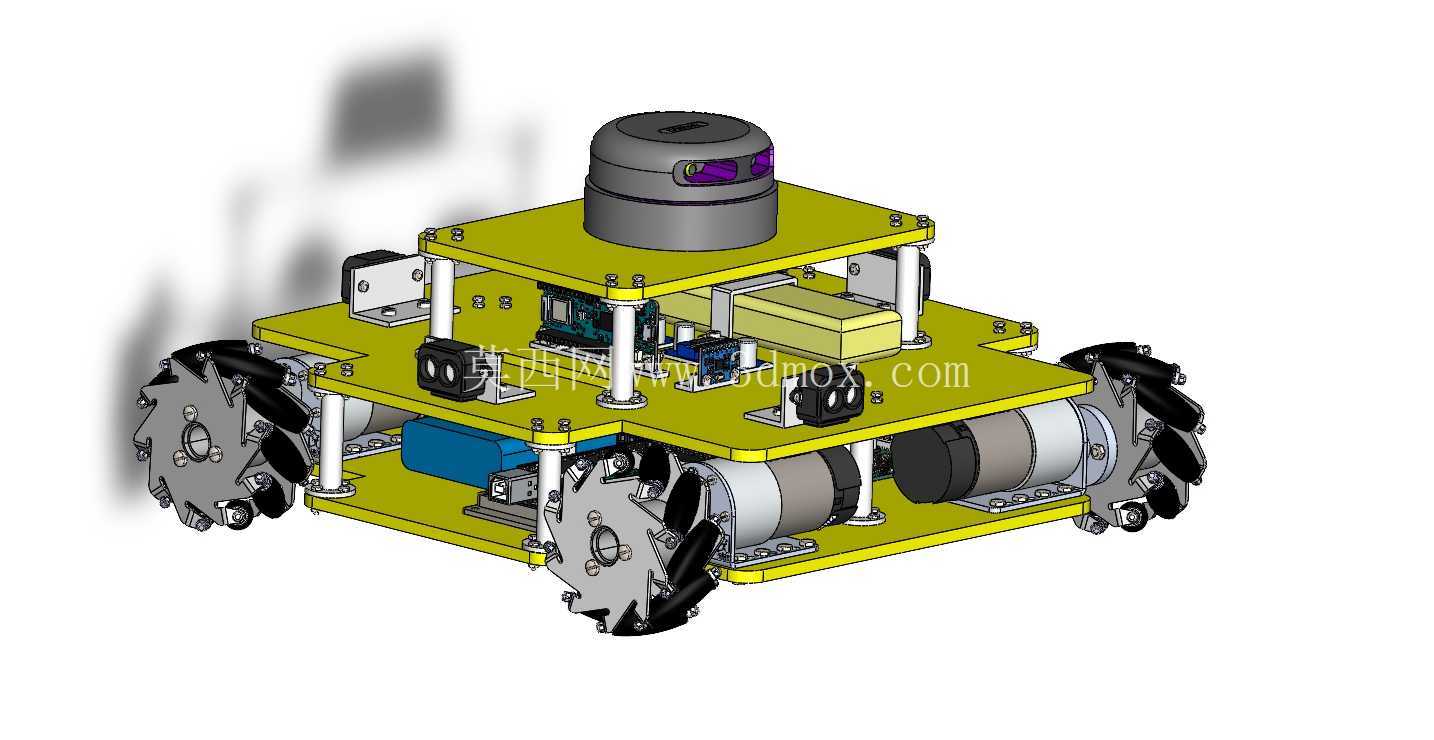
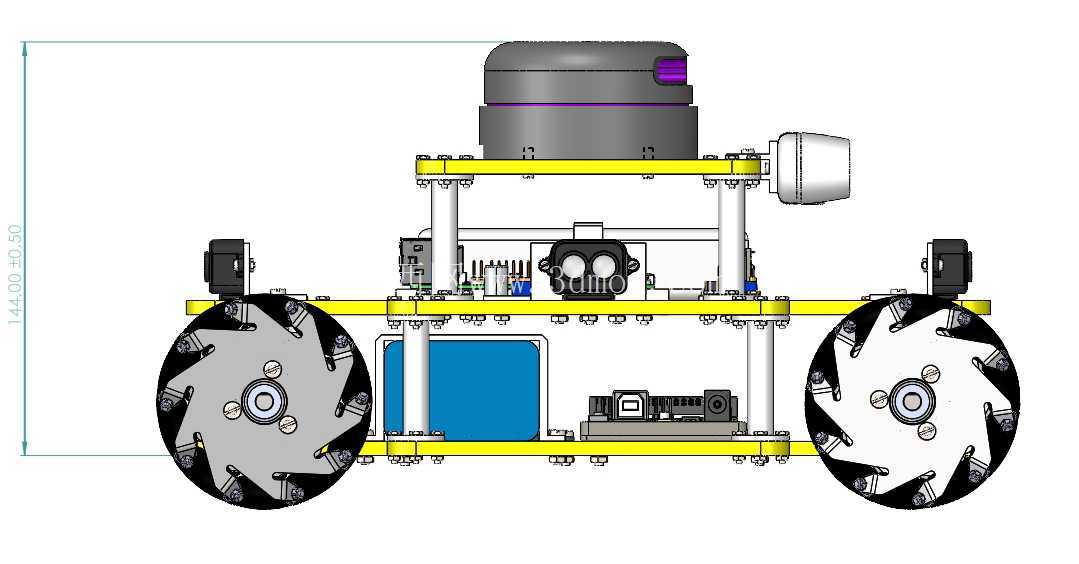
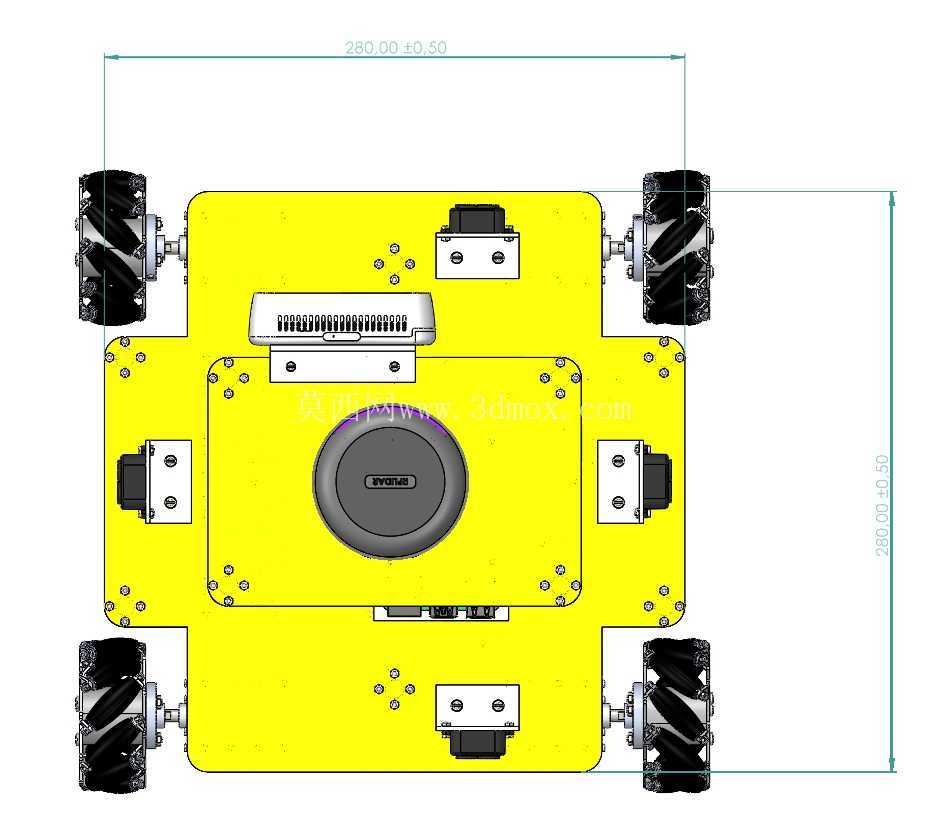
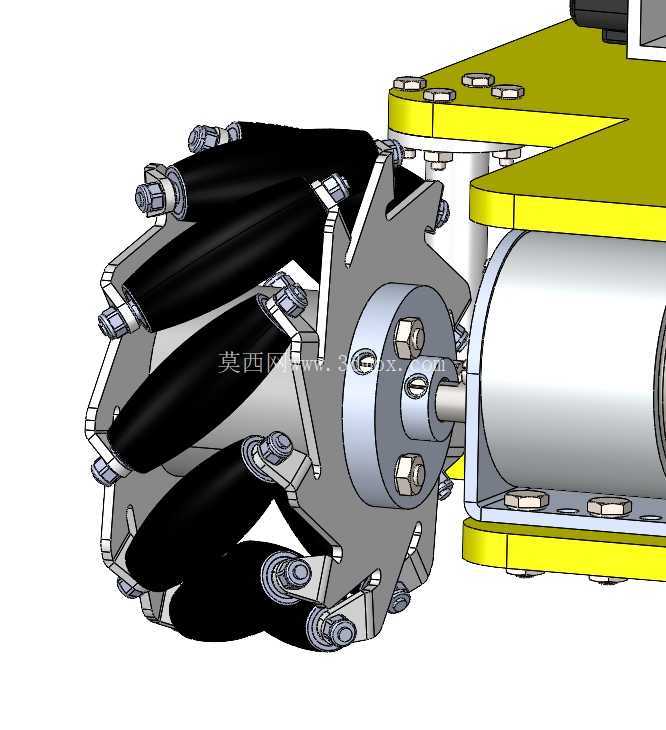
这款轮式移动测绘平台的设计初衷,是面向室内未知环境的自主建图需求,适配仓储盘点、机房巡检、室内空间测绘等多类场景,替代人工完成重复性的环境轮廓采集与空间数据记录工作,尤其适合人员不便进入的狭窄、存在潜在风险的封闭室内区域作业。整机采用双层板叠层安装结构,上下层安装板通过等高铜柱实现刚性连接,既预留了充足的电气元件布线空间,也能将不同功能的模块分层布置,避免动力线路与信号线路产生电磁干扰,下层板主要承载行走驱动组件、动力电源以及大尺寸的驱动控制板,上层板则集中布置环境感知传感器与数据处理模块,这种分层布局也能降低后期维护的拆装难度,单独检修某一层元件时无需拆解全部结构。行走系统选用四个麦克纳姆轮作为行走执行部件,每个轮体独立搭配直流减速电机提供动力,依靠不同轮组的转速差与转向组合,可实现平面内全向移动,包括零半径原地转向、横向平移、斜向行进等动作,在狭窄的走廊、货架间隙等空间内无需大半径转弯即可调整位姿,适配狭小空间内的测绘作业需求;轮组安装座采用折弯钣金件加工,通过螺栓与下层安装板固定,安装座上预留的电机定位孔可保证驱动轴与轮体的同轴度,避免运行过程中出现轮体偏摆、传动卡滞的问题。
感知层的配置围绕地图构建的实际需求选型,顶部安装的激光雷达可实现360度周向环境距离检测,通过旋转扫描获取周边障碍物的轮廓点云数据,是构建二维栅格地图的核心传感器;上层板前端布置的深度视觉传感器可补充激光雷达检测盲区的近距离障碍信息,同时能识别环境内的纹理特征,辅助实现回环检测,降低长距离建图过程中的累计误差;板载的惯性测量单元可实时采集底盘的加速度、角速度数据,配合轮式里程计的计数信息,为航迹推算提供数据支撑,多传感器的数据融合可有效提升建图精度与定位稳定性。
结构设计过程中充分考虑了安装边界的约束,整机的宽度尺寸控制在常规室内门体通行宽度以内,高度方向在传感器安装完成后无突出的尖锐结构,可顺利通过常规室内空间的各类通道;上层板的传感器安装位预留了可调节的长圆孔,可根据实际选型的传感器尺寸调整安装位置,兼容不同型号的激光雷达与视觉模块固定需求;电气元件的固定位均预留了走线槽空间,动力线与信号线分开布设,板上预留的多个安装孔位可根据后续功能拓展需求加装额外的传感器模块,比如温湿度检测、气体检测组件,拓展设备的应用场景。
底盘的动力选型匹配整机负载需求,四个驱动电机的输出扭矩可满足搭载全套感知模块与电源时的平地行走、小坡度越障需求,麦克纳姆轮的辊子外包耐磨聚氨酯材质,在室内瓷砖、环氧地坪等常见地面上行走时不会打滑,也不会对地面造成划伤,轮体的辊子间隙经过优化设计,行走过程中不会出现明显的颠簸震动,保证传感器采集数据的稳定性。整机的结构件多采用标准件连接,铝柱、螺栓、螺母均选用通用规格,后期更换配件无需定制特殊零件,安装板采用轻量化的板材加工,在保证结构刚性的前提下控制整机自重,降低行走过程中的动力消耗,延长单次充电后的作业时长。
- 上一篇:集成式三指电动机械夹爪结构设计
- 下一篇:陆空水三栖多旋翼轮式复合移动机器人

- 全部评论(0)

- 模板大小: 23.84 MB
- 售价:5金币
- 下载次数: 173
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人
