 微信登录
 QQ登录


ESP32驱动平面三关节机械臂结构设计
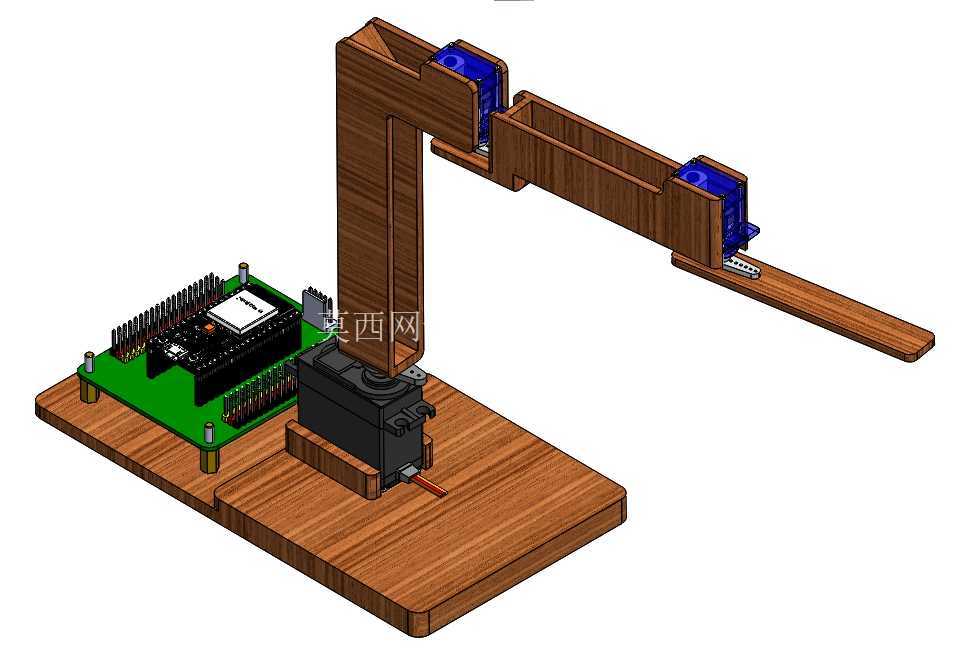
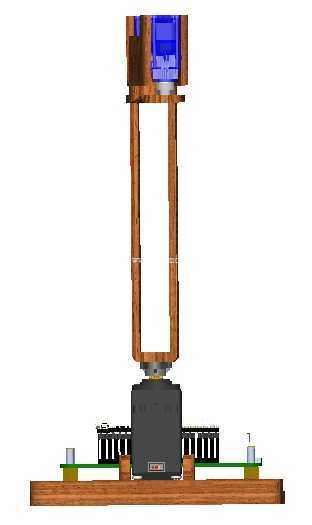
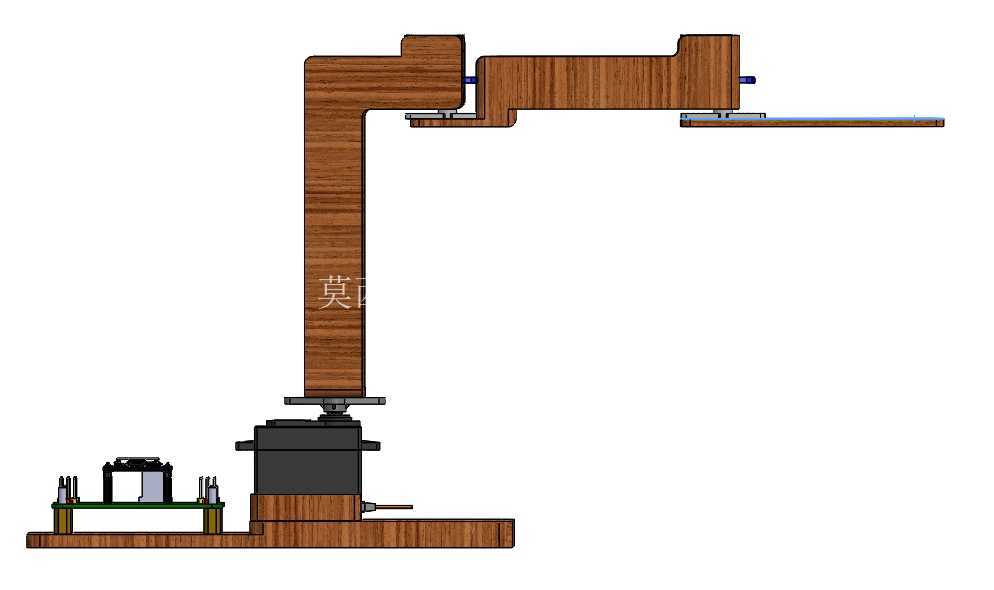
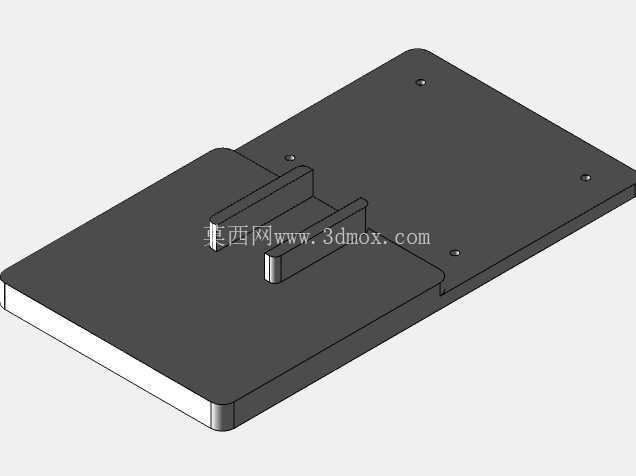
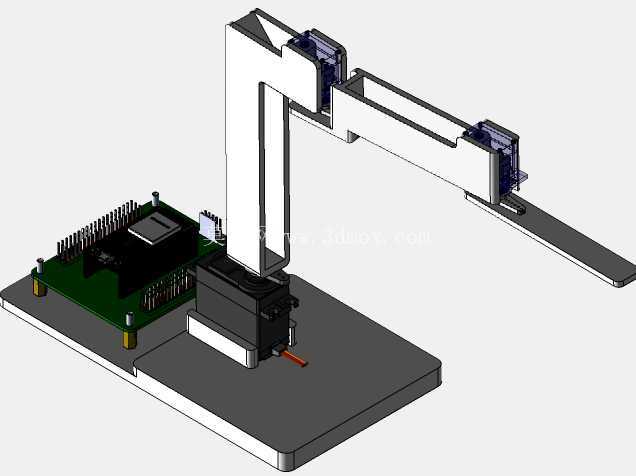
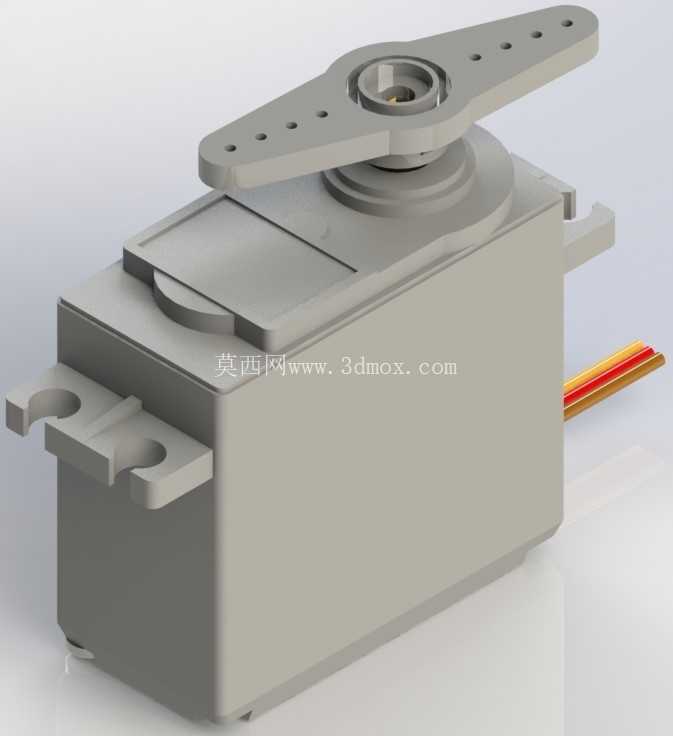
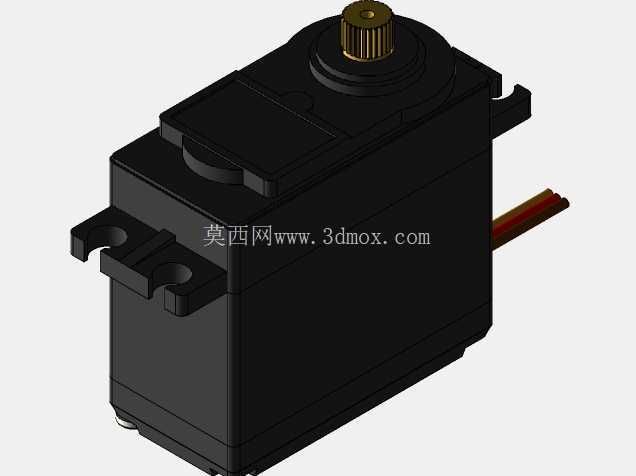
这款平面三关节机械臂采用桌面级安装布局,整体底座采用矩形实木承托结构,安装时仅需预留220mm×180mm的水平固定台面,底座四角预留M3规格安装孔位,可直接固定在实训台、桌面工作站或者小型流水线侧方,不需要额外搭建大型支撑机架,适配高校机器人实训教学、小型物料分拣演示、嵌入式运动控制算法验证等场景。从结构布局来看,三个关节全部采用RC伺服电机作为动力输出,第一关节为腰转关节,垂直安装在底座中心位置,直接驱动整个竖直支撑臂做水平方向回转,支撑臂采用L型一体式木质结构,既保证了竖直方向的支撑刚度,又为第二关节的伺服电机预留了嵌入式安装槽,电机输出轴直接连接水平大臂,省去了额外的联轴器结构,减少了传动间隙带来的运动误差。
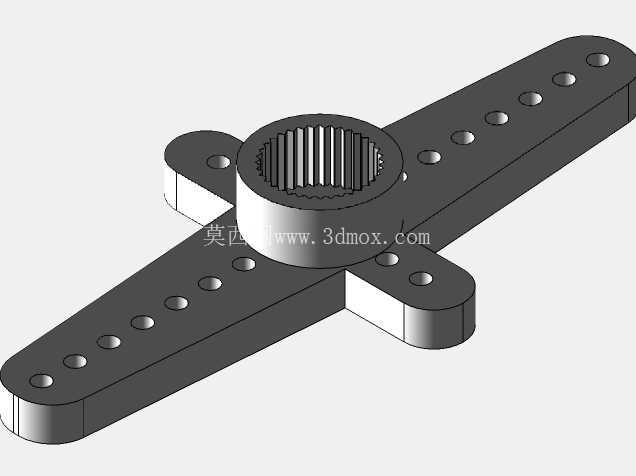
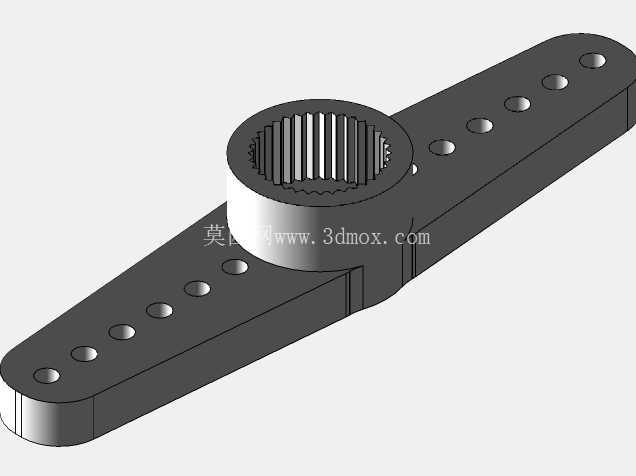
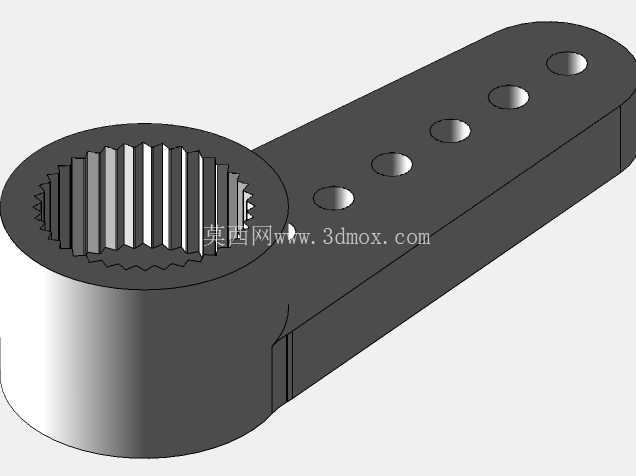
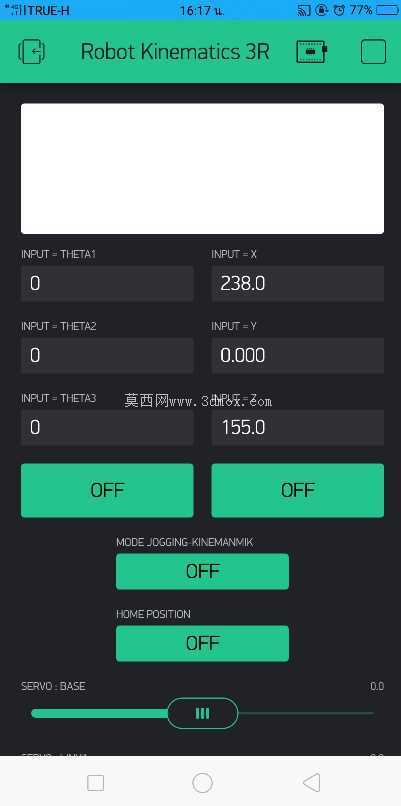
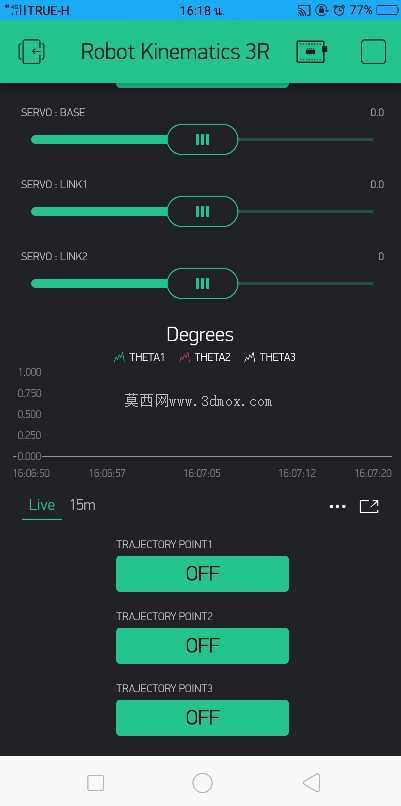
第二关节布置在竖直支撑臂的顶端,驱动水平大臂在平面内做俯仰摆动,大臂采用长条矩形截面结构,内部走线槽与臂身一体化设计,可将第三关节的伺服电机线缆完全收纳在臂身内部,避免运动过程中线缆剐蹭周边设备。第三关节安装在大臂末端,驱动小臂做相对摆动,小臂末端预留标准舵机盘安装位,可根据实际使用需求更换夹爪、吸盘、画笔等不同执行末端,满足不同场景的作业需求。控制部分采用ESP32作为核心主控,主控板通过铜柱直接固定在底座左侧的PCB安装区,与第一关节电机的水平距离控制在50mm以内,缩短了动力线与信号线的走线长度,减少信号干扰的同时也让整体布线更加规整。控制逻辑上支持正向运动学解算,可根据三个关节的转角参数直接计算末端执行器的平面坐标位置,同时搭载逆向运动学算法,输入目标点位坐标即可自动解算各关节需要转动的角度,配合轨迹规划功能,可实现末端点的直线、圆弧等连续路径运动,不需要额外搭载运动控制板卡,仅通过主控即可完成全部运动控制流程,配合Blynk应用可实现参数的无线调试与实时数值显示,调试过程不需要外接有线编程器,大幅提升了实训过程中的操作便捷性。
从安装边界来看,机械臂完全伸展后最大作业半径为320mm,竖直方向最高作业高度为280mm,运动过程中所有部件的活动范围均不会超出底座外沿150mm以上的区域,周边仅需要预留100mm的安全间隙即可避免运动碰撞,适合在空间有限的桌面实训场景中部署。结构设计上全部采用平板类零件拼接,没有复杂的曲面加工特征,所有连接位置均采用自攻螺丝直接固定,不需要额外制作金属嵌件或者定制连接件,加工门槛低,组装过程仅需要常规螺丝刀即可完成,适合教学场景下的学生组装实训。
关节处的伺服电机全部采用嵌入式安装方式,电机外壳与臂身的安装槽紧密贴合,既可以通过臂身结构分担电机输出轴的径向载荷,提升关节的承载能力,也可以避免电机外露带来的磕碰损坏,同时让整体外观更加规整。走线设计上全部采用内部隐藏式布线,所有线缆从底座内部的走线腔分别延伸至三个关节的电机位置,外部没有明线外露,既避免了运动过程中线缆被拉扯断裂的风险,也减少了线缆对关节运动的干涉。在实际使用场景中,这款机械臂可完成小型电子元器件的分拣搬运、绘图轨迹演示、运动学算法验证等工作,三个关节的运动全部在同一竖直平面内,运动学解算逻辑相对简单,非常适合嵌入式控制、机器人原理教学等场景使用,学生可基于现有结构修改臂长参数、更换不同扭矩的伺服电机,拓展不同的作业负载能力,也可在末端加装传感器实现更复杂的闭环控制功能。
- 上一篇:多关节工业机械臂结构三维设计
- 下一篇:H型龙门移动圆环传动执行机构

- 全部评论(0)

- 模板大小: 14.5 MB
- 售价:5金币
- 下载次数: 91
- 系统要求: SOLIDWORKS,Other,STEP / IGES,Rendering
- 软件分类: 工业机器人
