微信登录
 QQ登录


机器人抓取性能测试用扭转立方体
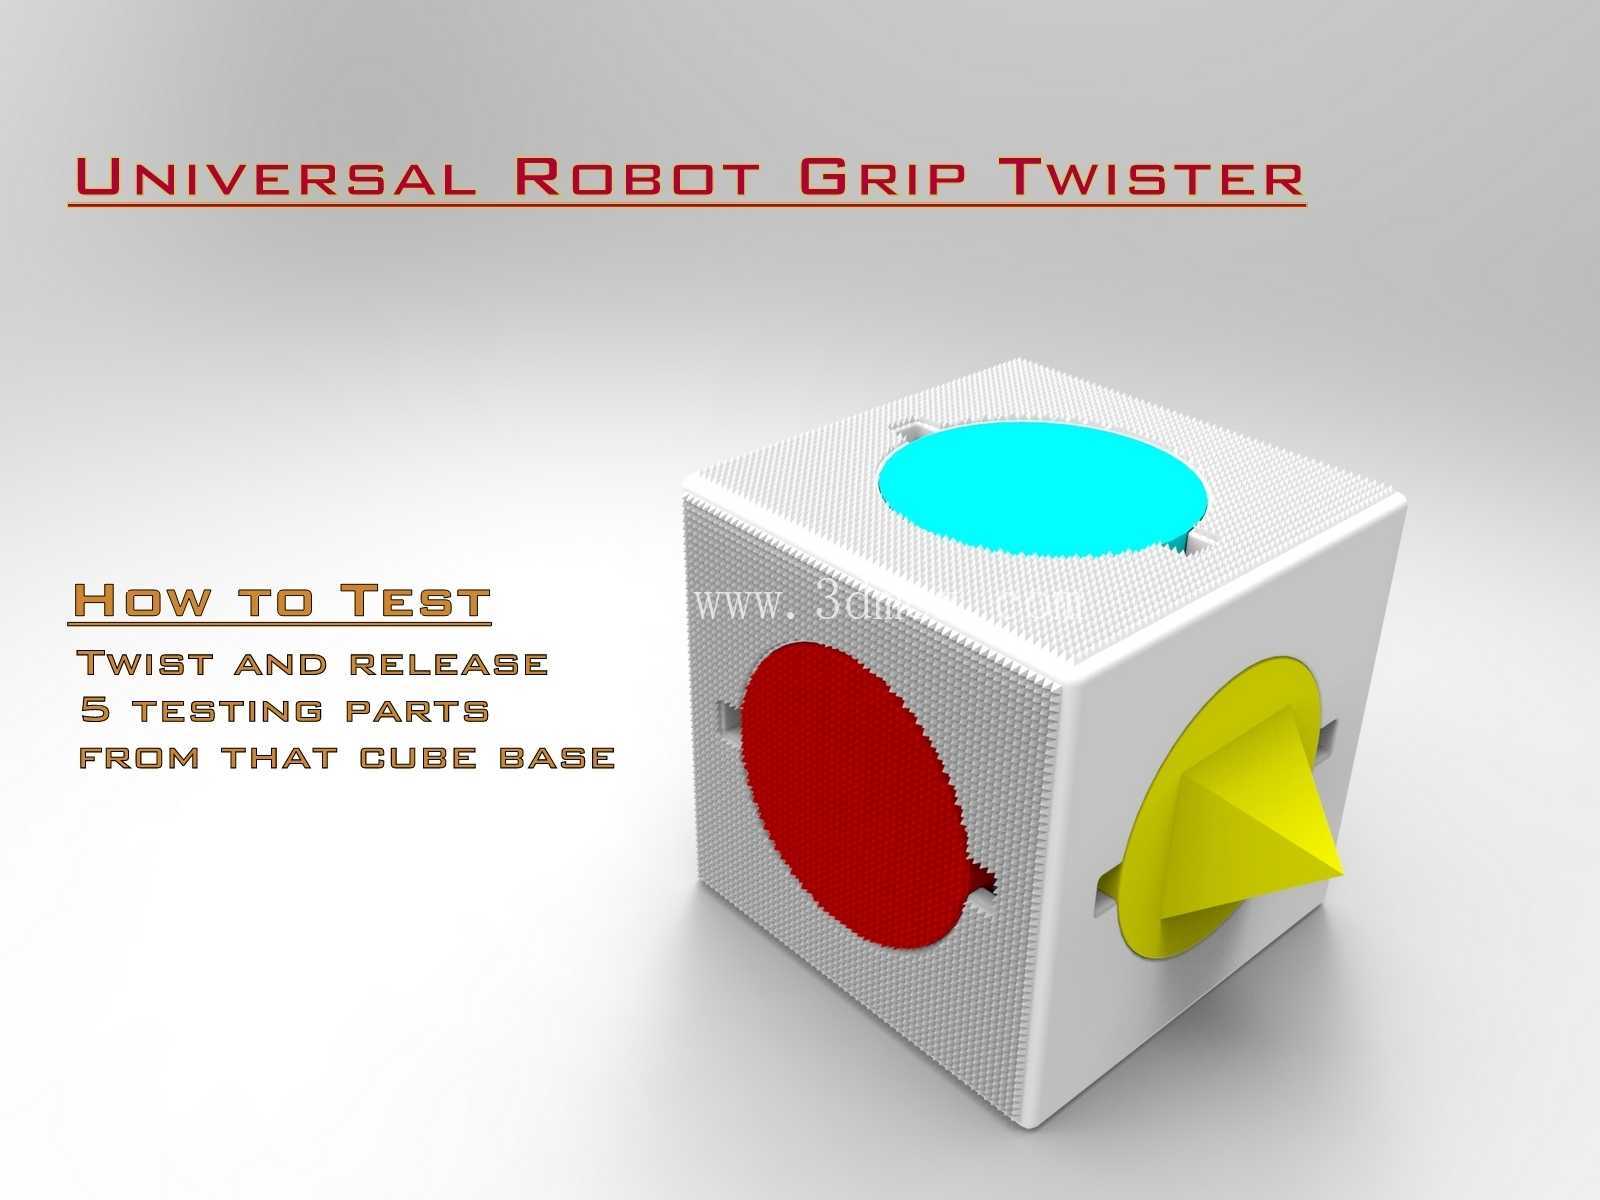
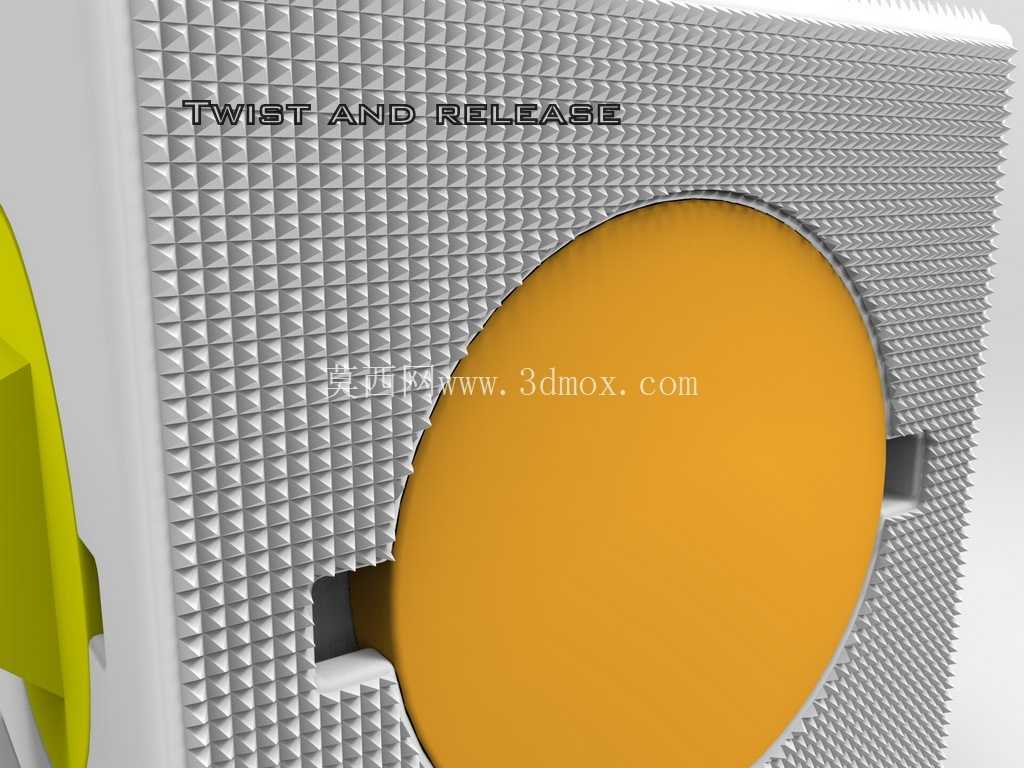
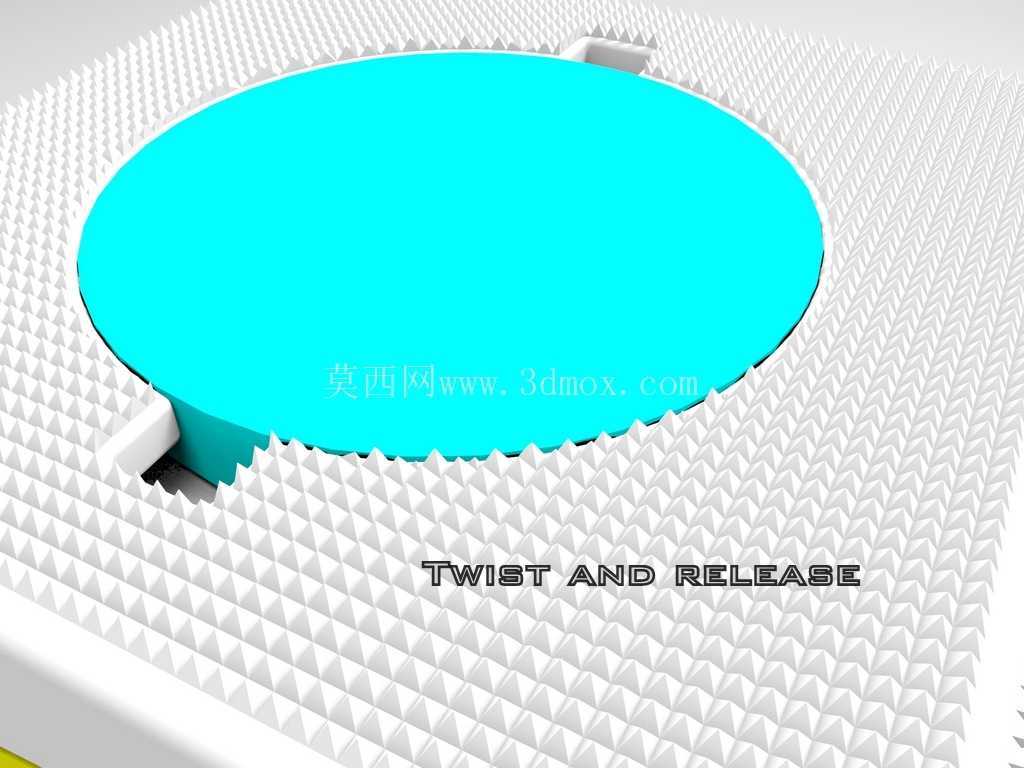
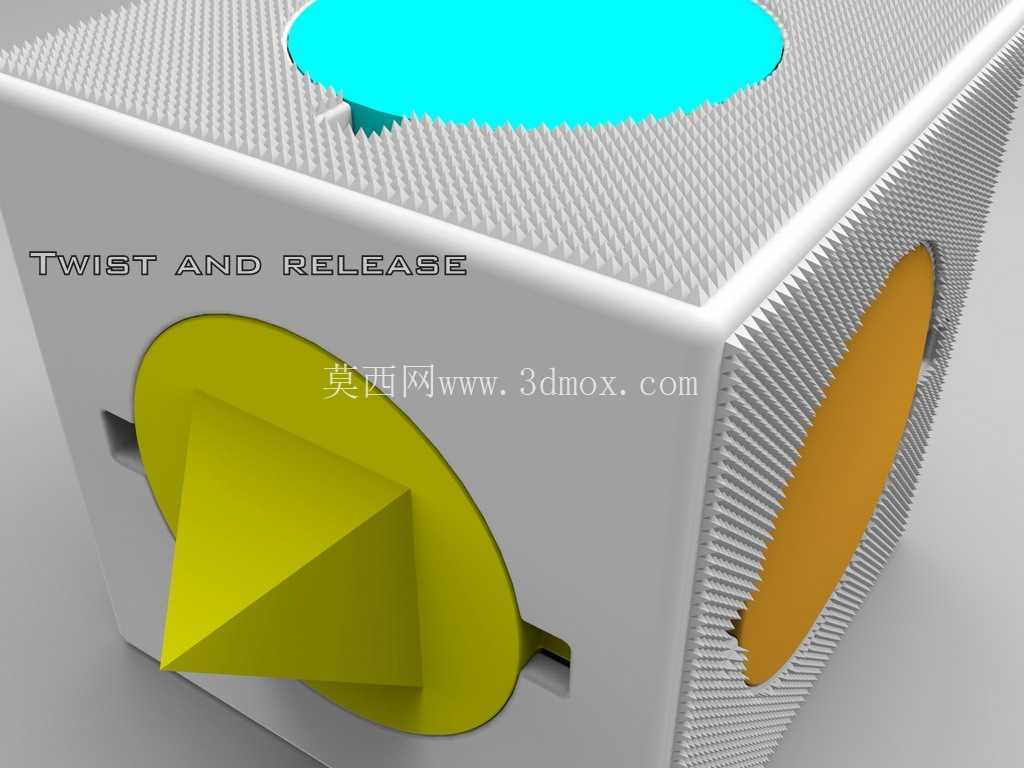
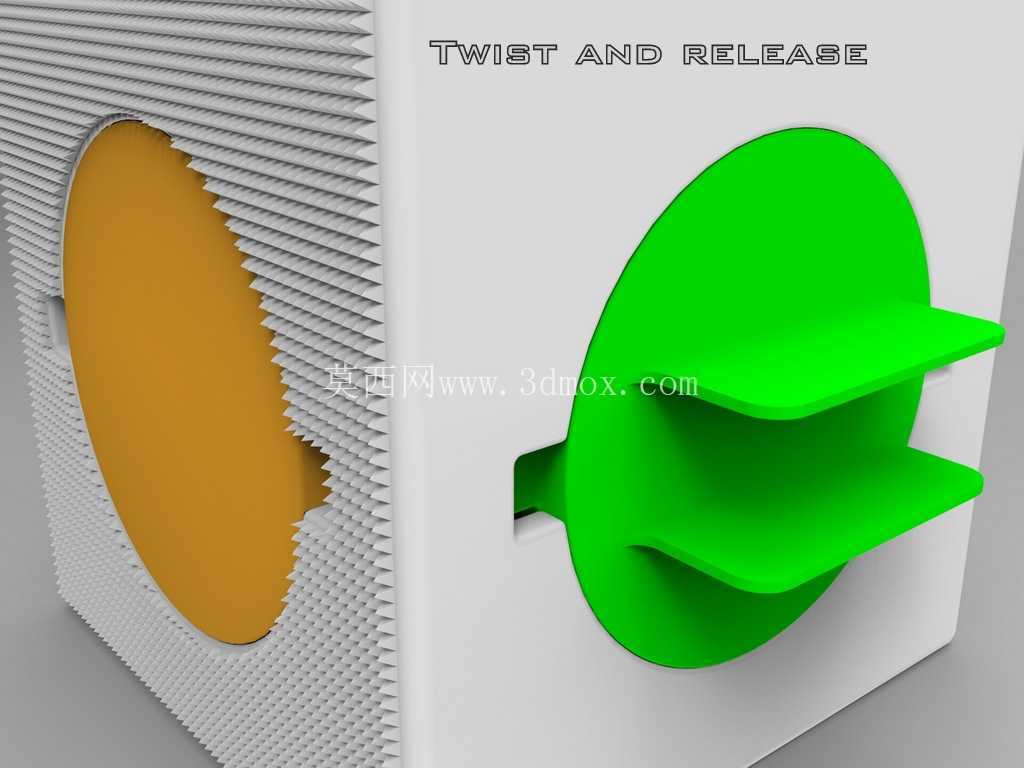
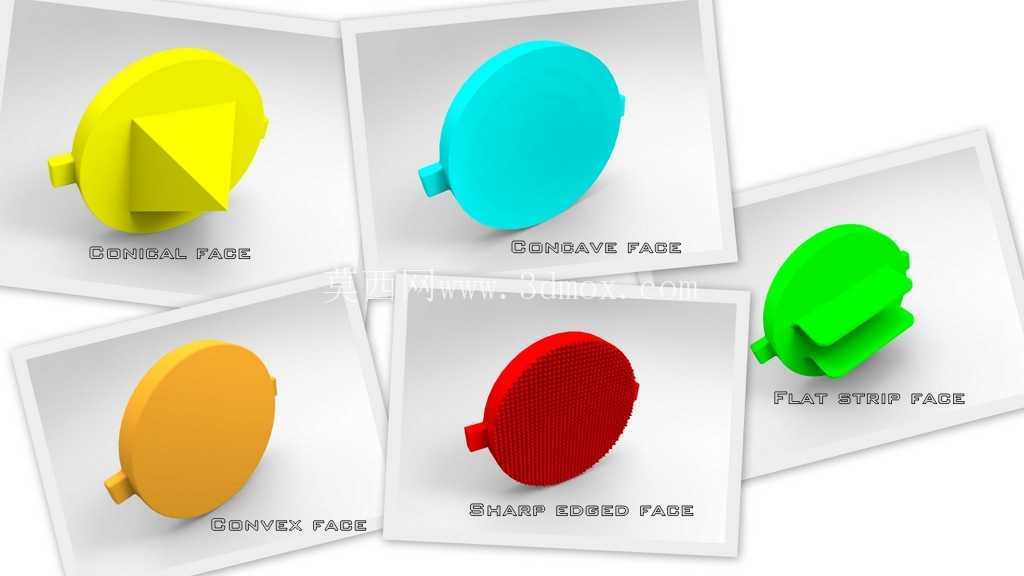
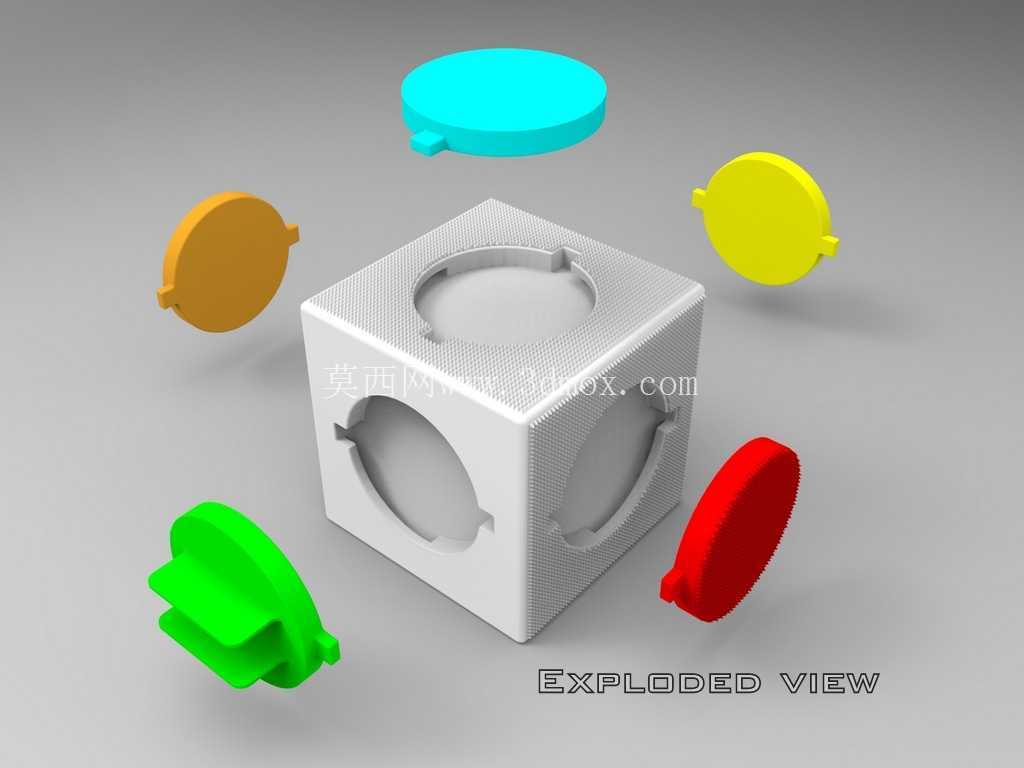
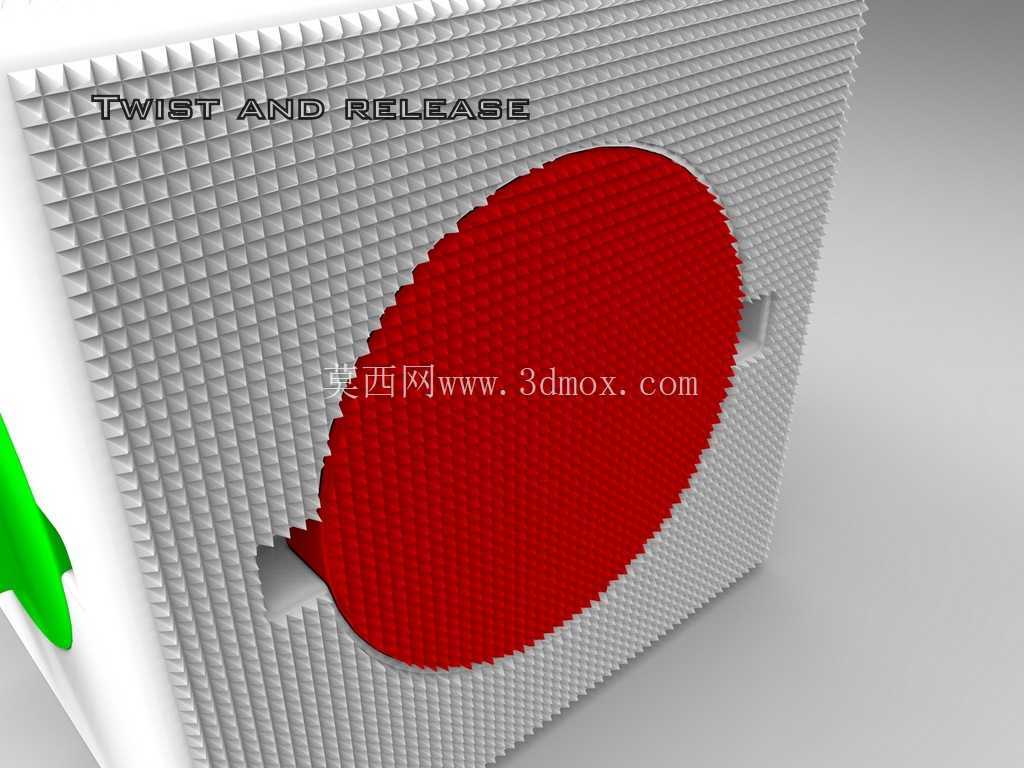
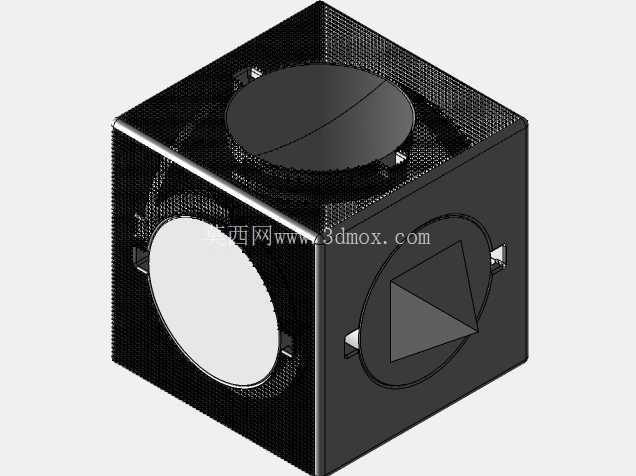
在工业机器人末端执行器的研发与产线调试环节,夹爪的实际抓取性能验证一直是容易被忽略却直接影响生产良率的核心环节,不少集成商在项目现场常遇到夹爪抓持工件偏移、扭转后松脱、异形面夹持力不足的问题,却缺乏标准化的测试载体来量化各项性能指标,这款立方体结构的测试工装正是针对这一工程痛点设计的专用验证器具。不同于常规的标准砝码、光滑测试块这类仅能验证静态夹持力的工装,这款测试件将五类典型的工业工件接触面集成在同一个立方体基座上,无需频繁更换测试块,就能在同一测试基准下完成夹爪多维度性能的验证。
立方体的五个可更换测试端分别对应工业场景中最常见的五类夹持特征:尖锐边缘面模拟钣金件、冲压件的锐边接触工况,可验证夹爪在小接触面积下的压力集中性,排查夹爪是否会因接触面积过小出现应力滑移,或是夹持力控制不当造成工件表面压损;扁平条状面模拟薄型板材、条状型材的夹持场景,可验证夹爪在大长宽比工件上的对中精度,以及扭转过程中夹爪的防滑移能力,不少平行气爪在扭转90度的工况下常出现工件偏转掉落,本质就是扁平接触面的夹持摩擦力不足、夹爪行程对中偏差导致的;圆锥面、凸面、凹面三类特征则对应轴类零件、曲面壳体、带凹槽结构件的夹持场景,可验证夹爪自适应包覆能力,以及不同曲面接触下的力反馈灵敏度,尤其是带力控功能的协作机器人夹爪,可通过这三类特征面校准力控参数,避免夹持力过大损伤工件或是过小导致松脱。从结构设计逻辑来看,采用立方体作为基座核心是为了统一测试基准,六个面的平面度公差控制在IT7级,每个测试端的安装接口采用统一的快拆定位结构,可根据测试需求快速更换不同特征的测试端,也可根据测试场景更换不同摩擦系数、不同材质的测试块,比如模拟橡胶、金属、塑料等不同工件表面的夹持特性。基座整体采用网格化的表面纹理设计,一方面是降低整体自重,减少测试过程中工装自身重量对夹爪负载测试数据的干扰,另一方面网格化的表面也可作为视觉识别的特征点,配套带机器视觉的机器人完成视觉定位抓取的精度测试。
在实际应用场景中,这款测试工装可覆盖三类核心工程需求:一是夹爪出厂前的性能标定,夹爪生产厂商可通过该工装完成夹持力范围、扭转扭矩阈值、不同接触面适配性的标准化测试,替代以往零散的工件试夹流程,形成量化的性能测试报告;二是产线集成前的夹具验证,自动化集成商在项目设计阶段,可通过该工装模拟待生产工件的各类接触特征,提前验证所选夹爪是否满足产线的抓取、扭转、搬运需求,避免到现场调试阶段才发现夹爪选型不符,造成项目延期;三是机器人实训教学中的实操载体,职业院校、机器人培训机构可借助该工装开展夹爪调试、力控参数设置、视觉抓取校准等实操训练,让学员快速掌握不同工况下的夹爪调试逻辑。从安装边界与尺寸适配来看,立方体基座的边长可根据测试的夹爪规格形成系列化尺寸,针对负载3kg以内的小型协作机器人夹爪,可采用边长80mm的规格,整体重量控制在200g以内,不会超出小型夹爪的负载范围;针对负载10-20kg的工业机器人夹爪,可采用边长150mm的规格,测试端的特征尺寸按照工业常见工件的比例缩放,比如尖锐边缘的圆角半径控制在0.2mm,扁平条的厚度设置为5mm,圆锥面的锥度设置为1:5,完全匹配常规工业工件的特征参数,确保测试数据可直接复用到实际产线的参数设置中。
在扭转测试环节,每个测试端与基座的连接部位可设置扭矩标定刻度,当夹爪夹持测试端扭转时,可直观读取扭转过程中夹爪可承受的最大扭矩值,量化夹爪在扭转工况下的夹持稳定性,解决以往夹爪扭转性能只能靠现场试错、没有量化数据支撑的问题。不少现场调试人员在调试夹爪扭转动作时,常出现扭转角度到位后工件松脱的问题,本质是没有验证夹爪在动态扭转过程中的夹持力保持能力,这款工装的五类特征面可分别模拟不同工件在扭转时的受力状态,帮助调试人员快速找到夹爪的最优夹持力参数,既不会因力过大夹坏工件,也不会因力过小出现松脱。
- 上一篇:FRC赛事球类输送竞技机器人结构
- 下一篇:震后搜救用蛇形履带救援机器人结构设计

- 全部评论(0)

- 模板大小: 99.46 MB
- 售价:5金币
- 下载次数: 61
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering,Other
- 软件分类: 工业机器人