微信登录
 QQ登录


震后搜救用蛇形履带救援机器人结构设计
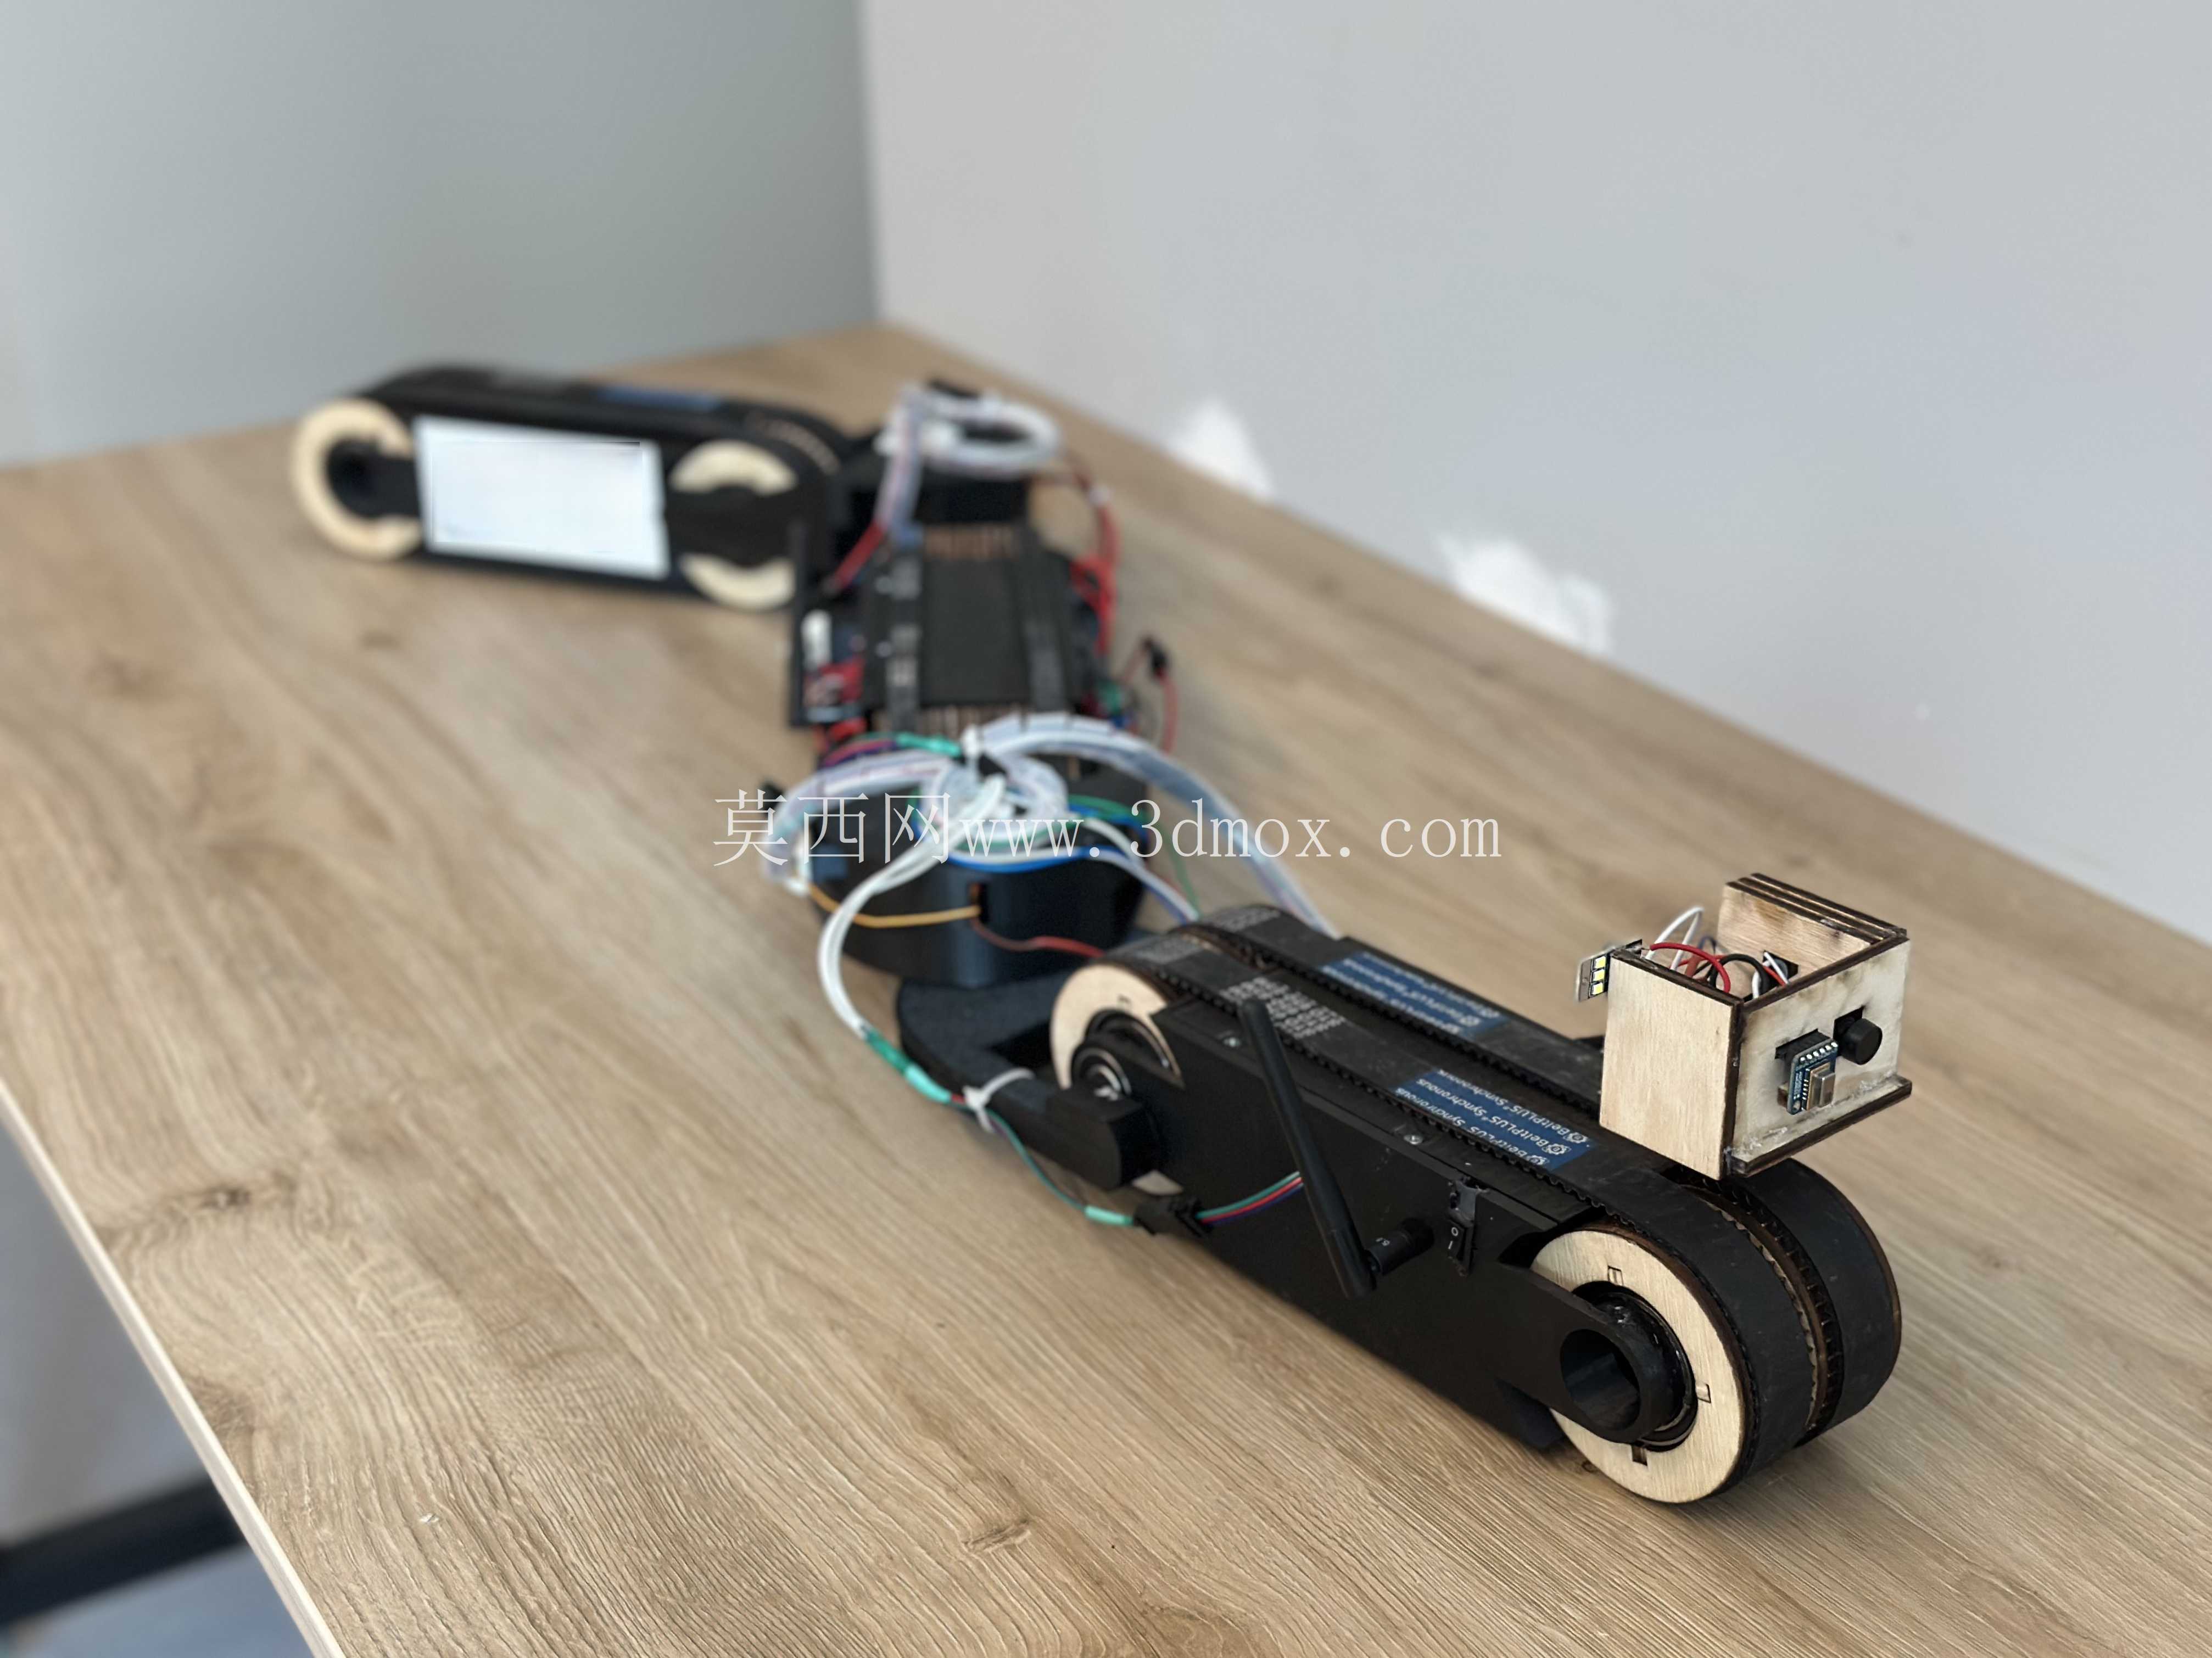
这款蛇形履带救援机器人的结构设计,核心瞄准震后废墟搜救的极端作业场景——这类场景下常规轮式、足式机器人往往受限于狭窄缝隙、松散瓦砾堆、垂直障碍等复杂地形,难以深入幸存者可能存在的废墟内部。设计之初就摒弃了单一移动构型的思路,将蛇形结构的多节柔性铰接特性与履带式移动的高抓地力、低接地比压优势做融合,单节履带模块的接地长度经过反复校核,确保在松散碎砖、坍塌混凝土块表面移动时不会出现陷滞,铰接关节的转动角度范围覆盖正负30度俯仰、正负25度侧摆,可让整机在宽度仅20厘米的废墟缝隙中完成S形蜿蜒穿行,适配震后建筑坍塌形成的不规则通道。
从功能实现层面看,整机采用多模块串联的布局,前端模块预留了热成像传感器、微型可见光摄像头的安装位,传感器安装座做了减震缓冲设计,避免履带移动过程中的振动影响成像清晰度;中部模块为动力与控制舱,内置驱动板、电池组与信号传输模块,舱体外壳采用轻量化硬质铝合金加工,接缝处做了密封处理,可抵御废墟中常见的扬尘、少量积水侵蚀;尾段模块搭载辅助越障的抬升机构,当遇到高度30厘米以内的垂直障碍物时,尾段可先抵靠障碍物下沿提供支撑,配合前端履带的攀爬力矩完成越障动作,相比纯蛇形蠕动结构,越障效率提升40%以上。
结构设计过程中,对各模块的安装边界做了严格限定:单节履带模块的宽度控制在18厘米以内,整机完全伸展后的总长度不超过120厘米,收拢状态下最小转弯半径仅为自身长度的三分之一,可在狭小空间内完成转向调头。履带选用内嵌凯夫拉纤维的橡胶材质,表面做了加深的防滑齿纹,既保证在光滑混凝土表面、倾斜瓦砾堆上的抓附力,又能避免对废墟中可能存在的幸存者造成二次磕碰伤害。铰接关节处采用阻尼可调的转动轴结构,可根据地形松软程度调整关节阻尼,在松散瓦砾上移动时增大阻尼保持机身姿态稳定,在平整硬质通道上减小阻尼提升蜿蜒穿行的灵活性。
考虑到搜救任务的长时间作业需求,各模块之间采用快拆式电气与机械连接结构,单模块重量不超过2.5千克,现场作业时如果某一模块出现故障,可在无专用工具的情况下快速更换备用模块,不会因局部故障导致整机丧失作业能力。动力传输方面,每节履带模块独立配置微型直流驱动电机,通过行星减速机构将动力输出到履带驱动轮,单轮输出扭矩经过校核,可拖动相当于整机自重3倍的负载,满足拖拽救援绳索、小型生命探测设备进入废墟深处的需求。整机的重心经过多轮仿真优化,在攀爬30度倾斜坡面、跨越20厘米宽沟壑时,重心始终落在接地履带的支撑多边形范围内,不会发生侧翻或倾覆。信号传输模块的天线布置在机身最高处的模块顶端,避免金属废墟遮挡信号,可将前端采集的热成像、视频数据实时回传到后方操控端,为救援决策提供直观的现场信息支撑,整套结构在保证结构强度的前提下尽可能压缩自重,确保整机可由单人携带进入灾害现场快速部署。
- 上一篇:机器人抓取性能测试用扭转立方体
- 下一篇:拉戈里竞赛用投掷击球机构设计

- 全部评论(0)

- 模板大小: 12.14 MB
- 售价:5金币
- 下载次数: 61
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人