微信登录
 QQ登录


紧凑型高扭矩仿生四足机器狗结构设计
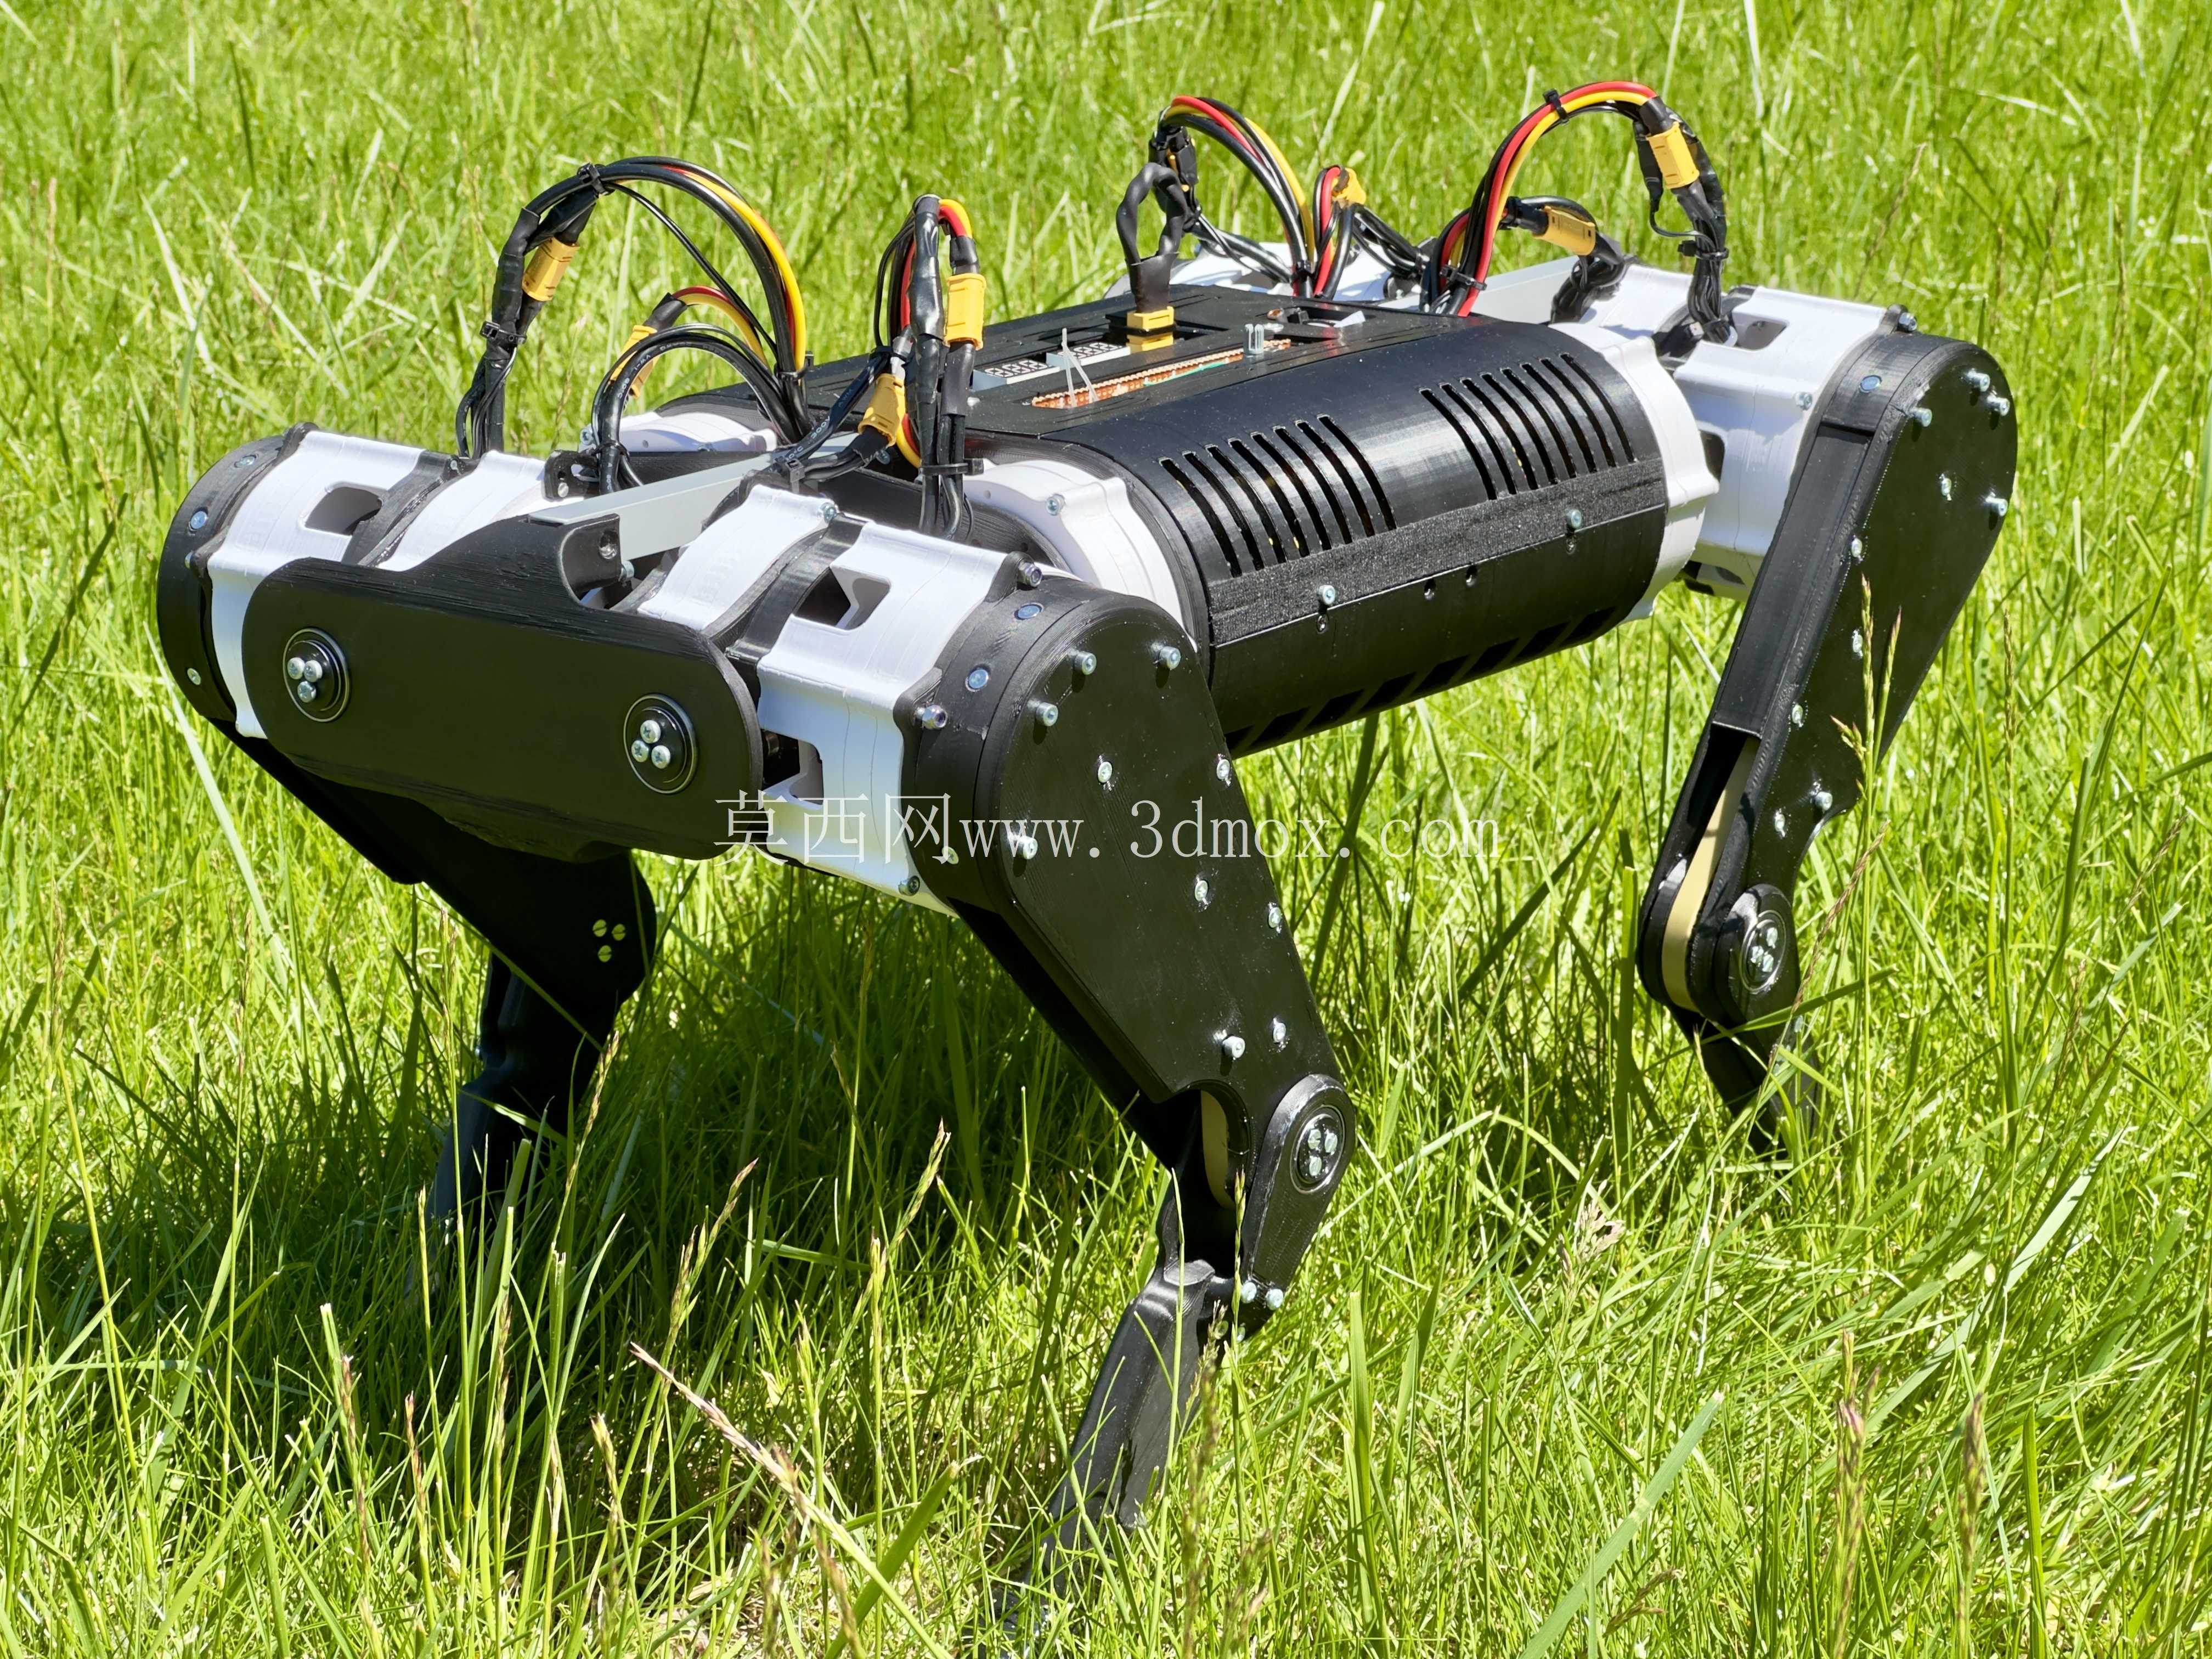
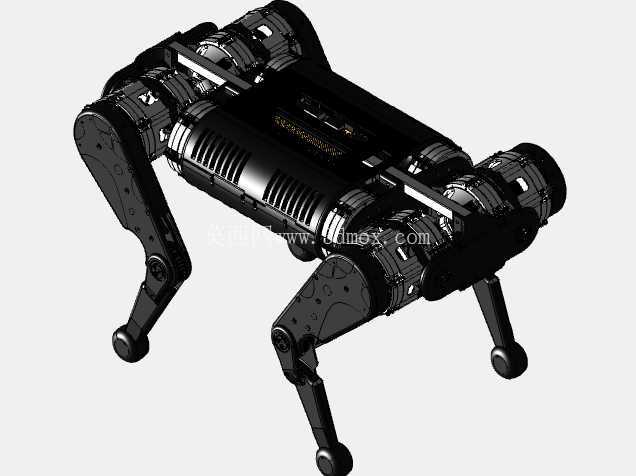
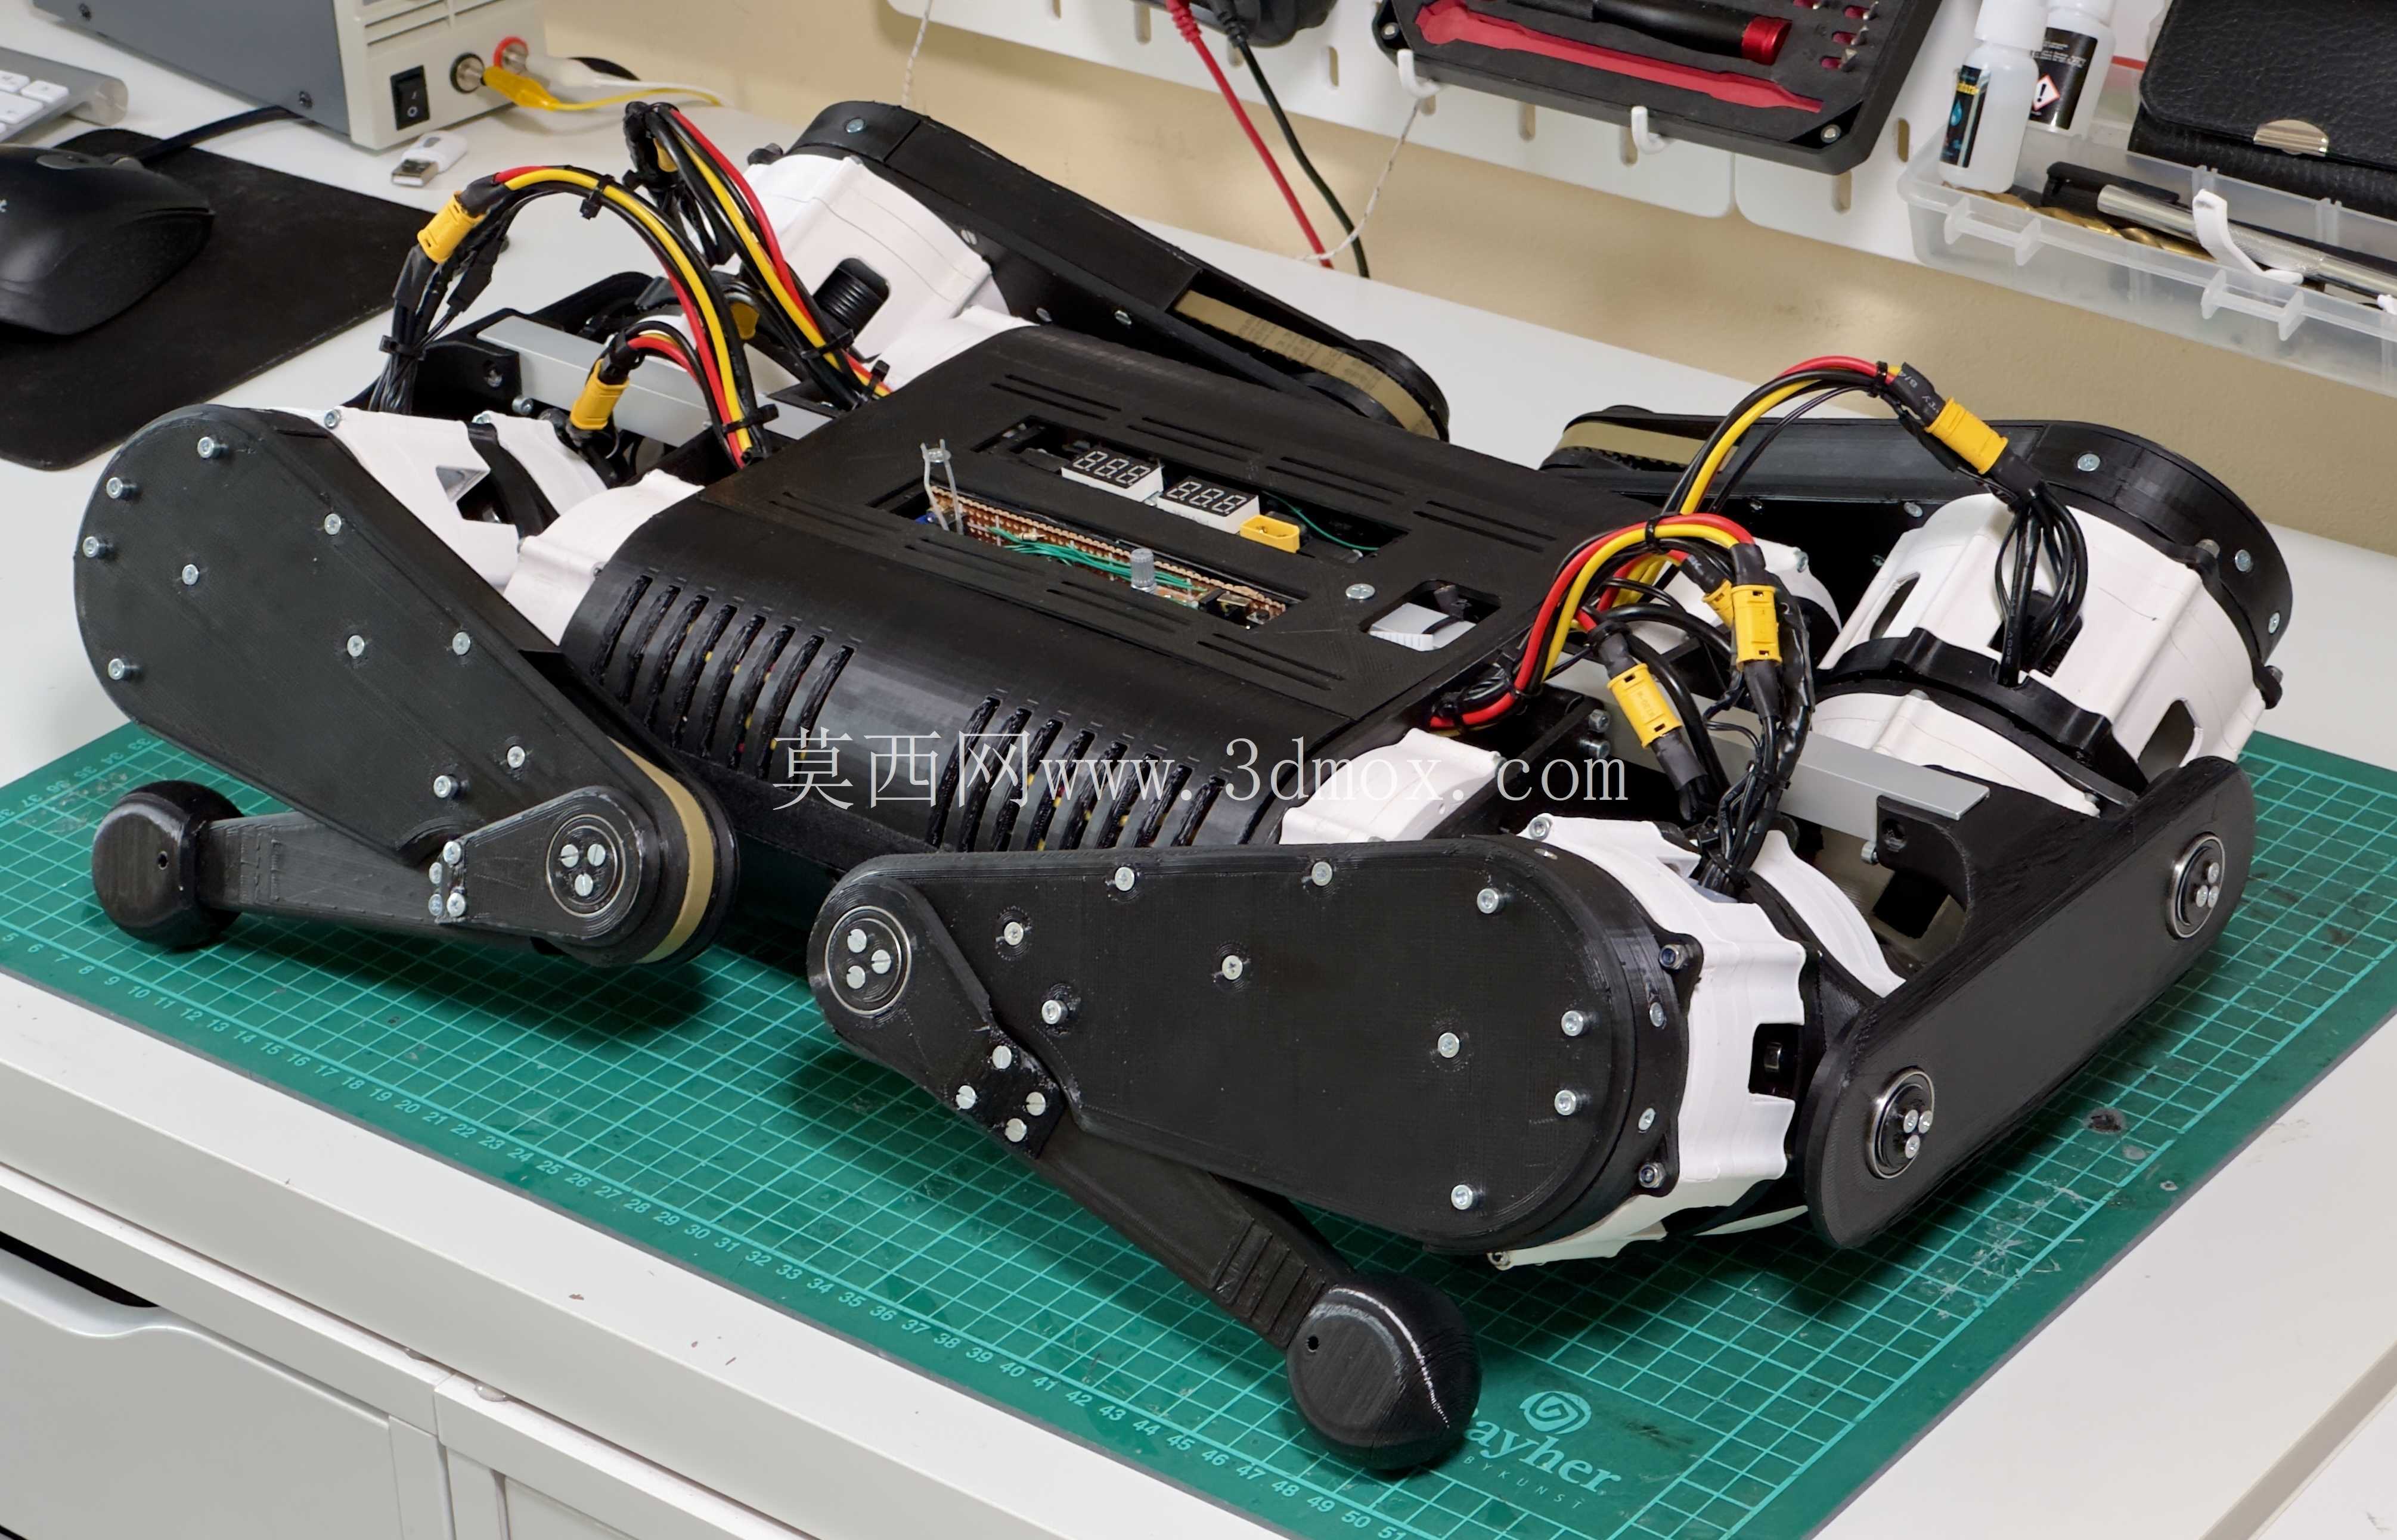
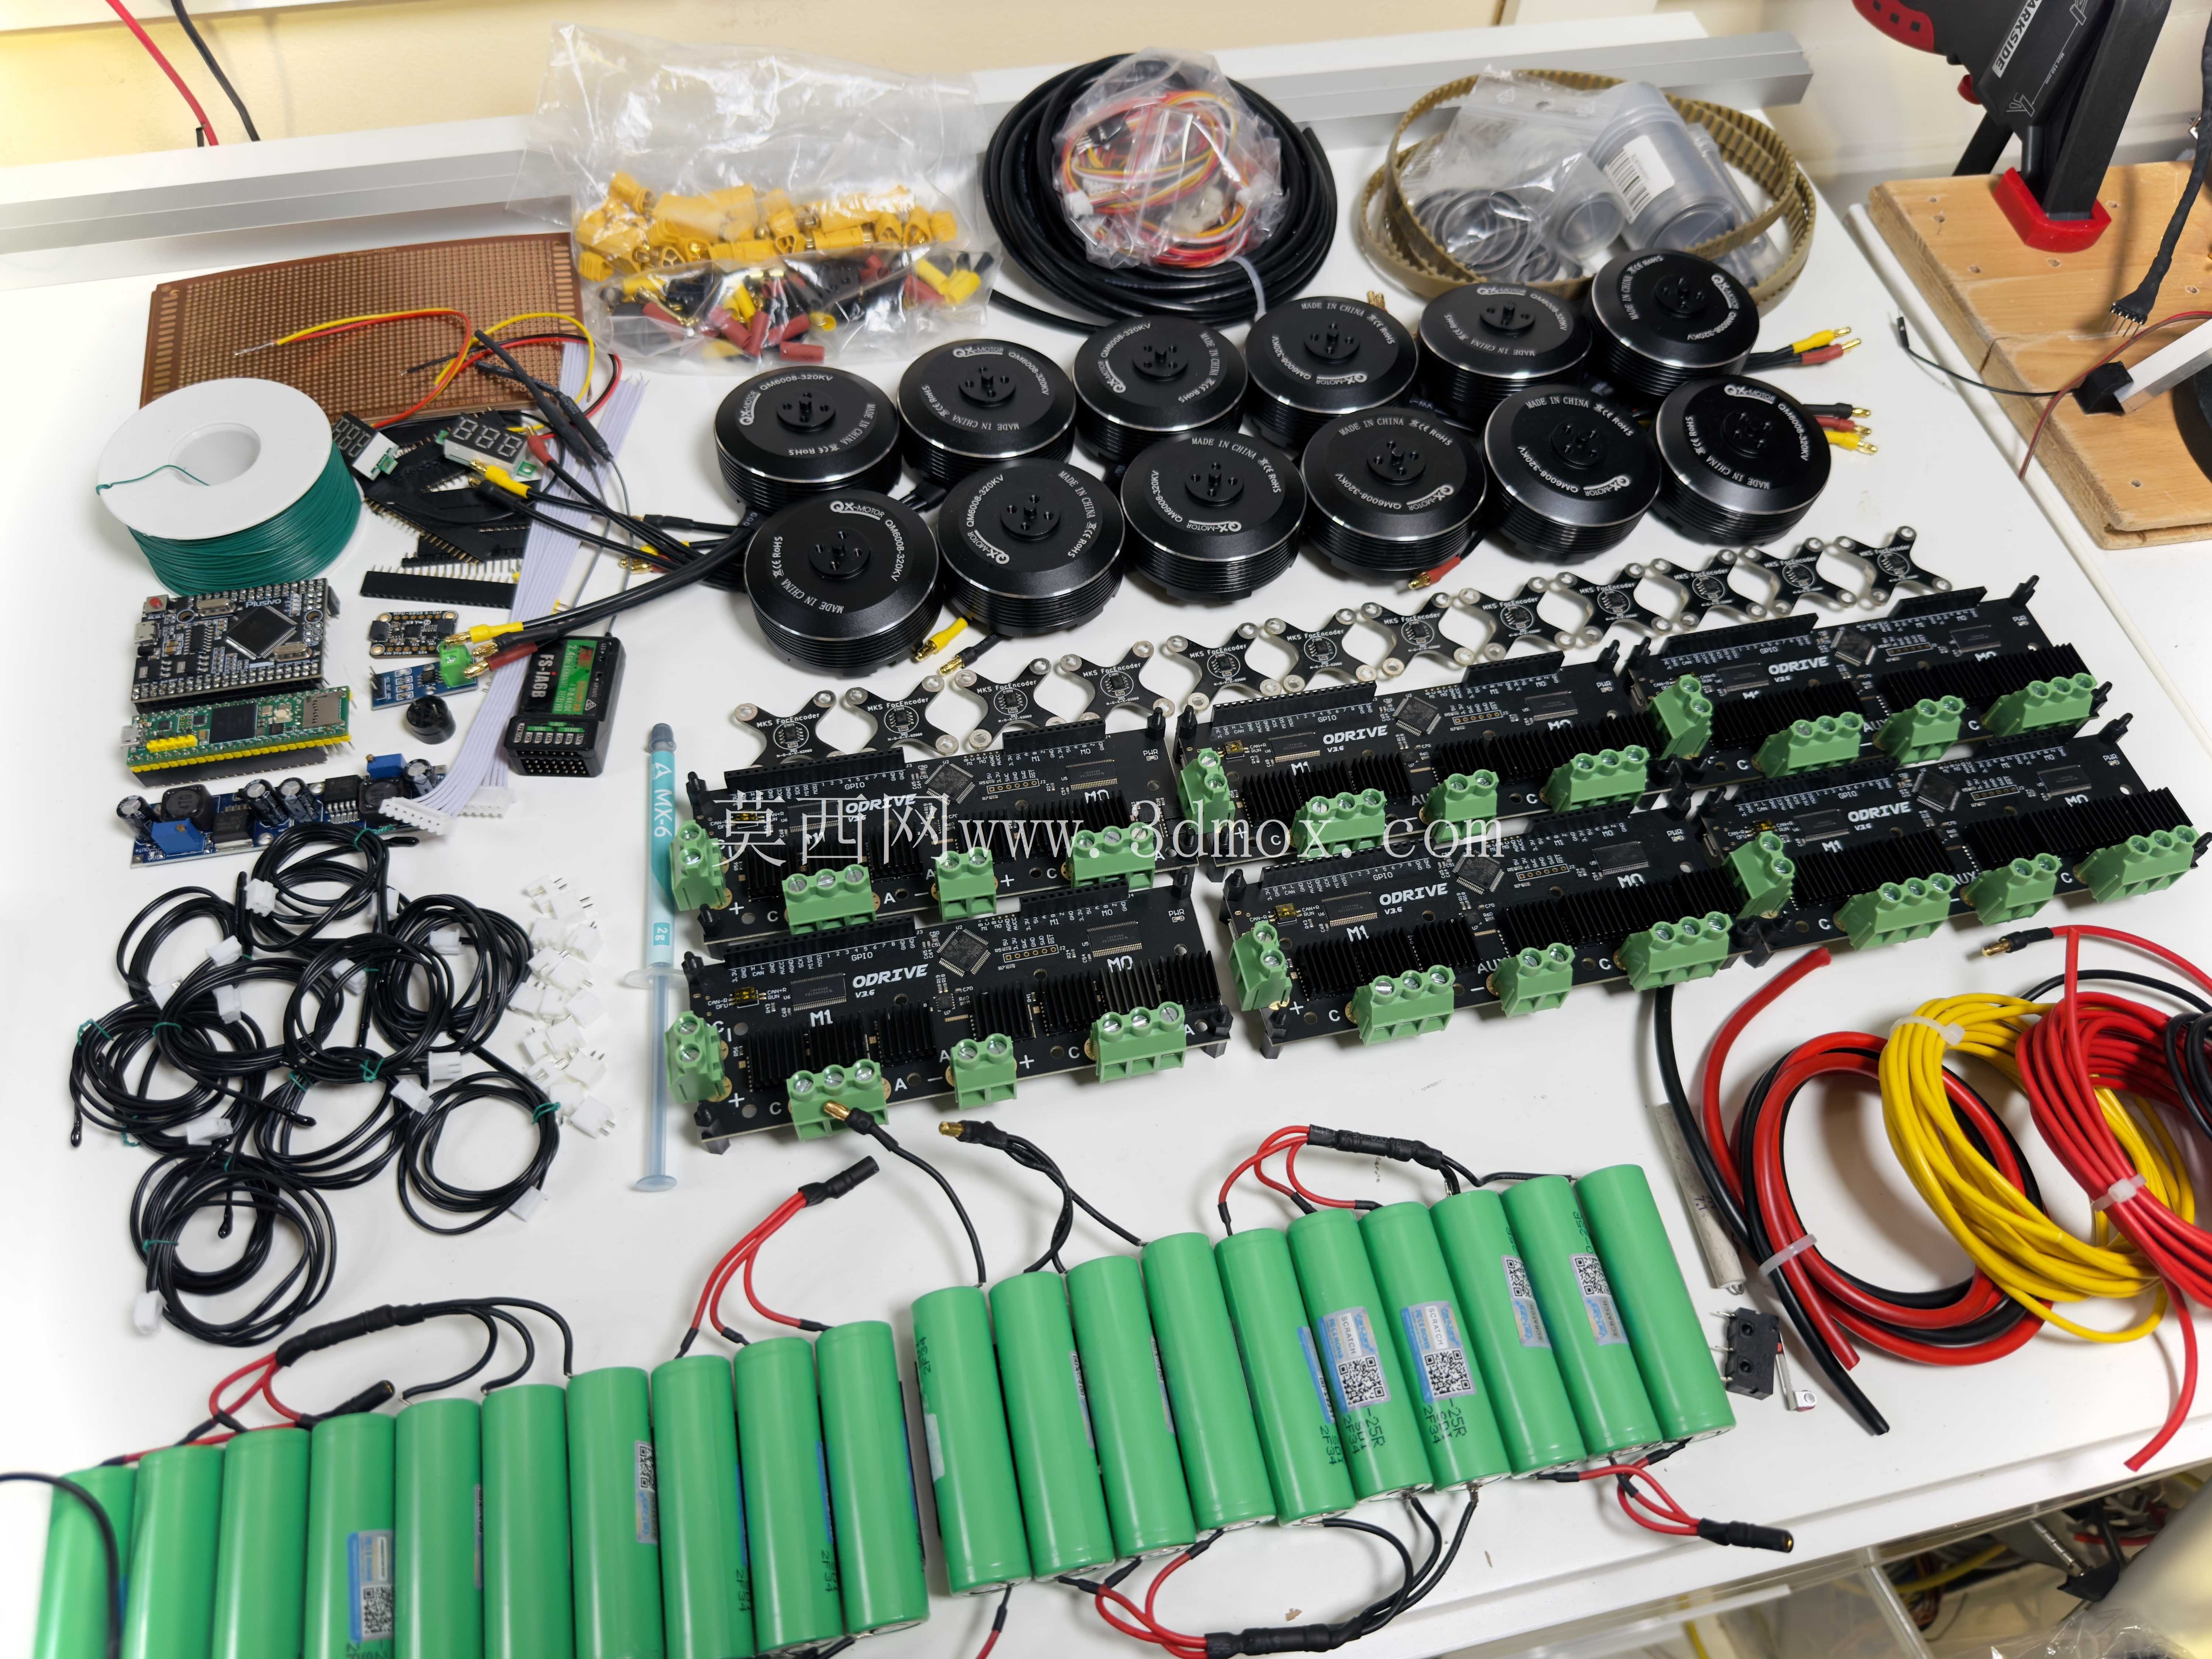
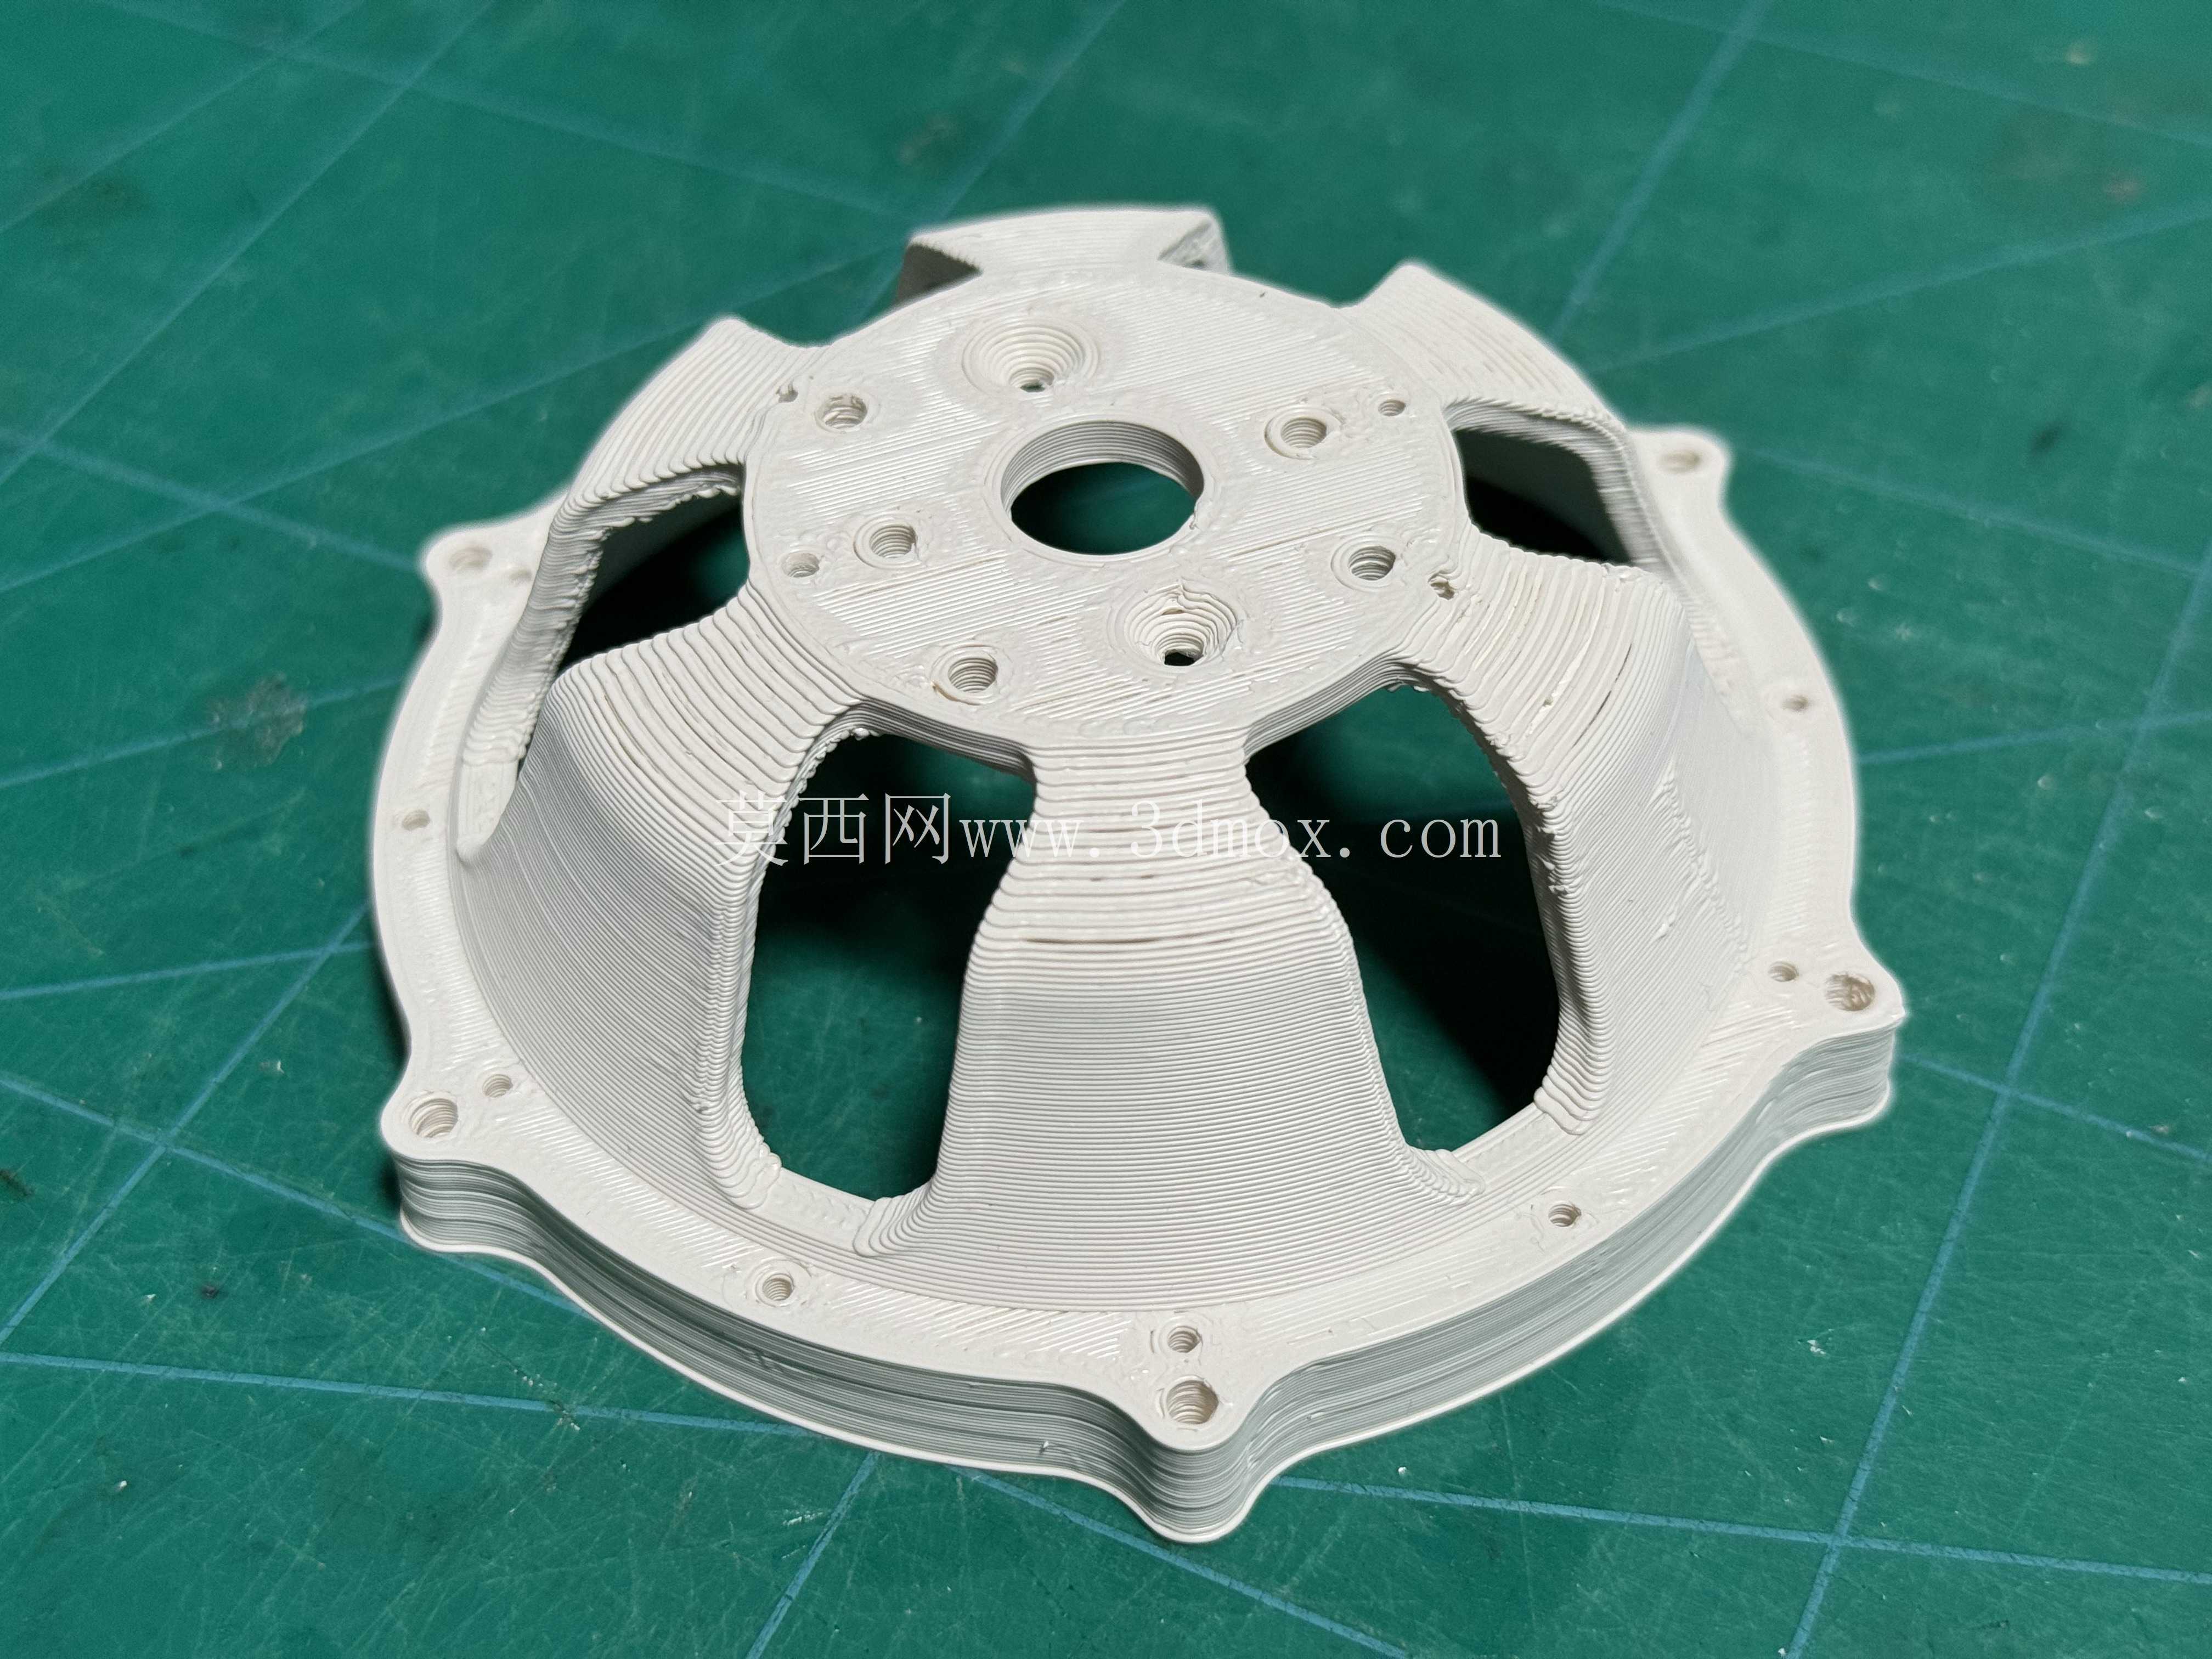
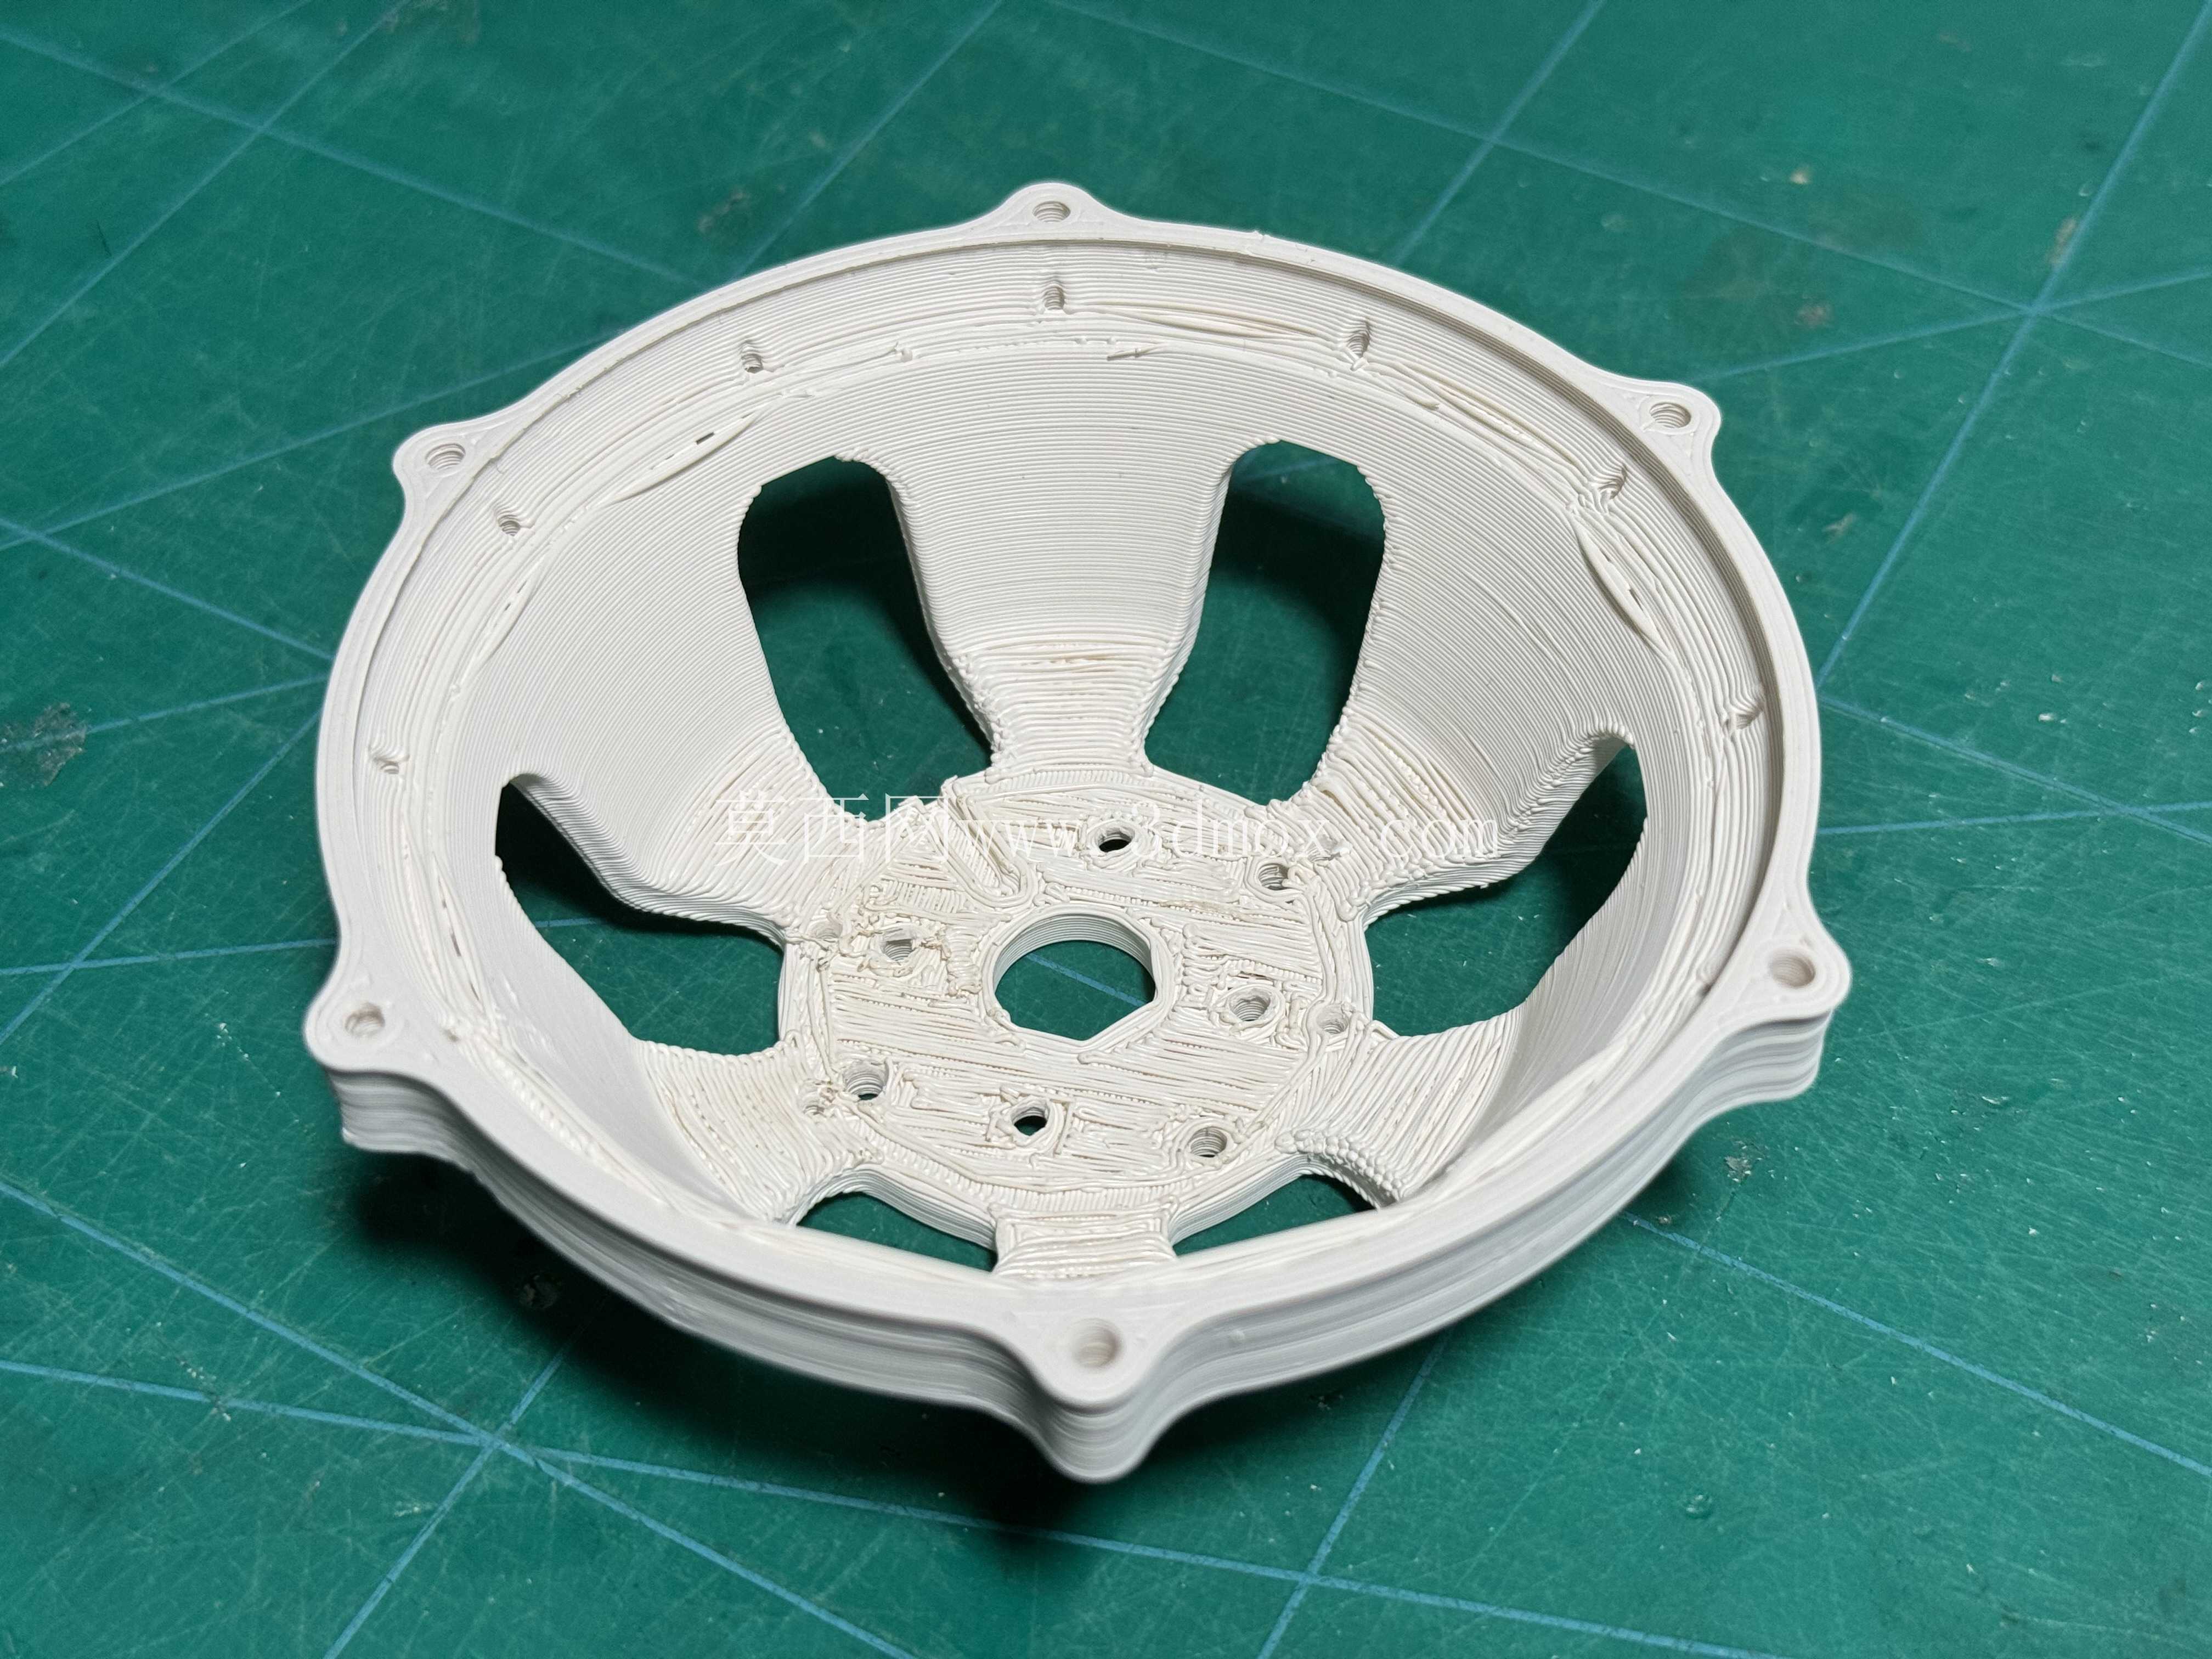
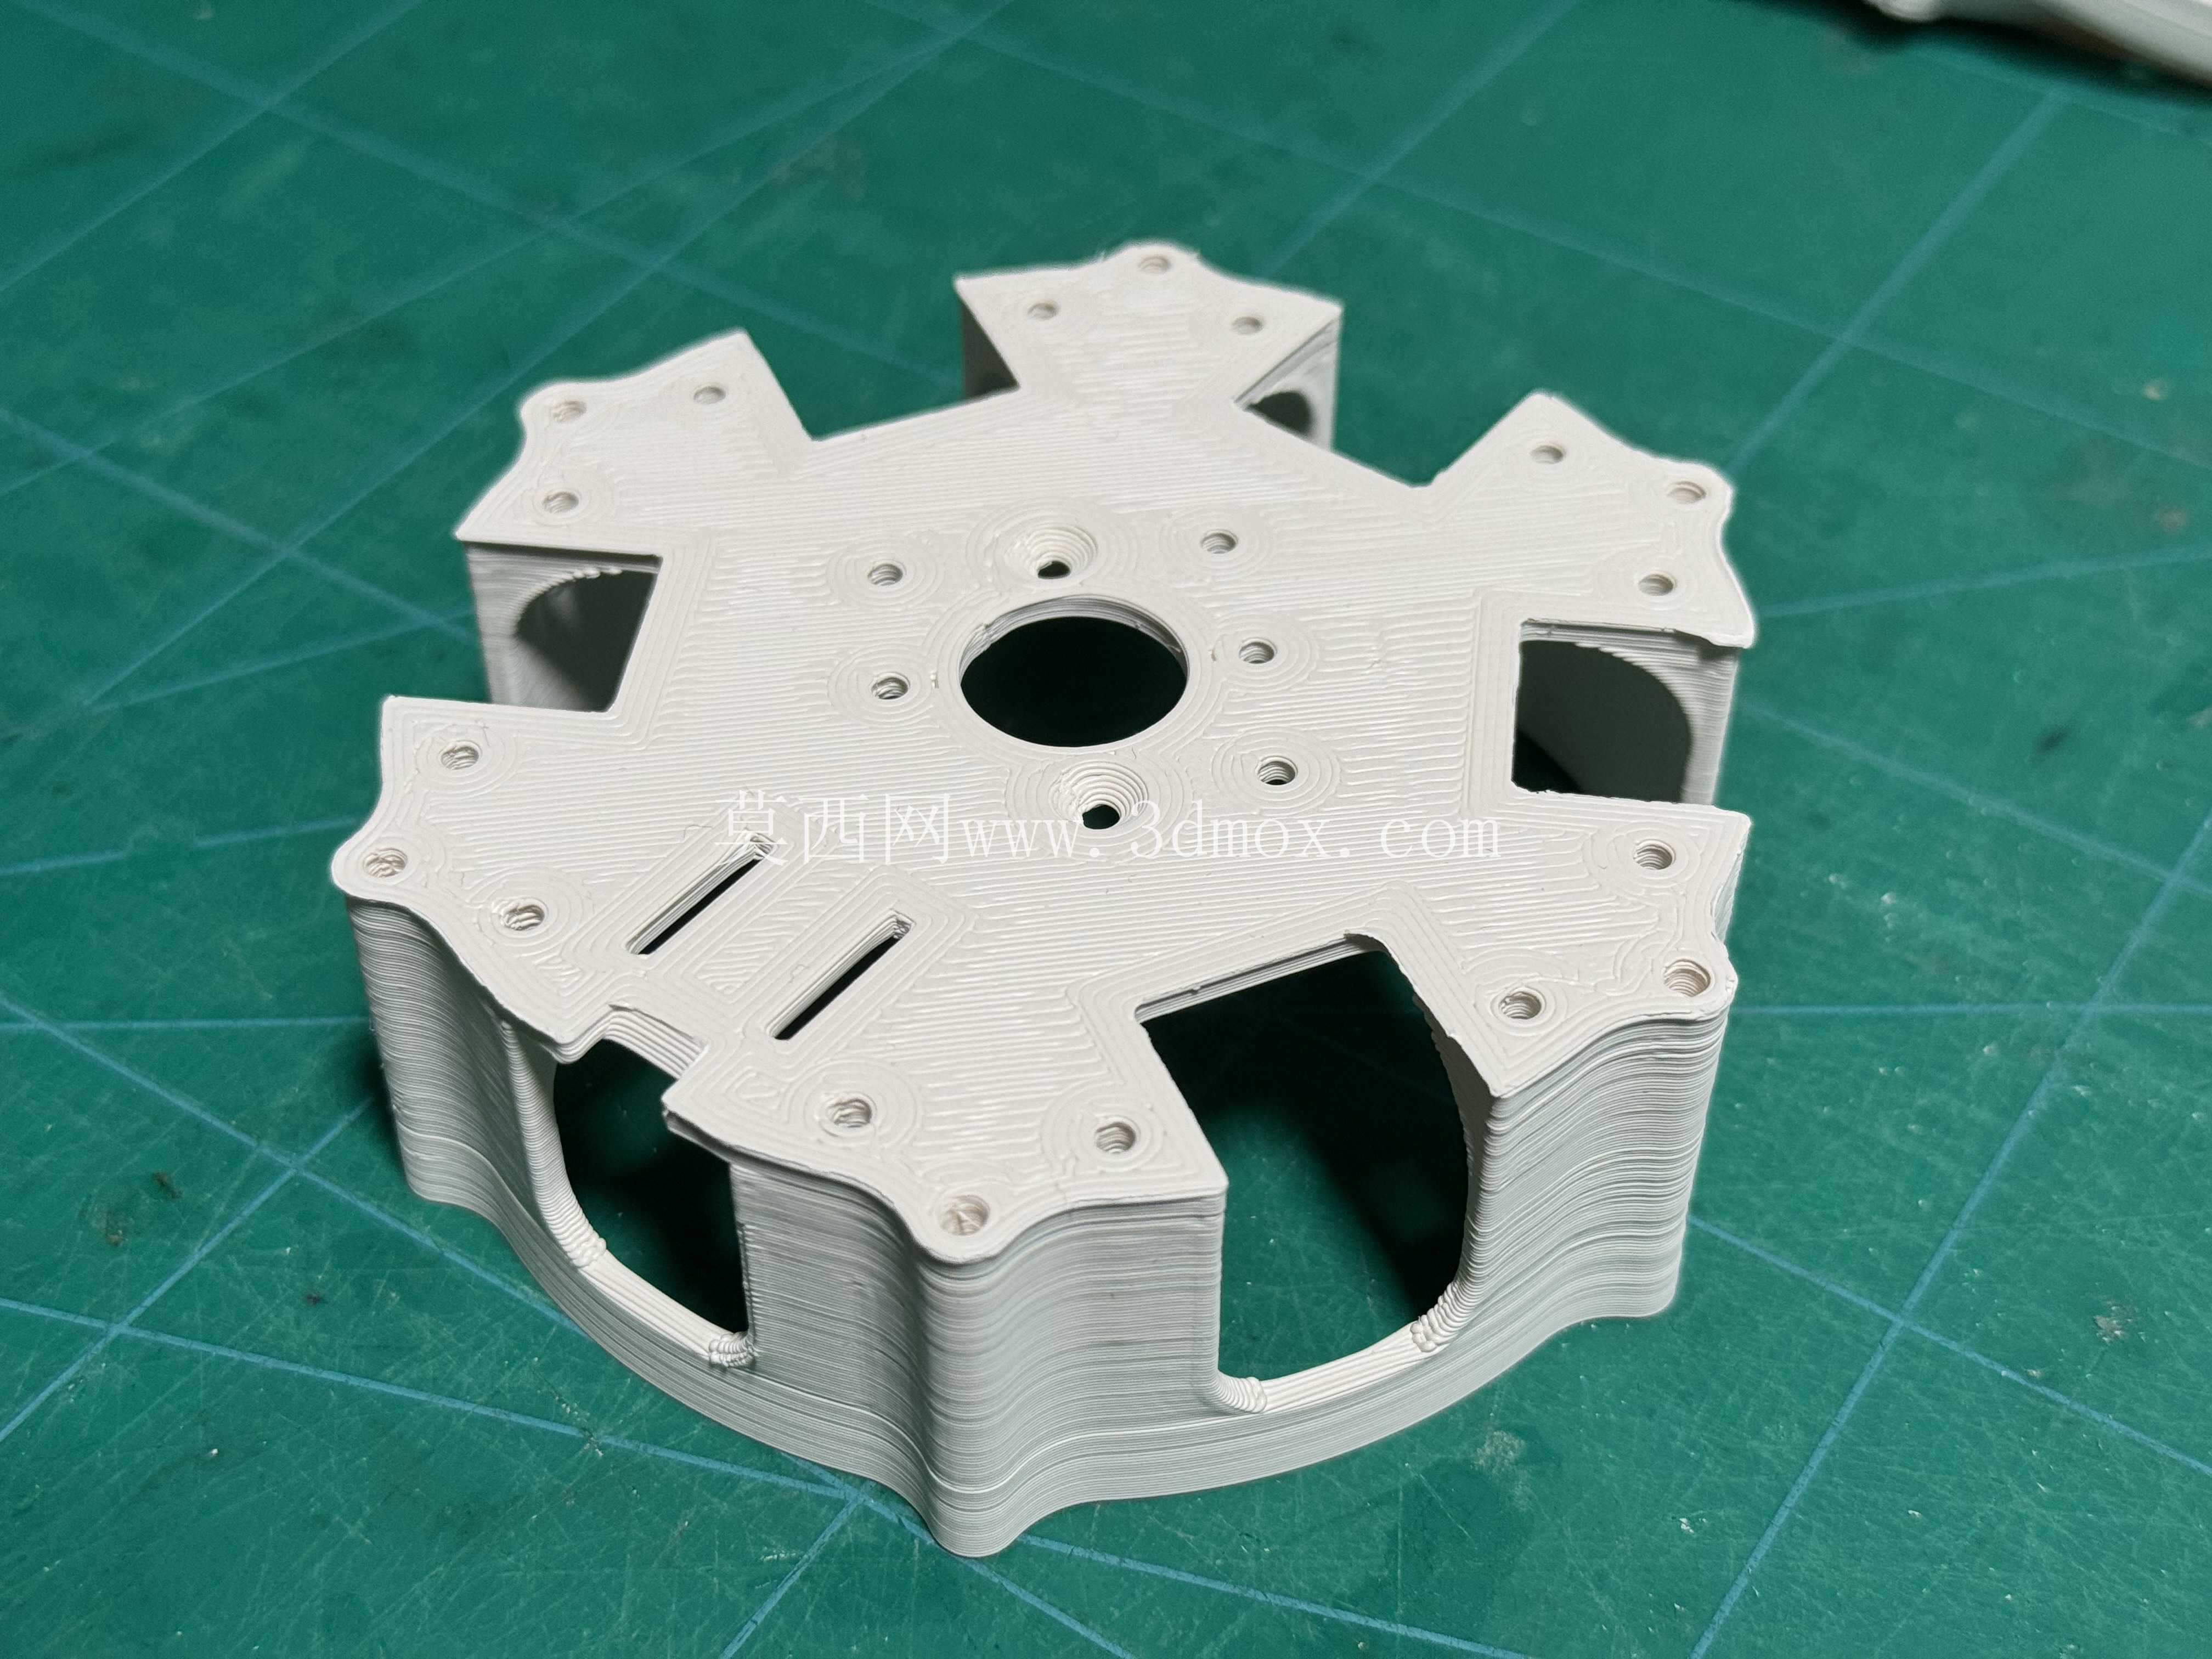
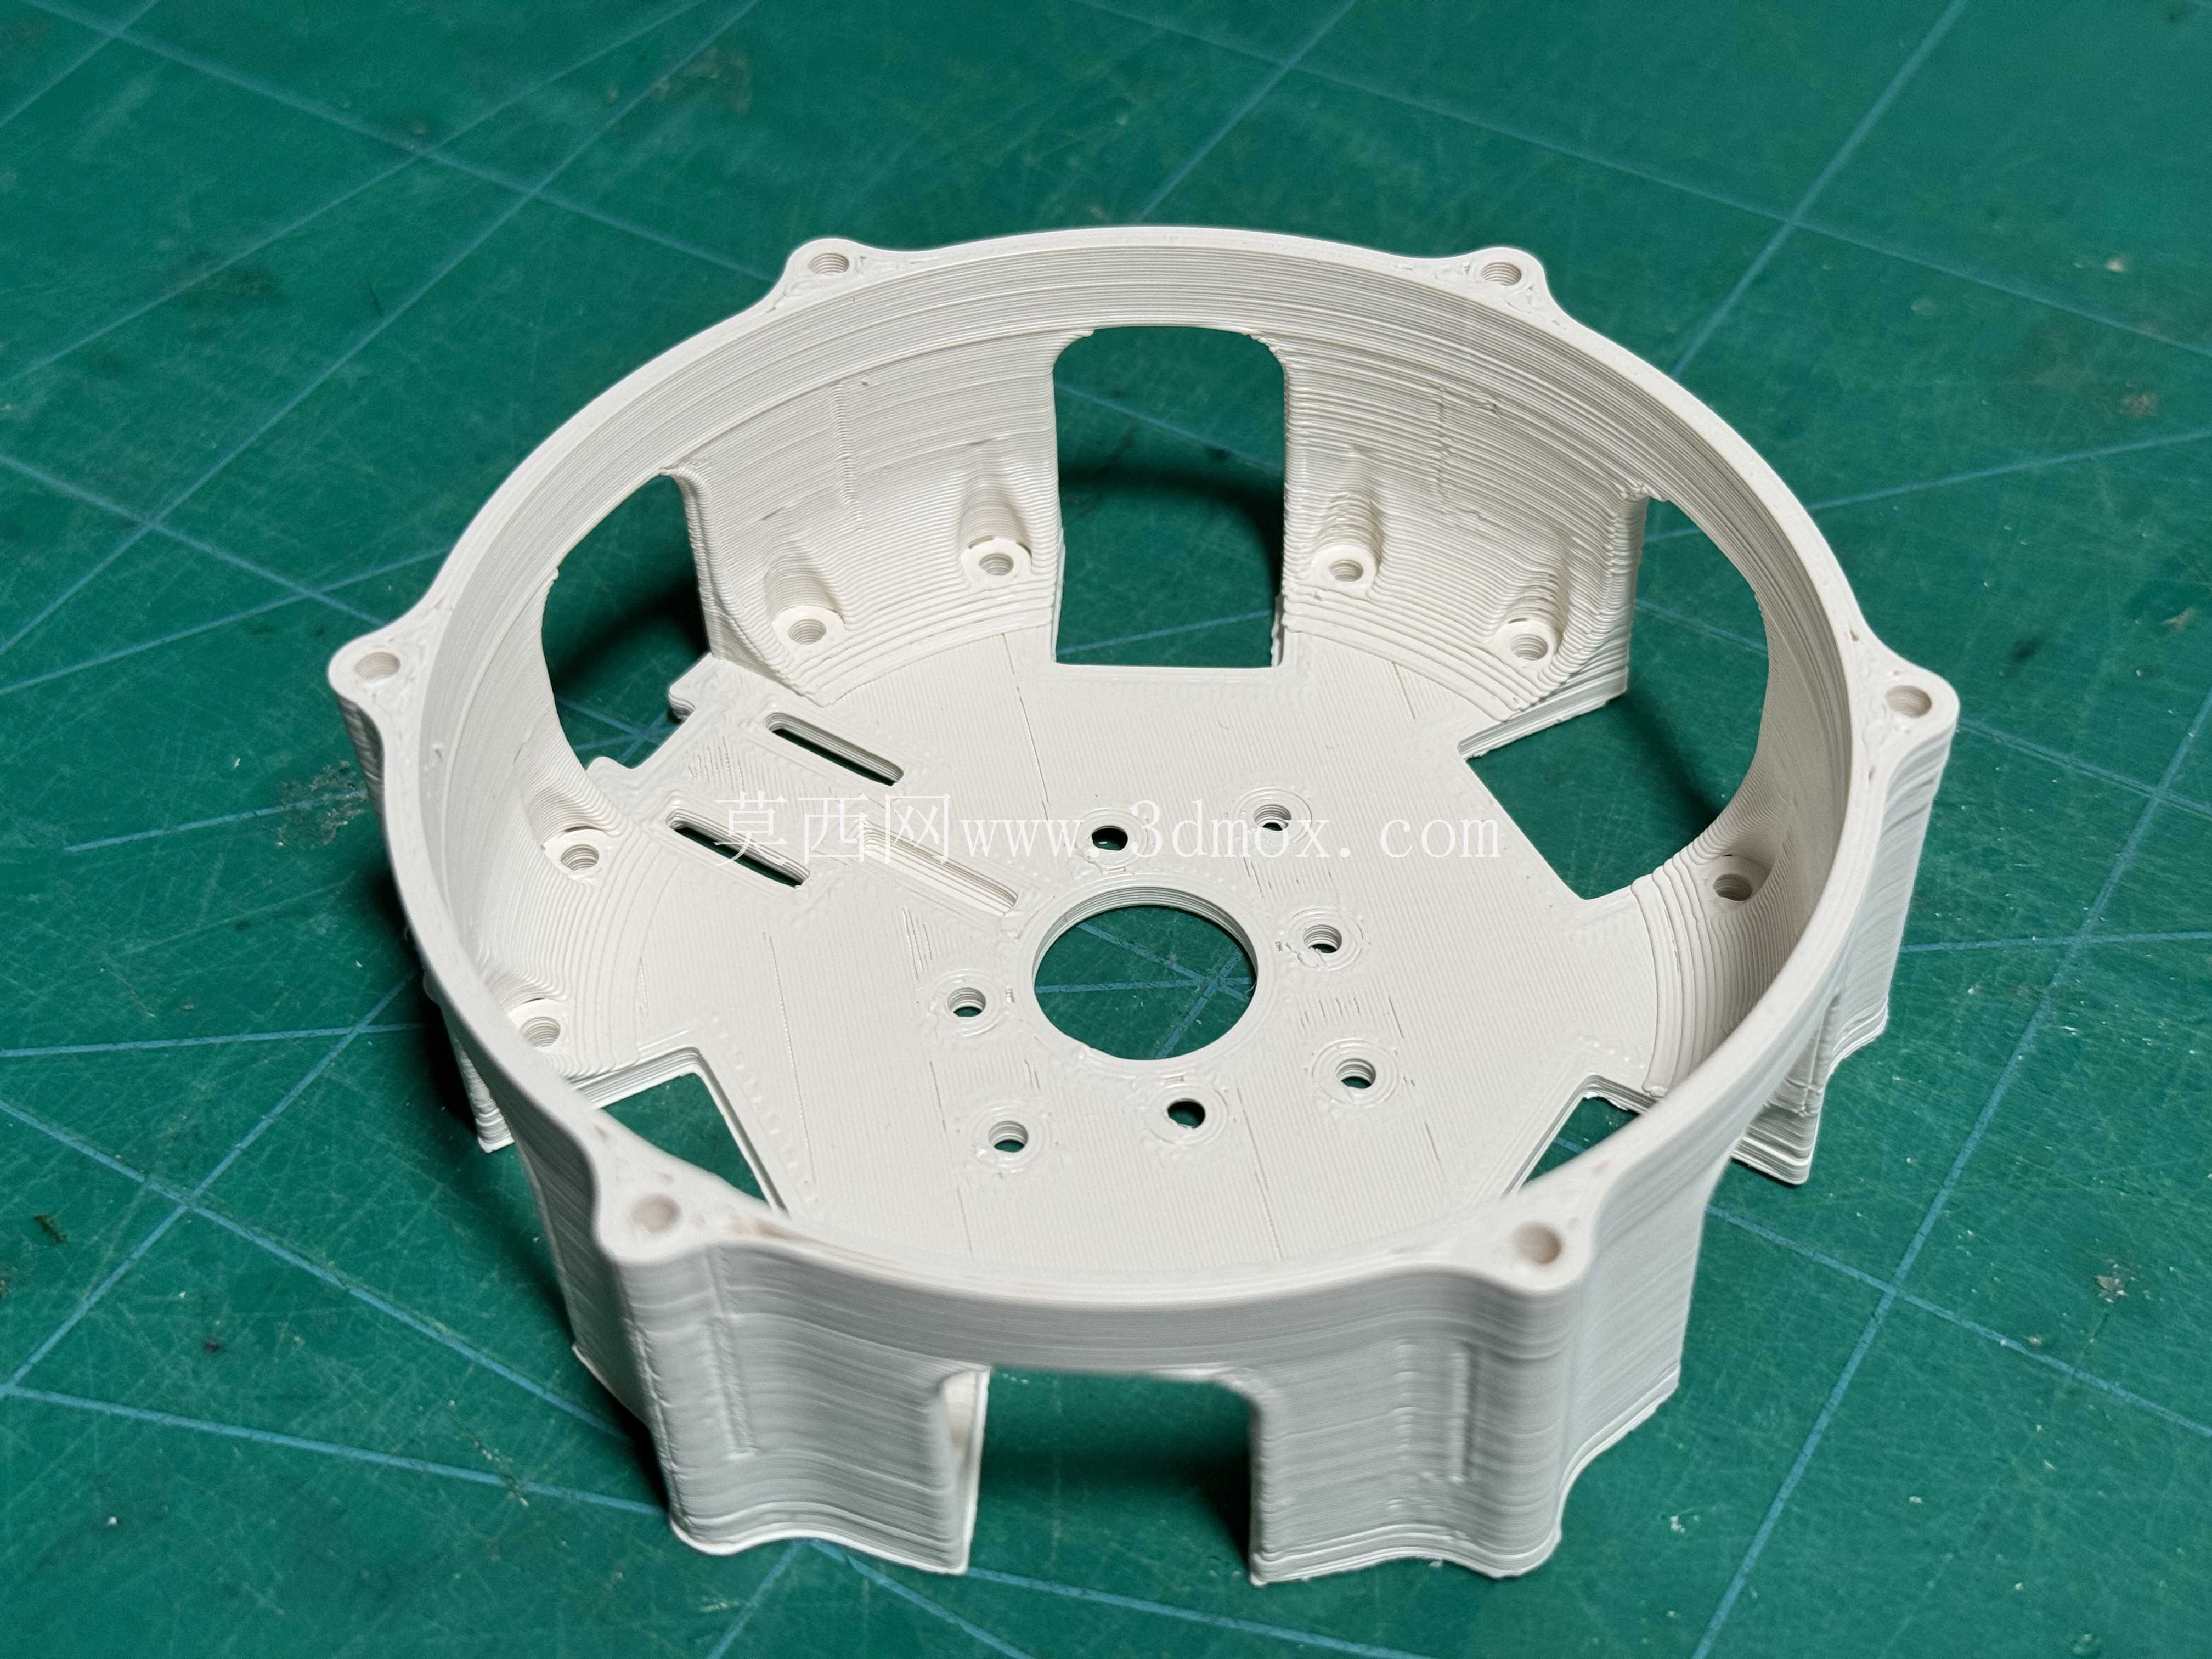
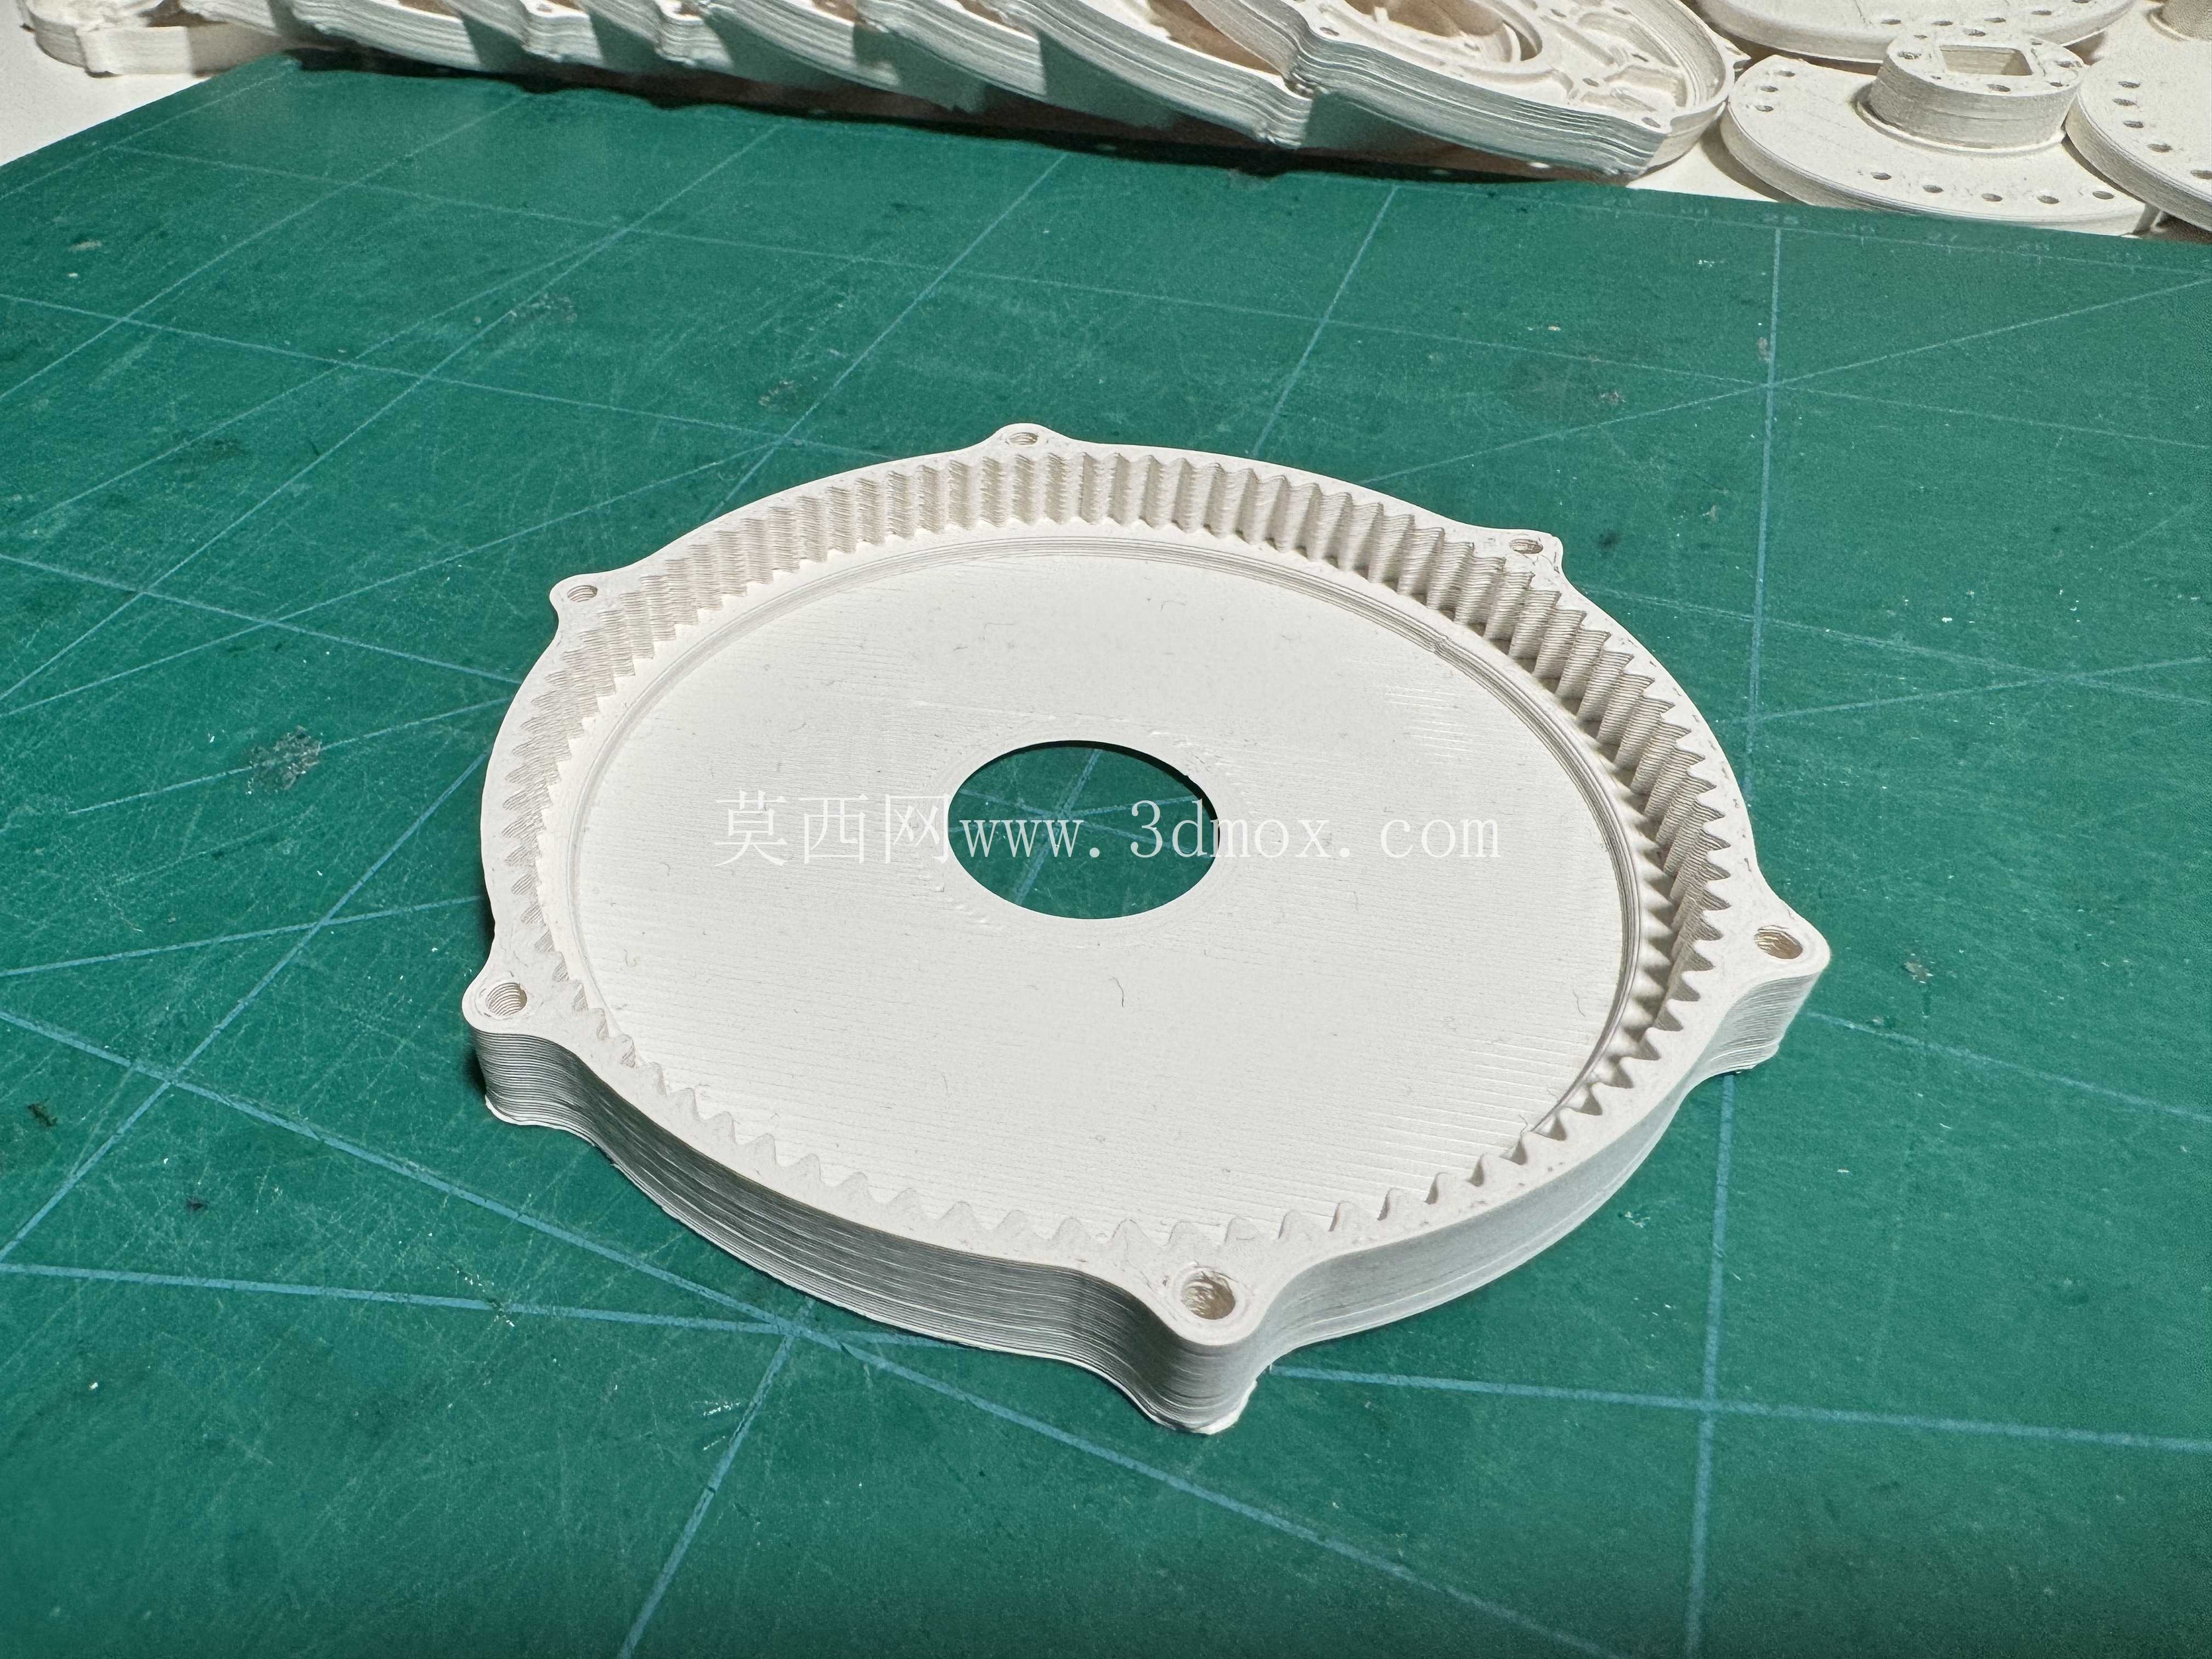
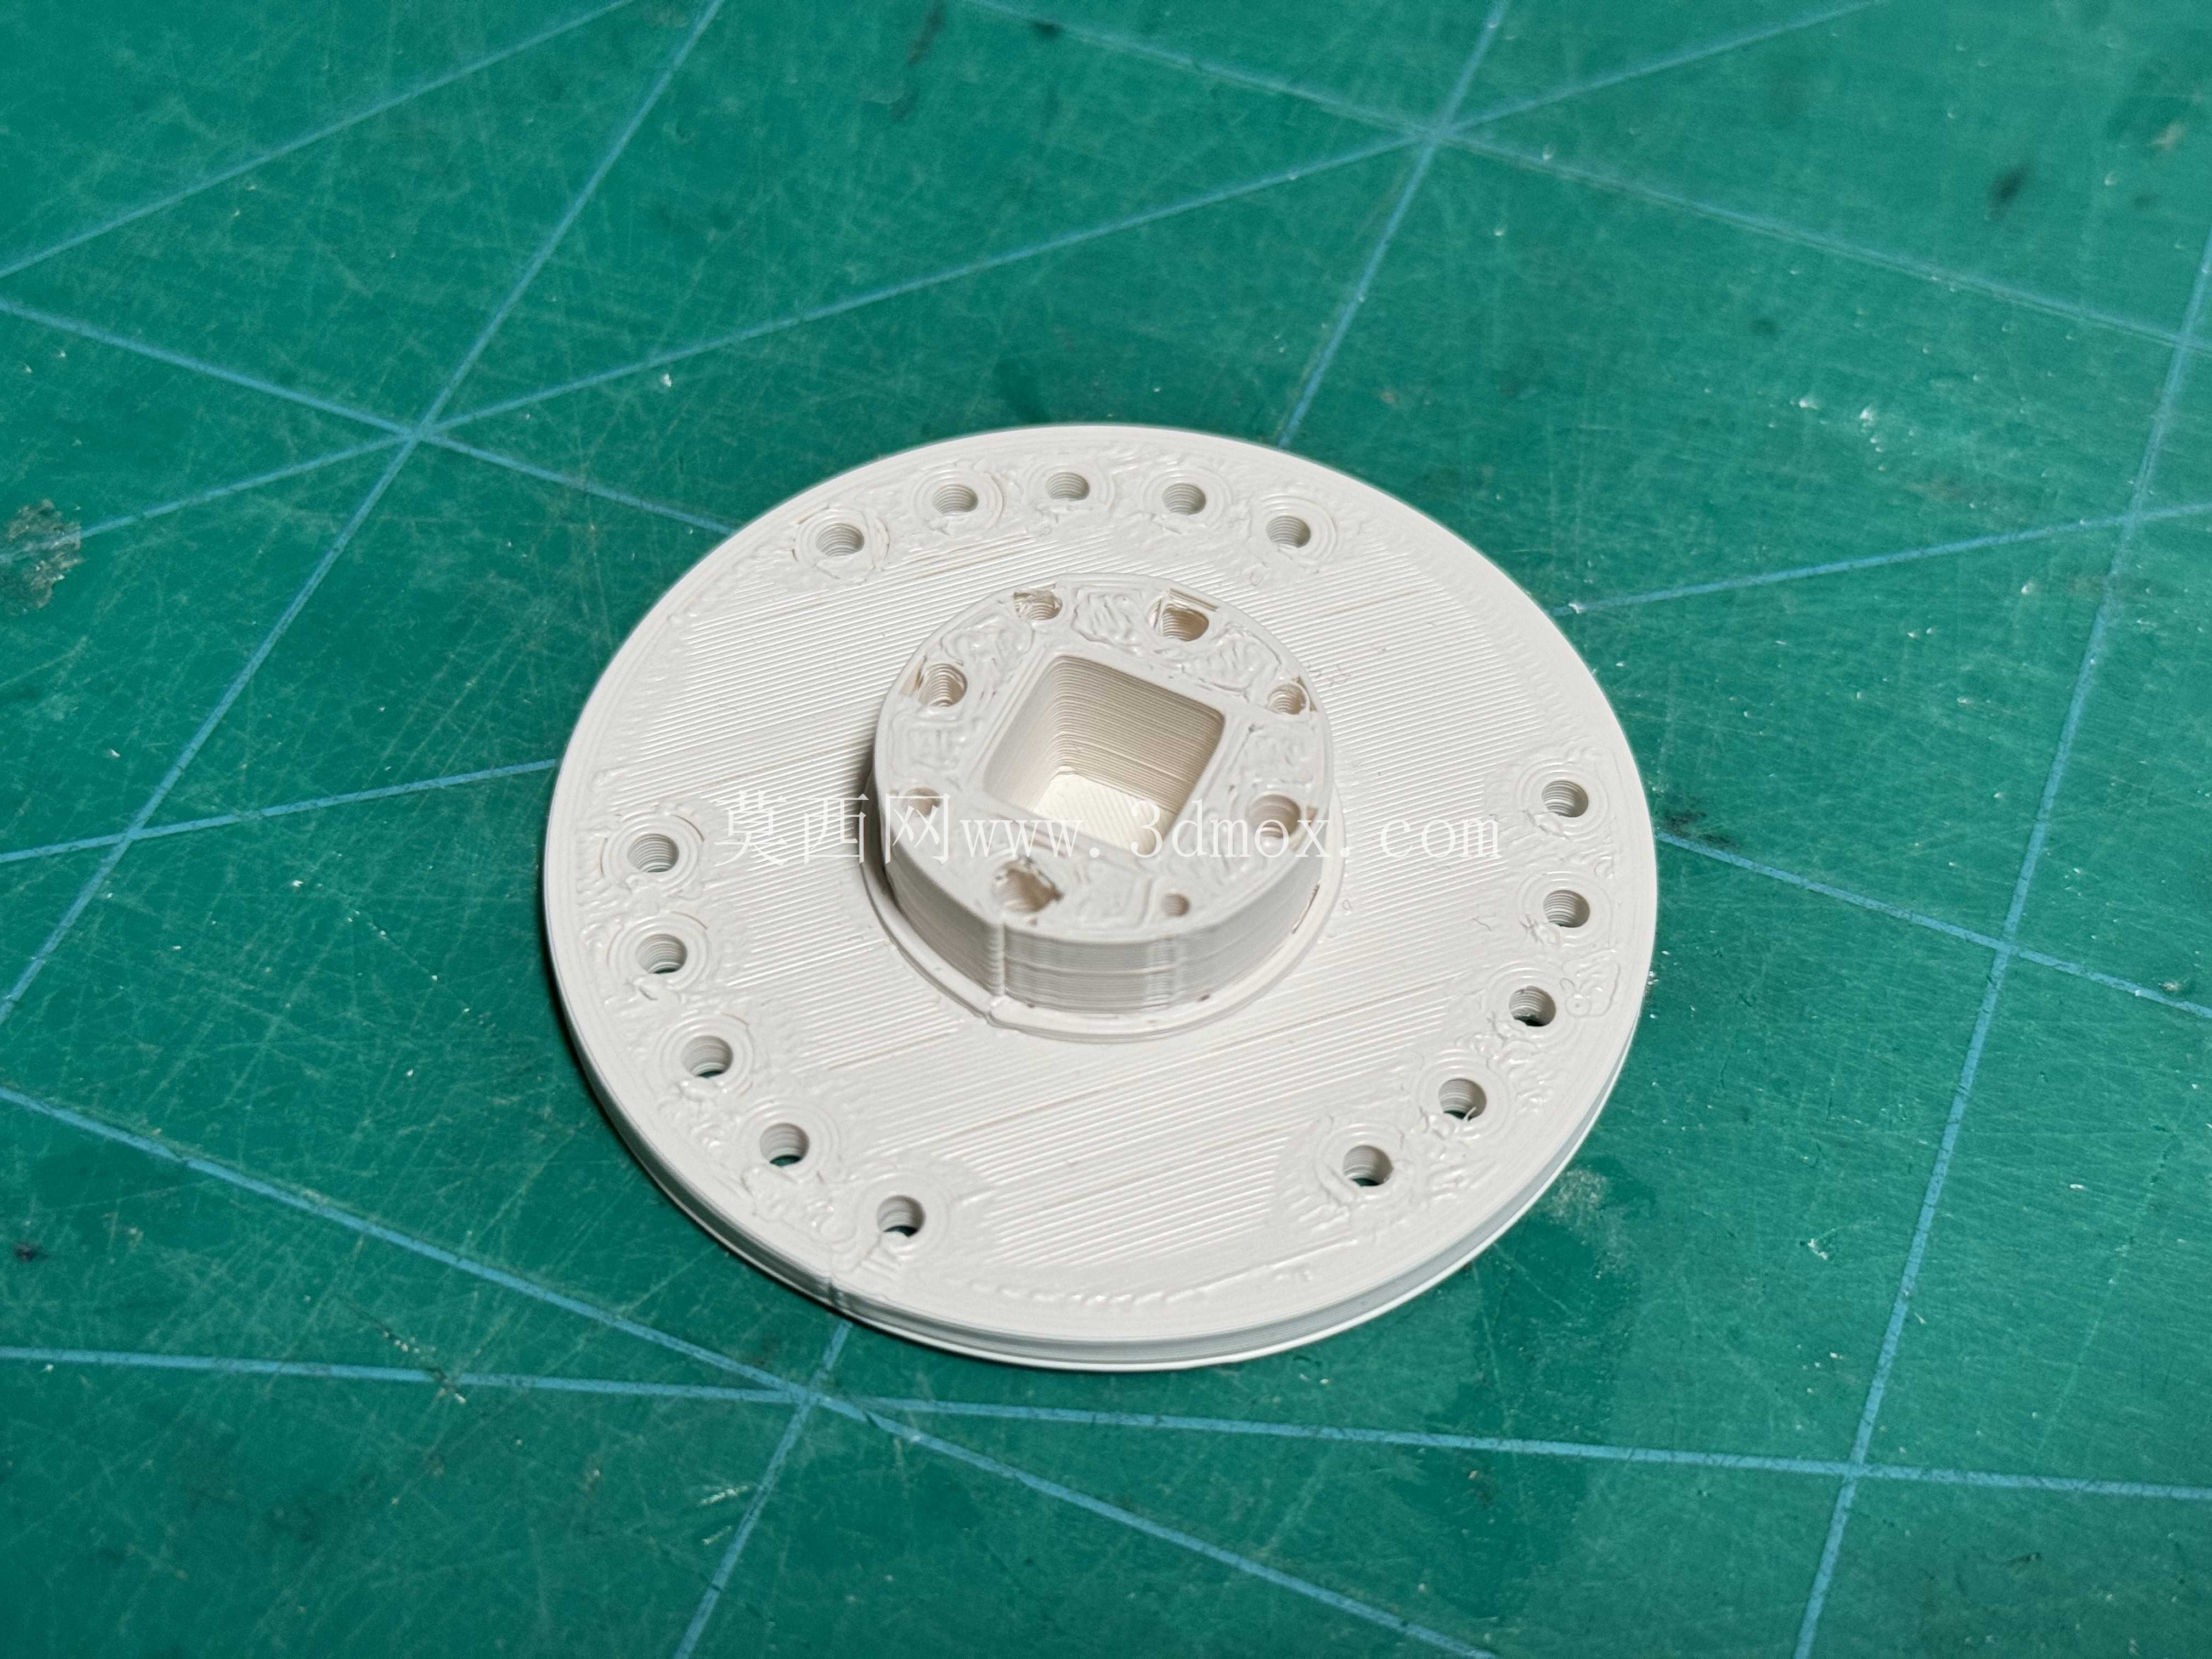
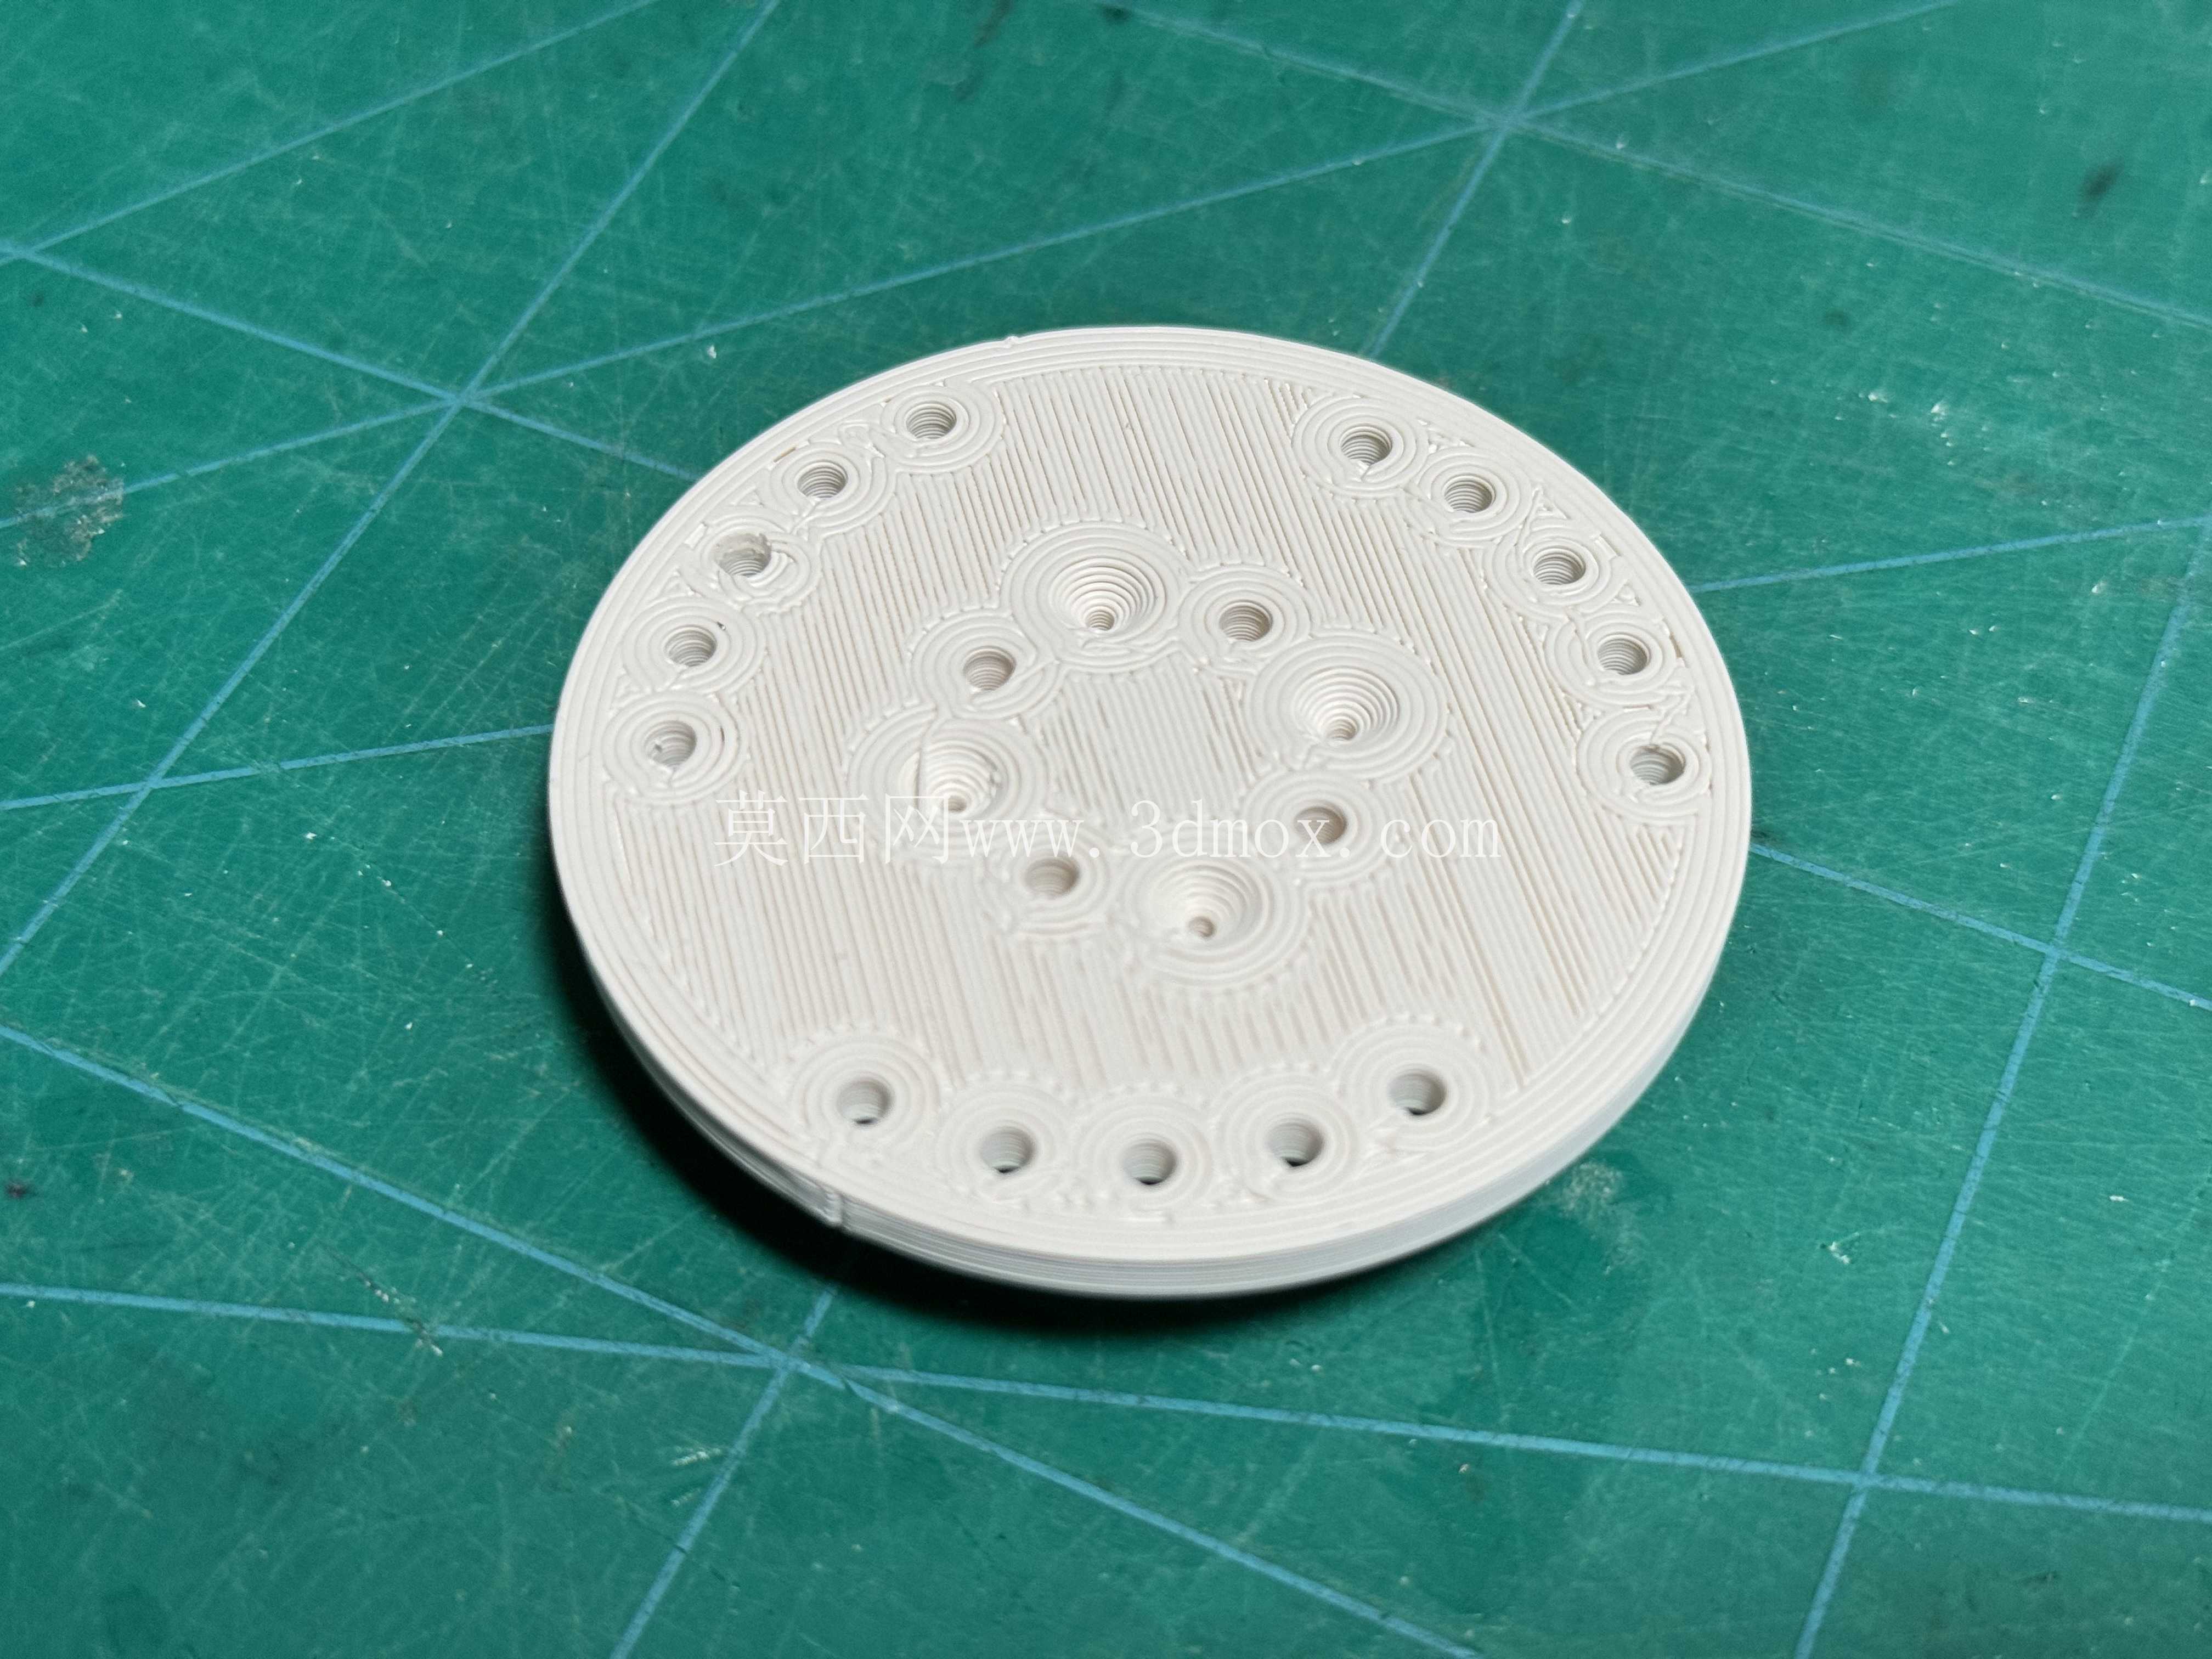
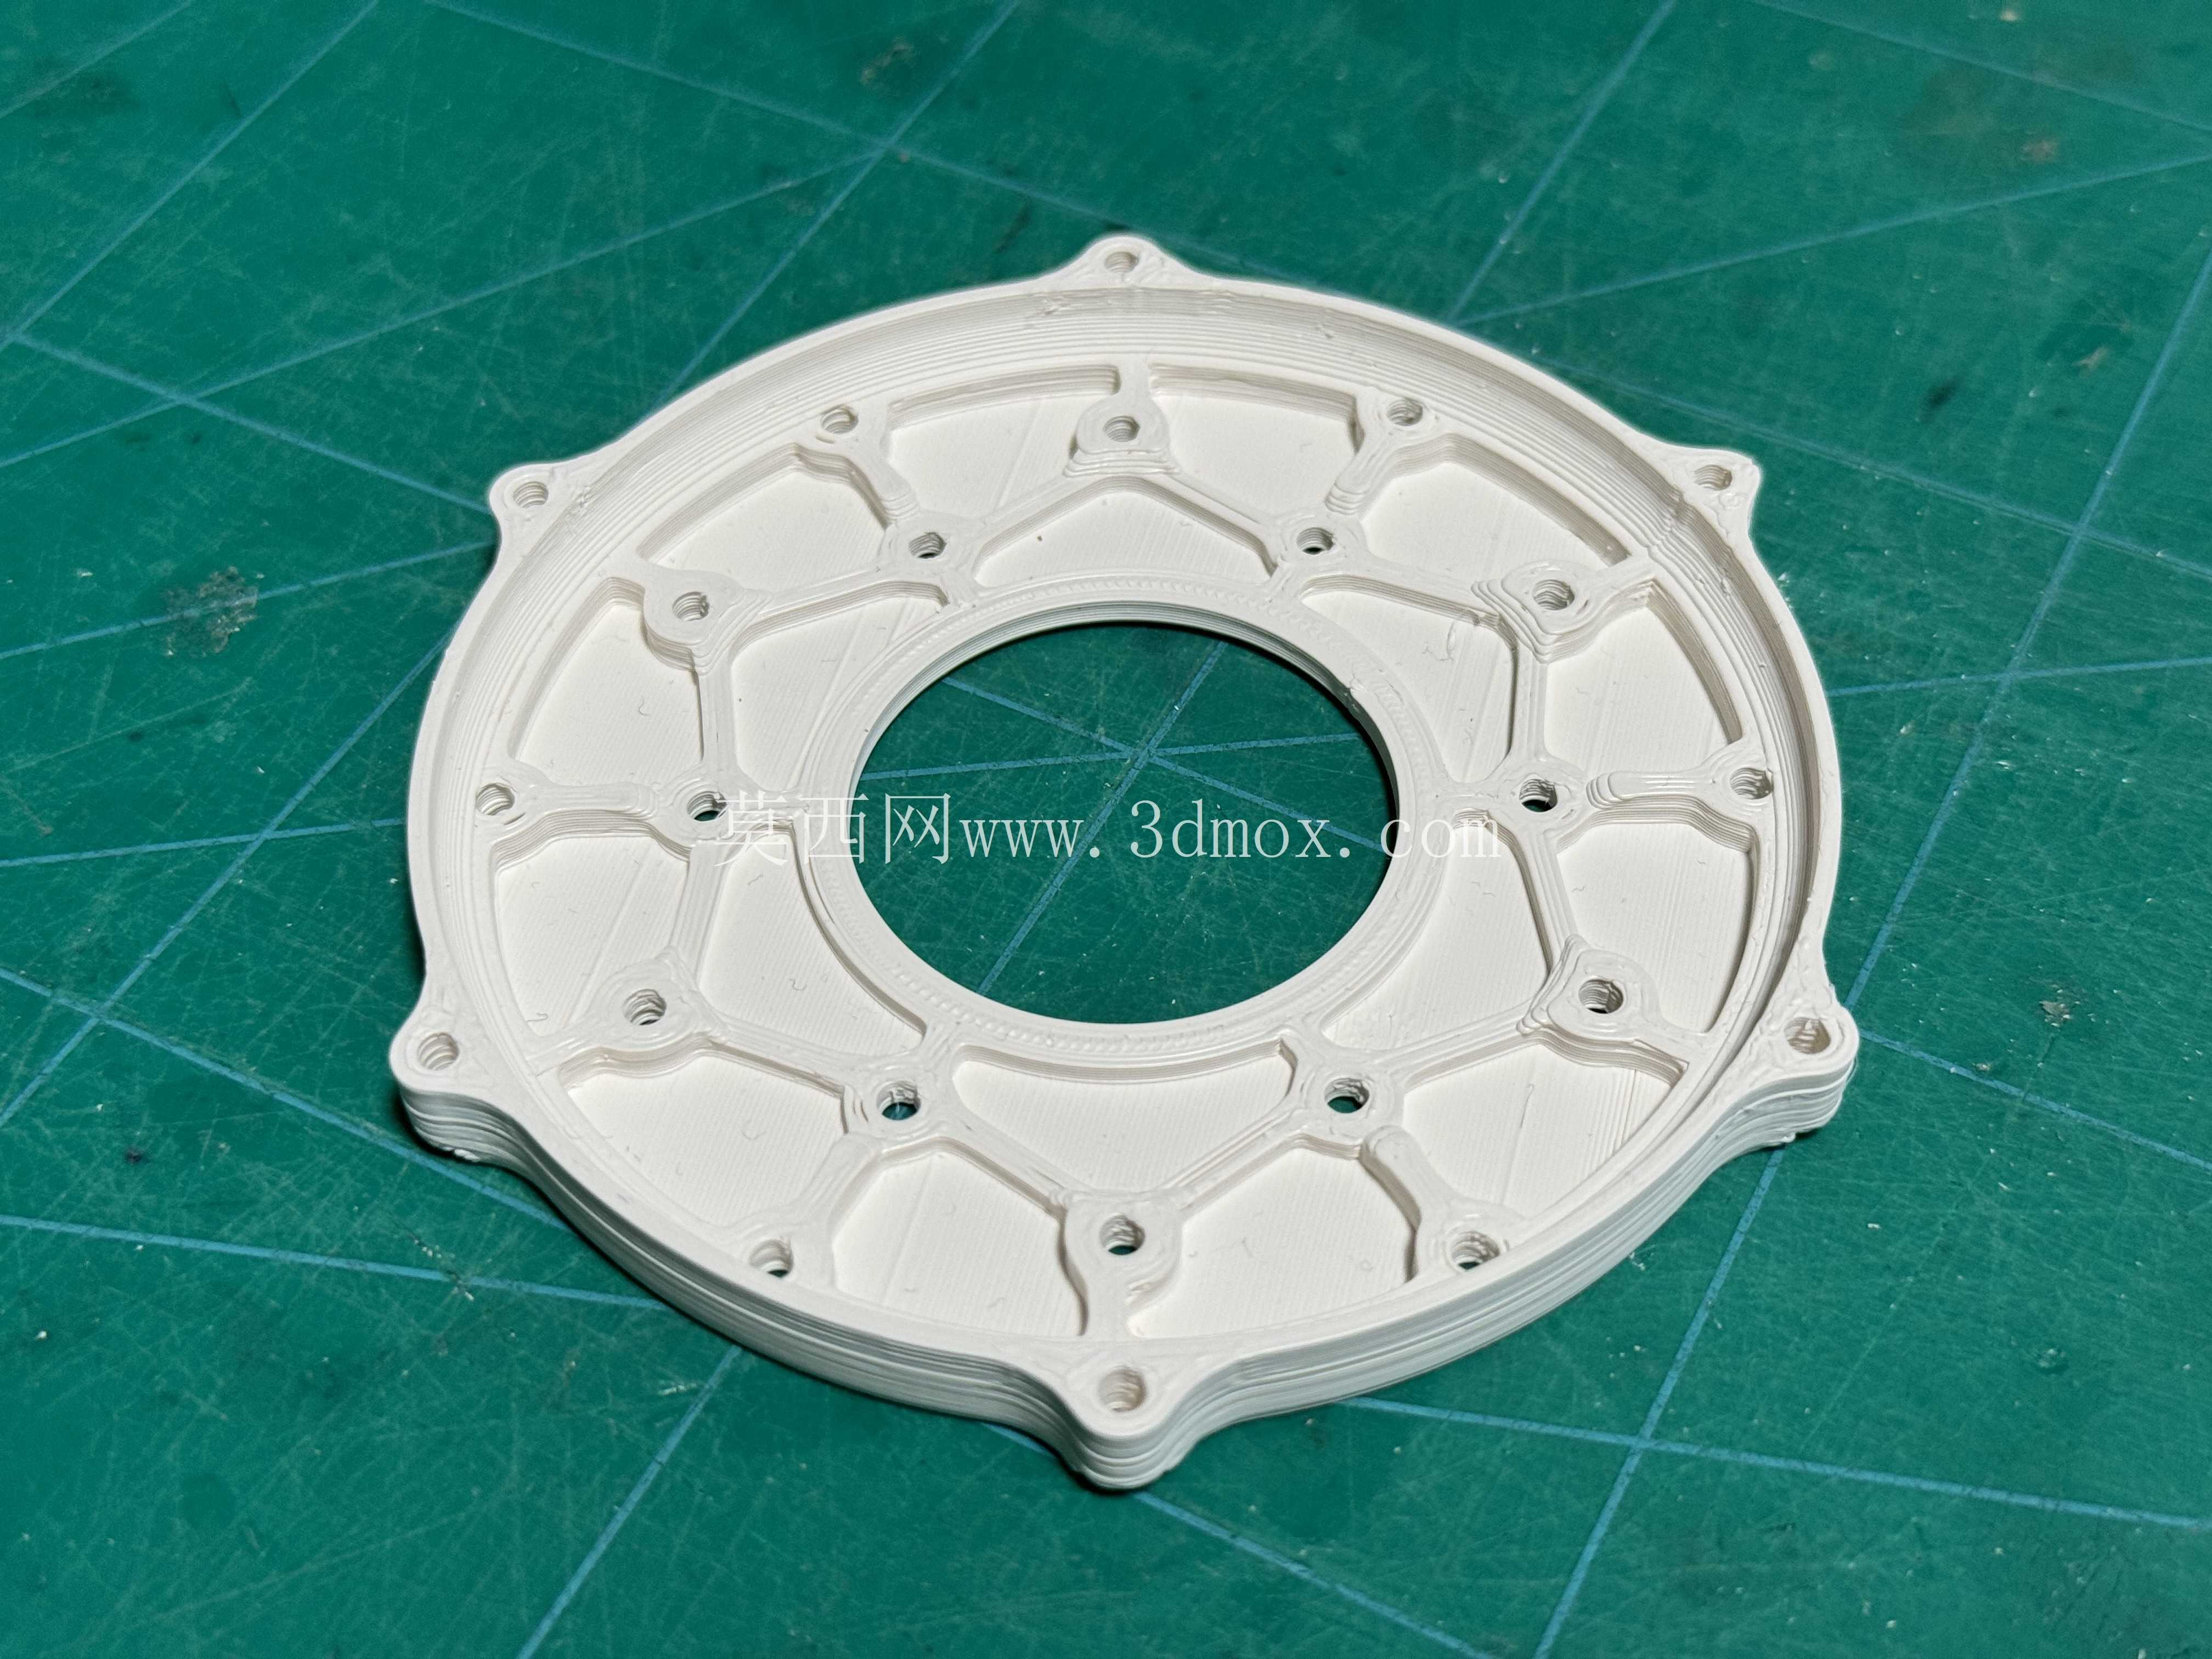
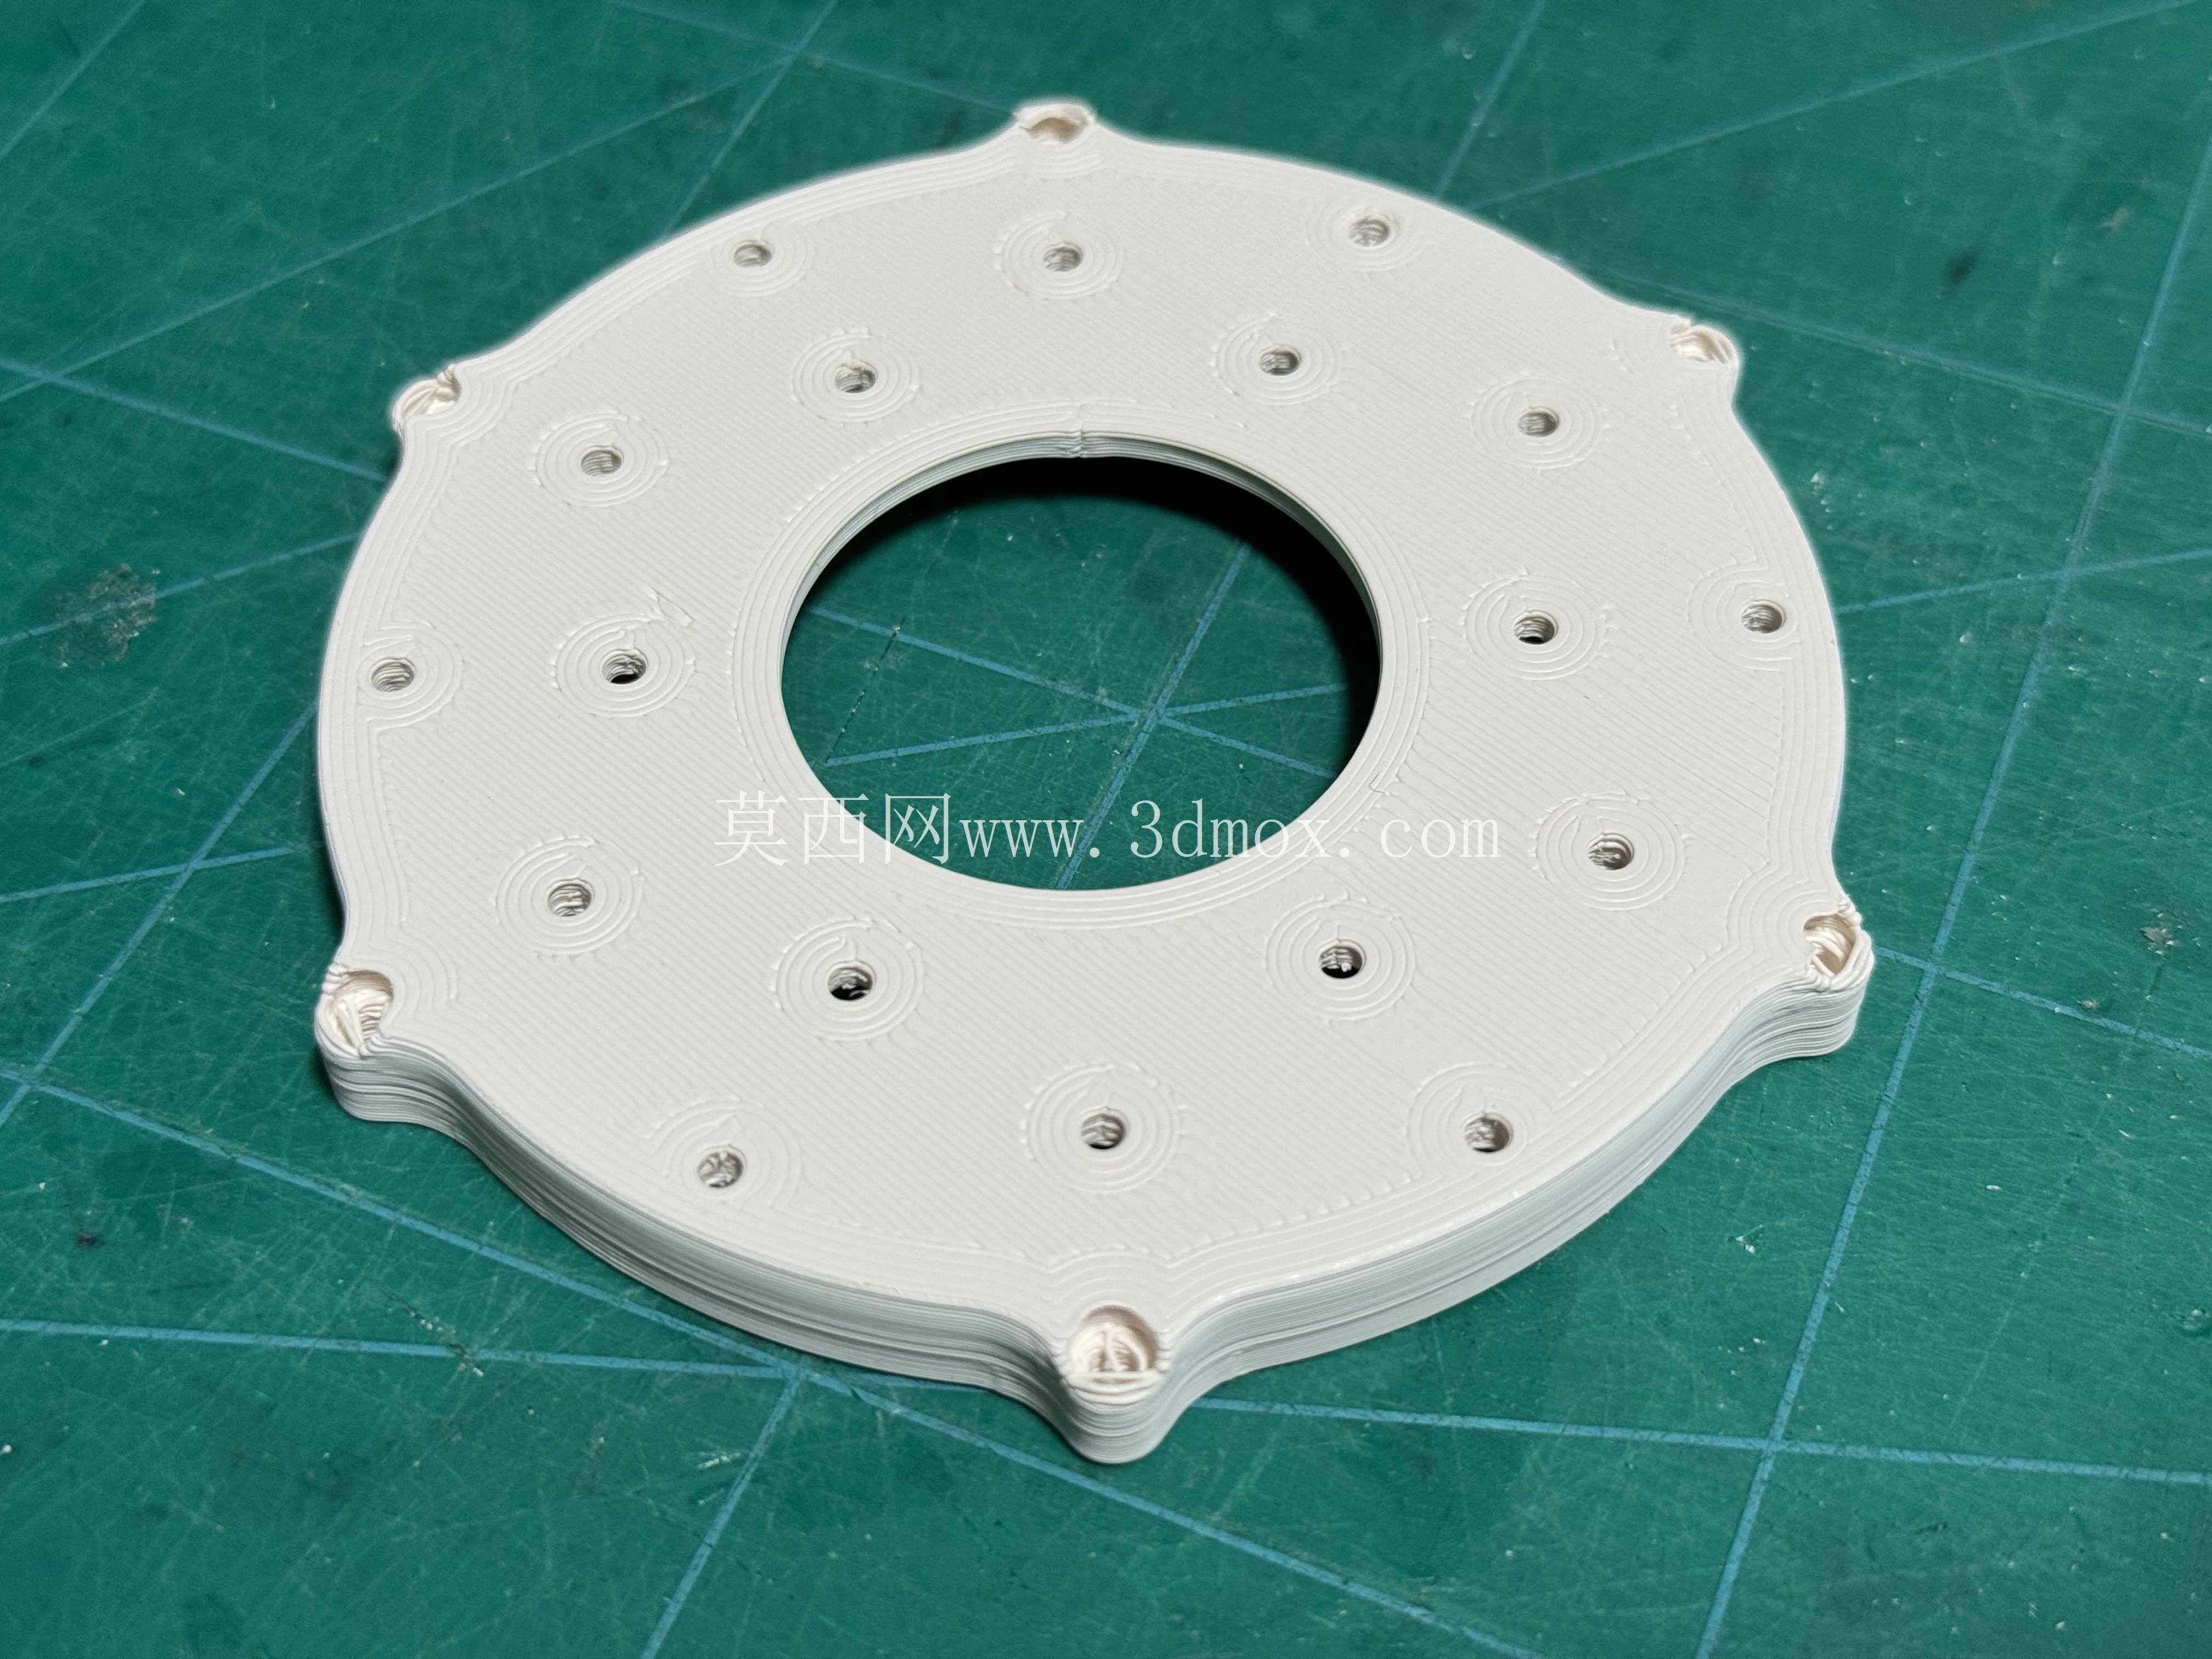
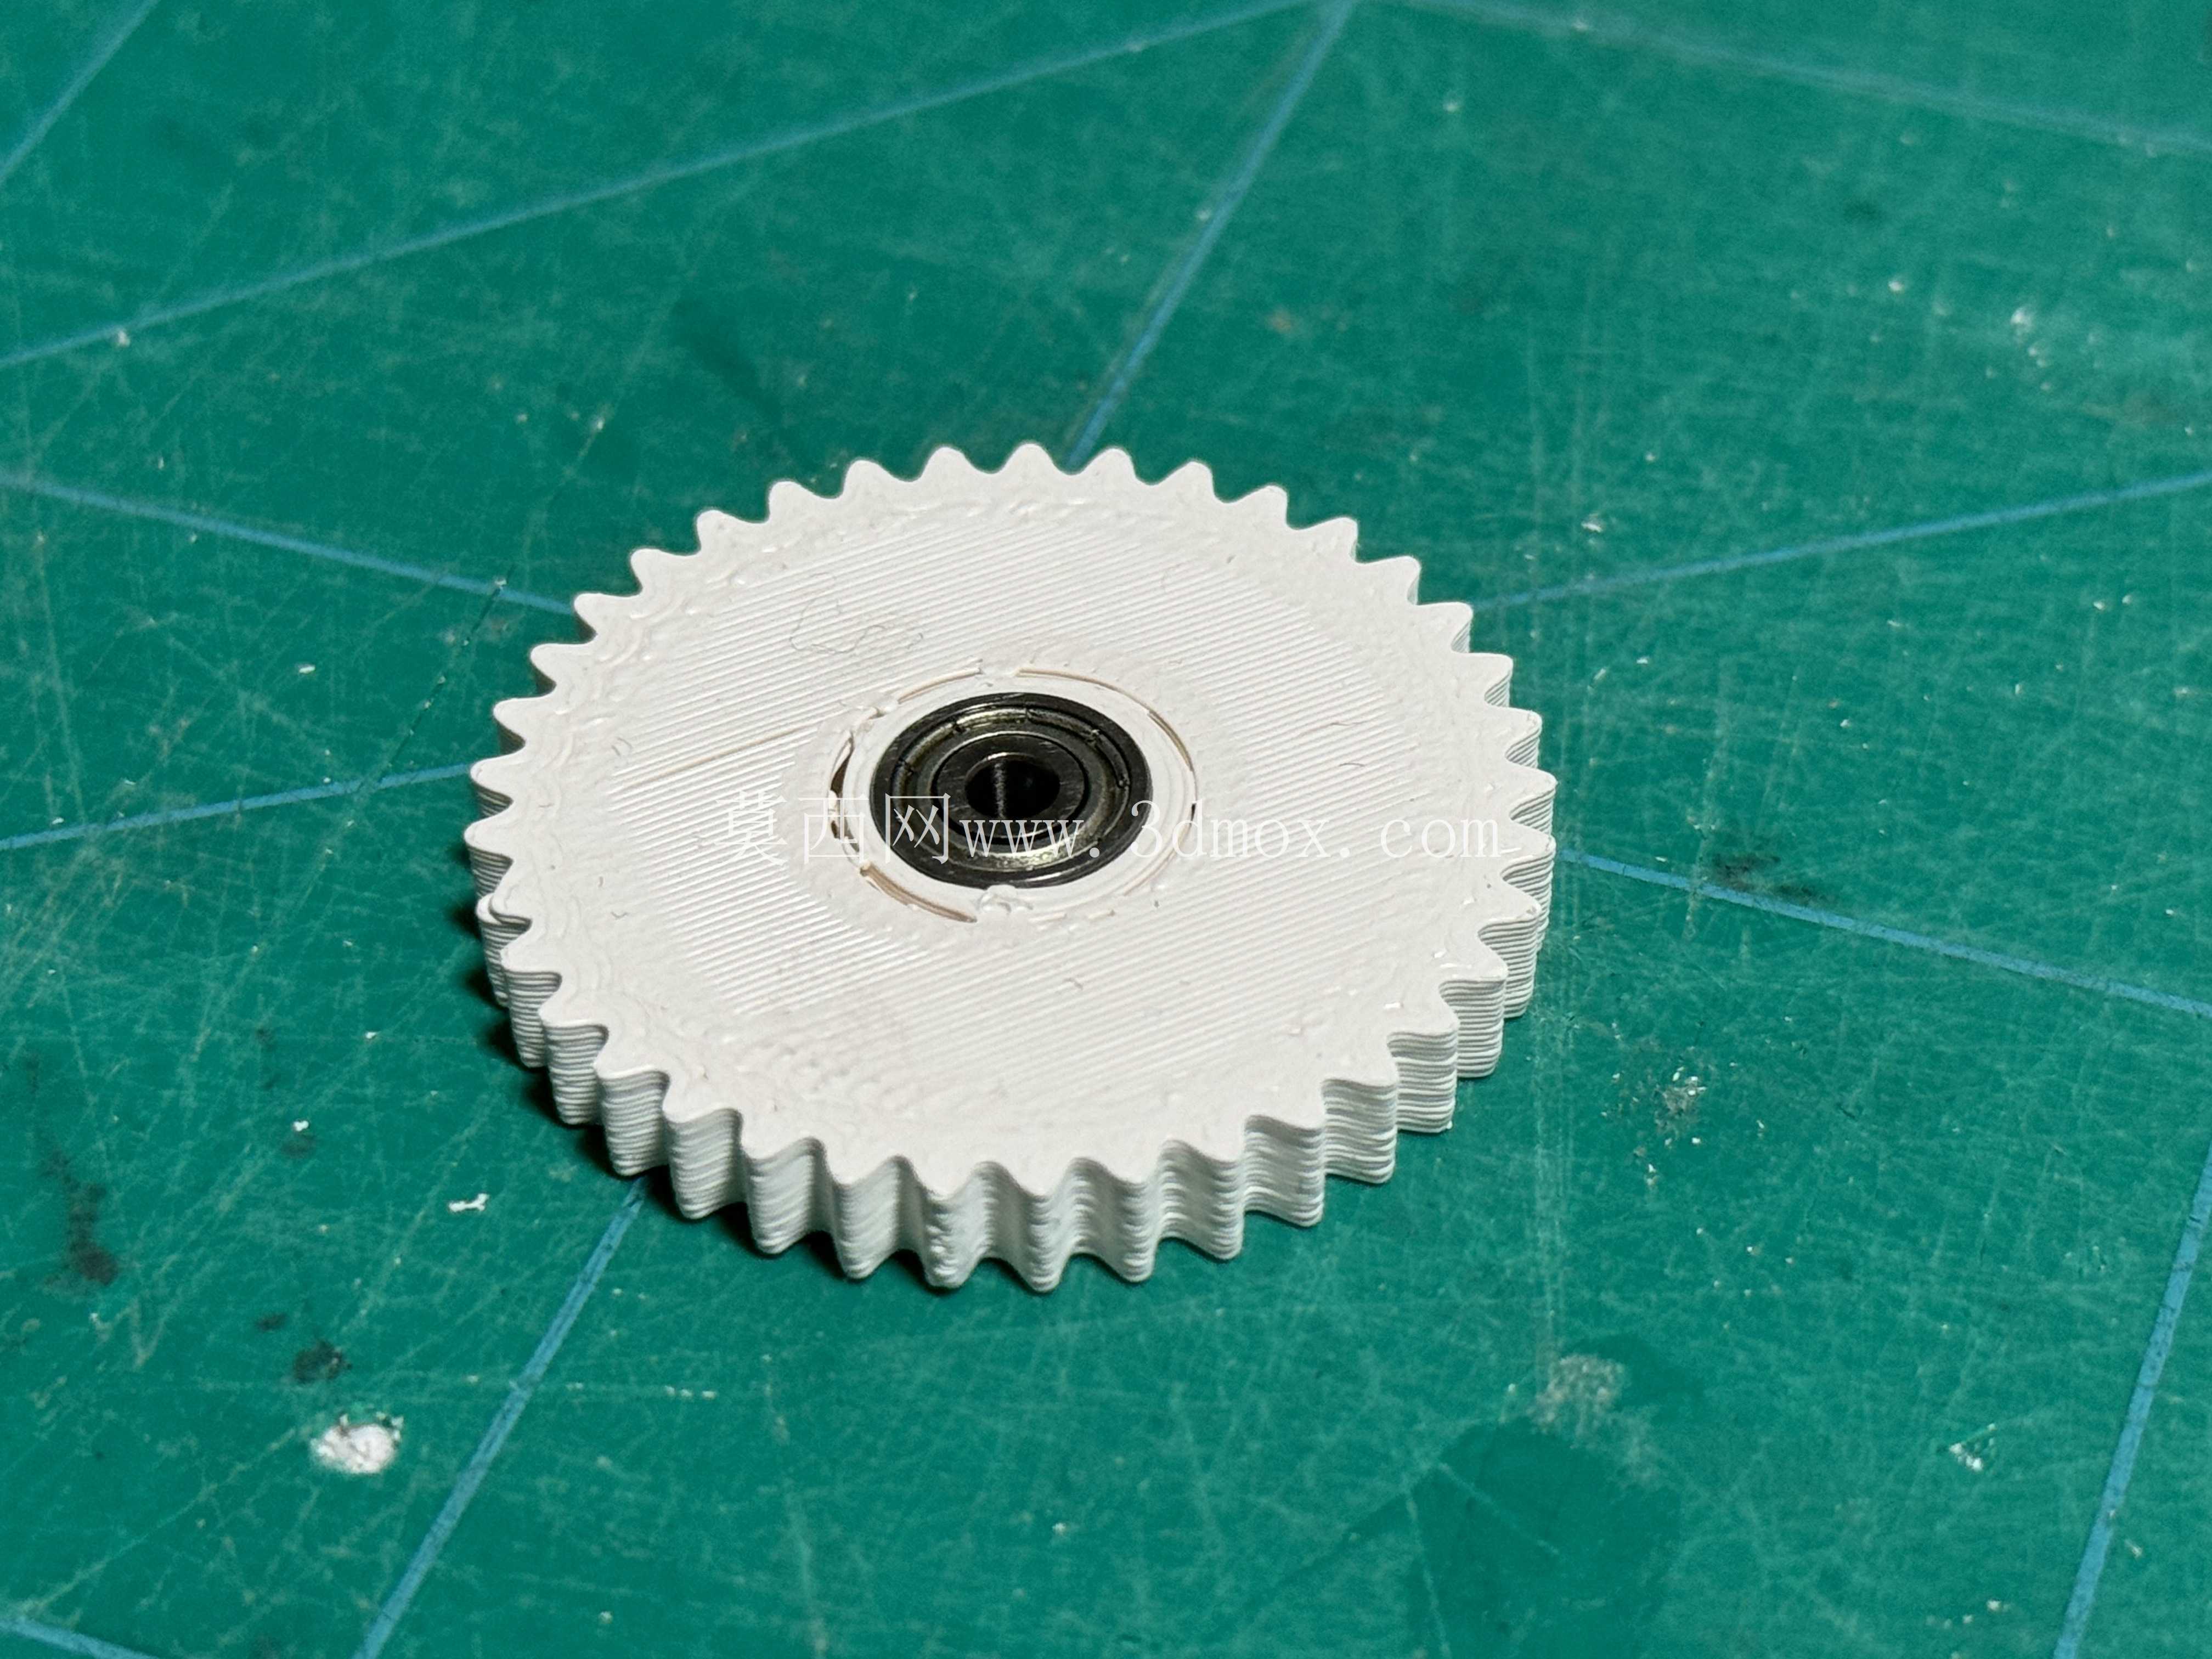
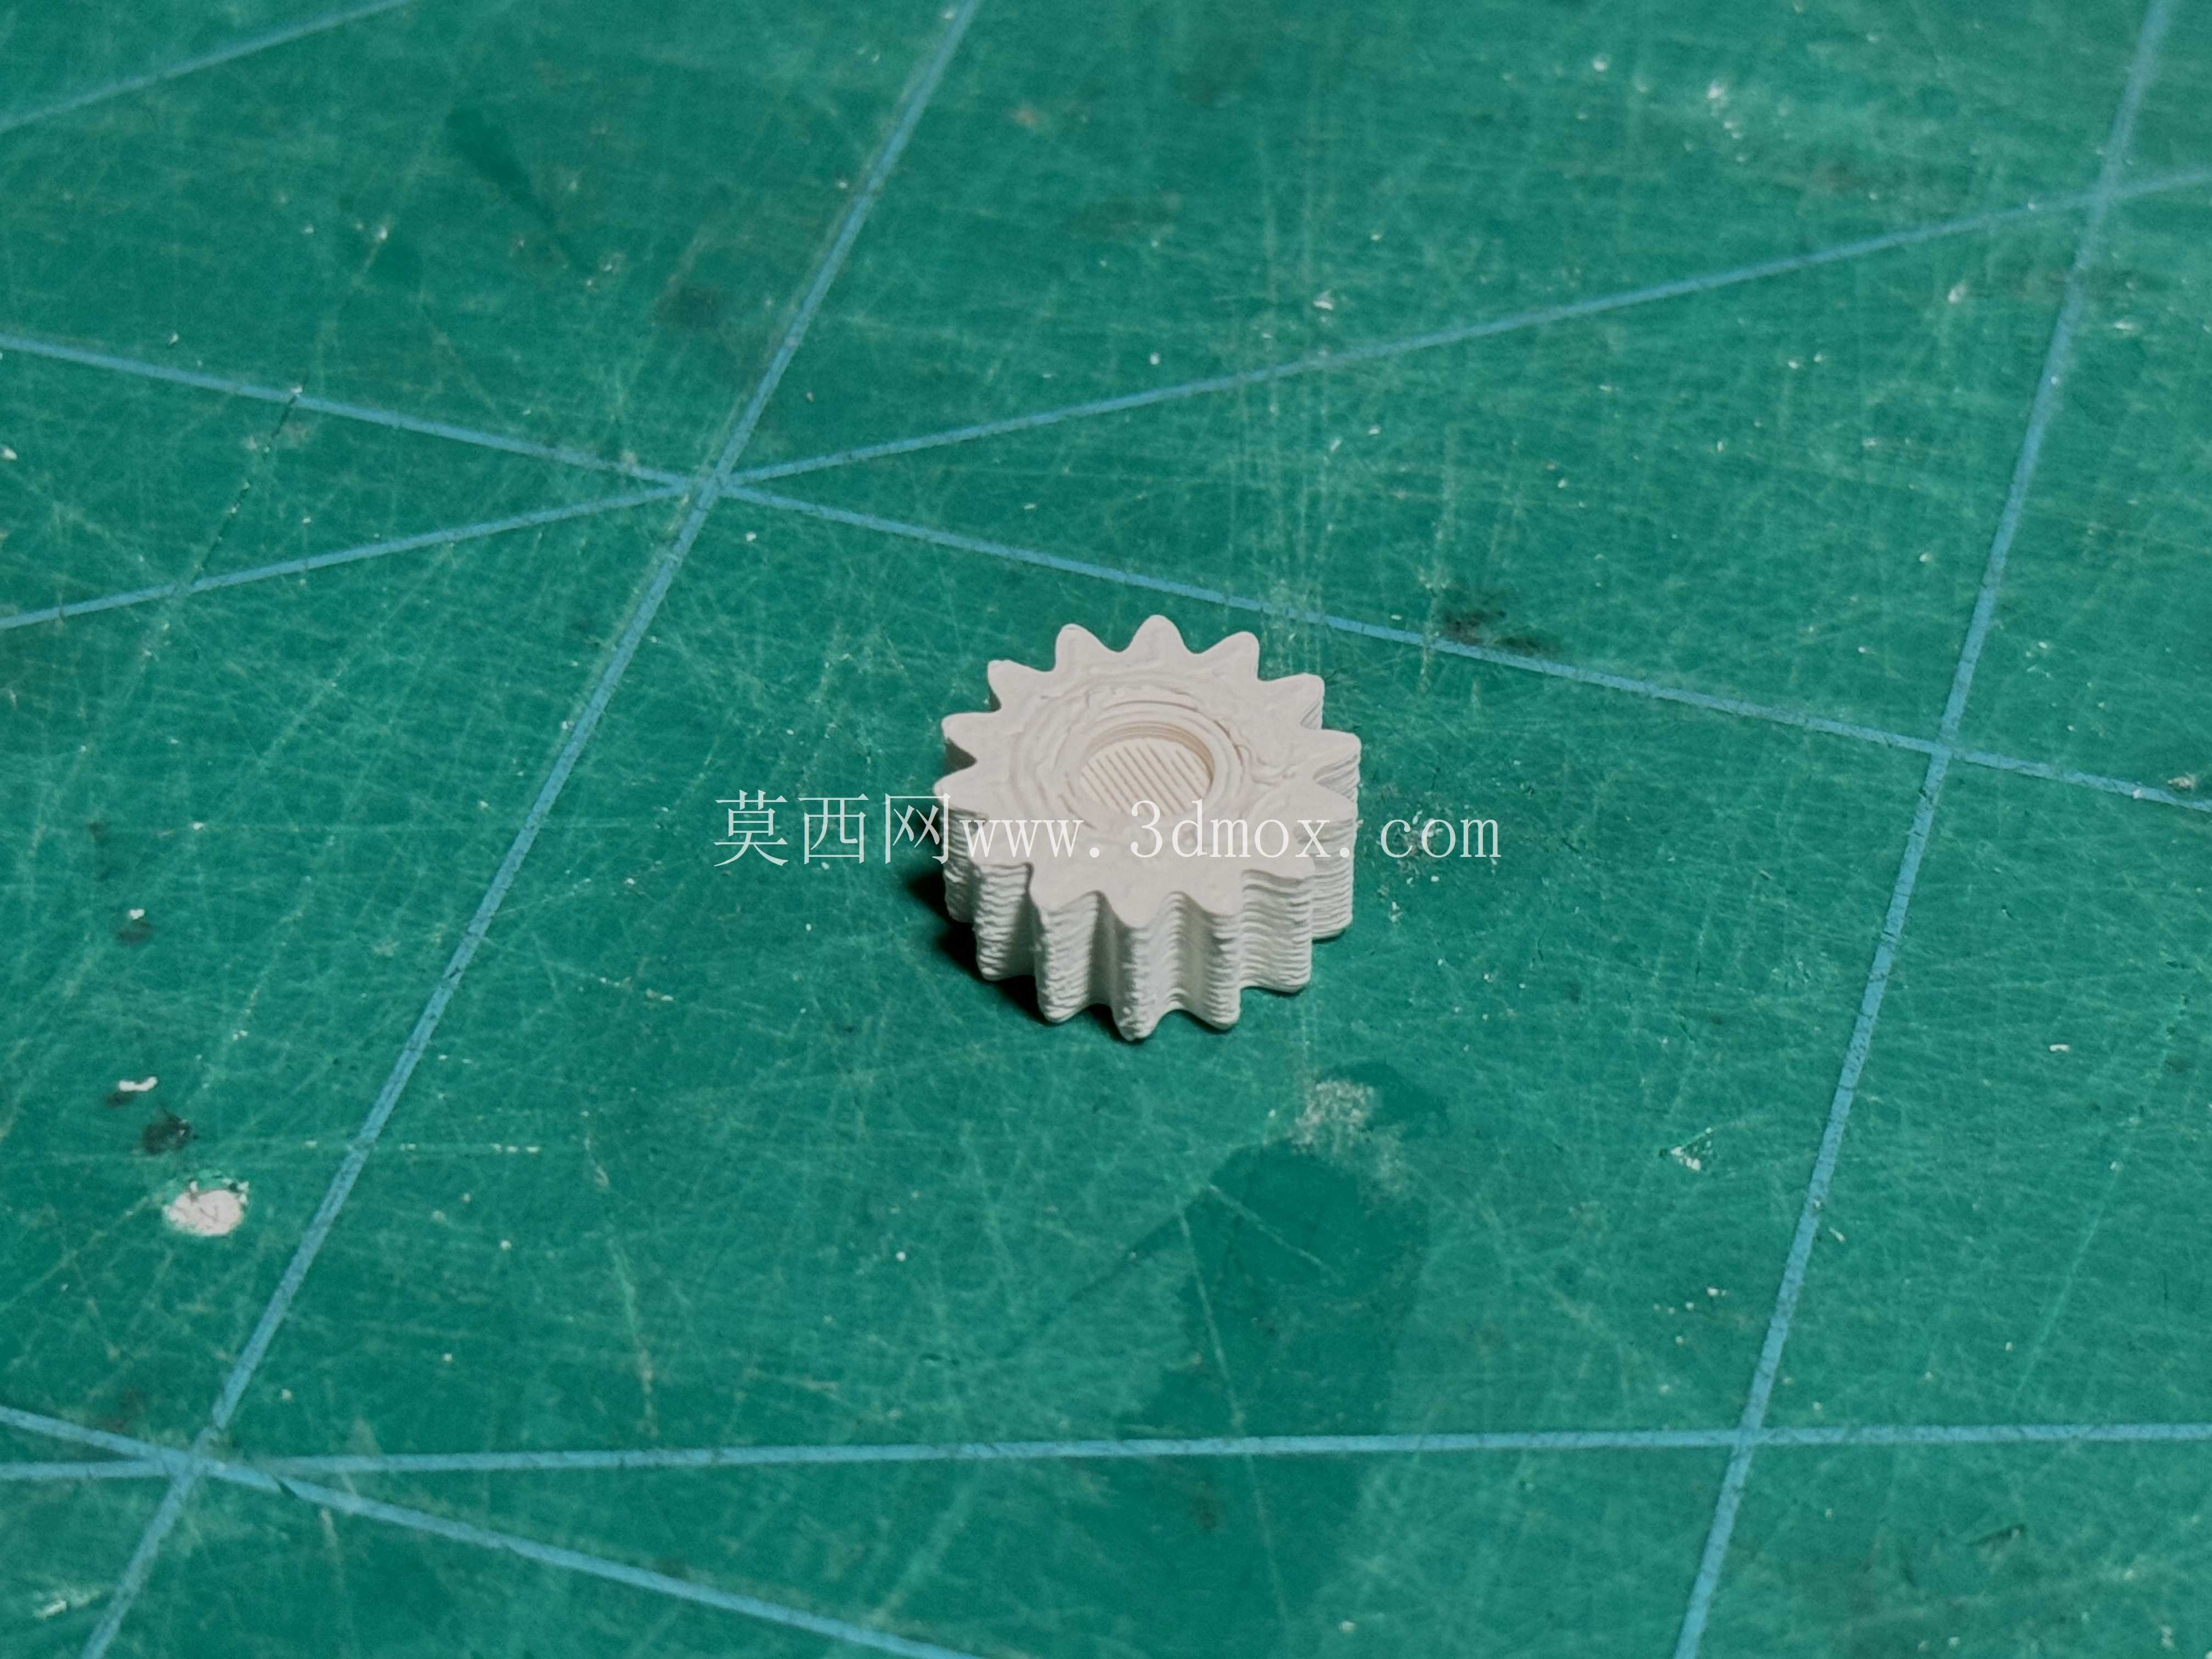
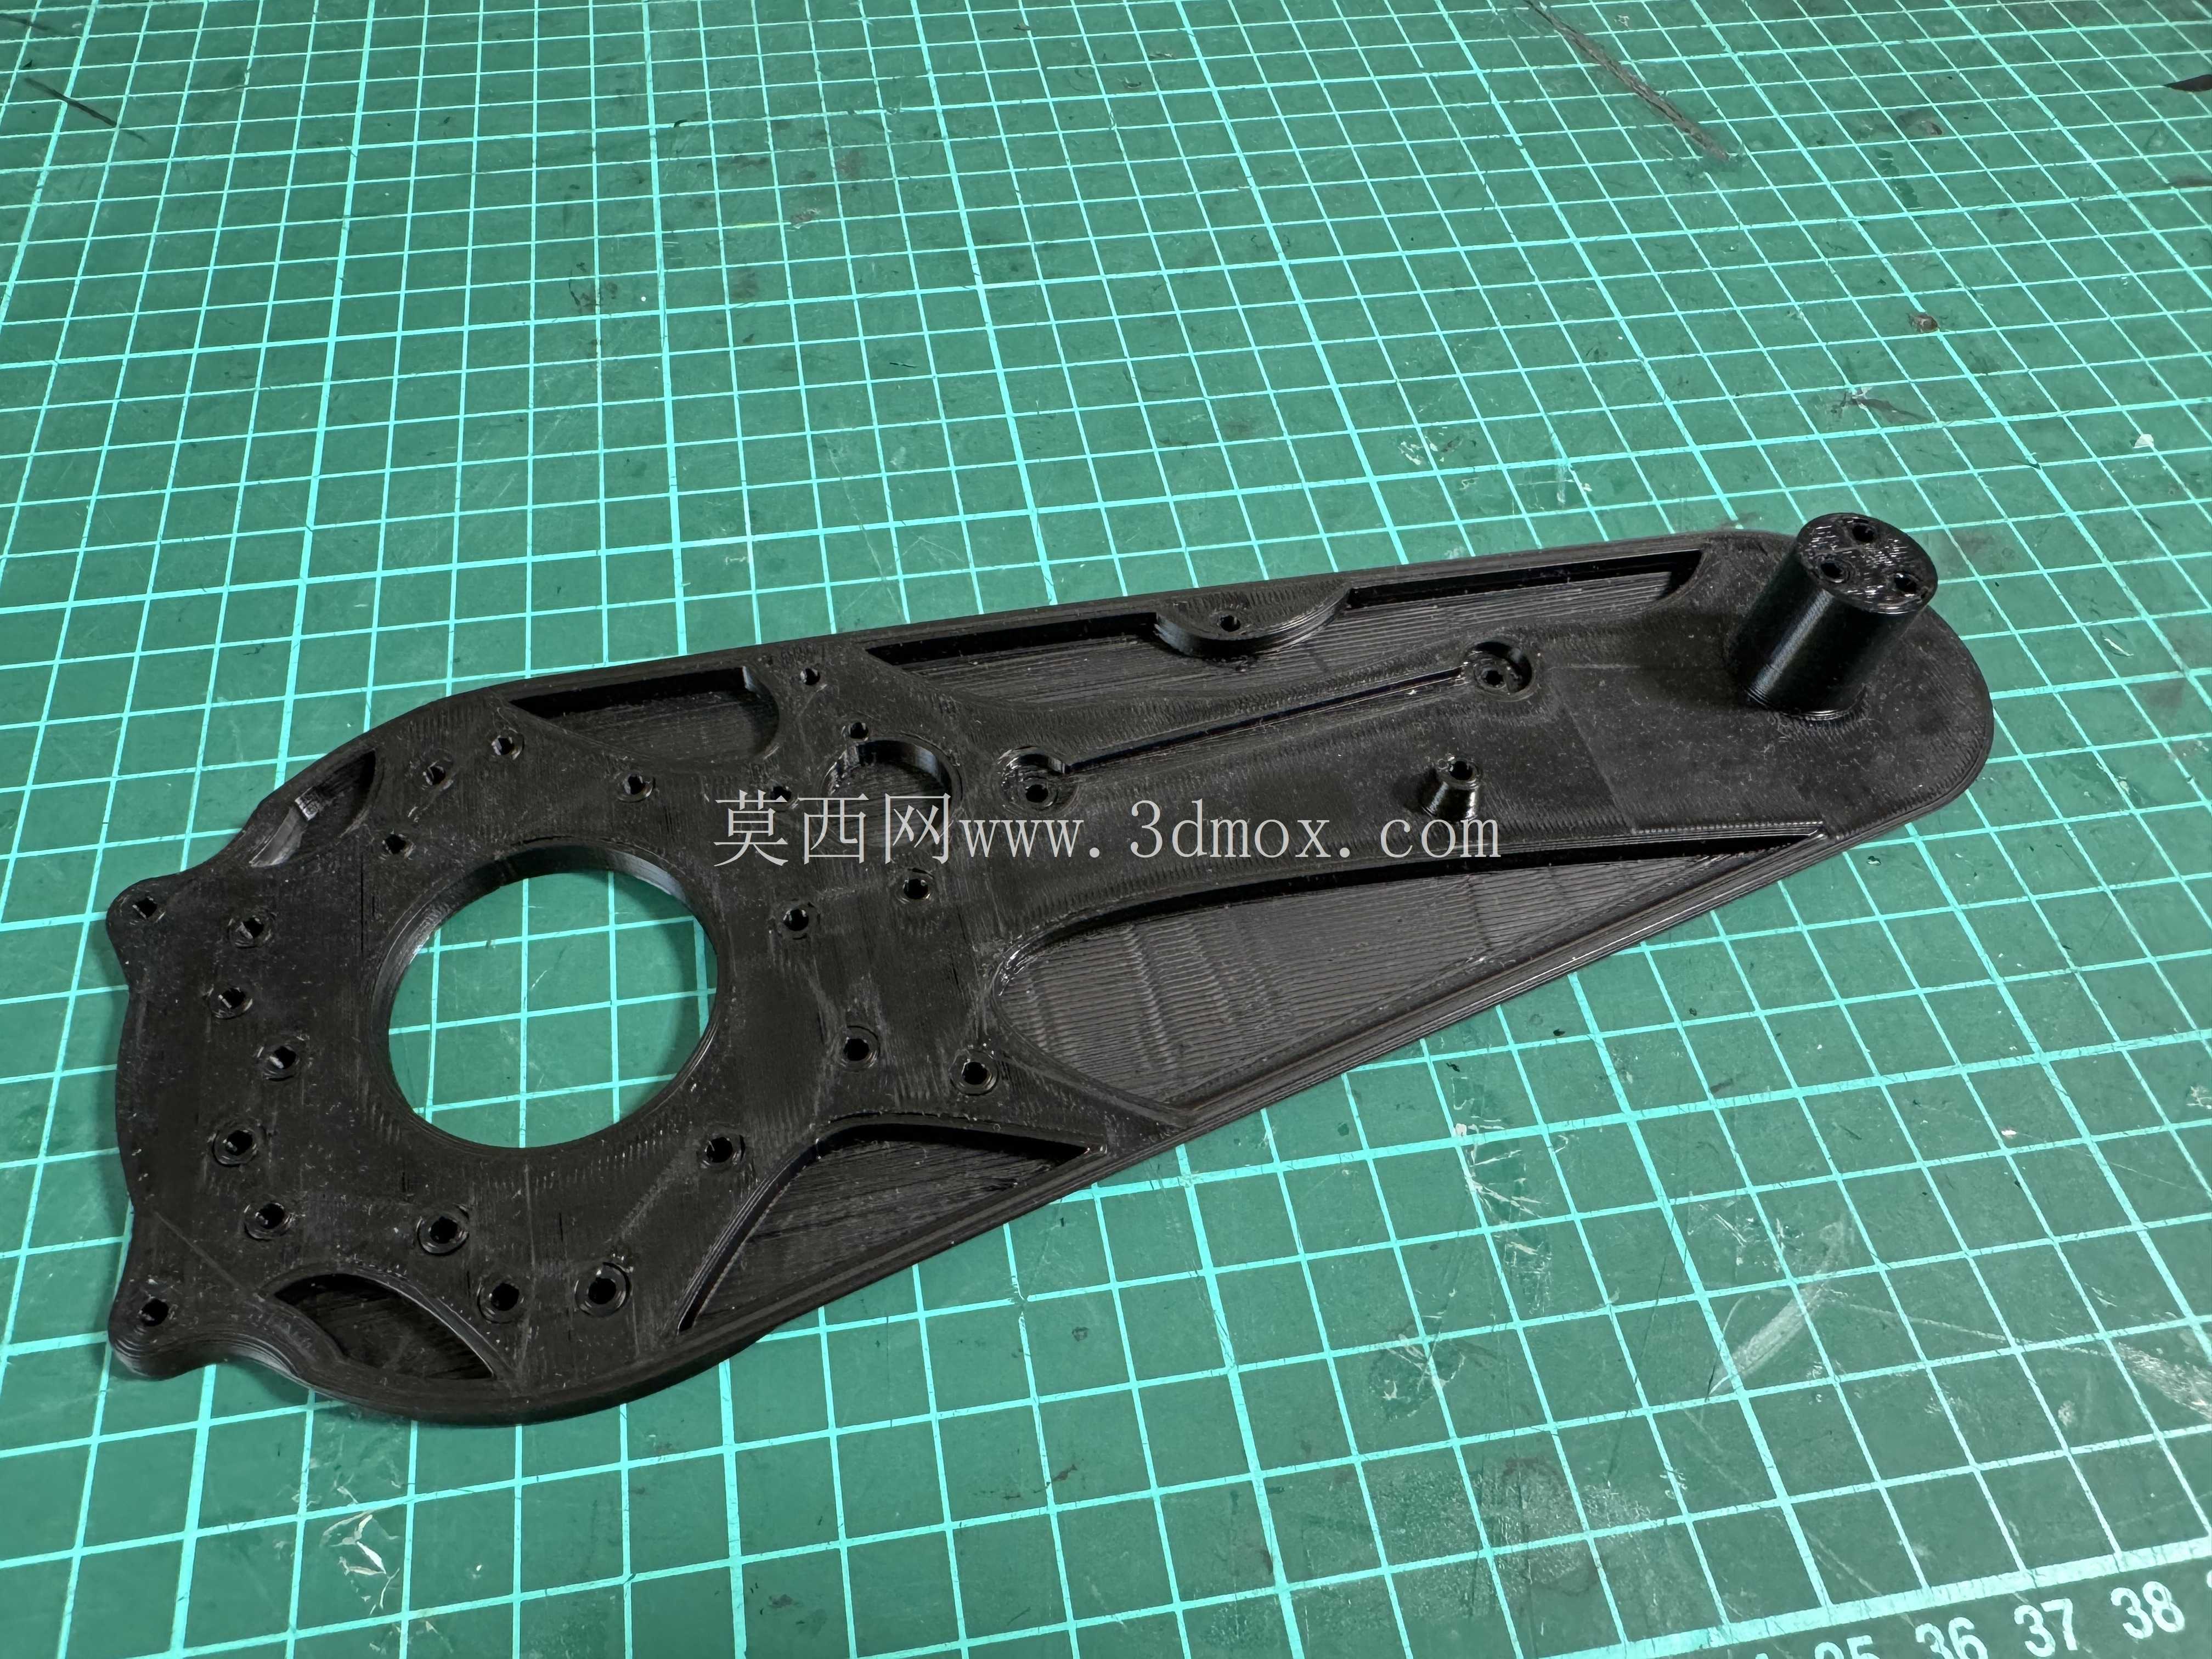
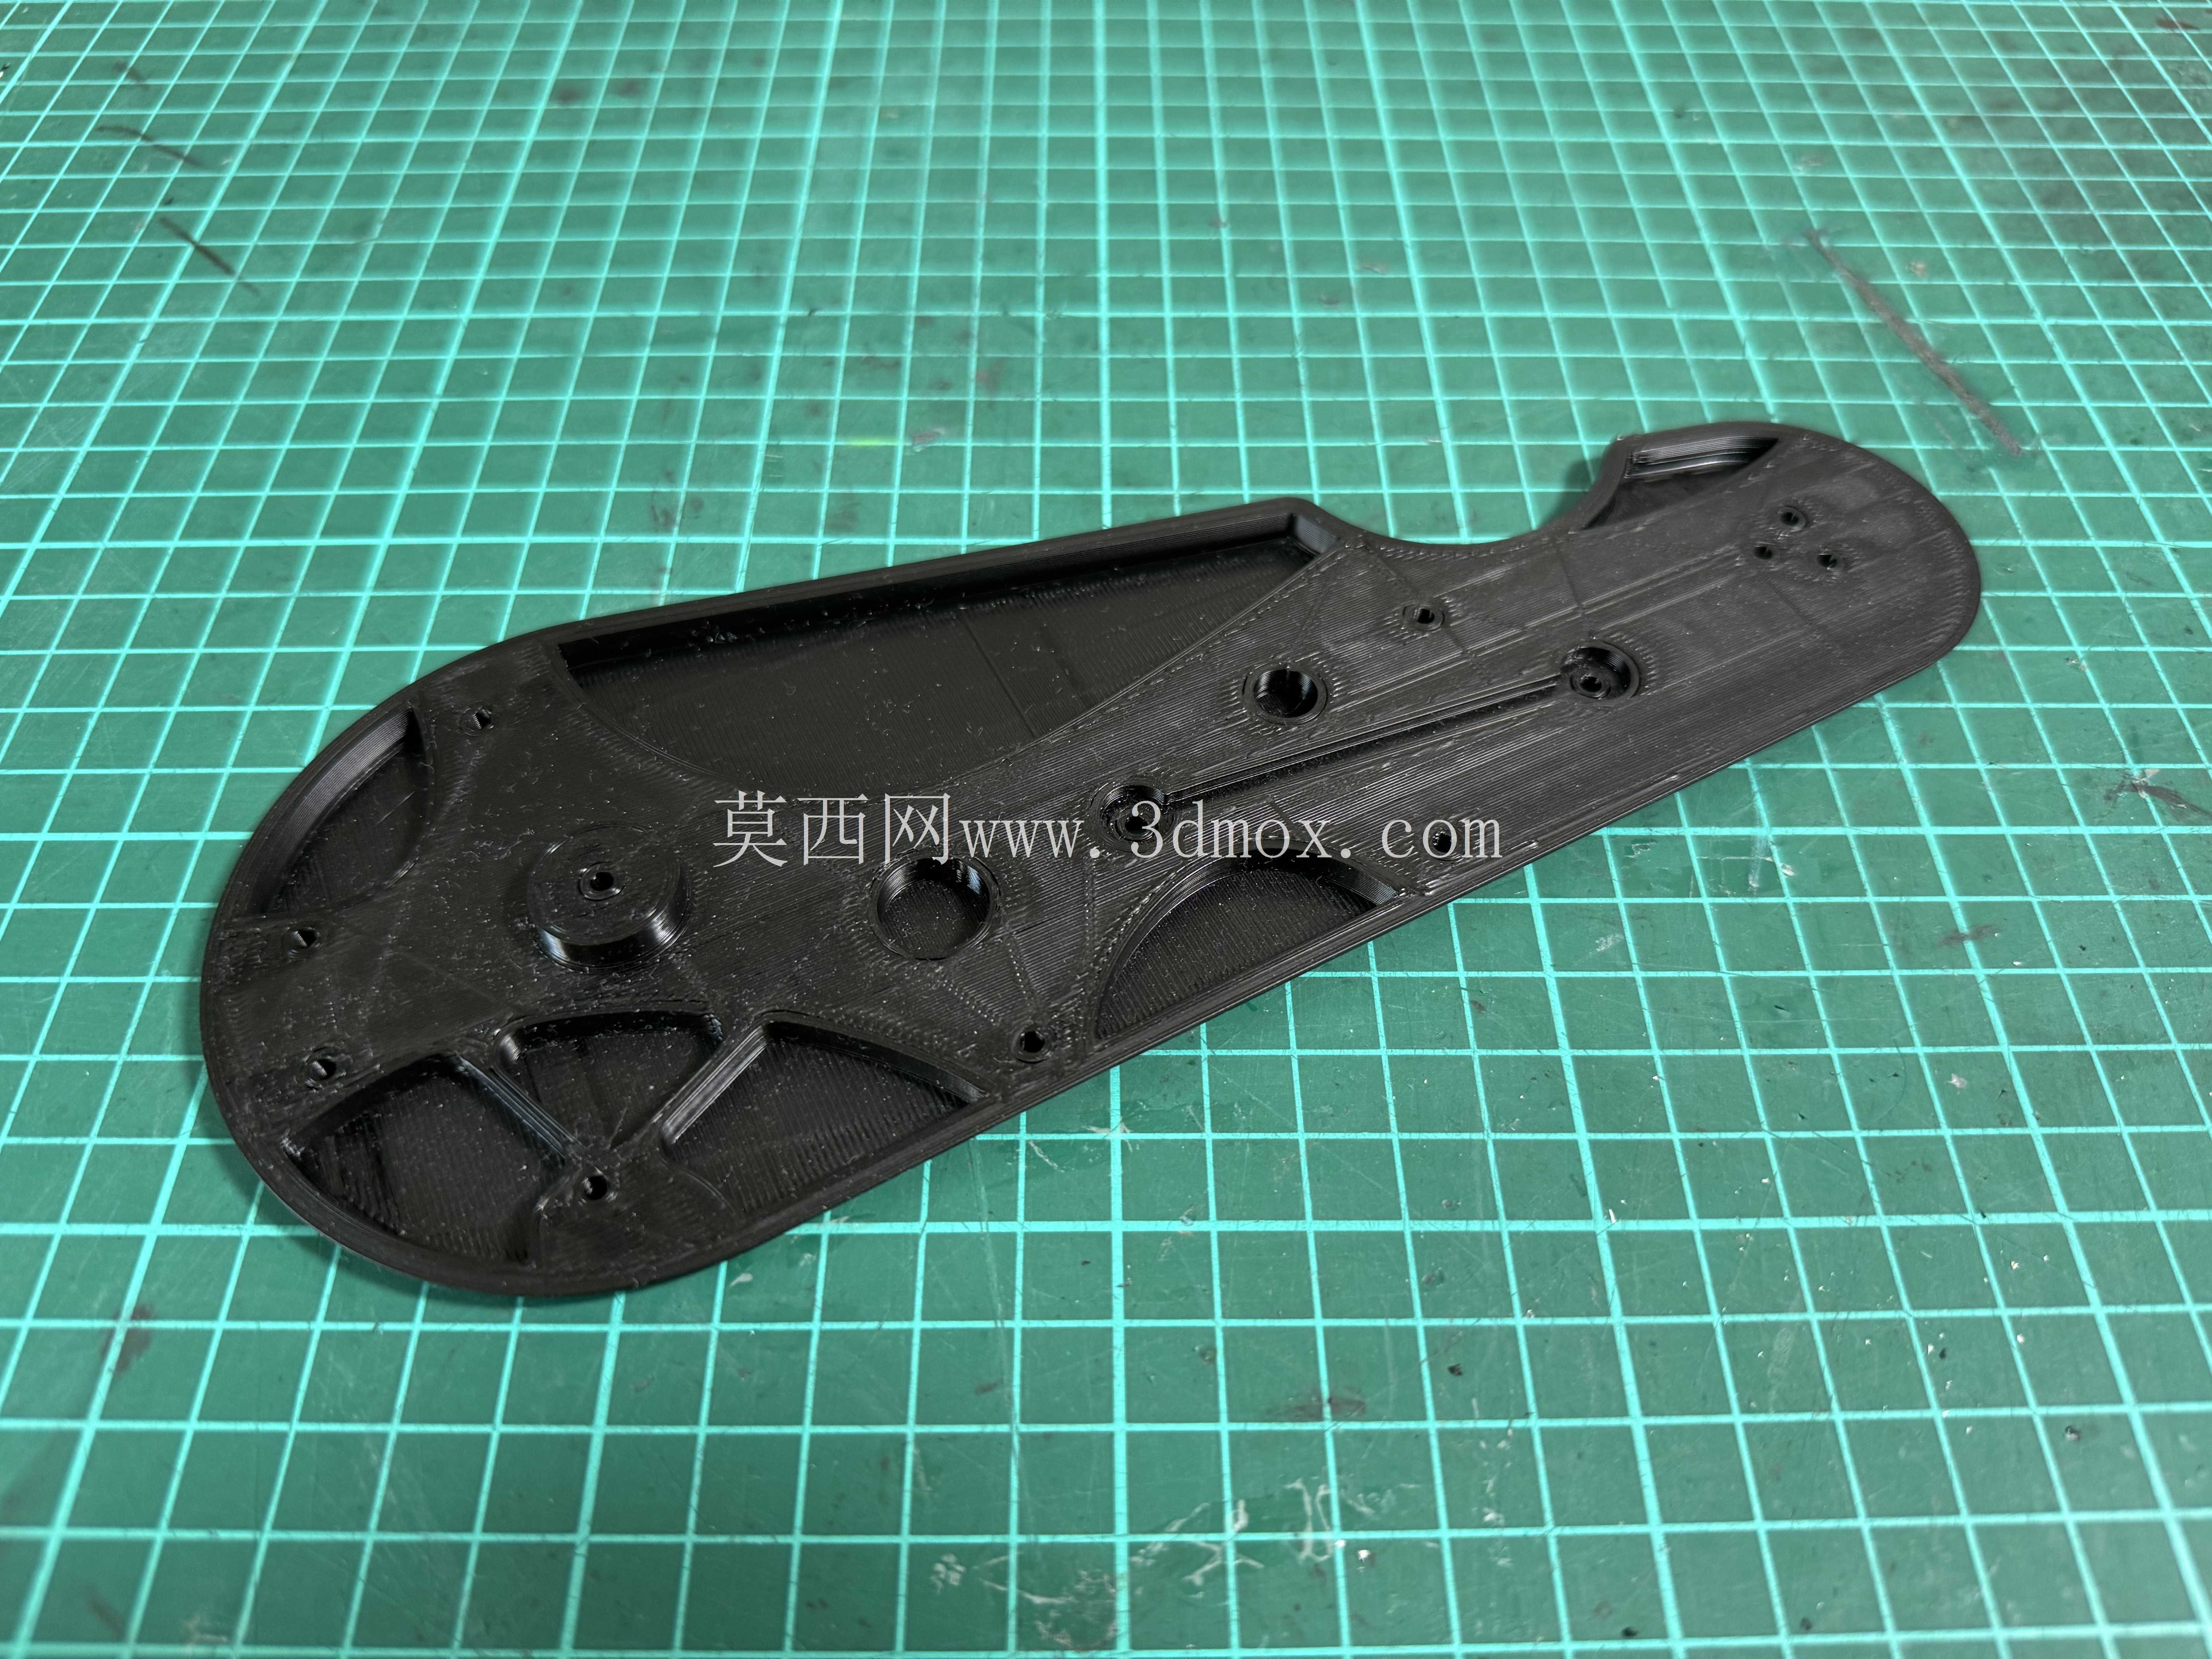
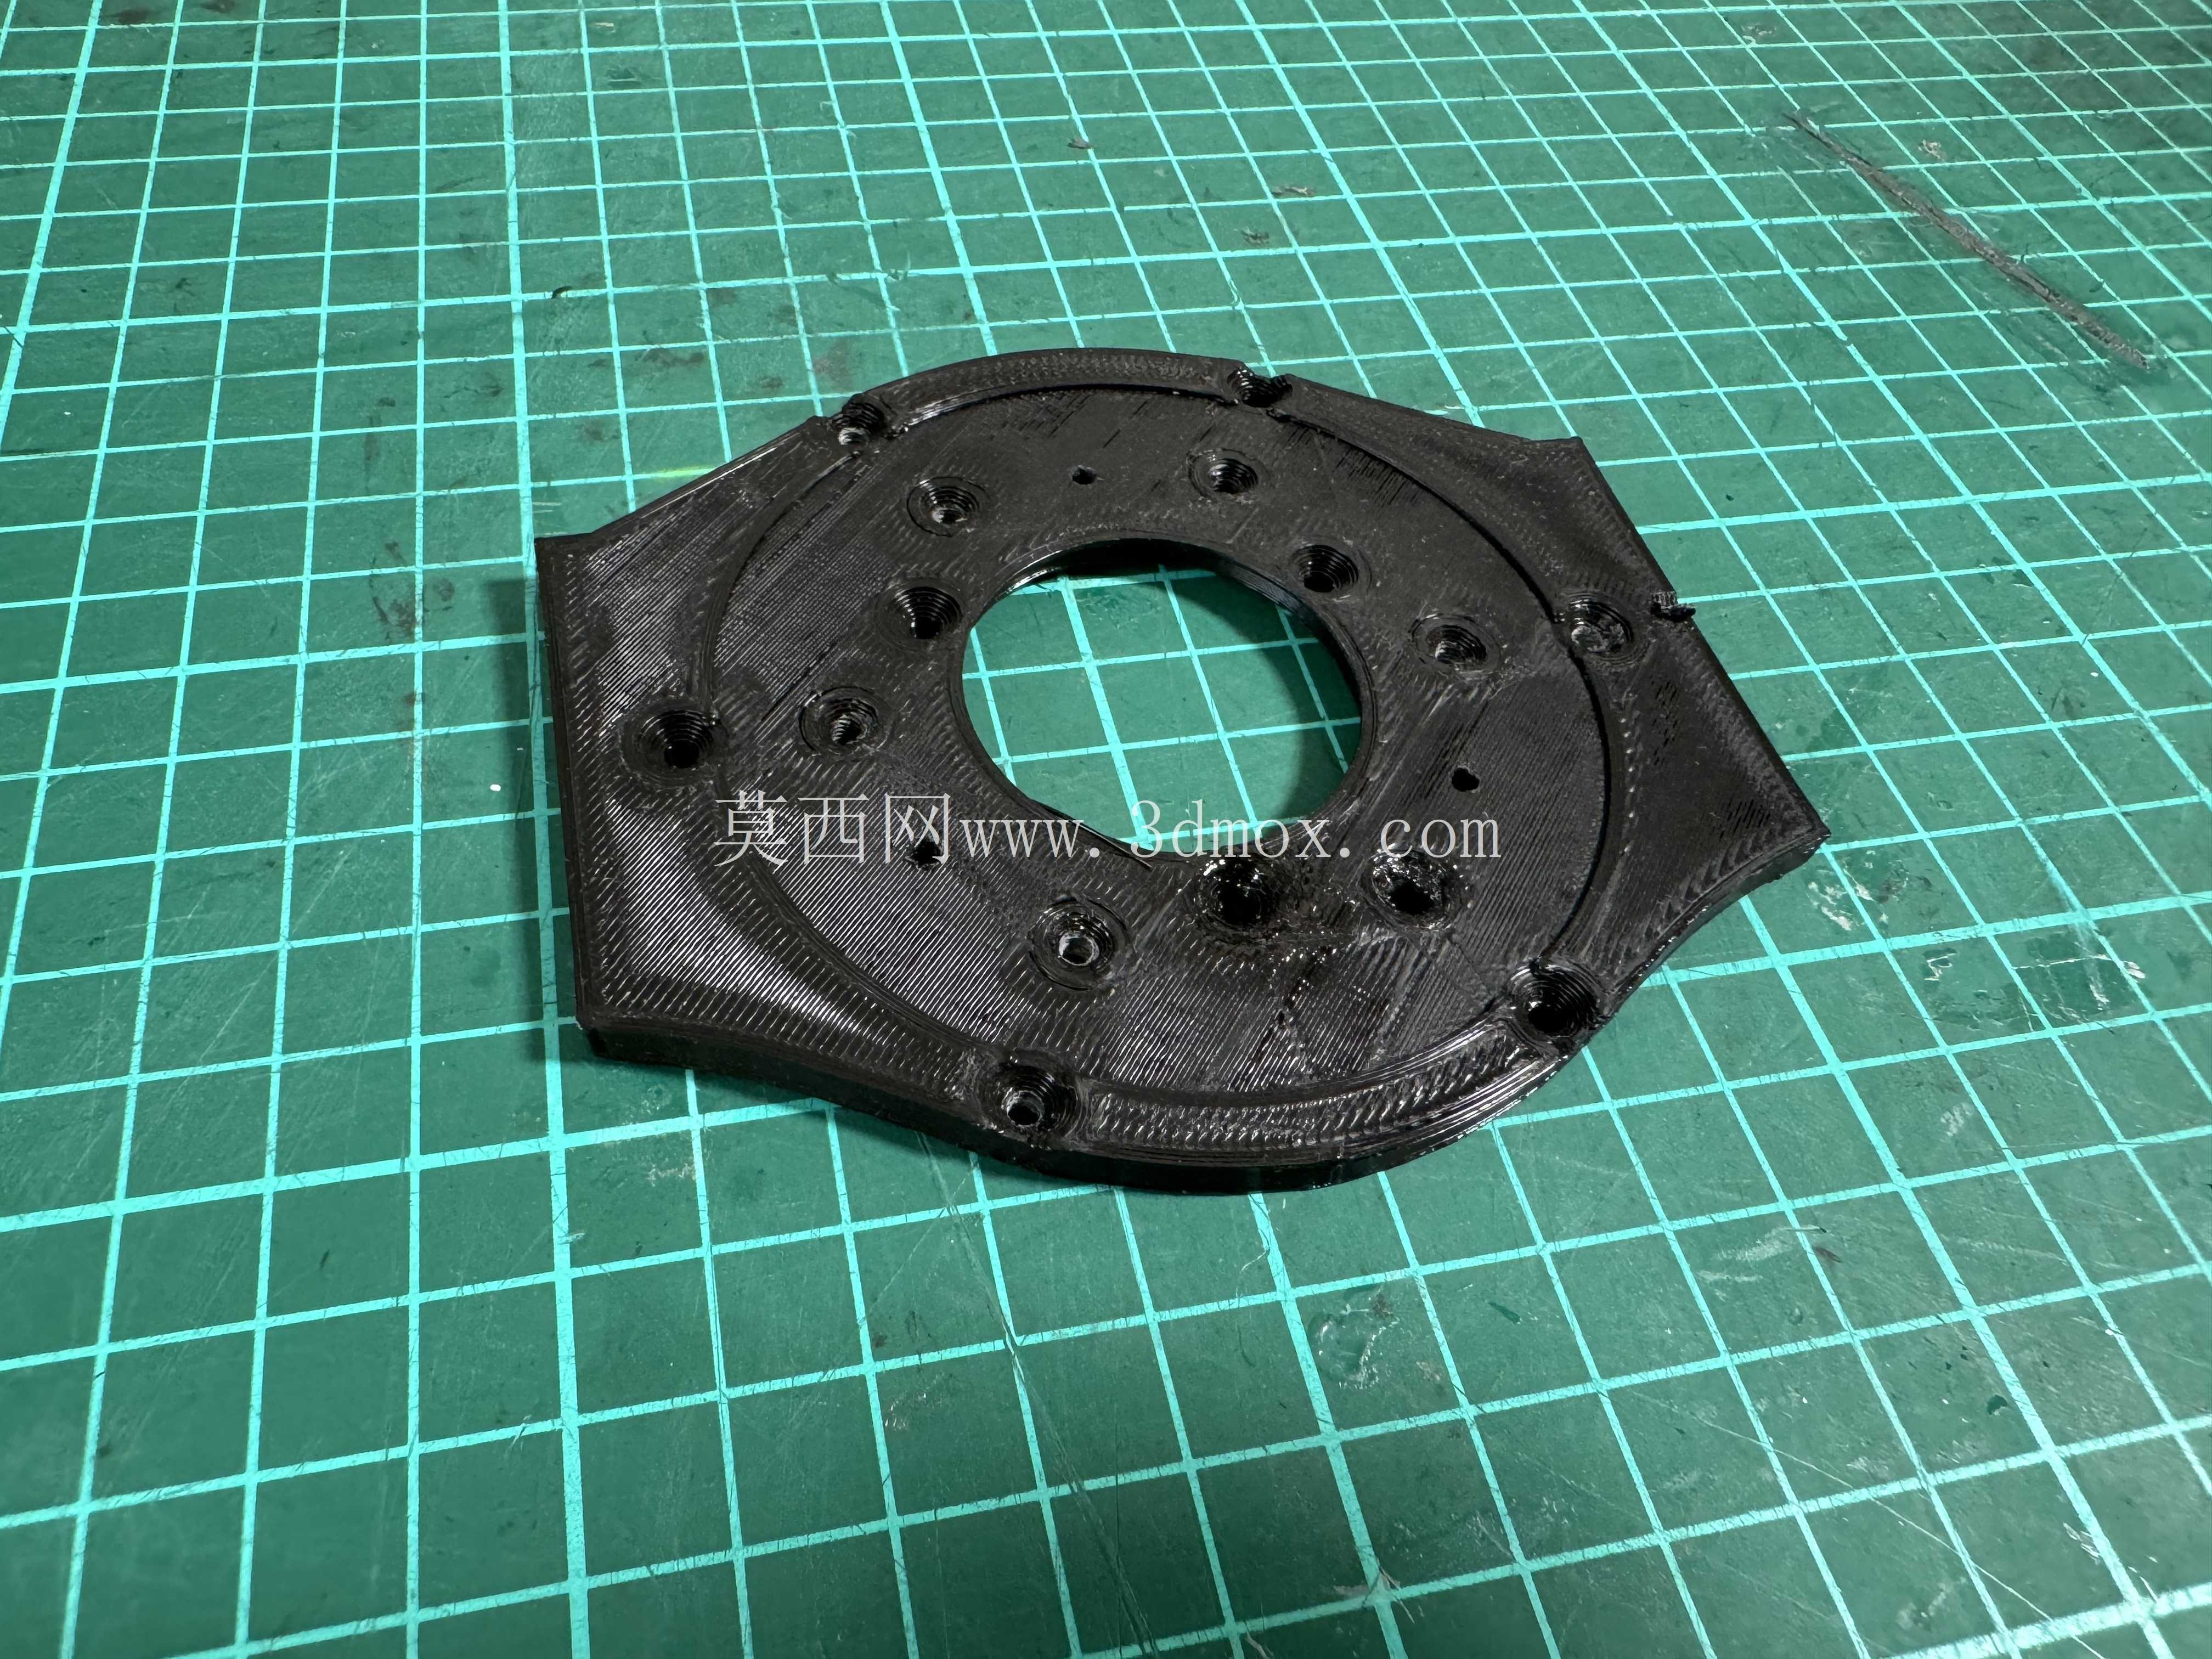
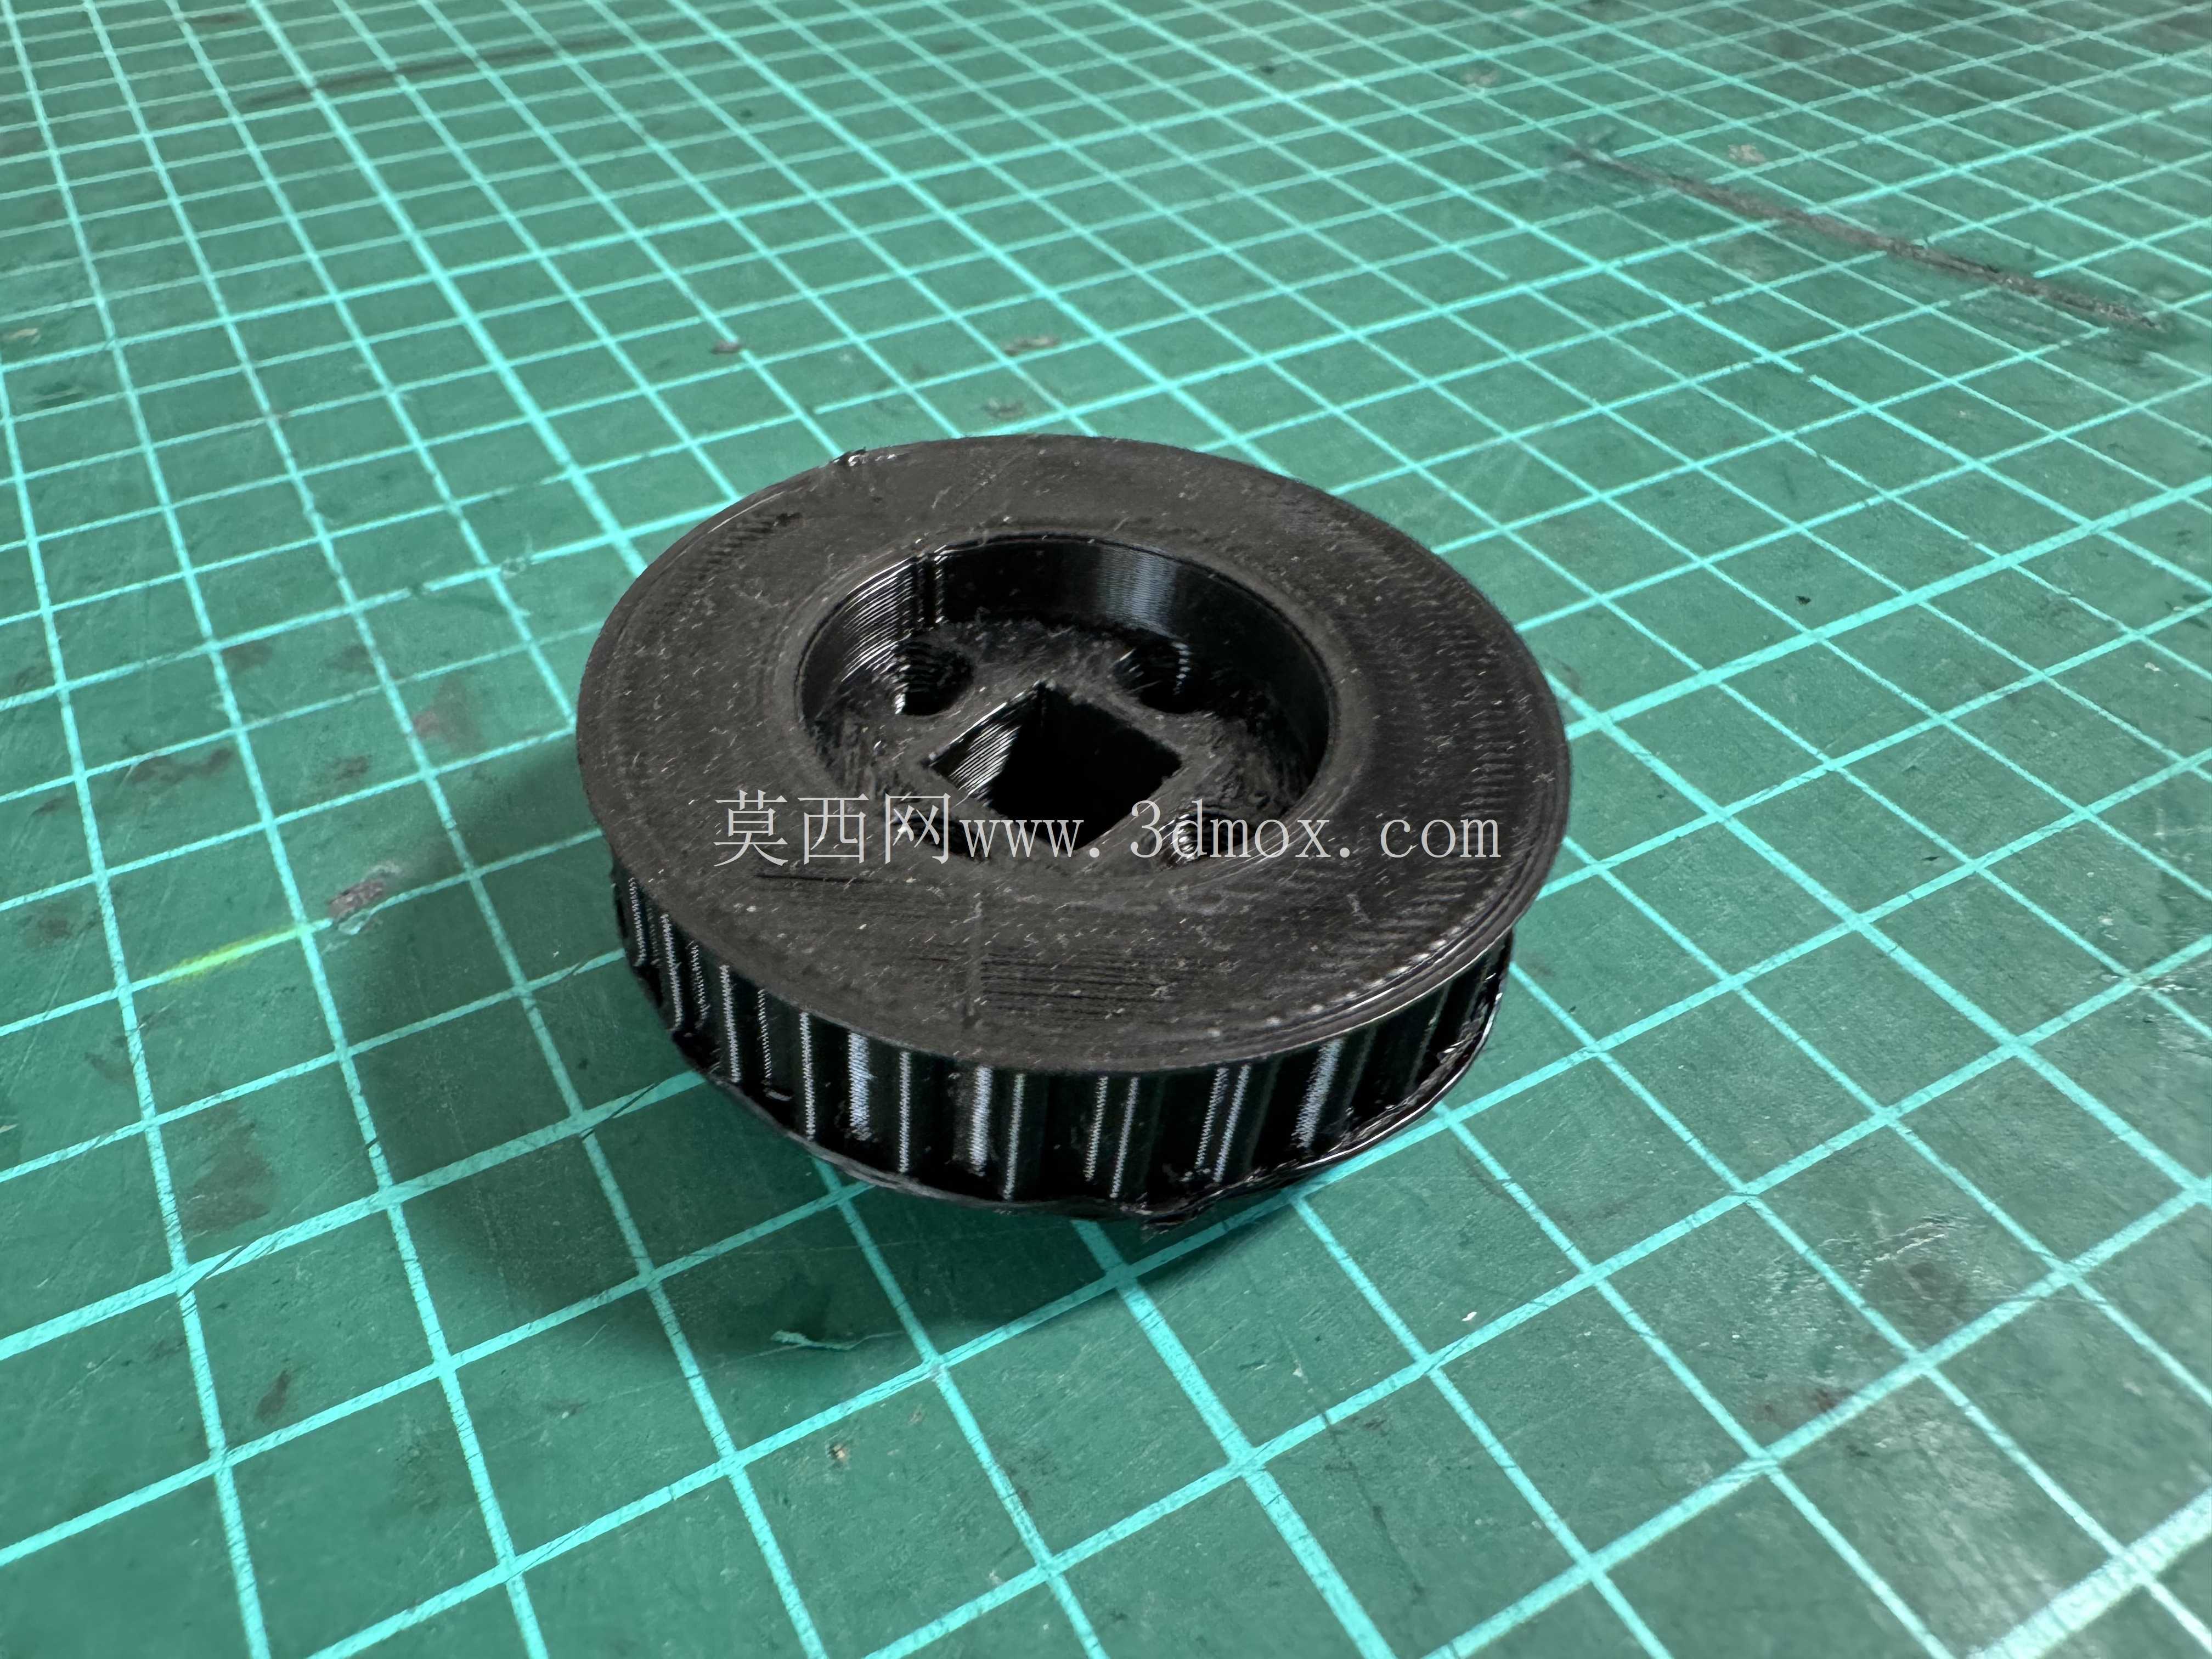
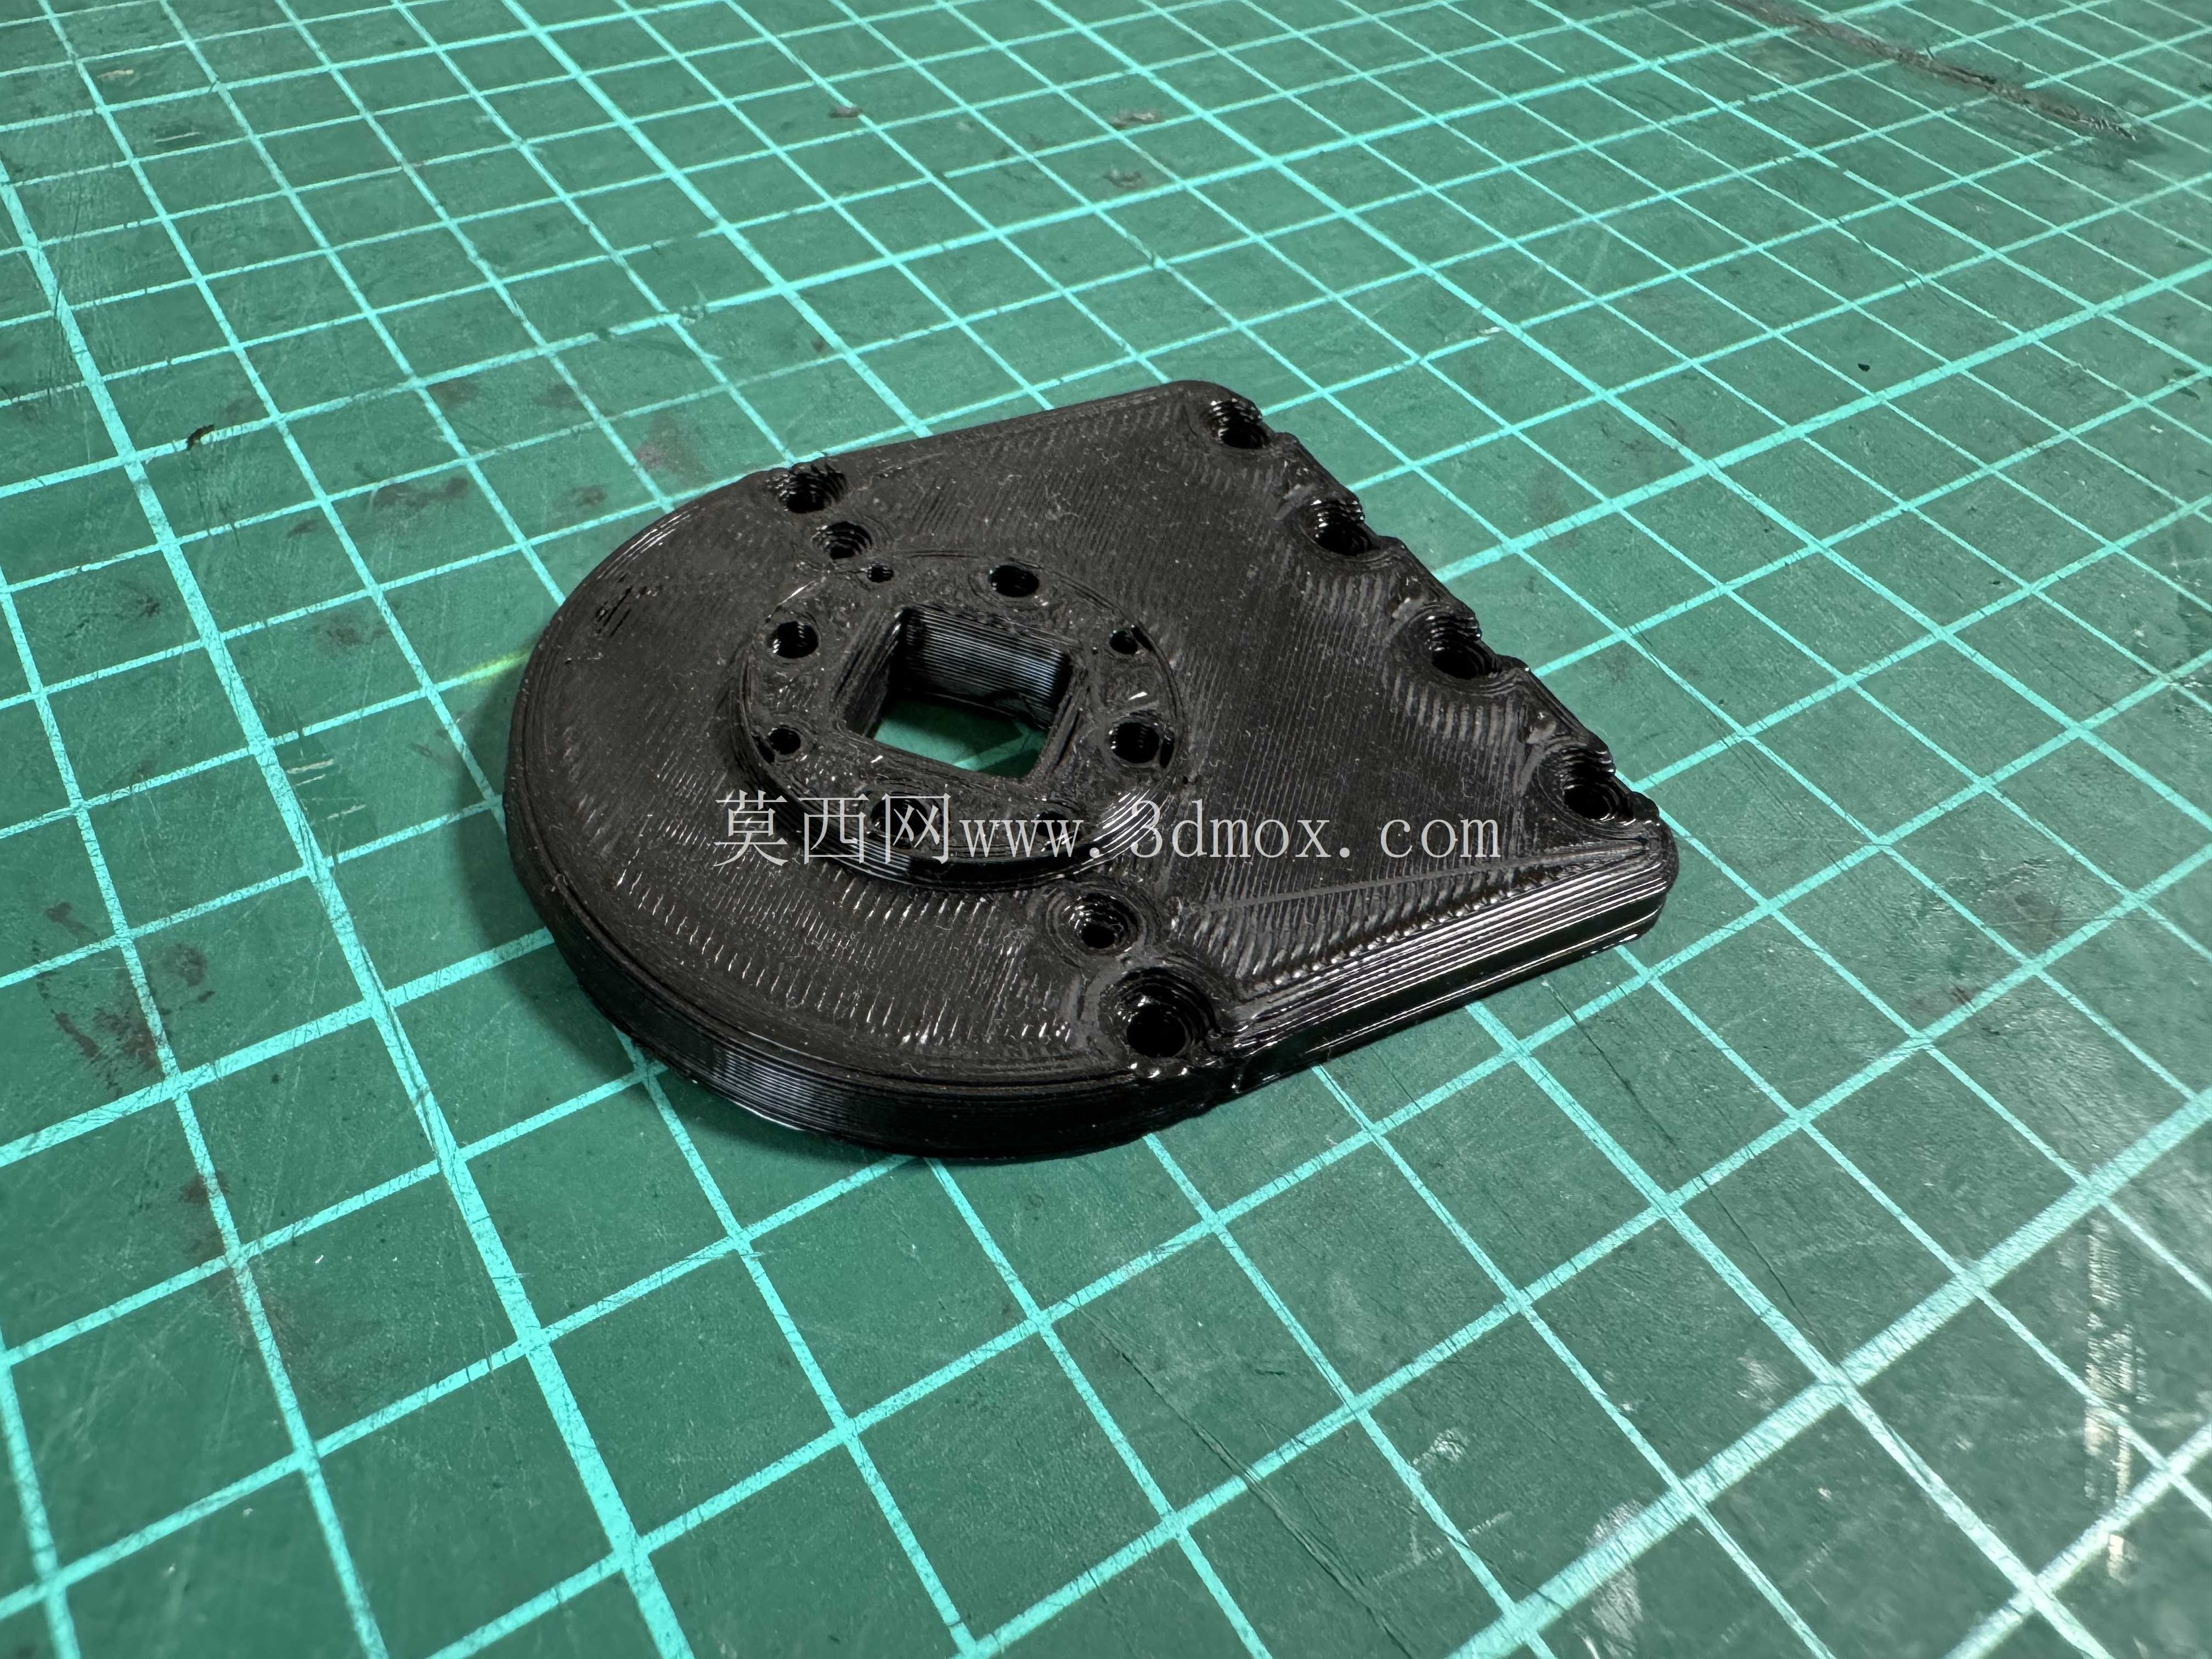
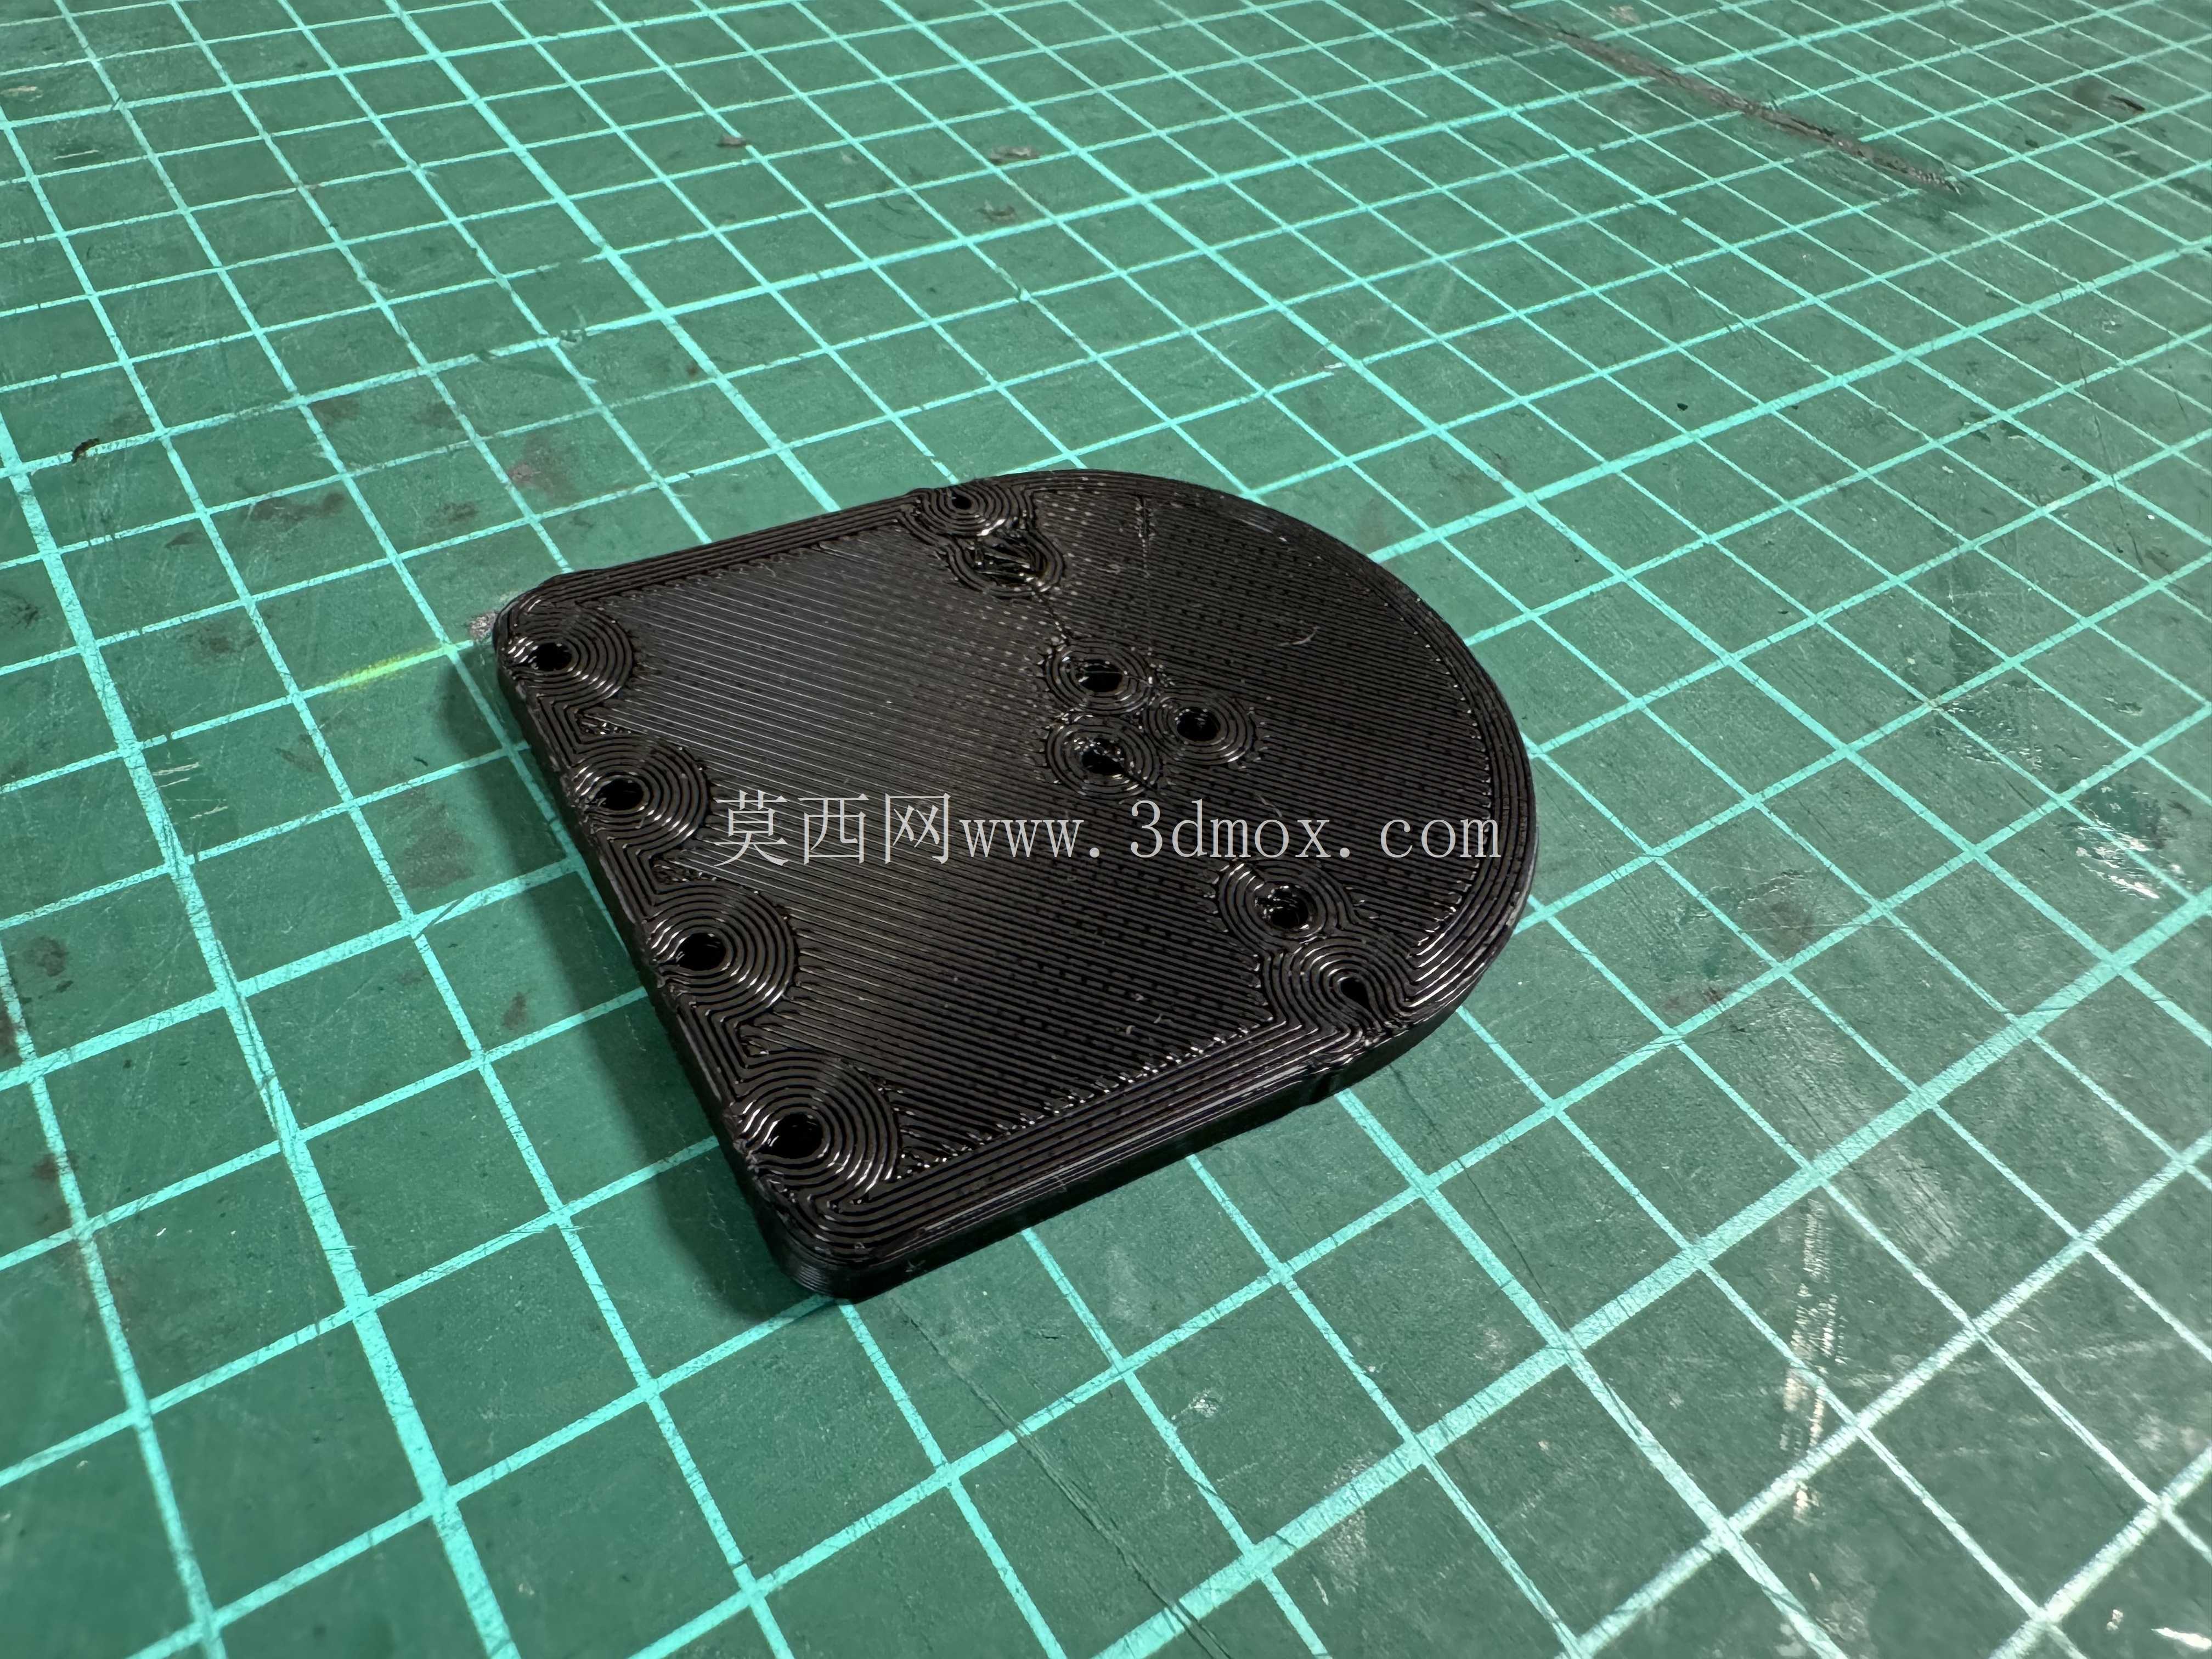
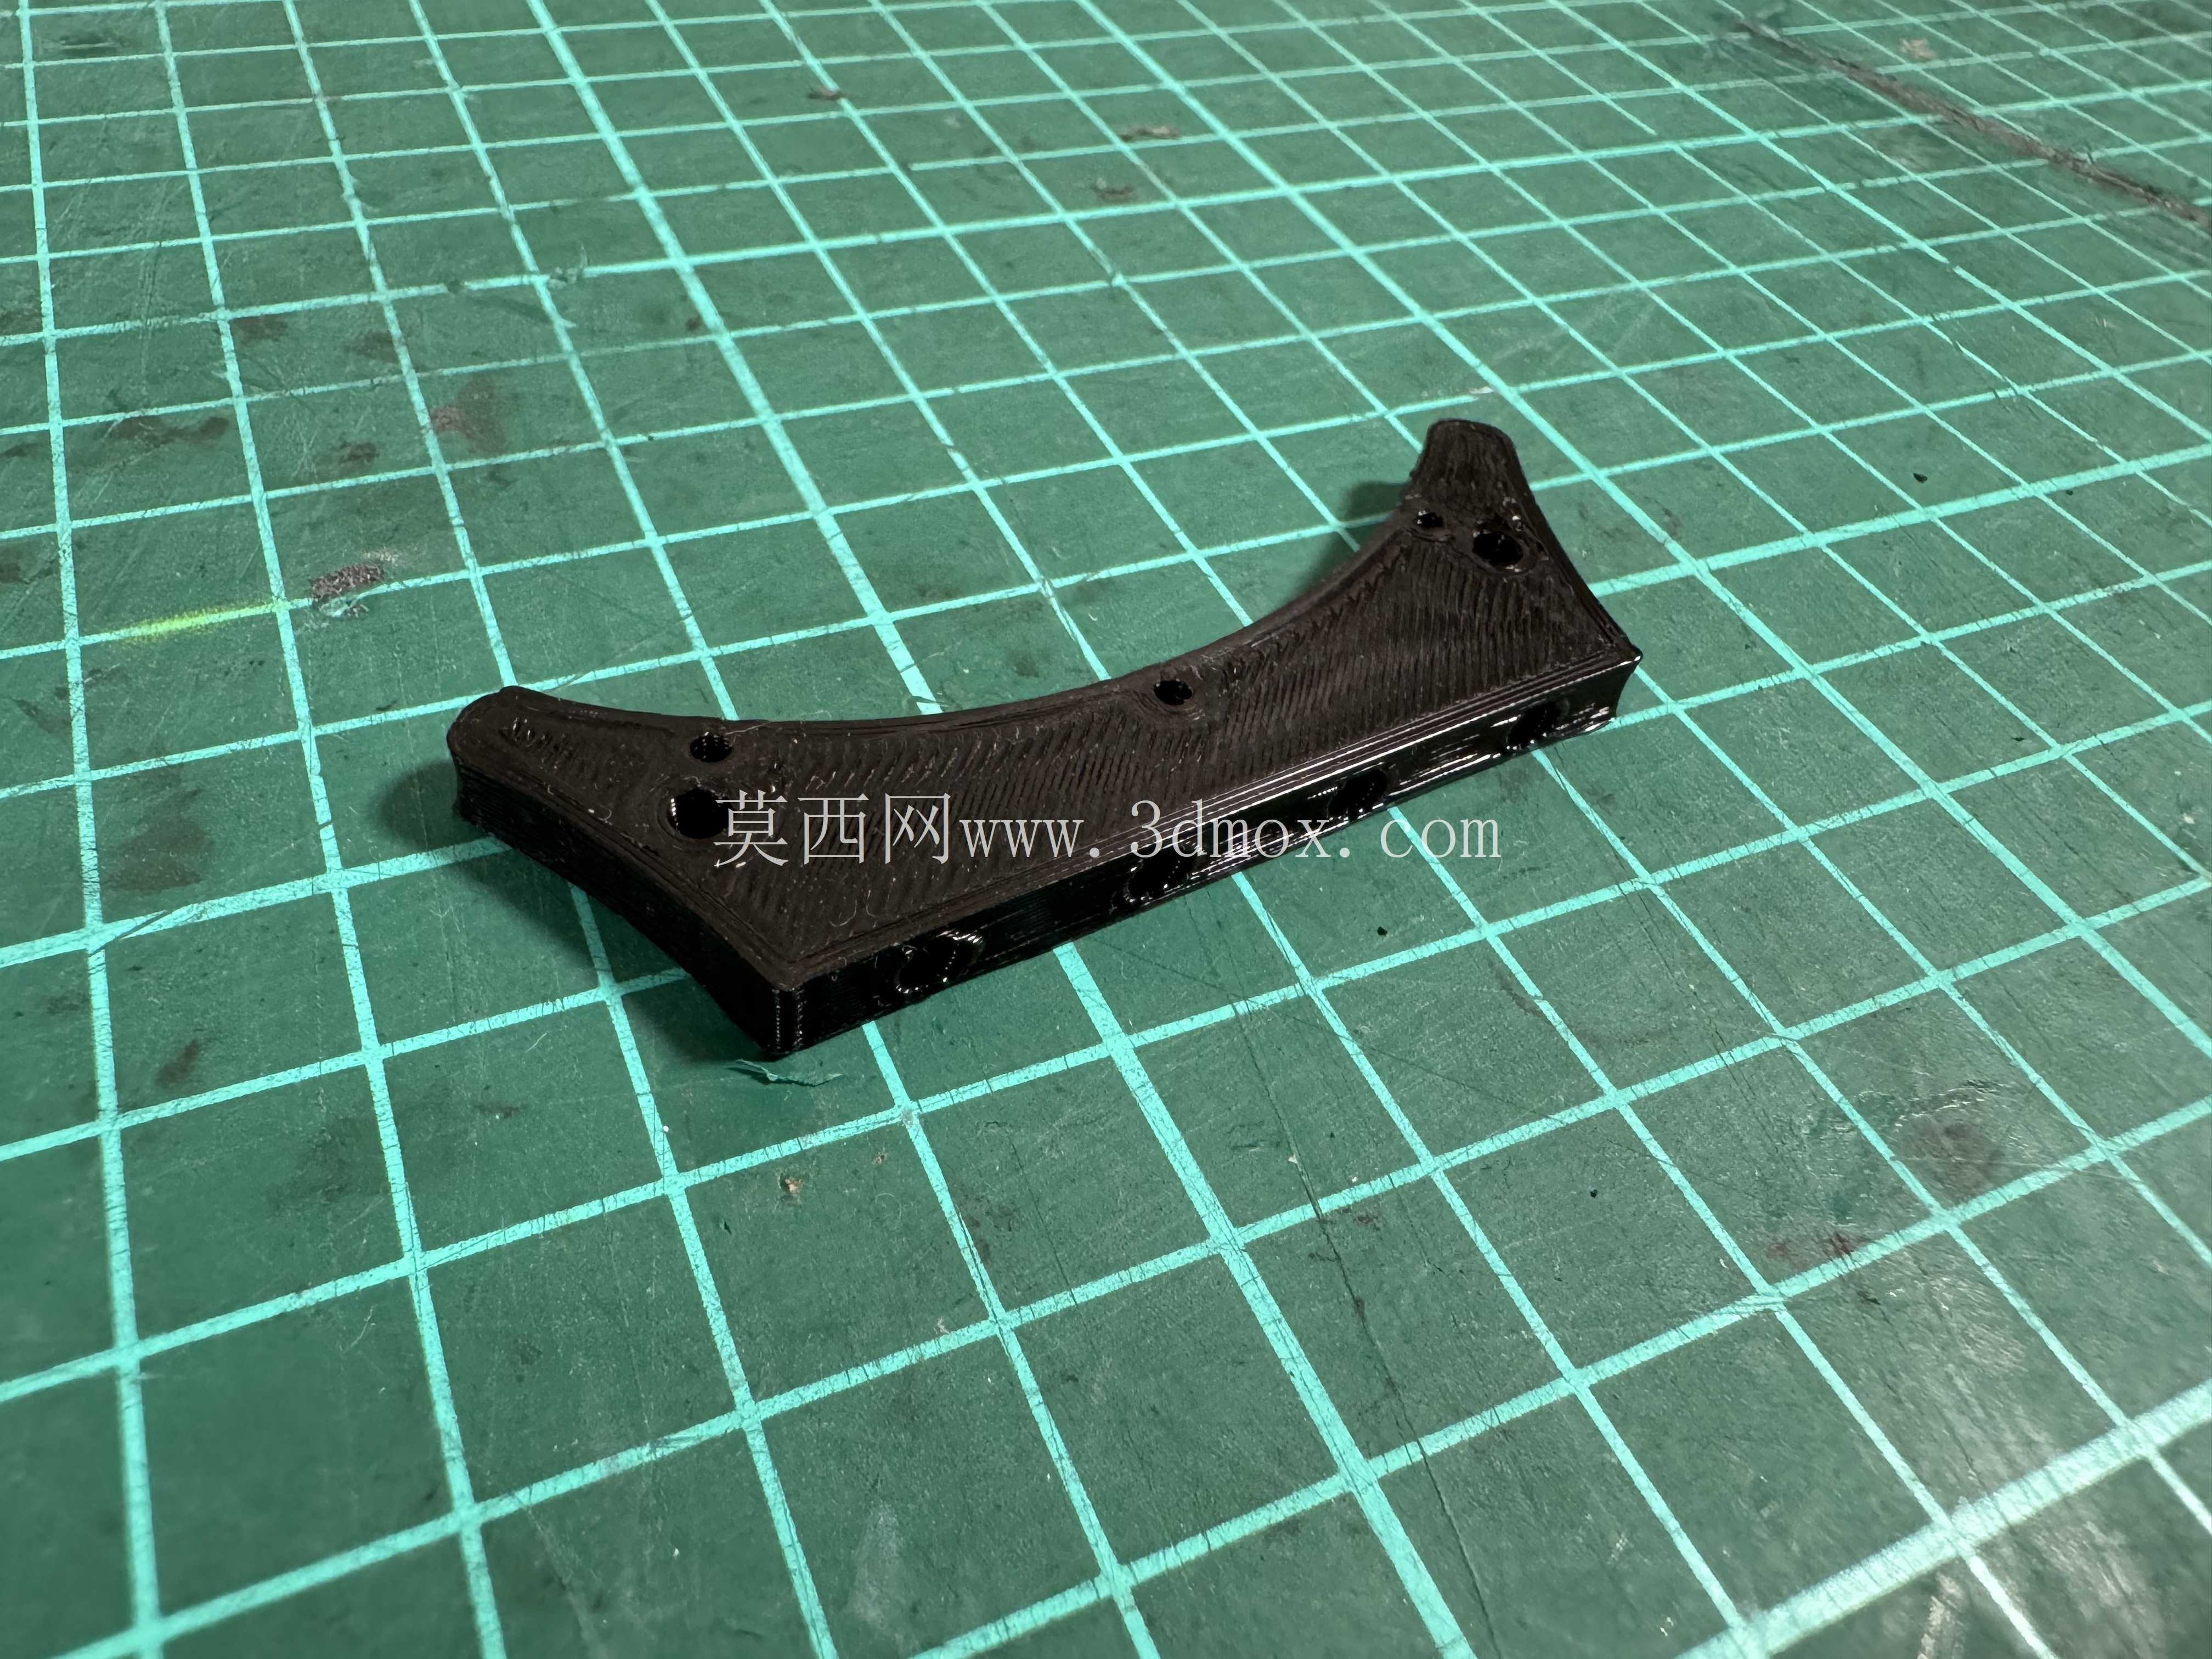
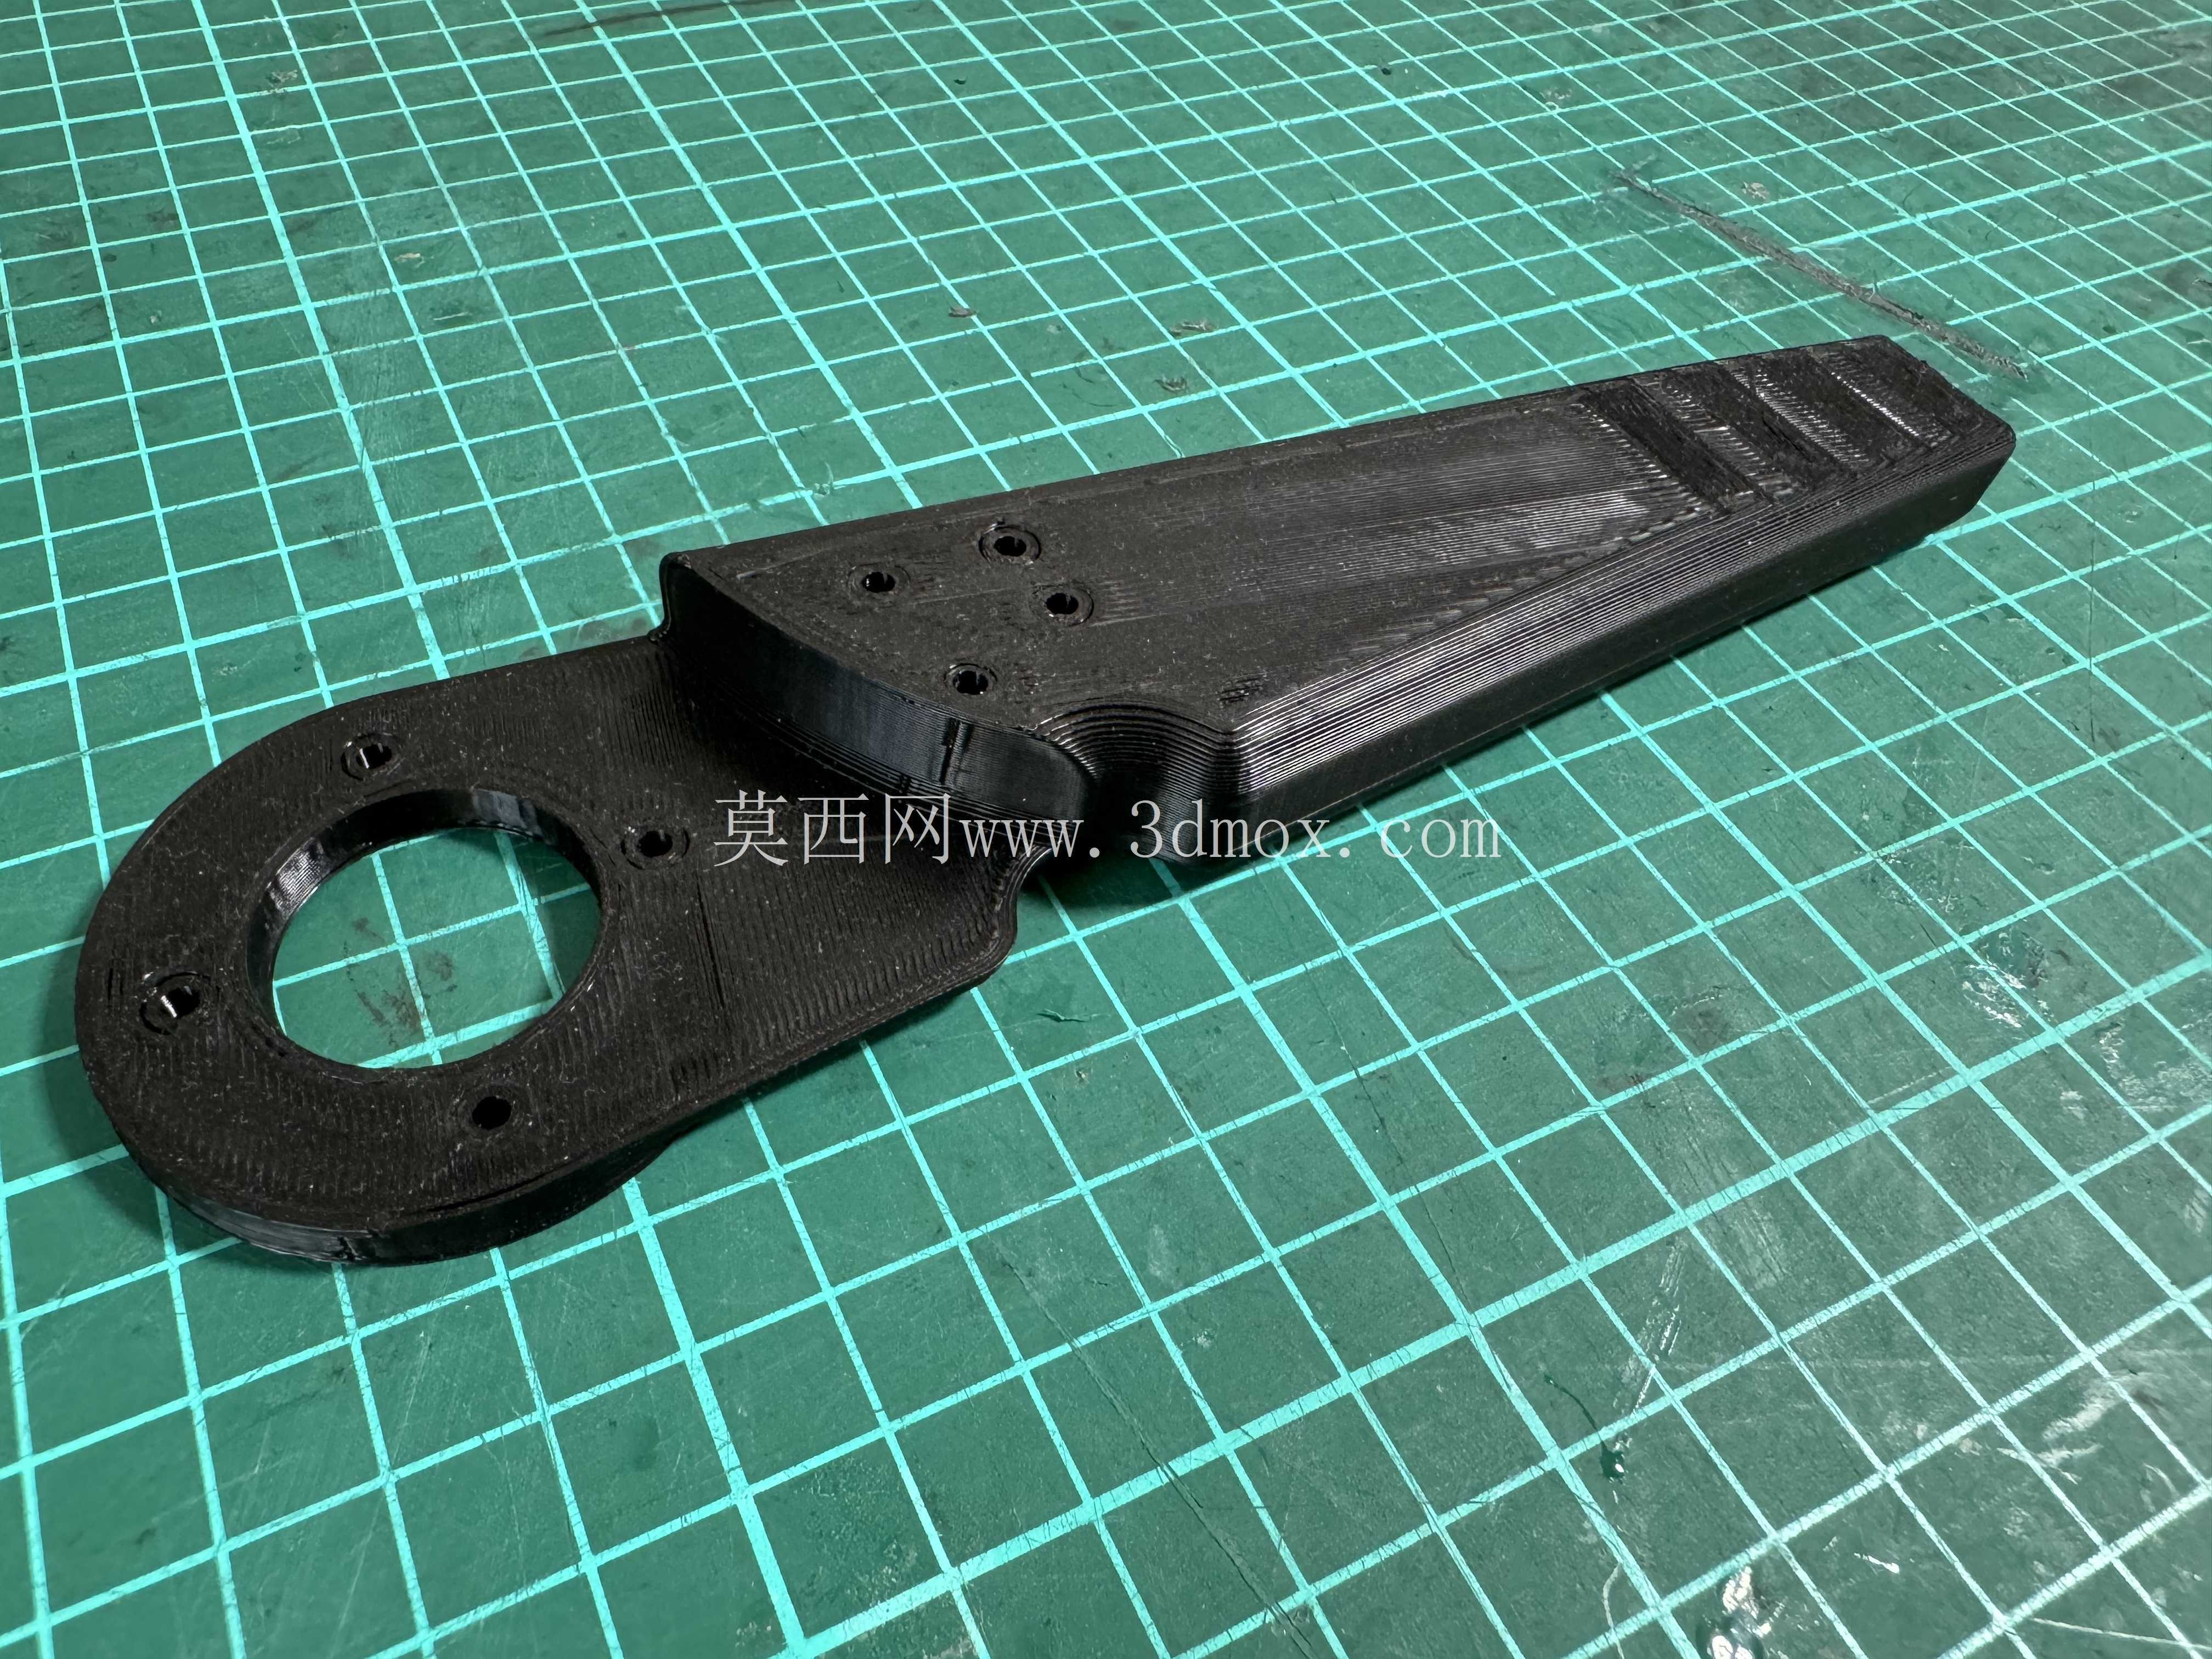
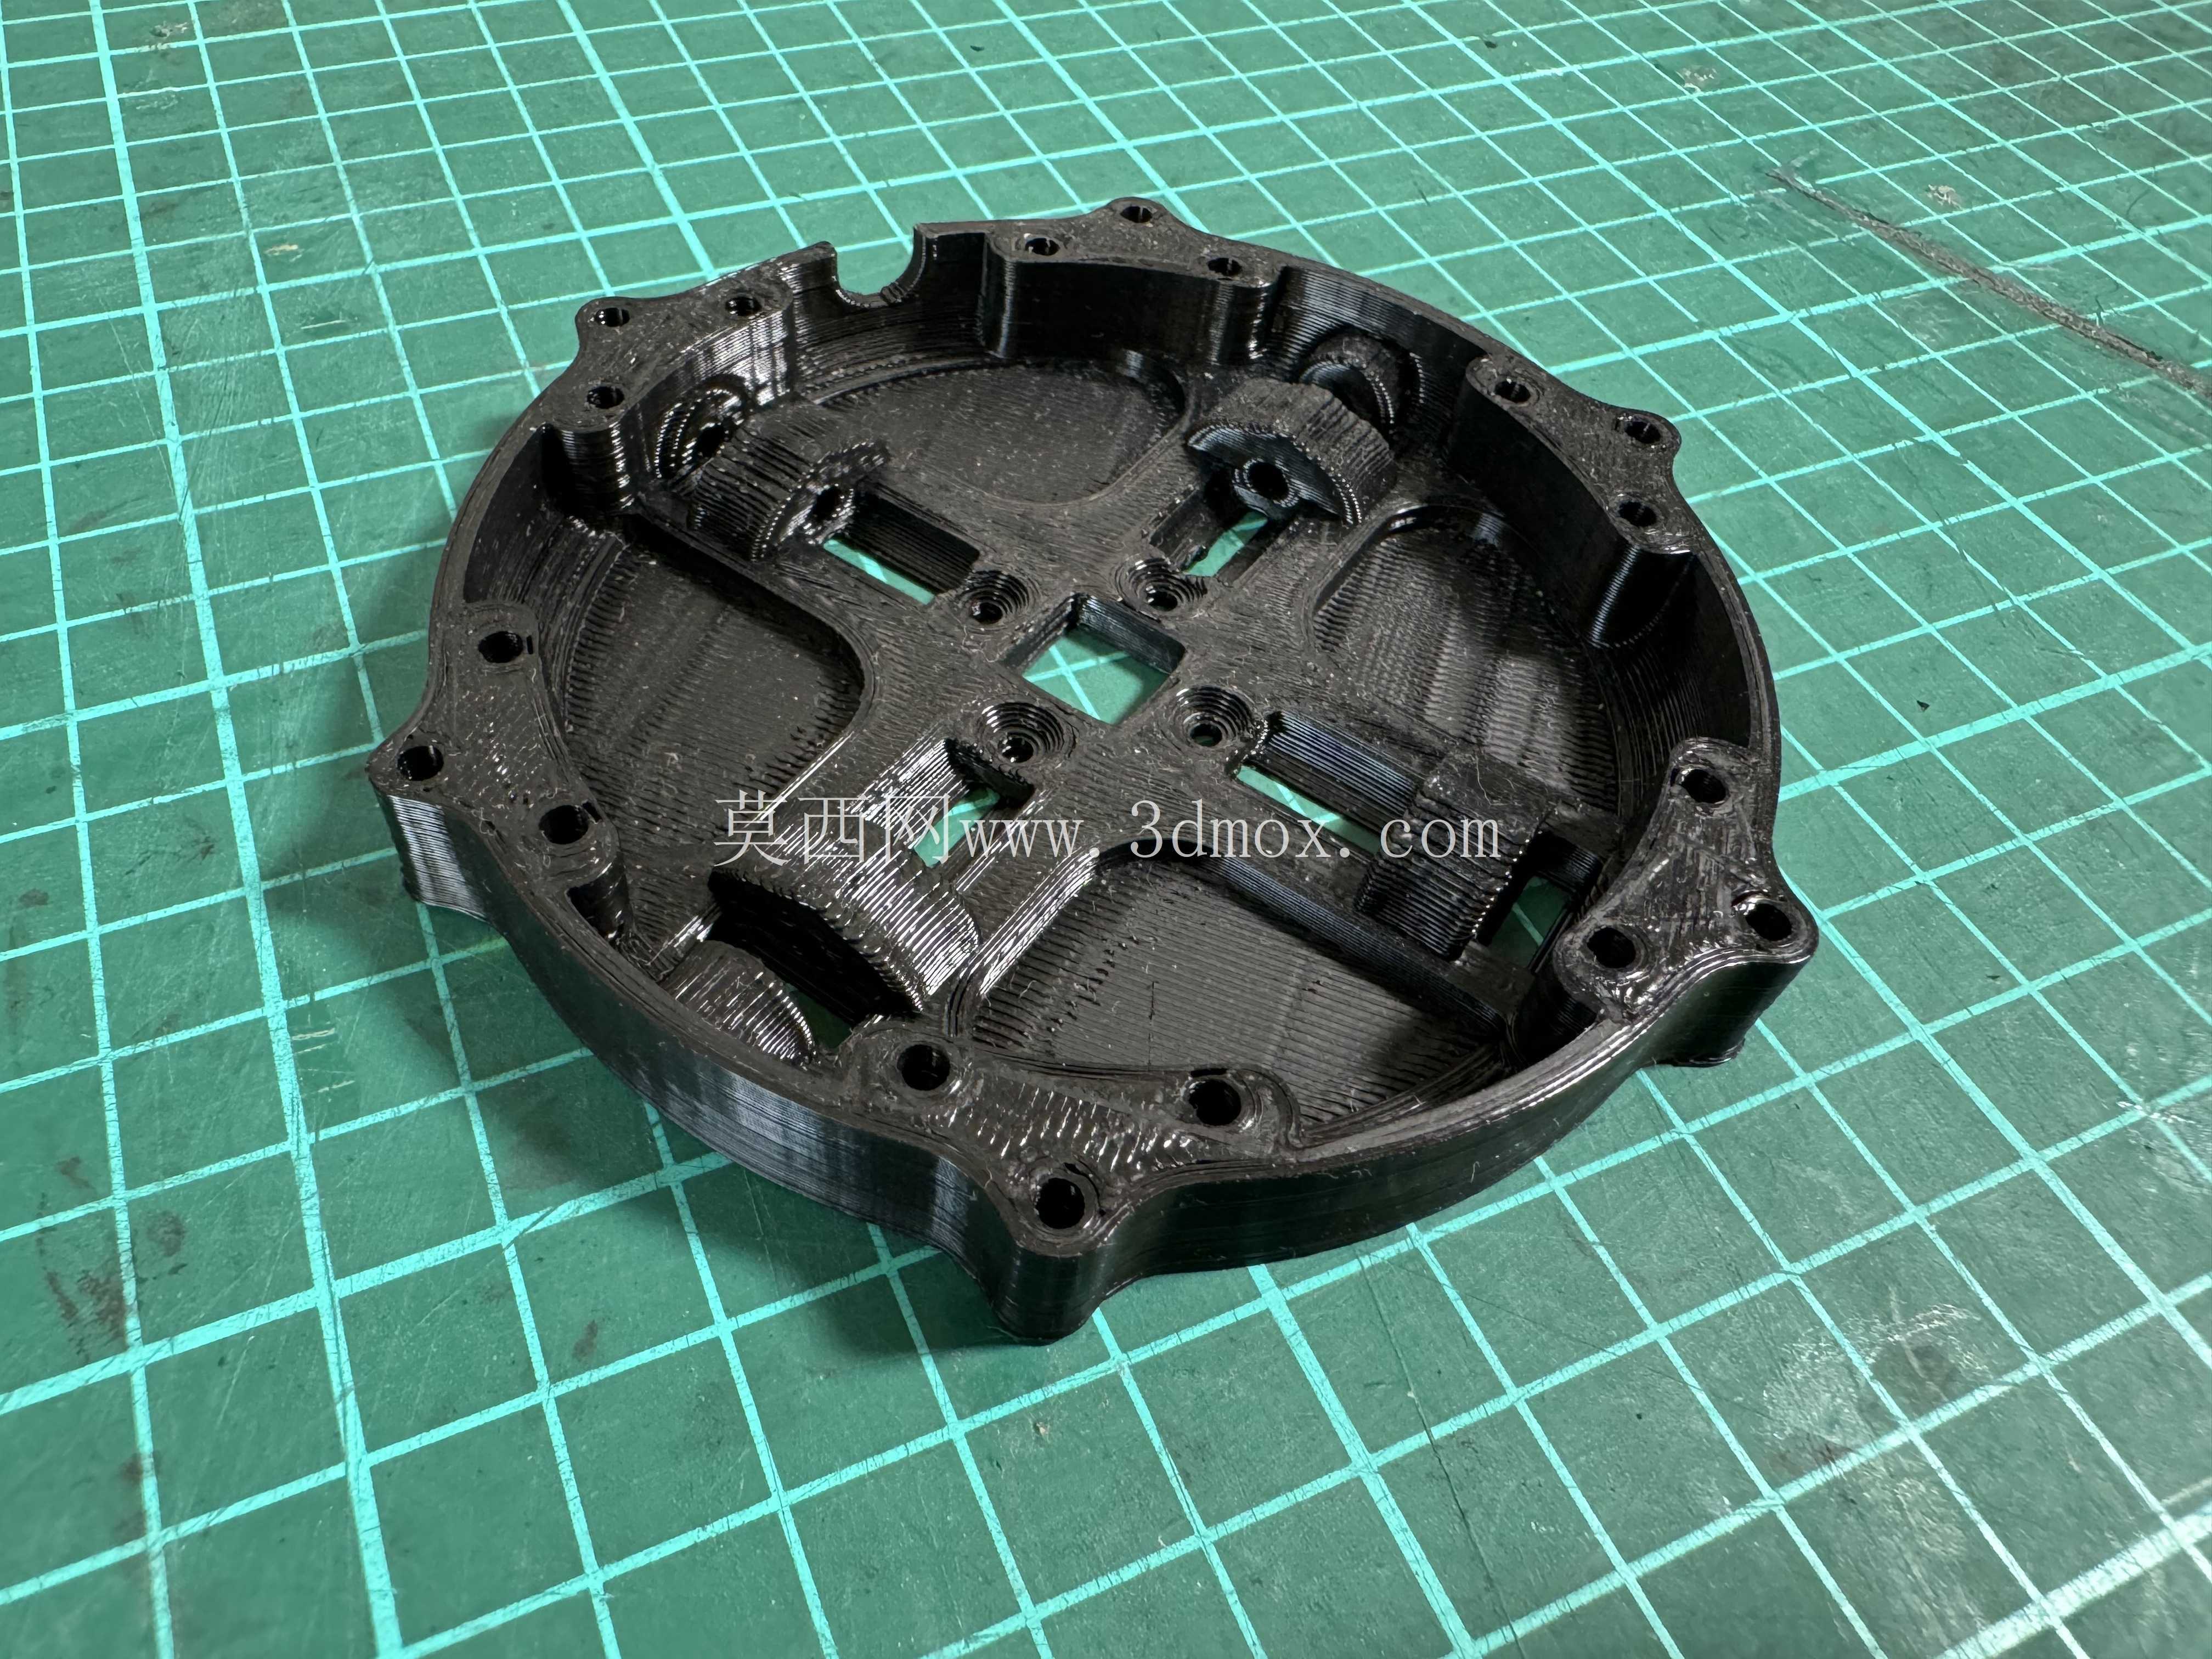
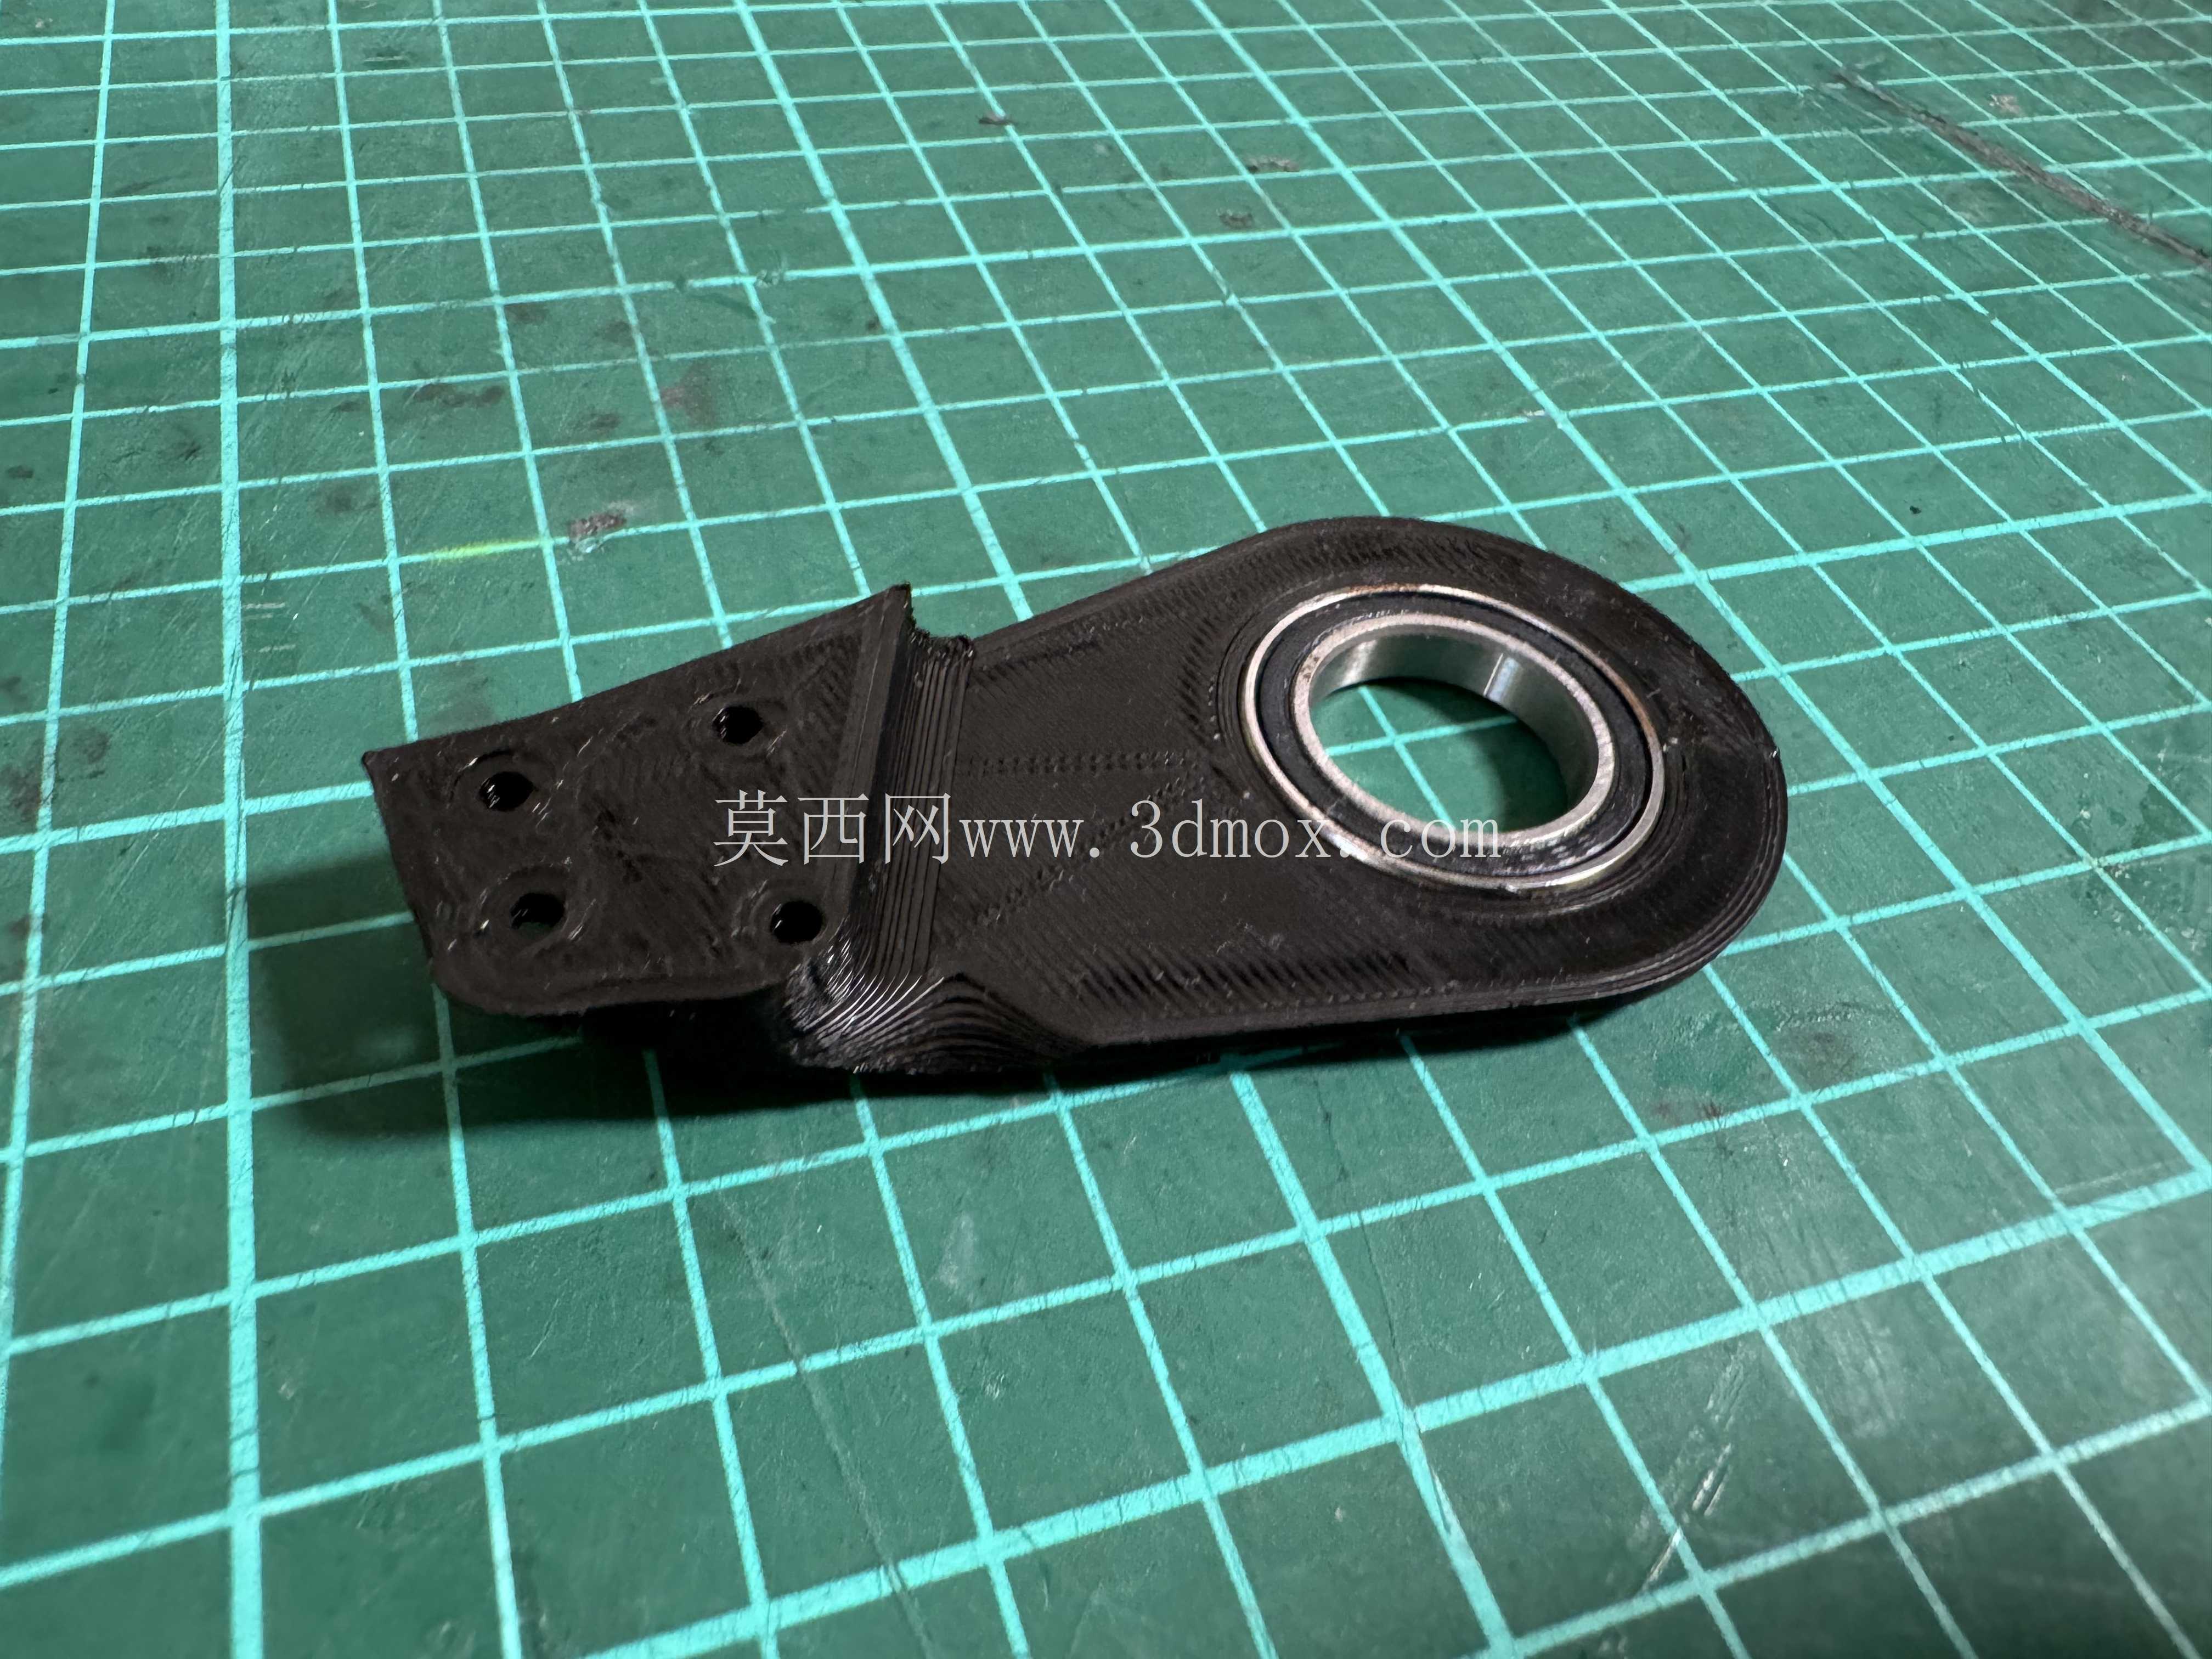
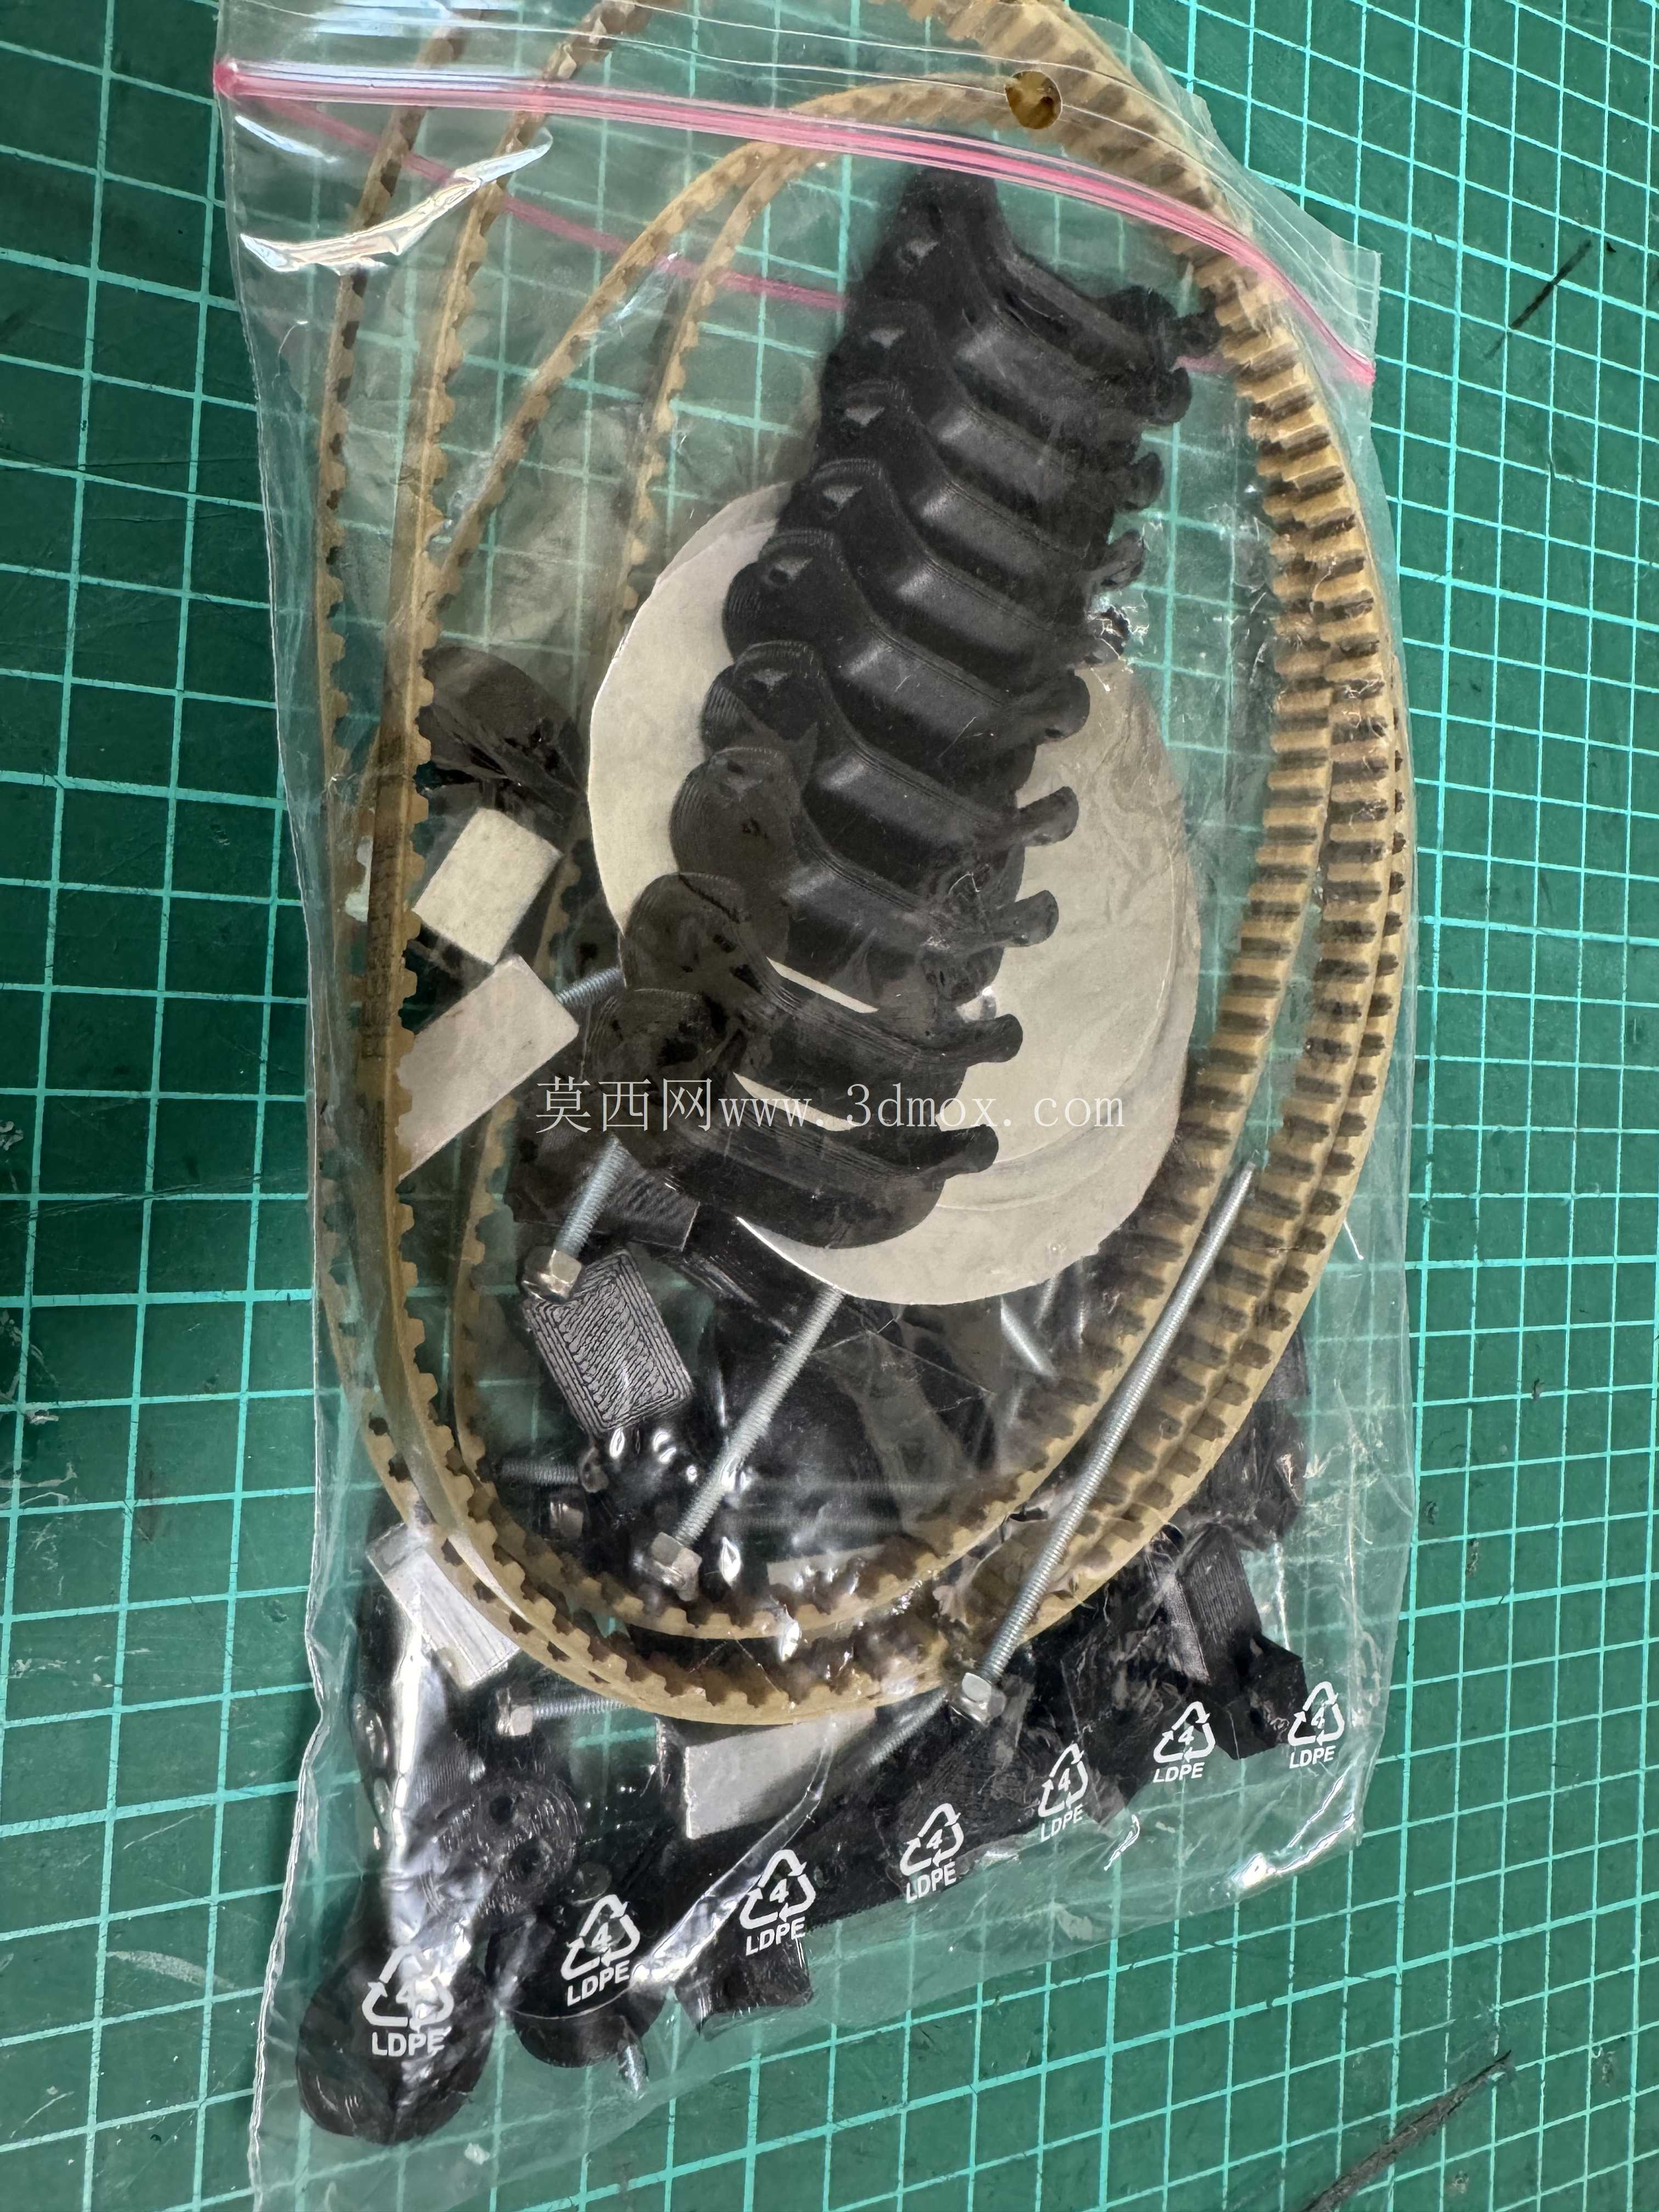
这款紧凑型高扭矩四足仿生机器人的结构设计,核心围绕复杂非结构化地形的移动作业需求展开,可适配工业巡检、野外勘探、教学科研、应急救援等多场景的移动载体需求,能够搭载小型传感模块、采样装置完成预设路径的自主移动作业,相比轮式、履带式移动平台,对台阶、碎石坡、松软草地等复杂地形的通过性有本质提升。
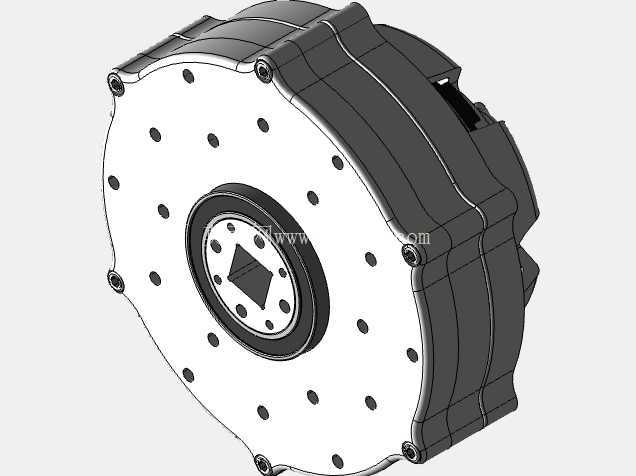
从结构设计逻辑来看,整机优先控制自重与负载的平衡,单腿采用模块化刚性执行器设计,执行器集成3D打印行星齿轮箱、无刷电机与集成式磁编码器,单模块的公差控制在0.02mm以内,搭配稳定的轴承支撑结构,将电机引线、编码器接线、热敏电阻走线全部集成在执行器壳体内部的走线槽内,既避免运动过程中线缆拉扯磨损,也方便后期的维护与部件更换,无需拆解整腿即可完成单个执行器的拆装调试。每条腿由两段连杆组成,膝关节采用皮带传动结构,将电机重量尽可能向底盘方向集中,降低腿部运动惯量,保证扭矩传输过程的损耗控制在8%以内;肩关节位置配置大型径向轴承与三滚轮侧向加载系统,抵消运动过程中产生的侧向倾覆力矩,保证负载状态下的运动稳定性,避免关节卡滞或轴承偏磨。
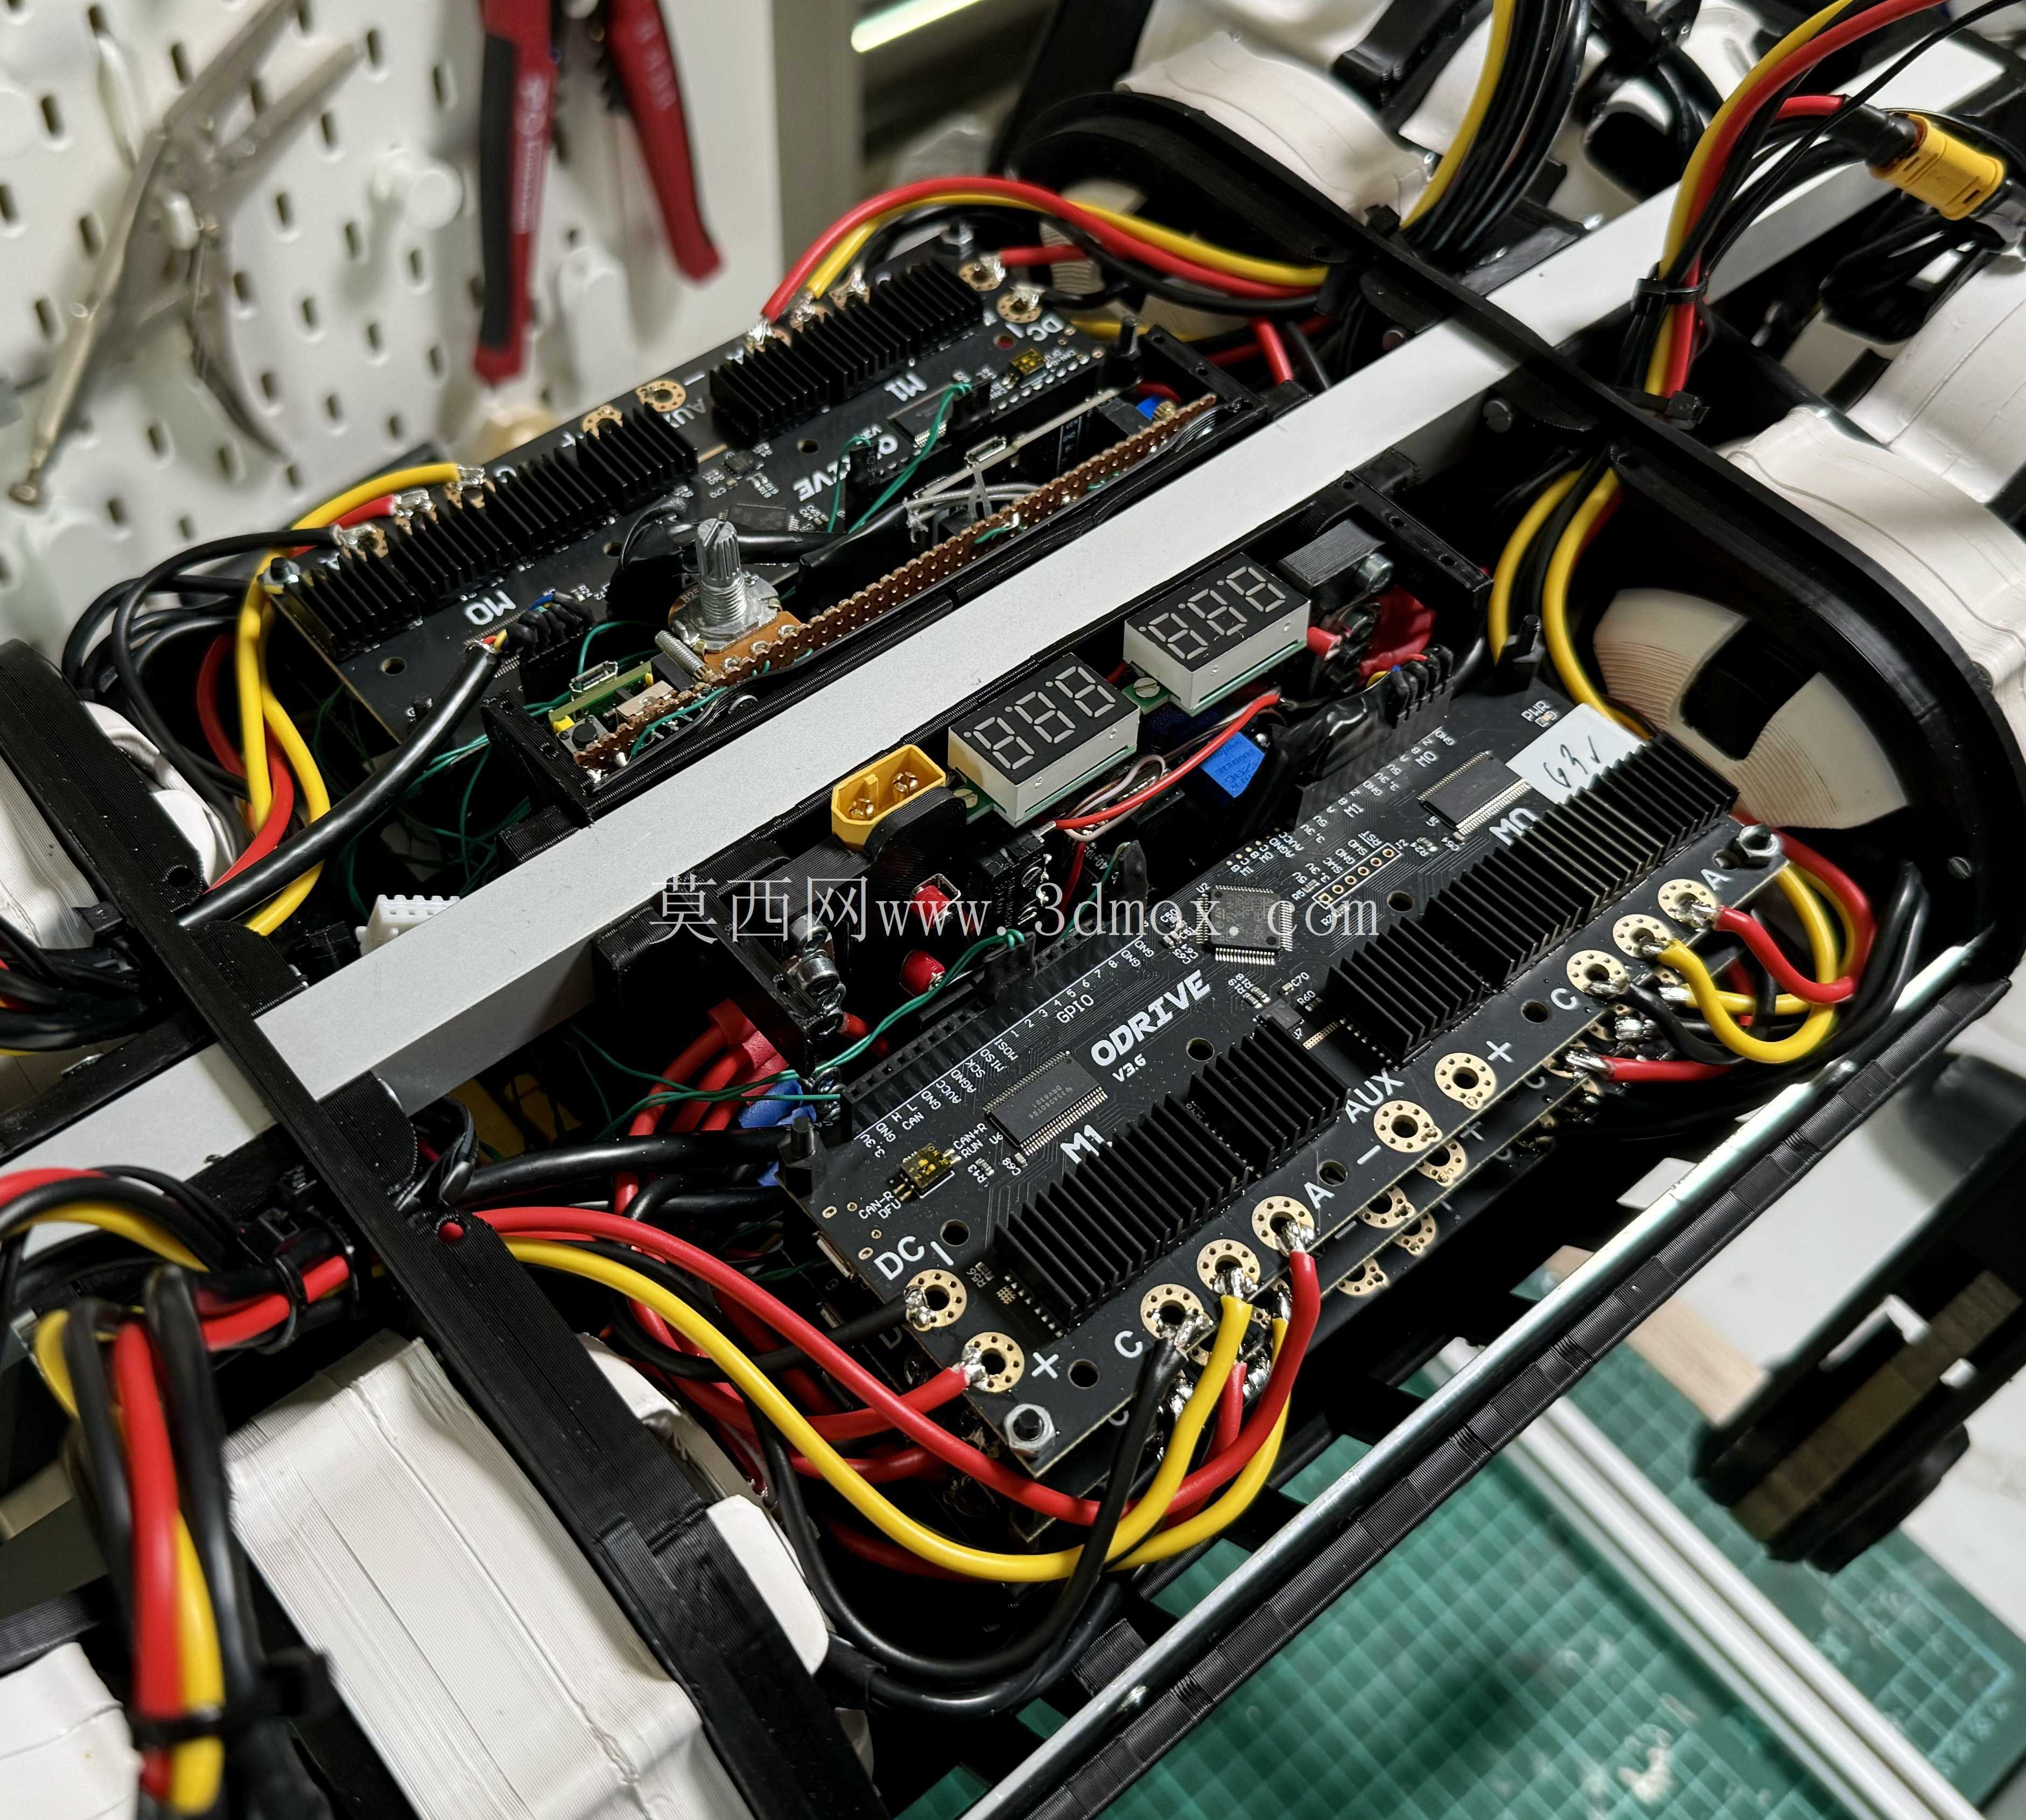
连杆、轴承、滑轮的几何轮廓经过多轮运动仿真迭代,兼顾结构刚性、低摩擦阻力与运动精度,重复定位精度可达0.1mm,能够支撑长时间高频率的步态运动。底盘采用铝型材拼接搭建,预留ASA/PLA接口板安装位,既可以快速固定各类执行器模块,也方便接线排布与后期维护;底盘上集成带30mm内置风扇的印刷外壳,为ODrive控制器与电力电子元件提供定向散热风道,同时集成的线缆通道将动力线、信号线分层排布,避免信号干扰,保证运动控制的稳定性。
电气层面的结构布局上,整机通过六个ODrive控制器驱动十二个关节电机,控制器由Teensy 4.1统一协调,Arduino Mega负责热敏电阻输入与无线电控制数据的处理,控制模块全部固定在底盘中部的减震安装位,避免运动过程中的震动导致接插件松动。供电系统采用分阶供电设计,6S牵引电池组负责动力输出,2S逻辑电池组为控制模块供电,电源板集成浪涌保护与机械预充电钥匙,该钥匙同时兼任紧急停止按钮,可在异常状态下瞬间切断动力输出;EMI屏蔽的编码器接线、MT30电机连接器与在线保护点,进一步提升运行过程的抗干扰能力,避免信号丢步导致的运动失控。
从安装边界与尺寸参数来看,整机折叠状态下长度不超过400mm,宽度不超过250mm,站立高度约220mm,单腿运动行程可达160mm,能够跨越最高100mm的垂直障碍,攀爬30°以内的斜坡,底盘预留的标准安装孔位可兼容多数小型传感设备的安装需求,整机自重控制在3.5kg以内,额定负载可达2kg,满足多数轻型作业任务的搭载需求。设计过程中所有关节的运动范围都经过干涉校验,保证小跑、行走、转弯、蹲起等步态下无结构碰撞,关节密封结构可阻挡日常灰尘与溅水,适配户外常规天气下的作业需求,整体结构刚性强、可靠性高,专为精确运动控制与后续实验开发预留充足的改装空间。
- 上一篇:小型竞技格斗甲壳虫轮式机器人结构
- 下一篇:竞技级迷你相扑遥控对战机器人结构

- 全部评论(0)

- 模板大小: 369.78 MB
- 售价:5金币
- 下载次数: 420
- 系统要求: STEP / IGES,Rendering,Other
- 软件分类: 机器人