微信登录
 QQ登录


复杂地形适配四足行走机器人结构设计
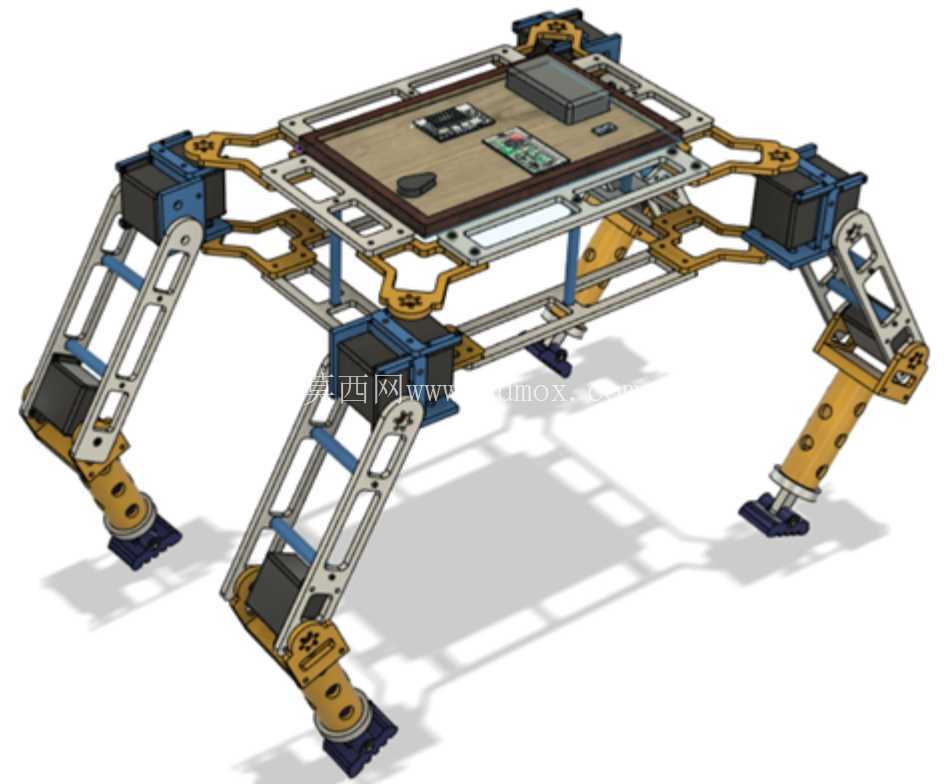
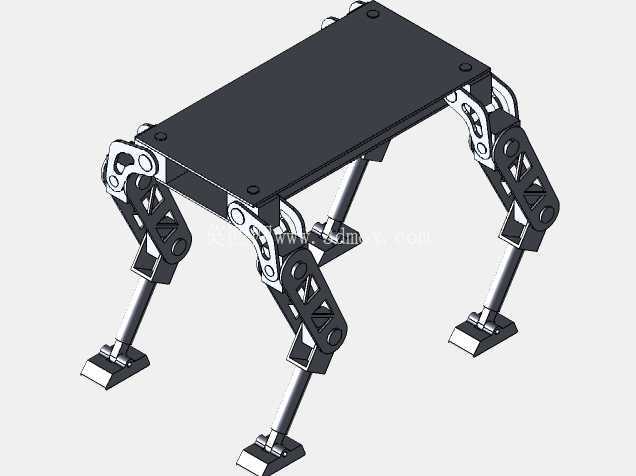
这款足式移动平台的结构设计,核心瞄准非结构化地形的通行需求,区别于轮式、履带式移动设备对平整铺装路面的依赖,四条独立驱动的支腿可完成抬升、摆动、落地的连贯步态,单腿具备多自由度调节能力,可根据地面起伏实时调整足端落点位置,在碎石坡面、坑道凹凸面、甚至存在零散障碍物的外星球表面都能保持机身水平稳定,不会出现轮式设备易打滑、履带设备易卡滞的问题。机身主体采用框架式镂空结构,上层预留了标准化的载荷安装平面,可直接固定激光雷达、超声传感阵列、核心计算单元等组件,框架的镂空设计一方面降低了整体自重,另一方面给各类传感设备的接线、散热留出了充足空间,避免走线干涉运动部件的同时,也减少了封闭外壳带来的信号遮挡问题。
腿部结构采用分段式连杆设计,关节位置全部集成伺服驱动单元,每段连杆的连接位置都做了加强筋处理,足端配备了防滑缓冲垫,接触地面时可吸收部分冲击载荷,降低行走过程中传递到机身的振动,保护上层搭载的精密传感与计算设备。设计过程中优先考虑了运动干涉问题,每条腿的摆动范围都做了限位约束,不管是对角步态、三角步态还是全向平移步态,相邻支腿之间都不会出现碰撞,机身的重心始终落在四条腿的支撑多边形范围内,即使单腿抬升迈步时,剩余三条腿的支撑点也能保证整机不会发生侧翻。
从安装边界来看,整机的长宽尺寸控制在可搭载小型探测载荷的范围内,机身高度可通过腿部关节的伸缩调节,最低贴地高度可满足狭小坑道内的通行需求,最高抬升高度可跨过一定尺寸的垂直障碍物,足端的接地面积做了优化设计,在松软土质路面行走时不会出现过深的下陷,降低行走时的阻力。传感单元的安装位置经过了视野校核,顶部的激光雷达可实现360度无遮挡的环境扫描,四周布置的超声传感器可补全近距离的盲区探测,所有传感设备的数据线都顺着腿部连杆的内侧走线槽布置,不会在运动过程中被拉扯或剐蹭。
核心计算单元固定在机身框架的中心位置,尽可能靠近整机重心点,减少行走振动对计算硬件的影响,电源模块布置在机身下层的配重位置,平衡上层传感设备的重量,让整机重心始终保持在几何中心附近,提升行走过程中的稳定性。腿部的连杆结构采用轻量化的板材拼接设计,不需要复杂的铸造工艺,通过常规的板材切割、打孔、装配即可完成加工,足端的缓冲垫采用快拆结构,磨损后可快速更换,不需要拆解整个腿部关节。在步态匹配上,结构设计预留了足够的关节活动余量,可适配慢走、快跑、原地转向、爬坡等多种运动模式,关节驱动的安装位置做了密封防护设计,可阻挡粉尘、水汽进入驱动单元内部,满足矿区、野外等多粉尘潮湿环境的使用要求。整机没有多余的外覆盖件,所有结构件都兼顾承载与功能需求,既减少了不必要的重量负载,也方便日常维护时快速检查各个关节的磨损情况、接线状态,不需要拆解大量外壳即可完成常规的保养操作。

- 全部评论(0)

- 模板大小: 1.1 MB
- 售价:5金币
- 下载次数: 165
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人