微信登录
 QQ登录


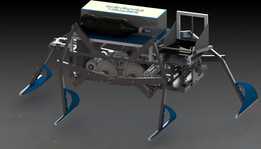
四轮全向自主导航气动抛掷作业机器人


这款移动作业平台的设计初衷,是解决仓储分拣、产线物料转运、特殊场景物资投送环节中,传统固定工位机械臂作业范围受限、普通AGV仅能完成平面转运无法执行末端操作的痛点。在电商仓储的小件分拣场景里,它可以替代人工完成散件货品的抓取、定点抛投到对应料箱的作业;在工业产线的工序间转运环节,它能沿着预设路径自主导航,将加工完成的小型零部件从机床工位抓取后,抛掷到下工序的接料台,无需额外设置对接定位机构,适配多品种小批量的柔性生产需求;甚至在一些存在安全隐患的特殊作业场景,比如高温工件的短距离转移、易爆环境下的小件物资搬运,它也能依靠全向移动能力和非接触式的抛掷作业方式,降低人员暴露在危险环境中的时长。
从功能配置来看,整套系统的移动底盘采用四轮全向轮布局,区别于传统差速驱动底盘需要预留转弯半径的问题,全向轮的结构设计让它可以在狭窄的通道内完成横向平移、原地旋转、任意角度斜向移动,哪怕是宽度仅比底盘尺寸宽150mm的巷道,也能顺利通行,对作业场地的空间要求更低。底盘上集成的线传感器和里程计构成了组合导航系统,线传感器可以实时检测地面铺设的导航标识或者周边环境的轮廓特征,里程计则通过轮组的转动脉冲计算实时位移量,两套数据融合校准后,能实现任意方向的自主导航,定位精度可以控制在±10mm以内,满足末端抓取作业的定位要求。
末端执行部分采用气动双爪夹爪结构,夹爪的开合由独立的气动回路控制,爪面贴有防滑橡胶垫,既可以抓取表面光滑的塑料壳体、纸质包装盒,也能夹持带一定重量的金属小型零件,夹爪上集成的检测元件可以自主检测物体的放置位置,当检测到待抓取物体进入夹爪行程范围后,会自动触发夹爪闭合动作,不需要额外的上位机触发指令,响应速度更快。抛掷机构整体安装在铝制底盘的上层安装架上,采用气缸驱动的摆臂结构,当夹爪抓取到物体后,摆臂会按照预设的角度摆动,在摆动到设定位置时夹爪松开,依靠摆臂的惯性将物体抛掷到目标位置,抛掷的距离可以通过回路中内置的比例压力调节器进行调节,通过调整气缸的输出压力改变摆臂的摆动速度,就能实现0.5m到2m范围内的抛掷距离无级调整,适配不同的作业间距需求。
在结构设计思路上,整套设备采用分层布局的方式,最下层是全向轮驱动的底盘框架,框架采用铝型材拼接而成,既保证了整体结构强度,又控制了整机重量,底盘上预留了气动元件、控制模块、储气罐的安装位,四个驱动轮分别安装在底盘的四个角,每个轮组都配有独立的驱动电机和减震结构,即使在地面有轻微不平整的车间环境里,也能保证轮组和地面的有效接触,避免打滑影响导航精度。中间层是气动回路安装层,布置了气管、电磁阀、比例压力阀、压力表等气动元件,所有气管都沿型材槽道排布,用管卡固定,避免移动过程中气管晃动干涉运动部件。上层是作业机构安装层,夹爪和抛掷摆臂都安装在这一层的安装板上,安装板上预留了多组安装孔位,可以根据实际作业需求更换不同规格的夹爪,或者调整抛掷机构的安装高度,适配不同尺寸的待抓取物体。
从安装边界和外形尺寸来看,整机的底盘轮廓采用正八边形切角设计,相比方形底盘减少了转向时的边角干涉,整机高度控制在1.2m以内,长度和宽度都在0.8m左右,可以顺利通过常规的车间通道门和仓储货架巷道。底盘底部的离地间隙为30mm,能够越过车间地面常见的5mm以下的凸起或者线缆槽盖板,不会出现卡滞问题。上层抛掷机构的最大摆动角度为120度,在作业时需要预留左右各0.5m的安全空间,避免摆臂摆动过程中碰到周边的设备或者货架。储气罐安装在底盘中间位置,容量可以满足连续30次以上的抓取抛掷作业需求,不需要频繁外接气源补气,配合机载的小型气泵,可以实现脱离外接气源的独立作业,移动范围不受气管长度的限制。
整套结构的设计没有采用冗余的复杂结构,所有零部件都优先选用标准件,铝型材、螺栓、气动接头、轮组都是市面上容易采购的标准型号,后期维护更换配件的成本更低。在三维建模过程中,所有运动部件都做了干涉检查,模拟了全向移动的各个方向运动、夹爪开合、摆臂抛掷的全行程动作,确保各个部件在运动过程中不会出现碰撞,气动回路的走线也按照实际安装路径做了排布,预留了足够的弯曲半径,避免气管弯折影响气路通畅。
- 上一篇:七轴协作工业机械臂结构设计
- 下一篇:川崎RS006L六轴工业机械臂结构设计

- 全部评论(0)

- 模板大小: 143.02 MB
- 售价:5金币
- 下载次数: 137
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人