微信登录
 QQ登录


带视觉导航的仿生自主行走四足机器人
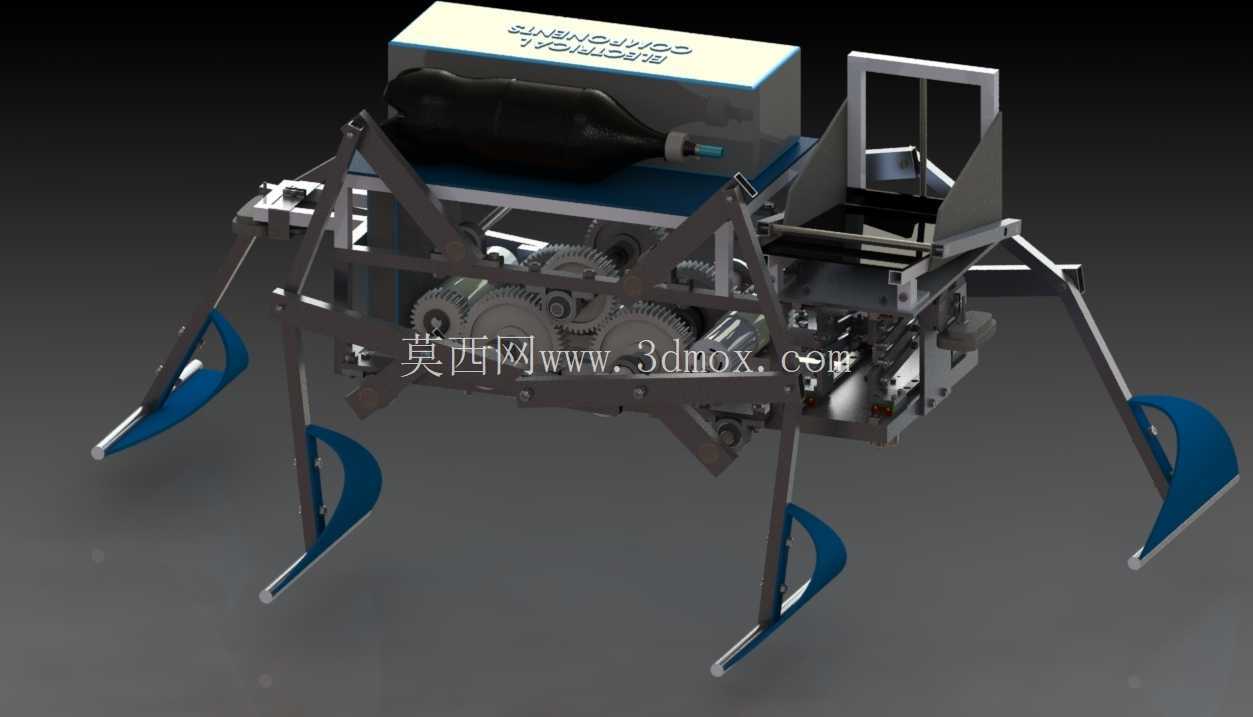
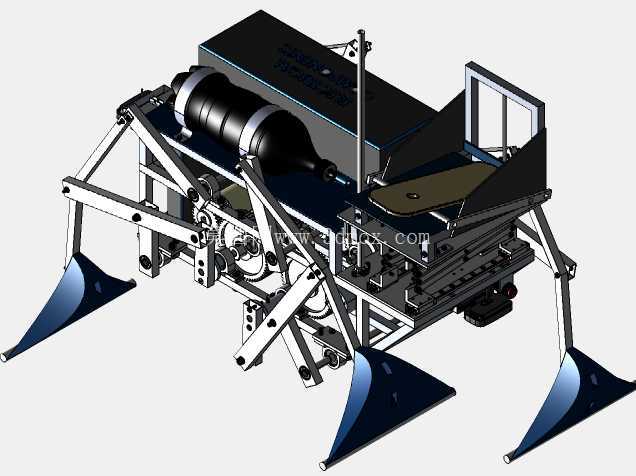
这款仿生四足行走设备的设计初衷,是面向非结构化地形的巡检、探测类作业场景,替代人工进入存在安全风险的狭窄、崎岖区域完成环境探查、目标识别类任务,比如厂区管廊狭窄段的设备巡检、野外复杂地形的初步勘探、灾后狭小空间的生命迹象搜寻等场景,都能适配这类小型四足行走机构的作业需求,相比轮式、履带式移动平台,它对碎石、台阶、浅沟这类不平整地面的通过性优势明显,不会出现轮式设备卡滞、履带式设备剐蹭地面凸起的问题。
从传动结构的设计逻辑来看,整机没有采用市面常见的舵机直驱腿部方案,而是选择了定制齿轮组作为核心传动部件,把动力源输出的扭矩通过多级齿轮减速后分配到四条腿部的克朗机构上,这种纯机械连杆式的腿部驱动方案,相比多舵机协同的电控方案,一方面能降低电控系统的调试复杂度,只要保证齿轮组的传动相位匹配,就能让四条腿按固定的仿生步态完成交替抬升、前伸、落地的动作循环,行走过程的动作一致性更好,不会出现单腿舵机失步导致的整机侧翻问题;另一方面齿轮传动的传动效率更高,动力损耗更小,同等电池容量下能支持更长的连续作业时长,整套齿轮组在建模时就做了啮合间隙的优化,预留了合理的装配公差,避免加工误差导致的齿轮卡滞、传动异响问题,齿轮的模数选择也匹配了整机的负载需求,能支撑机身搭载的控制模块、视觉模块以及小型探测附件的重量,不会出现行走过程中齿轮断齿的失效问题。
腿部的克朗机构是实现仿生行走的核心结构,设计时通过连杆尺寸的参数化迭代,模拟了四足动物行走时的足端运动轨迹,保证足端抬升时能越过一定高度的障碍物,落地时的支撑阶段机身保持平稳,不会出现上下大幅颠簸的情况,足端特意做了弧形的仿生脚蹼结构,增大和地面的接触面积,在光滑硬质地面、松软泥土地面都能提供足够的抓地力,避免行走时打滑。四条腿的安装位置在机身框架的四个角点,横向和纵向的跨距做了优化,既保证了行走时的支撑稳定性,静态放置时的倾覆角度足够大,不会因为小角度的坡面就侧翻,同时也控制了整机的外形宽度,能顺利通过宽度略大于机身的狭窄通道,适配更多受限空间的作业需求。
机身的上层框架预留了标准化的安装位,用来搭载树莓派控制板、视觉摄像头以及动力供电模块,供电模块采用轻量化的高能量密度电池,固定在机身中部的重心位置,避免电池偏置导致整机重心偏移影响行走稳定性,控制板和摄像头的安装位置做了减震设计,过滤行走过程中机身传递的振动,保证摄像头采集的画面清晰稳定,不会因为持续振动出现画面模糊的问题,视觉模块的视角覆盖机身正前方的大范围区域,能实时采集前方的障碍物信息,配合控制板的导航算法实现自主路径规划,不需要人工远程遥控就能自主避开前方的障碍物,沿着规划的路径完成巡检作业。
整机的框架采用轻量化的硬质合金材质,在保证结构强度的前提下尽可能降低自重,所有传动部件都做了密封防护设计,避免行走过程中地面的灰尘、泥水进入齿轮啮合区域,加速传动部件的磨损,日常维护只需要定期给齿轮组补充润滑脂即可,维护成本很低。从安装边界来看,整机的高度控制在常规成年人的膝盖以下,长度和宽度都控制在小型便携设备的尺寸范围内,不需要额外的吊装转运设备,单人就能携带到作业现场,开机后就能直接开展作业,不需要复杂的现场组装调试流程。
在实际作业过程中,这套行走机构的步态可以通过调整齿轮组的传动比来调整行走速度,面对平坦地面可以切换为快速小步态提升行进效率,面对崎岖地形可以切换为慢速大步态提升越障能力,足端的弧形结构在接触地面时能起到一定的缓冲作用,抵消部分行走时的冲击,延长机身搭载的电子元器件的使用寿命。整套结构在建模时所有的配合面都预留了标准的安装公差,所有零部件都可以采用常规的机加工、3D打印工艺制作,不需要特殊的定制加工设备,普通的机械加工车间就能完成整机组装,适合做小型仿生行走机器人的教学验证、二次开发原型,研发人员可以在这个基础平台上加装不同的功能模块,比如气体检测传感器、温湿度传感器、小型机械臂等,拓展更多的作业功能,适配不同行业的细分巡检、探测需求。
- 上一篇:激光切割木质双轮自平衡机器人结构
- 下一篇:FRC竞技赛事专用参赛机器人结构设计

- 全部评论(0)

- 模板大小: 76.82 MB
- 售价:5金币
- 下载次数: 96
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人