微信登录
 QQ登录


FTC赛事13603号竞技对抗机器人结构设计


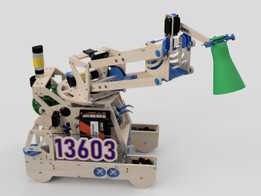
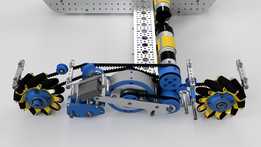
该竞技机器人面向青少年机器人对抗赛事场景开发,核心用途是在指定尺寸的赛事场地内完成方块拾取、锥桶堆叠、场地元素移位、得分区投放等系列对抗任务,同时具备对抗过程中的结构防护与机动规避能力,适配赛事规则下的全流程作业需求。从功能特性来看,整机采用双侧对称布局的行走底盘,底盘侧板采用多孔位镂空的板式结构,既可以通过不同孔位实现轮组、传动组件、执行机构的灵活安装调整,也能在保证结构强度的前提下大幅降低整机自重,提升机动响应速度。
底盘上方集成了双组抬升臂结构,抬升臂采用多段平行连杆设计,臂体末端设置有自适应夹持组件,可适配不同规格的赛事道具抓取,抬升行程覆盖从地面拾取到最高得分位投放的全高度区间,抬升过程中夹持端始终保持水平姿态,避免道具脱落。机身前部设置有锥形道具定位承接结构,可在快速机动过程中完成地面锥桶类道具的对位收集,无需反复调整车身位置即可完成道具收纳,大幅提升作业效率。从设计思路层面,整机优先考虑赛事场景下的抗冲击性能,所有受力连接部位均采用三角加强筋结构补强,框架主体采用轻量化板材切割拼接,无需复杂的曲面加工即可完成组装,便于参赛队伍根据实战需求快速调整结构参数、更换损坏部件。
行走系统采用多轮布局,轮组安装位置预留了足够的调节余量,可根据场地地面摩擦系数调整轮距与接地压力,保证急停、转向、冲刺过程中的车身稳定性。电气组件全部内嵌于机身框架内部,外部设置有防护挡板,避免对抗过程中碰撞导致的线路脱落、元件损坏问题,所有走线均沿框架内侧的预留槽位布置,不会与运动部件产生干涉。关于安装边界与尺寸控制,整机严格遵循赛事规则的尺寸约束,初始收纳状态下可完全落入规则要求的起始位尺寸框内,抬升臂完全展开后也不会超出赛事规定的伸展边界,不会出现违规判罚风险。各运动部件的活动行程均设置有机械限位,避免超程运动导致的结构损坏,夹持机构的开合行程经过反复校核,可稳定抓取规则允许的所有规格道具,不会出现夹取脱落或者卡滞问题。
底盘离地间隙经过针对性优化,可顺利通过场地内的门槛、坡道等障碍元素,不会出现托底卡滞的情况。整机的重心位置经过配平调整,在抬升臂满载举升到最高位置时,车身依然保持稳定,不会出现前倾侧翻的问题,即使在高速转向或者受到侧向碰撞时,也能维持足够的稳定性。从结构细节来看,抬升臂的传动采用同步带加连杆的复合传动方案,既保证了抬升过程的运动平顺性,也能提供足够的夹持力,传动部件全部设置有防尘护罩,避免场地内的碎屑进入传动间隙导致卡顿。机身侧面的编号标识区域采用镂空镶嵌设计,不会额外增加机身重量,同时具备足够的识别度。所有连接紧固件均采用防松设计,适应赛事过程中的连续振动与冲击场景,无需频繁检查紧固状态即可保证结构可靠性。
- 上一篇:六自由度协作机械臂结构设计方案
- 下一篇:FTC竞技赛事轮式对抗作业机器人结构

- 全部评论(0)

- 模板大小: 181.59 MB
- 售价:5金币
- 下载次数: 103
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人