 微信登录
 QQ登录


格斗甲虫机器人双凸轮换向机构
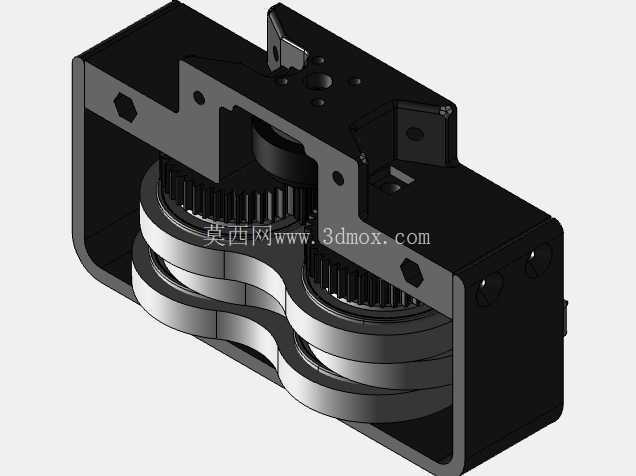
该双凸轮换向机构为4.5磅重量级格斗甲虫机器人的行走换向核心部件,适配格斗竞技场景下机器人快速变向、近身缠斗的动作需求,在机器人对抗过程中可完成高频次的行走方向切换,支撑机器人完成冲撞、侧移、转向规避等竞技动作,解决小重量级格斗机器人换向响应慢、传动结构易受冲击损坏的问题。
整套机构采用动力输入与换向执行集成式布局,动力端适配2306规格外转子无刷电机,通过11齿模数0.8的圆柱直齿轮完成一级减速传动,齿轮组与外部支撑框架采用910尼龙材质加工成型,兼顾抗冲击韧性与结构轻量化需求,可承受格斗过程中碰撞产生的瞬时冲击载荷,避免传动齿断裂、框架形变的问题。凸轮与支撑支腿采用TPU材质制作,利用材料自身的弹性特性吸收换向过程中的冲击振动,同时降低支腿与行走接触面的硬接触磨损;支腿外围的护罩采用PLA Pro材质3D打印成型,在控制整体重量的前提下,可阻挡竞技过程中飞溅的碎屑、对手武器的剐蹭,保护内部传动结构不受外力破坏。夹块部位原设计采用弹簧钢材质制作,后续可根据实际竞技对抗的强度需求,更换为钛合金材质,进一步提升夹持部位的结构强度,应对高烈度对抗下的载荷冲击。
轴承配置方面,凸轮每侧配套安装6个内径25mm、外径37mm、孔径7mm的滚珠轴承,为凸轮旋转提供稳定的径向支撑,降低凸轮高速往复摆动过程中的摩擦阻力,同时抵消换向过程中产生的径向窜动;45齿齿轮内部配套安装4个内径5mm、外径10mm、孔径4mm的滚珠轴承,保障齿轮传动的同轴度,减少齿轮啮合过程中的旷量,提升传动精度。机构上预留的六角形开口可容纳30mm规格的M4母对母螺柱,方便与机器人上层的机身框架、武器系统模块完成快速装配固定,安装边界可适配同重量级甲虫机器人的标准机身安装孔位,无需额外修改机身结构即可完成替换安装。
设计过程中针对格斗机器人的实际工况做了针对性优化,整体结构采用封闭式框架布局,将传动齿轮、凸轮组件全部容纳在框架内部,减少对抗过程中异物卡入传动间隙的概率;所有传动部件的安装定位均采用沉头孔设计,避免突出的紧固件被对手武器勾挂造成结构损坏。凸轮的型线经过反复迭代调整,可在电机单方向连续旋转的过程中,带动两侧支腿交替完成抬升、下落、侧摆的动作循环,实现机器人的快速换向,换向过程无需电机反转,大幅提升了变向响应速度,同时降低了电机频繁正反转带来的电流冲击与控制器负载。整套机构的重量控制严格匹配4.5磅重量级格斗机器人的重量分配要求,在保障结构强度的前提下尽可能压缩冗余重量,为上层武器系统、电池模块预留足够的重量配额。

- 全部评论(0)

- 模板大小: 5.85 MB
- 售价:5金币
- 下载次数: 99
- 系统要求: STEP / IGES
- 软件分类: 工业机器人
