微信登录
 QQ登录


月球车用OrbiLux Moon定日镜结构设计


这款定日镜是配套月球探测移动平台使用的空间作业设备,核心作用是在月表作业过程中,将入射的太阳光线精准反射至永久阴影区、设备背阴面等无法被阳光直接照射的区域,解决月表极端温差下的设备温控、阴影区作业照明、太阳能补能等实际工程问题,适配月球低重力、高真空、大温差的极端作业环境。
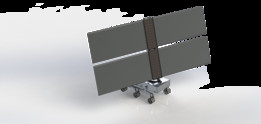
从结构设计逻辑来看,整套设备采用紧凑化集成思路,所有功能模块全部集成在带行走轮的移动底座上,底座预留了电池组、通信模块、驱动控制单元、传感模块的安装舱位,绝缘防护结构将电气元件与外部结构完全隔离,避免月表粉尘、极端温度对电气系统造成损伤。整套设备共配置6个行走轮,全部具备转向与驱动能力,可跟随月球车完成月表复杂地形的移动部署,收拢状态下整体外廓尺寸控制在1.97m×1.17m×0.98m,完全适配运载火箭的载荷舱安装边界,满足发射阶段的包络尺寸要求,无需额外拆分运输模块,落地后可直接展开作业,减少月表部署的操作步骤。
镜体执行部分采用两组平行运动学2-DOF球形手腕机构作为驱动核心,取消了传统万向节锁止结构,每个驱动机构对应一块铰接镜面板,单块镜面板集成2片反射镜面,整套设备总反射面积可达10平方米,可覆盖大范围内的阴影区域光照重定向需求。镜面板采用预应力展开设计,每块镜面自重控制在11.5公斤,展开后依靠结构内部张紧力保持镜面平整度,4个固定点位之间的张紧结构可让镜面在双稳态姿态下都保持无卷曲的平坦状态,避免低重力环境下镜面形变影响反射精度。每块镜面板边缘还预留了0.5平方米的太阳能电池板安装位,可在定日作业同时为自身设备补充电能,降低对月球车主电源的功率消耗。
姿态控制部分采用闭环反馈逻辑,两块镜面板上均集成了太阳方位传感器,可实时采集当前太阳入射角度、面板自身的方位角与仰角数据,控制机构根据传感器反馈数据实时调整两个驱动轴的角度,保证反射光线始终稳定投射到目标阴影区域,无需人工频繁校准。整套设备总重量控制在115公斤,结构梁部分经过轻量化拓扑优化,在满足月表低重力下结构强度要求的同时尽可能降低自重,底座的摇臂转向架设计参考了成熟的星球车移动系统方案,具备倾翻补偿能力,可在月表凹凸不平的地形上保持镜体平台的水平稳定,避免地形起伏导致反射光路偏移。
在实际作业场景中,该定日镜可跟随月球车抵达月表不同作业点位,当需要对撞击坑阴影区、月壤采样背阴面、车载设备低温区进行光照补偿时,设备可快速展开镜面板,通过双轴调整将阳光定向反射到目标区域,既可以提升阴影区的环境温度,避免设备部件因低温出现性能故障,也可以为阴影区的采样作业、设备检修提供充足光照,同时还能为阴影区内的太阳能供电设备补充光源,拓展月球车的作业范围与续航能力。整套结构的运动副均采用适配真空环境的自润滑设计,无需额外维护即可在月表长期工作,所有外露结构件均做了耐高低温、耐宇宙射线辐照的表面处理,可适应月表昼夜超过300度的温差变化,不会因温度交变出现结构松动、形变超差的问题。
- 上一篇:履带式遥控自动割草作业设备结构设计
- 下一篇:大学火星探测挑战赛六足探测作业平台

- 全部评论(0)

- 模板大小: 249.4 MB
- 售价:5金币
- 下载次数: 98
- 系统要求: Rendering,STEP / IGES,Other
- 软件分类: 机械设备