微信登录
 QQ登录


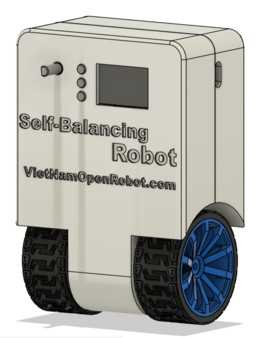
激光切割木质双轮自平衡机器人结构
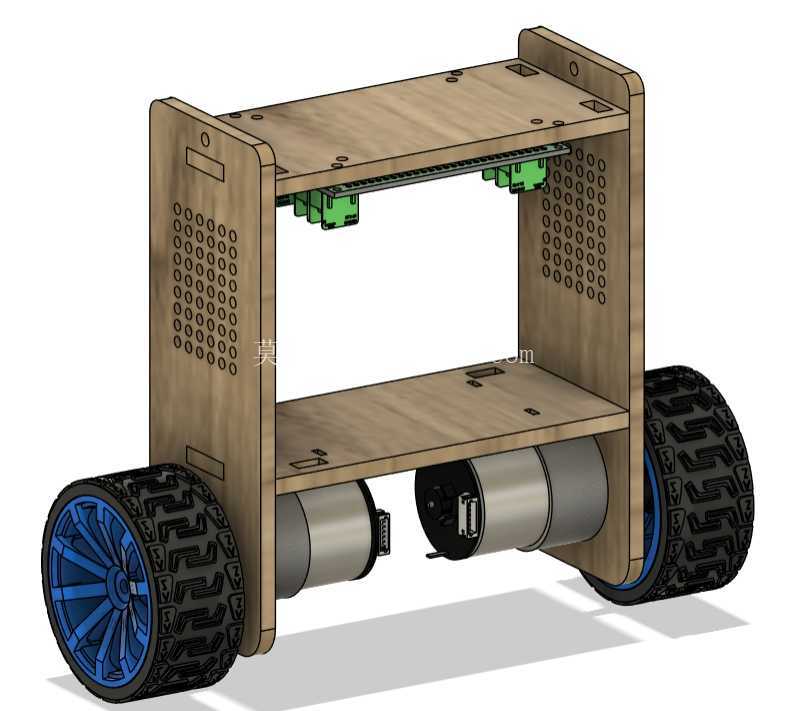
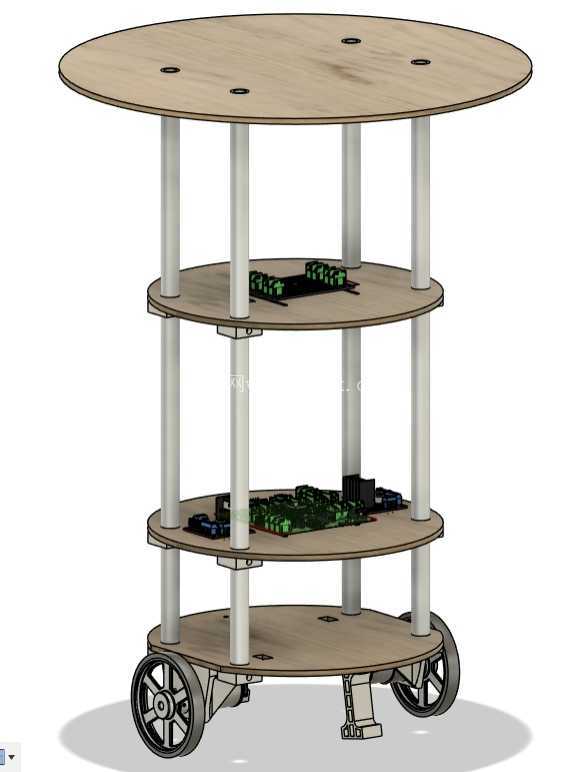
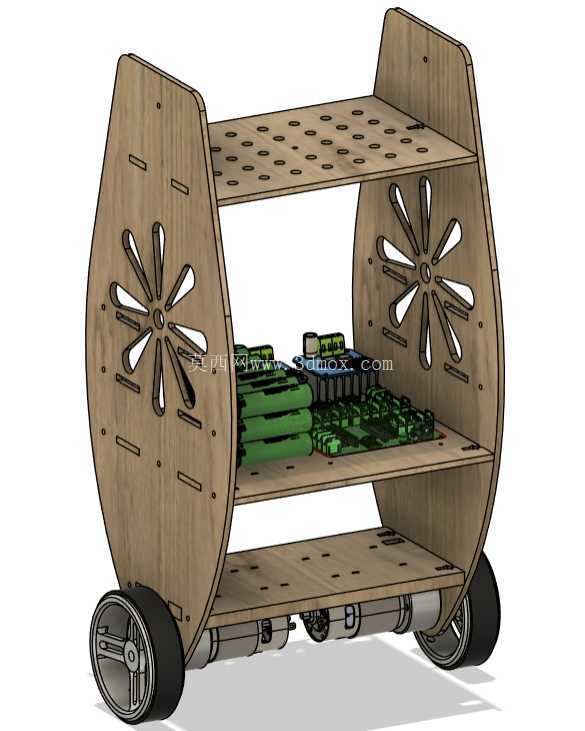
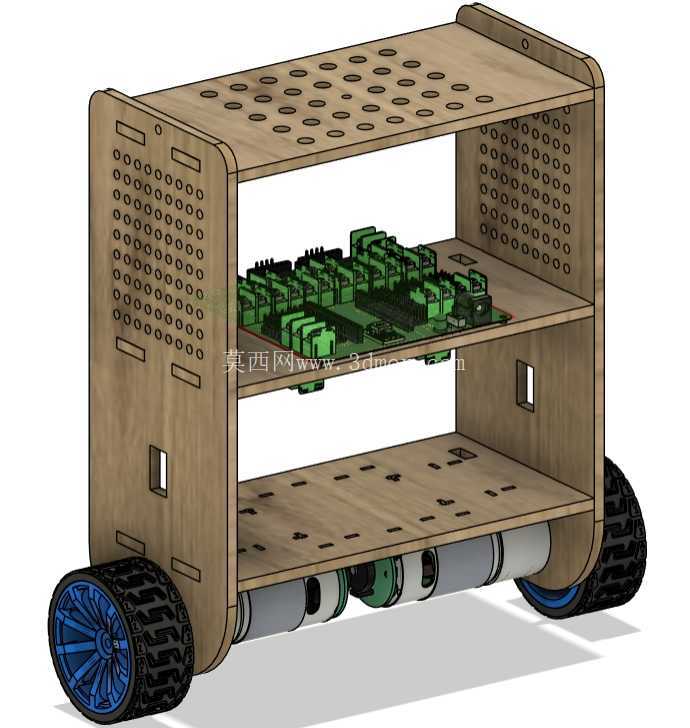
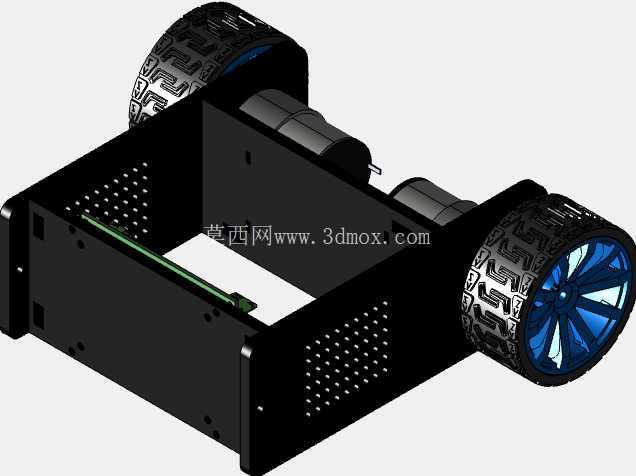
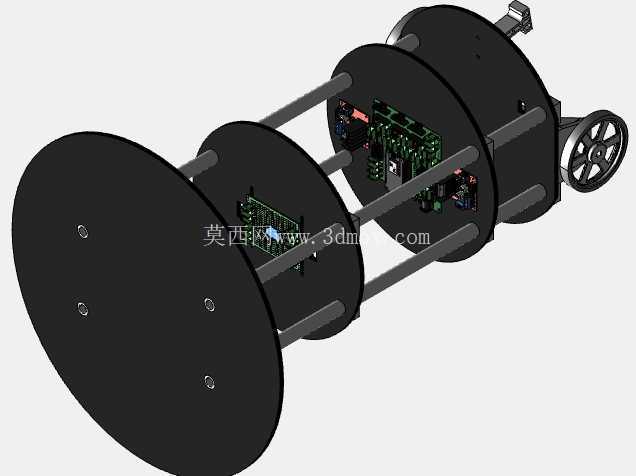
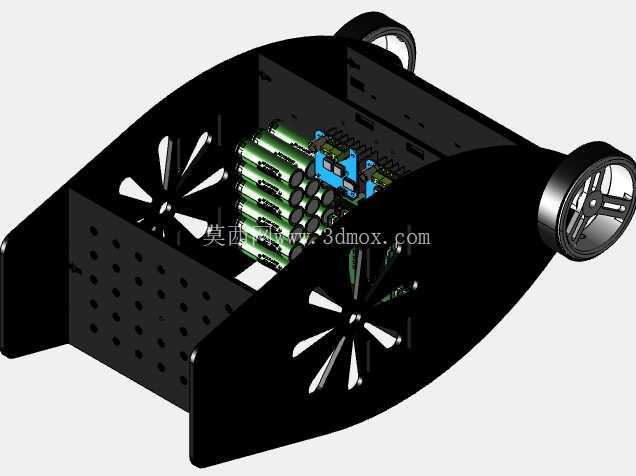
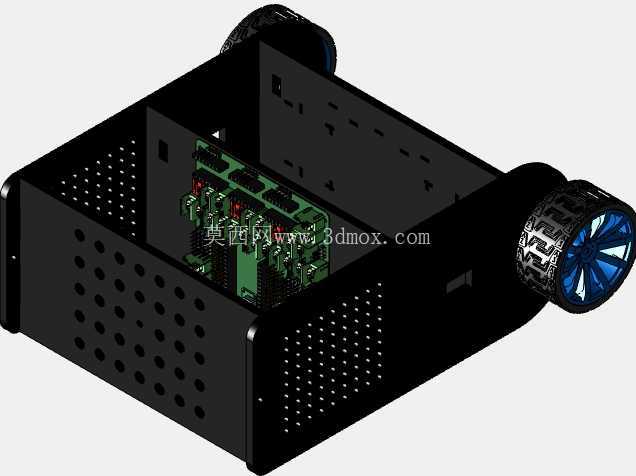
这套双轮自平衡移动结构,核心定位是电机控制算法的实物验证载体,可覆盖高校自动化专业课程实验、嵌入式开发团队算法迭代测试、小型智能移动设备原型验证等多个场景,相比市面上量产的成品平衡车开发套件,其开放式的机架结构预留了充足的改装空间,能适配不同规格的驱动电机、传感模块与上层负载,无需对主体结构做破坏性改动即可完成多轮方案迭代。
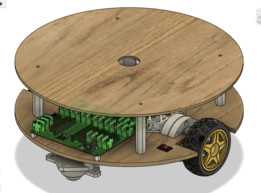
从功能特性来看,该结构采用上下双层木质板搭配两侧立板的框架式构型,下层空间专门用于容纳驱动电机、电池组与底层驱动电路板,上层平整台面可固定主控板、惯性测量单元以及各类拓展功能模块,两侧立板开设的密集阵列孔既可以减轻机架整体重量,也能为内部电子元器件提供自然通风散热的通道,避免长时间运行时热量堆积影响元器件工作稳定性。驱动轮采用大纹路越野橡胶胎搭配蓝色轮毂,轮组与电机输出轴直接连接,省去了额外的传动减速机构,既降低了传动间隙带来的控制误差,也减少了整体结构的零件数量,降低装配复杂度。
设计思路上,主体承载构件全部采用5毫米厚度的木质板材通过激光切割工艺加工,所有板材连接位置都设计了对应的定位卡槽与安装孔位,装配时无需复杂的定位工装,仅通过螺丝锁紧即可完成机架主体的拼接,加工周期短、改造成本低,非常适合原型开发阶段的快速迭代需求;部分结构复杂、无法通过平面激光切割实现的连接构件,则采用3D打印工艺制作,两种工艺的搭配既兼顾了加工效率,也能满足复杂结构的成型需求。结构设计时充分考虑了不同规格电机的适配性,下层电机安装位预留了足够的长度与直径调节空间,可适配不同外径、不同长度的直流减速电机,开发者可根据自身对负载能力、运行速度的需求灵活更换驱动部件,无需重新制作整套机架。
从安装边界与尺寸适配来看,整体机架的宽度与轮距保持一致,两侧立板刚好位于轮组内侧,不会超出轮组的外轮廓,可避免运行过程中立板与障碍物发生剐蹭;上下层板之间的垂直间距经过测算,既能够容纳常规尺寸的18650电池组与标准尺寸的直流减速电机,也不会因为间距过大导致整体重心偏高,影响自平衡控制的动态调节范围。轮组的直径选择兼顾了越障能力与重心高度,可顺利通过实验室、办公区域常见的线缆、小坡度地面等障碍,同时不会因为轮径过大导致机架整体重心上移,增加平衡控制的难度。所有电路板安装位置都预留了通用的M3安装孔位,可适配市面上绝大多数开源主控板、驱动板的安装尺寸,传感器安装位设计在上层板的中心位置,可保证惯性测量单元采集到的姿态数据与整机实际姿态保持一致,减少安装位置偏差带来的控制误差。
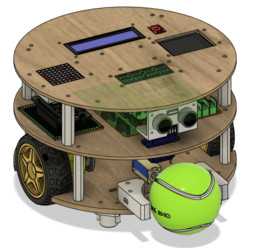
在实际使用过程中,该结构可根据测试需求在上层台面上加装不同的负载模块,比如机械抓取结构、视觉识别模块、环境检测传感器等,拓展为具备特定功能的自平衡移动设备;框架式的结构也方便开发者随时观察内部电机的运行状态、线路连接情况,调试过程中可快速完成接线调整、部件更换等操作,无需反复拆解整个机架。木质板材的抗振性能优于金属板材,可在一定程度上吸收轮组运行过程中产生的振动,降低振动对惯性测量单元数据采集的干扰,提升姿态控制的稳定性。
- 上一篇:金属型材自动贴标输送产线结构设计
- 下一篇:带视觉导航的仿生自主行走四足机器人

- 全部评论(0)

- 模板大小: 158.07 MB
- 售价:5金币
- 下载次数: 98
- 系统要求: Rendering,STEP / IGES
- 软件分类: 工业机器人