微信登录
 QQ登录


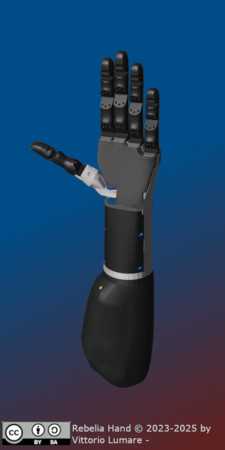
面向人机交互场景的开源肌腱驱动机械手结构


在日常的机械结构开发与教学实践场景中,这类肌腱驱动的机械手结构往往能覆盖从科普演示、人机交互实验到轻型操作任务验证的多元需求,不同于工业场景中重载、高精度定位需求的刚性机械爪,该结构从设计之初就瞄准了低门槛复刻、轻量化适配、仿生动作还原的核心方向,让非工业级的开发场景也能获得可落地的仿生执行端方案。从功能特性来看,该机械手采用肌腱牵拉的传动逻辑,摒弃了传统关节处直连舵机或电机的布局方式,将驱动单元的安装位置预留至腕部及以上的连接区域,大幅降低手指部分的自重,让单指的动作响应更顺滑,也能减少手指运动过程中的惯性冲击,适配需要轻柔接触的操作场景,比如拾取轻质不规则物件、配合视觉系统完成抓取动作演示、作为人形机器人的末端执行器实现类人手势动作。
设计思路上,整体结构优先考虑了加工与装配的便捷性,所有构件的拆分逻辑都适配普通桌面级3D打印的成型要求,没有设置需要特殊工艺加工的异形曲面或者极小尺寸的精密配合位,普通爱好者或者教学场景下,使用常规的FDM打印设备就能完成全部结构件的制作,装配环节不需要专用工装,依靠常规的螺丝、绳索类耗材就能完成整机组装,大幅降低了结构落地的门槛。从安装边界来看,该机械手的腕部预留了标准的连接接口,能够适配市面上多数常规的舵机盘、机械臂末端法兰接口,不需要额外做转接件的二次开发就能直接搭载在常见的小型桌面机械臂、人形机器人上肢结构上,手指的开合角度、牵拉行程都预留了足够的调节余量,使用者可以根据实际搭载的驱动件参数调整肌腱的张紧度,适配不同的驱动力矩输出需求,不需要重新修改核心结构件的尺寸。
在实际应用场景中,这类结构既可以作为高校机械创新设计、机器人工程专业的教学实训载体,让学生直观理解仿生传动、欠驱动结构的设计逻辑,也能作为开源机器人项目的通用执行端,配合开源控制板实现抓取、手势表达等功能,甚至在科普展项、创客作品开发中,也能快速集成到对应的互动装置里,缩短项目的结构开发周期。结构细节上,每根手指的关节处都做了限位设计,避免肌腱牵拉过度导致关节反向弯折,指腹位置预留了粘贴柔性防滑垫的安装位,在接触光滑物件的时候能提升接触摩擦力,减少抓取过程中的滑落概率,整体的外形尺寸参考了成年人手部的常规比例,在做类人交互的时候不会有明显的比例违和感,不管是做动作演示还是配合仿生外壳做整机组装,都能获得比较自然的视觉效果。
不同于成本高昂的工业级仿生手,该结构在设计时平衡了动作还原度与制作成本,没有采用复杂的传感器集成方案,预留的安装位可以让使用者根据自身需求加装触觉传感器、角度传感器等拓展元件,基础版本仅依靠肌腱牵拉与关节限位就能实现常规的弯曲、伸展动作,满足多数基础场景的使用需求,对于需要快速验证仿生抓取逻辑、搭建低成本人机交互装置的开发者来说,这类结构能够省去从零开始设计手指关节、校核传动行程的大量时间,直接在现有结构基础上做针对性的适配修改即可投入使用。
- 上一篇:入门级DIY桌面小型机械臂结构设计
- 下一篇:低成本可穿戴手部康复外骨骼结构设计

- 全部评论(0)

- 模板大小: 87.68 MB
- 售价:5金币
- 下载次数: 51
- 系统要求: STL,Text file,Rendering
- 软件分类: 机械手