微信登录
 QQ登录


无奇异点全半球联动腕部操纵机构
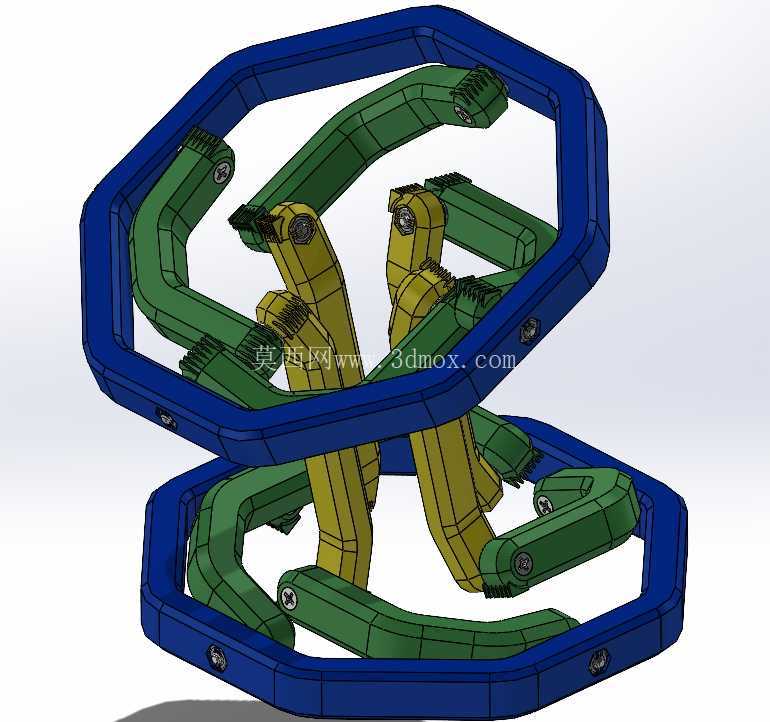
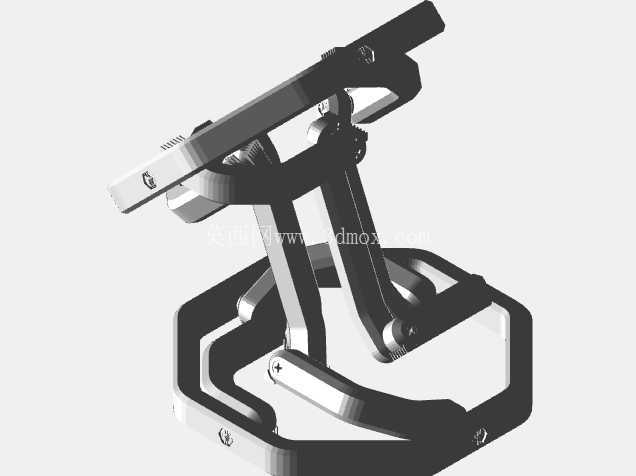
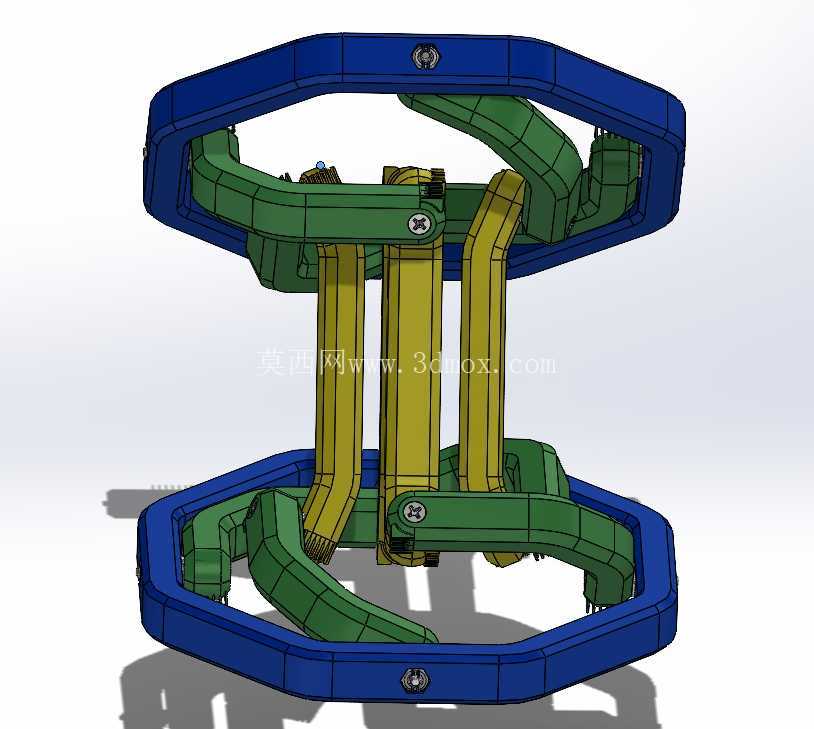
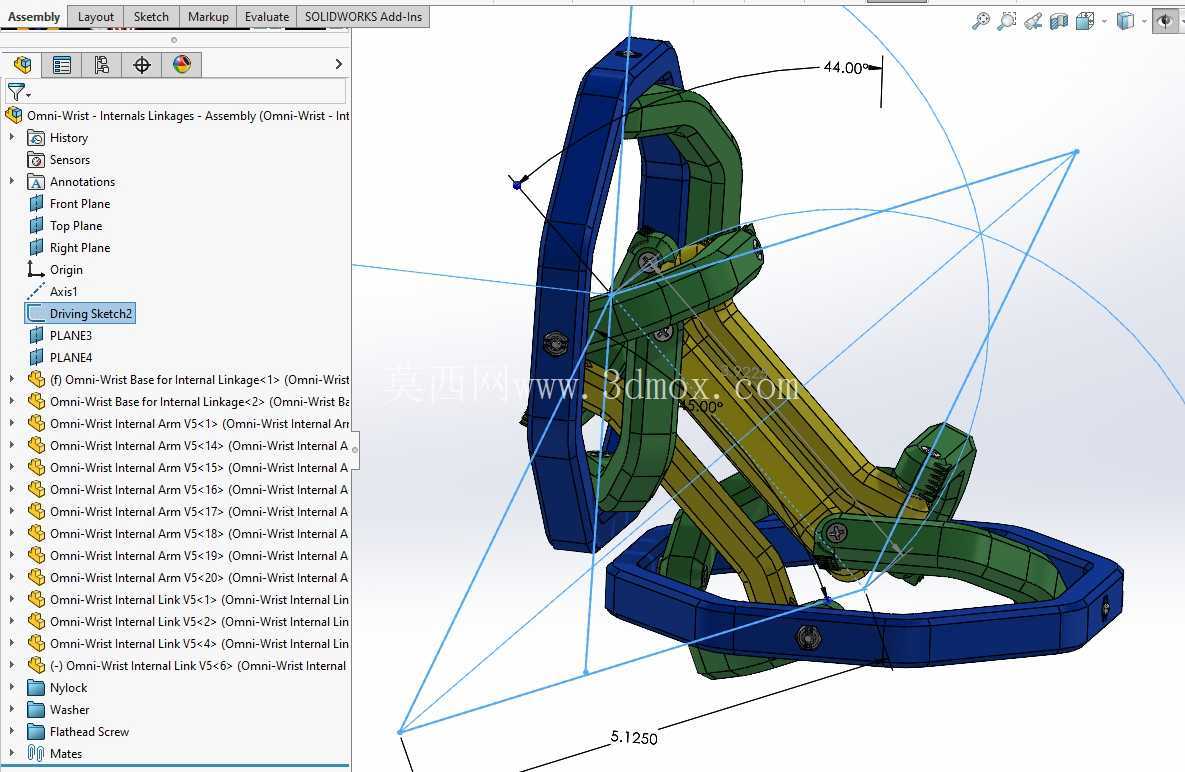
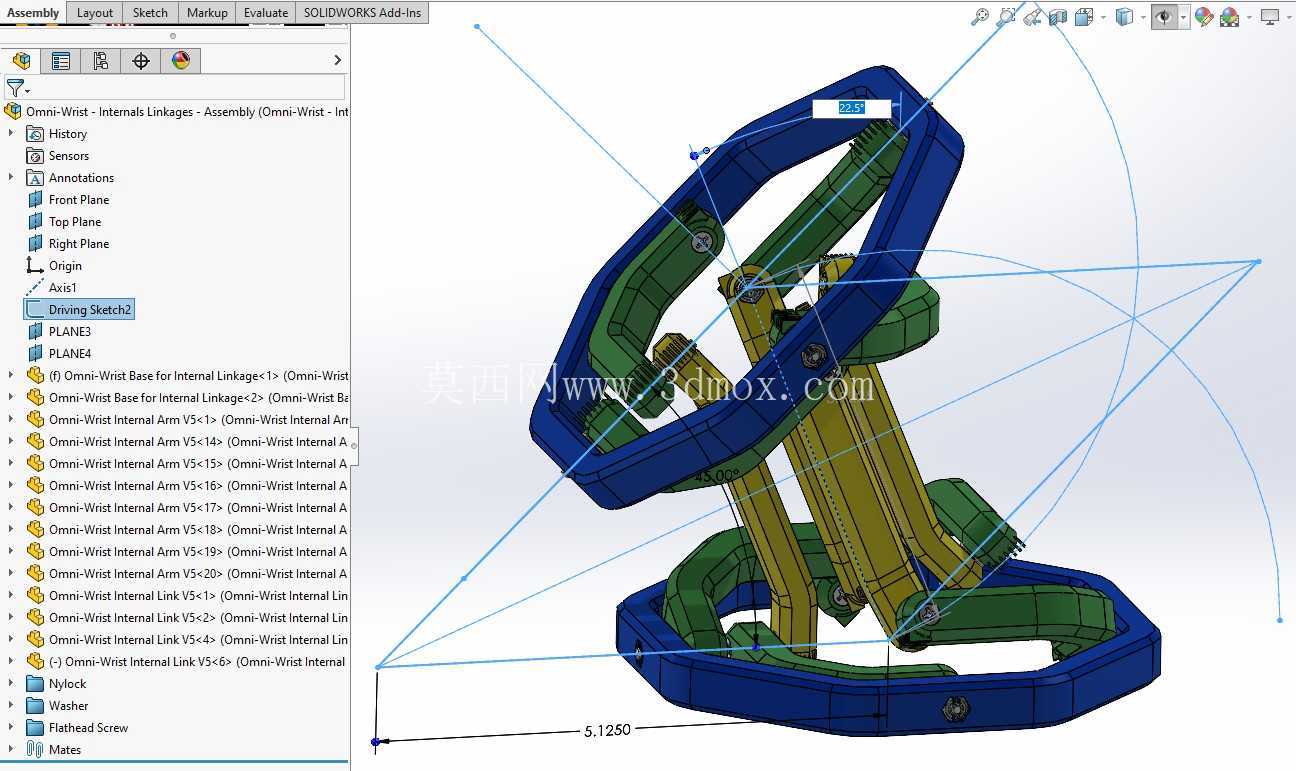
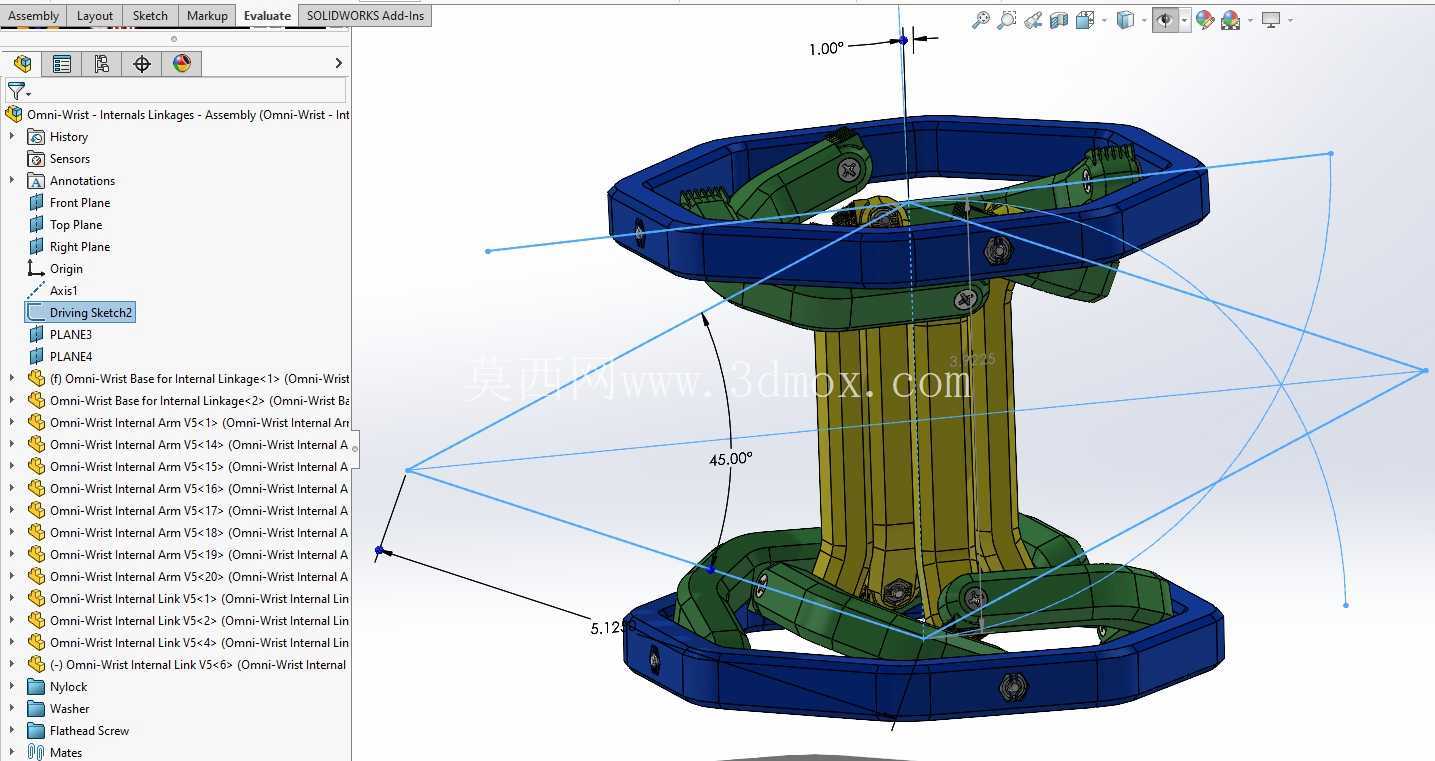
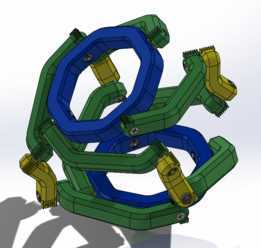
这套并联连杆式腕部操纵结构,核心解决传统串联腕部机构在大角度偏转时易出现奇异位形、运动卡滞的工程痛点,在工业机器人末端执行、特种作业遥操作、精密装配对位场景中有着明确的应用价值。从结构构型来看,其采用内外双层环形框架作为安装基体,多组弧形连杆通过铰接副在上下环架之间形成闭合运动链,两组驱动输入即可覆盖完整半球范围内的偏航、俯仰复合运动,全程无运动死点,不会出现传统万向节在大偏角下的传动锁止问题。
在实际产线适配场景中,这类腕部结构可直接集成在分拣机械手、抛光打磨末端、异形件装配工位的执行端,相比传统三自由度串联腕部,其连杆全部布置在环形框架内部,没有外凸的传动管线与悬臂结构,在狭窄腔体内部作业时不会发生结构干涉,比如航空发动机叶片检修、精密电子元件内腔装配场景中,紧凑的内嵌式连杆布局能大幅缩减末端执行器的外廓尺寸,提升作业可达空间。
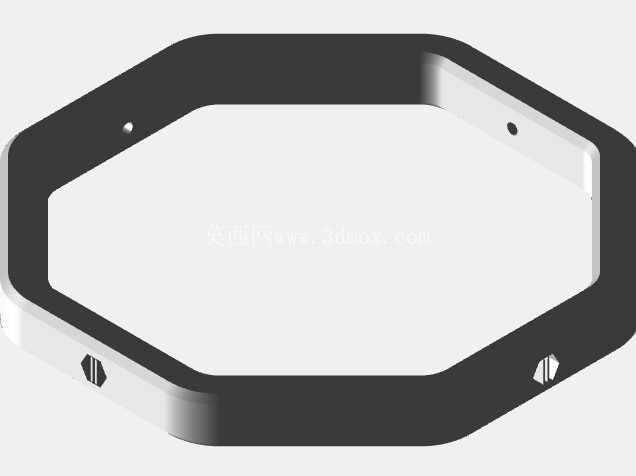
从设计逻辑上拆解,该结构摒弃了传统腕部的齿轮传动、腱绳牵引方案,全部采用刚性连杆铰接传递运动,传动间隙可通过铰接处的预紧结构控制在微米级,长期往复运动不会出现腱绳松弛、齿轮背隙增大的问题,维护周期相比传统结构提升三倍以上。上下两层六边形环架作为安装基准,上环架可直接对接末端执行器的安装法兰,下环架可与机械臂小臂末端的标准接口连接,环架上预留的铰接孔位采用统一的位置度公差设计,连杆加工时可采用成组工艺,降低单件加工精度要求的同时保证整体装配精度。
安装边界层面,该结构的整体外廓为正六边形回转体,最大外径可根据负载需求缩放,最小规格可做到直径80mm适配桌面级轻载机器人,最大规格可拓展至直径300mm适配百公斤级重载搬运场景;内部连杆的运动包络完全控制在上下环架的端面范围之内,轴向安装尺寸仅为同负载能力串联腕部的60%,不需要额外预留连杆摆动的外部空间,在多机器人协同作业的密集工位中,能有效避免相邻设备之间的运动碰撞。
功能特性上,该结构在整个半球运动范围内的传动刚度保持一致,不会因为偏角增大出现刚度骤降的问题,在打磨、抛光这类需要持续施加接触力的作业场景中,能保证末端力控的稳定性,不会因为机构位形变化导致接触力波动。其运动解算难度远低于传统六自由度并联平台,仅需要两个输入量即可映射出末端的完整姿态,控制系统的运算负载更低,实时响应延迟可控制在1ms以内,适配高速分拣、快速对位这类高动态作业需求。
在结构细节处理上,所有连杆的弧形轮廓均经过运动包络校核,在最大偏角位置相邻连杆之间保留0.5mm以上的安全间隙,不会出现运动过程中连杆剐蹭的问题;铰接点采用标准深沟球轴承作为转动副,摩擦阻力小,往复运动寿命可达千万次级;上下环架采用分体式装配设计,不需要专用工装即可完成整体拆装,后期更换磨损连杆时不需要拆解整个腕部结构,现场维护效率大幅提升。
对比市面上常见的球铰式腕部结构,该并联连杆结构不存在球铰磨损后间隙过大、无法补偿的问题,所有铰接副均为转动副,磨损后可通过更换标准轴承快速恢复精度,使用成本更低。在遥操作场景中,该结构可作为主操作手的腕部机构,其运动范围与人类手腕的自然活动范围高度匹配,操作者在操控时不会出现动作映射的违和感,长时间遥操作的疲劳度远低于传统构型主手。
- 上一篇:全半球无奇异机器人腕部外部连杆结构
- 下一篇:双轮自平衡移动机器人结构设计方案

- 全部评论(0)

- 模板大小: 39.05 MB
- 售价:5金币
- 下载次数: 101
- 系统要求: STL,SOLIDWORKS,Rendering
- 软件分类: 工业机器人