微信登录
 QQ登录


扭转陀螺轮式倒立摆稳定控制装置
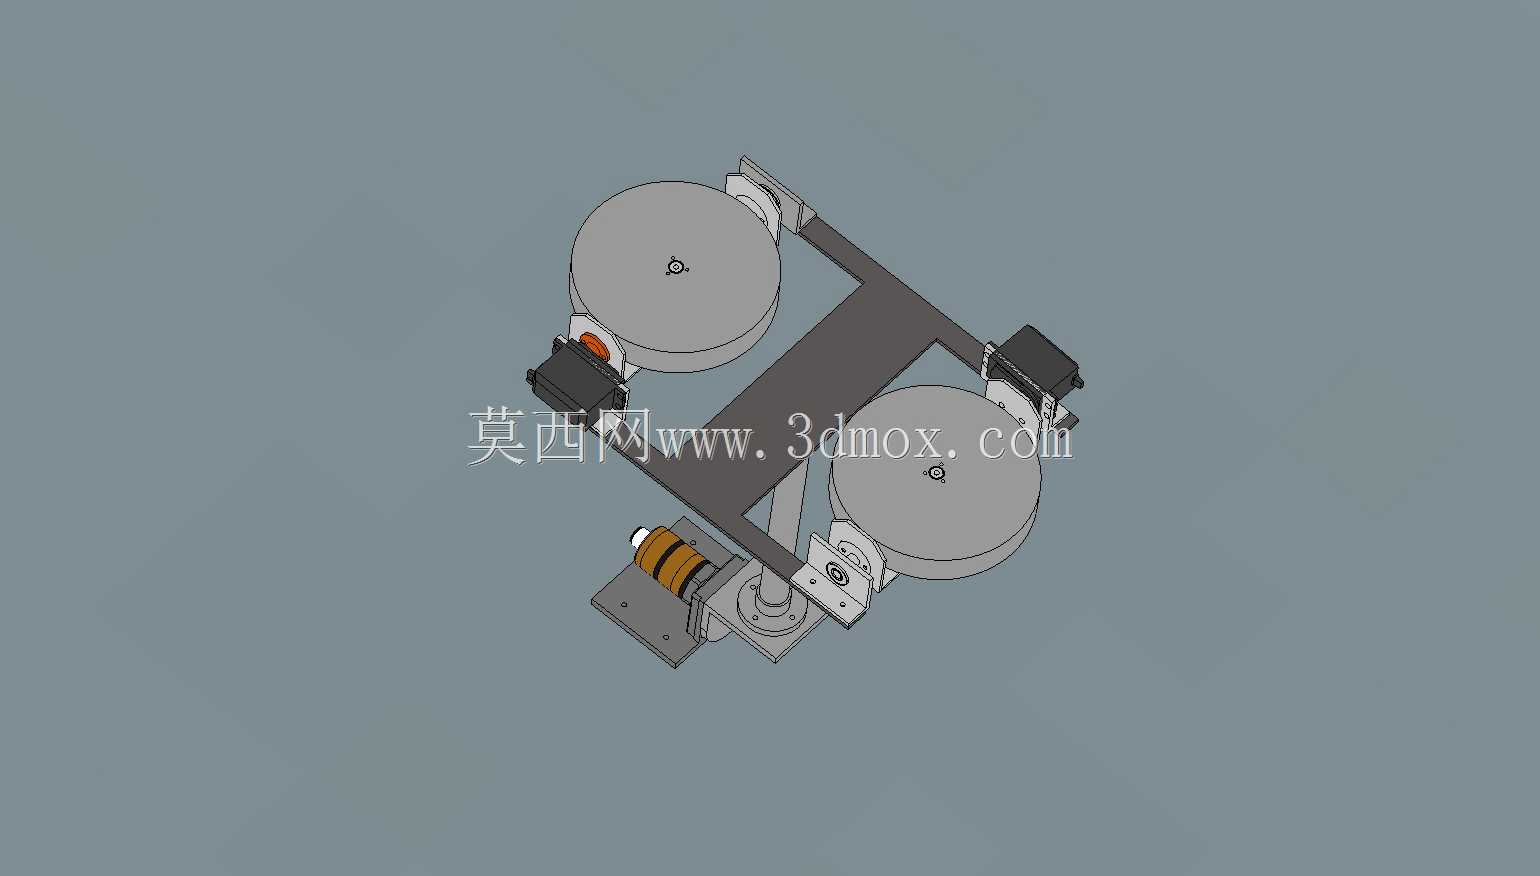
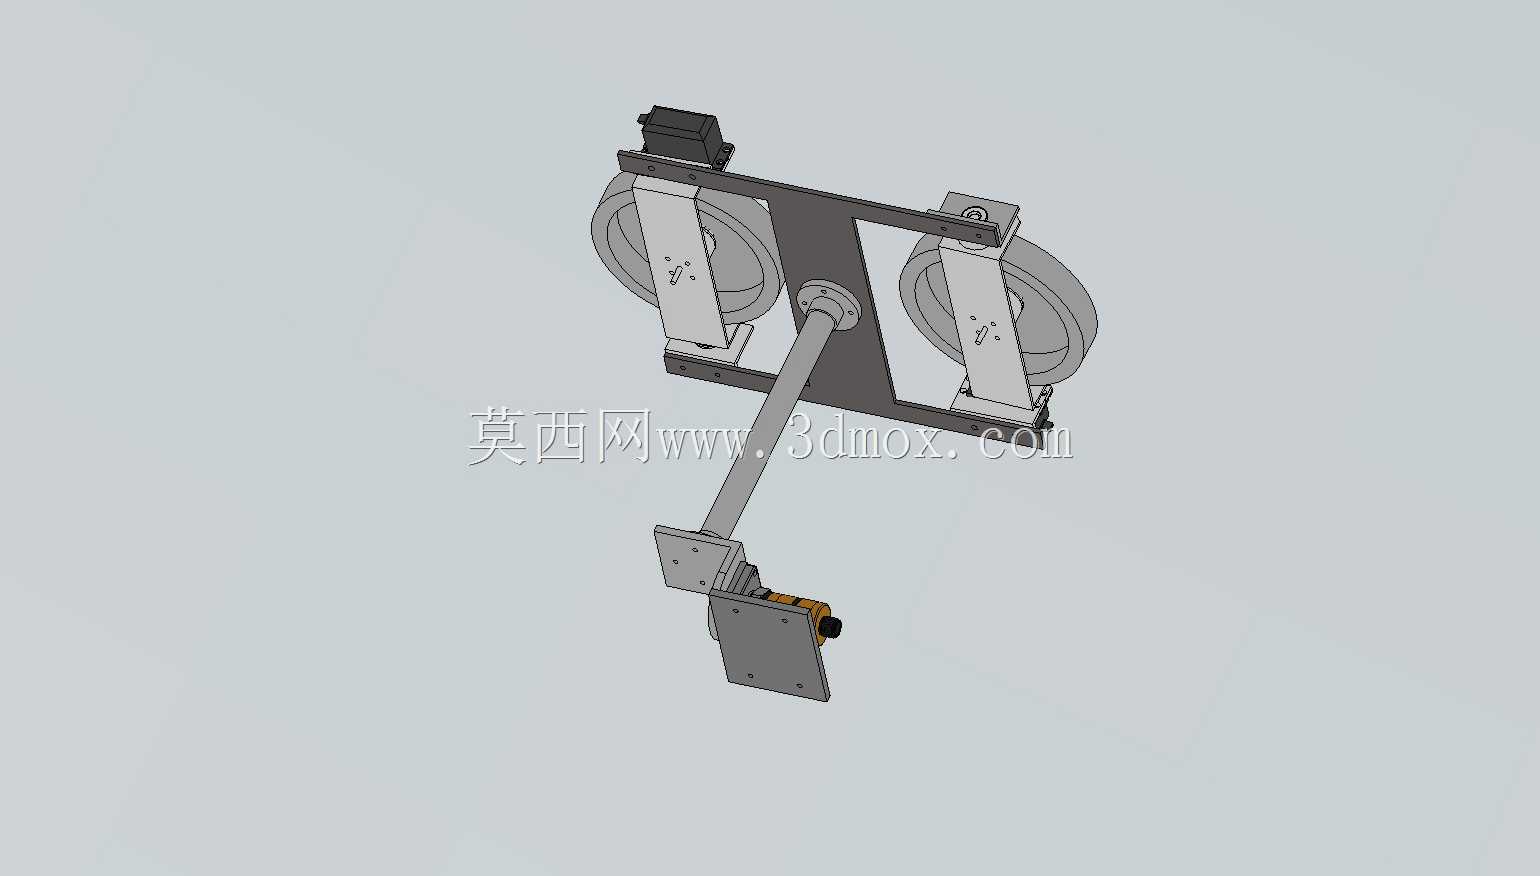
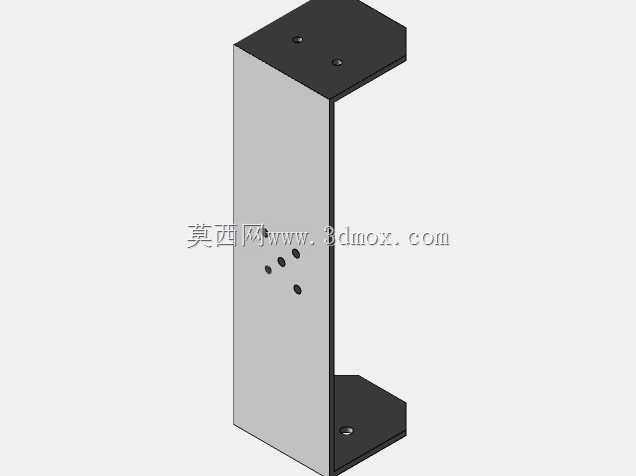
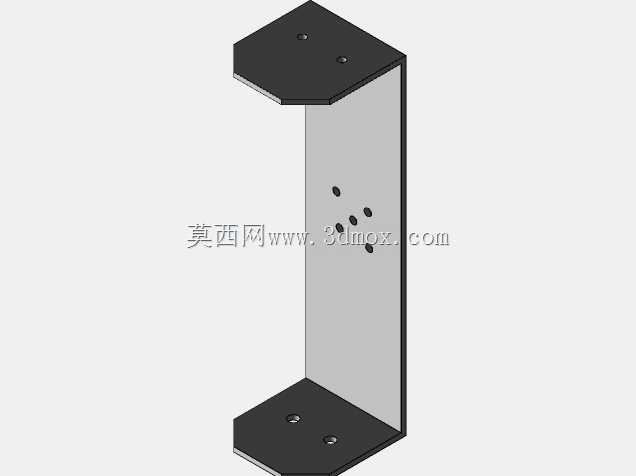
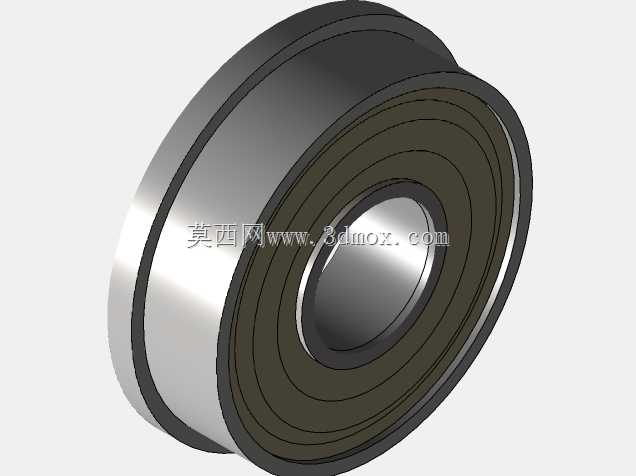
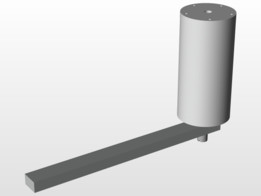
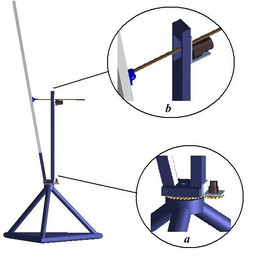
在小型移动机器人、自平衡作业平台的姿态控制场景中,传统惯性轮稳定方案的力矩输出上限不足、动态响应周期偏长的问题,一直是制约窄基支撑类设备落地的核心痛点,这套扭转陀螺轮控制结构正是针对该痛点完成的构型优化设计。不同于常规单惯性轮单轴输出的布局,这套结构采用双陀螺轮对称布置的形式,两个陀螺轮分别通过独立的安装支座固定在主支撑摆架的两侧,每个陀螺轮配套独立的驱动单元,可根据姿态传感器的实时反馈调整转速与输出力矩方向,主摆架的底部设置铰接安装位,可直接对接各类需要自稳定功能的小型设备基座,安装法兰的孔位按照通用小型机器人底盘的安装间距设计,无需额外加工转接板即可完成装配。从设计逻辑上看,
这套结构没有沿用传统惯性轮依靠反作用力矩直接抵消摆幅的思路,而是利用扭转陀螺的进动效应放大力矩输出,在同等轮体质量、同等驱动功率的前提下,可输出的瞬时稳定力矩比传统惯性轮方案提升40%以上,同时动态响应的延迟控制在毫秒级,能够应对摆架受到突发外力冲击时的快速姿态校正需求。结构的整体外轮廓控制在紧凑范围内,双轮外侧的最大间距不超过小型巡检机器人的常规机身宽度,竖直方向的总高度可根据搭载设备的重心高度做适配调整,摆架的主体承载结构采用高强度铝合金板材加工,在保证结构刚性的前提下尽可能降低自身重量,避免额外增加稳定系统的负载。两个陀螺轮的安装支座设计有角度微调结构,可在装配阶段调整陀螺轮的初始轴线倾角,
匹配不同负载重心高度下的稳定参数标定需求,驱动单元与陀螺轮之间采用直连传动形式,取消了中间减速齿轮组,既减少了传动间隙带来的控制误差,也降低了长期运行过程中的机械磨损,提升整套装置的运行可靠性。在实际应用中,这套结构可直接搭载在窄轮距的小型巡检机器人上,解决机器人在斜坡、窄道、轻微颠簸路面行进时的侧翻风险,也可作为小型自平衡作业平台的核心稳定单元,搭载在需要保持水平姿态的便携检测设备、小型摄影稳定平台上,替代传统的多轴云台结构,降低整体装置的复杂度与成本。设计过程中对摆架的铰接点位置做了多轮仿真优化,将铰接点设置在整体结构的重心偏下位置,减少稳定控制过程中需要的力矩输出,同时在铰接位置配置了低阻尼的转动轴承,
避免转动阻力影响姿态校正的响应速度,陀螺轮本身做了动平衡校正,保证高速旋转时不会产生额外的振动干扰姿态传感器的检测精度。整套结构的走线全部集成在摆架的内部空腔中,外部无裸露线束,避免运行过程中线束缠绕或剐蹭外部障碍物,驱动单元的安装位预留了散热间隙,可保证长时间连续运行时驱动模块的温度处于合理区间,不会因为过热触发保护停机。不同于很多实验室阶段的倒立摆结构只追求控制算法验证忽略实际安装适配性,这套结构在设计之初就考虑了工业场景的落地需求,所有的紧固件都采用标准件,易损部件均可快速更换,安装边界清晰,不需要对搭载设备做大规模的结构改动即可完成集成,对于做小型自平衡设备开发的结构工程师来说,可直接在该构型基础上根据自身设备的负载、尺寸参数做适配调整,大幅缩短前期的构型验证周期。
- 上一篇:摩托车圆柱螺旋弹簧减振器结构设计
- 下一篇:双自由度气象火箭发射支撑装置结构设计

- 全部评论(0)

- 模板大小: 36.32 MB
- 售价:5金币
- 下载次数: 61
- 系统要求: Autodesk Inventor,Other,Rendering
- 软件分类: 通用机械零部件