微信登录
 QQ登录


带MG995舵机与M5夹持器的SCARA微型机械臂
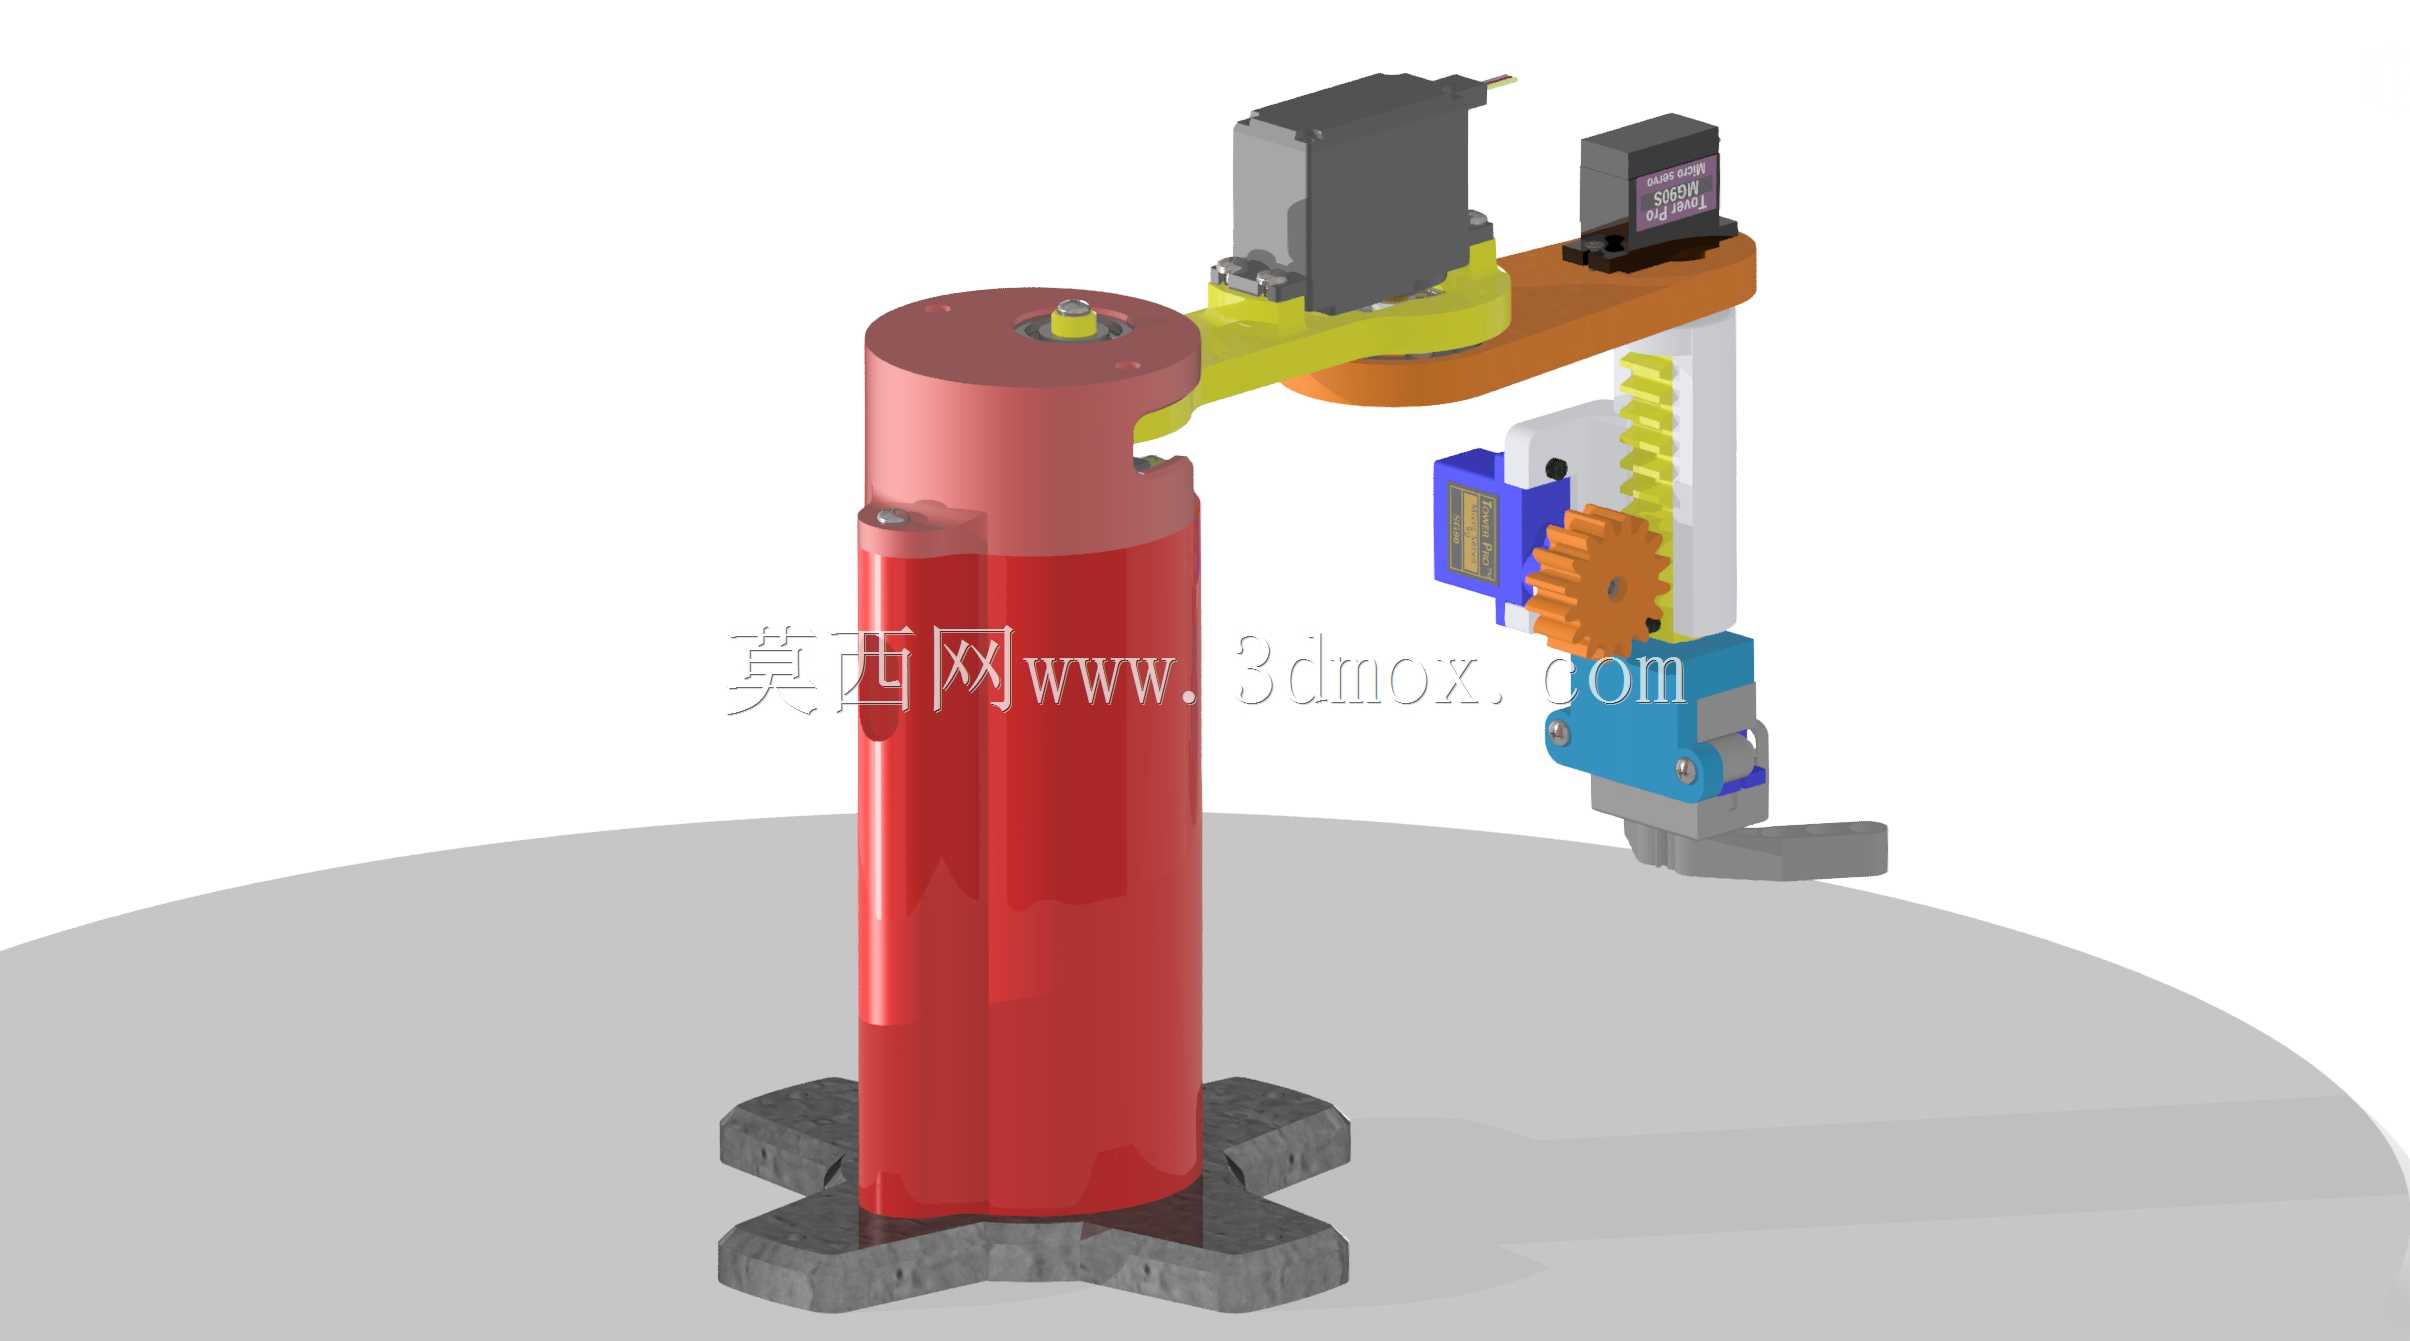
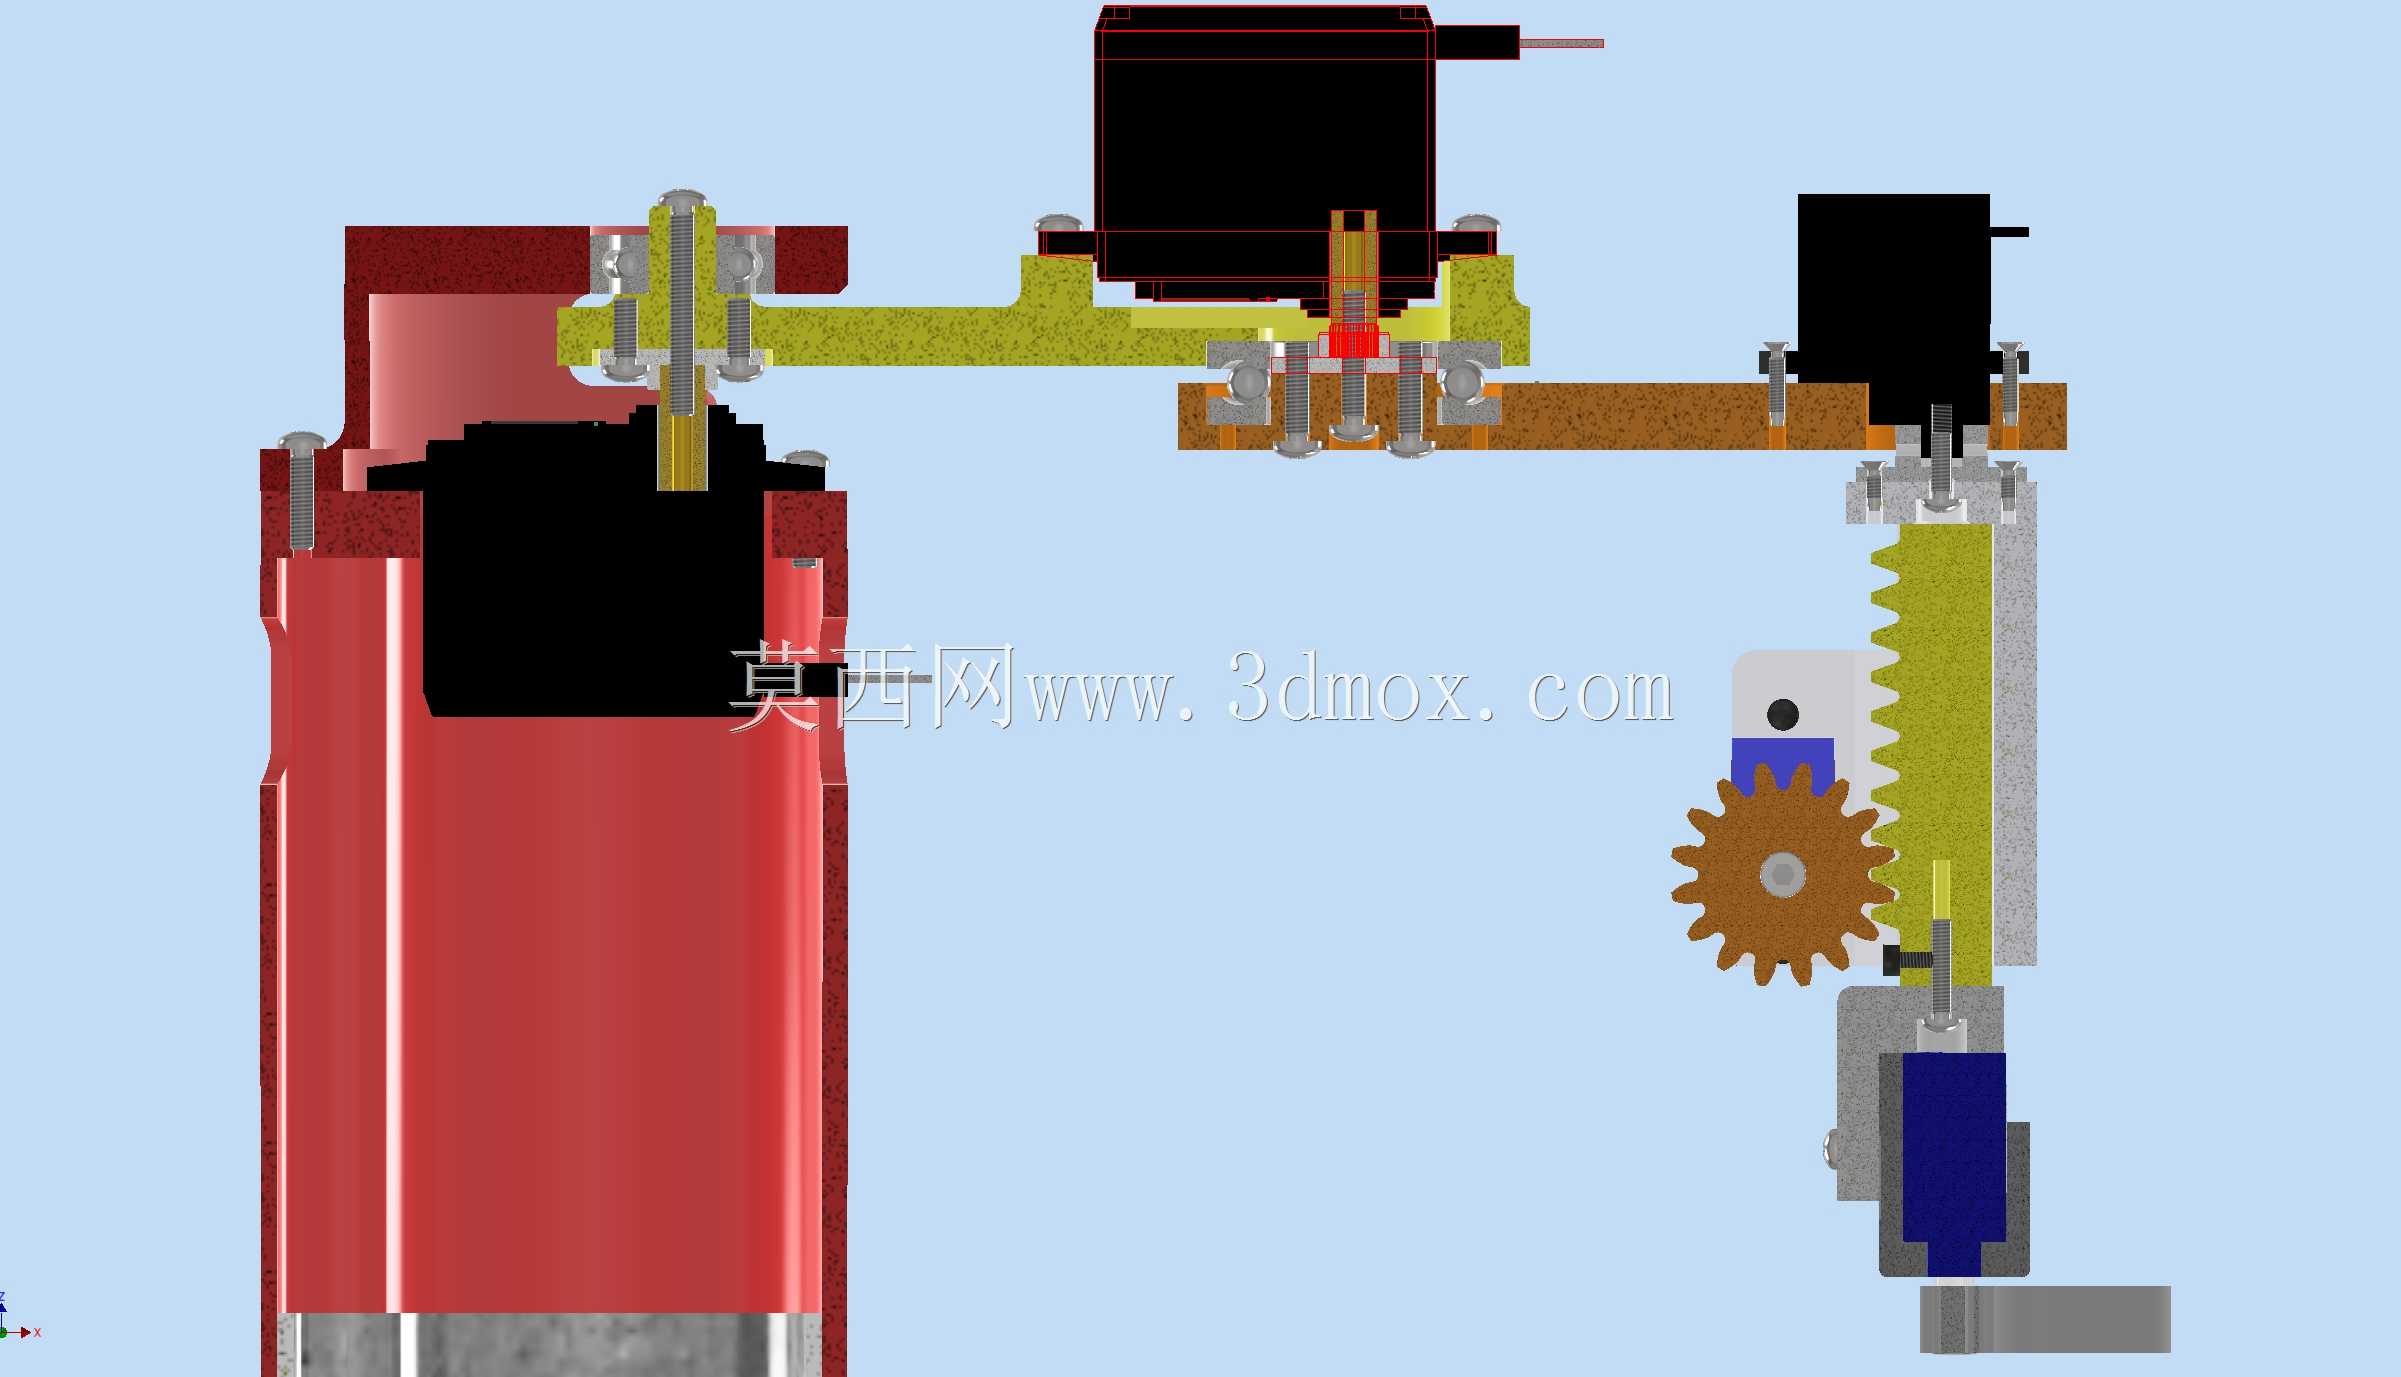
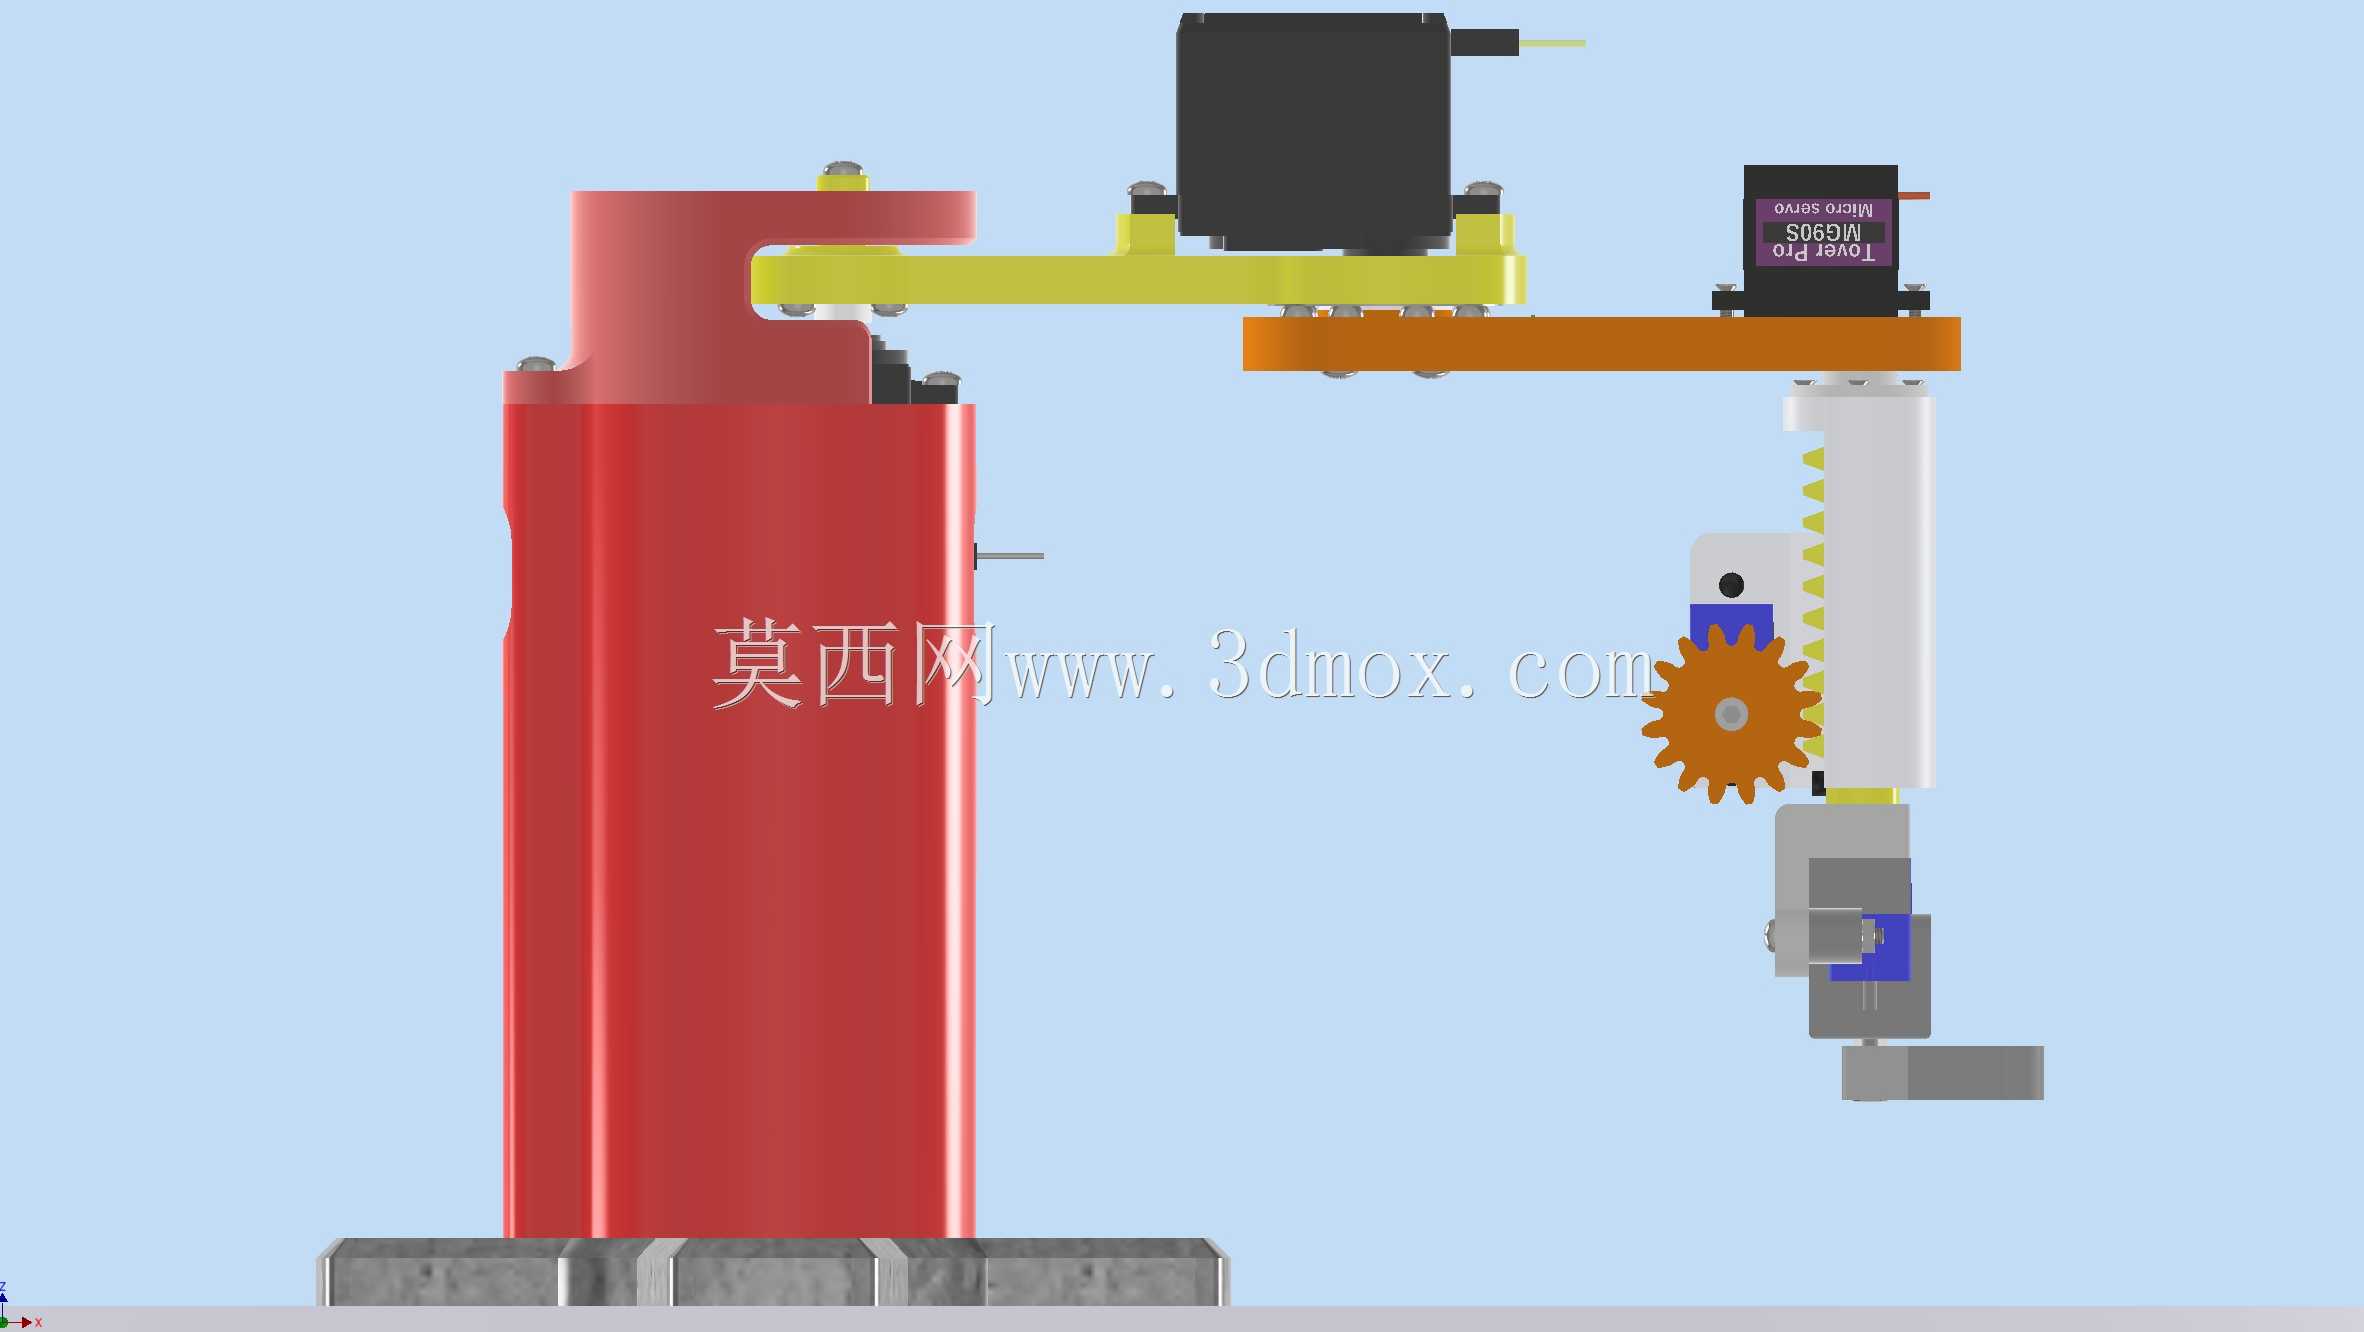
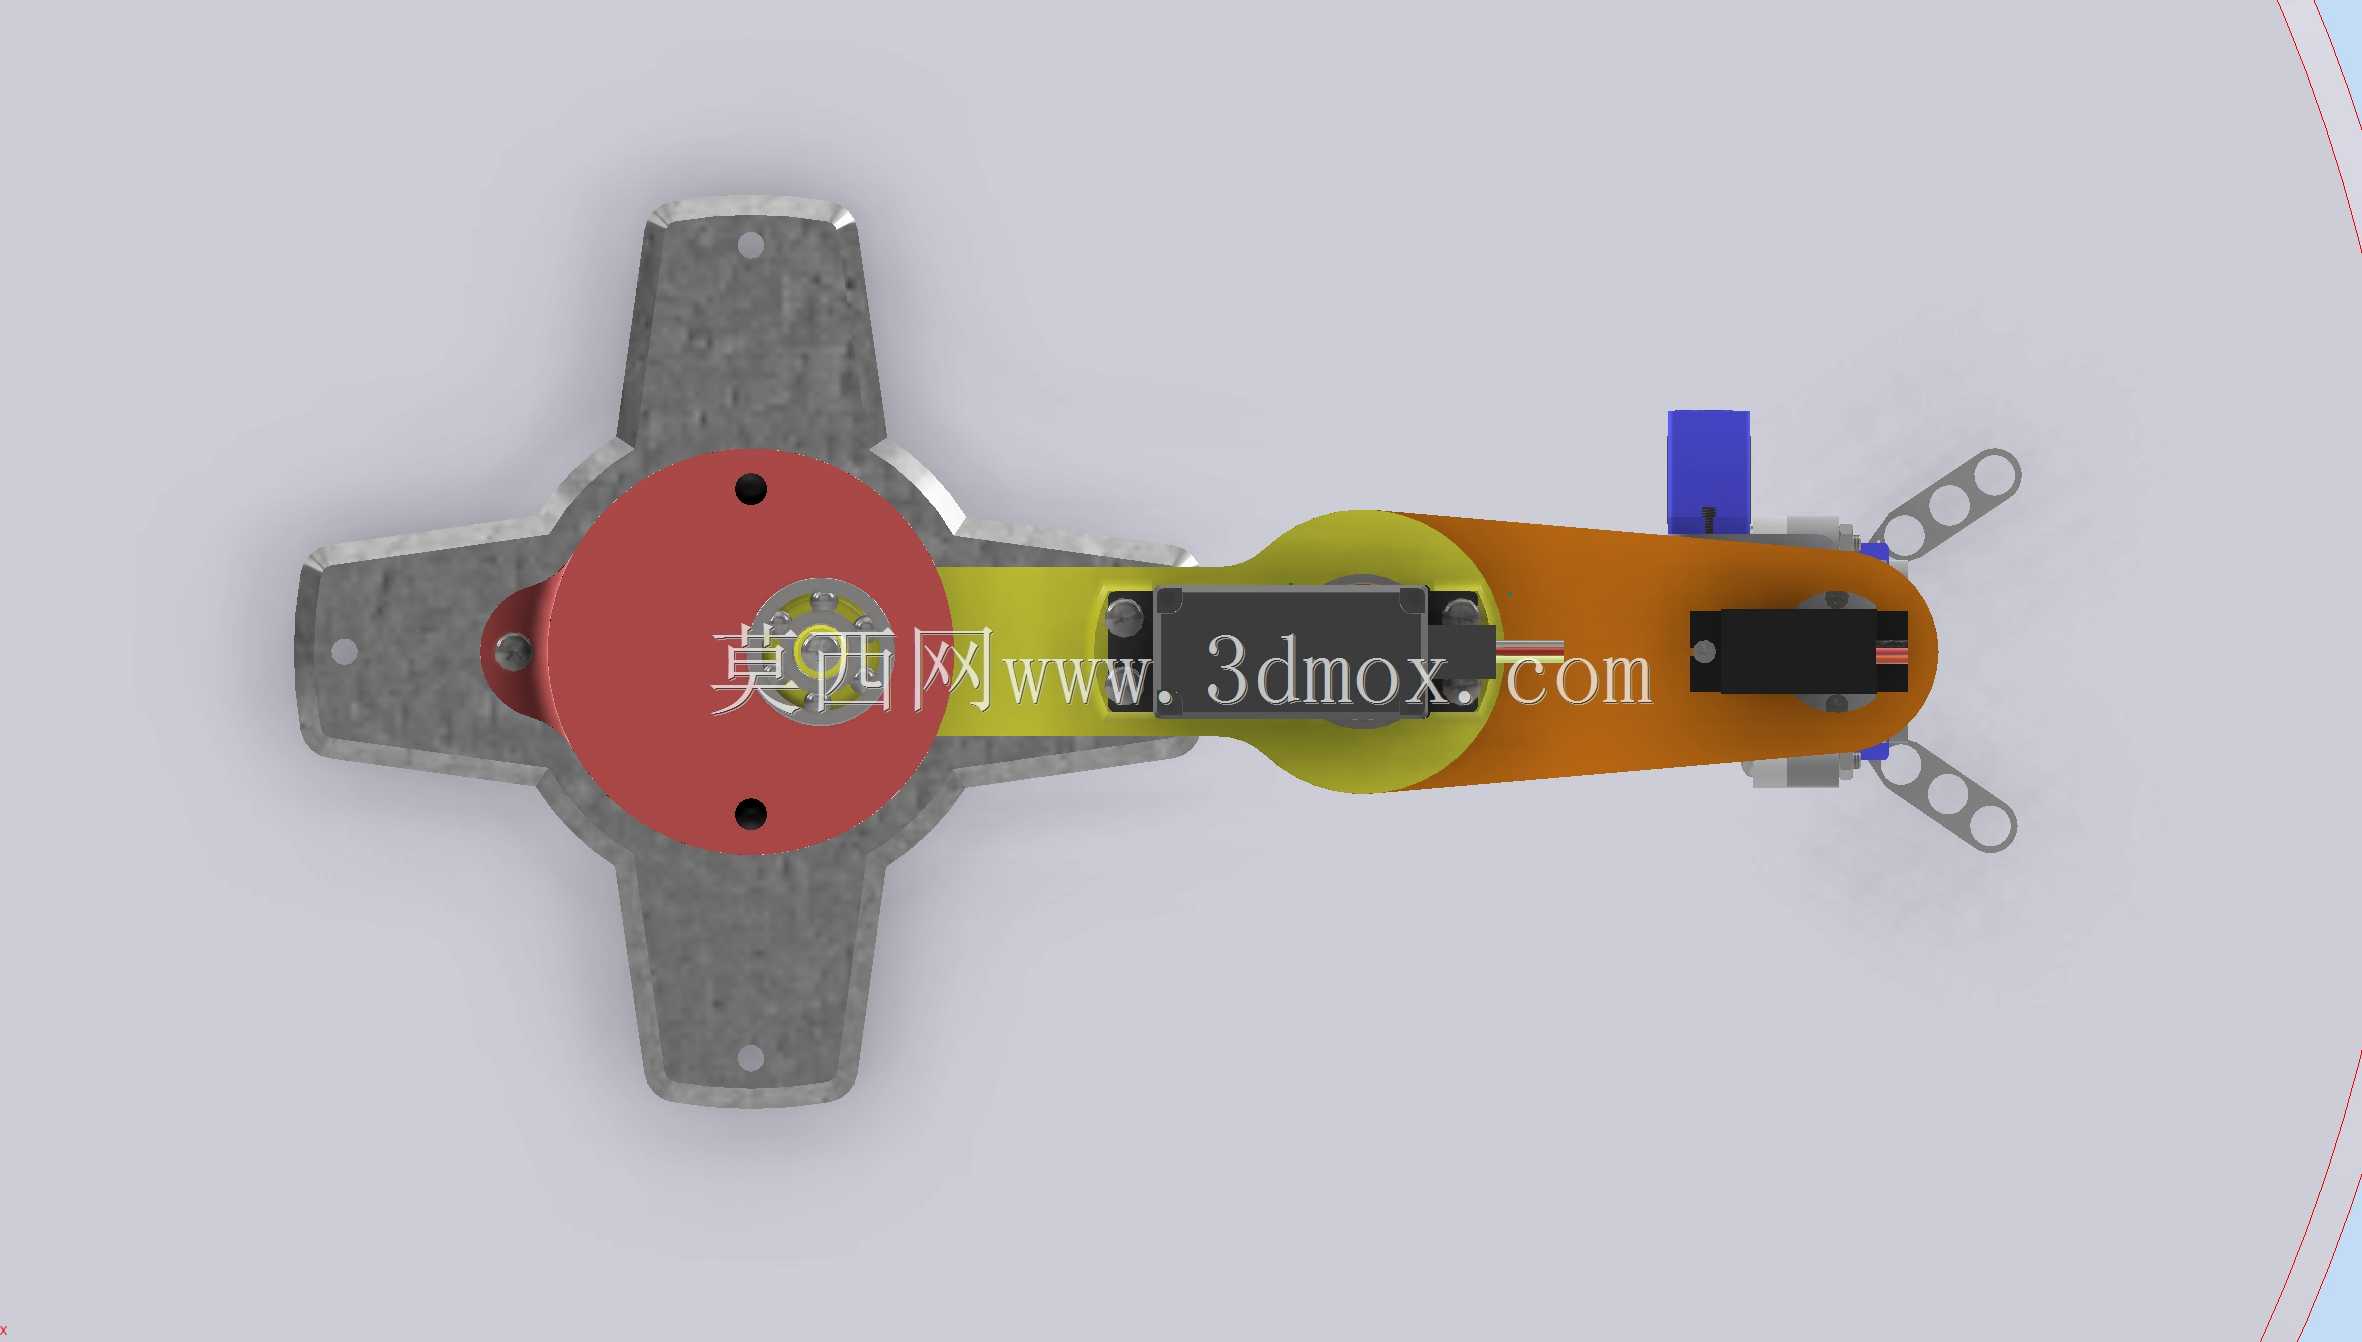
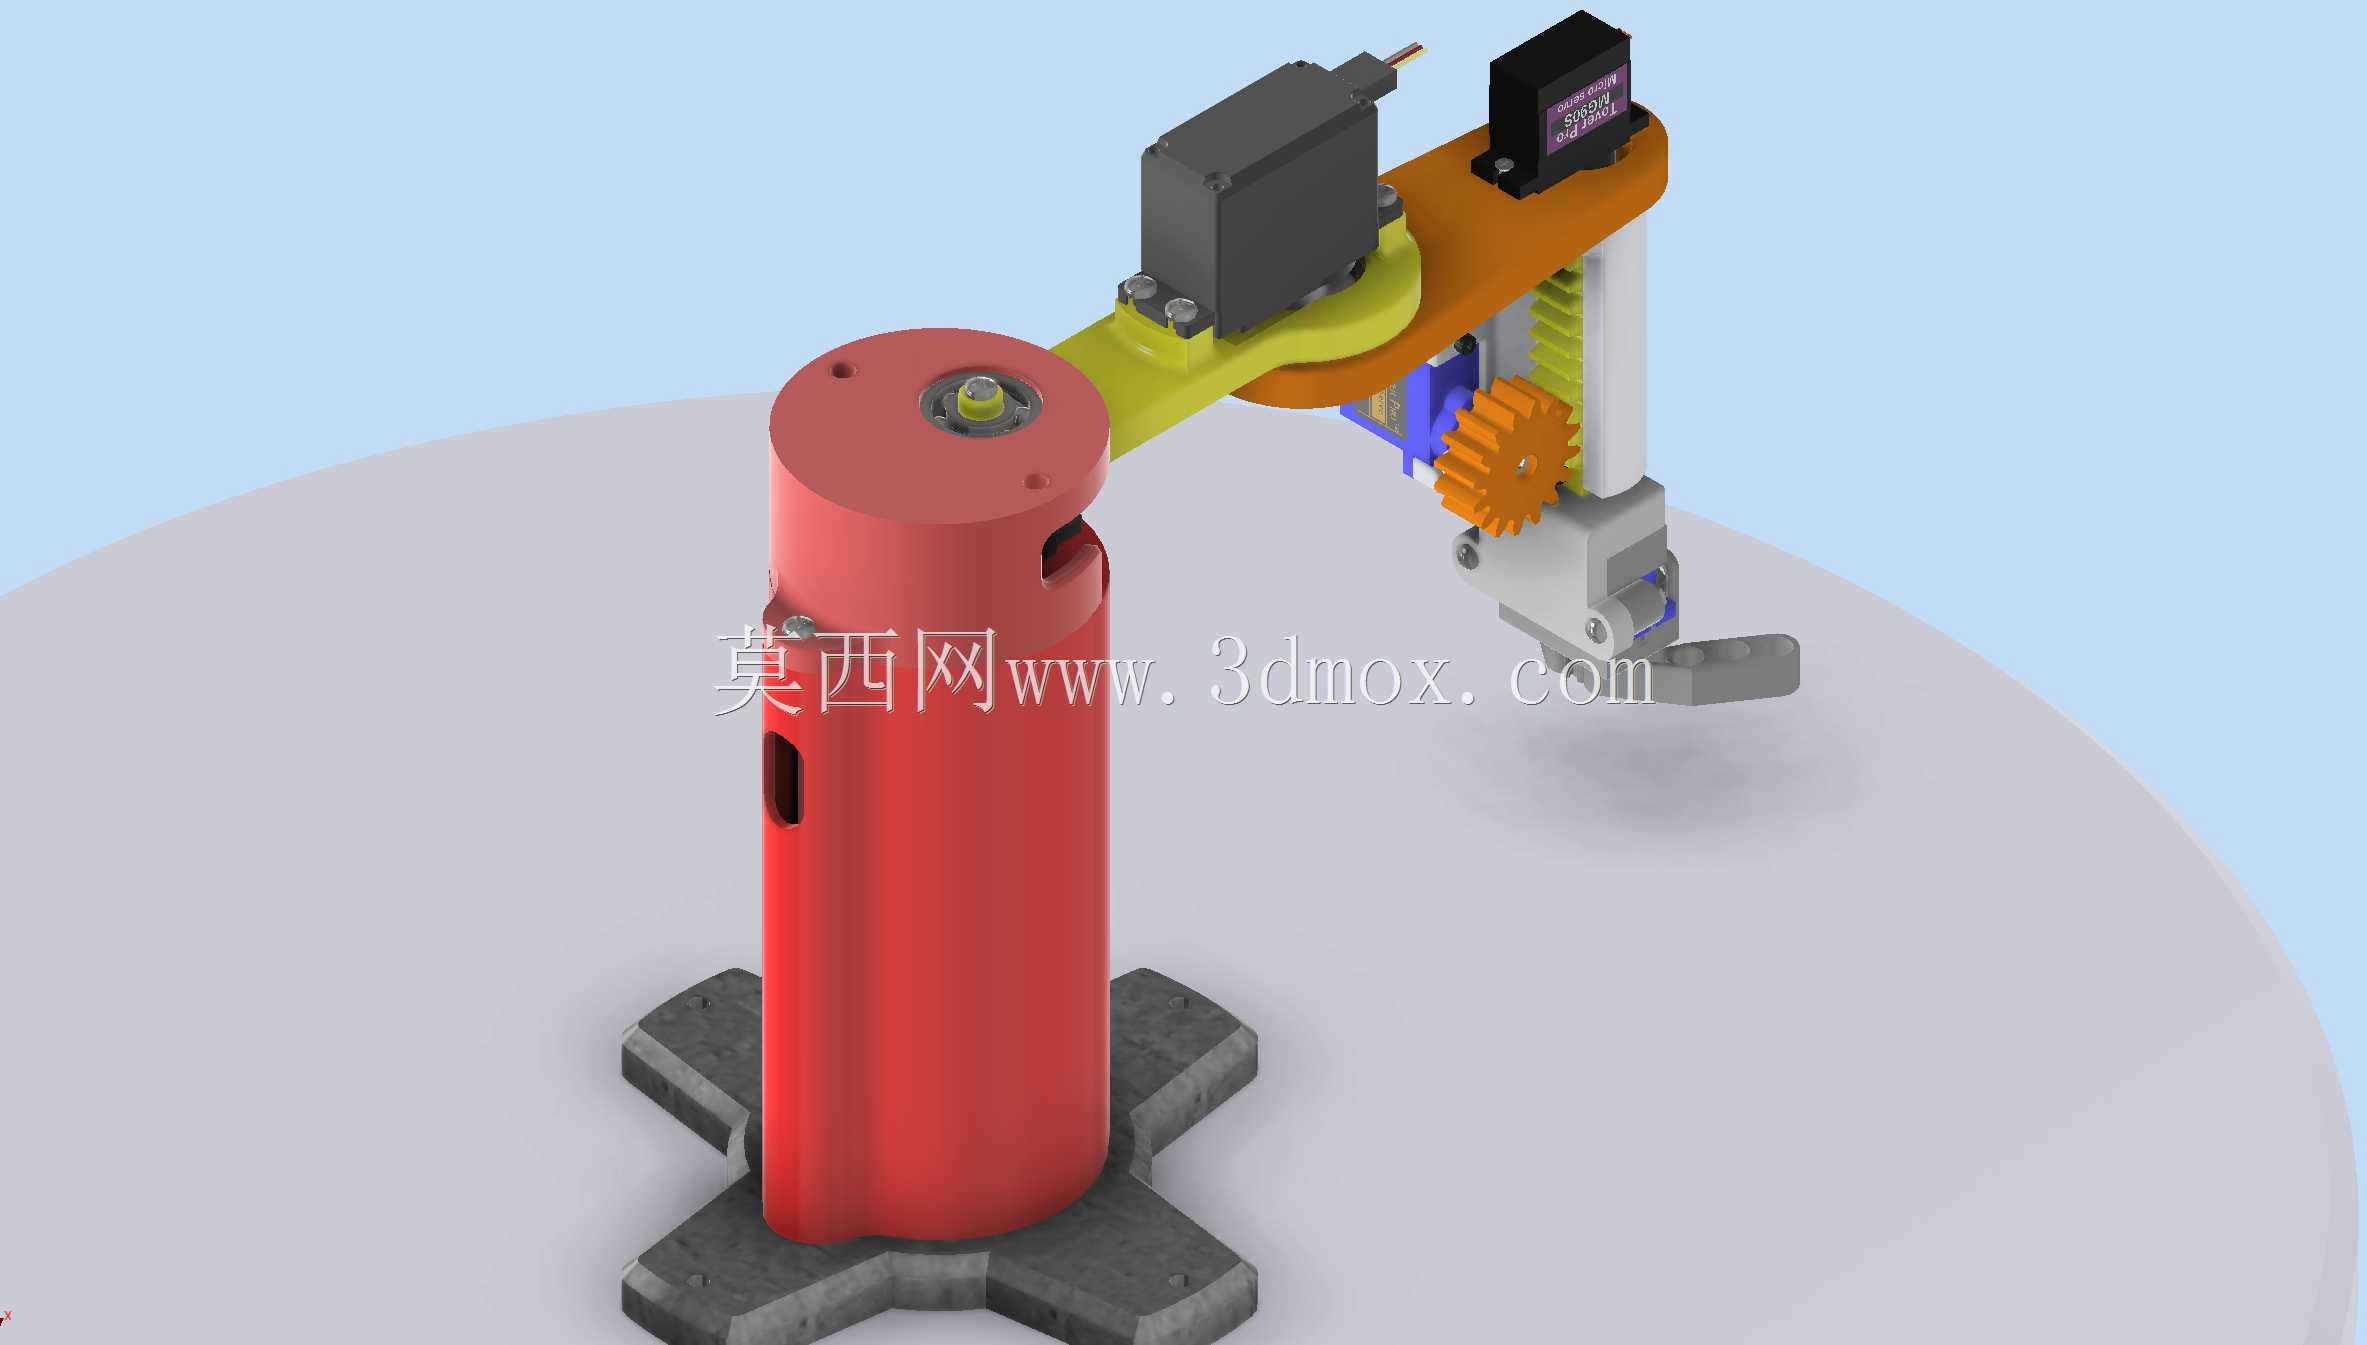

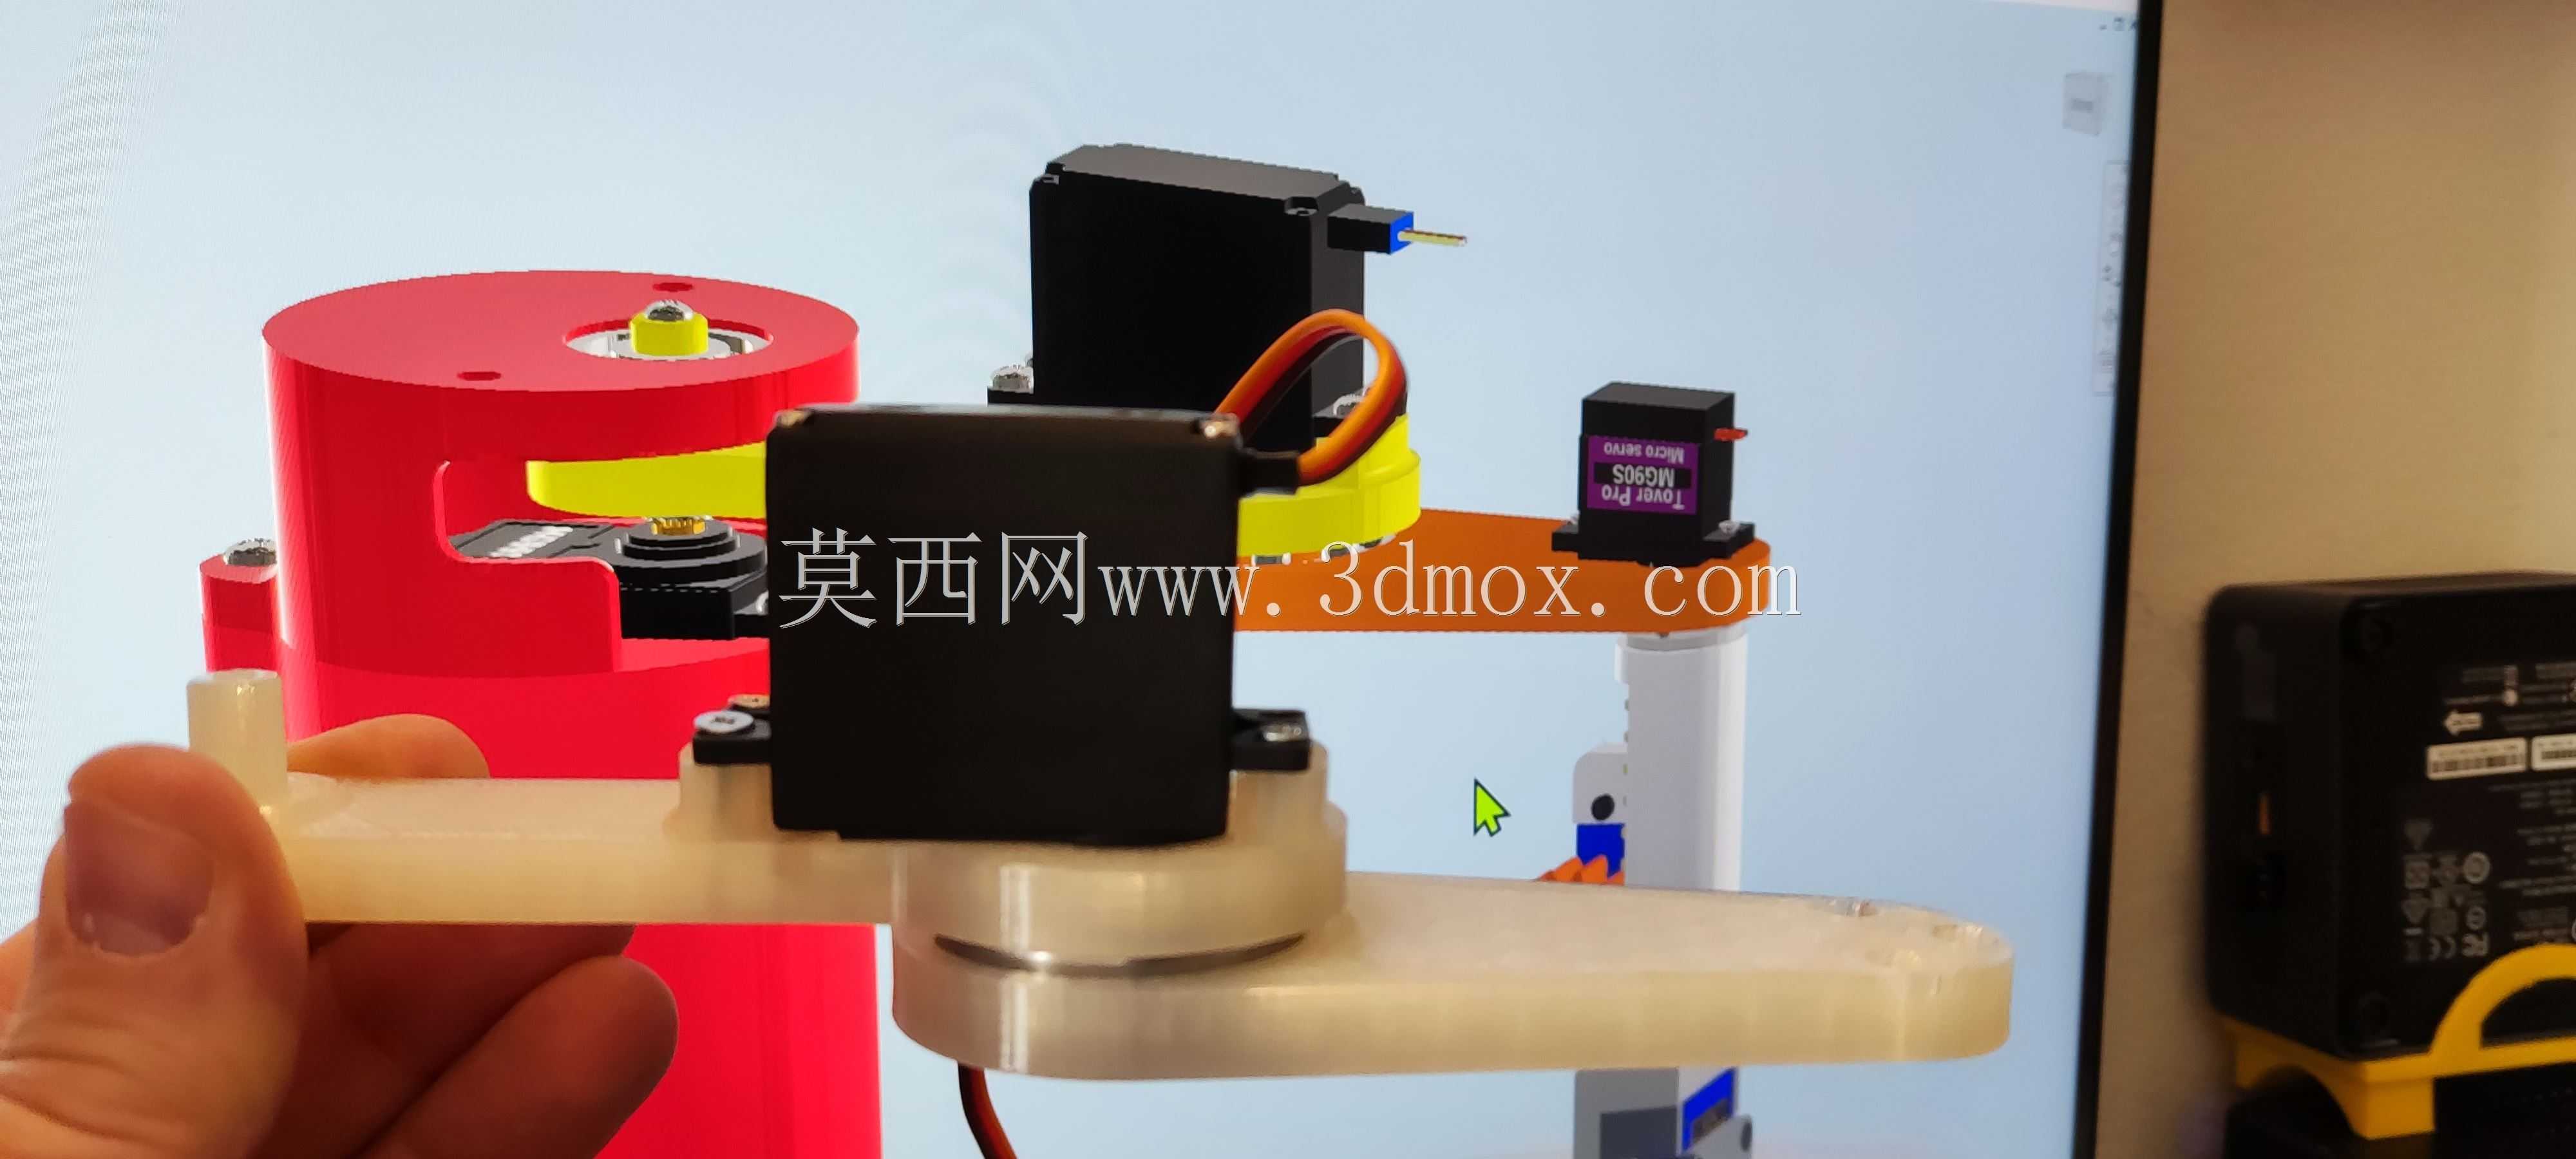
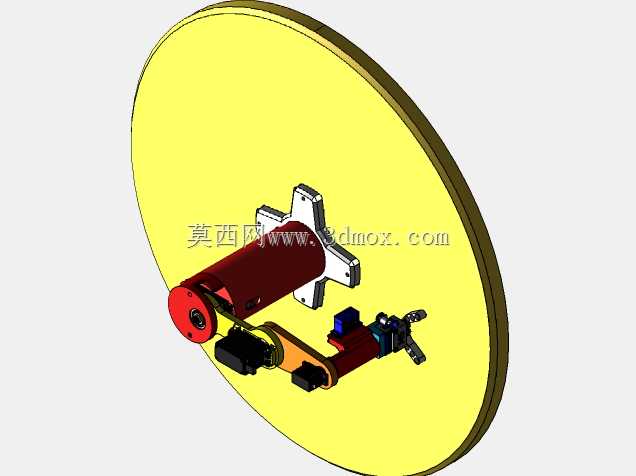
这款小型SCARA构型机械臂,核心定位是桌面级平面运动实训载体,面向机器人运动学入门教学、小型工位轻载搬运场景开发,整体结构围绕低成本舵机驱动方案做适配,没有采用工业SCARA常见的谐波减速器+伺服电机配置,转而用普及度极高的MG995舵机作为动力源,大幅降低了整套机构的搭建门槛,也适配个人DIY、教学演示这类对成本敏感的使用场景。
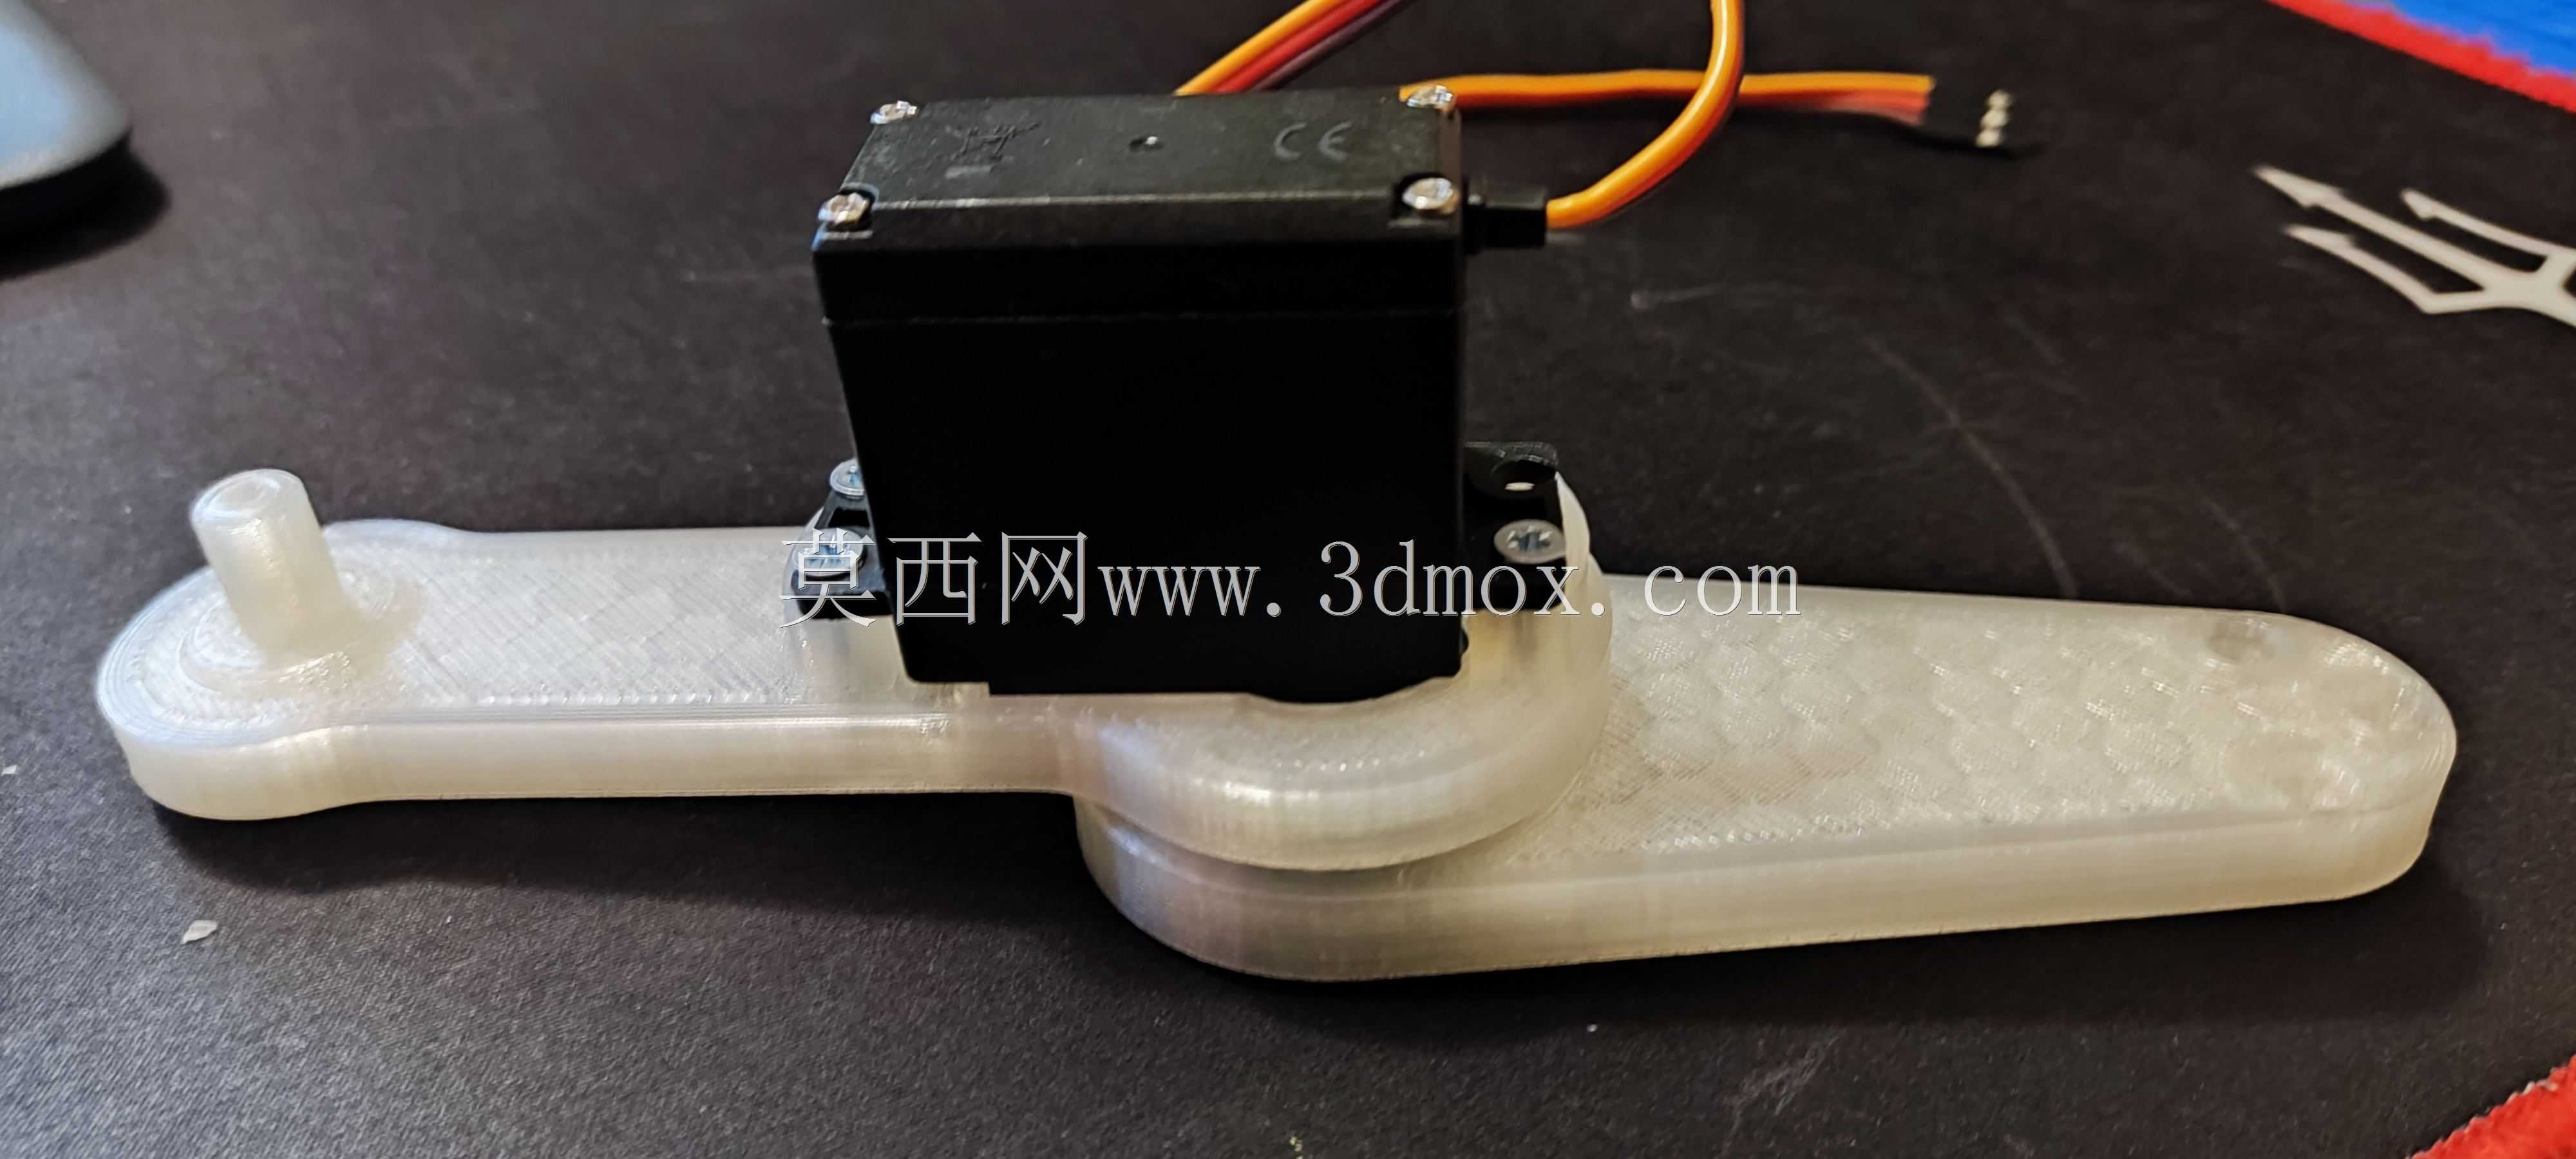
从传动结构来看,大臂回转关节直接由舵机驱动,实现水平面内的大角度摆动,小臂关节同样配置MG995舵机,和大臂配合完成平面内的点位定位,区别于常见的皮带或连杆传动垂直轴方案,这款机械臂的垂直升降轴采用齿轮齿条传动结构,舵机输出的旋转运动通过齿轮直接驱动带齿条的垂直轴做上下直线运动,传动路径更短,反向间隙控制难度更低,也方便后期调整齿轮啮合间隙来补偿磨损。末端的夹持器采用M5堆叠式标准组件,夹持旋转动作由独立的MG90S舵机驱动,可实现小角度范围内的夹持姿态调整,满足小型零件拾取、摆放时的角度对位需求。
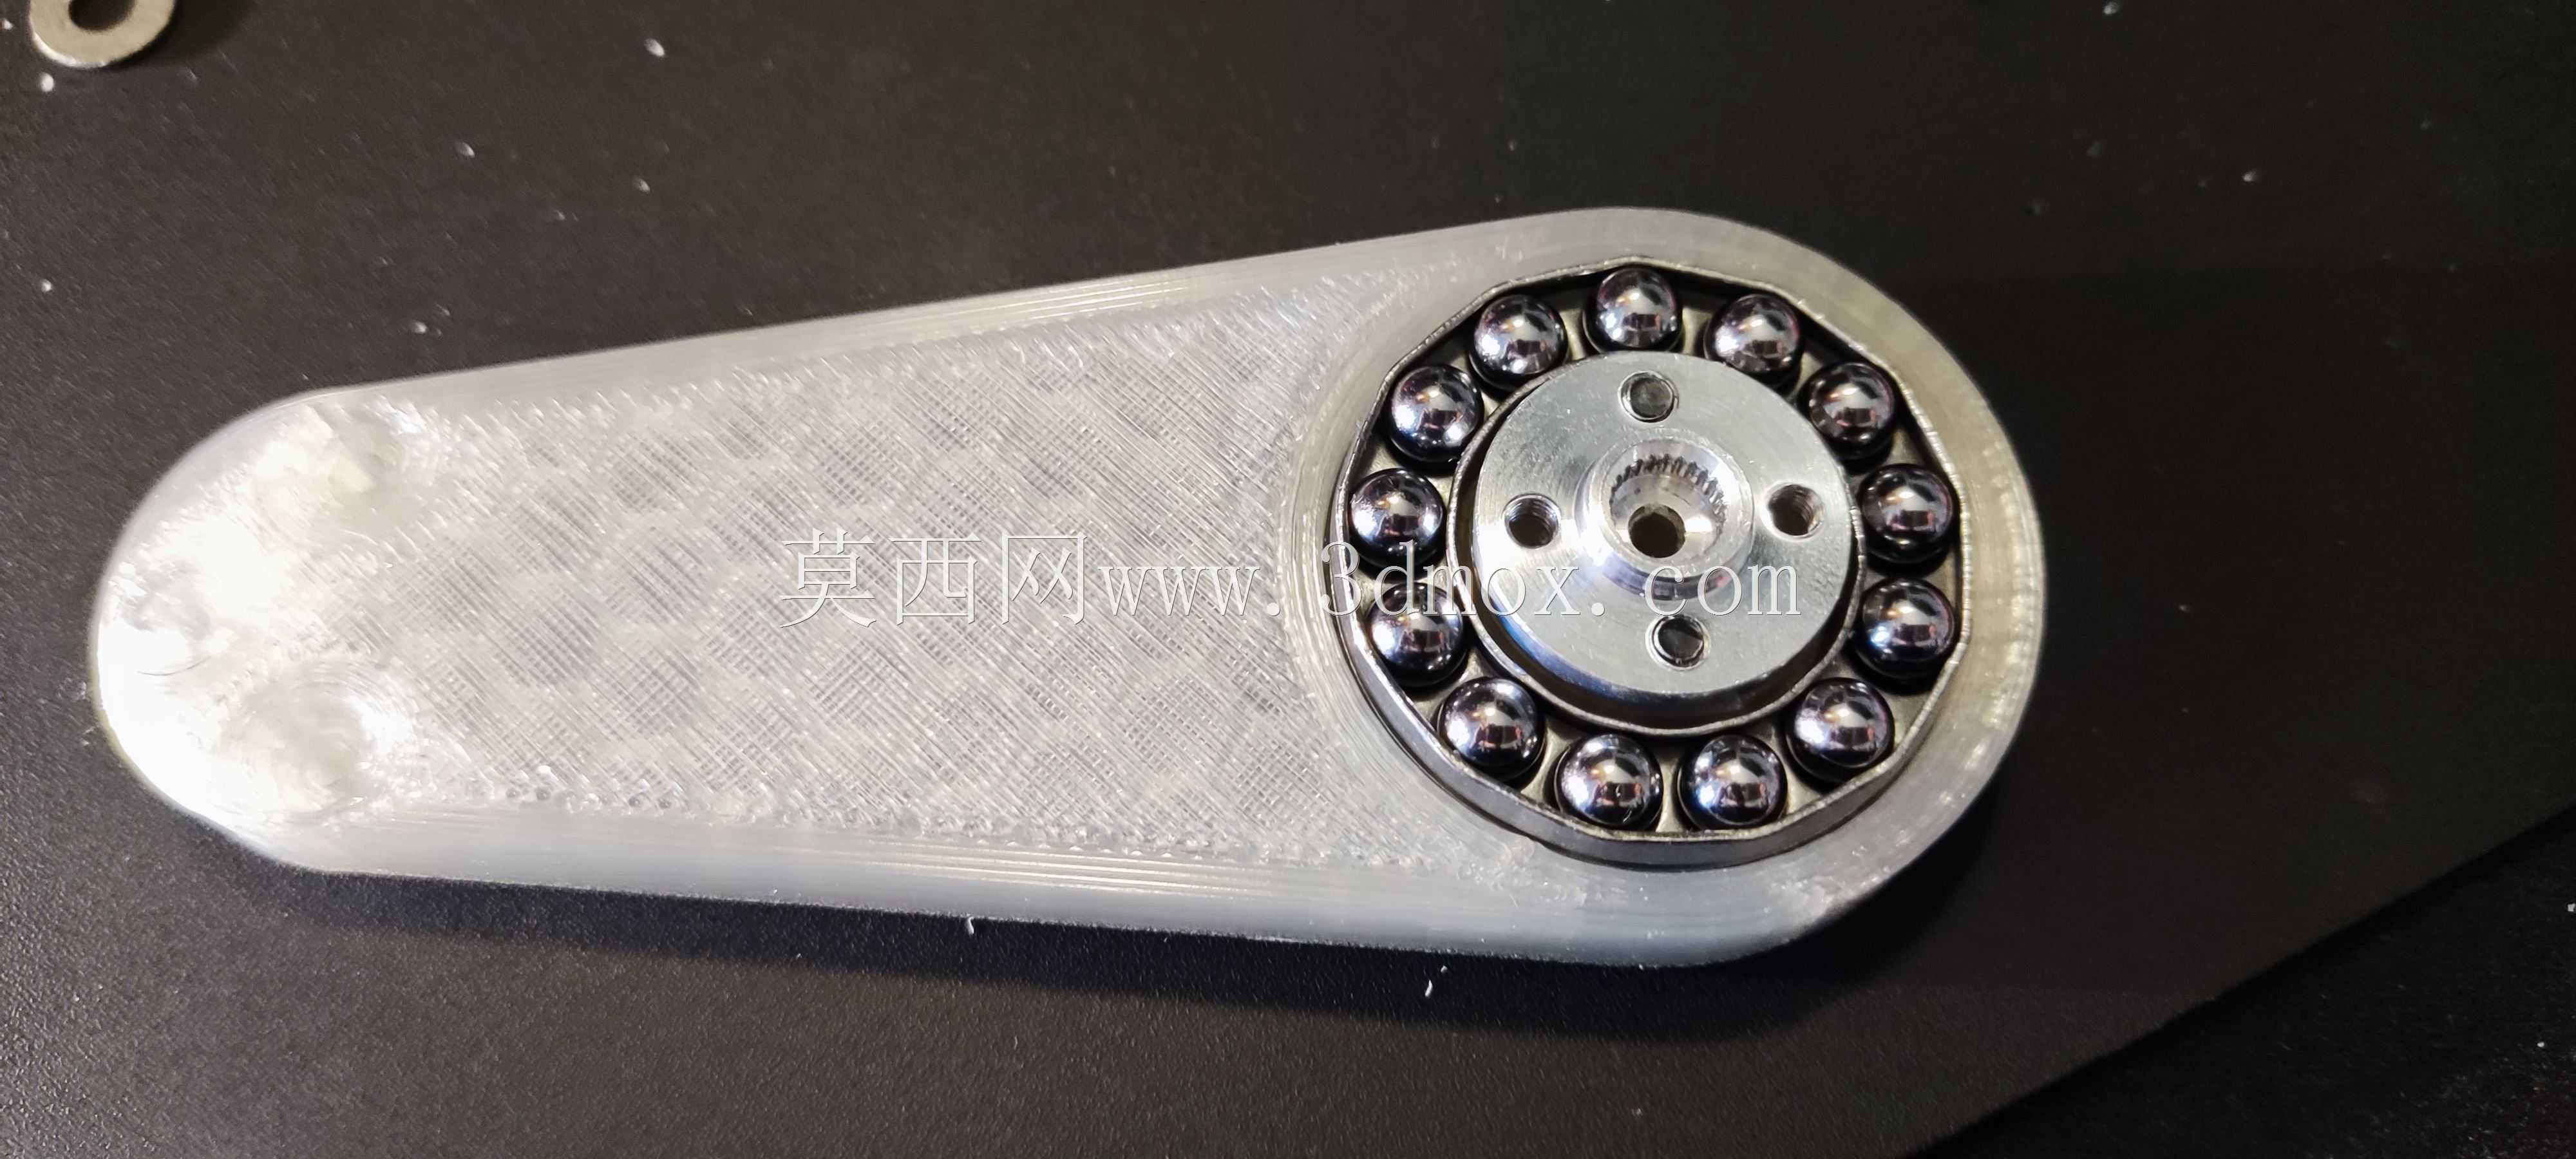
结构设计上充分考虑了组装与维护的便捷性,所有回转支撑位置都配置了轴向与径向滚珠轴承,避免塑料件直接摩擦带来的磨损和卡顿,同时提升了关节的回转精度,减少舵机负载的额外损耗。整套结构的零件大多适配3D打印工艺,壁厚设置、安装孔位都做了打印工艺适配,没有复杂的倒扣结构,不需要额外支撑就能完成大部分零件的打印,普通FDM打印机即可加工所有结构件,组装时只需要配套标准螺丝、舵机盘、轴承这类通用标准件,不需要定制特殊加工件,个人用户也能在短时间内完成整套机构的组装调试。
安装边界方面,整套机械臂的底座采用圆盘式安装结构,底部预留了标准安装孔位,可直接固定在铝型材工作台、木质实训台面上,不需要额外做复杂的安装基座;垂直轴的升降行程控制在小范围内,避免行程过长导致齿条偏载,臂展完全展开后的作业半径覆盖桌面级小范围作业区域,适合在实训台、桌面流水线旁做小型零件的分拣、移载动作。实际使用中,两个大关节的舵机配合可实现平面内正反方向的连续运动学演示,能直观展示SCARA机构平面运动的解算逻辑,垂直轴的齿轮齿条结构可直观展示旋转运动转直线运动的传动特性,末端夹持器的模块化设计也方便用户根据需求更换不同的执行端,比如换成吸盘、画笔头,就能拓展出绘图、轻载吸附搬运的功能。
在细节设计上,舵机的安装位都预留了走线槽,避免机械臂运动过程中导线被关节拉扯磨损,所有运动部件的边缘都做了倒角处理,避免组装和调试过程中划伤,轴承安装位设计了定位台阶,压装后不需要额外做轴向固定就能保证轴承的同轴度,降低了组装时的调试难度。整套机构的负载能力适配小型轻质零件,比如电子元器件、3D打印小零件、教学用实训工件,不适合重载场景,定位精度满足教学演示、DIY创作的需求,也可作为小型自动化工位的低成本执行机构做二次开发,用户可根据自身需求更换更高精度的舵机或者增加位置反馈元件,进一步提升机构的运动精度。

- 全部评论(0)

- 模板大小: 20.29 MB
- 售价:5金币
- 下载次数: 39
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人