微信登录
 QQ登录


轮式步行移动机器人动力轮组结构
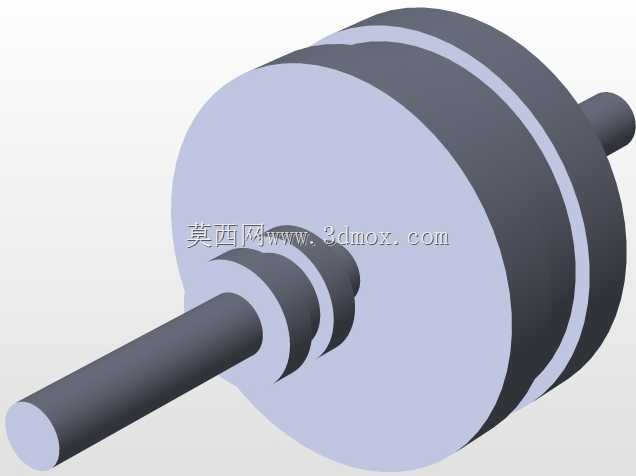
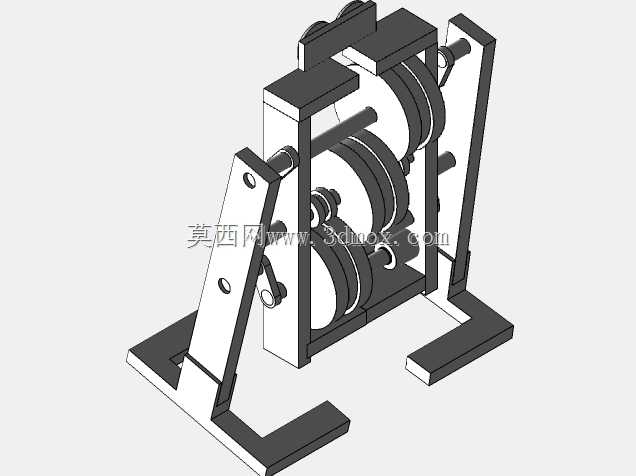
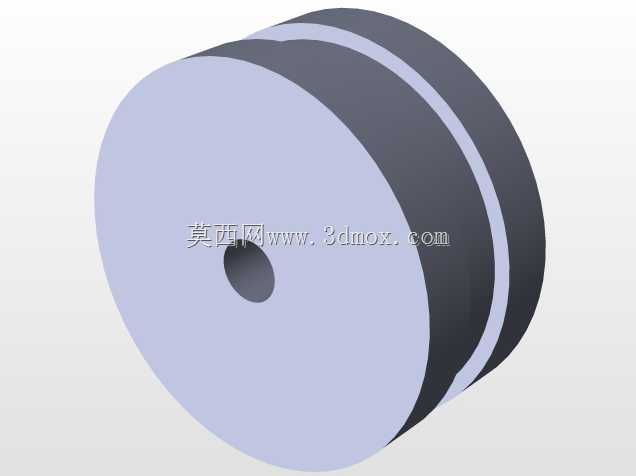
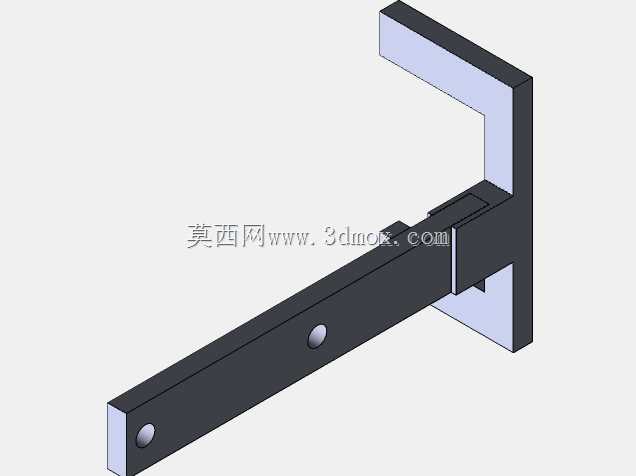
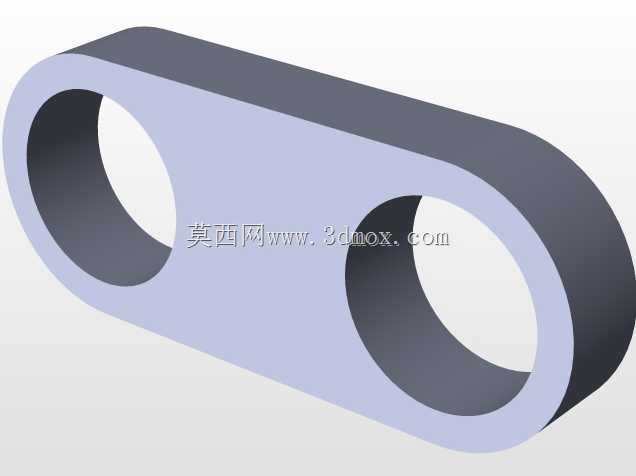
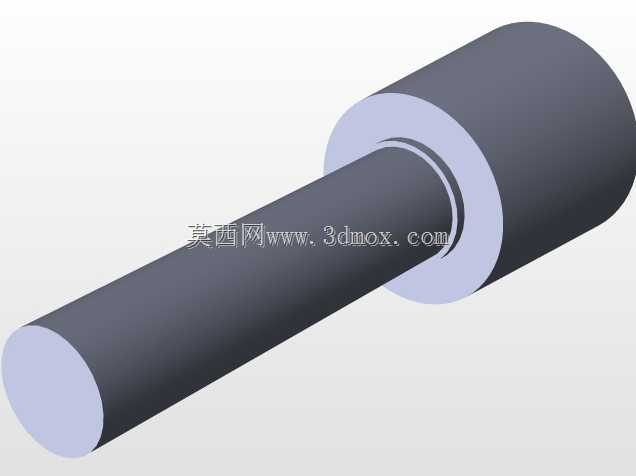
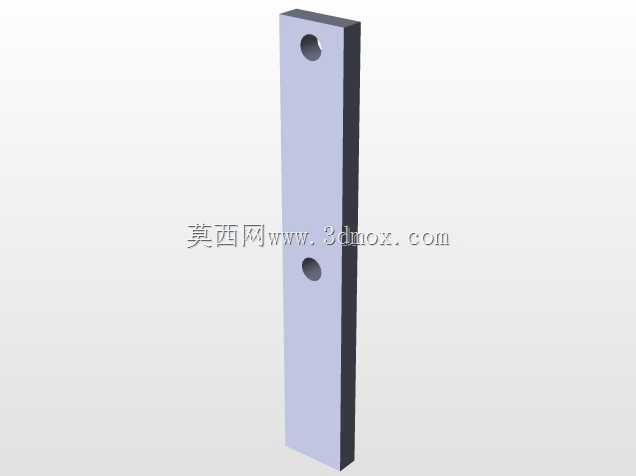
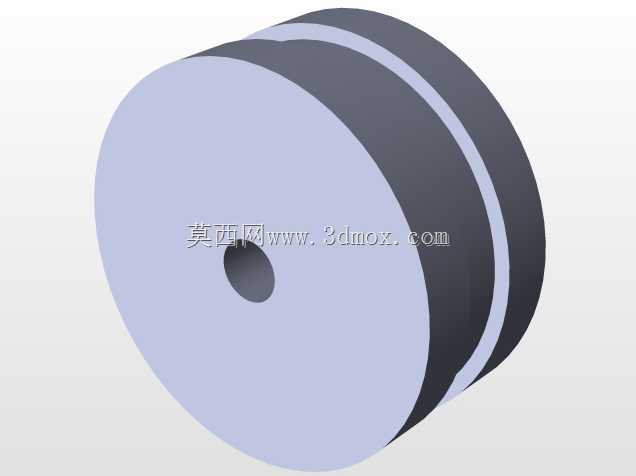
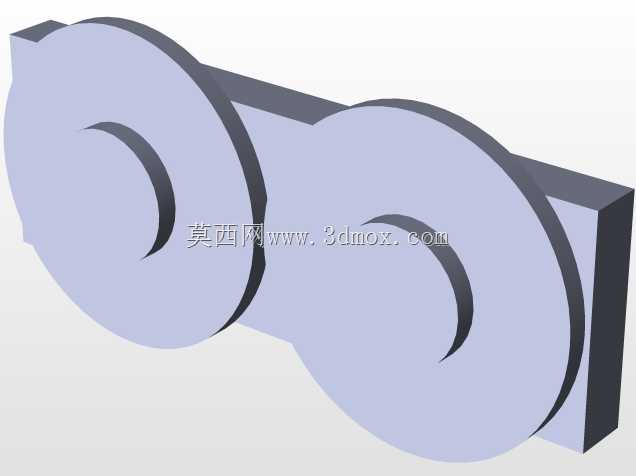
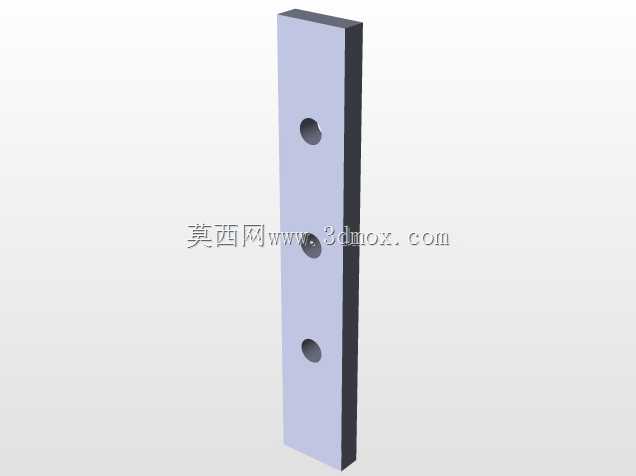
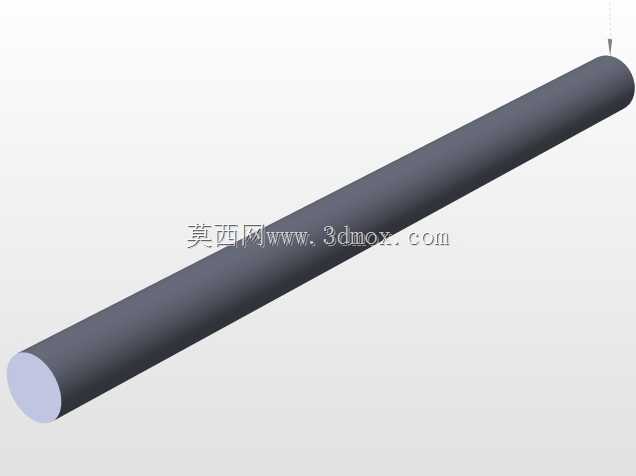
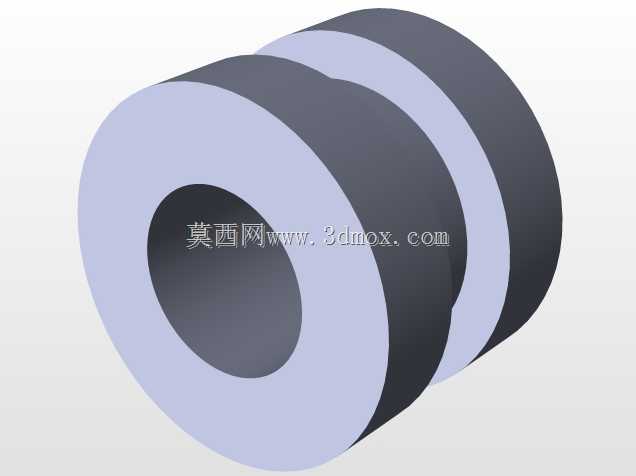
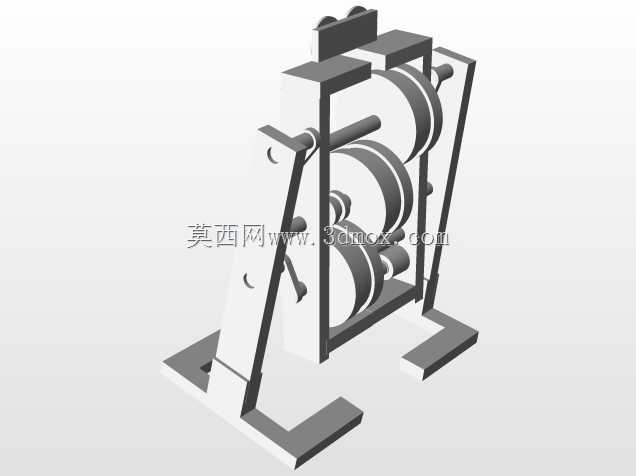
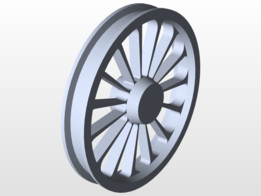
这套轮式步行移动机构的三维结构,面向小型巡检机器人、教学演示移动平台、轻型仓储转运小车以及室内服务机器人的底盘开发场景,核心呈现的是机器人行走端的轮体与轴系组合形态。从实际落地使用来看,这类轮组承担整机全部承载、行走驱动与转向支撑功能,在平整环氧地坪、硬质PVC地面、室内瓷砖路面等常规场景下,可配合底盘驱动单元完成直线行进、小半径转向、定点停靠等动作,替代人工完成短途物料递送、环境参数巡检、实训动作演示等任务。
从结构组成上拆解,该轮组主体为大直径圆柱轮体,轮体外侧设置两道环形限位凸缘,凸缘沿轮身周向均匀分布,一方面可在轮体包覆橡胶防滑外圈时形成轴向卡位,避免防滑层在长期往复行走中出现轴向窜动、脱胶移位;另一方面凸缘本身可作为轮体的加强筋结构,提升薄壁轮壳的径向抗形变能力,当整机承载偏载、经过路面微小凸起时,轮身不会出现局部凹陷变形。轮体一端伸出短轴头,用于对接底盘侧的支撑轴承座或驱动输出端,另一端同轴延伸出长连接轴,长轴既可以作为从动轮的固定支撑转轴,穿装在底盘侧板的安装孔内配合轴用挡圈实现轴向锁止,也可以通过联轴器与驱动电机输出轴相连,作为主动轮传递旋转扭矩。
设计思路上,该轮组优先兼顾了小型移动机器人的空间紧凑性需求,大直径轮体的选型能够有效降低越障阻力,当路面存在细小线缆、拼接缝、微小颗粒杂物时,大轮径的通过性远优于小尺寸脚轮,无需额外设置复杂的悬挂结构即可跨越常规室内微小障碍。轮身采用等厚圆柱轮廓,没有多余的异形曲面,一方面在加工阶段可直接采用棒料车削成型,或者通过3D打印快速制作样件,缩短原型验证周期;另一方面圆柱外圆面的加工精度容易保证,轮体旋转时的径向跳动量可以控制在较小范围,避免机器人行走过程中出现上下颠簸、航向偏移的问题。两道环形凸缘的间距经过匹配设计,预留了标准防滑橡胶圈的安装宽度,用户可根据实际路面摩擦系数需求,选配不同硬度的橡胶包覆层,在光滑瓷砖路面选用软质高摩擦橡胶提升抓地力,在硬质水泥路面选用耐磨硬橡胶延长使用寿命。
安装边界层面,长输出轴的轴径、轴伸长度都预留了通用安装余量,轴端可加工平键槽或者采用D型轴切面,防止轮体与轴之间出现相对转动打滑;轮体端面与轴的衔接位置设置了多级阶梯轴肩,轴肩端面可作为轴承内圈、联轴器端面的定位基准,装配时只需将零件抵靠轴肩即可确定轴向位置,无需反复测量调整间距。轮体整体的轴向宽度控制在窄幅区间,适配小型机器人底盘的侧板间距,不会占用过多底盘内部的电池、控制板安装空间;轮体外侧凸缘的外径略大于轮身基础外径,即使底盘侧板存在小幅安装偏差,凸缘也不会与侧板发生摩擦剐蹭。
在功能特性上,该轮组同时兼容主动驱动与从动支撑两种使用模式:作为从动轮使用时,长轴固定在底盘侧板上,轮体内部可嵌入微型滚珠轴承,绕固定轴灵活旋转,作为万向轮以外的定向支撑轮使用;作为主动轮使用时,长轴连接减速电机输出端,轮体随电机同步旋转输出牵引力,双轮差速控制时即可实现整机的零半径转向,无需额外设置转向舵机,简化底盘控制逻辑。轮体的中空结构设计还可在内部预留安装空间,可选配集成轮毂式测速码盘,实时反馈轮体转速,为机器人的里程计定位、行走闭环控制提供硬件基础。整套结构没有复杂的异形零件,所有回转面均可通过常规车削工艺完成加工,维护时只需拆卸轴端挡圈即可将轮体从底盘上抽出,更换防滑圈或者轴承的操作十分简便,适合小批量机器人样机开发与教学实训场景使用。
- 上一篇:科幻双足作战机甲Raven结构设计
- 下一篇:四足仿生步行机器狗机械结构

- 全部评论(0)

- 模板大小: 1.54 MB
- 售价:5金币
- 下载次数: 16
- 系统要求: SOLIDWORKS,AutoCAD,SOLIDWORKS
- 软件分类: 机器人