微信登录
 QQ登录


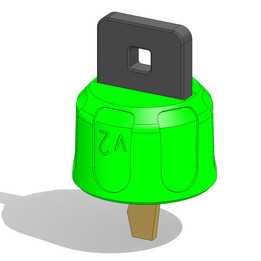
Skuttle机器人适配厚辐条轮舷窗轮皮带轮

在小型移动机器人的轮系传动设计中,同步带传动凭借传动比精准、无滑差、缓冲吸振能力强的特性,一直是轮组动力传递的首选方案之一,舷窗轮结构的皮带轮作为同步带传动的核心从动部件,其结构适配性直接决定了轮组运行的稳定性与传动效率。这款针对Skuttle机器人优化的皮带轮,是在原有滑板轮轮辐模式基础上做的针对性改型,核心解决原有标准皮带轮无法适配厚辐条车轮的安装痛点,在小型巡检机器人、教育类移动机器人、室内配送机器人的轮组改造场景中,这类改型部件的实用性非常突出。
从实际应用场景来看,Skuttle这类开源移动机器人常被用于高校机器人教学实训、小型室内巡检作业、二次开发功能验证等场景,很多使用者会根据实际作业需求更换不同宽度、不同材质的厚辐条车轮,来提升轮组的抓地力、负载能力或者越障性能,但原有配套的标准皮带轮安装叉口宽度较窄,无法卡入厚度更大的轮辐,强行安装会出现轮组偏摆、皮带轮与轮辐干涉、传动中心距偏移等问题,直接导致同步带跳齿、传动异响甚至带体过早磨损。这款改型皮带轮就是针对这类改造需求设计,不需要使用者重新设计整个轮系的安装结构,仅替换该皮带轮即可完成厚辐条车轮的适配,大幅降低轮组改造的设计与加工成本。
从功能特性上看,该皮带轮采用同步带轮标准齿形设计,齿廓与对应型号同步带的啮合间隙控制在合理公差范围内,传动过程中齿面受力均匀,不会出现局部应力集中导致的齿根断裂问题;轮体一侧的双叉式安装结构是整个改型的核心,叉口的开口宽度针对厚辐条车轮的辐条厚度做了加宽处理,叉口内侧的定位面与轮辐安装面完全贴合,安装后可以限制皮带轮相对于车轮的径向与轴向窜动,保证皮带轮的回转中心与车轮回转中心完全重合,避免轮组转动时出现动不平衡问题。轮体中心的异形定位孔与车轮轴端的定位结构匹配,安装时不需要额外加工定位键槽,依靠轴孔的形面配合即可传递扭矩,装配流程更简单,也避免了键连接带来的应力集中问题,适合小型轻量化轮组的扭矩传递需求。
从设计思路层面,整个改型过程没有对原有皮带轮的传动参数做改动,保留了原有的节圆直径、齿形参数、带轮包角要求,确保替换后整个传动系统的传动比、中心距、张紧量都和原有设计保持一致,使用者不需要重新调整电机安装位、张紧轮位置,仅需完成部件替换即可正常使用。设计时充分考虑了3D打印加工的工艺特性,轮齿部分的拔模斜度、壁厚均匀性都做了优化,不管是采用FDM工艺打印PLA、PETG材质的样件用于功能验证,还是采用尼龙、碳纤维增强材料打印用于实际负载作业,都不会出现壁厚不均导致的打印翘曲、齿形变形问题;双叉安装臂的截面做了加强筋处理,在不增加过多重量的前提下提升了臂部的抗弯强度,即使机器人在过坎、急停等冲击载荷工况下,安装臂也不会出现断裂变形的问题。
关于外形尺寸与安装边界,该皮带轮的节圆尺寸与原有标准轮完全一致,带轮的总宽度仅在安装叉位置做了加宽,带齿部分的宽度没有变化,因此适配的同步带型号、带轮与电机带轮的安装中心距都不需要调整,不会和周围的车架结构、走线槽、传感器支架产生干涉。安装叉的开口深度预留了足够的调节余量,即使不同批次的厚辐条车轮存在一定的厚度公差,也可以通过垫片微调的方式完成紧固,适配性更强;轮体中心的定位孔尺寸与原有轮轴完全匹配,安装时不需要对轮轴做二次加工,紧固螺钉的安装位置做了沉孔处理,螺钉锁紧后头部不会突出轮体表面,避免转动时剐蹭周围的结构件。在实际装配过程中,只需要将皮带轮的叉口卡入厚辐条车轮的对应安装位,对准中心定位孔后拧紧紧固螺钉,再套入同步带调整好张紧度即可完成装配,整个过程不需要复杂的工装夹具,普通使用者按照装配指引即可快速完成轮组改造。
这类针对性改型的传动部件,在小型移动机器人的二次开发场景中需求非常广泛,相比通用标准件,这类适配特定改造需求的部件可以省去大量的设计调整时间,避免因为结构不匹配导致的反复改图、打样验证,对于机器人爱好者、实训教学团队、小型机器人研发团队来说,这类成熟的改型结构可以直接复用,大幅缩短项目的开发周期,也能减少因为设计考虑不周导致的后期运行故障。
- 上一篇:铝型材搭建线性滑台舷窗叉车结构
- 下一篇:舷窗机器人用伺服轮毂关节结构

- 全部评论(0)

- 模板大小: 349.37 KB
- 售价:5金币
- 下载次数: 17
- 系统要求: SOLIDWORKS
- 软件分类: 通用机械零部件