微信登录
 QQ登录


两轮自平衡机器人齿轮减速传动结构
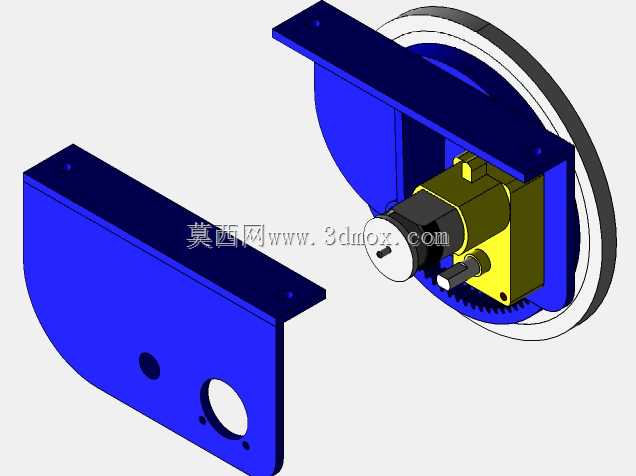
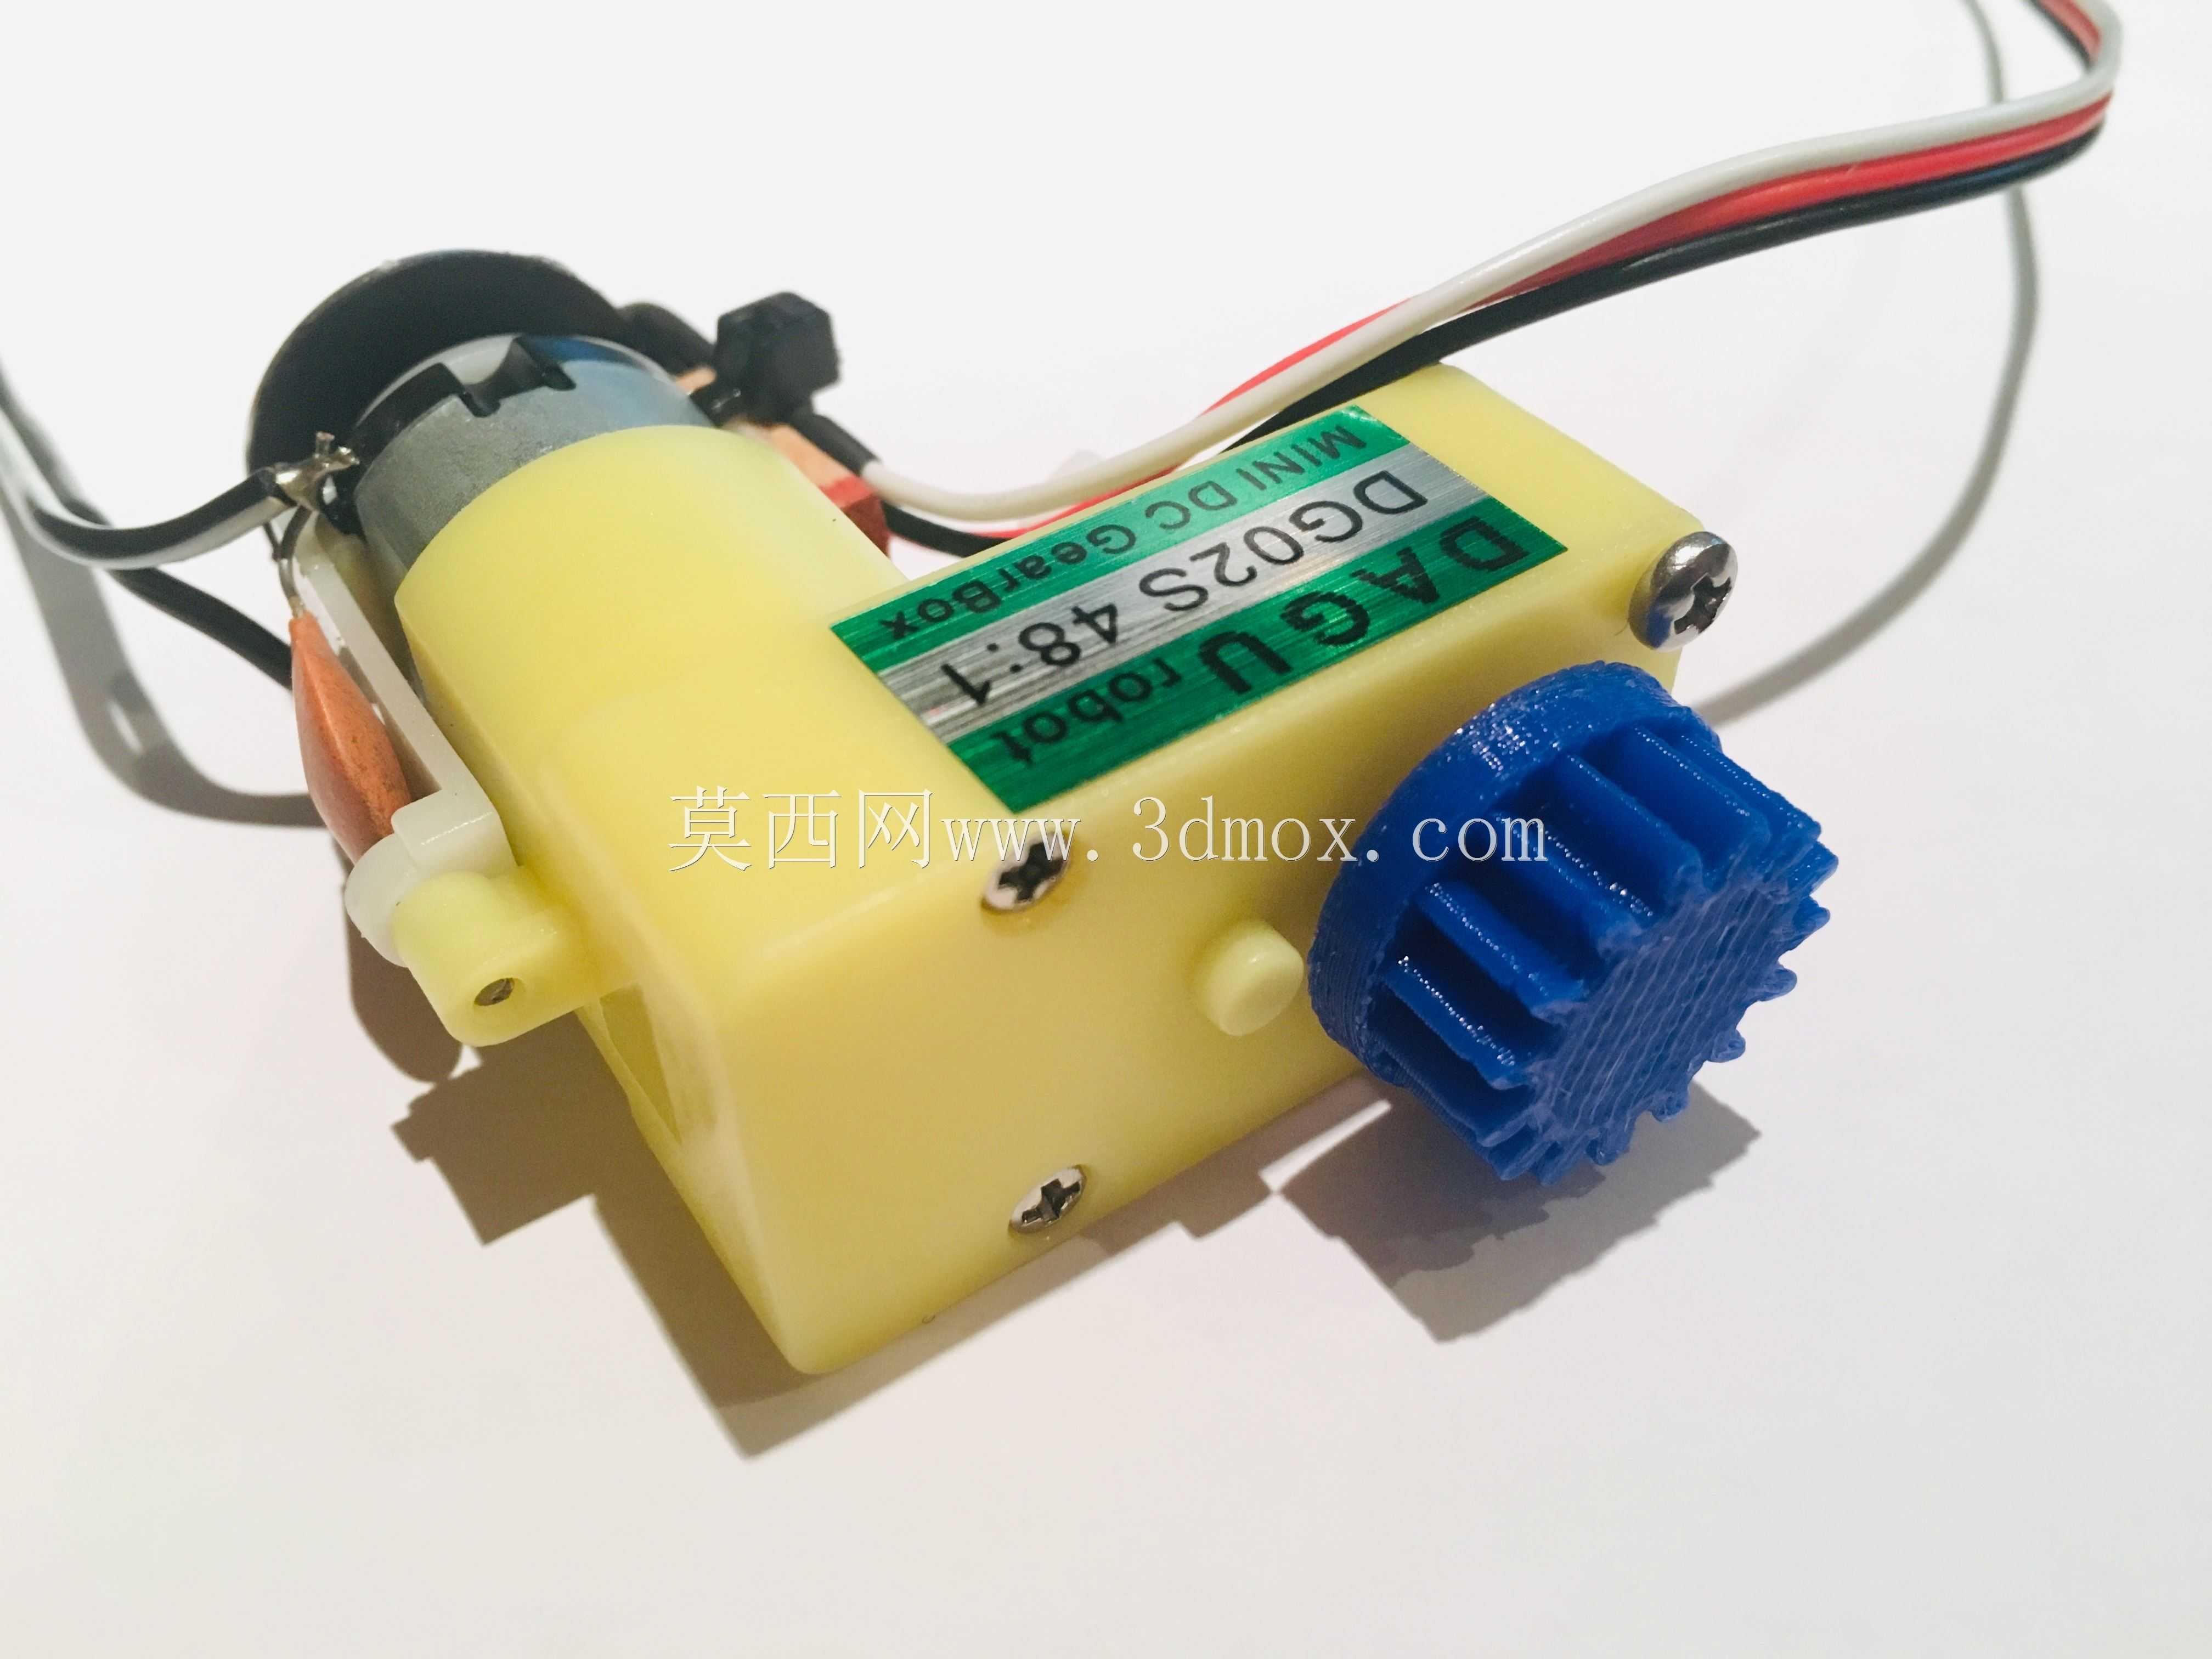
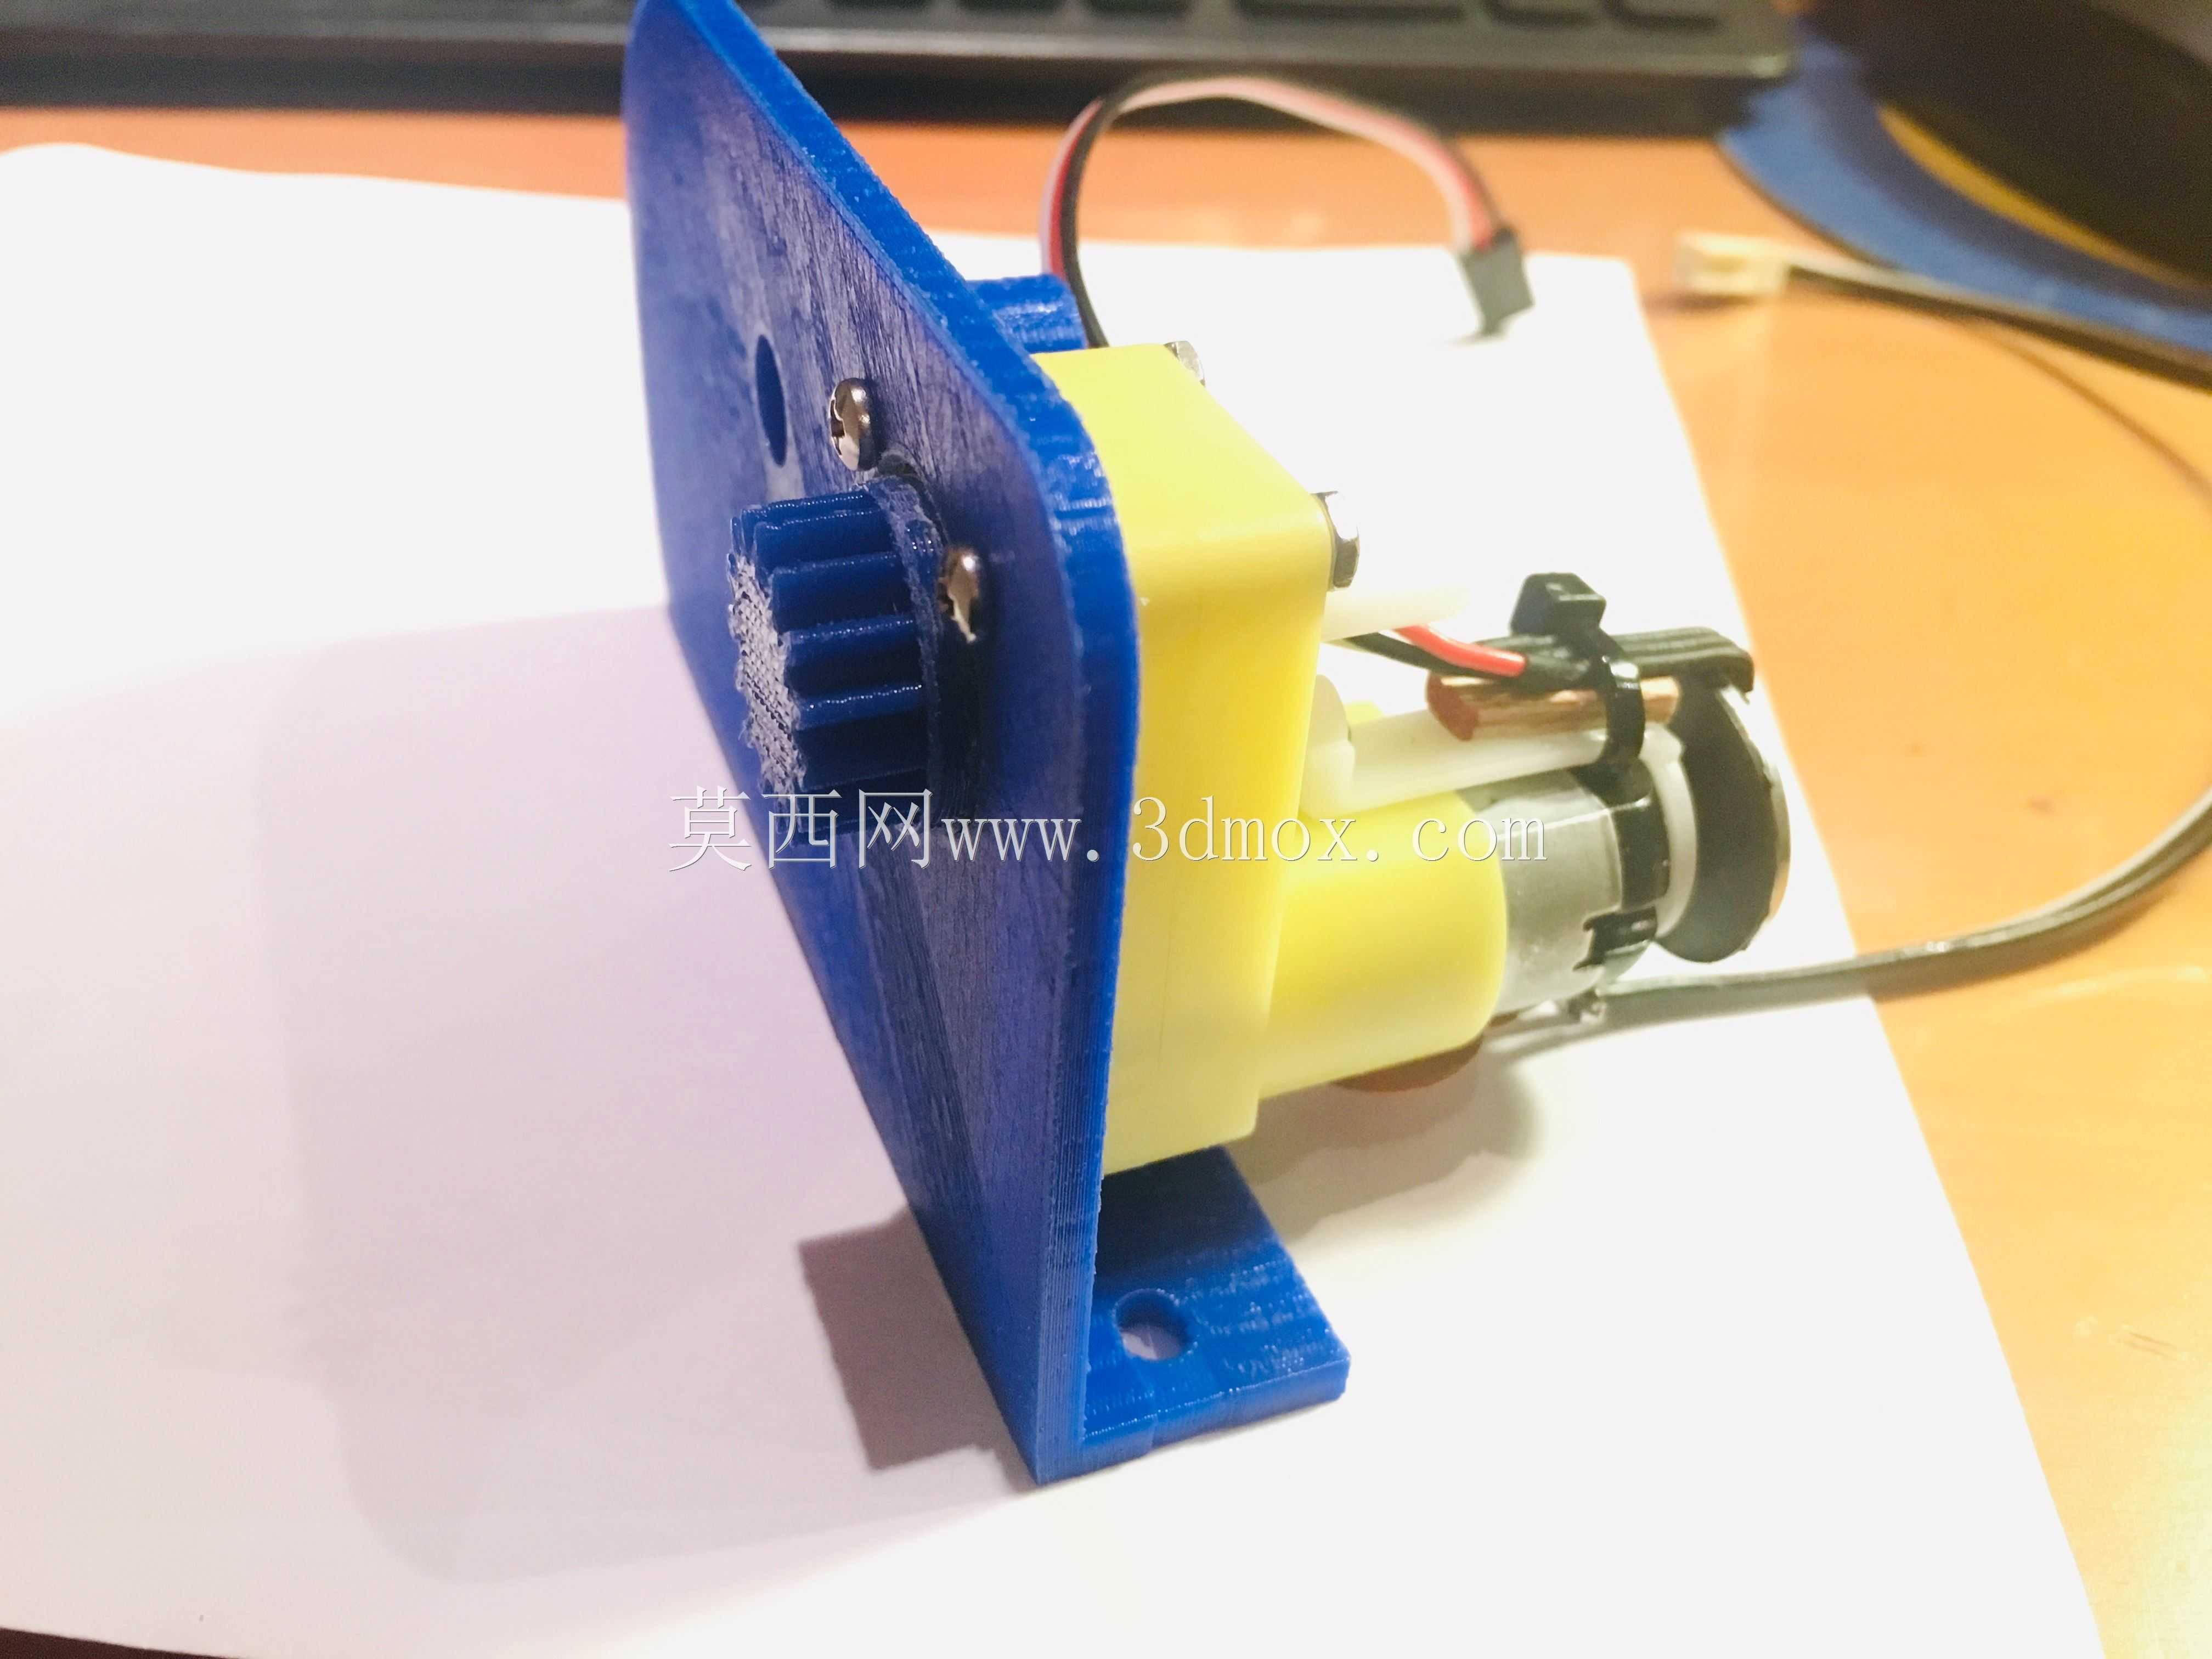


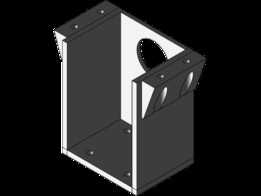
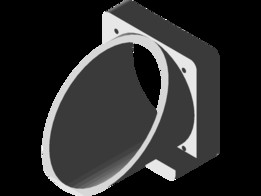
这套传动结构主要面向小型两轮自平衡移动机器人的底盘动力传输场景,适配室内巡检、教育演示、小型载物配送类平衡机器人的动力输出需求,核心作用是将驱动电机的高转速低扭矩输出,转化为行走轮端需要的低转速大扭矩动力,解决常规齿轮直驱电机在平衡机器人上扭矩不足、低速控制精度差的问题。整套传动采用5:1的定比齿轮减速方案,相比同体积常规直连齿轮电机,轮端输出扭矩可提升至原有的5倍,同时将电机输出转速降至适配平衡车行走的区间,允许电机在更高PWM电压区间工作,避开低占空比下电机扭矩波动大的非线性区间,大幅提升平衡控制过程中的动力响应稳定性,减少姿态调整时的动力迟滞与抖动。设计过程中优先考虑了安装集成性,传动壳体直接集成了轮组安装支座与底盘连接挂耳,
不需要额外设计转接支架即可完成与机器人主体侧板的装配,安装法兰预留的孔位可直接适配常规370、N20系列直流齿轮减速电机的安装尺寸,行走轮的安装位与传动输出轴采用同轴设计,保证轮组转动时的同轴度,减少行走过程中的偏磨与径向跳动。结构的安装边界充分考虑了小型平衡机器人的内部空间限制,传动组件整体向轮组内侧凹陷布置,不会额外占用底盘中部的电池、控制板安装空间,壳体外侧的弧形轮廓与轮组内侧轮廓完全匹配,避免轮组转动时与壳体发生运动干涉。壳体上预留的走线孔可直接穿过电机供电线,不需要额外在底盘侧板上开设过线孔,降低整体装配的加工难度。齿轮组采用直齿圆柱齿轮啮合方案,加工难度低,装配时不需要复杂的轴向间隙调整,啮合间隙控制在0.1mm以内,
既保证正反转切换时的回程误差足够小,满足平衡机器人频繁正反转调整姿态的控制需求,又不会因为间隙过小导致卡滞、传动阻力过大的问题。输出轴与轮组的连接采用D型轴配合防松螺丝的固定方式,可承受急停、急加速时的冲击载荷,不会出现轮组与输出轴打滑的情况。整套传动结构的受力路径经过优化,电机输出的扭矩先经过一级减速齿轮传递到输出轴,再由输出轴直接驱动轮组转动,所有齿轮的支撑轴都直接固定在两侧壳体上,受力时不会出现壳体变形导致的齿轮错位问题,长期运行下的传动可靠性更高,适合教育类机器人频繁拆装调试、长时间连续运行的使用场景。
- 上一篇:伺服驱动机器人夹持作业工装结构
- 下一篇:伺服驱动齿轮式机械臂末端夹持结构

- 全部评论(0)

- 模板大小: 16.39 MB
- 售价:5金币
- 下载次数: 57
- 系统要求: STEP / IGES,Rendering,Other
- 软件分类: 工业机器人