微信登录
 QQ登录


卡达顿竞赛用三转向轮机器人底盘结构
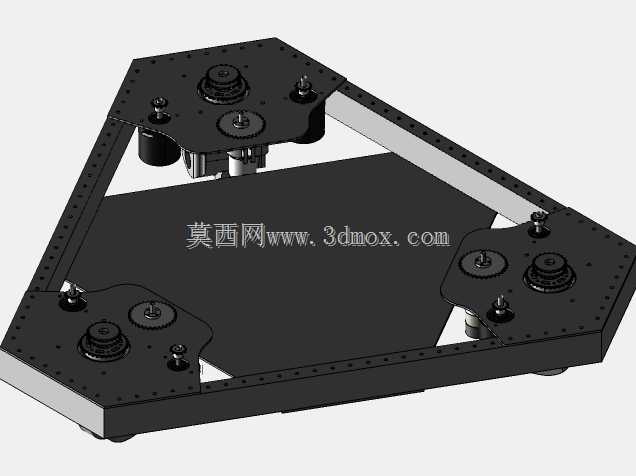
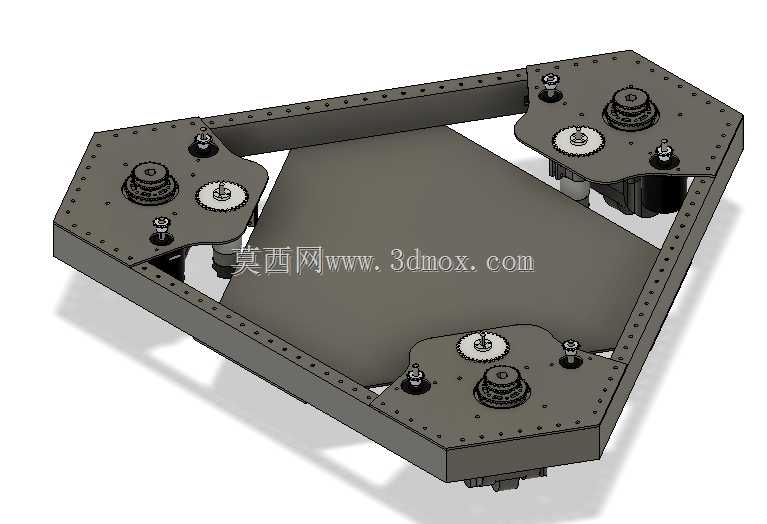
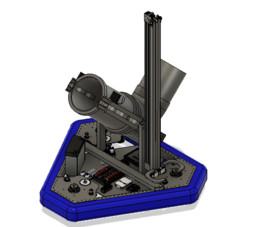
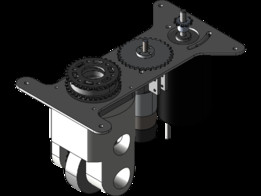
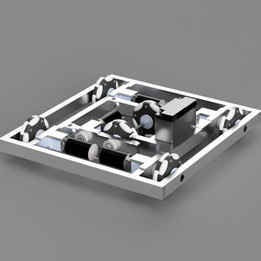
该三转向轮机器人底盘专为高速竞技类机器人赛事开发,核心应用场景集中在需要高机动转向、快速路径切换的场地对抗类赛事中,区别于常规巡检、搬运类移动底盘,其设计优先级完全偏向高速行驶下的动态响应能力,而非重载承载或复杂地形通过性。从轮系布局来看,底盘采用三角对称式三轮布置,三个轮组分别位于三角形底盘的三个顶点位置,每个轮组独立配置双电机驱动结构,单轮搭载两个Rev NEO电机提供动力,通过齿轮组实现动力耦合输出,这种设计可以在不增加单电机峰值负载的前提下,提升单轮的输出扭矩上限,同时降低单轮传动比,让轮组在高速转向时的动力响应更直接,避免大传动比带来的转向迟滞问题。设计过程中,团队针对高速行驶的侧倾风险做了针对性优化,
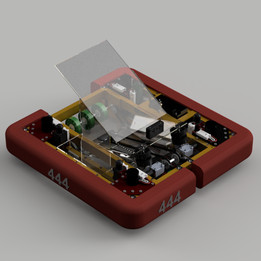
底盘整体采用低重心布局,上层安装板与下层框架之间的高度差控制在极小范围内,所有动力元件、传动齿轮都内嵌在两层板之间的空腔内,既可以避免竞赛过程中碰撞导致传动部件脱落,也能进一步压低整车重心,减少高速过弯时的侧翻概率。每个轮组的转向支撑结构都采用双轴承定位设计,转向轴与驱动轴做同轴度公差约束,保证轮组在大角度转向时不会出现卡滞或传动间隙过大的问题,齿轮传动副采用直齿啮合结构,虽然相比斜齿传动噪音更大,但传动回差更小,更适合需要频繁正反转、快速切换转向方向的竞技场景。从安装边界来看,底盘整体轮廓为切角三角形,三个侧边都预留了标准的安装孔位阵列,孔位间距匹配通用竞赛机器人的安装标准,可以直接加装上层控制板、电池仓、弹射或拾取类执行机构,
不需要额外打孔改装;轮组的突出高度控制在底盘框架的厚度范围内,保证整车外轮廓没有超出三角形边界的突出部件,避免对抗过程中被对方机器人勾挂损坏。需要注意的是,该底盘的设计完全服务于赛事竞技需求,单轮双电机的配置虽然提升了动力表现,但整体制造成本较高,且低传动比的设定对电机控制器的电流输出能力要求较高,并不适合直接移植到日常工业巡检、物料搬运类场景中,其结构设计思路更适合作为高机动移动机器人轮系布局的参考,尤其是三角布局下的重心分配、轮系转向间隙控制方案,可以为同类高速移动底盘的设计提供可借鉴的结构逻辑。

- 全部评论(0)

- 模板大小: 8.44 MB
- 售价:5金币
- 下载次数: 75
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人